
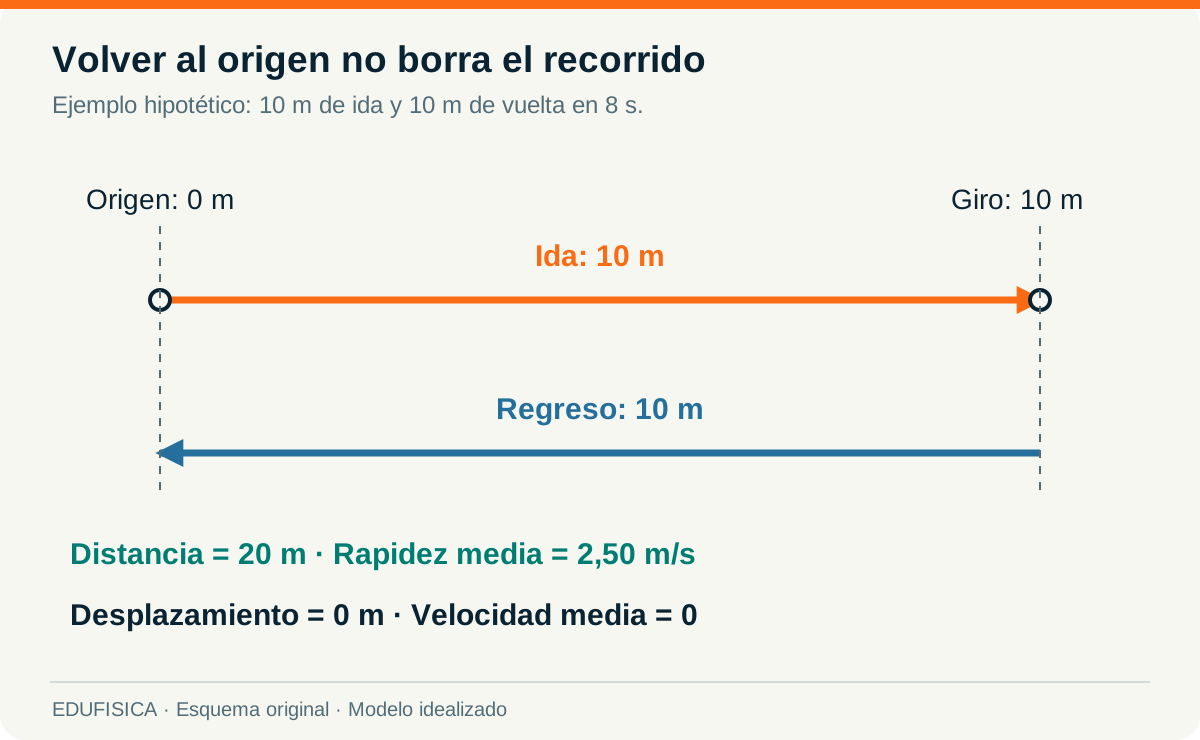
La cinética estudia las relaciones entre fuerzas y movimiento. En biomecánica permite analizar un apoyo, interpretar el impulso de un salto o estimar un momento respecto a una articulación. Su trabajo no consiste en buscar una fuerza aislada que explique todo el gesto. El cuerpo interactúa con el suelo, los objetos y otros cuerpos, mientras sus segmentos cambian de configuración. La representación debe indicar qué parte de esa situación se está estudiando.
Los principios de Newton, el centro de masa y los balances de impulso y energía ofrecen herramientas complementarias. Una descripción puede destacar la aceleración; otra, el intervalo de aplicación de una fuerza; otra, el cambio de energía. Elegir la herramienta adecuada exige reconocer qué datos se tienen y qué pregunta se quiere responder. Hall desarrolla estas conexiones en los capítulos de cinética lineal, equilibrio y cinética angular. Hall, 2015, caps. 12–14.
Definir el sistema cambia qué fuerzas se consideran externas
Un sistema es el conjunto de elementos que se decide analizar. Puede ser una pelota, un segmento corporal, una persona completa o dos personas que interactúan. Las fuerzas que cruzan su frontera se consideran externas; las interacciones entre elementos incluidos son internas. Esta elección debe aparecer antes de sumar fuerzas, porque una misma interacción cambia de papel según el sistema seleccionado.
Si se estudia una pelota que recibe un golpe, la fuerza del implemento sobre ella es externa. Si se incluye también el implemento dentro del sistema, esa interacción pasa a ser interna, aunque continúe influyendo en el movimiento de cada elemento. En el balance del conjunto se consideran las interacciones con el entorno. Esta distinción explica por qué no conviene construir una ecuación con fuerzas procedentes de sistemas diferentes.
En el cuerpo humano, los músculos producen interacciones internas cuando se analiza la persona completa. Esas interacciones pueden modificar la configuración de sus segmentos, pero el movimiento del centro de masa del conjunto responde al balance de fuerzas externas. Al estudiar un segmento por separado, las fuerzas musculares y articulares que recibe sí atraviesan la frontera de ese sistema y deben incorporarse a su representación.
Hall presenta el diagrama de cuerpo libre como una representación del sistema aislado y de las fuerzas que actúan sobre él. Hall, 2015, pp. 61–63. La frontera seleccionada permite interpretar la figura: sin conocerla, una flecha puede ser una fuerza sobre el cuerpo, una fuerza ejercida por el cuerpo o una interacción que ya se ha contado en otra parte del balance.
Una fuerza necesita magnitud, dirección y geometría
La fuerza es una magnitud vectorial. Su descripción incluye tamaño y dirección; en el análisis de un cuerpo también importa su punto de aplicación y su línea de acción. Dos fuerzas de igual magnitud pueden producir efectos diferentes si actúan en direcciones distintas o si sus líneas de acción se sitúan a distancias diferentes de un eje. El valor en newtons no contiene por sí solo toda esa información.
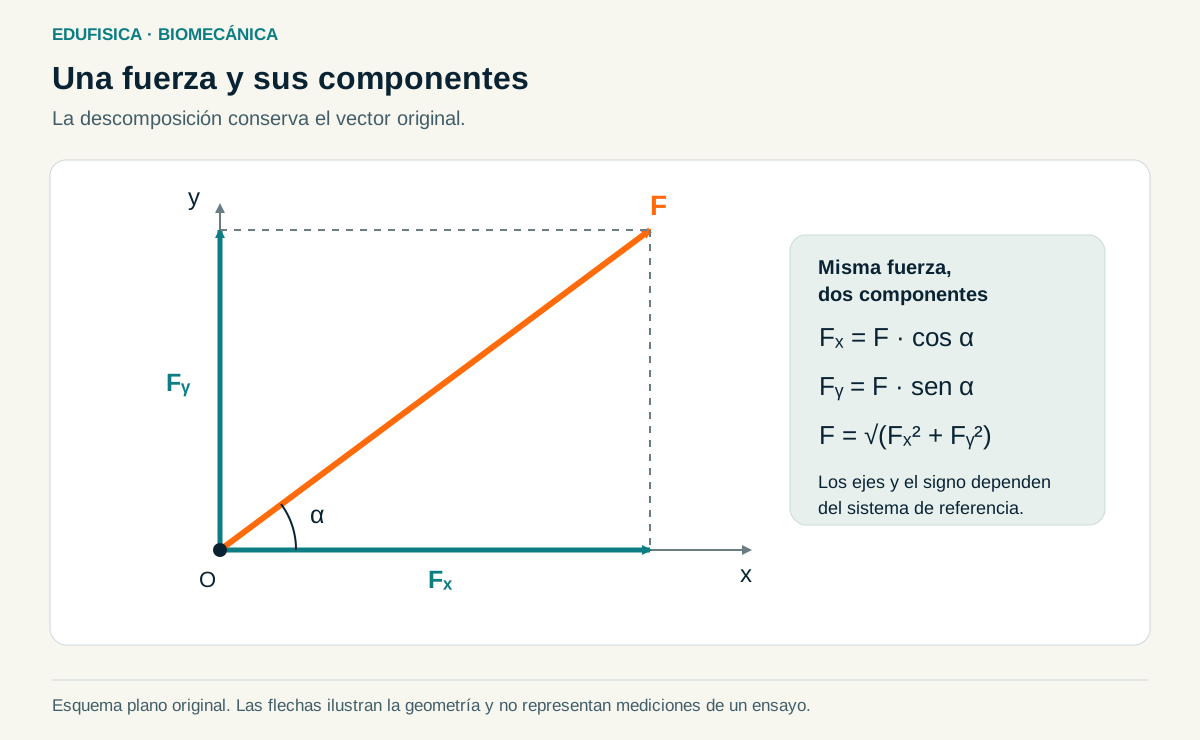
Elegir ejes permite expresar componentes. Para una fuerza plana de magnitud que forma un ángulo con el eje horizontal positivo, y . Las componentes no son fuerzas nuevas añadidas a la original: constituyen otra forma de describir el mismo vector. Contar la fuerza y sus dos componentes a la vez duplicaría su efecto en la suma.
Consideremos un ejemplo hipotético de 100 N aplicados a 30 grados sobre la horizontal. Las componentes son aproximadamente 86,6 N horizontales y 50,0 N verticales. Su suma escalar es 136,6 N, pero la magnitud de la resultante es 100 N. Para reconstruirla se utiliza la relación vectorial , porque las componentes son perpendiculares.
Pérez Ruiz y sus colaboradores desarrollan operaciones vectoriales y productos que permiten pasar de la geometría a estas relaciones. Pérez Ruiz et al., 2021, pp. 207–218. El procedimiento resulta útil al interpretar una reacción del suelo o una fuerza aplicada oblicuamente. En tres dimensiones se incorpora una tercera componente; no conviene forzar un modelo plano cuando la componente fuera del plano afecta a la pregunta.
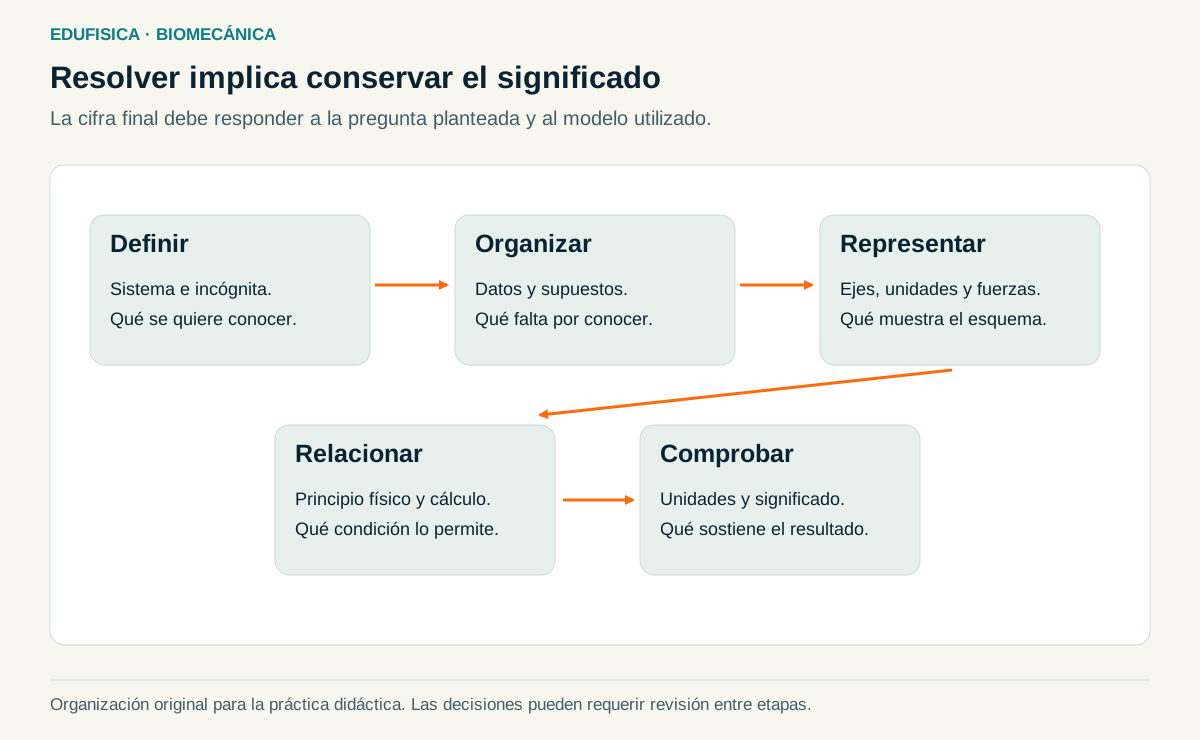
Cómo construir un diagrama de cuerpo libre
El primer paso es dibujar el sistema de manera sencilla. Después se representan las fuerzas externas que recibe, con sus direcciones y puntos o líneas de aplicación pertinentes. El peso puede situarse en el centro de gravedad bajo el modelo utilizado; las fuerzas de contacto se representan donde actúa el entorno sobre el sistema. La figura debe servir para formular el balance, no imitar todos los detalles de una fotografía.
Una persona quieta sobre una superficie horizontal recibe su peso y fuerzas de contacto del apoyo. En una representación global simplificada, la reacción vertical puede equilibrar el peso. Si se analiza un brazo por separado, aparecen además fuerzas musculares y articulares. La ausencia de movimiento visible no permite omitirlas: precisamente las condiciones de equilibrio relacionan esas interacciones.
La fuerza normal es perpendicular a la superficie de contacto. No significa necesariamente «vertical» en cualquier situación: sobre una pendiente su dirección cambia. Tampoco tiene que ser igual al peso en todos los casos. Otras fuerzas y la aceleración del sistema pueden modificarla. Esa igualdad pertenece a determinadas condiciones, no a la definición de normal.
El diagrama también ayuda a detectar una confusión frecuente: incluir el par de acción y reacción sobre el mismo cuerpo. La fuerza del suelo sobre el pie pertenece al diagrama de la persona; la fuerza del pie sobre el suelo pertenece al del suelo. Son interacciones relacionadas, pero actúan sobre sistemas diferentes. Esta precisión permite interpretar los apoyos sin concluir que las fuerzas se anulan dentro de la persona.
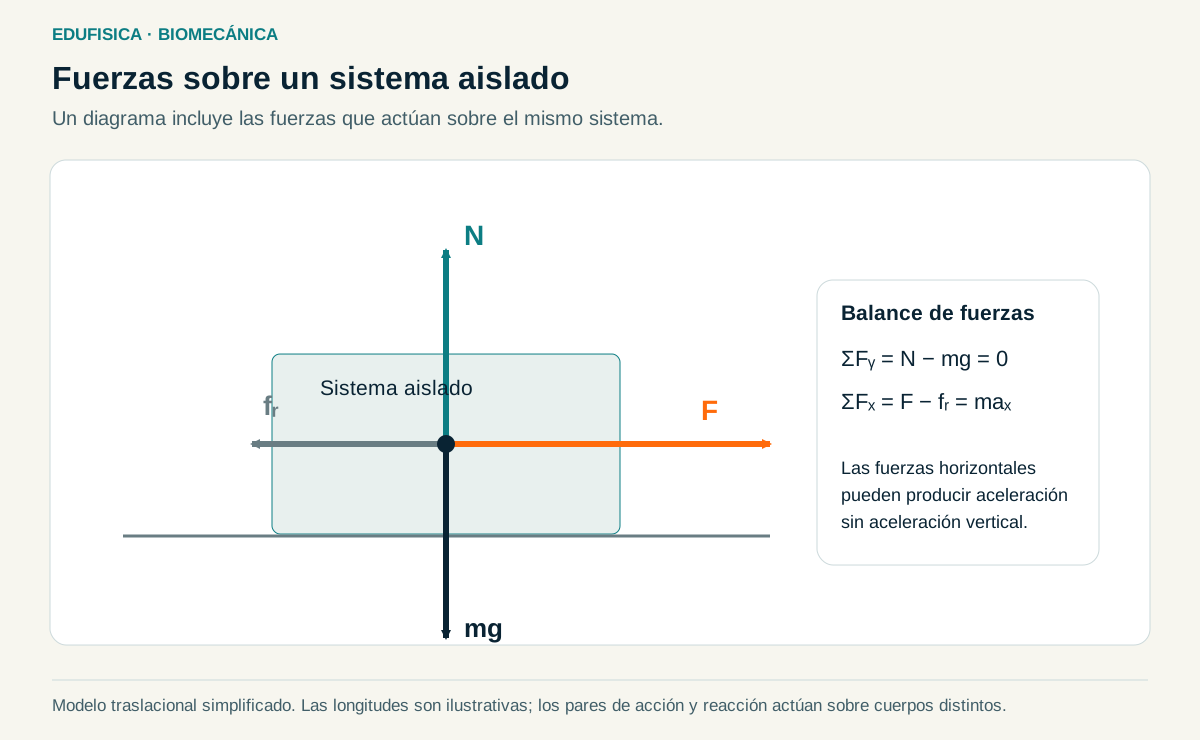
Las leyes de Newton explican cambios, no la necesidad de una fuerza para cualquier movimiento
La primera ley relaciona la ausencia de fuerza externa resultante con la conservación de la velocidad en un sistema de referencia inercial. Velocidad constante significa mantener magnitud y dirección. Un objeto puede moverse sin que exista una resultante en la dirección de su desplazamiento. La idea cotidiana de que «si se mueve, alguien debe seguir empujándolo» confunde movimiento con cambio del movimiento.
La segunda ley expresa, para un sistema de masa constante, . La suma corresponde a las fuerzas externas y la aceleración, al centro de masa. Una fuerza particular no sustituye a la resultante. En un ejemplo hipotético, si un sistema de 20 kg recibe una resultante horizontal de 40 N, su aceleración horizontal es 2 m/s² dentro del modelo planteado.
La tercera ley describe interacciones entre dos cuerpos: cada uno ejerce sobre el otro una fuerza de igual magnitud y sentido opuesto. Las fuerzas actúan simultáneamente sobre cuerpos diferentes. Cuando una persona empuja el suelo hacia atrás durante un apoyo, el suelo puede ejercer una componente hacia delante sobre ella. El balance de la persona incluye esa reacción y las demás fuerzas externas que recibe.
Hall desarrolla las leyes de Newton junto a la interacción entre cuerpos y el rozamiento. Hall, 2015, pp. 374–381. Para interpretar un gesto es necesario conservar los supuestos del balance. Una carrera real cambia apoyos y configuración; una ecuación global describe la aceleración del conjunto, pero no detalla automáticamente lo que ocurre en cada músculo.
Acelerar también significa cambiar de dirección
La rapidez expresa el tamaño de la velocidad. La velocidad, además, incluye dirección. Por eso un movimiento puede mantener una rapidez aproximadamente constante y presentar aceleración si su trayectoria se curva. En un giro, la resultante necesaria para modificar la dirección tiene una componente hacia el centro de curvatura.
Para un movimiento circular ideal de radio constante, la aceleración normal tiene magnitud . Si también cambia la rapidez, aparece una componente tangencial. La relación no permite afirmar que cualquier curva deportiva tenga un radio fijo: el modelo necesita una trayectoria definida. Sin embargo, ayuda a comprender por qué dos giros con rapidez similar pueden presentar exigencias diferentes si cambia su curvatura.
Una propuesta docente hipotética puede comparar recorridos amplios y cerrados a una velocidad cómoda, sin utilizar contacto entre participantes. El alumnado observa cómo cambia la orientación corporal y explica qué significa modificar la dirección. La tarea permite conectar conceptos mecánicos con los juegos de persecución, donde las decisiones espaciales cambian continuamente.
La descripción de trayectorias pertenece a la cinemática del movimiento humano; el balance de fuerzas pregunta qué interacciones permiten esos cambios. Mantener ambas perspectivas separadas y conectadas evita deducir una fuerza particular a partir de una postura aislada. Para obtener una estimación cuantitativa hacen falta tiempo, posiciones, masa y un modelo consistente.
Centro de masa y centro de gravedad
El centro de masa es una posición determinada por la distribución de masas del sistema. Para un conjunto de elementos puede calcularse mediante . La expresión pondera cada posición por su masa. No equivale necesariamente al centro geométrico ni a un punto que divida el cuerpo en partes de igual masa a cada lado.
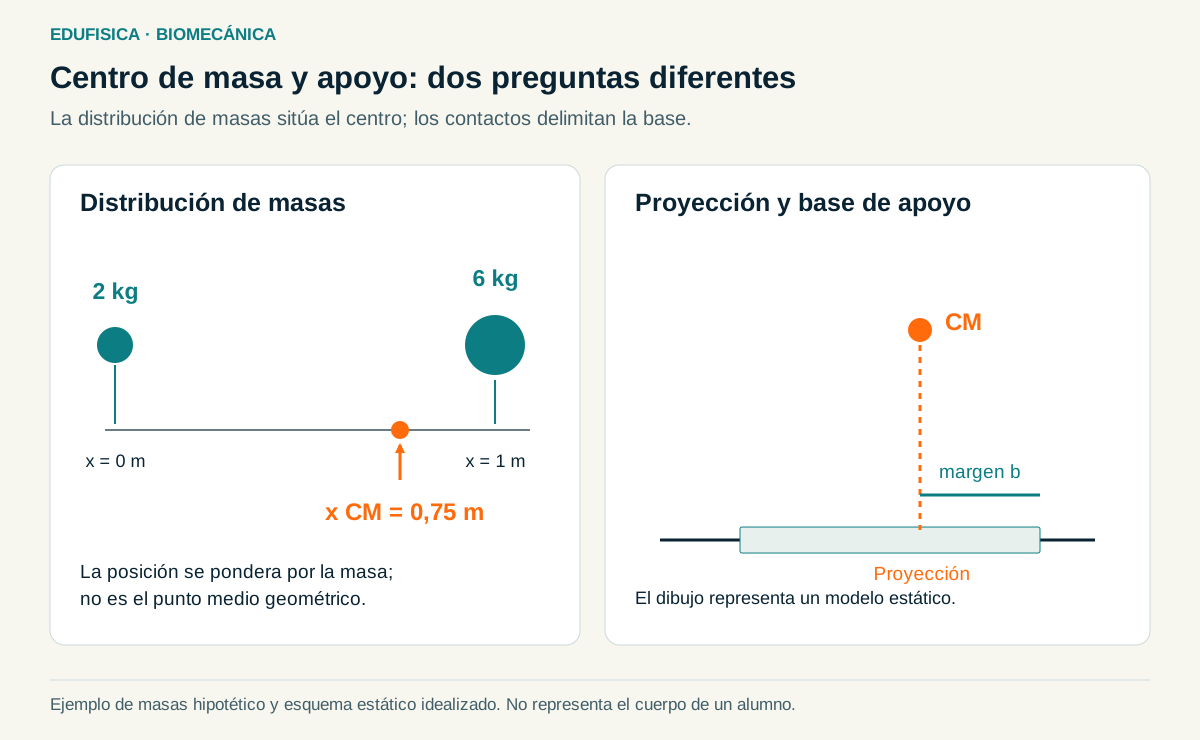
En un ejemplo hipotético con 2 kg situados en y 6 kg situados en m, el centro de masa queda en m. Está más cerca de la masa mayor. La geometría del punto medio sería 0,50 m, pero la ponderación produce otro resultado. Esta diferencia permite comprender por qué una forma visualmente simétrica no basta si su distribución de masa es desigual.
El centro de gravedad se relaciona con la acción resultante del campo gravitatorio. En un campo aproximadamente uniforme, una condición habitual en análisis del cuerpo cerca de la superficie terrestre, coincide con el centro de masa. Mantener los dos conceptos distingue distribución de masa y acción gravitatoria, aunque para muchas tareas se utilice la misma posición. Hall desarrolla su estimación y sus aplicaciones en el equilibrio. Hall, 2015, pp. 425–430.
El centro de masa puede encontrarse fuera del material del objeto, como sucede en el centro de un aro homogéneo. En una persona cambia al modificar la configuración corporal. Levantar los brazos redistribuye las posiciones de sus masas; una postura no debe utilizarse como referencia universal para todas las demás. Un porcentaje de estatura tomado de una tabla constituye una estimación bajo condiciones, no una localización exacta de cualquier individuo.
Estimación segmental y mesa de reacción
El método segmental representa el cuerpo mediante segmentos con masas y centros de masa estimados. Sus coordenadas se combinan mediante la media ponderada. La calidad del resultado depende tanto de la localización de los segmentos como de los parámetros utilizados. Datos antropométricos de referencia permiten construir el modelo, pero no convierten automáticamente cada masa segmental en una medida individual.
En un análisis bidimensional, la ecuación se aplica por separado a las coordenadas horizontal y vertical. Todos los segmentos deben utilizar la misma referencia y la suma de masas debe corresponder al sistema elegido. Mezclar coordenadas de imágenes distintas o porcentajes incompatibles puede producir un centro aparente que no tiene un significado mecánico consistente.
La mesa de reacción utiliza condiciones de equilibrio para estimar una coordenada del centro de gravedad en una postura. Se considera una tabla apoyada en dos puntos y se compara la reacción antes y después de colocar el sistema. En una configuración ideal, si la distancia entre apoyos es , la variación de reacción en el apoyo B es y el peso añadido es , la distancia desde A resulta . La contribución de la tabla debe incluirse o descontarse correctamente.
La ecuación anterior es una reducción del balance de momentos, no una medición completa en tres dimensiones. Hall describe el procedimiento y el método segmental. Hall, 2015, pp. 427–430. Un ejemplo hipotético con m, N y N produce m. Su interpretación depende de apoyos, postura y lectura; no identifica una posición fija del centro durante cualquier movimiento.
Equilibrio estático: fuerzas y momentos deben ser compatibles
En equilibrio estático no hay aceleración traslacional ni angular. Para un modelo plano de cuerpo rígido se utilizan , y . La primera condición por sí sola no basta para describir la situación completa. Un conjunto de fuerzas puede tener resultante nula y producir un momento que tienda a rotar el sistema.
El equilibrio no significa ausencia de fuerzas. Una carga sostenida recibe peso y fuerzas que lo compensan. Del mismo modo, una postura estable puede requerir actividad muscular. La imagen de un cuerpo inmóvil permite describir una posición, pero no demuestra que sus tejidos estén descargados ni que sus fuerzas internas sean pequeñas.
En un ejemplo hipotético, una fuerza de 40 N situada a 0,30 m de un eje produce un momento de 12 N·m si actúa perpendicularmente. Otra fuerza de 60 N con brazo perpendicular de 0,20 m puede producir el mismo tamaño de momento en sentido contrario. Los momentos se compensan respecto a ese eje; todavía hay que comprobar el balance de fuerzas del sistema.
Hall desarrolla condiciones estáticas y aplicaciones articulares. Hall, 2015, pp. 422–424. En el cuerpo real, un modelo puede incluir muchas contribuciones internas y externas. La ecuación de equilibrio organiza el problema, pero una fuerza muscular no puede deducirse de manera única si existen varias fuerzas desconocidas capaces de producir el mismo momento neto.
Base de sustentación, altura y margen geométrico
La base de sustentación corresponde a la región delimitada por los apoyos considerados en el modelo. Puede cambiar al levantar un pie, ampliar la separación entre apoyos o utilizar una mano. Su geometría es relevante para interpretar una postura y su respuesta a perturbaciones. No basta con indicar que una base es «grande»: interesa su extensión en la dirección en que actúa la perturbación.
En un modelo estático simple sometido a gravedad, la proyección del centro de gravedad respecto a esa base ayuda a interpretar la posibilidad de conservar el apoyo sin volcar. Acercarse al borde reduce el margen geométrico disponible en esa dirección. Bajar el centro puede modificar el momento producido por una perturbación, pero estas relaciones deben conservar las demás condiciones del modelo.
El ángulo necesario para situar la proyección en el borde puede expresarse, en una representación geométrica sencilla, mediante , donde es la distancia horizontal al borde y la altura del centro respecto a él. Esta relación describe una construcción idealizada; no predice por sí sola el ángulo al que una persona caerá, porque el cuerpo puede mover apoyos, modificar segmentos y generar respuestas activas.
Hall relaciona estabilidad con base, altura, posición y condiciones de contacto, y reconoce la participación de factores neuromusculares. Hall, 2015, pp. 431–433. La sección de estabilidad y equilibrio motor amplía esa dimensión educativa. La geometría aporta una parte de la explicación; la percepción, la anticipación y la organización de respuestas completan otra.
El equilibrio durante el movimiento necesita una lectura temporal
Caminar no consiste en mantener una postura estática idéntica mientras el cuerpo avanza. Los apoyos cambian, el centro de masa se desplaza y el sistema organiza nuevas interacciones. Una regla obtenida para un objeto rígido quieto no puede trasladarse sin cambios a una persona que se mueve. Una proyección momentáneamente fuera de una región de apoyo no describe por sí sola el resultado de una secuencia.
En mecánica conviene distinguir el equilibrio de fuerzas de la estabilidad del comportamiento. Un balance instantáneo informa sobre aceleraciones o momentos; la estabilidad pregunta cómo evoluciona el sistema ante una perturbación. En control motor también se utiliza «equilibrio dinámico» para describir la capacidad de organizar el movimiento sin perder la tarea. Indicar el sentido utilizado evita mezclar una ecuación estática con una capacidad funcional.
Las velocidades y las posibilidades de modificar el apoyo importan. Dos configuraciones semejantes pueden conducir a resultados distintos si el cuerpo llega con velocidades diferentes o si puede dar un paso adicional. Para estudiar esas situaciones hacen falta datos temporales y un modelo apropiado. Una fotografía puede contextualizar el gesto, pero no contiene la secuencia necesaria para evaluar todas esas variables.
Una aplicación escolar hipotética puede proponer caminar, detenerse y cambiar de dirección sobre apoyos amplios, con dificultad ajustada al grupo. El objetivo sería explicar cómo se reorganiza la base y observar las decisiones de apoyo, sin interpretar cada oscilación como un defecto. La complejidad debe aumentarse con criterios educativos y condiciones de práctica definidas, no mediante perturbaciones inesperadas de contacto.
Momentos de fuerza y sistemas de palancas
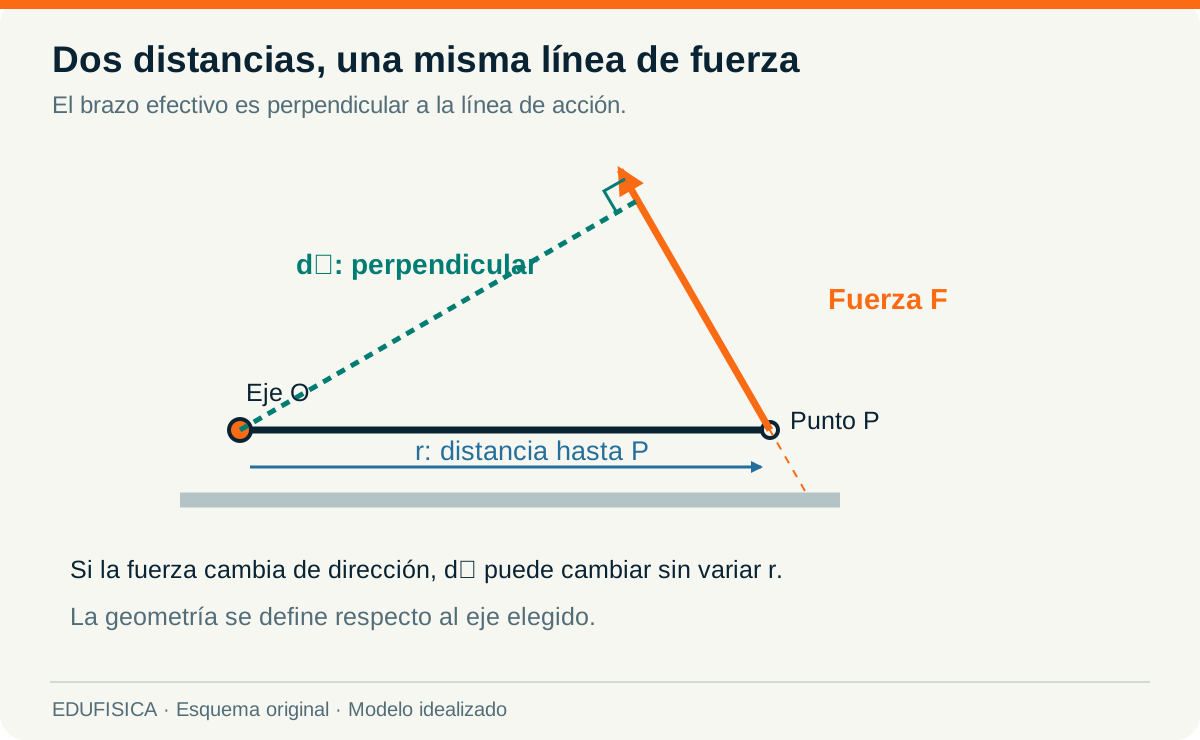
El momento describe el efecto de una fuerza respecto a un punto o eje. En la formulación vectorial, . Para un caso plano, su magnitud puede expresarse como , donde es la distancia perpendicular a la línea de acción. Si se conoce el radio y el ángulo entre radio y fuerza, .
La distancia hasta el punto de aplicación no coincide necesariamente con el brazo perpendicular. Aplicar una fuerza cerca de la dirección del radio puede producir un momento pequeño aunque ese radio sea largo. La rama de mecánica muscular y brazo de momento desarrolla esta diferencia y sus implicaciones cuando cambian la postura y la línea de acción.
Una palanca de primer género sitúa el eje entre las fuerzas consideradas; la de segundo sitúa la resistencia entre el eje y la fuerza aplicada; la de tercero sitúa la fuerza aplicada entre eje y resistencia. La clasificación exige definir qué elemento realiza cada función en el análisis. En anatomía no conviene memorizar un dibujo sin explicar el sistema y la tarea que representa. Hall, 2015, pp. 416–419.
En un modelo estático simple, la ventaja mecánica ideal relaciona el brazo de la fuerza aplicada y el brazo de la resistencia. Un brazo aplicado mayor permite compensar una resistencia con menor fuerza, bajo los supuestos del modelo. Otra configuración puede favorecer desplazamiento o velocidad en el extremo. La expresión «ventaja» no implica que una disposición sea superior para todas las tareas del cuerpo.
Rozamiento: lo que importa es la interacción relativa entre superficies
El rozamiento actúa en la interacción entre superficies y se opone al deslizamiento relativo o a su tendencia. No tiene necesariamente sentido opuesto al desplazamiento global de la persona. Durante ciertos apoyos, su componente sobre el pie puede contribuir a impulsar el cuerpo. Decir que «la fricción siempre frena» omite el sistema y el movimiento relativo que definen el problema.
En el modelo de rozamiento seco, la fuerza estática puede ajustarse dentro de un límite: . La igualdad corresponde al límite del modelo, no a cualquier instante sin deslizamiento. Si una fuerza horizontal pequeña queda compensada, el rozamiento estático tiene el tamaño necesario para ese balance. No hace falta utilizar automáticamente su máximo.
Para deslizamiento se utiliza una relación aproximada bajo condiciones especificadas. El coeficiente describe la interacción entre dos superficies, no una propiedad aislada de una zapatilla o un suelo. La humedad, los materiales y las condiciones de ensayo pueden modificar la comparación. Hall diferencia rozamiento estático y cinético al estudiar cuerpos en contacto. Hall, 2015, pp. 379–381.
La resistencia a la rodadura requiere distinguirse de la fricción de deslizamiento. En una rueda o una pelota pueden intervenir deformaciones y distribuciones de contacto. Un modelo sencillo puede representar una fuerza o un momento resistente, pero hay que definirlo antes de utilizar un coeficiente. Copiar la misma ecuación para todos los mecanismos de contacto oculta diferencias que afectan al resultado.
Impulso y cantidad de movimiento: fuerza durante un intervalo
La cantidad de movimiento lineal es . Su cambio se relaciona con el impulso de la fuerza externa resultante: . La igualdad expresa un cambio entre estados; no define la cantidad de movimiento como masa por diferencia de velocidades en cualquier instante.
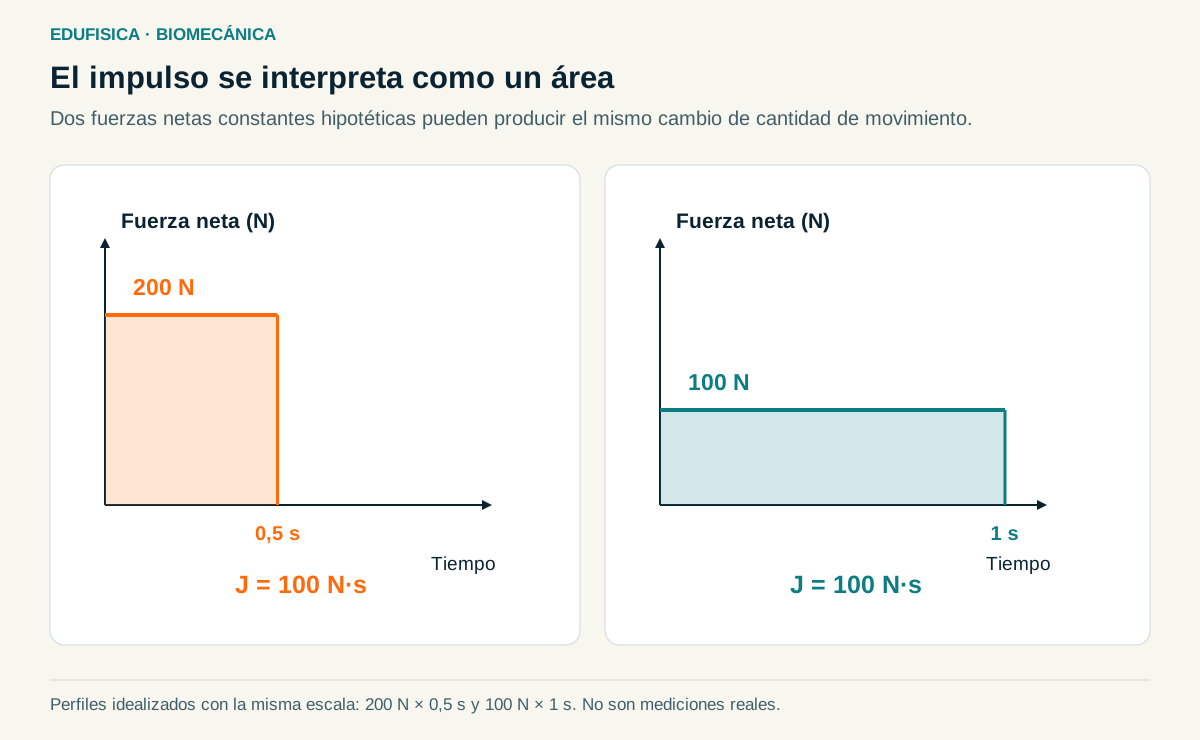
Para una fuerza constante, o una fuerza media definida sobre el intervalo, se escribe . Cuando la fuerza cambia, el área bajo su curva temporal ofrece el impulso de la componente analizada. El máximo de fuerza y el impulso responden a preguntas distintas: una punta alta y breve puede tener la misma área que una fuerza menor aplicada durante más tiempo.
En un ejemplo hipotético de masa constante de 50 kg, cambiar una velocidad horizontal de 2 a 4 m/s requiere un cambio de cantidad de movimiento de 100 kg·m/s. Una resultante media de 200 N durante 0,50 s produce ese impulso en el modelo. La cifra no indica cómo se distribuyó la fuerza en el intervalo ni qué hizo cada segmento.
En un salto vertical hay que distinguir la reacción del suelo de la fuerza neta sobre el cuerpo. El peso también contribuye al balance durante el contacto. Integrar únicamente la reacción y llamarla impulso neto confundiría magnitudes. Hall relaciona las curvas de fuerza-tiempo con cambios de cantidad de movimiento. Hall, 2015, pp. 387–388.
Colisiones: conservar cantidad de movimiento no equivale a conservar energía cinética
Durante una colisión, los cuerpos intercambian fuerzas en un intervalo de contacto. Para el sistema formado por ellos, la cantidad de movimiento total puede considerarse conservada si el impulso externo es despreciable en ese intervalo. Esta condición debe declararse. Las fuerzas externas no desaparecen por utilizar la palabra «choque»; se evalúa su contribución en la escala temporal elegida.
Un choque elástico ideal conserva además la energía cinética del sistema. En un choque inelástico no se conserva toda la energía cinética como tal: parte se relaciona con deformación, calor y otros procesos. La energía total no deja de existir; cambia su distribución. Un choque perfectamente inelástico es una idealización en la que los cuerpos comparten una velocidad final.
En un caso hipotético unidimensional, dos objetos de 2 y 3 kg llegan con velocidades de 4 y 0 m/s y quedan unidos. Si se desprecia el impulso externo, la velocidad común es 1,6 m/s. La energía cinética inicial es 16 J y la final, 6,4 J. El balance de cantidad de movimiento se cumple, aunque 9,6 J no permanezcan como energía cinética traslacional de ese sistema idealizado.
Hall presenta cantidad de movimiento, impacto y relaciones energéticas en la cinética lineal. Hall, 2015, pp. 384–398. Estos modelos permiten comprender intercambios, pero no convierten una colisión deportiva en un ejercicio clínico de tolerancia al impacto. Interpretar cargas sobre tejidos exige otros datos y una escala de análisis que se desarrolla en la biomecánica de tejidos.
Trabajo y energía: relacionar fuerza con desplazamiento
El trabajo de una fuerza se expresa mediante . Si la fuerza es constante y el desplazamiento rectilíneo, . La componente paralela al desplazamiento determina el trabajo en ese modelo. Una fuerza perpendicular a la trayectoria puede cambiar la dirección sin realizar trabajo sobre una partícula ideal durante ese movimiento.
La energía cinética traslacional es . En un modelo gravitatorio uniforme, un cambio de energía potencial se calcula mediante . La altura necesita una referencia; su valor absoluto puede cambiar según el origen escogido, mientras una diferencia entre estados mantiene el significado para el balance correspondiente.
Para una rotación rígida respecto a un eje definido se utiliza , donde es el momento de inercia. La masa por sí sola no determina la energía de esa rotación: importa su distribución respecto al eje. En el cuerpo humano, los segmentos pueden moverse con velocidades distintas; representar toda su energía mediante una única partícula es una simplificación que debe corresponder a la pregunta.
La relación trabajo-energía permite vincular fuerzas y cambios de movimiento sin describir cada instante temporal. Hall recoge las expresiones y sus aplicaciones. Hall, 2015, pp. 391–398, 448–449. No conviene identificar trabajo mecánico externo con gasto energético del organismo: la fisiología incluye otros procesos y condiciones que una ecuación de desplazamiento no representa completamente.
Potencia: cuánto trabajo se realiza y con qué ritmo
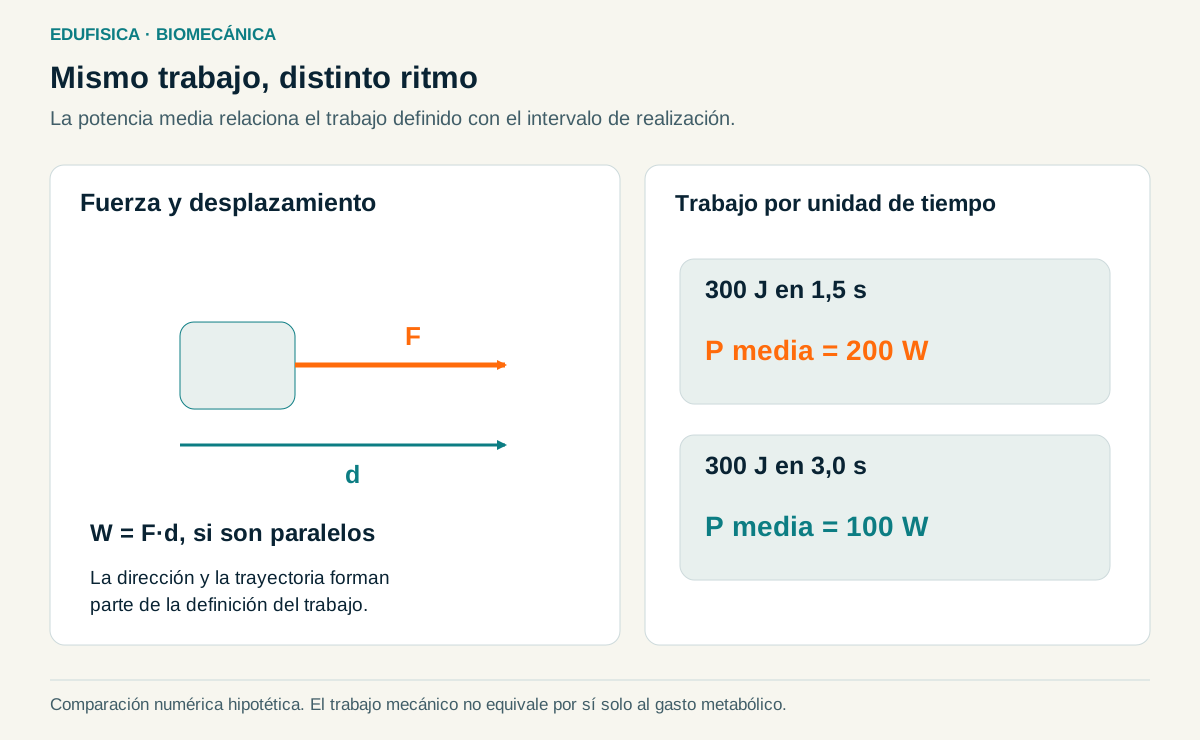
La potencia media puede expresarse como . La potencia instantánea asociada a una fuerza es . El watt equivale a un julio por segundo. Una fuerza grande no produce automáticamente una potencia grande: también importa la velocidad del punto donde actúa y su relación direccional.
Un ejemplo hipotético compara dos procesos que realizan 300 J de trabajo. Si uno tarda 1,5 s y otro 3,0 s, sus potencias medias son 200 y 100 W. La diferencia corresponde al ritmo de realización del trabajo definido. No permite concluir, sin otras variables, qué persona tiene mayor capacidad general o qué proceso consume menos energía metabólica.
La potencia media tampoco informa de todos los cambios instantáneos. Dos acciones con el mismo trabajo y duración pueden mostrar perfiles temporales diferentes. Para interpretar un máximo de potencia se necesita conocer cómo se obtuvo, qué punto o sistema representa y qué datos de fuerza y velocidad se combinaron. La denominación del indicador debe conservar su procedimiento de cálculo.
Al enseñar capacidades físicas básicas, esta distinción ayuda a evitar equivalencias rápidas entre fuerza, velocidad y potencia. Las magnitudes están relacionadas, pero describen propiedades distintas. El trabajo educativo puede comenzar con comparaciones cualitativas y avanzar hacia valores numéricos cuando el alumnado comprenda el sistema y las unidades utilizadas.
Leer un apoyo sin inventar las fuerzas internas
Una plataforma registra interacciones externas dentro de su configuración de medida. Un vídeo permite obtener posiciones y sus cambios temporales. Combinar esos datos con un modelo puede estimar momentos netos; no convierte automáticamente el resultado en la fuerza directa de un músculo. Varias contribuciones internas pueden producir una resultante similar.
Esta diferencia importa al comunicar resultados. «Se estimó un momento neto» conserva lo que hizo el procedimiento; «el músculo produjo exactamente esta fuerza» exigiría otra justificación. La rama de biomecánica computacional desarrolla la relación entre mediciones, modelos y predicciones. El diagrama y el balance deben acompañar a la cifra para que su significado sea evaluable.
Una práctica docente hipotética puede utilizar objetos ligeros y una regla apoyada para analizar momentos en condiciones controladas. El alumnado modifica el punto de aplicación y describe cómo cambia el efecto. No hace falta reproducir contactos entre personas ni solicitar esfuerzos máximos para comprender una palanca. La dificultad puede aumentar mediante preguntas, unidades y geometrías, manteniendo la tarea motriz adecuada al grupo.
Las situaciones resueltas de biomecánica permiten completar ese trabajo con cálculos originales y comprobaciones dimensionales. El aprendizaje se reconoce cuando se explica qué fuerza pertenece al sistema, por qué una distancia es perpendicular o qué supuesto permite conservar cantidad de movimiento. La operación final cobra sentido a partir de esa explicación.
Preguntas frecuentes sobre fuerzas y estabilidad
¿Qué diferencia hay entre centro de masa y centro de gravedad?
El centro de masa depende de la distribución de masas; el centro de gravedad se relaciona con la resultante gravitatoria. Coinciden bajo un campo aproximadamente uniforme. En análisis del cuerpo cerca de la superficie terrestre suele utilizarse esa aproximación, pero los conceptos no tienen la misma definición.
¿Por qué equilibrio no significa ausencia de fuerzas?
Porque varias fuerzas y momentos pueden compensarse. Un cuerpo quieto puede recibir peso, reacciones y fuerzas musculares. El equilibrio estático exige que las resultantes de fuerzas y momentos sean compatibles con la ausencia de aceleración del modelo, no que todas las interacciones desaparezcan.
¿Dónde aparecen acción y reacción al saltar?
La persona ejerce fuerzas sobre el suelo y el suelo ejerce fuerzas sobre la persona. Cada par pertenece a cuerpos distintos. Para calcular la aceleración del centro de masa de la persona se consideran las fuerzas externas que recibe, incluido el peso.
¿Cómo se relacionan impulso y cantidad de movimiento?
El impulso de la fuerza externa resultante durante un intervalo equivale al cambio de cantidad de movimiento. Una fuerza media por la duración puede representar ese impulso; cuando la fuerza varía, se integra su curva temporal. El pico de fuerza no determina por sí solo el área.
¿Una base de apoyo más amplia explica todo el equilibrio humano?
No. Su geometría es relevante, pero también intervienen la velocidad, las fuerzas de contacto, la posibilidad de cambiar apoyos y las respuestas activas. Una condición de estabilidad de un objeto rígido quieto no debe convertirse sin revisión en una regla completa para caminar o practicar deporte.
Referencias
- Hall, S. J. (2015). Basic biomechanics (7th ed.). McGraw-Hill Education. Registro bibliográfico.
- Pérez Ruiz, O. A., Villegas Sáez, A. F., & Feito Gácita, A. (2021). Fundamentos de biomecánica deportiva. Editorial Universitaria. Registro bibliográfico.