
 Mecánica muscularVuelve a la familia temática: líneas de acción, postura, trayectorias y producción de fuerza.
 Cinética y estabilidadRelaciona el momento con las fuerzas, el cuerpo libre y las condiciones de equilibrio.
 Modelos musculoesqueléticosComprende cómo se estiman acciones internas y qué supuestos utiliza una simulación.
Una fuerza muscular no se convierte en giro por el mero hecho de tirar de un hueso. Su efecto depende de la posición de las estructuras, del recorrido de la fuerza y del eje que se haya elegido para analizar el movimiento. Esta relación permite comprender por qué dos situaciones con una fuerza de igual magnitud pueden exigir o producir momentos distintos. También explica por qué conocer el nombre de un músculo no basta para describir su participación mecánica en cualquier postura.
Lucas Leal desarrolla esta lectura geométrica en los fundamentos de su Atlas de biomecánica muscular. Glúteo y cadera. La aportación didáctica consiste en seguir la línea de acción, distinguir las distancias y revisar su relación con el eje antes de atribuir una función. Para traducir esa explicación a cálculos reproducibles, conviene relacionarla con la mecánica vectorial que presentan Hall y Pérez Ruiz y colaboradores. El resultado es una forma de estudiar el movimiento que conserva la anatomía, pero exige precisar las condiciones de cada afirmación. Leal, 2021, pp. 13–33; Hall, 2015, pp. 164–165, 410; Pérez Ruiz et al., 2021, pp. 380–381.
Los ejemplos numéricos que siguen son modelos ideales originales, construidos para aprender a razonar. Sus fuerzas y distancias no representan mediciones de una persona ni permiten prescribir una carga de entrenamiento. La diferencia importa: un cálculo puede ser correcto dentro de un modelo sencillo y, aun así, resultar insuficiente para describir un sistema musculoesquelético real.
Qué mide el torque muscular y qué datos necesita
El torque, también llamado momento de fuerza, cuantifica el efecto rotador de una fuerza respecto de un punto o de un eje. La fuerza se expresa en newtons y el momento en newton metro. Son magnitudes diferentes. Una fuerza de 400 N no se transforma automáticamente en un torque de 400 N·m: falta conocer su relación espacial con el punto de referencia. Cuando se habla de torque muscular, se estudia el momento que puede aportar la fuerza transmitida por un músculo dentro de una configuración definida.
Antes de operar, hacen falta tres elementos: el punto de referencia, el vector posición y el vector fuerza. El vector posición une el punto de referencia con un punto de la línea de acción donde representamos la fuerza. La elección no es arbitraria respecto del cuerpo que queremos analizar, pero dos puntos de una misma línea de acción producen el mismo momento respecto del mismo punto de referencia. Esta propiedad ayuda a interpretar un tendón que transmite tensión sin confundir su longitud con el brazo de momento.
El eje merece una atención adicional. Calcular el momento respecto del centro articular y calcular la componente de ese momento respecto de un eje concreto son operaciones relacionadas, pero distintas. En una representación plana suelen coincidir con el análisis de una única dirección de giro. En tres dimensiones, el vector momento puede tener componentes respecto de varios ejes. Por eso, un resultado debería indicar qué referencia utiliza, y no quedar reducido a una cifra sin orientación.
| Magnitud | Símbolo y unidad | Qué describe | Qué no permite concluir por sí sola |
|---|---|---|---|
| Fuerza | , N | Magnitud, dirección y sentido de la interacción. | El momento que produce respecto de cualquier eje. |
| Vector posición | , m | La ubicación de un punto de aplicación respecto de la referencia. | Que su longitud sea la distancia perpendicular relevante. |
| Brazo de momento | , m | En el modelo plano, la distancia perpendicular del eje a la línea de acción. | La fuerza muscular existente durante una tarea. |
| Momento vectorial | , N·m | El producto vectorial de posición y fuerza. | La contribución individual de todos los músculos. |
| Momento respecto de un eje | , N·m | La proyección del momento sobre el eje elegido. | Una función fija del músculo en todas las posturas. |
La misma unidad dimensional aparece en el trabajo mecánico, pero eso no vuelve equivalentes al trabajo y al momento. El momento describe una acción rotadora; el trabajo expresa una transferencia de energía asociada al desplazamiento. Para conservar esa diferencia, el torque se escribe habitualmente en N·m y el trabajo en joules. Una contracción que mantiene un equilibrio estático puede ejercer un momento sin que exista desplazamiento angular del segmento analizado.
Brazo de palanca y brazo de momento: dibujar antes de calcular
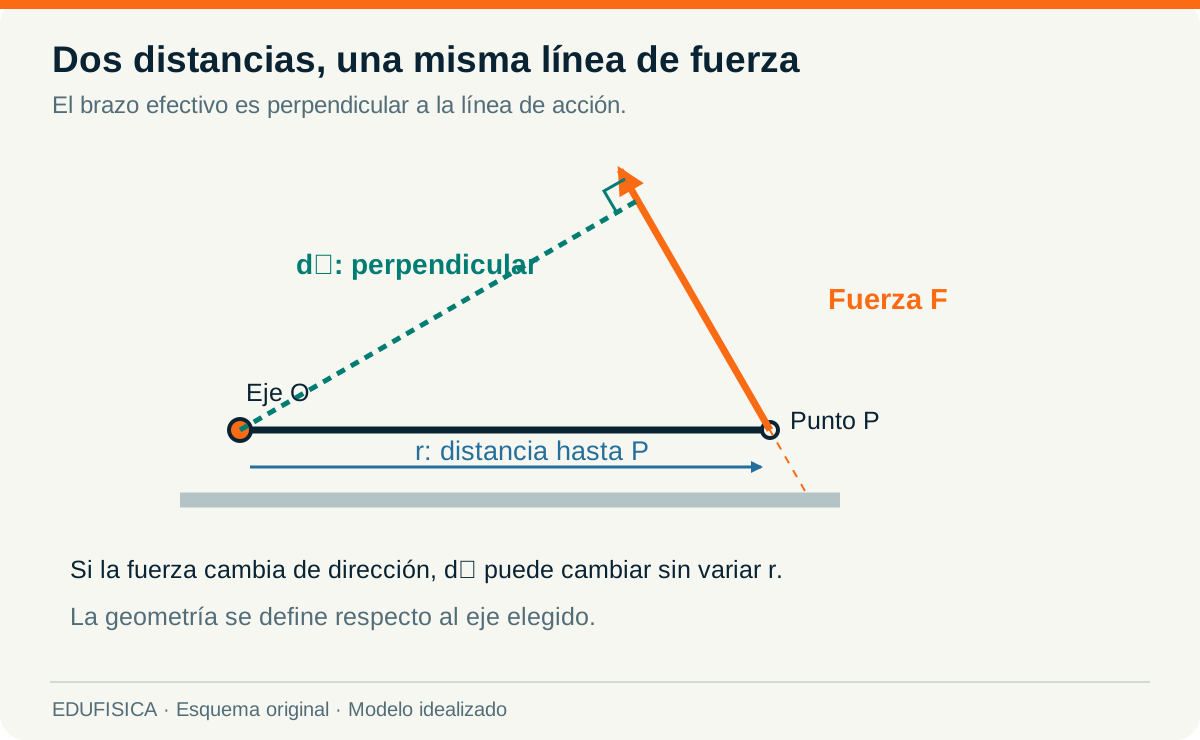
Leal distingue la distancia desde el eje hasta el punto donde se representa la fuerza y la distancia perpendicular hasta su línea de acción. Aquí llamaremos a la primera y a la segunda. La expresión «brazo de palanca» no se utiliza de manera idéntica en todos los textos; algunos autores la emplean para la distancia perpendicular. Declarar la convención evita una discusión terminológica que esconda el verdadero problema geométrico. Lo decisivo es saber qué distancia se está midiendo. Leal, 2021, pp. 20–21.
La línea de acción es la recta que contiene el vector fuerza. Para construir el brazo de momento, se traza desde el punto de referencia una perpendicular a esa recta. No se mide siguiendo el hueso, recorriendo el tendón ni conectando automáticamente el origen anatómico con la inserción. Una estructura puede tener un recorrido largo y pasar cerca del eje; otra puede representarse con una distancia menor al punto de aplicación y tener una perpendicular relativamente grande.
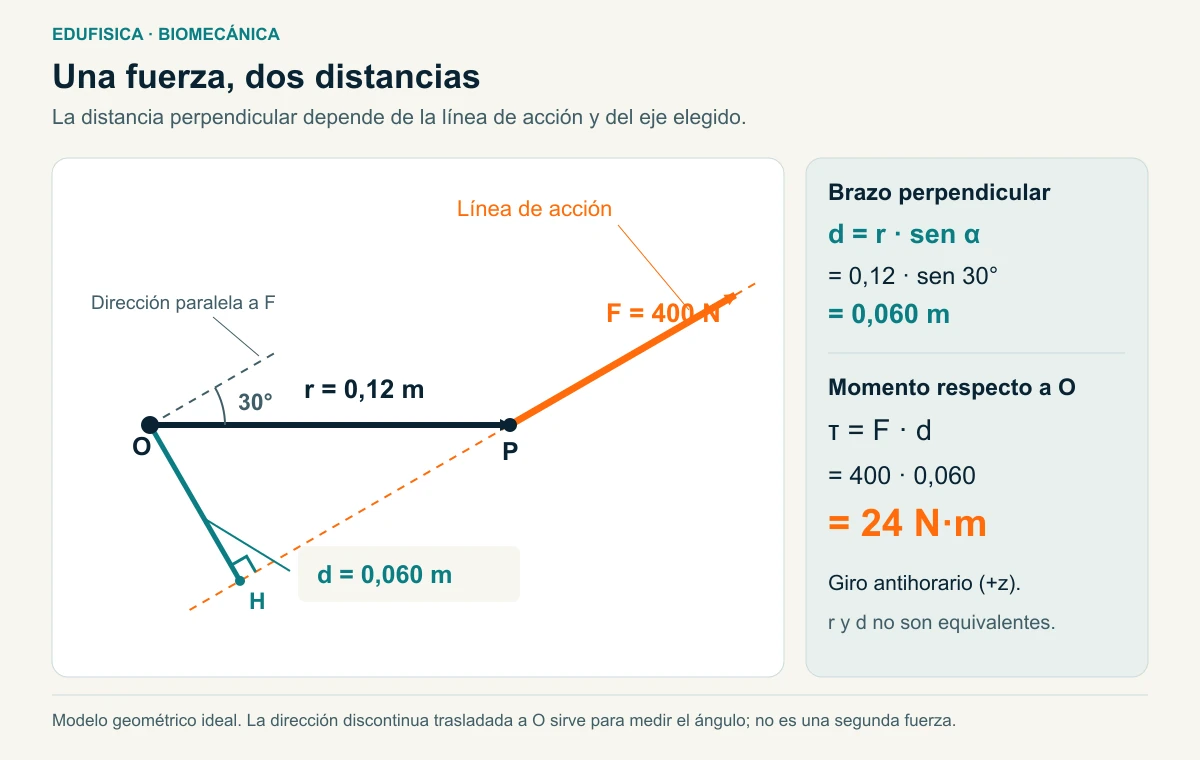
Supongamos un sistema plano ideal con una fuerza de 400 N y una distancia m. Si el ángulo entre el vector posición y la fuerza es de 30°, el brazo de momento vale m. El momento tiene una magnitud de 24 N·m. Multiplicar 400 por 0.12 sin considerar el ángulo daría 48 N·m y correspondería a otra geometría, aquella en la que la fuerza es perpendicular al vector posición.
Las dos expresiones del momento son formas equivalentes de resolver el mismo problema. Si ya hemos obtenido la perpendicular, la proyección angular está incorporada. Volver a multiplicar por el seno reduciría el resultado dos veces por la misma razón. En el ejemplo, produciría 12 N·m, una cifra que no describe el sistema dibujado. Este error suele aparecer cuando se recuerdan varias fórmulas sin relacionar sus variables.
Una comprobación útil consiste en imaginar que la línea de acción atraviesa el eje. En esa configuración, la perpendicular es cero y el momento respecto del eje también. La fuerza puede seguir existiendo y contribuir a otras acciones mecánicas. Por tanto, no sería correcto describir al músculo como «inactivo» únicamente porque su momento se anule respecto de una referencia determinada.
El ángulo de fuerza no es automáticamente el ángulo articular
En la fórmula anterior, es el ángulo entre y . El ángulo de una articulación se define mediante segmentos o referencias anatómicas. Ambas medidas pueden estar relacionadas en un modelo específico, pero no deben intercambiarse sin construir esa relación. Una flexión de cadera de 30° no significa que todas las fuerzas musculares formen 30° con sus respectivos vectores posición. Leal advierte esta distinción al explicar el ángulo de fuerza. Leal, 2021, p. 18.
En una clase, conviene escribir el nombre completo del ángulo junto al dibujo. «Ángulo entre posición y fuerza» exige identificar las dos líneas; «ángulo articular» exige declarar la convención de postura. La operación matemática deja entonces de depender de una cifra aislada y se apoya en una geometría que el alumno puede revisar. Esta práctica enlaza con el estudio de planos, ejes y variables cinemáticas.
Cómo cambia el momento cuando cambia la dirección de la fuerza
Para separar la geometría de otros factores, mantengamos constantes la fuerza de 400 N y la distancia de 0.12 m. Bajo esas condiciones, la magnitud del momento será N·m. A 0° vale cero; a 30°, 24; a 60°, aproximadamente 41.57; y a 90°, 48. La curva disminuye de forma simétrica hacia 180°. Esta relación muestra el efecto de cambiar un ángulo en un sistema ideal, no la curva de fuerza o torque de una articulación humana.
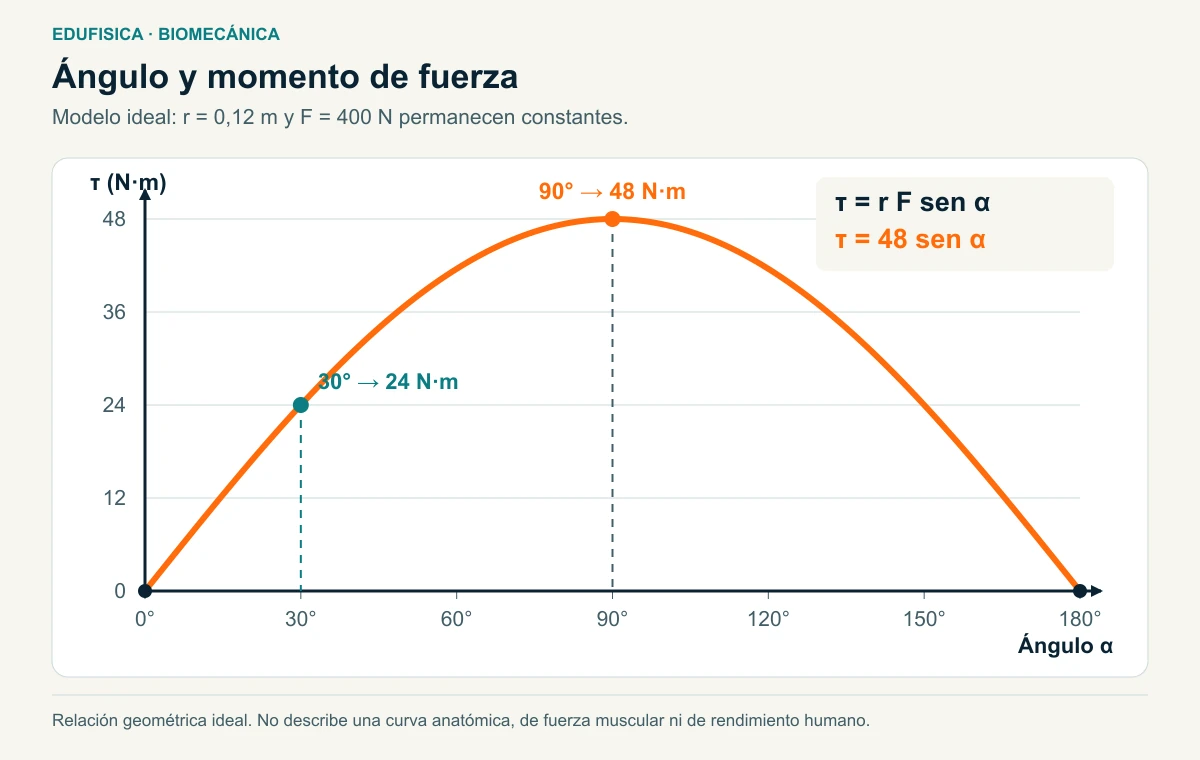
La distinción evita una conclusión frecuente: que una articulación produce siempre su máximo torque cuando está a 90°. En un cuerpo real pueden cambiar el brazo de momento, la fuerza muscular, la longitud de los fascículos, la velocidad de contracción y la participación de otros tejidos. Además, el ángulo articular no es necesariamente el ángulo entre posición y fuerza. La curva ideal permite comprender una relación geométrica; no sustituye una medición musculoesquelética.
| Ángulo | Brazo perpendicular | Magnitud del momento | Interpretación del modelo |
|---|---|---|---|
| 0° | 0 m | 0 N·m | La línea de acción atraviesa la referencia. |
| 30° | 0.060 m | 24.00 N·m | La perpendicular equivale a la mitad de . |
| 60° | 0.104 m, aproximadamente | 41.57 N·m | Se aproxima a la perpendicular máxima. |
| 90° | 0.120 m | 48.00 N·m | Fuerza perpendicular al vector posición. |
| 150° | 0.060 m | 24.00 N·m | Igual magnitud que a 30°; revisar el sentido del giro. |
Los momentos de la tabla se calcularon sin redondear el seno; las distancias se redondearon después para facilitar la lectura. Por eso, multiplicar la distancia aproximada de 0.104 m por 400 N daría 41.60 N·m, una pequeña diferencia respecto del cálculo con todas las cifras. Mostrar el orden de las operaciones permite distinguir una diferencia de redondeo de un error de interpretación.
El signo requiere un convenio adicional. En dos dimensiones tomamos hacia la derecha, hacia arriba y saliendo del plano; consideramos positivo el giro antihorario y negativo el horario. La fórmula con el valor absoluto expresa una magnitud, de modo que no resuelve por sí sola el sentido. Si se trabaja con componentes cartesianas, el momento escalar perpendicular al plano se obtiene mediante . El signo surge de la orientación elegida y debe conservarse al sumar varias contribuciones.
Otro control consiste en cambiar solamente una variable. Con un brazo de momento de 0.06 m, aumentar la fuerza de 400 a 500 N eleva el momento de 24 a 30 N·m. Con una fuerza constante de 400 N, aumentar la perpendicular de 0.06 a 0.075 m produce también 30 N·m. El resultado final coincide, pero la causa es diferente. Esa diferencia será decisiva si queremos interpretar una adaptación muscular, una modificación de postura o un cambio en la ubicación de una resistencia.
Coplanaridad: del dibujo plano al torque respecto de un eje
Una representación plana permite resolver muchos problemas docentes, siempre que su simplificación sea explícita. Si el vector posición y la fuerza se representan en el mismo plano y el eje es perpendicular a él, el cálculo describe el momento respecto de ese eje. En un análisis tridimensional, sin embargo, una fuerza puede tener componentes fuera del plano utilizado en el dibujo. Ignorarlas puede alterar la interpretación, especialmente cuando se estudia una articulación con varias posibilidades de movimiento.
Leal utiliza la coplanaridad para examinar la relación entre la orientación de la fuerza y el plano de la acción analizada. Esta idea dirige la atención hacia una pregunta útil: ¿qué parte de la acción mecánica corresponde al eje que queremos estudiar? Para responderla sin ambigüedad, primero se obtiene el momento vectorial y después se proyecta sobre un eje unitario. Leal, 2021, pp. 29–33; Pérez Ruiz et al., 2021, pp. 380–381.
El símbolo representa un vector de longitud uno que señala la dirección del eje elegido; ese eje pasa por O, el punto utilizado para construir . El producto vectorial produce un vector perpendicular al plano formado por y . El producto escalar selecciona su componente respecto de . Dos vectores siempre permiten definir un plano cuando no son paralelos, pero ese plano no tiene por qué coincidir con el plano anatómico que interesa al análisis. Esta es una razón para no reducir la coplanaridad a una etiqueta general del músculo.
Un ejemplo tridimensional con todas las coordenadas visibles
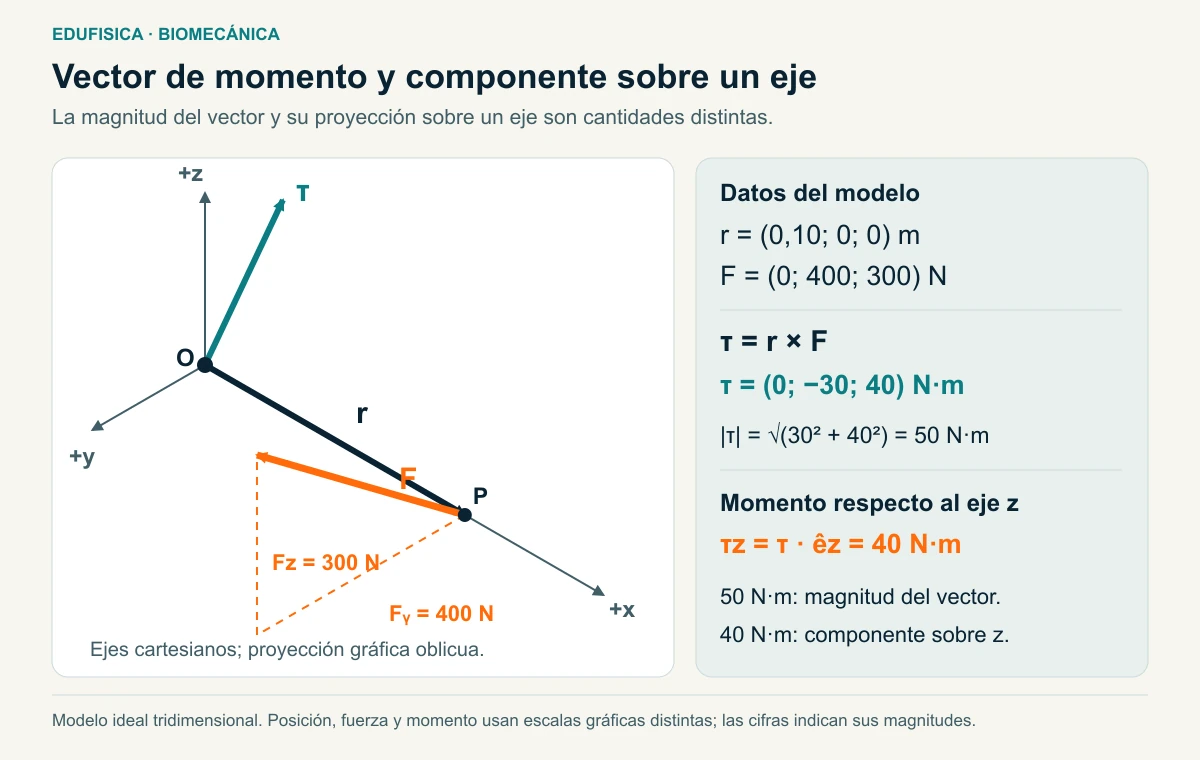
Consideremos m y N. El producto vectorial da N·m. Su magnitud es 50 N·m. Ahora bien, si la pregunta se refiere al eje , la respuesta es 40 N·m; respecto del eje , es −30 N·m. Informar únicamente «50 N·m de torque» omitiría la dirección y podría responder a una pregunta diferente de la planteada.
En este caso, la componente N genera el momento respecto de , mientras que N genera el momento respecto de . Ninguna componente desaparece del sistema; lo que cambia es la pregunta que formulamos sobre él. La geometría tridimensional tampoco permite añadir después un factor angular escogido de manera intuitiva: cualquier proyección adicional debe derivarse de los vectores y del eje definidos.
Por esa razón, una expresión del tipo «fuerza por brazo por coseno de la coplanaridad» solo puede utilizarse cuando se ha demostrado que sus variables representan una descomposición válida para esa configuración. No constituye una fórmula universal que pueda trasladarse a cualquier articulación. La forma vectorial ofrece una referencia más general y permite comprobar de dónde proviene cada factor.
Cambiar el eje cambia la pregunta, aunque el sistema sea el mismo
Si elegimos un eje unitario dirigido como , la proyección del momento anterior será 50 N·m, porque ese eje coincide con la dirección del vector momento. Si elegimos el eje , la proyección será cero. Los tres resultados son compatibles. Describen componentes diferentes de una misma acción y muestran por qué un informe debería declarar el sistema de referencia y su convenio de signos.
En la observación de ejercicios, este principio invita a especificar el segmento, la postura y la acción analizada. Una misma tensión puede contribuir a varios momentos respecto de diferentes ejes. Además, una fotografía frontal o lateral no revela necesariamente el recorrido espacial completo de la fuerza. Para convertirla en un análisis cuantitativo, se necesitarían medidas y supuestos que la imagen aislada no proporciona.
La fuerza muscular también cambia: longitud, velocidad y control neural
La geometría explica una parte del momento, pero no determina por sí sola la fuerza muscular. Los modelos musculoesqueléticos incluyen relaciones entre activación, fuerza, longitud y velocidad, así como contribuciones pasivas. Esto significa que un aumento del brazo de momento no permite concluir, sin más datos, que el músculo produce un torque mayor durante una tarea real. Puede haber cambiado también la fuerza que transmite. González-Badillo & Izquierdo, 2008, pp. 553, 580–582; Hall, 2015, pp. 160–161.
La relación fuerza-longitud describe cómo la capacidad de desarrollar tensión depende de la configuración muscular. La tensión activa se relaciona con la acción del aparato contráctil; la contribución pasiva corresponde a la resistencia de estructuras elásticas al alargamiento dentro del modelo utilizado. No son sinónimos ni implican que la tensión de un tendón en serie deba sumarse otra vez como una fuerza independiente. Hall, 2015, pp. 160–161; Leal, 2021, p. 13.
También hay que considerar qué longitud se está representando: fascículo, fibra o unidad musculotendinosa. La longitud total de un músculo no puede tratarse como si fuera una medida directa y universal de la longitud de todas sus estructuras internas. Esta precisión ayuda a interpretar modelos que separan elementos contráctiles y elásticos, y evita aplicar a cualquier nivel anatómico una relación que se definió para otro.
La velocidad añade otra condición. Un modelo que relaciona fuerza y velocidad no se interpreta igual durante un acortamiento, un alargamiento o una situación aproximadamente isométrica. Sin embargo, tampoco autoriza a asignar una cifra exacta de fuerza a una persona con solo observar el movimiento. Los parámetros del modelo, la activación y las condiciones de la tarea forman parte de la estimación. Esta distinción se desarrolla en la lectura de mecánica muscular y comportamiento de los tejidos.
La actividad eléctrica introduce otro nivel de análisis. La electromiografía registra señales musculares mediante electrodos superficiales o intramusculares. La colocación de los electrodos, las condiciones de la piel, el sudor y las señales de músculos próximos condicionan la medida, por lo que el registro necesita un protocolo controlado. No corresponde tratar esa señal como si fuera una medición directa del torque articular. Gámez et al., 2008, pp. 189–190.
Podemos ordenar estas relaciones mediante tres preguntas sucesivas. Primero: ¿qué dirección y brazo de momento tiene la fuerza en esta configuración? Después: ¿qué fuerza puede producir y está produciendo el sistema muscular? Finalmente: ¿cómo se combina esa acción con otras fuerzas y momentos? Saltarse una pregunta y responder con la información de otra genera afirmaciones demasiado amplias, como identificar una ventaja geométrica con una superioridad global de un ejercicio.
El brazo de momento también se relaciona con el cambio de longitud
Leal relaciona el brazo de momento con el cambio de longitud muscular durante un giro. Si el desplazamiento angular es pequeño y el brazo puede considerarse aproximadamente constante, la magnitud del cambio de longitud se aproxima al producto del brazo por el cambio angular expresado en radianes. No debe confundirse esta relación con medir a simple vista la distancia entre el origen y la inserción. Leal, 2021, p. 33.
La aproximación corresponde a una geometría ideal coherente y a una trayectoria que transmite tensión sin pérdidas por fricción. Por ejemplo, un brazo de 0.04 m y un giro pequeño de 0.10 rad corresponden a un cambio de longitud aproximado de 0.004 m, es decir, 4 mm. El sentido del cambio depende de cómo se definan el giro y el acortamiento. Si el brazo varía durante el recorrido, no podemos extender ese producto constante a todo el ROM. Tampoco permite deducir por sí solo cuánto se acortan los fascículos de una persona.
Del torque de un músculo al balance de momentos de una articulación
Un segmento no recibe una única acción muscular. En un diagrama de cuerpo libre pueden aparecer tensiones musculares, fuerzas externas, peso, fuerzas de contacto y momentos aplicados. Si el sistema es estático, la suma de fuerzas y la suma de momentos deben satisfacer las condiciones de equilibrio. Si el movimiento es dinámico, el balance debe incluir los términos de aceleración apropiados para el sistema analizado. Hall, 2015; Pérez Ruiz et al., 2021.
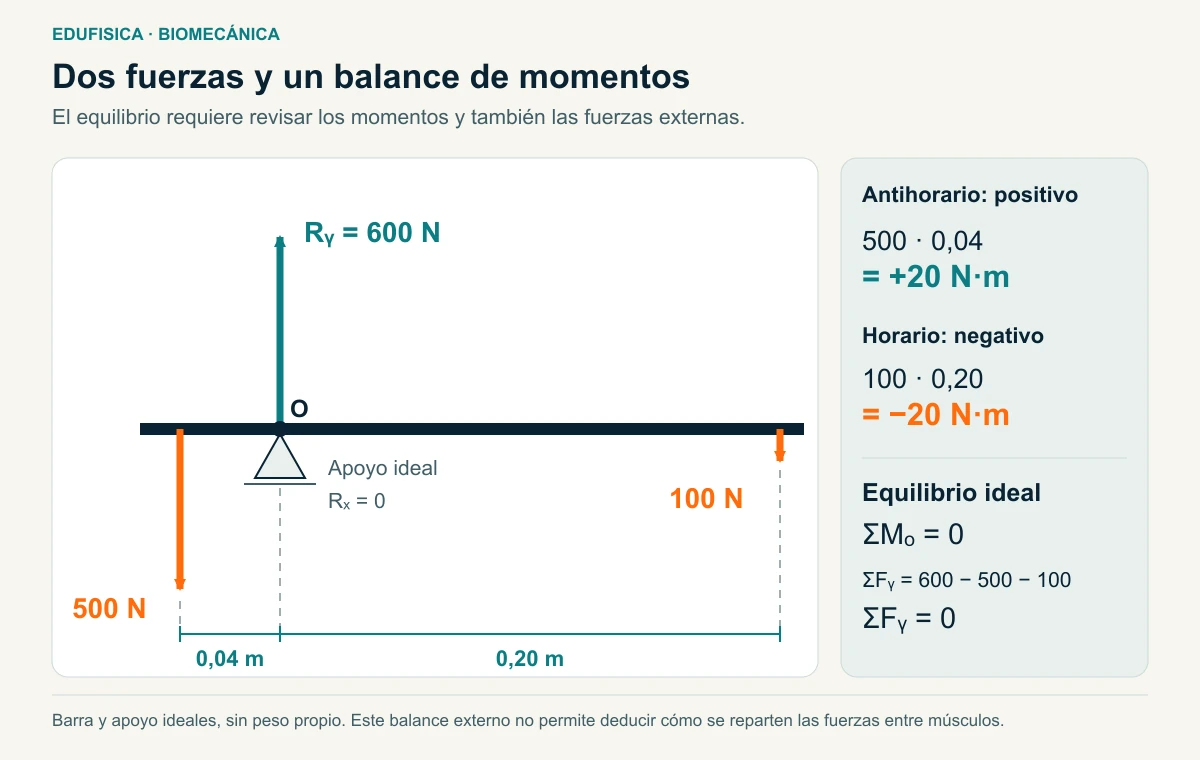
En un ejemplo plano ideal, una fuerza externa de 100 N actúa con un brazo de momento de 0.20 m y produce un momento horario de 20 N·m. Si una fuerza que representa la acción muscular actúa con una perpendicular de 0.04 m y produce un momento en sentido opuesto, necesita una magnitud de 500 N para equilibrar ese momento. El cálculo no implica que todas las articulaciones funcionen con esos valores ni que la fuerza de contacto sea 500 N. Cada incógnita requiere su propio balance.
En el esquema, ambas fuerzas tiran hacia abajo en lados opuestos de O: 500 N a 0.04 m a la izquierda y 100 N a 0.20 m a la derecha. Con una barra sin peso propio, el equilibrio vertical exige , por lo que el apoyo ideal ejerce una reacción de 600 N hacia arriba. La componente horizontal es cero. La reacción desaparece del balance de momentos respecto de O porque pasa por ese punto. Eso simplifica una ecuación, pero no convierte la reacción en inexistente. En una articulación real, los contactos no tienen por qué representarse adecuadamente con una única fuerza puntual aplicada en el centro de un dibujo.
Por qué el momento neto no revela la fuerza de cada músculo
Supongamos que una contribución flexora vale 30 N·m y una extensora 10 N·m. El momento neto flexor será 20 N·m. Otra combinación, 50 N·m frente a 30 N·m, produce el mismo resultado neto. Por tanto, conocer 20 N·m no permite reconstruir esas contribuciones individuales. Hay más de una distribución muscular compatible con el balance, y las fuerzas internas pueden ser diferentes aunque el momento neto coincida.
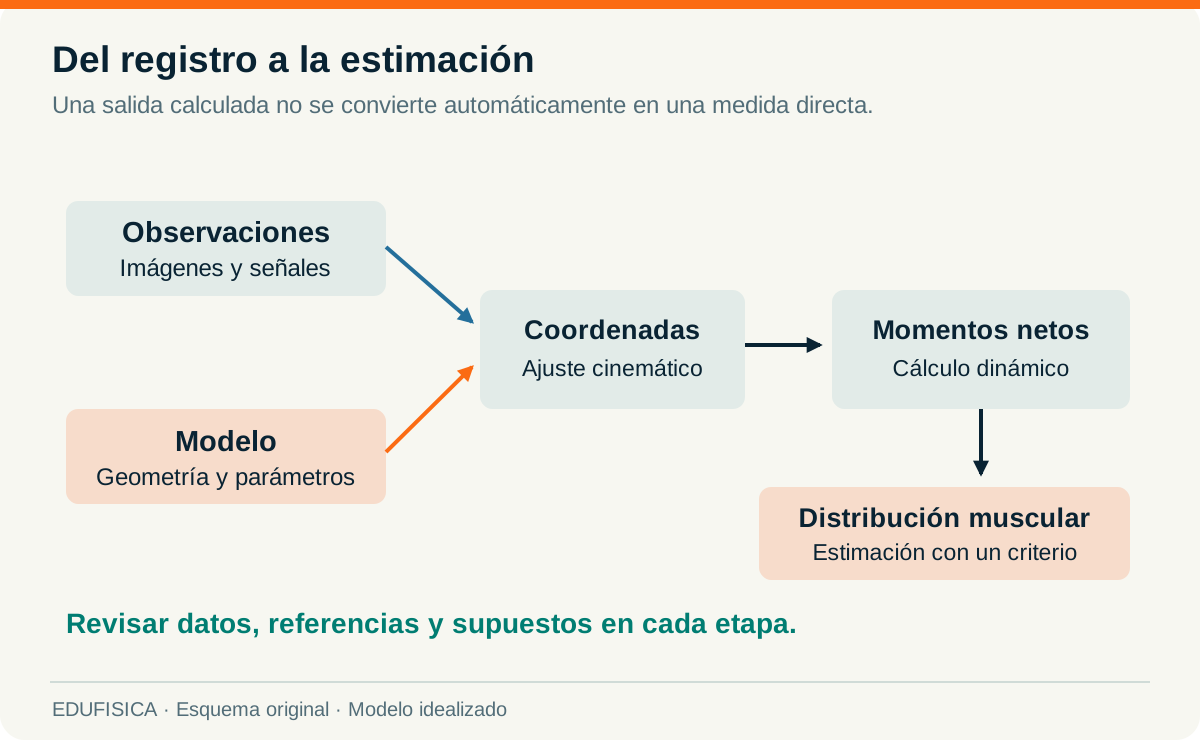
Esta indeterminación es central cuando se utilizan métodos de dinámica inversa. El procedimiento relaciona movimiento, parámetros del segmento y acciones externas para estimar fuerzas y momentos netos, pero distribuir el resultado entre músculos exige un modelo adicional. Los modelos pueden incorporar criterios de optimización, señales experimentales y parámetros musculotendinosos. Cada elección introduce supuestos que deben declararse al interpretar los resultados. Delp et al., 2007.
La cocontracción ilustra por qué «más actividad muscular» y «mayor giro» no son sinónimos. Dos grupos pueden contribuir en sentidos opuestos y modificar las cargas internas mientras el movimiento observable se mantiene o el momento neto cambia poco. Aun así, no podemos cuantificar esas cargas simplemente porque veamos una postura aparentemente estable. La observación describe el resultado visible; estimar las acciones internas requiere información adicional.
Aplicar el razonamiento a la cadera sin convertir la anatomía en una lista fija
El atlas de Leal se centra en glúteo y cadera. Su lectura invita a estudiar porciones musculares y líneas de acción dentro de posiciones concretas, en lugar de atribuir al músculo una única función invariable. Los glúteos, los aductores, los rotadores profundos y otros músculos que cruzan la región presentan recorridos diferentes. Además, el modelo necesita precisar la posición relativa de pelvis y fémur y los ejes respecto de los que se analizan sus momentos.
Un nombre anatómico no contiene toda esa información. Decir que un músculo «flexiona», «extiende» o «rota» puede ser una descripción útil dentro de una postura de referencia, pero exige revisión cuando cambia la configuración. La pregunta rigurosa es qué signo y magnitud tiene su brazo de momento respecto de una coordenada definida en ese recorrido. La respuesta depende de la geometría y del modelo, no de una etiqueta funcional aplicada sin condiciones. Leal, 2021, pp. 22–28.
La llamada inversión de la acción muscular puede discutirse cuando una línea de acción cambia su relación con un eje y el momento correspondiente cambia de signo. Ese razonamiento no permite asignar un umbral angular exacto a todas las personas ni a todas las porciones de un músculo. Harían falta medidas o un modelo anatómico especificado. Una ilustración didáctica puede mostrar el mecanismo de un cambio de signo, pero no debe presentarse como una medición clínica individual.
También conviene distinguir qué segmento se mueve y cuál se utiliza como referencia. Un análisis del fémur respecto de la pelvis y un análisis de la pelvis respecto de un fémur apoyado no describen el mismo cuerpo libre. Las interacciones pertenecen al mismo sistema, pero cambian los segmentos, las acciones externas y la formulación de las ecuaciones. «Origen fijo» e «inserción móvil» pueden servir como simplificación inicial, aunque resultan limitados para estudiar apoyos y movimientos con varios segmentos.
La profundidad aparece al conectar estas decisiones con una tarea. En una sentadilla, por ejemplo, describir una postura exige observar la configuración de cadera, rodilla, tobillo y tronco, además de la ubicación de la carga y de los apoyos. Sin esos datos, afirmar que una variante «trabaja más» un músculo reúne en una sola frase cuestiones distintas: momento externo, fuerza interna, activación, longitud y adaptación al entrenamiento. El análisis puede separar esas preguntas; no resolverlas todas con una fotografía.
El recorrido de la fuerza importa cuando hay redirección
Las trayectorias musculotendinosas pueden representarse con puntos de paso y superficies que redirigen la línea de acción. En esos casos, unir mediante una recta el origen con la inserción puede ofrecer una geometría inadecuada. La dirección que actúa sobre el segmento depende de la trayectoria local en el punto de aplicación. Un modelo musculoesquelético intenta representar esa trayectoria mediante reglas geométricas explícitas. Leal, 2021, pp. 25–28; Delp et al., 2007.
Para el docente, una cuerda guiada por una polea permite mostrar este principio sin pretender reproducir una articulación. Si la polea cambia la dirección de la tensión, cambia también la línea desde la que se construye la perpendicular. El alumno puede comparar el recorrido completo de la cuerda con el tramo que tira directamente del segmento idealizado. La comparación enseña a localizar la acción relevante antes de introducir detalles anatómicos más complejos.
Cuatro problemas originales para comprobar la interpretación
Caso 1. Mover la carga cambia el momento externo
Un segmento horizontal ideal recibe una fuerza vertical de 80 N. Si la línea de acción pasa a 0.15 m del eje, el momento externo tiene una magnitud de 12 N·m. Si se desplaza la misma fuerza hasta una perpendicular de 0.25 m, el momento asciende a 20 N·m. La fuerza no ha cambiado; la exigencia del balance de momentos sí. Este caso enseña por qué una carga no queda descrita mecánicamente solo por su magnitud.
La comprobación consiste en comparar el cociente de momentos con el de distancias: . Ambas razones coinciden porque la fuerza permanece constante. Si un alumno obtiene el mismo momento para las dos posiciones, probablemente ha utilizado la carga sin considerar su perpendicular. Si obtiene una diferencia basada en la longitud del segmento, debe revisar qué distancia representa esa longitud.
Caso 2. Mayor fuerza no implica mayor momento
En el modelo A, una fuerza de 600 N actúa con una perpendicular de 0.03 m: aporta 18 N·m. En el modelo B, una fuerza de 400 N actúa con una perpendicular de 0.06 m: aporta 24 N·m. B produce un momento mayor aunque su fuerza sea menor. El ejemplo no compara músculos reales ni clasifica ejercicios; demuestra que fuerza y momento no se pueden ordenar como si fueran la misma magnitud.
Una pregunta de transferencia sería qué dato faltaría para convertir esta comparación geométrica en una comparación fisiológica. Haría falta, entre otros elementos, conocer cómo se producen esas fuerzas y en qué condiciones. El cálculo invita a examinar dos factores; no autoriza a identificar B como «mejor músculo» o como una situación superior para cualquier objetivo.
Caso 3. Centímetros y metros deben pertenecer al mismo cálculo
Una fuerza de 250 N actúa con una perpendicular de 8 cm. Al convertir la distancia a 0.08 m, el momento vale 20 N·m. El producto equivale a 2000 N·cm, que también representa 20 N·m. El error no consiste en trabajar con centímetros, sino en informar el resultado como si se hubiera utilizado otra unidad. Un valor sin unidad es incompleto; una unidad incorrecta puede cambiar su significado en un factor de cien.
Conviene dejar visible la conversión en una línea del procedimiento. Después se revisa el orden de magnitud: una fuerza de cientos de newtons actuando a pocos centímetros debería producir, en estos ejemplos, decenas de newton metro. Esta revisión no reemplaza el cálculo, pero ayuda a detectar una cifra incompatible con los datos. El estudio de unidades, incertidumbre y medición amplía este criterio.
Caso 4. Equilibrar un momento no determina todas las fuerzas
Una resistencia genera 15 N·m y una fuerza muscular ideal actúa con un brazo de momento de 0.05 m en sentido opuesto. Si es la única contribución que equilibra el momento, la fuerza necesaria en el modelo es 300 N. Sin embargo, si interviene otra contribución de 5 N·m en el mismo sentido muscular, la primera fuerza solo necesita aportar 10 N·m, equivalentes a 200 N. La condición de equilibrio es la misma, pero las incógnitas han cambiado.
Para resolver, se empieza escribiendo todas las acciones representadas, no eligiendo de memoria una división. Cuando se omite una contribución, el resultado puede parecer exacto aunque responda a un modelo diferente. El aprendizaje consiste en justificar cada término de la ecuación y explicar qué se ha excluido. Los problemas de biomecánica resueltos paso a paso permiten practicar ese orden de decisiones.
Una guía para analizar ejercicios y enseñar el concepto
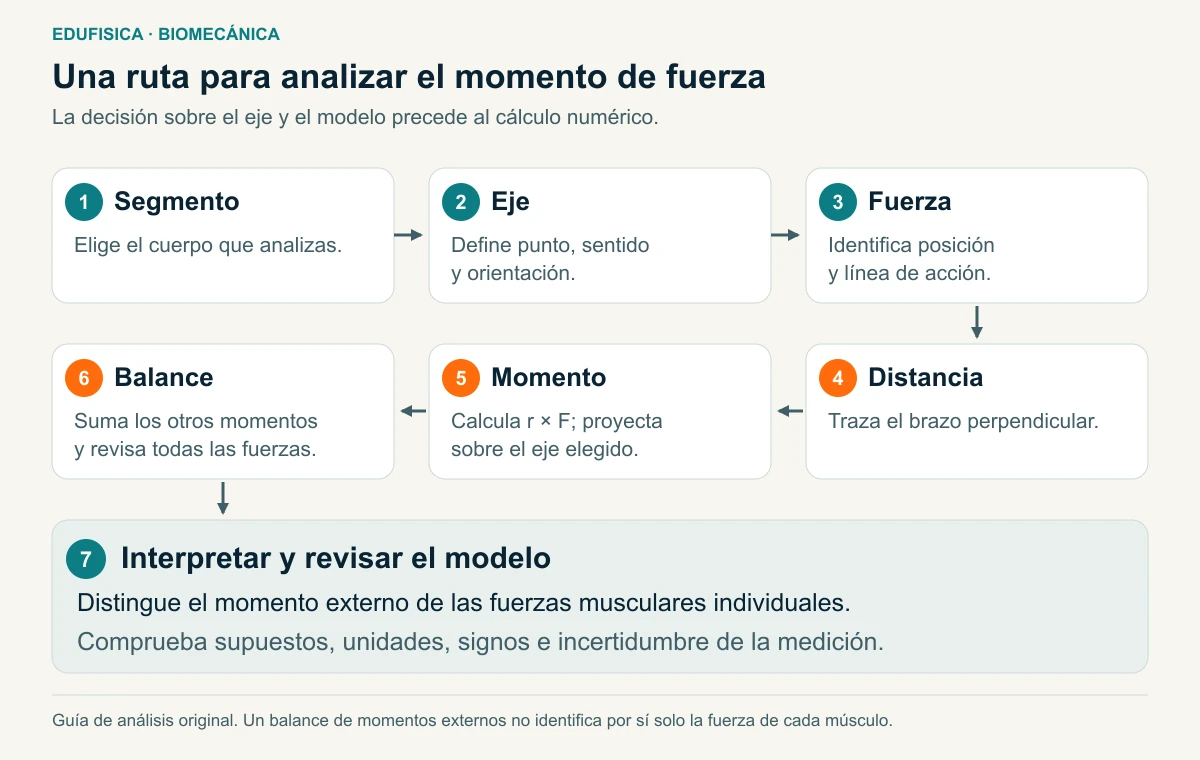
El primer paso es formular una pregunta acotada. «Analizar la biomecánica» resulta demasiado amplio para una tarea de aula. Puede sustituirse por «comparar el momento externo de una resistencia en dos posiciones» o «explicar qué componente del momento corresponde al eje elegido». La pregunta determina qué datos se necesitan y qué observaciones serían irrelevantes para responderla.
Después se identifica el cuerpo libre. Puede ser una barra ideal, un segmento o un conjunto de segmentos, pero debe mantenerse la misma elección durante el procedimiento. Se dibujan las acciones externas a ese cuerpo y se declara qué punto o eje se utilizará. La fuerza que es interna para un conjunto puede aparecer como externa si se aísla uno de sus componentes; esta diferencia explica por qué el dibujo necesita acompañar a la descripción verbal.
En tercer lugar se establece el sistema de referencia y la postura. Los ejes, los signos y las unidades deben estar visibles. Si el análisis es plano, se declara la simplificación. Si la pregunta depende de una componente tridimensional, una única vista puede no aportar los datos suficientes. En esa situación, reconocer la información que falta forma parte de la respuesta técnica y evita convertir una observación incompleta en una medición aparente.
Solo entonces se construyen las líneas de acción y las perpendiculares. El docente puede pedir al alumno que marque con colores distintos la distancia al punto de aplicación y el brazo de momento. La diferencia visual ayuda a detectar si comprende las relaciones o si está copiando una operación. Al pasar a los vectores, los colores pueden conservarse para relacionar el dibujo inicial con las componentes cartesianas.
Actividad didáctica: una regla, una referencia y varias líneas de acción
Una práctica conceptual puede utilizar una regla representada sobre papel, un punto de referencia y flechas de fuerza de igual longitud. Los alumnos dibujan tres configuraciones: fuerza perpendicular, fuerza oblicua y línea de acción que pasa por la referencia. Antes de calcular, ordenan sus momentos por magnitud y justifican la decisión. Después trazan las perpendiculares y comprueban si los resultados conservan ese orden.
La actividad puede realizarse sin cargas reales y sin atribuir las flechas a un músculo concreto. De ese modo se concentra en la geometría y deja la anatomía para una segunda fase. Una ampliación consiste en ofrecer un dibujo tridimensional con coordenadas, pedir primero la componente respecto de y después la magnitud total. Si el alumno entrega una sola cifra para ambas preguntas, habrá un punto concreto que revisar en su interpretación.
La evaluación puede recoger la calidad del procedimiento: identifica la referencia, representa la fuerza, distingue las distancias, convierte unidades y explica el alcance del resultado. El número final es una evidencia más, pero no informa por sí solo del razonamiento. Este enfoque conecta con la comprensión de las tareas motrices y con el diseño de situaciones de juego, donde las condiciones de espacio, materiales y acción cambian lo que el alumno debe resolver.
Del análisis mecánico a las capacidades físicas: un paso que necesita evidencia
Describir un momento externo ayuda a interpretar una tarea de fuerza, pero no determina automáticamente una adaptación al entrenamiento. La práctica se desarrolla con personas que tienen experiencias, capacidades y condiciones diferentes. Para relacionar una variante con un objetivo educativo o deportivo hacen falta criterios adicionales sobre progresión, ejecución, recuperación y evaluación. La geometría es una herramienta de análisis, no una prescripción completa.
En consecuencia, al conectar el torque con las capacidades físicas básicas, conviene mantener separados los niveles de explicación. Una cosa es el momento de una fuerza, otra la capacidad de producir fuerza, y otra el cambio de esa capacidad tras un proceso de práctica. La sección de fisiología del ejercicio permite continuar hacia los mecanismos de respuesta y adaptación. Para registrar una secuencia docente, los materiales editables de planificación y seguimiento de EDUFISICA ofrecen una conexión práctica con la organización de clase.
Errores frecuentes y cómo revisar un análisis
| Afirmación o procedimiento | Problema | Revisión necesaria |
|---|---|---|
| «El torque es la fuerza del músculo». | Confunde magnitudes. | Separar newtons y newton metro y declarar el eje. |
| Multiplicar la fuerza por la longitud del hueso. | La longitud puede no ser la perpendicular. | Construir la línea de acción y . |
| Multiplicar por el mismo seno otra vez. | Duplica la corrección angular. | Elegir entre y . |
| Utilizar el ángulo articular como ángulo de fuerza. | No se ha establecido su relación geométrica. | Identificar las dos líneas que forman cada ángulo. |
| Informar la magnitud vectorial como torque respecto de . | Confunde el vector con una componente. | Aplicar . |
| Asignar al músculo toda la acción neta. | Omite otras contribuciones y la indeterminación muscular. | Escribir el balance y declarar los supuestos. |
| Convertir una imagen en un valor anatómico exacto. | Faltan medidas y geometría individual. | Distinguir ilustración, estimación y medición. |
Una revisión final puede hacerse en tres niveles. El nivel matemático comprueba unidades, signos, operaciones y orden de magnitud. El nivel mecánico verifica el cuerpo libre, los ejes, las acciones y las restricciones. El nivel interpretativo pregunta si la conclusión responde a los datos disponibles o si se ha extendido hacia una función muscular, una comparación de ejercicios o una recomendación que el cálculo no demuestra.
Ese último nivel es especialmente útil al leer publicaciones o mensajes divulgativos. Una fórmula correcta puede acompañar una conclusión excesiva si los datos no corresponden al sistema que se describe. También puede suceder lo contrario: un modelo muy sencillo resulta didácticamente valioso cuando declara sus condiciones y responde a una pregunta precisa. La calidad no depende de cuántas variables aparecen, sino de la coherencia entre pregunta, modelo, evidencia y conclusión.
Preguntas sobre torque muscular, brazo de momento y coplanaridad
¿Qué diferencia hay entre fuerza muscular y torque muscular?
La fuerza muscular es una interacción y se expresa en newtons. El torque muscular es el momento que esa fuerza produce respecto de una referencia y se expresa en newton metro. Su valor depende de la geometría: en un modelo plano se calcula como fuerza por brazo de momento perpendicular.
¿Cómo se calcula el brazo de momento de una fuerza?
En el modelo plano, se mide la distancia perpendicular desde la referencia a la línea de acción. Si se conocen la distancia al punto de aplicación y el ángulo entre posición y fuerza, se utiliza . En modelos musculoesqueléticos con trayectorias complejas, el cálculo exige describir la geometría y las coordenadas del sistema.
¿Una fuerza que pasa por el eje deja de actuar?
No. Su momento respecto de esa referencia es cero, pero la fuerza puede seguir actuando y contribuir a otras relaciones mecánicas. Momento nulo no equivale a fuerza nula ni a ausencia de actividad muscular.
¿Para qué sirve la coplanaridad en biomecánica muscular?
Permite revisar cómo se relaciona la orientación de una fuerza con el plano y el eje analizados. En tres dimensiones se calcula primero el momento vectorial y después su proyección sobre el eje de interés. La proyección evita confundir la magnitud total del momento con una de sus componentes.
¿Puede conocerse la fuerza de un músculo a partir del momento articular neto?
El momento neto no determina por sí solo la fuerza individual de cada músculo. Distintas combinaciones de contribuciones pueden producir el mismo balance. Para estimarlas hacen falta datos y un modelo adicional con supuestos explícitos.
Referencias
- Leal, L. (2021). Atlas de biomecánica muscular. Tomo 1: Glúteo y cadera. Resistance Institute. Catálogo del editor.
- Hall, S. J. (2015). Basic biomechanics (7th ed.). McGraw-Hill Education. Registro bibliográfico.
- Pérez Ruiz, O. A., Villegas Sáez, A. F., & Feito Gácita, A. (2021). Fundamentos de biomecánica deportiva. Editorial Universitaria. Registro bibliográfico.
- González-Badillo, J. J., & Izquierdo, M. (2008). Fuerza muscular: Propiedades biomecánicas del músculo. En M. Izquierdo (Dir.), Biomecánica y bases neuromusculares de la actividad física y el deporte (pp. 553–584). Editorial Médica Panamericana.
- Gámez, J., Garrido, D., Montaner, C., & Alcántara, E. (2008). Aplicaciones tecnológicas para el análisis de la actividad física para el rendimiento y la salud. En M. Izquierdo (Dir.), Biomecánica y bases neuromusculares de la actividad física y el deporte (pp. 173–200). Editorial Médica Panamericana.
- Delp, S. L., Anderson, F. C., Arnold, A. S., Loan, P., Habib, A., John, C. T., Guendelman, E., & Thelen, D. G. (2007). OpenSim: Open-source software to create and analyze dynamic simulations of movement. IEEE Transactions on Biomedical Engineering, 54(11), 1940–1950. https://doi.org/10.1109/TBME.2007.901024.