
Una imagen de un salto muestra una posición. Una secuencia permite estudiar cómo cambia. Para explicar por qué el cuerpo despega hacen falta, además, fuerzas, masas y un intervalo de tiempo. Esta diferencia ayuda a comprender qué es la biomecánica: el estudio de los sistemas biológicos mediante los conceptos y métodos de la mecánica. En el movimiento humano, su trabajo consiste en formular problemas, construir representaciones del cuerpo y contrastarlas con observaciones. Las cámaras, los sensores y los programas de cálculo son instrumentos de ese trabajo, no su definición. Hall, 2015, pp. 1–3; Pérez Ruiz et al., 2021, pp. 40–51.
La biomecánica deportiva estudia cuestiones como la velocidad de un implemento, el intercambio de energía entre segmentos o las fuerzas del apoyo. Comparte principios con la biomecánica clínica y ocupacional, aunque cambien las preguntas y los criterios de valoración. Describir una marcha, analizar una tarea laboral y estudiar un remate requieren precisar qué sistema se observa y qué información se busca. Una variable útil para comparar ejecuciones deportivas puede resultar insuficiente para interpretar un problema de salud.
Por eso, comprender biomecánica significa aprender a pasar de una situación concreta a una pregunta que pueda responderse. ¿Interesa la trayectoria de una pelota o la fuerza que cambió su velocidad? ¿Se analiza el cuerpo completo o el momento alrededor de una articulación? ¿Una diferencia entre mediciones corresponde al movimiento o al instrumento? Las ocho ramas siguientes permiten situar cada pregunta sin perder sus conexiones.
1. Fundamentos y metrología: medir es formular una comparación
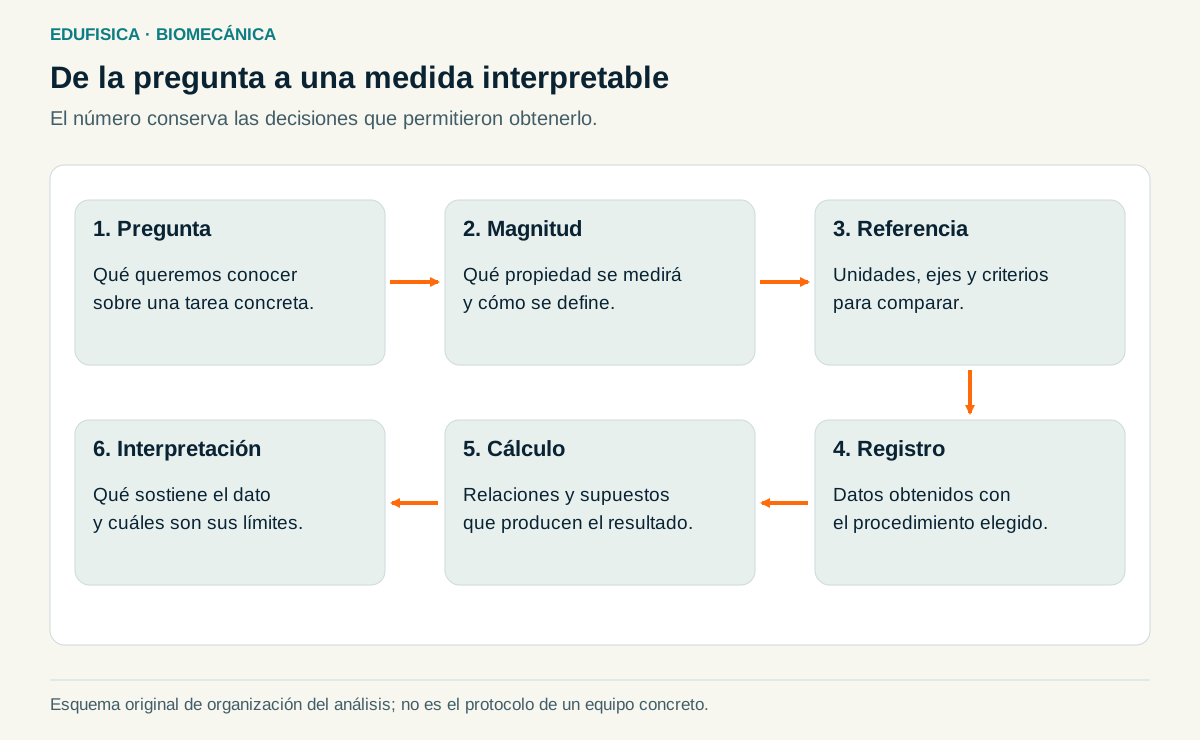
Antes de medir conviene distinguir tres decisiones: qué propiedad interesa, cómo se representa y con qué procedimiento se estima. La altura de un salto, por ejemplo, puede referirse al desplazamiento vertical del centro de masa o a una estimación obtenida a partir del tiempo de vuelo. Son relaciones entre variables, no descripciones intercambiables. La segunda requiere supuestos sobre el despegue, el aterrizaje y la fase aérea; una cifra con decimales no vuelve innecesarios esos supuestos.
Hall diferencia el análisis cualitativo del cuantitativo. El primero puede identificar una secuencia de acciones o un cambio de organización corporal; el segundo expresa variables mediante números y unidades. Su utilidad depende de la pregunta. Observar si alguien modifica su apoyo puede orientar una explicación inicial, mientras estimar cuánto cambia un ángulo exige un procedimiento de medición. La cuantificación añade información cuando está bien definida, pero no reemplaza la interpretación del contexto. Hall, 2015, pp. 11–14.
Unidades: una defensa sencilla frente a errores de interpretación
En el Sistema Internacional, longitud, masa y tiempo se expresan habitualmente en metros, kilogramos y segundos. A partir de estas magnitudes se construyen otras. La velocidad tiene unidades de metros por segundo y la aceleración, metros por segundo al cuadrado. El newton corresponde a la fuerza que produce una aceleración de un metro por segundo al cuadrado sobre una masa de un kilogramo. La masa describe una propiedad inercial; el peso es una fuerza gravitatoria y se expresa en newtons. Pérez Ruiz et al., 2021, pp. 52–60.
| Magnitud | Qué describe | Unidad SI | Confusión frecuente |
|---|---|---|---|
| Velocidad | Cambio de posición por unidad de tiempo, con dirección. | Confundirla con distancia total dividida entre tiempo. | |
| Fuerza | Una interacción que puede modificar el movimiento. | Interpretar kilogramos de masa como newtons. | |
| Momento de fuerza | Efecto de una fuerza respecto a un punto o eje. | Confundirlo con trabajo porque comparten dimensiones. | |
| Impulso | Acumulación de fuerza durante un intervalo. | Leer newton segundo como newton por segundo. | |
| Momento angular | Cantidad de movimiento relacionada con la rotación. | Asignarle unidades de energía. | |
| Potencia | Rapidez con la que se realiza trabajo o se transfiere energía. | Suponer que una fuerza alta implica siempre una potencia alta. |
El momento de fuerza y el trabajo merecen atención especial. Ambos pueden escribirse dimensionalmente como fuerza por longitud, pero son magnitudes diferentes: el momento depende de la geometría respecto al eje, mientras el trabajo depende del desplazamiento y de la componente de fuerza en su dirección. En la práctica se conserva la unidad newton metro para el momento y julio para el trabajo. Esta distinción protege el significado físico del cálculo, aunque las dimensiones coincidan.
Error, variabilidad e incertidumbre no son la misma cosa
Una cámara inclinada respecto al plano del movimiento, una escala mal situada o un instante de apoyo identificado de forma distinta entre observadores pueden alterar una medición. Algunos efectos producen sesgos que persisten al repetir la tarea; otros generan dispersión. La calibración relaciona la lectura del instrumento con referencias conocidas. La repetición permite estudiar variabilidad, pero repetir muchas veces un procedimiento sesgado no corrige su sesgo. El tratamiento metrológico desarrollado por Pérez Ruiz y colaboradores ayuda a separar el valor medido de la incertidumbre asociada al procedimiento. Pérez Ruiz et al., 2021, pp. 61–87.
Si se registran varias ejecuciones, la media describe su valor central y la desviación estándar resume su dispersión. Para una muestra de observaciones, con valores , se puede calcular:
La varianza queda expresada en unidades al cuadrado; la desviación estándar recupera las unidades de la variable. El coeficiente de variación, , permite expresar dispersión relativa cuando la variable admite ese cociente y la media es positiva y suficientemente alejada de cero. No resulta apropiado trasladarlo sin más a un ángulo con valores positivos y negativos o a diferencias cuya media puede aproximarse a cero. Tampoco la dispersión entre intentos constituye por sí sola la incertidumbre completa del instrumento: intervienen el procedimiento, la resolución y otros componentes.
Las cifras significativas deben guardar relación con la calidad de la medida. Un programa puede devolver seis decimales al dividir dos valores redondeados, pero no ha adquirido información nueva. Conviene conservar precisión durante los cálculos y redondear el resultado de forma coherente con los datos. Excel puede organizar registros y operaciones; GeoGebra permite relacionar una figura con su representación matemática. El libro de Pérez Ruiz y colaboradores dedica apartados a ambos recursos, que se entienden mejor como medios para comprobar relaciones que como sustitutos del razonamiento. Pérez Ruiz et al., 2021, pp. 89–169.
Una hoja de cálculo útil conserva, además del resultado, la unidad, la definición de la variable, el método y las condiciones del registro. Así es posible comparar sesiones sin mezclar tiempos medidos desde señales diferentes o distancias obtenidas con escalas distintas. En una clase, esta organización también abre una conversación sobre qué datos faltan para sostener una explicación.
2. Cinemática del movimiento humano: describir antes de explicar fuerzas
La cinemática estudia posición, desplazamiento, velocidad y aceleración sin resolver todavía las fuerzas que los producen. Para hacerlo necesita un marco de referencia. Un antebrazo puede permanecer inmóvil respecto al brazo y desplazarse respecto al suelo si la persona camina. Ninguna de las dos descripciones es contradictoria: utilizan referencias diferentes. Indicar la referencia evita atribuir inmovilidad o rotación a un segmento como si fueran propiedades absolutas. Hall, 2015, capítulos 2, 10 y 11.
Planos y ejes: referencias útiles, no moldes rígidos
La posición anatómica permite nombrar planos sagital, frontal y transversal. Un eje es perpendicular al plano en el que se describe una rotación ideal: la flexión y extensión se suelen representar en el plano sagital, alrededor de un eje mediolateral. Estas convenciones organizan el lenguaje, pero muchos gestos deportivos combinan rotaciones y desplazamientos en tres dimensiones. Una vista lateral puede ser adecuada para ciertas variables y ocultar otras.
Por eso, al informar un ángulo deben declararse los segmentos utilizados, la referencia y la convención de signos. El ángulo entre dos segmentos no es necesariamente el mismo que la orientación de uno de ellos respecto a la horizontal. En un análisis tridimensional también importa cómo se ordenan las rotaciones al representar la orientación. El número final pierde parte de su significado si se omite su definición. Los sistemas de coordenadas y la representación del cuerpo se desarrollan en Pérez Ruiz et al., 2021, pp. 435–490.
Distancia, desplazamiento y velocidad
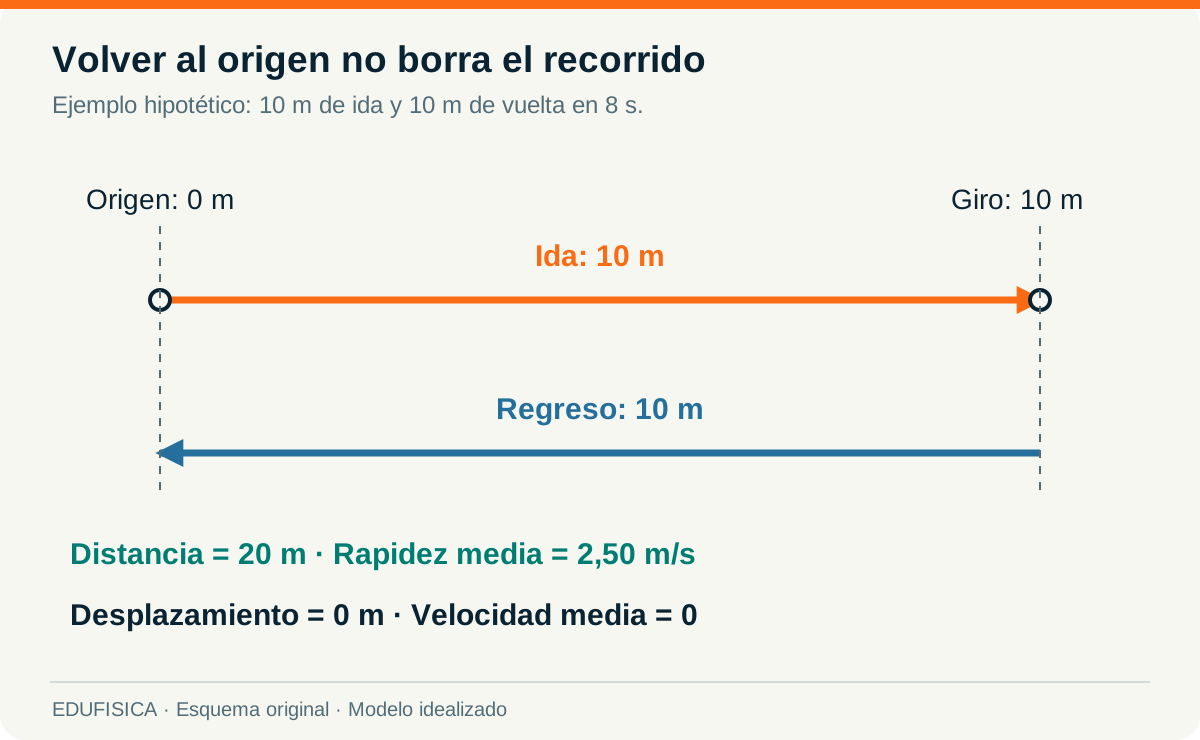
La distancia acumula el recorrido; el desplazamiento conecta la posición inicial con la final y conserva dirección. Si un corredor sale de un punto, completa una vuelta y regresa, ha recorrido una distancia, aunque su desplazamiento total sea cero. En consecuencia, rapidez media y velocidad media no deben intercambiarse: la primera divide distancia entre tiempo, mientras la segunda utiliza desplazamiento.
La velocidad instantánea describe el cambio en un momento concreto. La aceleración aparece cuando cambia la magnitud o la dirección de la velocidad. Una trayectoria curva puede tener rapidez constante y, aun así, aceleración. Este punto resulta útil para comprender giros y juegos de persecución: cambiar la dirección del desplazamiento demanda modificar el vector velocidad, aunque no aumente su magnitud. La tarea puede leerse junto a la praxiología motriz y la lógica interna de los juegos, porque la dirección elegida responde también a decisiones e interacciones.
Los modelos de movimiento rectilíneo uniforme y uniformemente acelerado ayudan a resolver situaciones delimitadas. Si la aceleración es constante en el intervalo, se emplean relaciones como:
No toda carrera tiene aceleración constante, ni un registro de velocidad irregular debe ajustarse a ese modelo por comodidad. El valor del modelo reside en explicitar qué parte de la situación aproxima. Los problemas de Sanz Arazuri y Ponce de León presentan estos casos como herramientas de cálculo; su transferencia al movimiento real exige conservar las condiciones en las que las relaciones son válidas. Sanz Arazuri y Ponce de León Elizondo, 2023, pp. 13–29.
Movimiento angular: dos aceleraciones con funciones distintas
En una rotación plana, la velocidad angular indica cómo cambia el ángulo y la aceleración angular, cómo cambia esa velocidad. Un punto situado a una distancia del eje tiene una velocidad tangencial relacionada con la velocidad angular. Si el radio permanece constante, las relaciones son:
La componente tangencial cambia la rapidez; la normal cambia la dirección y apunta hacia el centro de la trayectoria circular. Escribir simplemente oculta la segunda componente. Un implemento que gira con velocidad angular constante tiene aceleración normal, aunque su aceleración tangencial sea cero. Hall expone esta distinción al conectar cinemática lineal y angular. Hall, 2015, pp. 363–365.
La relación también explica por qué dos puntos del mismo segmento pueden compartir velocidad angular y tener velocidades lineales diferentes. El punto más alejado del eje recorre un arco mayor en el mismo tiempo. Sin embargo, un lanzamiento humano incluye varios segmentos y articulaciones, no una sola varilla girando alrededor de un eje fijo. La ecuación local ayuda a entender una parte del gesto, sin describir automáticamente toda su coordinación.
Proyectiles: por qué 45 grados no es una regla universal
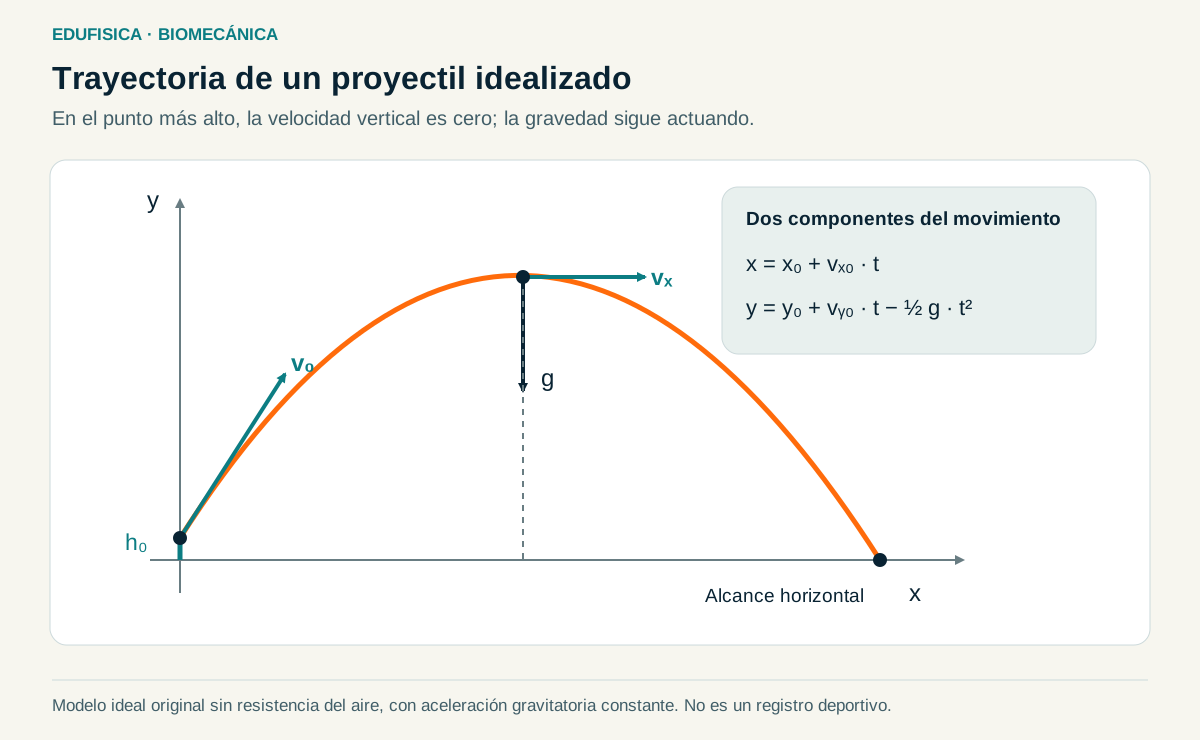
En el modelo ideal de proyectil se separan componentes horizontal y vertical. Se supone gravedad uniforme, resistencia del aire despreciable y una velocidad inicial definida. Si la altura inicial es , las posiciones quedan:
Cuando salida y llegada se encuentran a la misma altura, la velocidad inicial mantiene su magnitud y el aire se ignora, el alcance ideal es máximo a 45 grados. Al cambiar la altura de salida, la resistencia aerodinámica o la relación entre ángulo y velocidad que puede producir la persona, cambia el problema. En un lanzamiento deportivo, el ángulo y la velocidad no siempre se pueden modificar de manera independiente. Aplicar el resultado ideal como una receta técnica universal confunde el modelo con sus condiciones. Pérez Ruiz et al., 2021, pp. 279–289.
Videoanálisis: lo que una cámara permite y lo que deja fuera
La digitalización identifica puntos en fotogramas sucesivos y los convierte en coordenadas. Para pasar de píxeles a longitud se necesita una referencia de escala situada de manera compatible con el plano observado. Si un segmento se acerca o se aleja de la cámara, su tamaño en imagen puede cambiar sin que cambie su longitud. El paralaje y la perspectiva deben considerarse antes de interpretar desplazamientos o ángulos.
La frecuencia de registro determina el intervalo entre imágenes. Un evento breve puede ocurrir entre fotogramas y su identificación depende de esa resolución temporal. Calcular velocidades y aceleraciones a partir de posiciones también puede amplificar variaciones de digitalización; un filtrado puede reducir parte de ese ruido, pero modifica la señal según sus parámetros. Conviene conservar los datos originales y explicar el tratamiento aplicado. Kinovea y Tracker aparecen como recursos de análisis en Pérez Ruiz et al., 2021, pp. 491–563, dentro de un procedimiento que comienza por definir la tarea y calibrar el registro.
3. Cinética, fuerzas y estabilidad: explicar interacciones
La cinética relaciona el movimiento con las fuerzas y los momentos que actúan sobre el sistema. Frente a la pregunta cinemática «¿cómo cambia la posición?», plantea «¿qué interacciones pueden explicar ese cambio?». La distinción no divide el movimiento en dos mundos: permite ordenar la información. Una trayectoria registrada con cámara puede alimentar un análisis de fuerzas, pero no contiene por sí sola todas las fuerzas que actuaron. Hall, 2015, pp. 59–75 y 373–378.
El cuerpo libre: decidir qué queda dentro del análisis
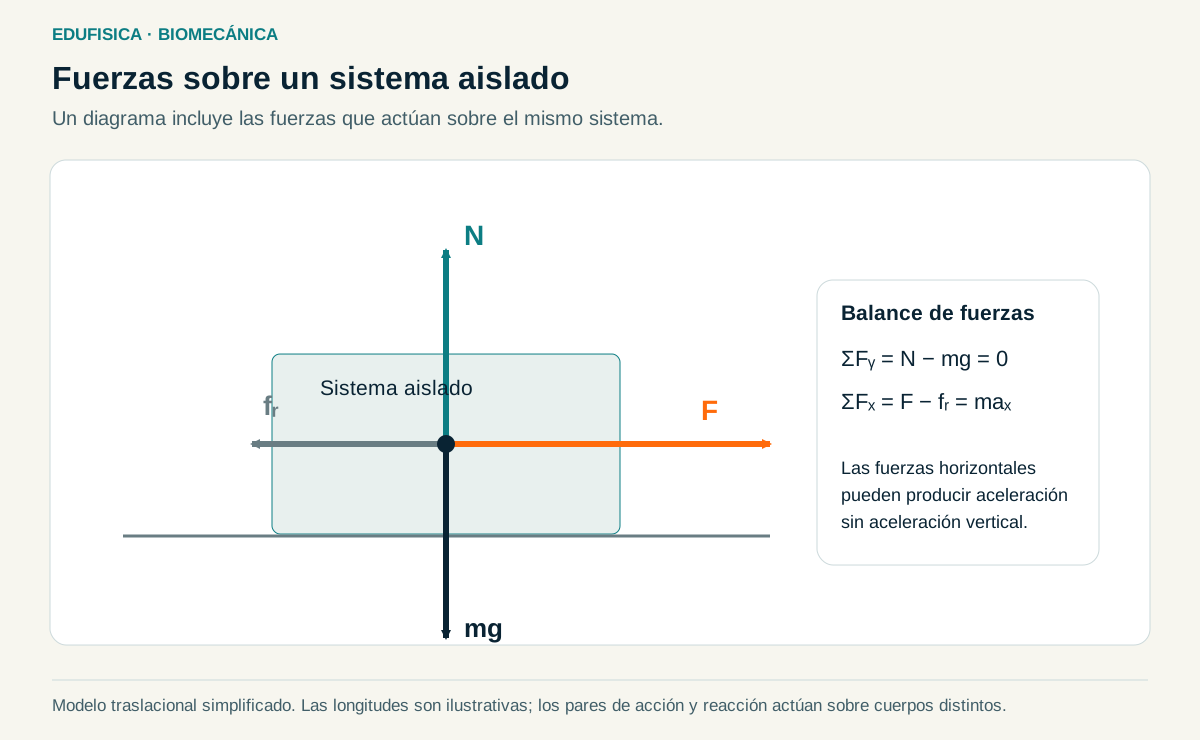
Un diagrama de cuerpo libre representa el sistema elegido y sus interacciones externas. Si se analiza a una persona completa durante un apoyo, pueden aparecer el peso y las fuerzas de contacto con el suelo. Si se aísla un antebrazo, hay que representar fuerzas articulares, musculares y externas compatibles con ese recorte. Una fuerza interna para el sistema completo puede ser externa para el segmento aislado. El diagrama obliga a explicitar esa frontera antes de sumar flechas o aplicar una fórmula.
La segunda ley de Newton utiliza la fuerza externa resultante, no una fuerza seleccionada por conveniencia. Para un sistema de masa constante, observado desde una referencia inercial:
Si se toma el eje vertical positivo hacia arriba durante un apoyo, la fuerza de reacción vertical del suelo y el peso tienen signos distintos. La relación es . Una fuerza de reacción igual al peso corresponde a aceleración vertical nula del centro de masa en ese instante, pero no exige necesariamente velocidad nula. La persona puede desplazarse mientras su velocidad vertical no cambia.
Los pares de acción y reacción actúan sobre cuerpos diferentes. El pie ejerce una fuerza sobre el suelo y el suelo sobre el pie; no se cancelan dentro del diagrama que representa solo a la persona. Confundir ambos cuerpos lleva a preguntar por qué alguien se mueve si cada acción tiene una reacción. La respuesta está en identificar sobre qué sistema actúa cada fuerza. Pérez Ruiz et al., 2021, pp. 309–322.
Centro de masa, centro de gravedad y apoyo
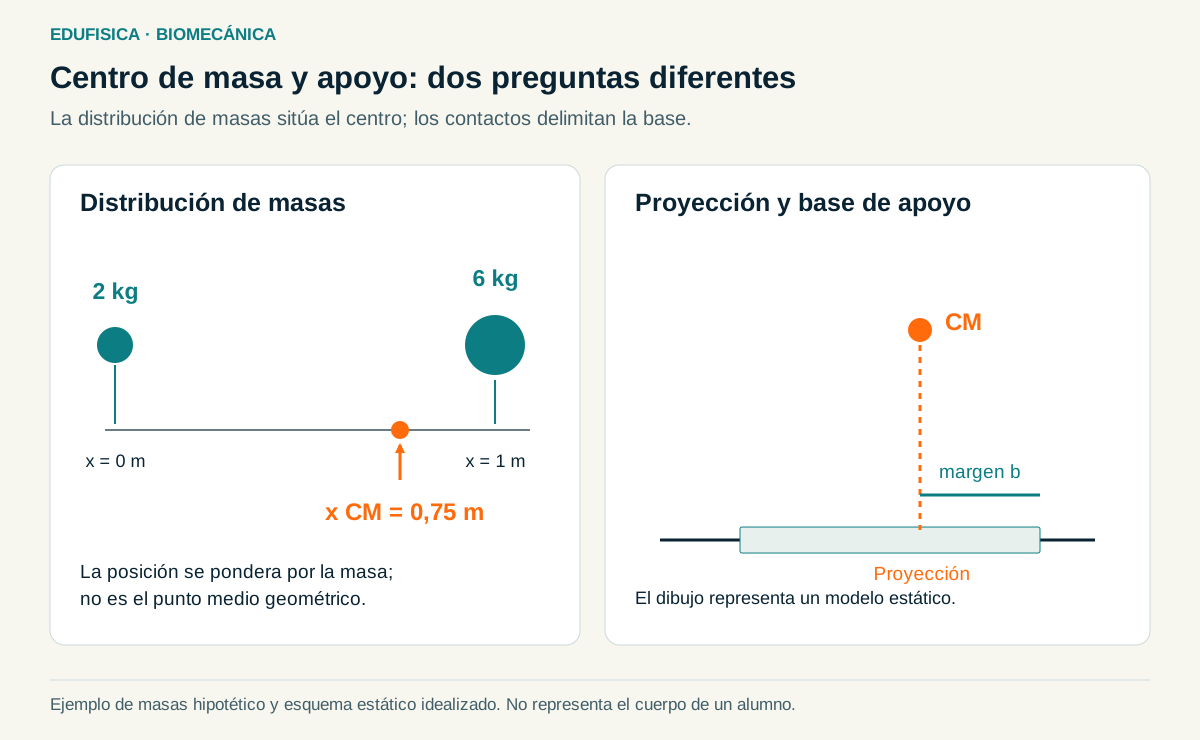
El centro de masa representa la distribución de masa del sistema. En un modelo segmentario se estima ponderando la posición del centro de masa de cada segmento por su masa:
Los datos segmentarios dependen del modelo antropométrico utilizado. Una proporción tomada de una tabla no se convierte automáticamente en una medición individual. Las posturas también modifican la posición del centro de masa del cuerpo completo, aunque las masas de los segmentos permanezcan iguales. De ahí que no tenga sentido asignarle a toda persona un punto corporal fijo válido en cualquier gesto. Pérez Ruiz y colaboradores explican métodos de estimación y prácticas de laboratorio para estudiar esta distribución. Pérez Ruiz et al., 2021, pp. 449–469 y 709–724.
El centro de gravedad es el punto asociado a la resultante de las fuerzas gravitatorias. Coincide con el centro de masa cuando el campo gravitatorio puede considerarse uniforme sobre el cuerpo. Esta aproximación es adecuada para numerosos análisis terrestres del movimiento humano, pero las definiciones siguen siendo diferentes. El centro de presión, por su parte, representa la ubicación de la resultante de fuerzas de contacto sobre una superficie y no debe confundirse con ninguno de los anteriores.
La base de sustentación ayuda a interpretar equilibrio estático: reúne la región delimitada por los apoyos. La proyección del centro de masa y la distribución de fuerzas importan, pero no bastan para describir una carrera. En movimiento intervienen velocidades, aceleraciones y ajustes del apoyo; un instante con la proyección fuera de la base no demuestra por sí solo una pérdida de control. Los patrones fundamentales de movimiento y el desarrollo motor aportan otra escala de lectura: cómo se organiza la acción ante una tarea y un entorno.
Palancas y fricción: la geometría cambia el resultado
Los modelos de palanca ordenan apoyo, esfuerzo y resistencia. En el primer género el apoyo se sitúa entre las fuerzas; en el segundo, la resistencia queda entre apoyo y esfuerzo; en el tercero, el esfuerzo se aplica entre apoyo y resistencia. Esta clasificación describe una organización, no una jerarquía de calidad. Un brazo de momento pequeño puede exigir mayor fuerza para equilibrar una carga, mientras permitir relaciones distintas entre desplazamientos y velocidades. En anatomía, además, los ejes y las líneas de fuerza pueden cambiar con la postura. Hall, 2015, pp. 413–420.
La fricción actúa en la interacción entre superficies. En el modelo de fricción seca se distingue el contacto sin deslizamiento relativo del contacto que desliza. La fricción estática se ajusta hasta un máximo, representado por ; la cinética se aproxima mediante . La fuerza normal no tiene que coincidir siempre con el peso: depende de la situación y de las demás fuerzas. Tampoco la fricción debe describirse como una fuerza siempre opuesta al movimiento global de la persona; se relaciona con el deslizamiento relativo o su tendencia. Hall, 2015, pp. 379–381.
Impulso, colisiones y energía
Una interacción de corta duración puede cambiar mucho el movimiento. El impulso acumula la fuerza externa neta durante un intervalo y equivale al cambio de momento lineal:
Si se utiliza una fuerza media, la relación se escribe . No se confunde el momento en un instante, , con su variación. El área bajo una curva fuerza-tiempo aporta impulso; el pico de esa curva responde a otra pregunta. Dos interacciones pueden tener el mismo impulso y picos diferentes, de modo que una variable no reemplaza a la otra. Hall, 2015, pp. 387–388.
En una colisión, la conservación del momento del sistema depende del impulso externo durante el intervalo elegido. Un choque idealmente elástico conserva además la energía cinética del sistema; uno inelástico no la conserva como energía cinética, aunque la energía total se transforma en otras formas. En cuerpos humanos y material deportivo intervienen deformaciones y disipación. Un modelo simple puede aclarar relaciones, pero no ofrece por sí solo una valoración de seguridad para un contacto.
El trabajo relaciona fuerza y desplazamiento; la potencia indica la rapidez de esa transferencia. La energía cinética traslacional depende de la masa y del cuadrado de la rapidez. Para una rotación simple alrededor de un eje fijo se emplea el momento de inercia, , que depende de cómo se distribuye la masa respecto al eje:
Aquí representa momento de inercia y representa impulso, para evitar usar el mismo símbolo con significados distintos. En un sistema humano multisegmentario, la energía se distribuye entre traslaciones, rotaciones y deformaciones. El trabajo mecánico de los segmentos tampoco equivale directamente al gasto metabólico: los mecanismos de transformación y transferencia son diferentes. Hall, 2015, pp. 396–398 y 443–449.
4. Mecánica muscular: la fuerza importa y su línea de acción también
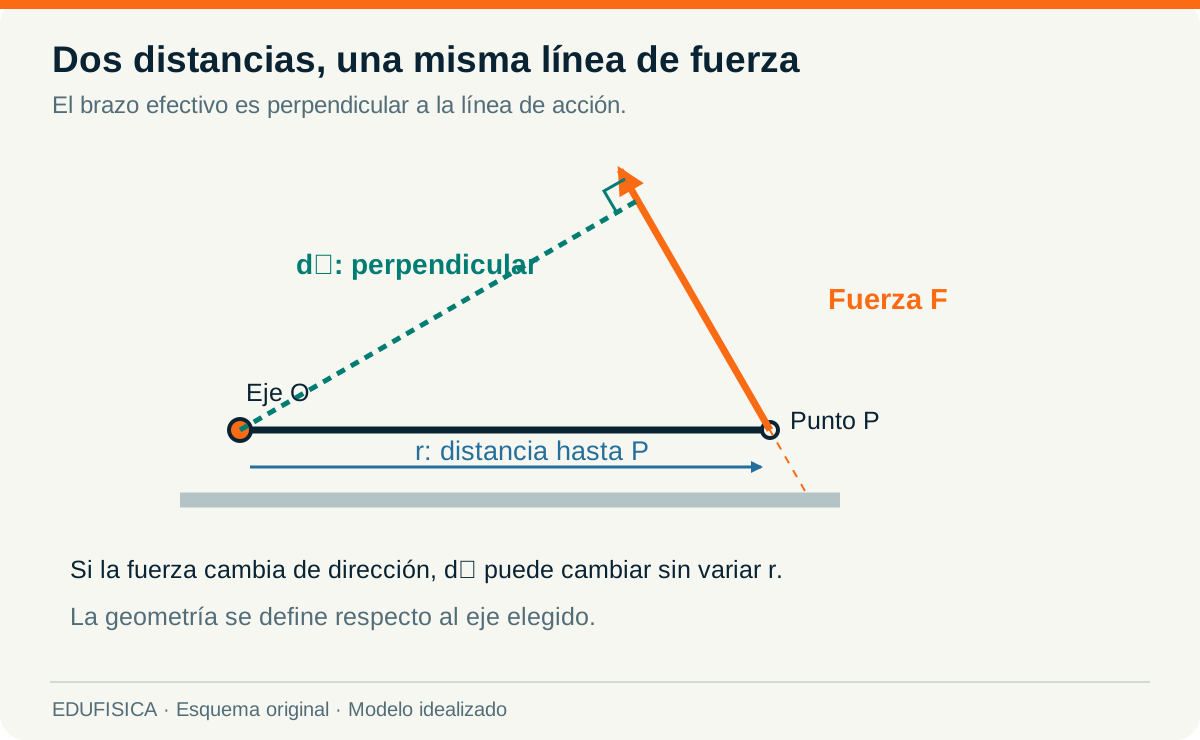
Nombrar un músculo como flexor, extensor o rotador ayuda a orientarse, pero no resuelve toda su mecánica. El efecto alrededor de un eje depende de la fuerza y de su geometría. Cambiar una postura puede modificar la distancia perpendicular entre el eje y la línea de acción, incluso si se mantiene la magnitud de fuerza. El atlas de Lucas Leal dedica especial atención a esa relación en la cadera y a las diferencias entre fascículos musculares. Leal, 2021, pp. 13–33.
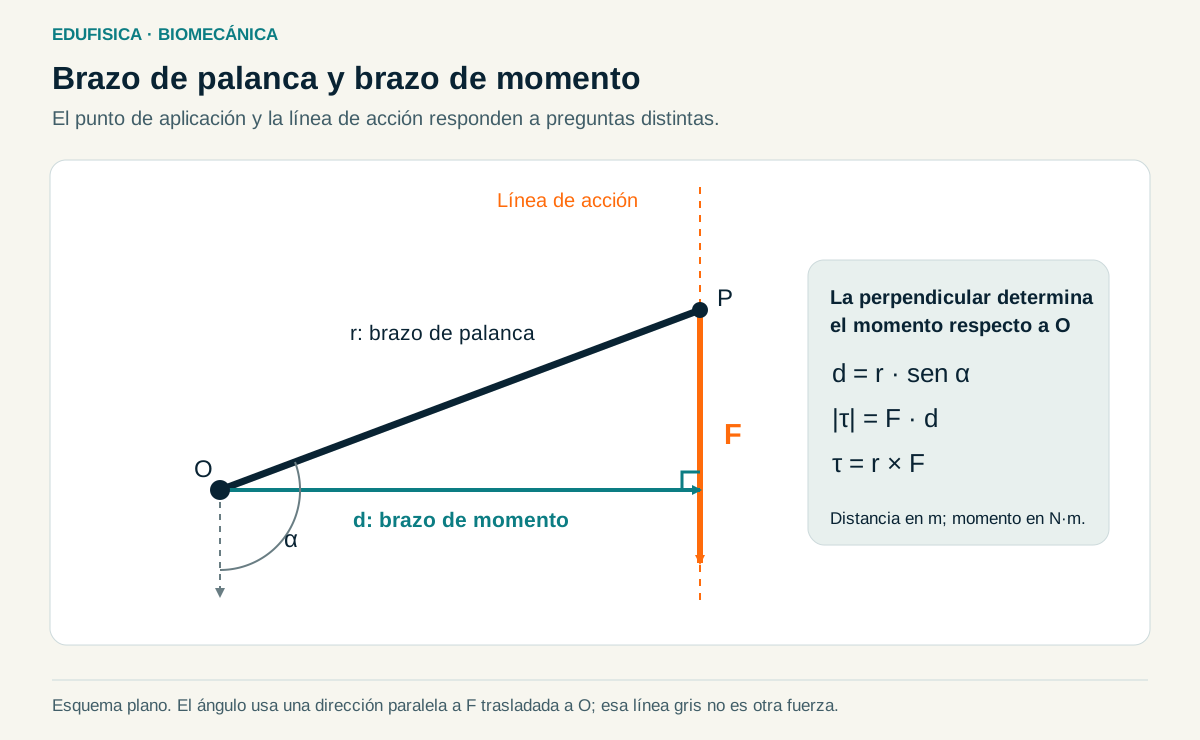
Brazo de palanca y brazo de momento: aclarar primero la convención
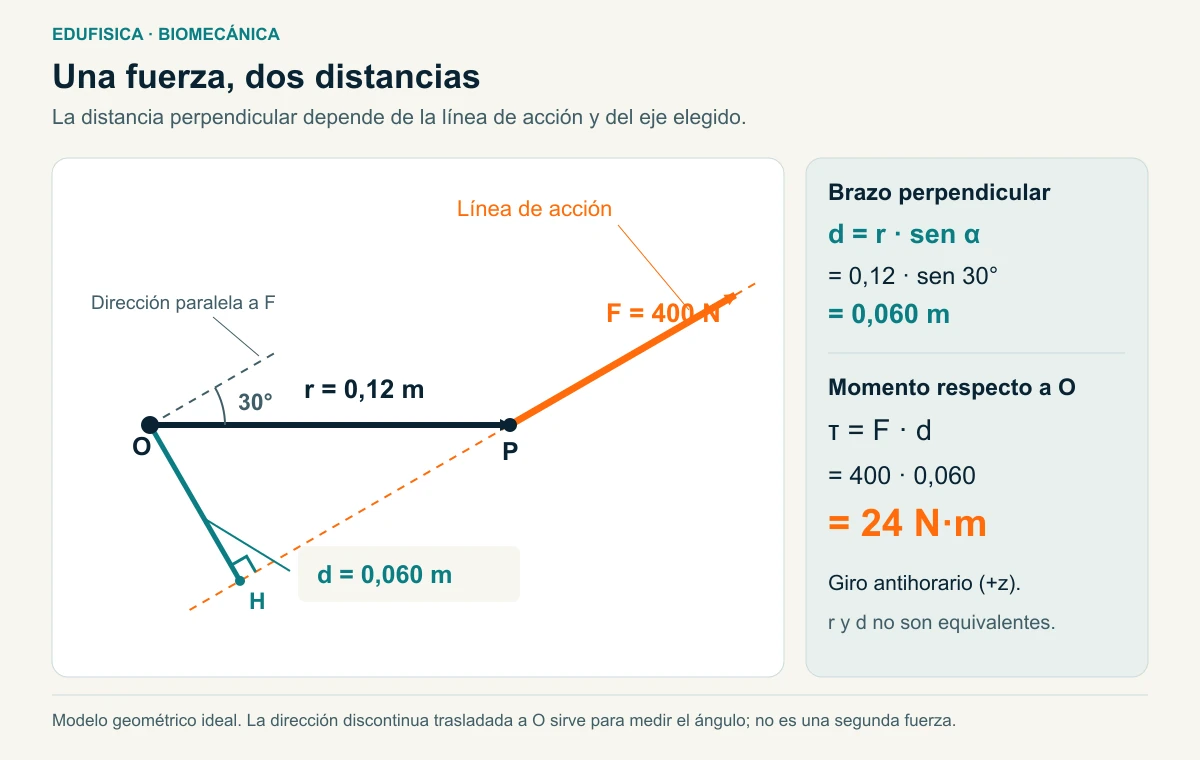
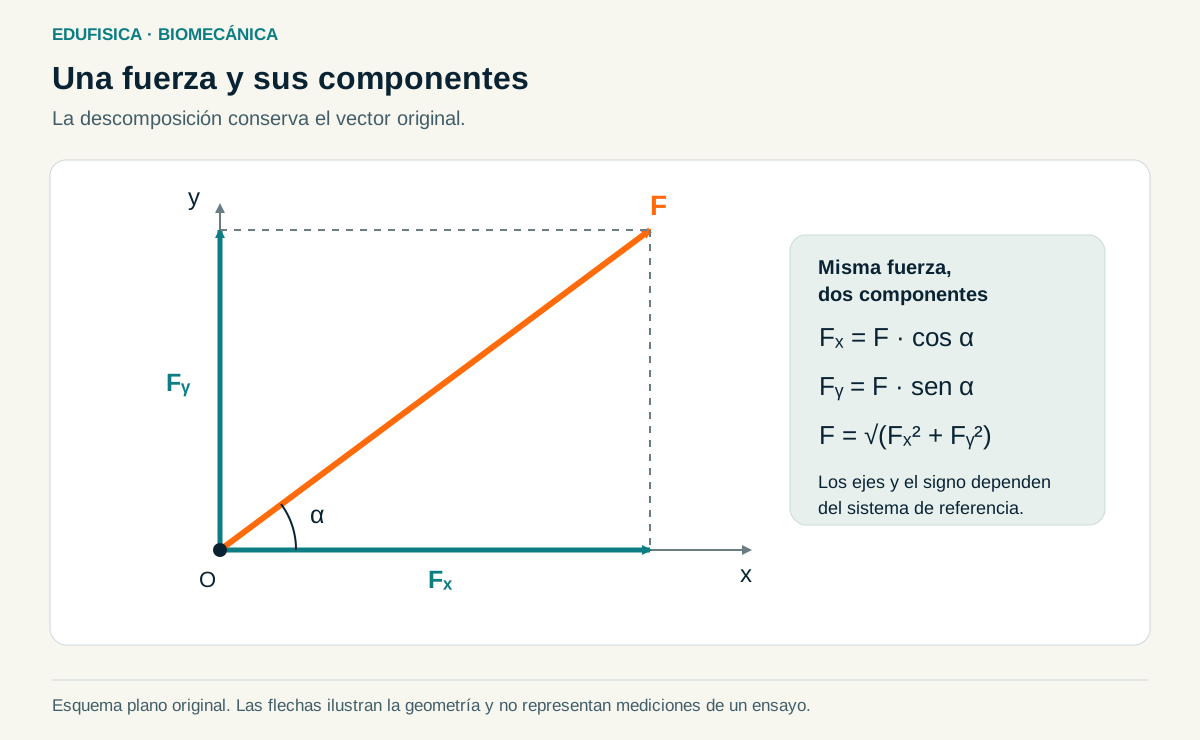
La terminología no siempre se utiliza del mismo modo entre textos. Con la convención geométrica utilizada aquí, es la distancia del eje al punto donde se representa la aplicación de la fuerza y es la distancia perpendicular desde el eje a su línea de acción. Si el ángulo entre el vector posición y la fuerza es , el caso plano queda:
Leal distingue estas distancias en su explicación de brazo de palanca y brazo de momento. La diferencia es útil porque una distancia anatómica larga no implica automáticamente un efecto rotador alto. Cuando la línea de fuerza pasa por el eje, su brazo de momento respecto a ese eje es cero. La fuerza puede seguir produciendo otros efectos sobre el sistema, pero no ese momento. Leal, 2021, pp. 20–21.
El ángulo de fuerza no es el ángulo articular. El primero relaciona la línea de acción con la geometría utilizada en el cálculo; el segundo describe la posición relativa de segmentos según una convención anatómica o de medición. Una relación entre ambos exige conocer el recorrido del músculo y la posición de sus inserciones. Sustituir un ángulo por otro solo porque tienen el mismo valor en un dibujo produce errores cuando cambia la postura.
Momento tridimensional y componente respecto a un eje
En tres dimensiones, el momento de una fuerza es un producto vectorial. Para un vector posición y una fuerza :
La segunda relación obtiene la componente del momento respecto a un eje con dirección unitaria . Es una consecuencia matemática de la primera, no un factor adicional aplicado sin definición. Pérez Ruiz y colaboradores presentan el producto vectorial; las proyecciones de Leal ayudan a comprender por qué una línea de acción puede contribuir de forma diferente alrededor de ejes distintos. Pérez Ruiz et al., 2021, pp. 380–381; Leal, 2021, pp. 29–33.
La expresión «coplanaridad» necesita, por tanto, un plano y una proyección especificados. No representa por sí sola una magnitud que pueda multiplicarse por cualquier brazo de momento. Si una proyección ya está incorporada en el brazo perpendicular, introducir de nuevo el mismo factor angular duplicaría su efecto. Un dibujo con ejes, línea de fuerza y distancias aporta más claridad que una ecuación larga cuyos términos no están definidos.
Tensión activa, tensión pasiva y fuerzas de contacto
La fuerza muscular depende de relaciones entre activación, longitud, velocidad y propiedades de los tejidos. La tensión activa y la pasiva describen contribuciones diferentes, cuyo peso cambia con las condiciones. A su vez, la dirección de esa fuerza determina componentes respecto a un segmento o una articulación. Una descomposición plana puede separar una componente que produce rotación de otra paralela al segmento; no sustituye una estimación completa de fuerzas articulares. Hall, 2015, pp. 160–165.
En un modelo de equilibrio, el momento muscular neto necesario puede calcularse a partir de momentos externos, pero eso no identifica de forma única la fuerza de cada músculo. Varios músculos pueden contribuir, y la coactivación puede modificar fuerzas internas sin cambiar el momento neto observado. Esta diferencia será decisiva en el modelado musculoesquelético: conocer una exigencia mecánica no equivale a conocer todas las fuerzas que la satisfacen.
Poleas, segmentos y cambios de acción
La línea de acción no siempre es el segmento recto que une origen e inserción en una ilustración. El contacto con otras estructuras puede redirigir el recorrido tendinoso, de modo que importa la dirección local de la tracción. Leal analiza estas redirecciones como poleas anatómicas. El modelo debe representar el recorrido relevante, en lugar de deducir la dirección de fuerza únicamente a partir de dos puntos anatómicos. Leal, 2021, pp. 25–26.
También conviene separar proximidad anatómica de función mecánica. «Proximal» y «distal» nombran ubicaciones, mientras el segmento que se desplaza respecto al otro depende de la tarea y sus restricciones. Una descripción realizada con el segmento proximal fijado no se traslada intacta a una acción en la que cambia el apoyo. Los modelos de cadena permiten estudiar esa dependencia sin convertir cada gesto en una lista invariable de acciones musculares.
El atlas ofrece un ejemplo específico con el glúteo medio: sus capacidades rotadoras se analizan según fascículos y posiciones de flexión de cadera. Eso respalda una lectura dependiente de la postura, no la afirmación de que todos los músculos invierten su acción durante cualquier recorrido. Para explicar un cambio de signo de un brazo de momento deben indicarse músculo, fascículo, eje, configuración y modelo. Un resultado sobre cadera tampoco se utiliza como prueba de un comportamiento del hombro. Leal, 2021, pp. 22 y 151–155.
Esta precisión permite conectar la mecánica con las capacidades físicas básicas y las manifestaciones de la fuerza. La fuerza medida en una tarea reúne propiedades del organismo y condiciones de ejecución. La postura, la velocidad y el brazo de momento forman parte de esas condiciones, de manera que comparar resultados exige describirlas.
5. Biomecánica de tejidos: distinguir material, estructura y carga
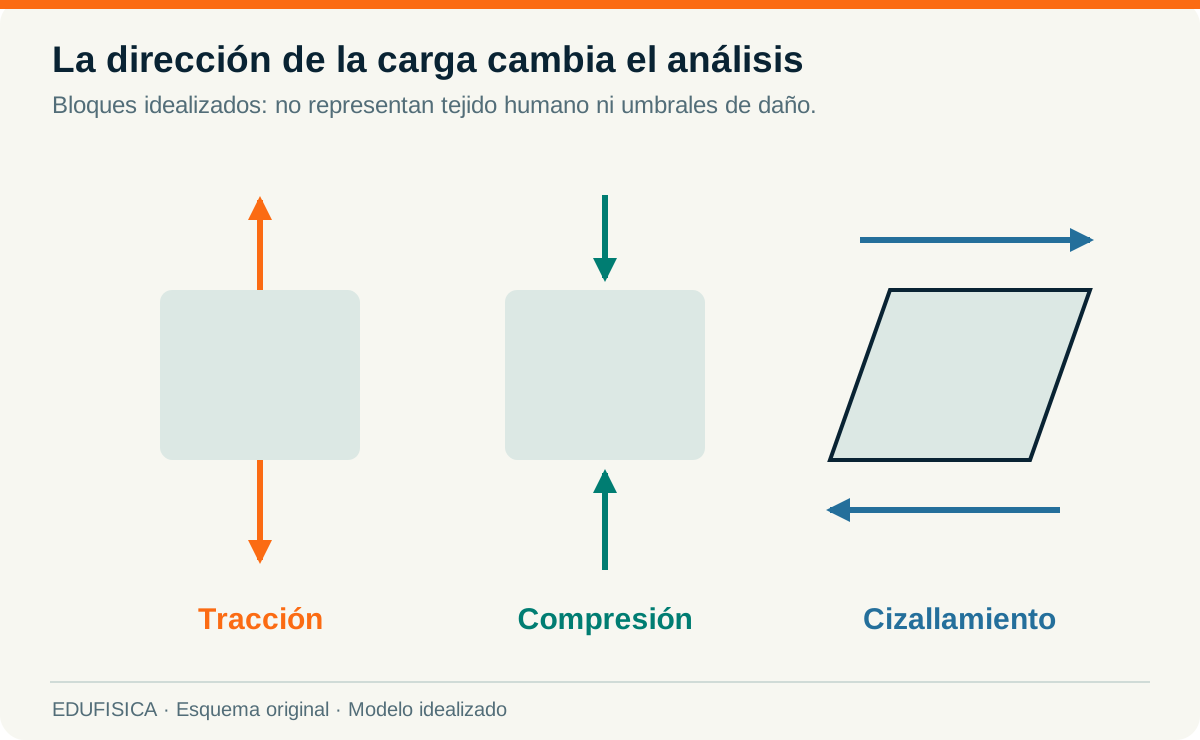
Una fuerza puede aplicarse comprimiendo, traccionando o haciendo deslizar planos de un tejido entre sí. La flexión y la torsión generan distribuciones de tensiones que dependen de la geometría. En el cuerpo suelen combinarse cargas, y la respuesta cambia con su dirección, magnitud y duración. Por eso, describir una carga externa no equivale a conocer cómo se distribuye dentro de un hueso, un tendón o una articulación. Hall, 2015, pp. 68–72.
| Forma de carga | Relación mecánica | Qué debe precisarse |
|---|---|---|
| Compresión | Tiende a aproximar regiones en la dirección de la carga. | Área, dirección y distribución del contacto. |
| Tracción | Tiende a separar o alargar en la dirección de carga. | Longitud inicial y orientación del tejido. |
| Cizallamiento | Favorece desplazamientos relativos entre planos. | Plano considerado y componentes de fuerza. |
| Flexión | Produce una distribución de tensiones a través de la sección. | Geometría, apoyos y momento aplicado. |
| Torsión | Relaciona un momento con el giro de una estructura. | Eje, forma de la sección y restricciones. |
Fuerza-desplazamiento y tensión-deformación no son sinónimos
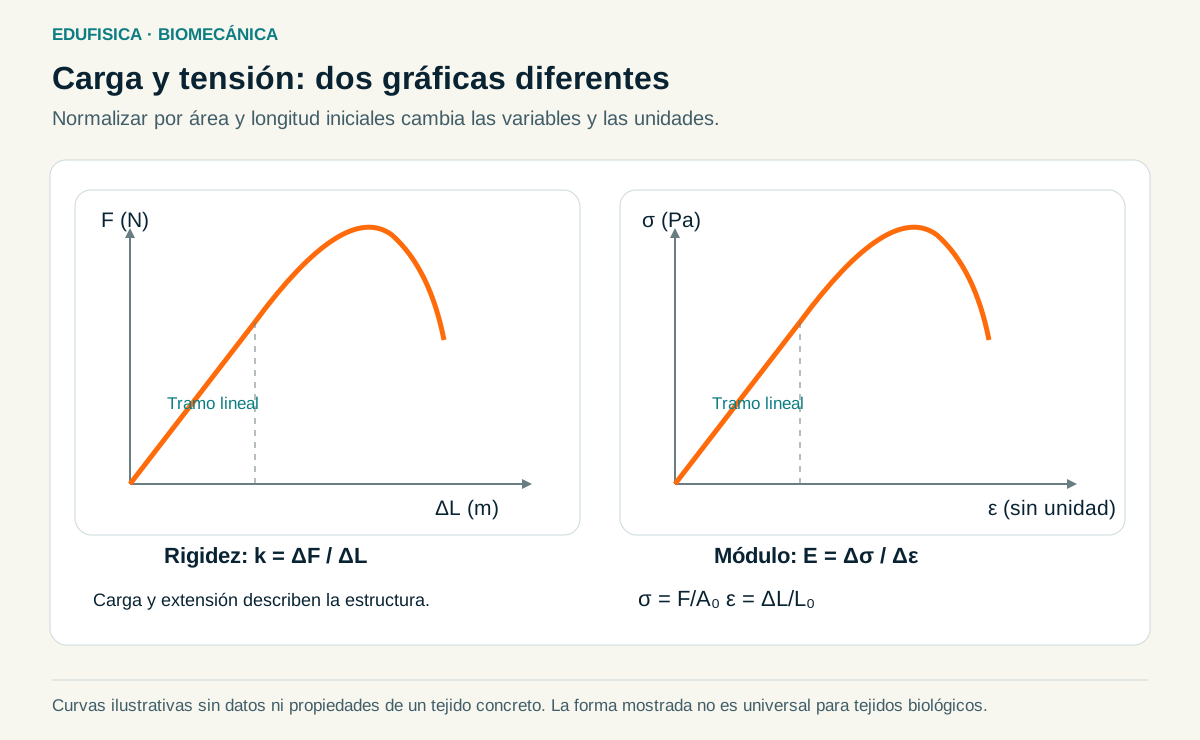
Una curva de fuerza frente a cambio de longitud describe la respuesta de una estructura concreta. Para comparar materiales se normalizan esas magnitudes: la tensión nominal utiliza la fuerza dividida entre el área inicial y la deformación unitaria compara el cambio de longitud con la longitud inicial. En una prueba axial sencilla:
La rigidez estructural relaciona variación de fuerza y desplazamiento; el módulo del material relaciona variación de tensión y deformación unitaria. No tienen las mismas unidades ni contestan la misma pregunta. En una barra uniforme, lineal y sometida a carga axial, la relación muestra por qué dos estructuras del mismo material pueden tener distinta rigidez si cambian su longitud o sección. No es una reducción válida para cualquier geometría o tejido. Hall presenta la carga-deformación; el capítulo sobre rehabilitación del volumen editado por Kumar y colaboradores explica la normalización por longitud y área. Hall, 2015, pp. 71–72; Kumar et al., 2026, p. 284.
En un comportamiento elástico ideal, retirar la carga permite recuperar la configuración previa dentro del intervalo considerado. Una deformación plástica deja cambios persistentes. El límite o punto de fluencia depende del material, de su criterio de definición y de las condiciones de ensayo. Los tejidos biológicos también pueden mostrar respuestas dependientes del tiempo: mantener una carga o imponer una deformación no produce necesariamente una respuesta constante. La forma de una curva necesita interpretarse junto al protocolo de prueba.
Hueso: dirección de carga, organización y adaptación
El hueso no es un material uniforme. La organización cortical y trabecular, su geometría y la dirección de carga participan en su respuesta. La anisotropía significa que sus propiedades dependen de la dirección considerada. Las comparaciones entre resistencia a compresión, tracción y cizallamiento deben especificar tejido y ensayo, en vez de presentarse como una clasificación numérica universal para todos los huesos.
La relación entre estímulo mecánico y adaptación ósea se ha expresado históricamente mediante la ley de Wolff. Sirve para introducir que la organización del hueso guarda relación con su entorno de cargas, pero no transforma cualquier aumento de carga en una mejora. Hall vincula crecimiento, modelado y respuesta funcional a factores biológicos y condiciones de uso. Una misma etiqueta, como «ejercicio de impacto», no define por sí sola dosis, tolerancia ni respuesta individual. Hall, 2015, pp. 85–102.
También cambian las preguntas según la escala temporal. Una carga breve elevada y una sucesión de cargas repetidas no se analizan como eventos equivalentes. En las cargas repetidas importan magnitud, frecuencia y recuperación, además de las propiedades del tejido. Estas relaciones permiten comprender por qué una descripción mecánica ayuda a estudiar el problema, pero no basta para establecer un diagnóstico ni una indicación personal de ejercicio.
La mecanobiología conecta fuerzas con respuestas biológicas. Su valor para la Educación Física consiste en hacer visible que adaptación y carga forman una relación, no una equivalencia automática. Una lectura mecánica puede orientar preguntas sobre cómo se organiza una tarea; la evolución de un tejido requiere además información fisiológica, temporal y clínica. Conservar esa diferencia evita convertir una gráfica de laboratorio en una promesa sobre salud.
6. Biomecánica computacional, sensores e inteligencia artificial
La tecnología amplía las formas de observar el movimiento, pero también añade etapas de interpretación. Una cámara registra imágenes; un algoritmo puede estimar puntos corporales; un modelo convierte esos puntos en orientaciones o coordenadas articulares. Cada transición incorpora decisiones y supuestos. Presentar el resultado final como si fuera una lectura directa de toda la mecánica corporal oculta esa cadena.
El volumen editado por Kumar y colaboradores aborda visión artificial, análisis de movimiento y aplicaciones de IA en fisioterapia. Sus capítulos permiten estudiar posibilidades de adquisición y modelado, sin interpretar cada propuesta como una prueba de eficacia clínica. La fecha reciente de un libro no hace innecesario preguntar qué datos sostienen una afirmación, cómo se evaluó el método y para qué población. Kumar et al., 2026, pp. 315–334 y 379–398.
Captura con y sin marcadores: medir señales y estimar posiciones
Los sistemas con marcadores identifican referencias visibles para reconstruir posiciones. Los sistemas sin marcadores utilizan información de imagen para estimar puntos o regiones corporales. Una red neuronal puede aprender relaciones a partir de datos de entrenamiento; esa capacidad no elimina las dificultades de oclusión, perspectiva, iluminación o representación corporal. Que el programa dibuje una articulación sobre un video no demuestra por sí mismo que esa posición tenga el error adecuado para la tarea que se quiere evaluar.
Las redes convolucionales se emplean en procesamiento de imágenes y las redes recurrentes representan relaciones temporales. Son familias de modelos, no resultados de validación. Al comparar herramientas importa saber qué variable se estimó, contra qué referencia, en qué acciones y con qué errores. Un resultado obtenido en una secuencia controlada no se generaliza automáticamente a cualquier deporte, ropa, cámara o entorno. El capítulo de análisis de movimiento trata esta combinación de instrumentación y estimación. Kumar et al., 2026, pp. 19 y 320–330.
De la posición a las fuerzas: una cadena de problemas distintos
| Etapa | Pregunta | Información o supuesto relevante |
|---|---|---|
| Cinemática directa | ¿Dónde quedan los segmentos si se conocen las coordenadas del modelo? | Geometría, articulaciones y representación del cuerpo. |
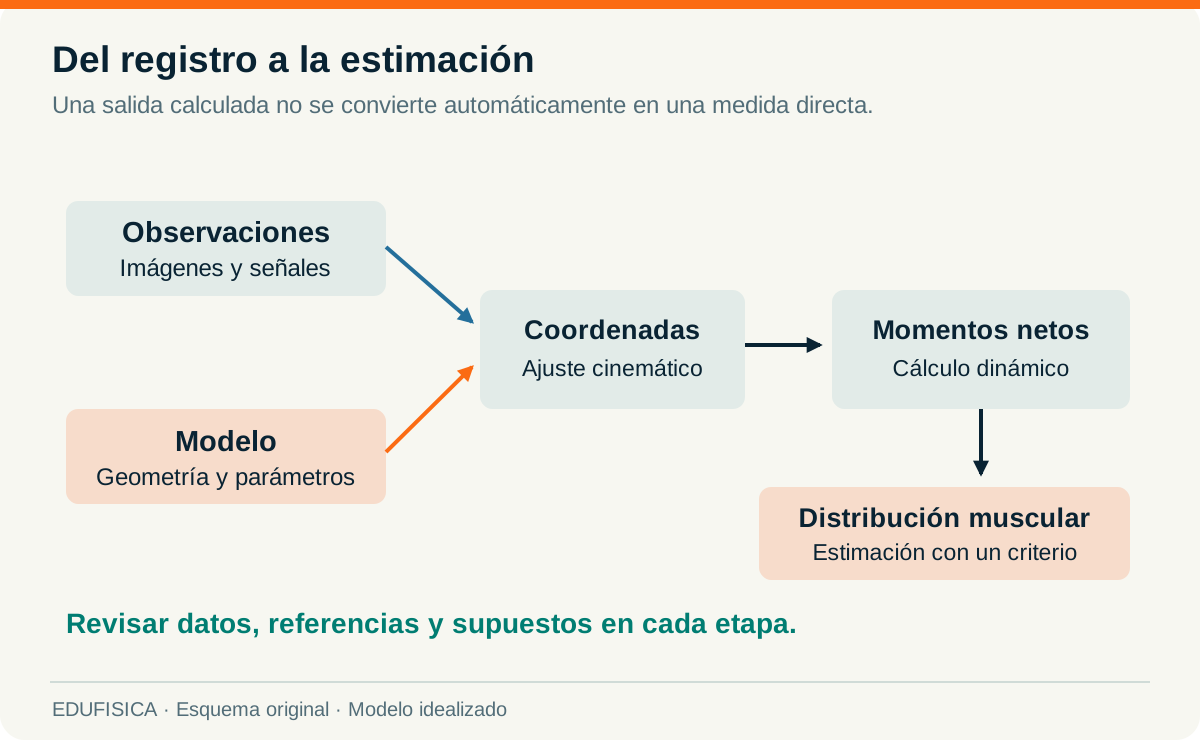
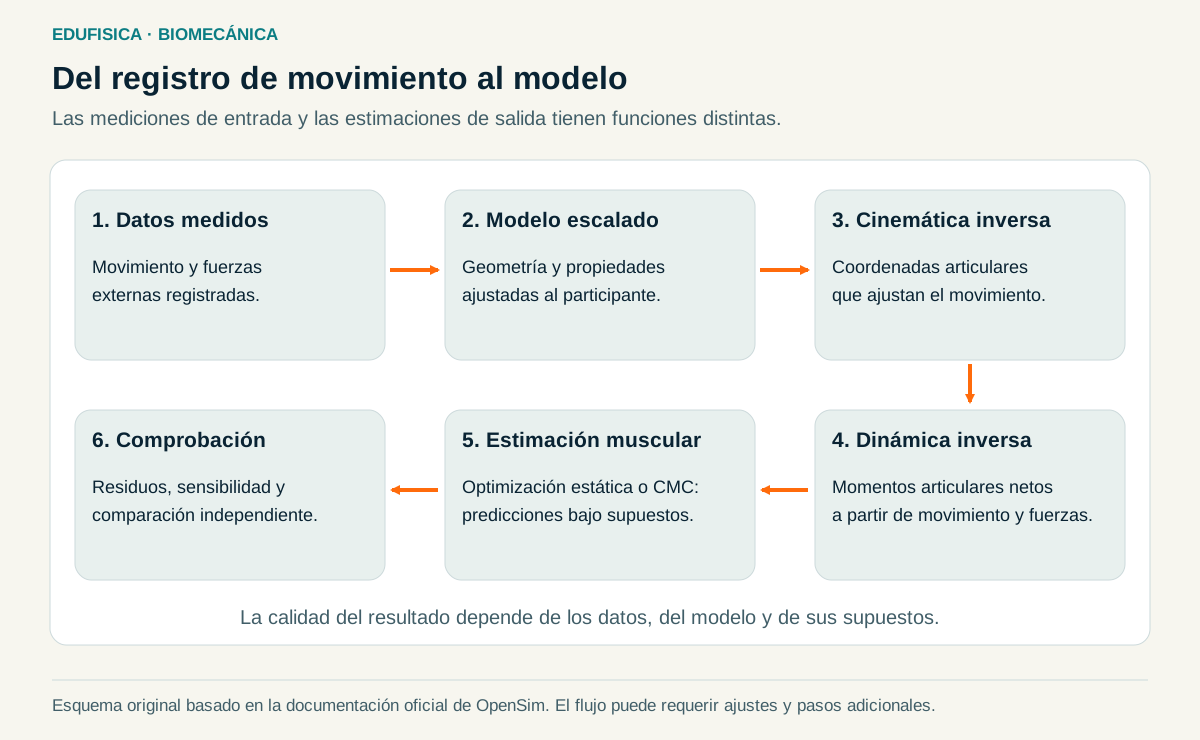
| Cinemática inversa | ¿Qué coordenadas ajustan el modelo a las posiciones observadas? | Registro, referencias y criterio de ajuste. |
| Dinámica inversa | ¿Qué fuerzas y momentos netos son compatibles con el movimiento y las cargas? | Masas, inercias, aceleraciones y fuerzas externas. |
| Estimación muscular | ¿Cómo se distribuye una exigencia neta entre actuadores o músculos? | Modelo muscular, restricciones y criterio de optimización. |
El capítulo inicial del libro de Kumar y colaboradores describe cinemática inversa, dinámica inversa y optimización estática. La secuencia aclara por qué un momento articular neto no identifica de manera única las fuerzas de todos los músculos. La optimización selecciona una solución conforme a un criterio y unas restricciones; esa solución sigue siendo una estimación del modelo. Kumar et al., 2026, pp. 9–10.
OpenSim ofrece herramientas para modelado musculoesquelético. Su documentación técnica describe Computed Muscle Control como un procedimiento que combina control proporcional-derivativo, optimización estática y simulación dinámica directa para seguir una trayectoria objetivo. Esta descripción informa de cómo funciona el software; no equivale a una demostración de eficacia terapéutica ni a una medición directa de cada fuerza muscular. OpenSim, «How CMC Works».
Conviene mantener esa separación al hablar de controladores y filtros. Un controlador PID calcula una acción a partir del error, de su acumulación y de su variación; un filtro de Kalman combina un modelo y observaciones bajo determinadas hipótesis. Pueden integrarse en una tecnología que también utilice aprendizaje automático, pero no son IA por el mero hecho de intervenir en ella. Un filtro tampoco proporciona fuerzas articulares sin un modelo, entradas y una relación definida entre señales y variables. MathWorks, «Proportional-Integral-Derivative Controllers»; Kumar et al., 2026, pp. 24–26.
Wearables: una señal prometedora necesita comparación
Una unidad de medición inercial suele combinar señales como aceleración y velocidad angular. Esas lecturas tienen un sistema de referencia propio y requieren interpretación para obtener variables del cuerpo. La señal de un acelerómetro incluye la relación con la gravedad; estimar una orientación, separar componentes o reconstruir trayectorias exige un procedimiento. Colocar un dispositivo sobre un pie no convierte cualquier pico de aceleración en un evento de marcha validado.
Las actas del congreso de 2023 ofrecen ejemplos concretos de comparación de tecnologías. Una comunicación sobre detección de eventos temporales de marcha utilizó sensores inerciales y una referencia de plataformas de fuerza en un estudio piloto de ocho participantes. Su interés está en el procedimiento y en las condiciones del contraste. El tamaño y el carácter piloto impiden tratarlo como una validación universal de todos los sensores o poblaciones. Fernández-Romero et al., 2023, p. 270.
La estabilidad dinámica también puede estudiarse con series temporales. Torres-Pardo y colaboradores utilizaron un exponente de Lyapunov para analizar la marcha en participantes con enfermedad de Parkinson. Esta aproximación examina cómo divergen trayectorias próximas en la representación elegida, y sus resultados dependen de la señal, el método y el protocolo. No es el mismo problema que localizar una proyección del centro de masa sobre la base de apoyo, ni una cifra aislada establece un diagnóstico. Torres-Pardo et al., 2023, pp. 99–107.
Exosuits, sinergias y entrenamiento basado en velocidad
En robótica vestible se estudia cómo transmitir asistencia al cuerpo y coordinarla con la tarea. Un exosuit por cables plantea cuestiones de recorrido, momento, sincronización y contacto. Rodríguez y colaboradores investigaron sistemas de transmisión y actuación basados en sinergias posturales y dinámicas; emplearon análisis de componentes principales para representar parte de esas relaciones. Reducir dimensionalidad permite describir patrones, pero no demuestra por sí solo que una configuración reduzca el coste metabólico de cualquier usuario. Rodríguez et al., 2023, pp. 115–120.
En el entrenamiento basado en velocidad, la relación entre carga y velocidad se utiliza para estudiar una tarea bajo condiciones determinadas. Una comunicación de García-Ramos y colaboradores examinó una propuesta de velocidad mínima para estimar la repetición máxima con datos de 126 hombres jóvenes en press de banca. Ese resultado pertenece a ejercicio, muestra y procedimiento concretos; no aporta un umbral universal para cualquier población o levantamiento. García-Ramos et al., 2023, p. 161.
Las asimetrías entre extremidades exigen el mismo cuidado. Una diferencia depende de la variable, del protocolo y del estado en que se mide. Las actas incluyen un trabajo sobre saltos y fatiga que permite estudiar esa dependencia, sin convertir una asimetría aislada en predicción automática de lesión. La tecnología resulta más informativa cuando responde a una pregunta delimitada que cuando acumula indicadores sin explicar sus condiciones. Janicijevic y García-Ramos, 2023, p. 170.
7. Biomecánica de fluidos: el aire y el agua forman parte del sistema
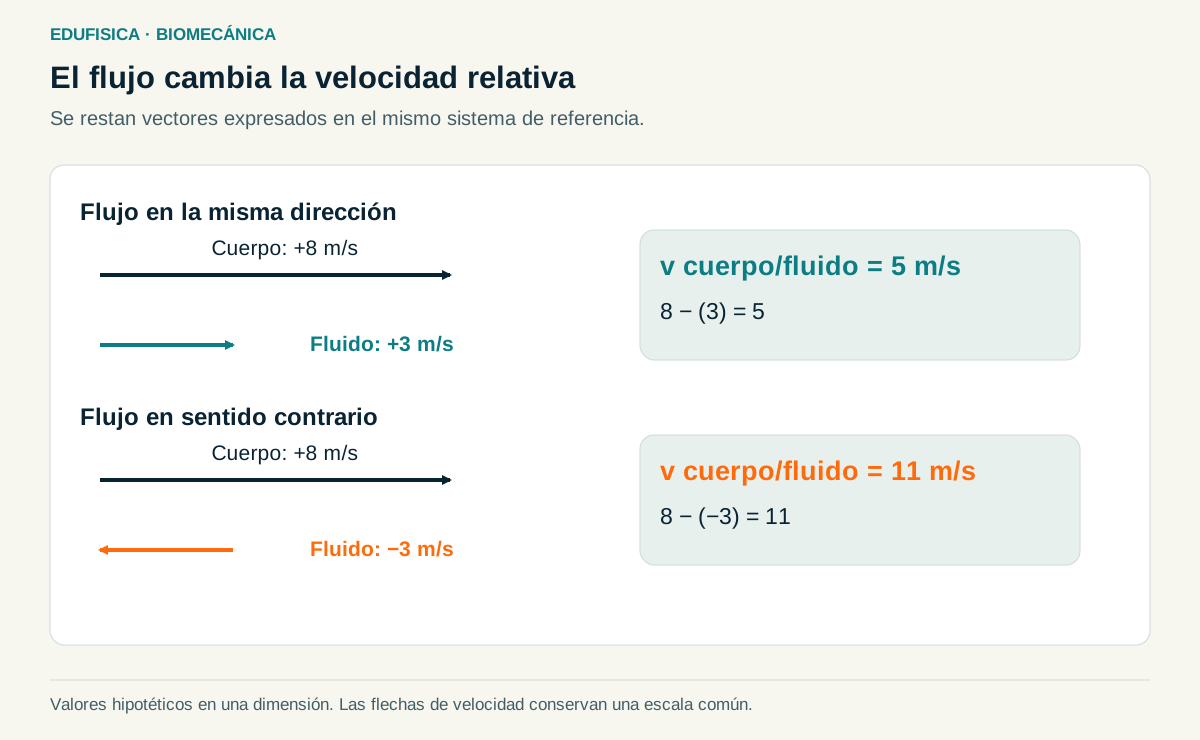
La resistencia del medio puede ser pequeña en un modelo de aula y decisiva en una acción deportiva. Aire y agua ejercen fuerzas que dependen de su movimiento relativo respecto al cuerpo u objeto, de la forma y de las condiciones del flujo. La trayectoria de un balón real y el esfuerzo de desplazarse en agua no quedan descritos por una sola ecuación de proyectil en vacío. Hall dedica un capítulo a esas interacciones. Hall, 2015, pp. 469–487.
Flotación, viscosidad y flujo
El principio de Arquímedes relaciona el empuje con el peso del fluido desplazado. Su aplicación exige considerar el volumen sumergido y la densidad del medio. La posición de los centros asociados al peso y al empuje también interviene en los momentos que pueden modificar la orientación del cuerpo. Flotar y mantener una orientación no son preguntas idénticas; una descripción completa distingue el balance de fuerzas del balance de momentos.
La viscosidad expresa una resistencia interna del fluido a la deformación. Las representaciones de flujo laminar y turbulento describen organizaciones diferentes del movimiento del medio, cuya aparición depende de las condiciones. En deporte, un cambio en la superficie, en la forma o en la velocidad puede alterar esas interacciones. La explicación debe situarse en el régimen de flujo estudiado, sin trasladar todos los resultados de un ensayo a otra escala.
Arrastre y sustentación
El arrastre actúa en la dirección del movimiento relativo del fluido. Se distingue la contribución asociada a la fricción superficial de la relacionada con distribución de presiones y forma. En la superficie del agua aparece además el arrastre de ola. Cambiar una postura puede modificar el área presentada y la organización del flujo, pero el efecto necesita medirse o modelarse bajo condiciones definidas.
La sustentación se refiere a una componente perpendicular al flujo relativo. Bernoulli relaciona presión, velocidad y altura bajo hipótesis específicas de flujo estacionario, incompresible y sin pérdidas viscosas a lo largo de una línea de corriente:
Esta relación ayuda a interpretar ciertas diferencias de presión, aunque no basta por sí sola para calcular todo el flujo alrededor de un cuerpo deportivo. Se debe evitar la explicación de que una diferencia de velocidad es una causa aislada que describe cualquier situación. La geometría, las condiciones de contorno y los intercambios de cantidad de movimiento también forman parte del problema. Hall, 2015, p. 483.
Balones que giran y deportistas que aprovechan una estela
La rotación de una pelota puede modificar su interacción con el fluido y producir una fuerza lateral, asociada al efecto Magnus. La dirección se relaciona con rotación y movimiento relativo; la magnitud requiere más información que observar que el balón gira. Es una razón para distinguir el proyectil ideal del vuelo de una pelota con giro, sin atribuir todas las curvas visibles a una sola causa. Hall, 2015, pp. 486–487.
En ciclismo, la posición relativa entre deportistas modifica el flujo que reciben. El drafting se estudia mediante ensayos y mediciones, incluidas investigaciones recogidas en las actas de biomecánica. Para comparar efectos hay que declarar velocidad, separación, postura y método. La presencia de una estela no autoriza a asignar un porcentaje fijo de ahorro a cualquier grupo de ciclistas. Gianikellis et al., 2023, p. 231.
Los túneles de viento, los modelos computacionales y las mediciones de campo ofrecen información complementaria. Un ensayo controlado facilita aislar condiciones; el campo incorpora variaciones del entorno. La pregunta no es cuál método parece más sofisticado, sino qué parte del problema resuelve y cómo se conecta con la situación deportiva que se quiere comprender.
8. Modelización y problemas resueltos: calcular sin perder el significado
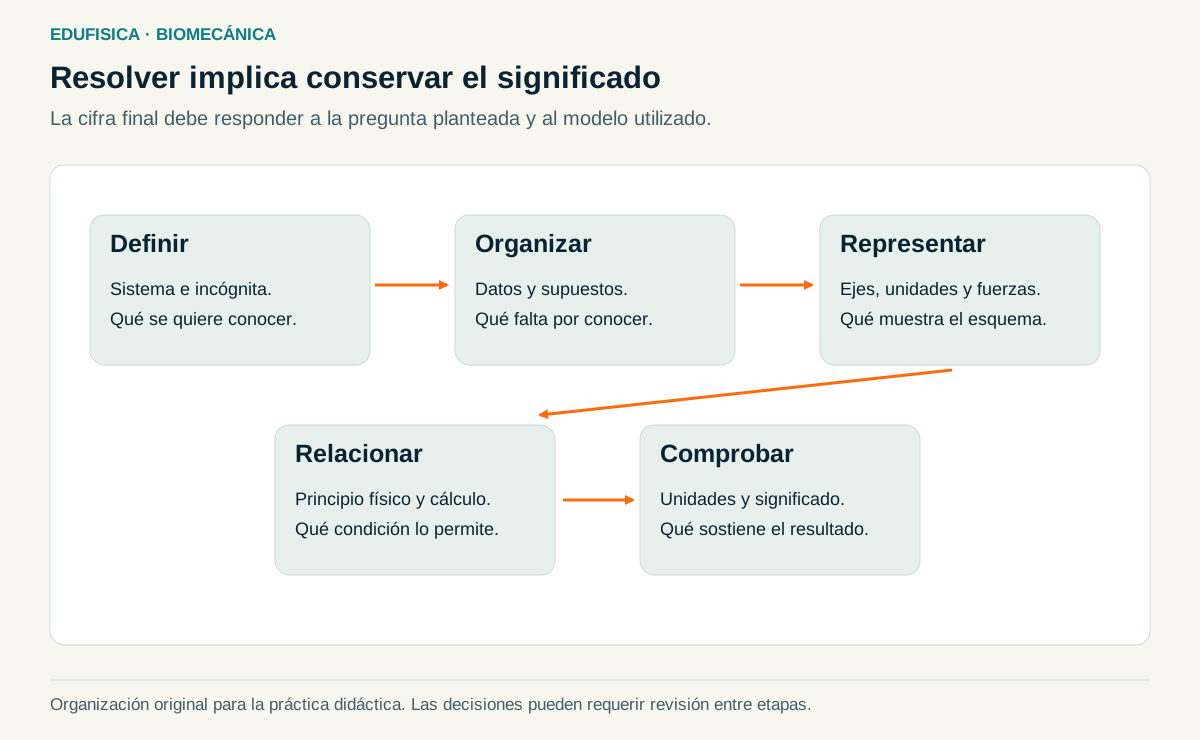
Un problema biomecánico empieza antes de introducir datos en una calculadora. Hay que elegir el sistema, definir referencias, representar fuerzas o trayectorias y decidir qué simplificaciones se aceptan. Hall desarrolla una secuencia de once pasos para resolver problemas formales: entender el enunciado, ordenar datos y desconocidos, dibujar, seleccionar relaciones, comprobar la información, calcular y revisar el resultado con sus unidades. Sanz Arazuri y Ponce de León reúnen problemas de cinemática, estática y dinámica, y trabajo y energía. Ambas propuestas permiten organizar el razonamiento, aunque cada fórmula necesita contrastarse con su definición. Hall, 2015, pp. 13–14; Sanz Arazuri y Ponce de León Elizondo, 2023, pp. 9–13.
Los tres casos siguientes son ejemplos hipotéticos originales. Sus valores se eligen para explicar relaciones mecánicas; no describen mediciones de una persona ni prescriben una ejecución. Cada solución separa datos, supuestos, operaciones e interpretación.
Problema 1. Un lanzamiento con altura de salida distinta de la llegada
Situación hipotética. Una pelota sale desde de altura con componentes iniciales de velocidad horizontal y vertical . Se busca el tiempo hasta alcanzar el suelo, la distancia horizontal y la altura máxima. Se supone gravedad constante de y se desprecia la resistencia del aire. Se toma el punto de salida como origen horizontal y el suelo como altura cero.
Modelo. La velocidad horizontal permanece constante y la vertical cambia por gravedad. El contacto con el suelo se identifica con :
La raíz positiva de la ecuación corresponde al instante posterior al lanzamiento:
La distancia horizontal resulta de multiplicar ese tiempo por la componente horizontal. En el punto más alto, la componente vertical de velocidad es cero:
Resultado e interpretación. Con tres cifras significativas, el tiempo es , la distancia y la altura máxima sobre el suelo. La pelota recorre una distancia horizontal mientras asciende y mientras desciende. El resultado no representa un alcance observado en campo: las fuerzas aerodinámicas y una superficie de llegada diferente modificarían el modelo. También muestra por qué no se debe usar una fórmula de tiempo de vuelo con alturas iguales cuando la salida está elevada.
Problema 2. Equilibrio de un segmento y fuerza muscular estimada
Situación hipotética. Se representa un segmento horizontal mediante un modelo plano. Una carga externa de actúa a del eje; el peso del segmento, de , se representa a . Una única fuerza muscular se aplica a del eje y forma un ángulo de 30 grados con el segmento. Se busca la fuerza necesaria para equilibrar los momentos. Se supone posición estática, sin otras contribuciones musculares ni momentos externos.
Modelo. Los momentos de las dos fuerzas de peso tienen el mismo sentido. El brazo perpendicular de la fuerza muscular incorpora el ángulo:
El equilibrio de momentos exige una contribución muscular de igual magnitud y sentido contrario:
Resultado e interpretación. El modelo requiere en la línea de fuerza definida. La cifra supera la carga externa porque el brazo muscular es mucho menor. No representa una medición de un músculo real ni incluye coactivación. Tampoco calcula todavía la reacción articular: para obtenerla habría que resolver el balance vectorial de fuerzas con sus direcciones. Multiplicar de nuevo por después de utilizar duplicaría la proyección geométrica.
Problema 3. Impulso neto y fuerza media durante una detención vertical
Situación hipotética. Un modelo de cuerpo completo de tiene una velocidad vertical inicial de y termina con velocidad vertical cero. El cambio ocurre durante . Se busca el impulso neto y la fuerza vertical media del suelo. Se toma positivo hacia arriba y se consideran solo peso y reacción vertical del suelo durante el intervalo.
Modelo. El cambio de momento utiliza la diferencia entre velocidades y conserva su signo:
La fuerza externa neta media es hacia arriba. Como esa fuerza es la diferencia entre reacción del suelo y peso, se suma el peso para obtener la reacción media:
Resultado e interpretación. La reacción vertical media es aproximadamente . Si el mismo cambio de velocidad ocurriera durante , el impulso neto seguiría siendo y la reacción media sería aproximadamente . El cálculo no informa del pico de fuerza ni de cómo se distribuye la carga entre articulaciones. Tampoco demuestra que cualquier estrategia para prolongar el contacto produzca una respuesta clínica determinada. Compara dos intervalos dentro de un modelo definido.
Cómo convertir el razonamiento en una tarea de Educación Física
Una aplicación didáctica puede pedir al alumnado que represente un gesto, seleccione una variable y explique qué información necesita para estudiarla. El propósito no tiene que ser producir una batería de números: puede consistir en comprender por qué distancia y desplazamiento difieren, comparar líneas de fuerza o discutir qué muestra una cámara. Una segunda observación permite comprobar si la explicación cambia al modificar el apoyo, la dirección o la referencia.
La evaluación puede valorar la definición de la variable, la coherencia de unidades y la explicación de los supuestos. Esas evidencias muestran una comprensión distinta de acertar un resultado por sustitución mecánica en una fórmula. Para organizar la aplicación docente, la tienda de materiales y planeaciones de Educación Física reúne recursos que se adaptan a la tarea y al contexto; los conceptos biomecánicos siguen siendo criterios para interpretar, no instrucciones automáticas para todos los grupos.
El avance de un análisis se reconoce cuando la respuesta queda delimitada. Una trayectoria explica posiciones; un balance de fuerzas explica aceleraciones bajo sus supuestos; una estimación muscular depende de su modelo. Saber qué permanece desconocido forma parte de una explicación bien construida y permite elegir la siguiente medición con un propósito claro.
Preguntas frecuentes sobre biomecánica
¿Qué es la biomecánica y para qué sirve?
La biomecánica estudia los sistemas biológicos mediante la mecánica. En el movimiento humano permite describir trayectorias, relacionar fuerzas con aceleraciones y analizar cómo la geometría, los tejidos y las condiciones de una tarea intervienen en su ejecución. Sus resultados deben interpretarse según el sistema, el modelo y el método de medición utilizados.
¿Cuál es la diferencia entre cinemática y cinética en biomecánica?
La cinemática describe posición, desplazamiento, velocidad y aceleración. La cinética relaciona ese movimiento con fuerzas y momentos. Registrar una trayectoria con video aporta información cinemática; estimar las fuerzas que la explican requiere además datos y supuestos sobre el sistema, sus masas y sus interacciones externas.
¿El brazo de palanca y el brazo de momento son lo mismo?
Los términos pueden variar entre autores. En la convención geométrica empleada aquí, el brazo de palanca es la distancia del eje al punto de aplicación de la fuerza, mientras el brazo de momento es la distancia perpendicular del eje a su línea de acción. En un caso plano se relacionan mediante el seno del ángulo entre posición y fuerza. Debe comprobarse la definición utilizada en cada texto.
¿Dónde se encuentra el centro de masa del cuerpo humano?
No ocupa un punto corporal fijo en todas las posturas. Depende de la distribución de masas y de la posición de los segmentos. Se puede estimar con un modelo segmentario, ponderando cada centro de masa por la masa correspondiente. Coincide con el centro de gravedad cuando el campo gravitatorio se considera uniforme sobre el cuerpo.
¿Un video con inteligencia artificial mide directamente las fuerzas musculares?
Una imagen o una estimación de postura no mide directamente todas las fuerzas musculares. Puede aportar posiciones para un modelo, pero estimar fuerzas exige información adicional y supuestos. La dinámica inversa obtiene exigencias netas compatibles con movimiento y cargas; distribuirlas entre músculos requiere otra etapa de estimación y su validación.
Referencias bibliográficas
- Hall, S. J. (2015). Basic biomechanics (7th ed.). McGraw-Hill Education. ISBN 9780073522760. Registro bibliográfico de la edición.
- Sanz Arazuri, E., & Ponce de León Elizondo, A. (2023). Biomecánica de la actividad física y el deporte: Problemas resueltos. Universidad de La Rioja, Servicio de Publicaciones. ISBN 9788409515615. Edición abierta de la universidad.
- Leal, L. (2021). Atlas de biomecánica muscular. Tomo 1: Glúteo y cadera. Resistance Institute. Catálogo de la editorial.
- Pérez Ruiz, O. A., Villegas Sáez, A. F., & Feito Gácita, A. (2021). Fundamentos de biomecánica deportiva. Editorial Universitaria. ISBN 9789591646095. Registro bibliográfico.
- Gianikellis, K., Pérez-Gómez, J., González-Becerra, M. J., Gómez-Paniagua, S., González Cava, M., Adsuar Sala, J. C., & Rodal Martínez, M. (Eds.). (2023). Avances en investigación en biomecánica del movimiento humano y biomateriales: XLIV Congreso de la Sociedad Ibérica de Biomecánica y Biomateriales. Libro de abstracts. Wanceulen Editorial. ISBN 9788419598493.
- Kumar, A., Kumar, T. A., Ahuja, S., Ananth, J. P., & Manoj, S. O. (Eds.). (2026). Physiotherapy using artificial intelligence: Enhancing biomechanics for optimal rehabilitation. Wiley / Scrivener Publishing. ISBN 9781394391530. Ficha editorial.
- Torres-Pardo, A., Gómez-García, J. A., Moreno, J. C., & Torricelli, D. (2023). Estabilidad dinámica en individuos con enfermedad de Parkinson. En K. Gianikellis, J. Pérez-Gómez, M. J. González-Becerra, S. Gómez-Paniagua, M. González Cava, J. C. Adsuar Sala, & M. Rodal Martínez (Eds.), Avances en investigación en biomecánica del movimiento humano y biomateriales (pp. 99–107). Wanceulen Editorial.
- Rodríguez, J. D., Bermejo, G. J., Jayakumar, A., Romero, S. F., Agujetas, O. R., & Alonso, S. J. (2023). Transmission and actuation systems in cable-driven, walking-assistance exosuits based on postural and dynamic synergies. En K. Gianikellis, J. Pérez-Gómez, M. J. González-Becerra, S. Gómez-Paniagua, M. González Cava, J. C. Adsuar Sala, & M. Rodal Martínez (Eds.), Avances en investigación en biomecánica del movimiento humano y biomateriales (pp. 115–120). Wanceulen Editorial.
- García-Ramos, A., Miras-Moreno, S., Morenas-Aguilar, M. D., & Janicijevic, D. (2023). Proposal of the optimal minimum velocity to estimate the 1RM through the individual load-velocity relationship. En K. Gianikellis, J. Pérez-Gómez, M. J. González-Becerra, S. Gómez-Paniagua, M. González Cava, J. C. Adsuar Sala, & M. Rodal Martínez (Eds.), Avances en investigación en biomecánica del movimiento humano y biomateriales (p. 161). Wanceulen Editorial.
- Fernández-Romero, Á., Gómez-Paniagua, S., González-Becerra, M. J., Rodal, M., García-Muro San José, F., & Gianikellis, K. (2023). Detección de eventos temporales del ciclo de la marcha a partir de la señal de aceleración medida con sensores inerciales colocados sobre los pies: Estudio piloto. En K. Gianikellis, J. Pérez-Gómez, M. J. González-Becerra, S. Gómez-Paniagua, M. González Cava, J. C. Adsuar Sala, & M. Rodal Martínez (Eds.), Avances en investigación en biomecánica del movimiento humano y biomateriales (p. 270). Wanceulen Editorial.
- Janicijevic, D., & García-Ramos, A. (2023). Changes in inter-limb asymmetries following unilateral and bilateral fatigue protocols. En K. Gianikellis, J. Pérez-Gómez, M. J. González-Becerra, S. Gómez-Paniagua, M. González Cava, J. C. Adsuar Sala, & M. Rodal Martínez (Eds.), Avances en investigación en biomecánica del movimiento humano y biomateriales (p. 170). Wanceulen Editorial.
- OpenSim. (s. f.). How CMC Works. Documentación técnica del software. Recuperado el 10 de octubre de 2026, de OpenSim Documentation.
- MathWorks. (s. f.). Proportional-Integral-Derivative Controllers. Documentación técnica del software. Recuperado el 10 de octubre de 2026, de Control System Toolbox Documentation.