
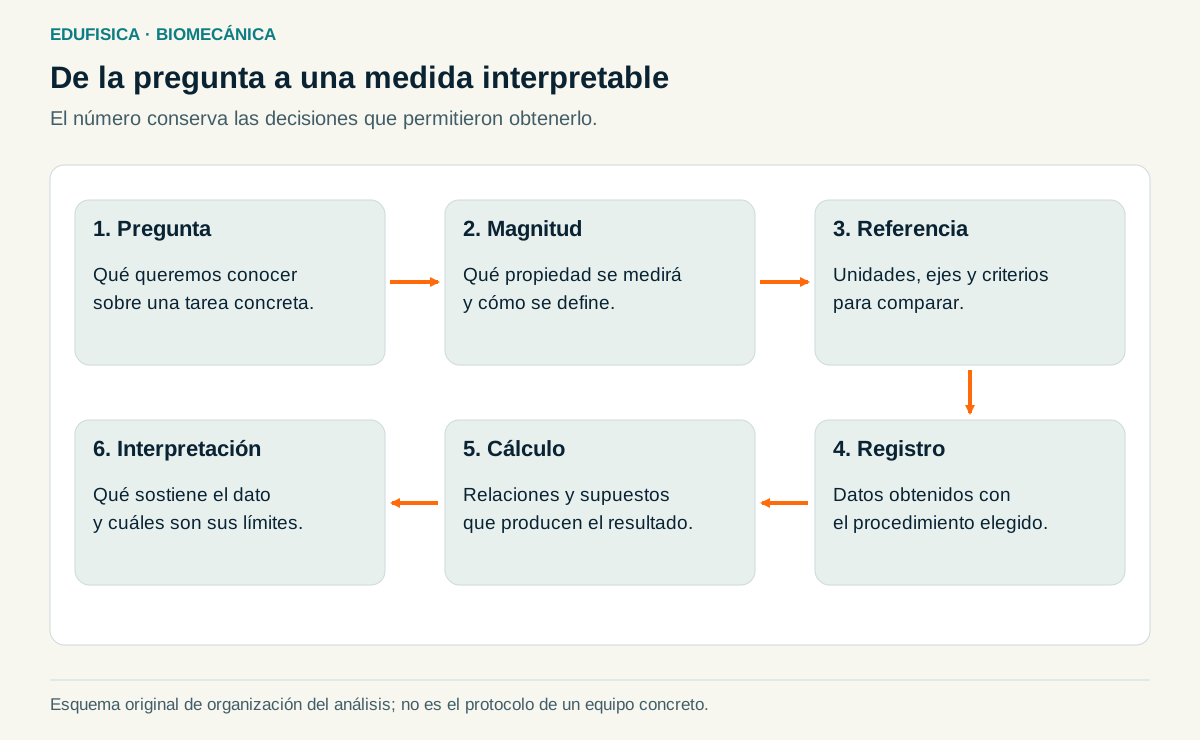
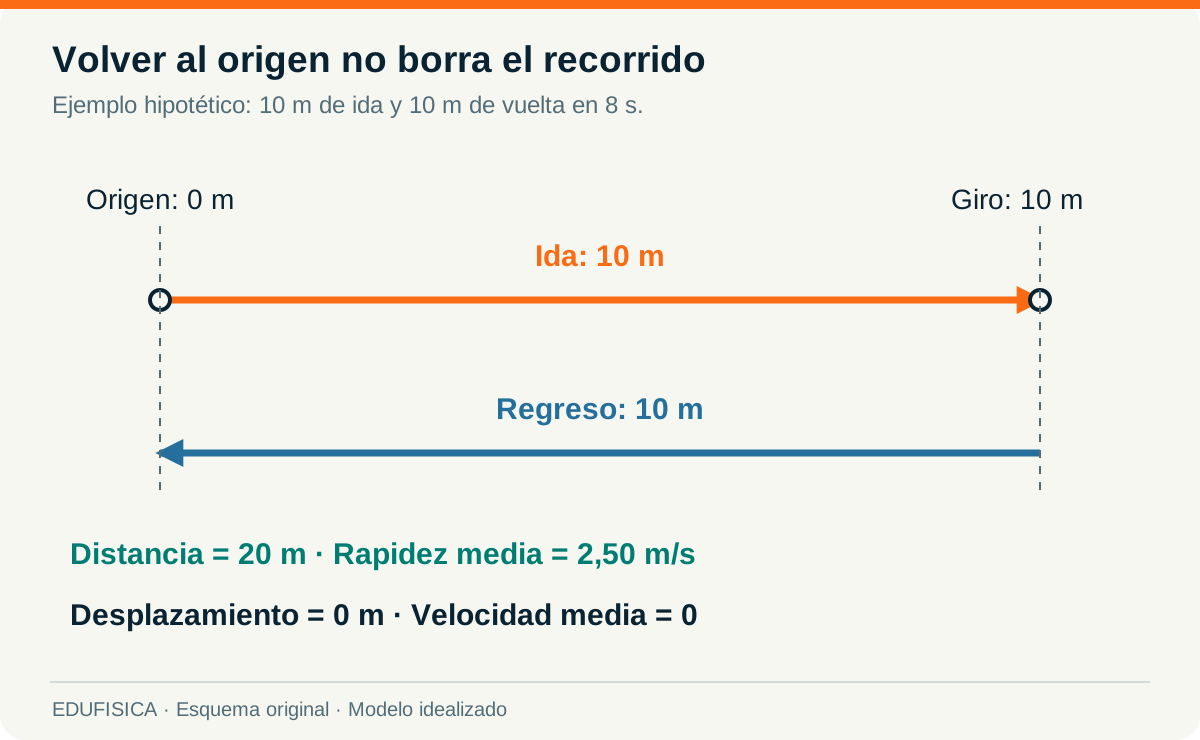
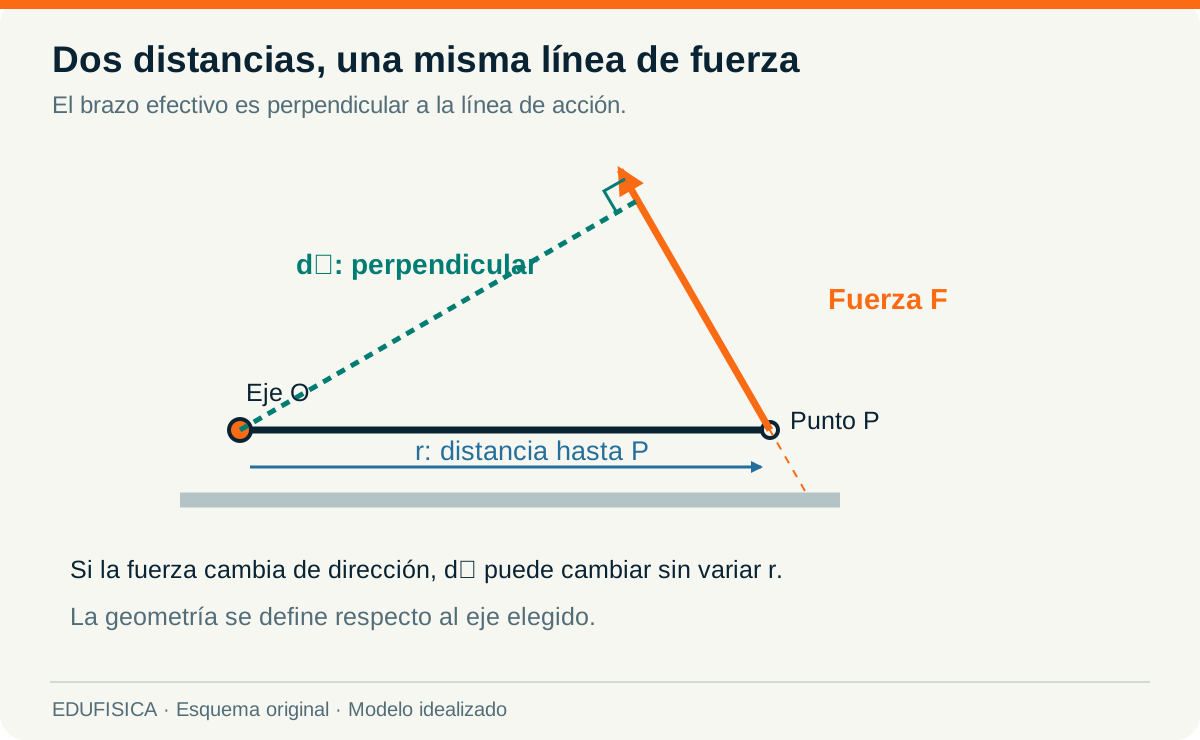
Una animación puede mostrar un esqueleto que camina, músculos que cambian de color y fuerzas que parecen surgir de cada articulación. Sin embargo, esas imágenes reúnen cosas distintas: posiciones registradas, parámetros asignados y resultados calculados. La biomecánica computacional construye modelos para relacionar esas piezas. Su valor depende de la pregunta, de los datos y de la comprobación del modelo, no del realismo de la pantalla.
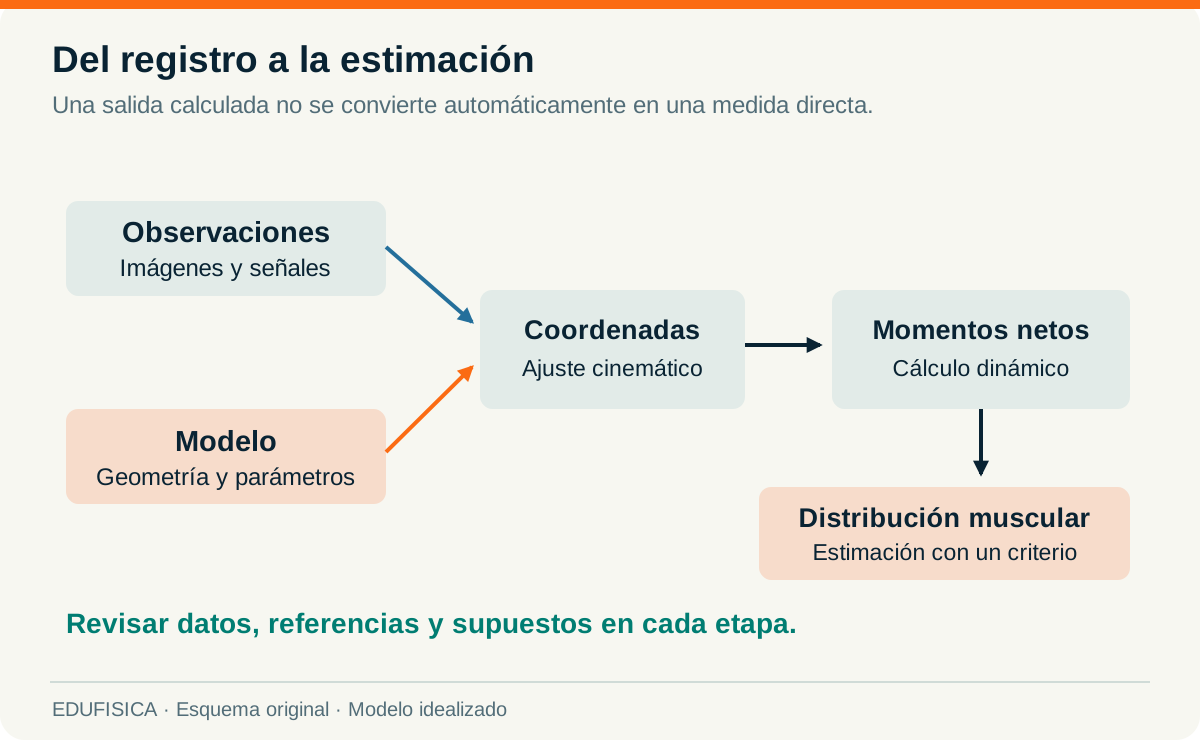
Comprender ese recorrido permite utilizar tecnología sin confundir observación con predicción. Una cámara registra imágenes; un algoritmo identifica puntos; un modelo convierte esos puntos en coordenadas; otro cálculo estima fuerzas. Cada transformación introduce decisiones que deben conocerse. Este apartado desarrolla el proceso desde la captura de movimiento hasta la simulación muscular y conecta la tecnología con la medición biomecánica. Los ejemplos numéricos son hipotéticos y explican el razonamiento, no representan resultados clínicos ni experimentos con estudiantes.
Un modelo representa una pregunta, no todo el cuerpo
Un modelo musculoesquelético puede representar segmentos como cuerpos rígidos unidos mediante articulaciones. Asigna masas, centros de masa, momentos de inercia y reglas de movimiento. Si incorpora músculos, añade recorridos, brazos de momento y relaciones entre activación, longitud, velocidad y fuerza. Ninguna de esas decisiones es una reproducción completa de una persona. Seleccionan características que se consideran relevantes para el análisis. El volumen editado por Kumar y colaboradores describe esta conexión entre captura, cinemática, momentos y estimación muscular (2026, pp. 9–17).
El nivel de detalle debe responder al problema. Para estimar el tiempo de un desplazamiento puede bastar la trayectoria de un punto. Para estudiar un momento de rodilla se necesitan relaciones segmentarias, fuerzas externas y un sistema de referencia. Para calcular tensiones locales en un tejido se requieren geometría y propiedades materiales adicionales. Añadir más elementos no mejora automáticamente la respuesta: puede incorporar parámetros desconocidos que incrementen la incertidumbre sin aportar información útil para la pregunta planteada.
Adaptar un modelo genérico a un participante tampoco equivale a conocer toda su anatomía. El escalado puede ajustar longitudes y otras dimensiones utilizando mediciones disponibles, pero algunas propiedades permanecen estimadas o tomadas de fuentes previas. Por eso conviene declarar qué se midió, qué se ajustó y qué se conservó. Dos modelos con la misma estatura pueden mantener diferencias importantes en articulaciones, trayectorias musculares o masas segmentarias. Esa información condiciona la interpretación de los resultados.
La representación debe conservar además una convención clara de ejes, signos y unidades. Un ángulo positivo puede tener significados diferentes en dos sistemas si sus referencias no coinciden. Un momento informado en el marco global no se interpreta igual que su componente respecto a un eje articular. Antes de comparar curvas es necesario comprobar cómo se definieron. Esta revisión conecta el modelo con los momentos y brazos de momento, donde la geometría determina qué efecto de una fuerza se está calculando.
Cámaras, marcadores y estimación de pose: qué observa cada sistema
La captura óptica con marcadores utiliza imágenes tomadas por cámaras para reconstruir posiciones de puntos identificables. La posición de un marcador sobre la piel no es, por definición, la posición exacta de un hueso ni de su centro articular. Hace falta una relación entre marcador, segmento y modelo. El movimiento de tejidos blandos, las oclusiones y la colocación de los puntos afectan a esa relación. El libro de Kumar y colaboradores presenta tecnologías de captura y sus dificultades de aplicación (2026, pp. 384–386).
La captura sin marcadores estima puntos o poses a partir de la imagen. Puede emplear modelos aprendidos con datos para localizar referencias corporales, pero una referencia visual estimada no coincide automáticamente con una definición anatómica validada. La ropa, la iluminación, la posición de la cámara y la superposición de personas pueden cambiar lo que el sistema observa. Si un punto queda oculto, el resultado puede depender más de supuestos del algoritmo que de información visible en ese instante.
También se debe distinguir una estimación bidimensional de una reconstrucción tridimensional. En una vista lateral, un desplazamiento fuera del plano altera la interpretación de distancias y ángulos aparentes. Una única imagen no contiene por sí sola todas las coordenadas espaciales. Un algoritmo puede producir una pose tridimensional utilizando supuestos aprendidos, pero eso continúa siendo una estimación. Para valorar su calidad se necesita una comparación apropiada en movimientos y condiciones semejantes a los que se analizarán.
En videoanálisis docente, Pérez Ruiz y colaboradores recomiendan cuidar la posición fija de la cámara, el encuadre y una referencia de longitud para calibrar la imagen (2021, pp. 491–496). Esas decisiones siguen siendo conceptualmente relevantes aunque cambien las versiones de los programas. Una cámara que sigue al participante modifica el sistema de observación; una referencia situada en otro plano puede introducir una escala incorrecta. La facilidad de uso del software no sustituye el diseño del registro.
El protocolo debe describir qué movimiento se quiere captar y qué detalle temporal interesa. Un apoyo breve requiere distinguir eventos cercanos, mientras que una postura sostenida plantea otra demanda. La resolución espacial y la frecuencia de imágenes afectan a variables distintas. Más píxeles no sustituyen a más muestras temporales; más imágenes por segundo no corrigen una perspectiva inadecuada. La tecnología debe elegirse por la pregunta y por las limitaciones que se pueden controlar.
Cinemática inversa: ajustar una postura a observaciones
La cinemática directa parte de coordenadas del modelo y calcula posiciones. La inversa busca coordenadas compatibles con posiciones observadas. En OpenSim, el ajuste puede minimizar diferencias ponderadas entre marcadores experimentales y marcadores del modelo, además de coordenadas incluidas en el problema. Los pesos indican cuánto influye cada diferencia en el criterio de ajuste. La documentación de cinemática inversa explica este procedimiento de mínimos cuadrados. El resultado describe una postura ajustada; no proporciona fuerzas musculares.
Un ajuste pequeño no demuestra que todas las propiedades del modelo sean correctas. Puede existir una buena coincidencia de los puntos visibles mientras algunas coordenadas quedan mal determinadas. También puede haber compensaciones: modificar una postura reduce un error y aumenta otro. Por eso conviene revisar las diferencias individuales, las restricciones del modelo y el significado de los pesos. El ajuste responde al criterio elegido, no a una garantía general de exactitud anatómica.
Ejemplo hipotético. Un modelo muy sencillo representa dos puntos separados exactamente un metro. Solo permite una traslación horizontal q. Sus posiciones son q y q más uno. La medición sitúa los puntos en 0,12 y 1,16 metros. No existe una traslación que coincida exactamente con ambas observaciones, porque la separación medida es 1,04 metros. Se asigna peso uno al primer punto y peso tres al segundo, para ilustrar cómo una decisión de ajuste afecta al resultado.
Derivar el criterio e igualar a cero produce q igual a 0,15 metros. El primer punto queda tres centímetros por encima de su posición medida; el segundo queda un centímetro por debajo. El criterio ponderado vale 0,0012 metros cuadrados. Sin ponderación, el ajuste habría quedado en 0,14 metros, con errores de dos centímetros en sentidos opuestos. No se ha descubierto cuál observación era verdadera: se ha resuelto un problema definido por el modelo y sus pesos.
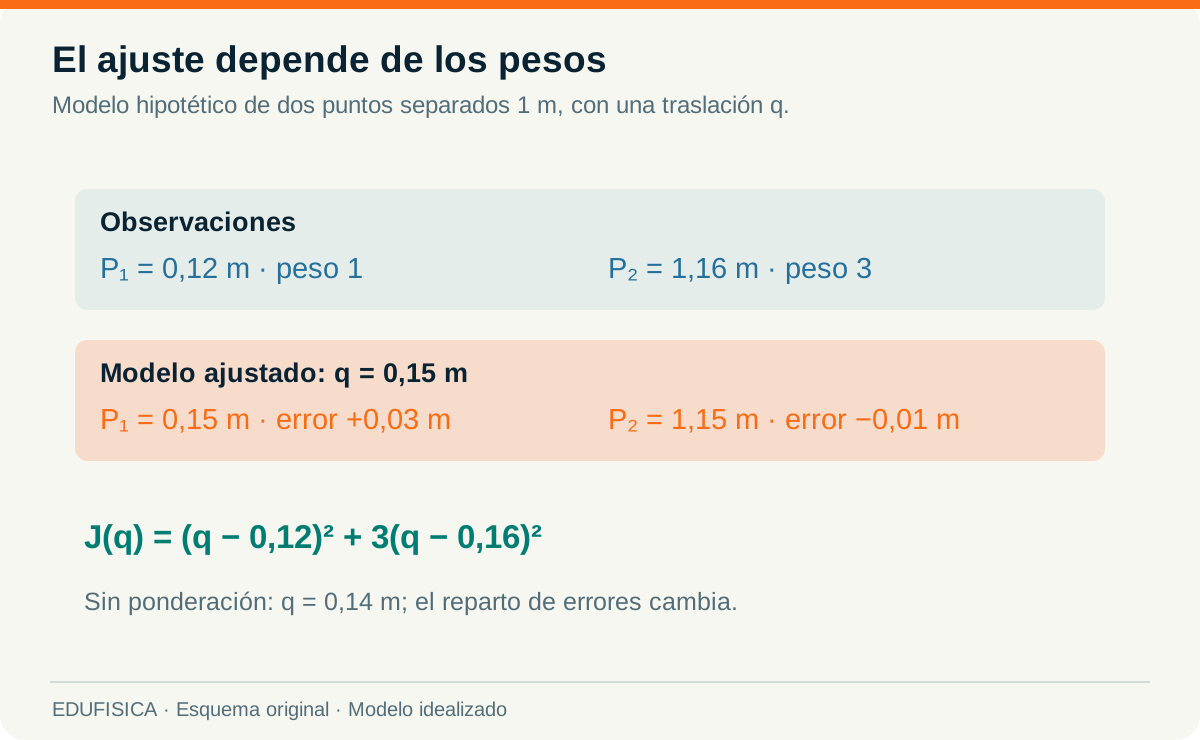
La enseñanza puede aprovechar esta diferencia para discutir qué significa «mejor ajuste». Mejor respecto a un criterio no equivale a mejor en cualquier sentido. Si un marcador se considera menos fiable, reducir su peso puede ser razonable, pero la decisión debe justificarse. Si faltan observaciones para determinar una coordenada, añadir una restricción cambia el problema. Registrar estas decisiones permite que otra persona comprenda cómo se obtuvo la trayectoria final.
Dinámica inversa: de movimiento y cargas externas a fuerzas generalizadas
La dinámica inversa utiliza el movimiento conocido y las propiedades del modelo para resolver las fuerzas o momentos generalizados necesarios para ese movimiento. Las fuerzas externas también deben estar representadas de manera compatible. La documentación oficial de OpenSim distingue explícitamente una fuerza intersegmentaria neta de la fuerza de contacto entre superficies articulares. Los resultados dependen de la definición del sistema y no identifican automáticamente el aporte de cada músculo.
En forma conceptual, las ecuaciones relacionan aceleraciones, velocidades, configuración, gravedad y fuerzas aplicadas. Si las coordenadas se han estimado a partir de imágenes, las velocidades y aceleraciones requieren procesamiento adicional. La diferenciación puede amplificar variaciones del registro, mientras que el filtrado modifica la señal. El cálculo dinámico hereda esas decisiones. Un momento articular con una curva suave puede seguir siendo inexacto si la fuerza externa, el tiempo de registro o el centro de masa del segmento se han representado de manera incorrecta.
Segundo ejemplo hipotético. Un bloque ideal de cinco kilogramos acelera hacia arriba a dos metros por segundo cuadrado. Solo actúan su peso y una fuerza vertical desconocida dirigida hacia arriba. Tomando g igual a 9,81 metros por segundo cuadrado, la fuerza desconocida debe ser 59,05 newtons. El resultado procede del balance de fuerzas; no se obtuvo midiendo directamente esa fuerza.
La fuerza neta es diez newtons, mientras que el peso es 49,05 newtons. Confundir la fuerza neta con la fuerza desconocida daría una respuesta distinta. Además, si en realidad existieran dos fuerzas ascendentes no observadas, la ecuación solo determinaría su suma. Esta modificación del ejemplo explica una limitación del análisis inverso: las ecuaciones pueden identificar una resultante sin resolver todos los componentes que contribuyen a ella. El paso hacia fuerzas individuales necesita información o supuestos adicionales.
Las inconsistencias entre movimiento, fuerzas externas y propiedades del modelo pueden aparecer como fuerzas o momentos residuales. Su magnitud y patrón deben revisarse, porque una animación visualmente plausible no prueba consistencia dinámica. La documentación de OpenSim describe procedimientos de reducción de residuos (OpenSim, s. f.). Reducirlos exige conocer qué datos o parámetros se modifican; no convierte un ajuste matemático en una medición independiente de la anatomía o de las fuerzas reales.
La estimación muscular necesita un criterio adicional
Varias fuerzas musculares pueden producir el mismo momento articular neto. Esta redundancia significa que conocer el movimiento y el momento no basta para determinar una única distribución. Los brazos de momento, los límites de fuerza y la activación intervienen en el problema. El recorrido muscular puede cambiar con la postura, como muestra Leal en su análisis de las líneas de acción (2021, pp. 18–33). Un parámetro geométrico incorrecto puede alterar una fuerza estimada aunque el momento neto permanezca igual.
La optimización estática incorpora un criterio para seleccionar una distribución compatible con las condiciones del modelo en cada instante. La documentación de OpenSim presenta relaciones entre activación y fuerza, restricciones y una función objetivo. «Óptima» significa óptima para ese criterio y esas restricciones. No demuestra que el sistema nervioso de una persona utilice exactamente esa misma regla ni que se haya medido la activación individual de todos los músculos.
Una pregunta útil consiste en explorar cómo cambia el resultado cuando varía un supuesto. Tercer ejemplo hipotético. Un momento de veinte newtons metro se atribuye a un único actuador con un brazo perpendicular de cuatro centímetros. El cálculo simplificado produce quinientos newtons. Si el brazo supuesto fuese de tres centímetros y medio, la fuerza ascendería a aproximadamente 571,43 newtons. Si fuese de cuatro centímetros y medio, disminuiría a unos 444,44 newtons.
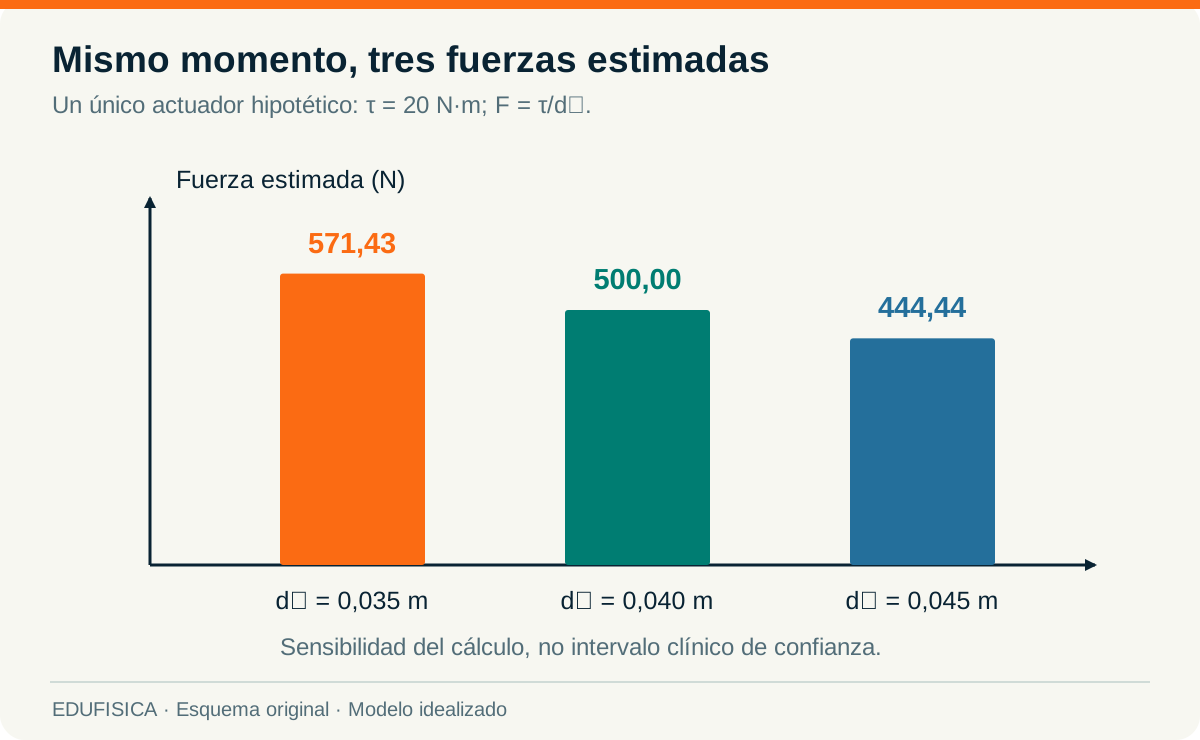
La relación es inversa y no simétrica en porcentaje. Reducir el brazo en medio centímetro incrementa más la fuerza de lo que la reduce aumentarlo en esa misma cantidad. También permanece fuera del ejemplo la contribución de antagonistas, elementos pasivos y múltiples músculos. Por ello, la sensibilidad calculada no es un intervalo de confianza ni una descripción del reparto real. Es una respuesta condicional que muestra por qué un parámetro merece atención.
La actividad electromiográfica puede aportar una observación complementaria de la actividad eléctrica. Pero su uso para interpretar fuerza requiere un modelo y un procedimiento; no basta con cambiar la etiqueta del eje. Una señal de superficie no mide directamente toda la fuerza de un músculo ni identifica las fuerzas de estructuras profundas. La comparación entre señales y simulaciones puede contribuir a evaluar patrones temporales, siempre que se explique qué coincidencia se busca y qué diferencias de magnitud o escala permanecen.
Simulación hacia delante, CMC y control: qué hace cada herramienta
La dinámica hacia delante parte de un estado y de fuerzas o controles para calcular la evolución del movimiento. La inversa recorre una relación diferente: utiliza el movimiento para estimar las acciones compatibles con él. CMC, o control muscular calculado, combina control proporcional-derivativo, optimización y simulación para seguir una trayectoria deseada. La documentación oficial de OpenSim explica este funcionamiento. Seguir bien la trayectoria no demuestra por sí solo que cada excitación muscular sea la que utilizó la persona registrada.
La distinción permite evaluar qué se intenta comprobar. Una simulación puede ajustarse a un movimiento observado o predecir lo que ocurriría bajo controles definidos. En el primer caso, el movimiento forma parte de la información utilizada; en el segundo, aparece como salida del modelo. No es válido presentar el mismo ajuste como una predicción completamente independiente. Es necesario declarar qué variables se proporcionaron y cuáles se reservaron para comparar después.
Un controlador proporcional-integral-derivativo, conocido como PID, combina respuestas al error actual, a su acumulación y a su cambio temporal. La documentación de MathWorks describe esas representaciones. La existencia de un PID no convierte un sistema en inteligencia artificial. Un controlador puede funcionar con ganancias fijadas sin aprender de ejemplos. Del mismo modo, un controlador proporcional-derivativo no incluye automáticamente el término integral. Nombrar cada componente permite comprender el procedimiento en lugar de utilizar «IA» como etiqueta genérica.
Los filtros de Kalman pertenecen a la estimación de estados. Combinan un modelo de evolución y observaciones bajo supuestos sobre incertidumbre. No producen fuerzas articulares simplemente porque reciban datos de un sensor: esas fuerzas tendrían que estar relacionadas con los estados y las observaciones mediante un modelo explícito. Kumar y colaboradores incluyen control y filtrado en su panorama tecnológico (2026, pp. 24–25). La lectura crítica requiere separar técnicas matemáticas clásicas de métodos que aprenden relaciones a partir de datos.
Esta precisión también evita confundir control con decisión clínica. Una regla que ajusta la asistencia de un dispositivo puede ser estable en un experimento mecánico y, aun así, necesitar una evaluación independiente de utilidad, seguridad y efectos sobre la persona. El modelo resuelve una parte del problema. La interacción humana incluye comodidad, capacidad de adaptación, contexto y objetivos que no se agotan en una función de error. La simulación puede orientar preguntas, pero no reemplazar esas evaluaciones.
Sensores inerciales: movimiento local, orientación y tiempo
Una unidad de medición inercial puede combinar acelerómetros, giróscopos y, según el dispositivo, magnetómetros. Sus señales se relacionan con aceleraciones, velocidad angular y orientación mediante procesos de calibración y estimación. La medida pertenece al sensor, que está colocado en un punto y orientado de cierta manera. Transformarla en una variable segmentaria exige conocer esa relación. El libro de Kumar y colaboradores describe sensores vestibles y modalidades de adquisición biomecánica (2026, pp. 384–387).
Un acelerómetro no ofrece simplemente la trayectoria de un segmento. La orientación modifica las componentes registradas y el tratamiento de la gravedad. Reconstruir posición a partir de aceleraciones introduce integración y decisiones adicionales; pequeños sesgos pueden acumularse. Un giróscopo, por su parte, mide velocidad angular local; obtener un ángulo requiere estimar orientación y tratar errores. La comodidad de llevar un dispositivo no evita estas transformaciones ni hace intercambiables dos sistemas con procesamiento diferente.
La sincronización es especialmente relevante cuando se combinan cámaras, plataformas y sensores. Ejemplo hipotético. Dos dispositivos registran el mismo evento, pero uno lo sitúa en 1,20 segundos y el otro en 1,24. La diferencia es de cuarenta milisegundos. A una frecuencia de 250 muestras por segundo, equivale a diez intervalos de muestreo. Si se comparan las señales sin corregir el desfase conocido, se pueden asociar valores que no corresponden al mismo instante.
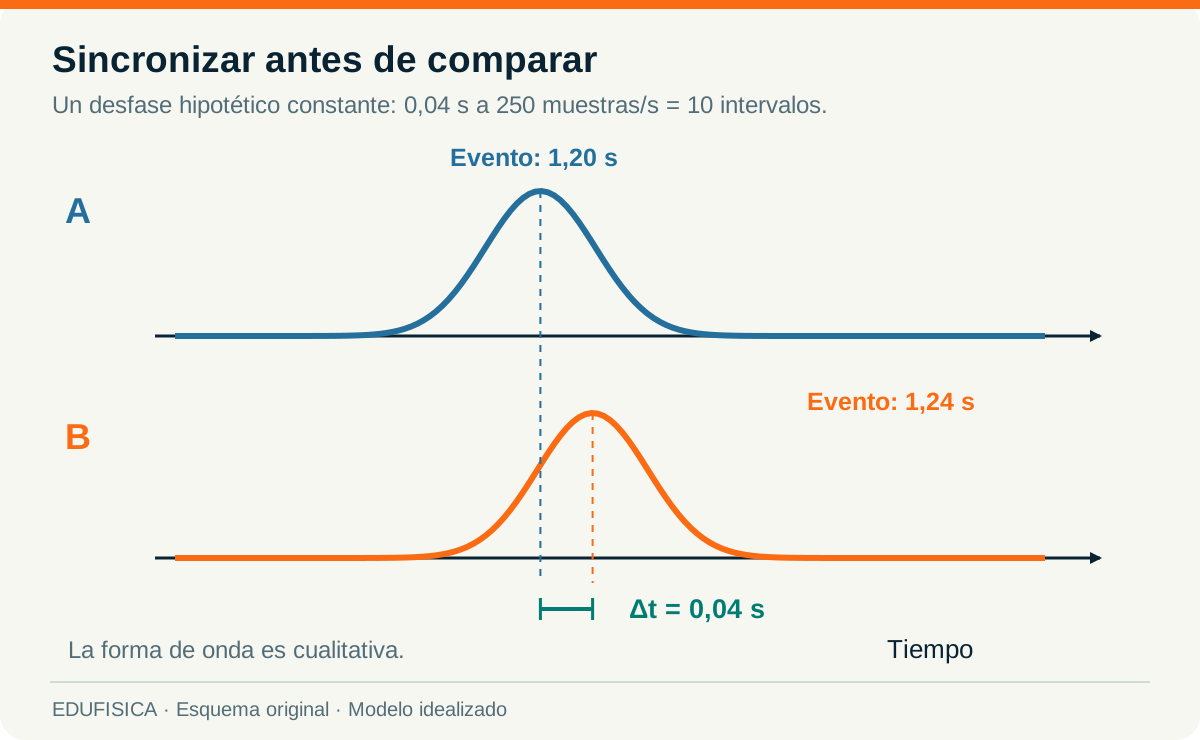
La detección de eventos debe validarse para el contexto de uso. Fernández-Romero y colaboradores presentaron un estudio piloto con ocho participantes para detectar eventos de marcha mediante aceleraciones registradas en los pies, comparándolos con plataformas y fotogrametría tridimensional (2023, p. 270). El tamaño y el procedimiento delimitan el alcance: no demuestra que cualquier sensor, colocación o algoritmo funcione igual durante carreras, saltos o movimientos de personas con características diferentes.
La comparación adecuada depende de la variable. Un sistema puede detectar bien el instante de un apoyo y estimar con menos calidad un ángulo articular. Informar solo que «los dispositivos coinciden» oculta esa diferencia. Cada resultado debe vincularse con su referencia, su métrica de error y el movimiento evaluado. También es necesario comprobar pérdidas de datos, saturaciones o cambios de posición del sensor antes de interpretar la curva como si fuera exclusivamente una respuesta corporal.
Inteligencia artificial: aprender relaciones no elimina el problema de la evidencia
Un modelo de aprendizaje automático utiliza datos para ajustar relaciones que permitan clasificar, estimar o predecir. En biomecánica, las entradas pueden incluir imágenes, señales inerciales y variables de movimiento. Las salidas pueden ser puntos corporales, eventos o estimaciones de magnitudes. El libro de Kumar y colaboradores recoge estas aplicaciones y sus dificultades (2026, pp. 379–398). La pregunta central es qué relación se aprendió, con qué datos y cómo se comprobó en observaciones que no participaron en el ajuste.
Separar entrenamiento, selección del modelo y evaluación evita que una buena cifra proceda de haber reutilizado información. Si fragmentos de la misma persona aparecen en ambos grupos, el modelo puede reconocer características del participante sin generalizar a sujetos nuevos. Si los datos de evaluación pertenecen al mismo laboratorio, el resultado no demuestra funcionamiento idéntico en un patio escolar. La independencia de la prueba y su semejanza con el uso previsto son condiciones de interpretación, no detalles secundarios.
El aprendizaje por refuerzo organiza un problema mediante estados, acciones y recompensas. Una política aprende qué acciones favorecen la recompensa definida en un entorno. Si ese entorno es una simulación, sus propiedades y límites influyen en lo aprendido. Una recompensa que valora exclusivamente rapidez o seguimiento puede dejar fuera otros aspectos del movimiento. Por eso un resultado favorable dentro del entorno no prueba automáticamente utilidad fuera de él. Primero debe comprenderse qué se premió y qué quedó excluido.
La distinción entre asociación y explicación es igualmente necesaria. Que una variable contribuya a una predicción no establece por sí sola un mecanismo causal. Un sistema puede aprovechar patrones del registro, de la iluminación o de la población estudiada que no correspondan al fenómeno que se pretende explicar. La comprobación exige revisar datos, comparar escenarios y contrastar hipótesis. Una cifra de exactitud sin descripción de población, tarea y referencia aporta menos información de la que aparenta.
En divulgación conviene hablar de estimación de pose, clasificación de eventos o predicción de una variable concreta. Esas expresiones permiten valorar la herramienta con criterios definidos. «La IA analiza el cuerpo» es demasiado amplio: no identifica qué se observa ni qué margen de error existe. Para la Educación Física, esa claridad se relaciona con el uso pedagógico de la tecnología, donde también importan la finalidad educativa y las decisiones que permanecen en manos del docente.
Validar una salida requiere compararla con la pregunta correcta
Validar no significa obtener una animación sin errores de ejecución. Significa reunir evidencia sobre el comportamiento del método para un uso definido. La referencia debe ser apropiada para la variable que se compara. Una plataforma puede aportar información de fuerzas de contacto, mientras que una reconstrucción óptica aporta posiciones. Ninguna referencia es perfecta en cualquier sentido. Sus propias incertidumbres deben incorporarse a la interpretación del acuerdo. El tratamiento de errores desarrollado por Pérez Ruiz y colaboradores ofrece una base para este razonamiento (2021, pp. 61–87).
Correlación y acuerdo tampoco son sinónimos. Dos series pueden aumentar juntas y mantener un desplazamiento constante entre ellas. Un método podría ordenar bien las observaciones y producir valores sistemáticamente mayores que la referencia. Para valorar esa diferencia se necesitan métricas que describan el error, su signo y su dispersión. La elección debe responder a la variable y al uso previsto; no existe un umbral universal que convierta toda predicción biomecánica en válida.
Ejemplo hipotético de comparación. Una referencia produce valores de cuatro, siete y diez unidades. El método produce cinco, ocho y nueve. Los errores, definidos como método menos referencia, son uno, uno y menos uno. El error absoluto medio es una unidad; la raíz del error cuadrático medio también es una unidad; el sesgo medio es un tercio de unidad. Ninguna de estas cifras describe por sí sola toda la distribución.
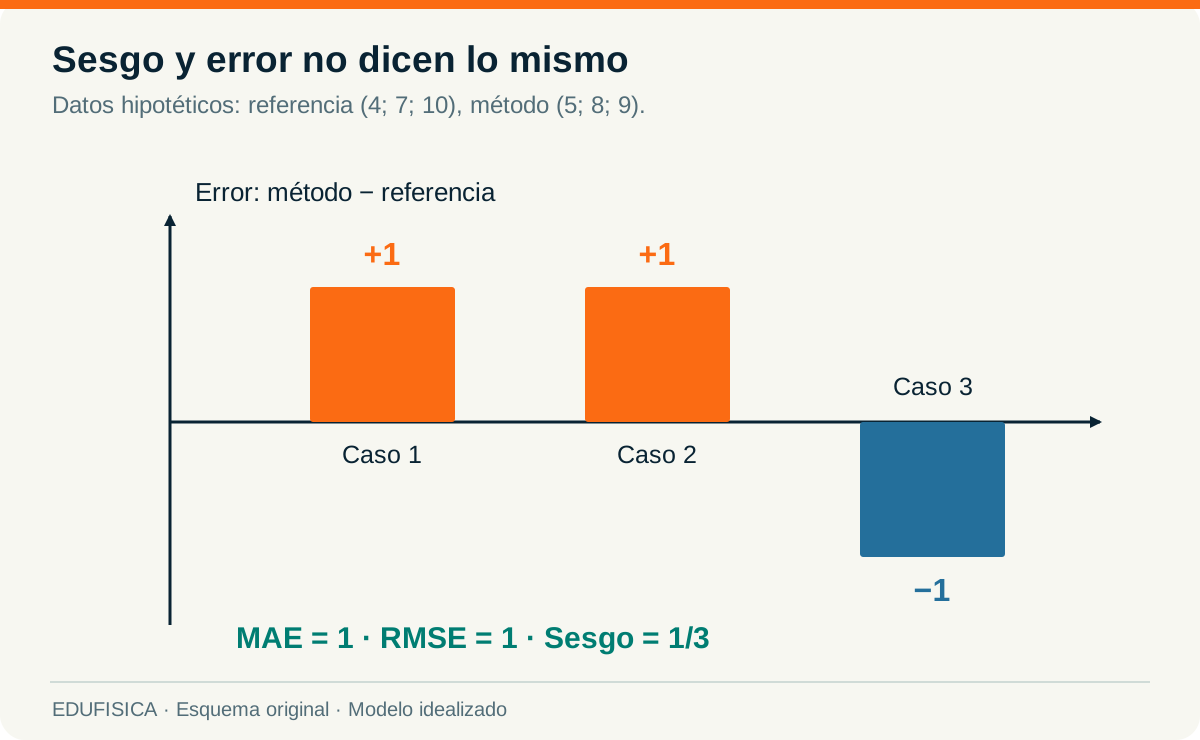
La misma magnitud de error puede tener consecuencias diferentes según la aplicación. Un centímetro puede ser aceptable para una descripción general de trayectoria e insuficiente para otra pregunta. Antes de evaluar el resultado hay que definir qué decisión se tomará con él. Si el método se utiliza para comparar cambios pequeños, su variación repetida y sus errores merecen especial atención. Una diferencia entre dos sesiones no se atribuye al participante sin revisar la estabilidad del procedimiento.
La sensibilidad complementa la validación. Modificar una masa, una posición de marcador o un brazo de momento permite comprobar cuánto cambia una salida. Si un pequeño cambio de entrada altera mucho la conclusión, se necesita mayor cuidado para sostenerla. La sensibilidad no sustituye una comparación independiente, pero identifica supuestos influyentes. También puede orientar qué medición conviene mejorar antes de incorporar un modelo más complejo o una nueva capa de procesamiento.
Marcha, robótica y entrenamiento: resultados situados
Los análisis no lineales de estabilidad describen propiedades de la evolución de una señal dentro de un procedimiento definido. Un exponente de Lyapunov se relaciona con la divergencia de trayectorias próximas en el modelo de análisis. Su estimación depende del registro y de las decisiones matemáticas. Torres-Pardo y colaboradores estudiaron estabilidad dinámica en personas con enfermedad de Parkinson dentro de un protocolo específico de marcha con sensores (2023, pp. 99–107). Esa aplicación no convierte el indicador en una prueba universal de riesgo de caída.
La robótica vestible plantea otro tipo de problema: qué articulaciones asistir, con qué actuadores y cómo transmitir la fuerza. Rodríguez y colaboradores analizaron diseños de asistencia por cables utilizando relaciones de movimiento y componentes principales (2023, pp. 115–120). El análisis de componentes principales, o PCA, resume variación mediante combinaciones de variables. Una descripción compacta puede ayudar a diseñar un dispositivo, pero no demuestra por sí sola que reproduzca el control neural ni que mejore resultados funcionales.
La comodidad, la masa del dispositivo y el coste metabólico requieren observaciones propias. Una reducción del número de actuadores es una característica de diseño, no una prueba de menor esfuerzo para toda persona. El mismo dispositivo puede cambiar la interacción según ajuste, tarea y usuario. Separar el rendimiento mecánico del dispositivo de los efectos sobre el organismo permite plantear evaluaciones más claras y evita presentar una simulación como evidencia clínica completa.
En entrenamiento basado en velocidad, un perfil carga-velocidad relaciona condiciones de una tarea con una medida de ejecución. García-Ramos y colaboradores compararon procedimientos de estimación en un estudio sobre press de banca con participantes y sesiones definidos (2023, p. 161). El resultado corresponde a ese ejercicio, instrumento y protocolo. No justifica trasladar automáticamente una ecuación a cualquier edad, movimiento o dispositivo. Una velocidad media y una velocidad máxima tampoco deben tratarse como la misma entrada.
Las asimetrías requieren una cautela semejante. Janicijevic y García-Ramos estudiaron cambios entre extremidades después de protocolos de fatiga (2023, p. 170). Un porcentaje describe una relación entre variables y depende de la fórmula y de la tarea. No constituye por sí solo un diagnóstico ni un pronóstico individual de lesión. También puede cambiar qué extremidad presenta mayor valor de una sesión a otra. Informar solo la magnitud oculta esa dirección y su variabilidad.
Las comunicaciones de un congreso permiten conocer preguntas y resultados concretos, pero deben leerse dentro de su extensión y diseño. Un resumen de una página aporta menos información metodológica que un informe completo. Su función aquí es mostrar cómo se aplican herramientas a problemas delimitados, sin convertir cada hallazgo en una regla general. La lectura crítica conserva las preguntas sobre población, instrumento, muestra y comparación antes de trasladar una propuesta a la práctica docente.
Un protocolo docente para analizar sin sobreinterpretar
Una experiencia escolar puede comenzar por una pregunta observable: cómo cambia la duración de un desplazamiento, qué trayectoria sigue un objeto o cómo se organiza una secuencia de movimiento. Se define el evento inicial y final, se fija el sistema de referencia y se prepara el registro. Antes de usar un algoritmo, el grupo formula qué resultado espera y qué dato permitiría comprobarlo. Esta secuencia hace que la tecnología responda a una pregunta en lugar de producir cifras sin propósito.
Después se distinguen tres columnas en el registro: observación, cálculo e interpretación. La observación puede ser una posición digitalizada; el cálculo, un desplazamiento por unidad de tiempo; la interpretación, una explicación de la diferencia entre intentos. Si la cámara no permite observar el movimiento fuera del plano, esa limitación queda registrada. Si un punto fue estimado porque estaba oculto, no se presenta como una medida visible. Esta organización puede adaptarse al análisis de competencia motriz sin reducirla a una sola variable mecánica.
La revisión entre compañeros puede centrarse en reproducibilidad: otra persona debe comprender la referencia de longitud, el punto seleccionado, el tiempo utilizado y las unidades. El propósito no es obtener una curva espectacular, sino una explicación que permita revisar el procedimiento. Un resultado sencillo y bien definido puede ser más útil que una predicción compleja sin referencia. Los errores detectados se convierten en información sobre el método, no en una valoración personal del estudiante que aparece en el registro.
Cuando el análisis utiliza imágenes identificables, también debe definirse quién tendrá acceso, con qué propósito y durante cuánto tiempo. La elección de una plataforma externa implica revisar cómo se gestionan esos registros antes de enviarlos. El trabajo biomecánico no exige publicar videos de los participantes para demostrar aprendizaje. Es posible utilizar objetos, esquemas o datos hipotéticos como los de este apartado, manteniendo el foco en la interpretación y en el razonamiento cuantitativo.
El informe final puede responder cuatro cuestiones: qué se quiso conocer, qué se registró, qué transformaciones se realizaron y qué se puede afirmar con ellas. Si queda una variable sin medir, se identifica como parámetro asumido o estimación. Si una predicción no dispone de comparación, no se presenta como validada. Este modo de comunicar permite aprovechar cámaras, sensores y modelos con rigor y devuelve al lector la capacidad de evaluar la evidencia detrás de la visualización.
Preguntas frecuentes sobre biomecánica computacional
¿Qué diferencia hay entre cinemática inversa y dinámica inversa?
La cinemática inversa ajusta coordenadas de un modelo a posiciones o coordenadas observadas. La dinámica inversa utiliza el movimiento, las propiedades del modelo y las fuerzas externas para calcular fuerzas o momentos generalizados compatibles con ese movimiento.
¿OpenSim mide directamente las fuerzas musculares?
No. Las fuerzas musculares son salidas estimadas mediante un modelo y un procedimiento, como optimización estática o CMC. Su interpretación depende de los datos, los parámetros, el criterio de cálculo y las comprobaciones realizadas.
¿Qué puede medir un sensor inercial?
Según sus componentes, registra señales relacionadas con aceleración, velocidad angular y campo magnético. Obtener orientación, eventos o variables segmentarias requiere calibración y procesamiento. Una fuerza articular no aparece como medida directa solo por utilizar un sensor inercial.
¿Qué limitaciones tiene la captura de movimiento sin marcadores?
Sus estimaciones pueden depender de iluminación, ropa, oclusiones, perspectiva y datos de entrenamiento. Los puntos visuales estimados no coinciden automáticamente con referencias anatómicas validadas. La calidad debe comprobarse para la tarea y las condiciones previstas.
¿Cómo se comprueba una predicción biomecánica?
Se define la variable y el uso, se compara con una referencia apropiada en datos independientes y se revisan errores, sesgo, repetibilidad y sensibilidad a los supuestos. Que una simulación se ejecute o siga una trayectoria no demuestra por sí solo validez de todas sus salidas.
Referencias académicas
- Kumar, A., Kumar, T. A., Ahuja, S., Ananth, J. P., & Manoj, S. O. (Eds.). (2026). Physiotherapy using artificial intelligence: Enhancing biomechanics for optimal rehabilitation. Wiley-Scrivener. Modelado: pp. 9–17; control y filtrado: pp. 24–25; adquisición y aplicaciones: pp. 379–398. Ficha editorial.
- Pérez Ruiz, O. A., Villegas Sáez, A. F., & Feito Gácita, A. (2021). Fundamentos de biomecánica deportiva. Editorial Universitaria. Medición e incertidumbre: pp. 61–87; videoanálisis: pp. 491–496. Registro bibliográfico.
- Leal, L. (2021). Atlas de biomecánica muscular: Tomo 1. Glúteo y cadera. Resistance Institute. Geometría y líneas de acción: pp. 18–33. Catálogo editorial.
- Fernández-Romero, Á., Gómez-Paniagua, S., González-Becerra, M. J., Rodal, M., García-Muro San José, F., & Gianikellis, K. (2023). Detección de eventos temporales del ciclo de la marcha a partir de la señal de aceleración medida con sensores inerciales colocados sobre los pies: Estudio piloto. En K. Gianikellis, J. Pérez-Gómez, M. J. González-Becerra, S. Gómez-Paniagua, M. González Cava, J. C. Adsuar Sala, & M. Rodal Martínez (Eds.), Avances en investigación en biomecánica del movimiento humano y biomateriales (p. 270). Wanceulen.
- Torres-Pardo, A., Gómez-García, J. A., Moreno, J. C., & Torricelli, D. (2023). Estabilidad dinámica en individuos con enfermedad de Parkinson. En K. Gianikellis, J. Pérez-Gómez, M. J. González-Becerra, S. Gómez-Paniagua, M. González Cava, J. C. Adsuar Sala, & M. Rodal Martínez (Eds.), Avances en investigación en biomecánica del movimiento humano y biomateriales (pp. 99–107). Wanceulen.
- Rodríguez, J. D., Bermejo, G. J., Jayakumar, A., Romero, S. F., Agujetas, O. R., & Alonso, S. J. (2023). Transmission and actuation systems in cable-driven walking-assistance exosuits based on postural and dynamic synergies. En K. Gianikellis, J. Pérez-Gómez, M. J. González-Becerra, S. Gómez-Paniagua, M. González Cava, J. C. Adsuar Sala, & M. Rodal Martínez (Eds.), Avances en investigación en biomecánica del movimiento humano y biomateriales (pp. 115–120). Wanceulen.
- García-Ramos, A., Miras-Moreno, S., Morenas-Aguilar, M. D., & Janicijevic, D. (2023). Proposal of the optimal minimum velocity to estimate the 1RM through the individual load-velocity relationship. En K. Gianikellis, J. Pérez-Gómez, M. J. González-Becerra, S. Gómez-Paniagua, M. González Cava, J. C. Adsuar Sala, & M. Rodal Martínez (Eds.), Avances en investigación en biomecánica del movimiento humano y biomateriales (p. 161). Wanceulen.
- Janicijevic, D., & García-Ramos, A. (2023). Changes in interlimb asymmetries following unilateral and bilateral fatigue protocols. En K. Gianikellis, J. Pérez-Gómez, M. J. González-Becerra, S. Gómez-Paniagua, M. González Cava, J. C. Adsuar Sala, & M. Rodal Martínez (Eds.), Avances en investigación en biomecánica del movimiento humano y biomateriales (p. 170). Wanceulen.
Documentación técnica de software
Las siguientes fuentes describen herramientas y algoritmos. No constituyen pruebas clínicas de efectos sobre rendimiento, lesión o rehabilitación.
- Hicks, J. (2018, 5 de julio). How inverse kinematics works. OpenSim Documentation. Documentación oficial.
- Hicks, J. (2024, 18 de abril). How inverse dynamics works. OpenSim Documentation. Documentación oficial.
- Hicks, J. (2018, 5 de julio). How static optimization works. OpenSim Documentation. Documentación oficial.
- Hicks, J. (s. f.). How CMC works. OpenSim Documentation. Recuperado el 10 de octubre de 2026, de la documentación oficial.
- OpenSim. (s. f.). How RRA works. OpenSim Documentation. Recuperado el 10 de octubre de 2026, de la documentación oficial.
- MathWorks. (s. f.). Proportional-integral-derivative (PID) controllers. Recuperado el 10 de octubre de 2026, de la documentación de MATLAB.