
Robótica vestible: qué cambia cuando un dispositivo acompaña el cuerpo
Una prenda que tira de un cable puede producir un momento alrededor de una articulación. Eso explica su acción mecánica, pero todavía no demuestra que caminar resulte más económico, cómodo o seguro. Comprender la robótica vestible exige seguir esa cadena completa: dispositivo, contacto con el cuerpo, movimiento y resultado observado.
Un robot vestible es un sistema que se lleva sobre el cuerpo y participa en una tarea mediante elementos mecánicos, sensores y, cuando corresponde, actuadores controlados. La palabra «vestible» describe la relación física con la persona; no identifica una eficacia terapéutica ni una arquitectura única. Una estructura articulada, una prenda textil y un sistema híbrido pueden pertenecer a esta familia y transmitir las fuerzas de maneras distintas.
La pregunta biomecánica útil es concreta: ¿dónde se aplica la fuerza, alrededor de qué eje produce un momento y en qué instante actúa? Después aparecen otras preguntas que requieren mediciones diferentes: cuánto cambia el esfuerzo metabólico, cómo responde la coordinación y qué sucede al iniciar o detener el recorrido. Un resultado favorable en una de esas dimensiones no resuelve automáticamente las demás.
Para ordenar la explicación, los cálculos siguientes utilizan mecanismos ideales y valores hipotéticos. No representan un dispositivo comercial, una persona evaluada ni una pauta de rehabilitación. Su función es hacer visible una relación que también debe comprobarse en el sistema real: transmitir fuerza, entregar energía y mejorar una tarea son afirmaciones relacionadas, pero distintas.
Exosuit, exoesqueleto rígido y sistema híbrido
El nombre del dispositivo orienta, aunque no sustituye una descripción de sus componentes. Un exosuit suele utilizar textiles y transmisiones flexibles para llevar fuerzas al cuerpo; un exoesqueleto incorpora elementos estructurales externos. Entre ambos hay soluciones híbridas, de modo que clasificar exige examinar el trayecto real de la carga.
En un exosuit accionado por cables, las prendas mantienen anclajes sobre regiones corporales y el mecanismo aplica tracción entre ellos. El propio cuerpo participa en la ruta resistente. En una estructura rígida, parte de la carga puede circular por barras y articulaciones externas antes de llegar a las interfaces. Ninguna descripción permite afirmar por sí sola que la primera sea siempre más cómoda o que la segunda descargue necesariamente una articulación.
También conviene separar las arquitecturas activas de las pasivas. Un motor puede suministrar energía desde una batería. Un resorte ideal almacena la que recibe y la devuelve posteriormente; no constituye una fuente ilimitada de trabajo. Un dispositivo sin motor puede modificar la distribución temporal del esfuerzo, mientras otro motorizado puede ofrecer una asistencia mal sincronizada.
La elección técnica incluye masa, ubicación de los componentes, transmisión, libertad de movimiento y posibilidad de ajustar la ayuda. Son variables de diseño que deben relacionarse con una tarea definida. No existe una jerarquía universal en la que «blando», «inteligente» o «personalizado» equivalgan, sin pruebas adicionales, a un mejor resultado funcional.
La ruta de la fuerza: del motor a los anclajes
Antes de calcular una ayuda articular hay que dibujar dónde empieza y termina la transmisión. La tensión de un cable llega a unos anclajes; desde allí las fuerzas se distribuyen mediante prendas y contactos. El motor, el tejido y el segmento corporal forman un sistema acoplado, no piezas independientes.
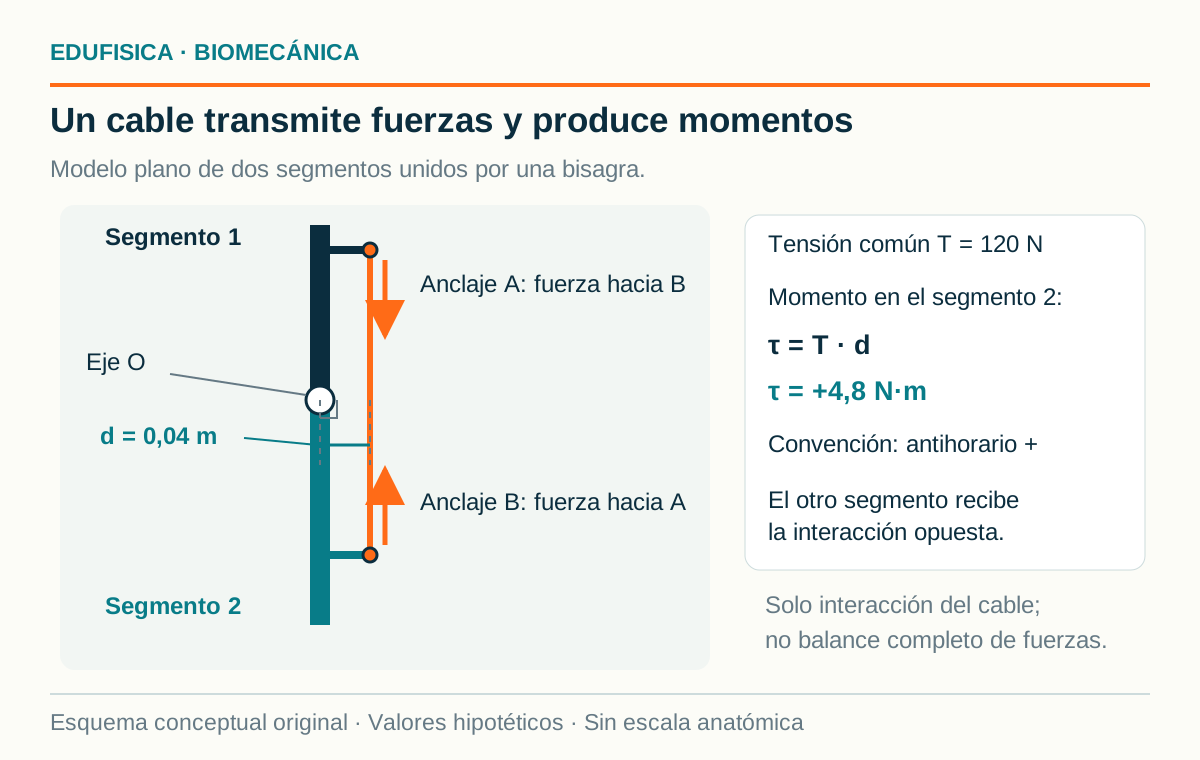
En un modelo de banco, dos barras se unen mediante una bisagra y un cable conecta un anclaje de cada barra. Al tensarlo, cada extremo recibe una fuerza orientada hacia el otro extremo. Esas fuerzas tienen sentidos opuestos. Para estudiar una barra aislada también deben aparecer la reacción de la bisagra y las demás cargas que actúen sobre ella.
Las fuerzas entre los anclajes son internas si el sistema elegido comprende ambas barras y toda la transmisión. Sin embargo, resultan externas para una barra considerada por separado. Esta diferencia explica por qué el cable puede cambiar los momentos de los segmentos sin que sea correcto introducir dos veces la misma interacción en un balance global.
Una prenda real añade deformación, deslizamiento y una superficie de contacto distribuida. El anclaje puntual del dibujo simplifica esa interfaz. Sirve para interpretar una línea de acción, pero no permite calcular directamente presión sobre la piel, fuerza articular de contacto ni tensión en un músculo concreto.
Momento de asistencia: tensión y distancia perpendicular
Un cable no ayuda a una articulación por su tensión únicamente. La misma fuerza puede producir momentos diferentes si cambia su línea de acción. Por eso se necesita una distancia perpendicular al eje elegido, además de una convención de signos que permita distinguir los sentidos de rotación del modelo.
Hall define el momento de una fuerza mediante su magnitud y el brazo perpendicular respecto del eje. Esa relación básica permite analizar una transmisión externa sin identificarla con la fuerza de un músculo. El brazo corresponde a la geometría de aplicación y debe distinguirse de la longitud del cable o del segmento (Hall, 2015, pp. 410–411; referencia).
En el ejemplo plano, una tensión actúa a distancia perpendicular . Su momento tiene magnitud:
El número es un resultado del mecanismo hipotético, no una intensidad recomendada para una persona. Si la línea pasa por la bisagra, y el momento es nulo, aunque el cable conserve tensión. En tres dimensiones, la descripción completa utiliza y proyecta ese vector sobre el eje que interese. Una magnitud de momento sin eje puede ocultar componentes que no contribuyen a la rotación estudiada.
La geometría cambia durante el movimiento
Un brazo de momento medido en una postura no tiene por qué mantenerse durante toda la tarea. Al girar los segmentos cambia la relación entre el eje, el anclaje y la línea del cable. Una tensión constante puede generar, por tanto, una asistencia variable sin que cambie la orden del motor.
Para representar esa dependencia se escribe , donde es una coordenada angular. En un mecanismo plano de banco, si permanece en y el brazo pasa de a , el momento cambia de a . No se ha producido un fallo eléctrico: ha cambiado la ventaja geométrica.
El controlador podría intentar compensarlo aumentando la tensión, pero ese ajuste modifica también las cargas en los anclajes. Mantener un momento objetivo no equivale a mantener las condiciones de contacto. Además, el brazo estimado puede cambiar si la prenda se desplaza respecto del cuerpo o si un elemento flexible se deforma.
Así, la calibración debe especificar qué geometría se utiliza y cómo se actualiza. Un único dato de distancia resulta insuficiente cuando el movimiento altera de forma relevante la transmisión. El análisis de momento y brazo de fuerza ofrece el fundamento para leer esta relación sin confundir postura, longitud y eficacia.
Tensión del cable y presión de contacto no son lo mismo
La tensión indica una fuerza transmitida a lo largo del cable. La presión describe cómo una fuerza se distribuye sobre una superficie de contacto. Aunque ambas participan en la interfaz, convertir una lectura de tensión en una afirmación sobre comodidad exige información que el sensor del cable no proporciona por sí solo.
En un contacto ideal, una fuerza normal resultante repartida uniformemente sobre área produce presión media . Si se asignan, solo para un ejercicio, y , la media resulta . Este cálculo no representa el contacto de la figura del cable: la fuerza normal tendría que medirse o derivarse de otra geometría.
Incluso con la resultante conocida, esa media no describe máximos locales, bordes, arrugas ni fuerzas tangenciales. Dos interfaces pueden tener igual presión media y distribuciones diferentes. Tampoco identifica tolerancia de los tejidos, percepción de molestia ni seguridad clínica. Añadir una superficie grande al dibujo no prueba que desaparezcan concentraciones de carga.
Una evaluación de interfaz necesita especificar ubicación, duración, dirección y distribución de las fuerzas, junto con la experiencia de uso. El criterio mecánico y la valoración de la persona se complementan; ninguno debe sustituirse por una etiqueta comercial como «ergonómico» sin describir cómo se examinó.
El cable tracciona: holgura y asistencia en un solo sentido
Un cable flexible ideal transmite tracción, pero no empuja como una barra rígida. Esa propiedad introduce una restricción física al control. Si una orden requiere tensión negativa, la solución no consiste en invertir simplemente el signo de una variable: hace falta otra ruta mecánica o un mecanismo que cambie la interacción.
Se expresa esta condición como . Cuando la distancia entre anclajes disminuye, el sistema debe recoger cable si quiere mantener tensión. Si no lo hace, puede aparecer holgura; entonces el desplazamiento del motor y el del segmento dejan de relacionarse mediante una transmisión tensa y rígida.
El efecto puede comprenderse con dos modos del modelo: cable tenso, donde existe una fuerza de tracción, y cable holgado, donde esa fuerza ideal se anula. Pasar entre ambos no equivale a cambiar suavemente una ganancia del controlador. Un algoritmo que suponga tensión continua puede estimar una asistencia que el mecanismo no está entregando.
Dos cables antagonistas permiten otras posibilidades, pero añaden componentes y decisiones sobre tensión simultánea. Esa arquitectura tampoco autoriza una prescripción corporal. En el análisis conviene registrar qué dirección puede asistir cada transmisión y qué ocurre fuera de su región de funcionamiento.
Transmisiones flexibles: movimiento del motor y fuerza entregada
Entre la orden eléctrica y la fuerza en el anclaje hay una transmisión. Su comportamiento depende de cómo se guían los cables y de cómo se deforman sus componentes. Por eso, observar que un motor gira no basta para afirmar que el segmento recibe exactamente el momento programado en ese instante.
En una transmisión ideal sin pérdidas, la fuerza y el desplazamiento se relacionan mediante la geometría. En una transmisión real pueden intervenir rozamiento, elasticidad y cambios de trayectoria. Un cable guiado dentro de una funda, por ejemplo, necesita analizarse como conjunto de cable, funda, curvas y fijaciones; no como una línea sin resistencia.
Para estudiar el problema en banco se pueden comparar el desplazamiento del accionamiento y el del extremo, además de la fuerza medida cerca de la carga. Si el movimiento inicial se dedica a deformar componentes, el extremo puede responder después. Si hay disipación, el trabajo suministrado y el recibido no coinciden.
El tamaño de esas diferencias no se deduce de la palabra «flexible». Requiere medición en una configuración concreta. Una curva de calibración obtenida con el cable recto tampoco describe necesariamente otra trayectoria con más curvatura. Documentar la configuración permite distinguir una limitación de transmisión de un error de cálculo del momento.
Potencia: asistir y absorber energía dependen del instante
Un mismo momento puede entregar o absorber energía según el sentido del movimiento. Para interpretar la asistencia se necesita relacionar momento y velocidad angular con signos compatibles. La fuerza del cable, aislada de la velocidad del segmento, no indica si el dispositivo está aportando trabajo positivo o resistiendo la rotación.
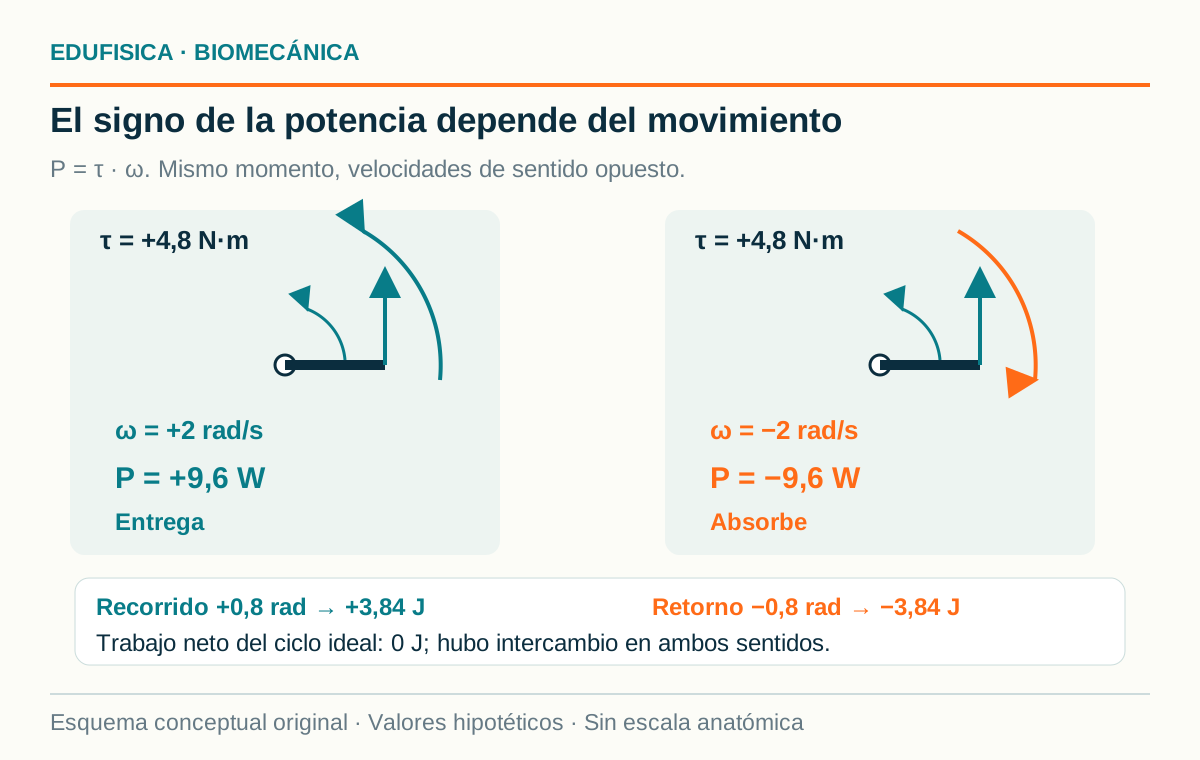
En el modelo de una coordenada, la potencia es , con en radianes por segundo. Si el momento vale y la velocidad , la potencia resulta . Si la velocidad cambia a y el momento conserva su signo, resulta .
El primer caso representa entrega de energía mecánica al grado de libertad elegido; el segundo, absorción desde ese movimiento. No implica que toda la energía absorbida llegue a una batería. Puede almacenarse temporalmente, disiparse o transmitirse por otra ruta, según la arquitectura.
Tampoco permite identificar por sí solo el coste metabólico corporal. Una ayuda mecánica puede modificar otras acciones y añadir masa al sistema. La página sobre trabajo, potencia y energía desarrolla las magnitudes que deben mantenerse separadas antes de comparar un dispositivo con la marcha sin asistencia.
Trabajo positivo, negativo y neto
La potencia describe una tasa instantánea; el trabajo acumula esa interacción durante un intervalo. Esta diferencia importa porque una transmisión puede entregar energía en una fase y absorberla en otra. Un balance neto pequeño puede coexistir con intercambios importantes, de modo que un único total no describe toda la asistencia.
Para el mecanismo plano, . Con momento constante y desplazamiento angular , el trabajo es . Un retorno de con el mismo momento produce . La suma es cero en ese recorrido ideal.
Ese cero no significa que el dispositivo estuviera inactivo. Existieron dos intercambios de signo contrario. Para analizar una tarea puede interesar registrar por separado el trabajo positivo y el negativo, además del neto. También importa dónde aparece cada intercambio: una transferencia oportuna y otra inoportuna pueden sumar cantidades similares.
La integración requiere una señal temporal, una convención de signos y un intervalo definido. No debe sumarse el valor absoluto de la potencia y llamar al resultado trabajo neto. Si se calcula una magnitud absoluta, hay que nombrarla y justificar su utilidad para el problema estudiado.
Sincronización: una ayuda correcta puede llegar tarde
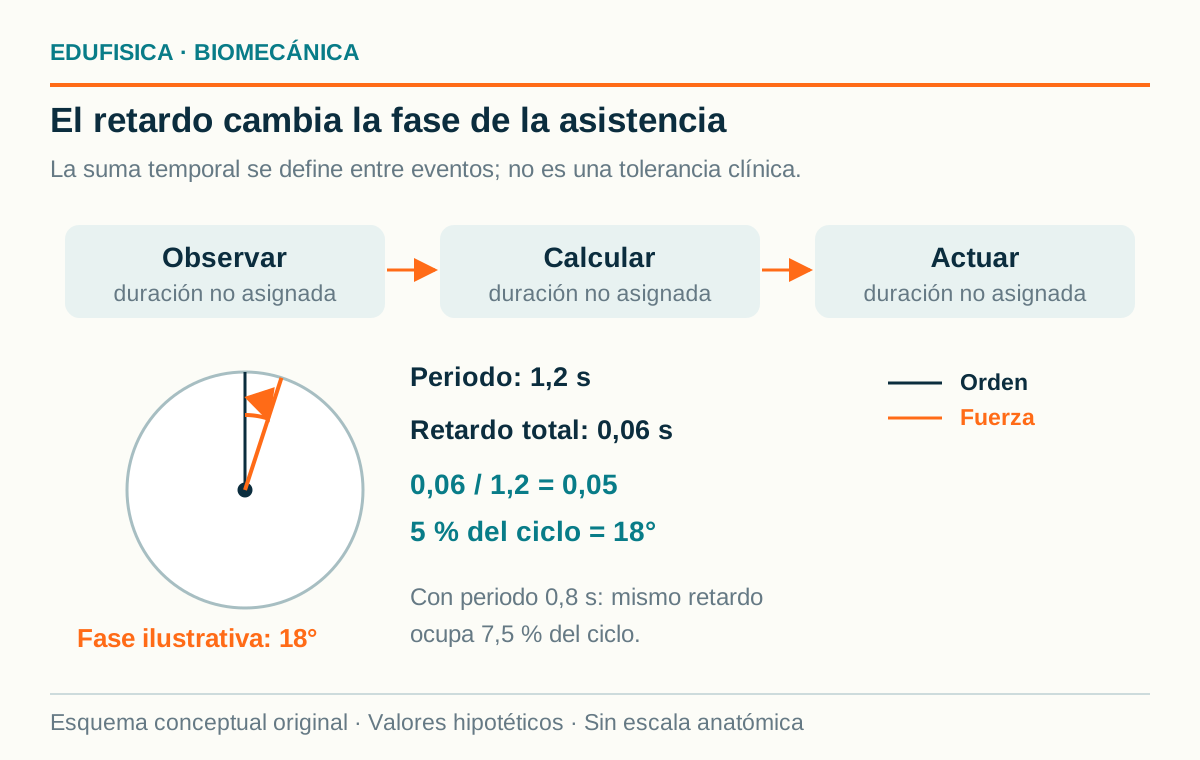
El momento tiene que interpretarse dentro de la secuencia de la tarea. Detectar una fase y actuar después introduce un retardo que puede desplazar la ayuda respecto del movimiento. El análisis temporal exige comparar eventos, no suponer que una orden y una fuerza ocurren simultáneamente porque aparecen en el mismo programa.
En un ciclo hipotético de , un retardo total de corresponde al del ciclo. Si la fase se expresa en grados, representa . Es una conversión matemática, no una tolerancia aceptable para un dispositivo humano.
El retardo puede incluir adquisición, procesamiento, decisión, accionamiento y respuesta de la transmisión. Sus componentes deben medirse con referencias temporales compatibles. Una señal de comando no demuestra cuándo empezó realmente la tensión; tampoco la tensión identifica por sí sola cuándo produjo un cambio observable en el movimiento.
Si el periodo del ciclo cambia, el mismo retardo en segundos ocupa una fracción diferente. Con sería el . Por eso conviene informar el retraso absoluto y su relación con la tarea. Corregirlo en un patrón repetido no resuelve automáticamente arranques, pausas o cambios de dirección.
Caminar, correr, detenerse y cambiar de entorno
Un controlador puede estar ajustado para una tarea y comportarse de otra manera cuando esa tarea cambia. Caminar a velocidad relativamente constante, correr y detenerse no son intercambiables. La evaluación necesita definir las transiciones que pretende cubrir y distinguirlas de las condiciones estables donde se obtuvo inicialmente la asistencia.
En el estudio de Kim et al. (2019), un exosuit portátil aplicó asistencia a la extensión de cadera y utilizó perfiles distintos para caminar y correr. La evaluación metabólica principal en cinta incluyó nueve participantes con experiencia previa en el dispositivo y comparó asistencia activada, desactivada y ausencia de exosuit. Los autores también examinaron clasificación de la tarea y condiciones adicionales con otros tamaños de muestra. El resultado apoya ese sistema y esos protocolos; no una ayuda universal para cualquier marcha ni una conclusión clínica sobre personas con discapacidad (referencia).
La lectura biomecánica de este caso consiste en relacionar la tarea con la ayuda, sin trasladar automáticamente sus perfiles a otro aparato. La capacidad de reconocer dos patrones tampoco demuestra reconocimiento de todas las situaciones cotidianas. Un giro, un obstáculo o una detención merecen una comprobación específica si forman parte del uso previsto.
Para quien estudia el tema, es útil conectar esta distinción con los patrones locomotores: las acciones comparten componentes, pero sus condiciones de ejecución modifican el problema que debe resolver la persona y la interacción que intenta aportar el dispositivo.
Almacenamiento elástico y energía del accionamiento
Un sistema pasivo puede redistribuir energía dentro del movimiento; uno activo puede suministrarla desde una fuente externa. Esta diferencia no permite decidir cuál funcionará mejor sin conocer la tarea. Primero hay que identificar de dónde procede la energía, dónde se almacena y cómo vuelve a la interacción mecánica.
En un resorte lineal ideal, . Si se eligen y deformación , la energía almacenada es . El dato pertenece a un resorte ficticio de banco. No describe una prenda elástica ni la energía recuperable de un tendón.
Para cargar ese resorte alguien o algo tuvo que realizar trabajo. En ausencia de pérdidas podría devolver la misma cantidad, aunque su oportunidad dependería del mecanismo. Con pérdidas devolvería menos. Un motor alimentado por batería, en cambio, puede añadir trabajo mecánico, pero también consume energía en electrónica, transmisión y otros procesos.
Hablar de «recuperación de energía» requiere precisar la ruta: almacenamiento elástico, recuperación eléctrica o simple disminución de una pérdida son fenómenos distintos. Sin esa descripción, una cifra de trabajo negativo del segmento podría confundirse con energía disponible para impulsar otro paso.
Poleas y actuadores: una contabilidad de fuerza y velocidad
Una transmisión modifica la relación entre giro, desplazamiento y fuerza. Para interpretarla no basta con comparar el momento del motor y el momento alrededor de la articulación. Cada uno corresponde a un eje diferente, y la ruta del cable introduce dimensiones geométricas que deben aparecer explícitamente en el balance.
Un tambor ideal de radio que enrolla cable cumple , donde es velocidad del cable y velocidad angular del tambor. Si transmite tensión , el momento resistente en ese tambor es . Al multiplicar, : las dos descripciones dan la misma potencia ideal.
Con , y , resultan , y . No debe confundirse ese radio de tambor con el brazo de momento de del ejemplo anterior.
Una transmisión con reducción cambia la relación entre velocidad y momento de sus ejes. En el caso ideal conserva potencia; en el real deben incluirse pérdidas. Un aumento de momento disponible no crea energía gratuita ni demuestra que el contacto corporal pueda recibirla de forma adecuada.
Batería, potencia media y autonomía
La autonomía depende de un presupuesto energético y de las condiciones de uso. No se obtiene directamente de un pico de potencia mecánica ni de la capacidad nominal de la batería por separado. Para estimarla hay que definir el consumo medio que se está utilizando y qué componentes incluye ese consumo.
En un ejemplo ideal, una energía disponible de y consumo eléctrico medio constante de dan . El cálculo supone que toda esa energía está disponible y que el consumo permanece constante. No representa la duración de ningún exosuit publicado.
Si los fueran potencia mecánica en el segmento, faltaría la relación con el consumo eléctrico. Haría falta considerar rendimiento y gasto de otros componentes, además del perfil temporal. Tampoco es válido dividir una energía en vatios-hora por una potencia en julios por segundo sin reconocer que el cociente ya queda expresado en horas.
La potencia máxima interesa para comprobar capacidad instantánea; la media interesa para un balance energético del intervalo. Ambas pueden ser relevantes, pero responden a preguntas distintas. Un informe de autonomía debería especificar tarea, duración, asistencia, condiciones de batería y criterio de finalización de la prueba.
Sinergias de marcha: coordinación observada y acoplamiento mecánico
La palabra sinergia puede referirse a relaciones entre variables de movimiento, a una propuesta sobre organización del control o a un acoplamiento construido en un mecanismo. Esas acepciones no deben intercambiarse. Encontrar una relación estadística entre señales no demuestra por sí solo que un motor común pueda reproducir las fuerzas necesarias.
La comunicación de Rodríguez Jorge et al. (2023) comparó enfoques de diseño basados en extensiones de cables y en momentos articulares. Su interés reside en distinguir una coordinación postural de una coordinación dinámica al reducir actuadores. Es una contribución de actas, centrada en análisis y diseño; no un ensayo que demuestre eficacia clínica ni una descripción completa de la organización neural de la marcha. Esa distinción orienta el problema técnico sin convertir sus resultados particulares en consenso (referencia, pp. 115–120).
La diferencia puede entenderse sin reproducir sus figuras. Dos articulaciones pueden variar sus ángulos de forma coordinada y, aun así, requerir momentos cuya proporción cambia. La postura describe una configuración; el momento depende además de las cargas y del movimiento. Elegir una transmisión a partir de una de esas magnitudes exige comprobar qué ocurre con la otra.
En consecuencia, una buena compresión de los datos no es todavía una solución mecánica. Hay que examinar si los movimientos y fuerzas que puede generar el diseño se aproximan a las necesidades de la tarea que se pretende asistir.
Un actuador para dos articulaciones: ventajas y restricciones
Reducir el número de actuadores puede simplificar componentes, pero introduce una relación entre las salidas que comparten transmisión. Esa relación debe calcularse antes de hablar de asistencia independiente. Un mecanismo capaz de generar dos momentos no tiene necesariamente libertad para elegir ambos valores por separado en cualquier instante.
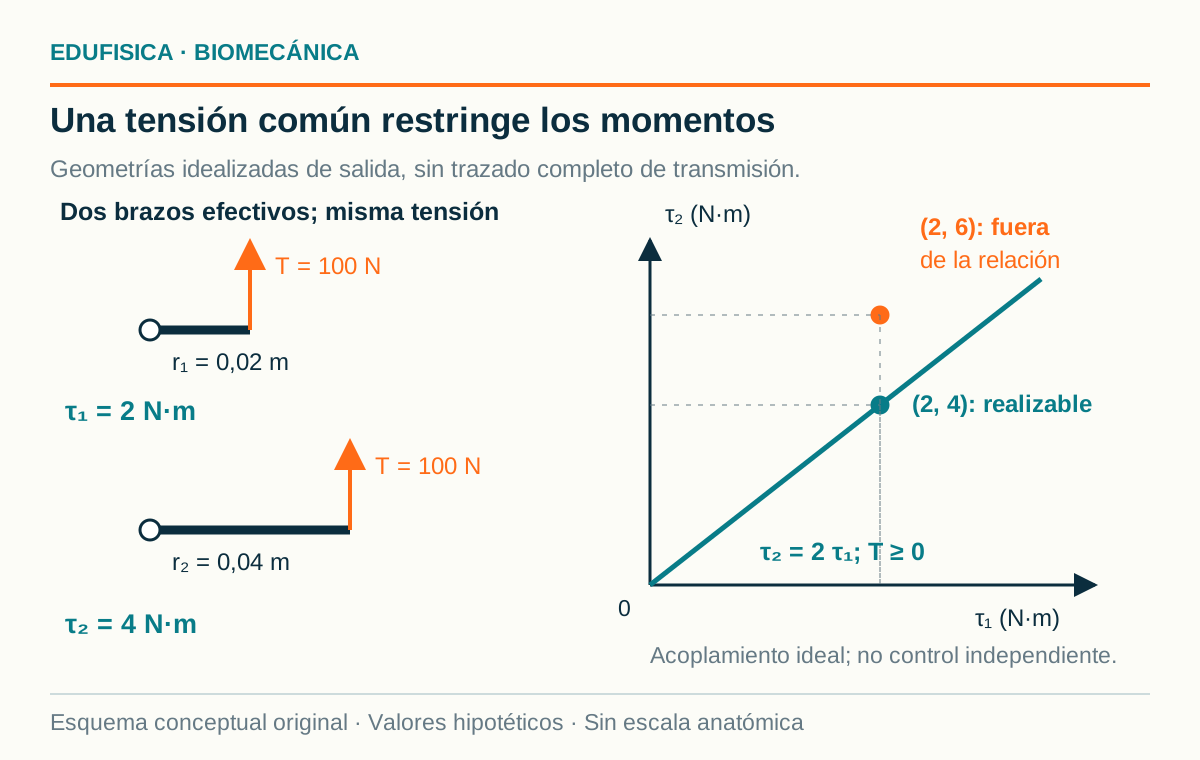
En el ejemplo ideal, una misma tensión pasa por dos brazos constantes, y . Se han elegido rutas cuyos signos producen momentos positivos en ambas coordenadas. Entonces:
Con se obtienen y . La proporción es fija: . Si se desean simultáneamente y , la primera salida exige y la segunda . Una única tensión no satisface ambas condiciones.
Esto no demuestra que el mecanismo sea inútil. Demuestra que sus posibilidades ocupan una región restringida. Podría servir para otra tarea o utilizar un compromiso explícito. También podría incorporar geometría variable o accionamientos adicionales. Lo que no corresponde es presentar el acoplamiento como control independiente de dos articulaciones.
Por qué el acoplamiento puede cambiar con la postura
Los brazos constantes facilitan el cálculo, pero un mecanismo de marcha puede cambiar su geometría durante el recorrido. Si las distancias efectivas dependen de la postura, la proporción entre sus momentos también cambia. La interpretación necesita distinguir esa variación prevista de un cambio inesperado causado por desplazamiento de las interfaces.
En general puede escribirse para una tensión común, donde el vector reúne brazos efectivos y signos. La salida sigue dependiendo de una sola variable de tensión en cada postura, aunque su dirección en el espacio de momentos varíe con .
Una leva o una ruta diferente puede modificar esa dirección, pero no elimina por sí sola todas las restricciones. Para un objetivo concreto deben compararse los momentos deseados y los realizables a lo largo del movimiento. Además, un diseño que exige cambiar rápidamente la tensión necesita comprobar que su actuador y transmisión puedan seguir esa demanda.
La especificación del problema debe incluir el rango de posturas utilizado en el análisis. Una solución evaluada en un recorrido limitado no puede describirse como equivalente en cualquier posición. Esta precaución es geométrica y funcional; no depende de que el controlador emplee aprendizaje automático o una regla convencional.
PCA y reducción de variables: qué significa explicar variación
Una reducción estadística puede representar varias señales mediante menos componentes. Su utilidad depende de qué variables se analizaron y de cómo se prepararon. Una representación compacta de ángulos o longitudes no equivale automáticamente a una transmisión compacta de momentos, ni identifica el mecanismo biológico que produjo los datos de entrada.
En una explicación matemática sencilla, dos señales idénticas contienen información redundante y pueden expresarse mediante una variable común. Si una es el doble de otra, también existe una relación exacta, pero su interpretación depende de las unidades y escalas. Normalizar ambas cambia cómo se ponderan sus diferencias en una comparación estadística.
Para diseñar una ayuda, la cuestión adicional es física: ¿qué magnitudes puede controlar el mecanismo y con qué restricciones? Una componente estadística puede adoptar valores positivos y negativos, mientras una tensión de cable cumple . Traducir una representación en un actuador requiere resolver esa diferencia, no ignorarla.
Asimismo, una variación pequeña en un conjunto de datos no significa que sea irrelevante para todas las tareas. La reducción se debe contrastar en condiciones no utilizadas para elegirla. Encontrar regularidad en unos recorridos no autoriza a llamar universal a la proporción mecánica resultante.
Momento neto, contribución del dispositivo y acción muscular
El momento obtenido mediante dinámica inversa representa un balance articular neto bajo unos supuestos. Cuando hay asistencia externa, hay que describir cómo se incorpora esa contribución al modelo. Restar un momento estimado del dispositivo no proporciona automáticamente las fuerzas de músculos individuales ni la carga de contacto dentro de la articulación.
En una coordenada y con signos coherentes puede plantearse . La igualdad es una definición de reparto para ese balance, siempre que los términos se hayan calculado sobre el mismo eje y con las mismas convenciones. Si el modelo omite otra contribución, la interpretación de queda afectada.
Además, al cambiar la asistencia puede cambiar el propio movimiento. No corresponde tomar el momento neto del recorrido sin dispositivo, restar una ayuda prevista y afirmar que ese será el esfuerzo biológico del recorrido asistido. Las nuevas posiciones, aceleraciones y fuerzas externas requieren otro balance.
Los músculos también pueden combinar acciones que producen el mismo resultado neto. Por eso un momento estimado no es un censo de activaciones ni una medida directa de ahorro metabólico. El modelado musculoesquelético puede explorar repartos bajo supuestos explícitos, sin convertir una solución computacional en una medición individual.
Fuerza, EMG, metabolismo y función: preguntas diferentes
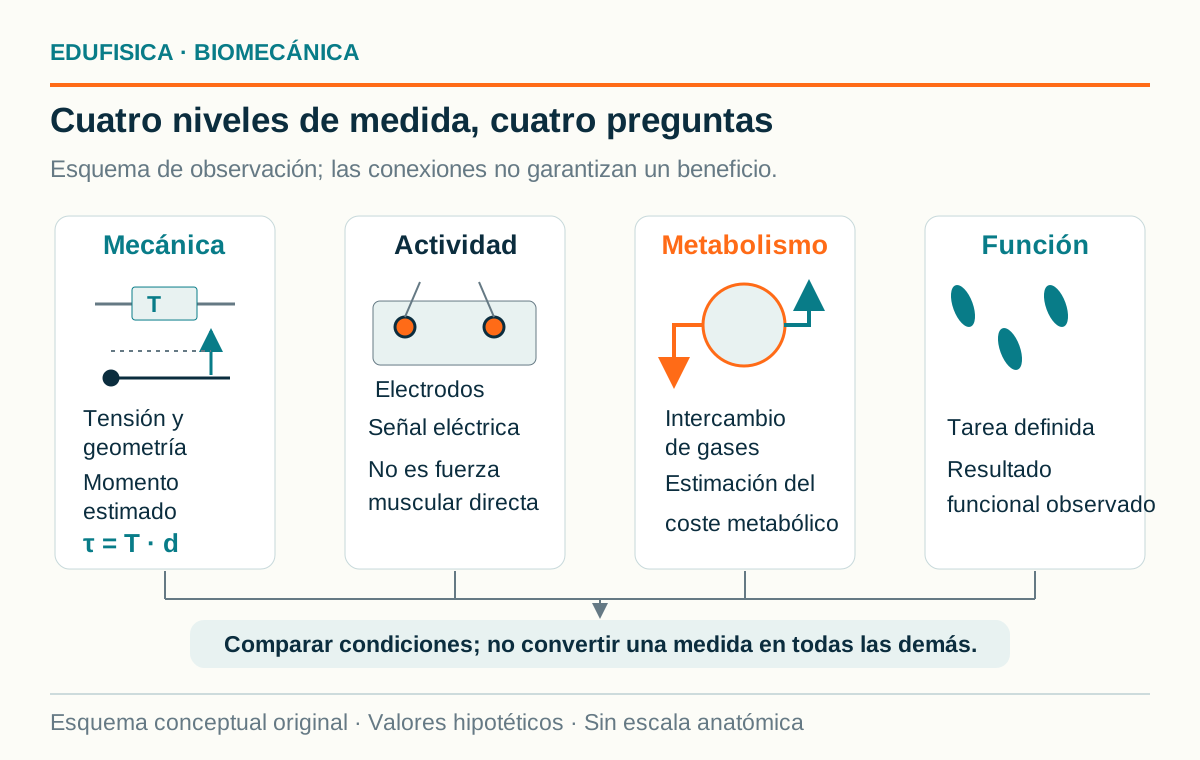
La evaluación de un dispositivo necesita varias magnitudes porque sus resultados no pertenecen todos al mismo nivel. Una medida de tensión describe la transmisión; una señal muscular informa sobre actividad registrada; una medida metabólica aborda consumo energético. Ninguna de ellas sustituye por sí sola la observación de la tarea y su contexto.
La tensión, combinada con una geometría válida, permite estimar un momento externo. Las posiciones y fuerzas externas alimentan un cálculo de dinámica inversa. La electromiografía registra una señal eléctrica cuya interpretación requiere procesamiento y condiciones de comparación. El intercambio de gases se utiliza para estimaciones metabólicas con procedimientos diferentes de los del cálculo mecánico.
Un resultado funcional puede describir velocidad, continuidad de la marcha, ejecución de una tarea o una experiencia informada por la persona. Debe definirse antes de medirlo. Si una investigación presenta menor consumo durante una condición controlada, esa afirmación no contiene automáticamente información sobre participación cotidiana, duración del uso o respuesta clínica sostenida.
Una presentación rigurosa mantiene visible esa separación. Puede mostrar resultados convergentes cuando realmente se midieron, pero no dibujar una cadena causal garantizada entre tensión, menos actividad muscular y mejor función. La explicación de fisiología del ejercicio ayuda a situar el nivel metabólico sin confundirlo con trabajo articular.
| Magnitud | Unidad o descripción | Pregunta que permite abordar | Lo que no demuestra por sí sola |
|---|---|---|---|
| Tensión del cable | Newtons | Qué fuerza transmite el punto instrumentado. | El momento articular sin conocer la geometría. |
| Momento del dispositivo | Newton metros | Qué efecto rotatorio se estima sobre un eje definido. | La fuerza de un músculo individual. |
| Potencia mecánica | Vatios, con signo | A qué tasa se entrega o absorbe energía en el movimiento estudiado. | El gasto metabólico total de la persona. |
| Señal electromiográfica | Registro eléctrico y procesamiento especificados | Cómo cambia la señal registrada en unas condiciones comparables. | Una medida directa del ahorro energético corporal. |
| Velocidad de recorrido | Metros por segundo | Cómo se ejecuta ese recorrido dentro del protocolo. | Todos los resultados funcionales o una eficacia clínica sostenida. |
Comparar asistencia activada, desactivada y ausencia de dispositivo
El comparador determina qué pregunta responde una prueba. Llevar el dispositivo desactivado conserva parte de su masa e interfaz; caminar sin él cambia esas condiciones. Por tanto, una diferencia entre ayuda activada y desactivada no equivale necesariamente a una diferencia favorable respecto del movimiento sin dispositivo en la misma tarea.
En una propuesta hipotética de análisis, las tres condiciones se nombran antes de revisar resultados. La comparación activado frente a desactivado pregunta por el efecto de activar la asistencia dentro del sistema que se lleva puesto. La comparación activado frente a ausencia del dispositivo pregunta por el balance de utilizarlo en esa condición, incluyendo lo que añade físicamente.
También deben atenderse orden, práctica previa, velocidad y duración del registro. Si una condición siempre aparece después, una diferencia puede coincidir con aprendizaje o fatiga. Si la persona camina a otra velocidad, la comparación incorpora un cambio de tarea. Esas posibilidades deben documentarse, no resolverse declarando equivalencia sin datos.
El propósito aquí es leer el diseño experimental, no proponer una prueba clínica doméstica. Un banco mecánico admite ejercicios educativos; una investigación con personas y dispositivos de asistencia requiere un marco profesional y ético acorde con la intervención real.
Personalizar una ayuda: objetivo, datos y validación
Personalizar significa ajustar una asistencia a una persona o condición mediante un procedimiento definido. No implica encontrar la mejor solución posible para todos los objetivos. El método debe indicar qué se optimiza, qué información utiliza, qué límites tiene el dispositivo y cómo se verifica el resultado fuera de los datos empleados.
Slade et al. (2022) estudiaron un exoesqueleto portátil de tobillo cuya asistencia se ajustó mediante datos de sensores y un modelo entrenado con información experimental. La validación durante recorridos exteriores incluyó diez participantes y comparó resultados medidos con condiciones de referencia. El trabajo distingue la optimización basada en datos de la medición usada para evaluar sus efectos. También reconoce que el modelo aproxima una relación biológica, sin garantía estadística de optimalidad. Es evidencia de ese procedimiento, no demostración de que cualquier algoritmo personalizado mejore cualquier movilidad (referencia, texto principal y figura 5).
Desde una lectura técnica, el objetivo podría ser un resultado energético, mientras otra persona prioriza comodidad o una tarea específica. Cambiar el objetivo cambia el problema. Encontrar un ajuste favorable para una variable no resuelve automáticamente los compromisos con las otras.
Conviene preguntar asimismo cómo se decide que el ajuste terminó. Un criterio numérico de parada puede cerrar la búsqueda sin demostrar que no existe una opción mejor. La personalización debe presentarse como un procedimiento contrastable, con alcance y condiciones, no como una propiedad mágica del dispositivo.
Control y sensores: observar, estimar y actuar
Un controlador conecta información disponible con una orden de actuación. El problema consiste en que los sensores no observan directamente todas las variables relevantes. Algunas se estiman mediante modelos, otras llegan con ruido o retraso y otras no están disponibles. El diseño debe reconocer esas diferencias antes de atribuir inteligencia al sistema.
Un sensor puede registrar posición del motor; otro, tensión en una parte del cable. La posición articular o la fase de la tarea pueden necesitar estimación adicional. Confundir el estado del accionamiento con el estado corporal sería especialmente problemático si existe deformación o desplazamiento de la prenda.
Un esquema de control puede comparar una tensión objetivo y una medida para actualizar la orden. Otro puede utilizar una regla asociada a eventos. El aprendizaje automático puede intervenir en una estimación o selección, pero no reemplaza las restricciones de la transmisión. La página sobre Newton, PID y Kalman permite separar ley física, control y estimación.
Para interpretar el comportamiento debe identificarse qué sucede ante información ausente o una transición no reconocida. Esa respuesta pertenece al funcionamiento del dispositivo y necesita comprobación. No se deduce de la precisión observada cuando los sensores y la tarea funcionaron dentro de las condiciones previstas.
Simulación: una herramienta de diseño, no una persona medida
Una simulación permite explorar cómo respondería un modelo a una asistencia definida. Su valor depende de sus supuestos y de las comprobaciones realizadas. Una trayectoria que parece coherente en pantalla no demuestra que el dispositivo real produzca las mismas fuerzas ni que una persona adopte la coordinación calculada por ese modelo.
El análisis puede incluir masas, geometría, contactos, límites del actuador y criterios de control. Debe distinguir lo introducido como entrada de lo obtenido como resultado. Si una fuerza muscular se calcula para cumplir una ecuación del modelo, sigue siendo una estimación condicionada a esa representación.
Una comparación útil enfrenta predicciones con magnitudes observadas en condiciones definidas. No consiste en seleccionar únicamente la trayectoria que se parece mejor a la expectativa. Las discrepancias permiten revisar geometría, transmisión, sensores o criterios del controlador, según dónde aparezcan.
En aplicaciones corporales, tampoco corresponde confundir el éxito dentro de una simulación con eficacia clínica. La validación mecánica, el comportamiento con participantes y los resultados funcionales forman niveles distintos. Mantenerlos separados permite aprovechar la simulación para formular preguntas sin convertirla en una certificación automática del uso humano.
Una prueba clínica individual no equivale a una recomendación general
Una observación clínica puede ser relevante y, al mismo tiempo, tener un alcance muy limitado. El tamaño y el diseño del estudio determinan qué comparación se realizó. Para interpretar una ayuda vestible hay que conocer población, tarea y seguimiento, evitando convertir un resultado individual en una instrucción válida para otras personas.
Kim et al. (2024) presentaron una prueba de concepto de ropa robótica en un hombre de 73 años con enfermedad de Parkinson y episodios de congelación de la marcha. El resumen describe cinco mediciones repetidas durante seis meses y una asistencia de flexión de cadera transmitida mediante cables. El estudio informó resultados favorables en condiciones examinadas con ese participante. Su diseño de una sola persona permite estudiar esa respuesta y formular nuevas preguntas; no establece una eficacia general ni una dosificación aplicable a pacientes diferentes (referencia, resumen y descripción de figuras).
La consecuencia práctica para el lector es concreta: el dispositivo, la enfermedad y el seguimiento del estudio no pueden reducirse a una receta de tensión o fase. La selección y supervisión clínica requieren información individual que este análisis mecánico no contiene.
También deben diferenciarse ayuda mientras se lleva el sistema, aprendizaje posterior y evolución clínica. Son preguntas distintas. Si una investigación midió la primera, no es válido atribuirle las otras por la sola presencia de una mejor ejecución observada durante la asistencia.
Cómo leer una especificación sin confundir capacidad y beneficio
Una ficha técnica describe capacidades del dispositivo, mientras una evaluación funcional describe resultados en una tarea. Ambas informaciones son necesarias, pero no intercambiables. Un valor elevado de tensión, potencia o momento puede indicar capacidad de actuación; no demuestra por sí mismo una asistencia conveniente ni un beneficio para la persona.
Una lectura ordenada comienza por la magnitud y sus unidades: fuerza del cable, momento en el eje del motor o momento alrededor de una articulación no son el mismo dato. Después identifica si el valor es pico, promedio o límite del sistema, y bajo qué condiciones se obtuvo.
La descripción debería permitir ubicar la geometría y el momento temporal de la ayuda. Si únicamente presenta una fuerza máxima, todavía falta conocer su efecto rotatorio. Si presenta una autonomía, falta saber el consumo y la tarea. Si presenta una mejora, falta el comparador, el resultado medido y la variabilidad.
Este examen no exige rechazar una tecnología por ser nueva. Exige que cada afirmación pueda asociarse con una cantidad, un procedimiento y un alcance. La presentación más informativa explica cómo se conectan las capacidades mecánicas con resultados comprobados, incluyendo las condiciones donde esa conexión todavía no fue examinada.
Un banco didáctico para estudiar asistencia sin intervenir sobre una persona
El concepto puede enseñarse mediante un mecanismo de mesa antes de analizar dispositivos corporales. Dos segmentos rígidos, una bisagra y una representación del cable permiten discutir fuerza, geometría y potencia. Esta propuesta es un ejemplo educativo hipotético; no un protocolo de construcción o aplicación de asistencia sobre estudiantes o pacientes.
La actividad comienza con dibujos de cuerpo libre, no con una tensión máxima. Se asignan coordenadas, sentidos positivos y unidades. Después se comparan dos líneas de acción y se calcula cómo cambia el momento manteniendo la misma fuerza. El grupo debe explicar por qué la longitud del segmento no sustituye al brazo perpendicular.
En una segunda parte se proporciona un desplazamiento angular ficticio y se calcula el trabajo del cable. Cambiar el sentido del recorrido obliga a revisar el signo. Finalmente se añade un retardo hipotético para examinar la diferencia entre el instante de una orden y el de una interacción.
La valoración se centra en argumentos y coherencia: identificar el sistema, registrar supuestos, usar unidades y distinguir el resultado calculado de una medición corporal. La actividad no demuestra que una asistencia resulte beneficiosa; ayuda a comprender qué pruebas serían necesarias para sostener esa afirmación.
Preguntas frecuentes sobre exosuits y biomecánica de la marcha
Las dudas más útiles separan arquitectura, mecánica y resultados observados. Un nombre técnico no contiene toda esa información. Las respuestas siguientes mantienen la misma distinción que los ejemplos: una fuerza puede calcularse en un modelo, mientras una mejora humana debe examinarse mediante un procedimiento y unas condiciones que la respalden.
¿Un exosuit es lo mismo que un exoesqueleto rígido?
No. Un exosuit suele utilizar prendas y transmisiones flexibles para aplicar fuerzas, mientras un exoesqueleto incorpora elementos estructurales externos. También existen sistemas híbridos. Para compararlos hay que describir la ruta de la carga, las interfaces y la tarea, sin atribuir comodidad o eficacia a su nombre únicamente.
¿Más tensión en el cable significa más ayuda?
Una mayor tensión puede aumentar el momento si el brazo de fuerza y su sentido permanecen iguales. Sin embargo, ayudar funcionalmente depende también de la sincronización, la transmisión, el contacto y la respuesta de la persona. Una fuerza mayor no demuestra por sí sola un mejor resultado durante la marcha.
¿Un solo motor puede controlar dos articulaciones de forma independiente?
Una transmisión compartida puede producir momentos en dos articulaciones, pero introduce relaciones entre sus salidas. En el ejemplo con brazos constantes de 0,02 y 0,04 metros, el segundo momento es el doble del primero. La independencia requiere analizar las variables controlables y las restricciones concretas del mecanismo.
¿Una simulación favorable demuestra eficacia clínica?
No. La simulación produce resultados condicionados por un modelo, sus entradas y su criterio de control. La correspondencia mecánica con un dispositivo real y los efectos funcionales en personas requieren comprobaciones adicionales. Una solución computacional no equivale a una persona medida ni establece una recomendación clínica individual.
¿Menor trabajo muscular y menor gasto metabólico son la misma medida?
No. El trabajo mecánico y la estimación del gasto metabólico pertenecen a niveles de análisis diferentes. Además, un momento articular neto no identifica por sí solo las fuerzas de cada músculo. Para relacionar asistencia y consumo energético hay que medir resultados adecuados y describir tarea, comparador y procedimiento.
Referencias
- Hall, S. J. (2015). Basic biomechanics (7th ed.). McGraw-Hill Education.
- Kim, J., Lee, G., Heimgartner, R., Arumukhom Revi, D., Karavas, N., Nathanson, D., Galiana, I., Eckert-Erdheim, A., Murphy, P., Perry, D., Menard, N., Choe, D. K., Malcolm, P., & Walsh, C. J. (2019). Reducing the metabolic rate of walking and running with a versatile, portable exosuit. Science, 365(6454), 668–672. https://doi.org/10.1126/science.aav7536
- Kim, J., Porciuncula, F., Yang, H. D., Wendel, N., Baker, T., Chin, A., Ellis, T. D., & Walsh, C. J. (2024). Soft robotic apparel to avert freezing of gait in Parkinson’s disease. Nature Medicine, 30(1), 177–185. https://doi.org/10.1038/s41591-023-02731-8
- Rodríguez Jorge, D., Bermejo García, J., Jayakumar, A., Romero Sánchez, F., Agujetas Ortiz, R., & Alonso Sánchez, F. J. (2023). Transmission and actuation systems in cable-driven, walking-assistance exosuits based on postural and dynamic synergies. En K. Gianikellis, J. Pérez-Gómez, M. J. González-Becerra, S. Gómez-Paniagua, M. González Cava, J. C. Adsuar Sala, & M. Rodal Martínez (Eds.), Avances en investigación en biomecánica del movimiento humano y biomateriales: XLIV Congreso de la Sociedad Ibérica de Biomecánica y Biomateriales. Libro de abstracts (pp. 115–120). Wanceulen Editorial.
- Slade, P., Kochenderfer, M. J., Delp, S. L., & Collins, S. H. (2022). Personalizing exoskeleton assistance while walking in the real world. Nature, 610(7931), 277–282. https://doi.org/10.1038/s41586-022-05191-1