
Modelado musculoesquelético: representar una pregunta sobre el movimiento
Una animación puede reproducir una marcha convincente y, aun así, dejar sin respuesta la pregunta que originó el análisis. ¿Qué fuerzas se necesitaron? ¿Qué información se midió? ¿Qué parte procede de una elección del modelo? El modelado musculoesquelético comienza precisamente al separar esas cuestiones. Su utilidad consiste en relacionar una representación del cuerpo con datos, ecuaciones y condiciones explícitas, para obtener resultados que puedan discutirse.
Un modelo no contiene a la persona. Contiene una descripción seleccionada de segmentos, articulaciones, propiedades y actuadores. Por ejemplo, un movimiento del brazo puede representarse mediante una sola coordenada angular o mediante varias articulaciones acopladas. Ambas elecciones responden preguntas diferentes. La primera facilita estudiar un balance de momentos; la segunda permite incorporar relaciones que el esquema sencillo ha dejado fuera. Añadir elementos sin precisar su función no convierte automáticamente una representación en una explicación mejor.
Hall distingue la descripción cinemática de la interpretación cinética, una separación necesaria para ordenar cualquier simulación (Hall, 2015, pp. 48–49). Saber por dónde se movió un segmento no equivale a conocer la fuerza de cada músculo. En las páginas que siguen utilizaremos modelos matemáticos hipotéticos, construidos para hacer visibles esas diferencias. Sus cifras son ejercicios de razonamiento, no mediciones corporales ni resultados obtenidos al ejecutar OpenSim.
La lectura puede seguirse desde la representación geométrica hasta el control muscular, o consultarse por problema. Si interesa interpretar un momento articular, conviene detenerse en la dinámica inversa. Si la duda se refiere a repartirlo entre músculos, la sección de redundancia ofrece un cálculo completo. Para valorar una simulación presentada por otra persona, resultan especialmente útiles los apartados de comprobación, sensibilidad y comunicación del resultado.
Qué aporta OpenSim y qué decisiones conserva el investigador
OpenSim es un entorno de modelado y simulación musculoesquelética. El trabajo de Seth y colaboradores describe una organización en la que el modelo define componentes y conexiones, mientras el estado recoge variables que cambian durante la simulación. También presenta herramientas para relacionar movimiento, dinámica y control neuromuscular (Seth et al., 2018). Esta estructura permite formular problemas distintos sin confundir sus entradas con sus resultados.
El nombre del programa no explica por sí mismo el procedimiento realizado. Decir «se analizó con OpenSim» deja abiertas decisiones esenciales: qué modelo se eligió, cuáles fueron sus parámetros, qué fuerzas externas se introdujeron y qué variable se calculó. Un informe comprensible debe recuperar esas decisiones. El lector necesita saber si está viendo una trayectoria ajustada a observaciones, un movimiento generado por integración o una solución seleccionada mediante optimización.
Para imaginar la diferencia, pensemos en un sistema hipotético con un segmento que gira alrededor de un eje. Su modelo puede incluir una longitud y un momento de inercia constantes. Su estado, en cambio, incluye la posición angular y la velocidad en un instante. Cambiar la velocidad no exige construir otro segmento. Cambiar el eje o añadir una articulación sí altera la descripción del sistema. Esta distinción ayuda a organizar archivos y a interpretar modificaciones.
Por tanto, el trabajo científico no termina cuando el programa produce una curva. La herramienta resuelve el problema que se ha definido, dentro de sus condiciones numéricas y físicas. Si la pregunta exige una variable que el modelo no representa, el color de una animación o el detalle visual del esqueleto no la incorporan. Conviene describir primero el resultado buscado y después justificar por qué la representación elegida puede aportar información sobre él.
Segmentos, coordenadas y grados de libertad
Un grado de libertad representa una posibilidad independiente de movimiento dentro de la descripción adoptada. En un esquema plano de una bisagra ideal, una coordenada angular puede bastar para fijar la orientación relativa de dos segmentos. Esto no afirma que una articulación humana se comporte exactamente como esa bisagra. Afirma que hemos construido un problema reducido, con límites reconocibles, para estudiar una relación concreta.
Las coordenadas deben acompañarse de referencias. Un ángulo de 30° es incompleto si no sabemos entre qué segmentos se mide, dónde se sitúa el cero y cuál es el sentido positivo. Además, la orientación de un segmento respecto al suelo y el ángulo entre dos segmentos no son la misma variable. Una diferencia de convención puede parecer un desacuerdo científico cuando realmente corresponde a descripciones distintas del mismo movimiento.
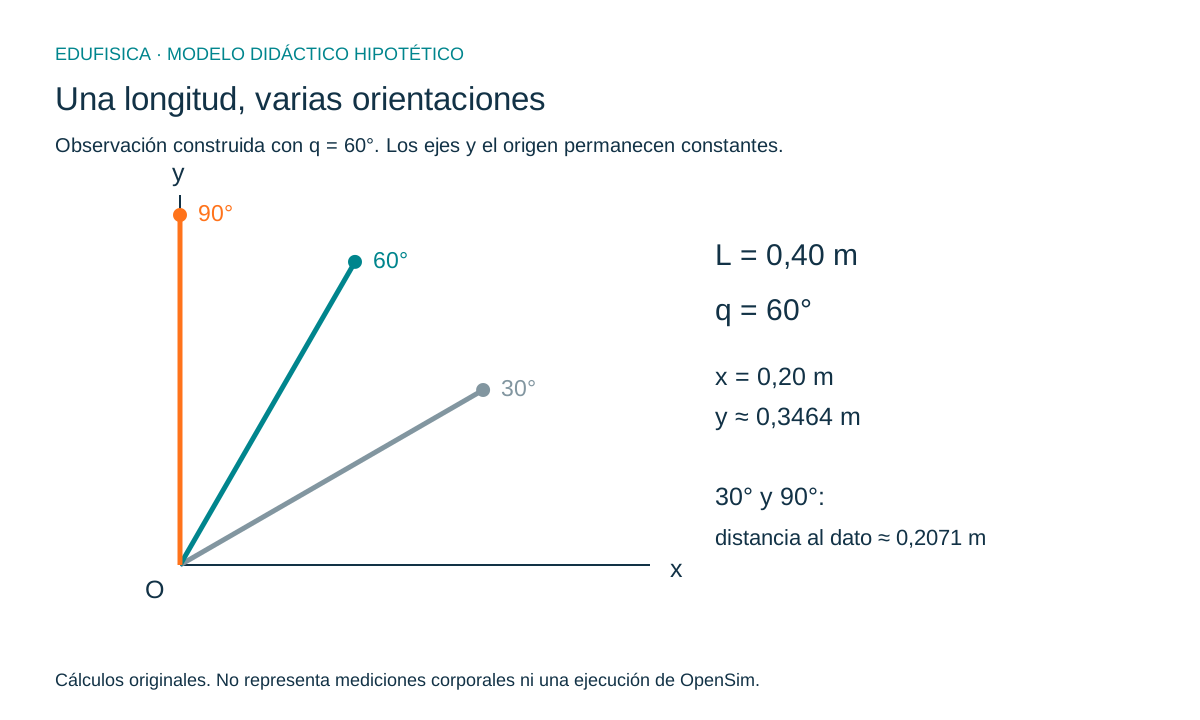
En un ejemplo plano, definimos un punto fijo O, un segmento de longitud L y una orientación q medida desde el eje horizontal positivo. Su extremo ocupa las coordenadas y . Con L = 0,40 m y q = 60°, obtenemos x = 0,20 m y y ≈ 0,3464 m. La geometría permite comprobar la posición antes de introducir músculos, fuerzas o controles.
Esta comprobación es pequeña, pero tiene valor metodológico: establece qué significa cada número. Si ahora el origen se desplaza, las coordenadas absolutas cambian aunque la longitud y la orientación relativa permanezcan iguales. Si se invierte un eje, también cambian signos. Antes de comparar simulaciones, necesitamos identificar esas transformaciones. Las referencias espaciales forman parte del problema, no son un detalle reservado para quien programa.
Parámetros del modelo, estados y entradas externas
Para leer una simulación conviene distinguir tres conjuntos. Los parámetros describen propiedades que se mantienen constantes en el caso estudiado, como una longitud seleccionada. Los estados evolucionan, como posición y velocidad. Las entradas actúan sobre el sistema, como una fuerza externa prescrita o una señal de excitación. Esta separación es una organización matemática del ejemplo; cada modelo concreto puede incluir variables adicionales y otras relaciones.
Consideremos un segmento ideal con longitud 0,40 m y momento de inercia 0,20 kg·m² respecto a un eje especificado. En el instante inicial presenta q = 0,50 rad y velocidad angular 0,40 rad/s. Los primeros números son parámetros; los segundos describen un estado. Si aplicamos un momento constante de 0,08 N·m, hemos introducido una entrada. Al omitir gravedad y rozamiento de manera explícita, la aceleración angular será constante.
Otra elección de eje requiere revisar el momento de inercia. Otra longitud puede modificar la geometría. Otra fuerza externa cambia el balance dinámico. Sin embargo, el ejemplo no necesita que todas esas opciones varíen a la vez. Mantener dos conjuntos y modificar el tercero permite identificar qué cambio explica una diferencia. Esta forma de trabajo resulta más informativa que sustituir varios parámetros simultáneamente y atribuir el resultado a uno de ellos.
También evita convertir un parámetro ajustado en una medición. Si elegimos una rigidez para reproducir una curva, la selección pertenece al proceso de identificación. Si la obtenemos mediante un ensayo independiente, procede de otra fuente de información. Las dos pueden entrar en la simulación, pero deben describirse de manera diferente. Un resultado reproducible necesita indicar de dónde salió cada valor y qué incertidumbre conserva.
Escalado geométrico: adaptar dimensiones sin prometer equivalencia
El escalado modifica dimensiones de una representación. No convierte automáticamente un modelo genérico en una descripción completa de una persona. Podemos cambiar la longitud de un segmento y mantener intactas otras propiedades por decisión didáctica; también podemos definir relaciones adicionales para modificarlas. Lo decisivo es mostrar esas relaciones. La palabra «personalizado» resulta insuficiente cuando no se especifica qué se ha ajustado y qué continúa siendo genérico.
En nuestro segmento plano, aumentar L de 0,40 a 0,44 m representa un incremento del 10 %. Si el ángulo continúa en 60°, el extremo pasa a x = 0,22 m e y ≈ 0,3811 m. Cada coordenada se multiplica por el mismo factor porque hemos conservado origen y orientación. Esta relación exacta pertenece a la geometría del esquema, no demuestra una transformación equivalente de fuerza, activación o capacidad funcional.
Supongamos ahora que el extremo observado sigue en (0,20; 0,3464) m. Un segmento de 0,44 m unido al mismo origen no puede alcanzar ese punto sin cambiar alguna condición: la distancia al origen es 0,40 m. La incompatibilidad no desaparece al girarlo. La posición más próxima conserva la dirección de 60°, pero deja una distancia de 0,04 m. El caso muestra cómo reconocer un desacuerdo geométrico antes de interpretarlo como un problema de control muscular.
Por eso una adaptación debe conservar registros. ¿Qué medidas se utilizaron? ¿Se modificaron longitudes por segmento o mediante un único factor? ¿Qué relaciones se impusieron entre medidas? ¿Cuál es la referencia del eje? Estas preguntas no establecen una receta universal de escalado. Permiten saber qué representación estamos utilizando y localizar el origen de un ajuste insuficiente.
Cinemática inversa: ajustar la configuración a las observaciones
En un problema geométrico directo conocemos la configuración y calculamos dónde quedan los puntos. En su formulación inversa conocemos observaciones de esos puntos e intentamos encontrar una configuración compatible. La distinción puede enseñarse sin software: dibujamos un segmento, fijamos su longitud y buscamos el ángulo que aproxima su extremo a una coordenada dada. El resultado depende de los datos utilizados y de las condiciones impuestas.
Una función de discrepancia hipotética es , donde el subíndice o identifica el punto observado. Con L = 0,40 m y la observación anterior, q = 60° produce J = 0. Los ángulos de 30° y 90° producen una distancia aproximada de 0,2071 m. Ambos son peores ajustes para esa observación, aunque sus dibujos puedan parecer razonables en una comparación visual rápida.
El valor de J tiene unidades de m². La distancia entre puntos se obtiene tomando su raíz cuadrada. Confundirlas lleva a informar una magnitud distinta de la calculada. Además, un ajuste perfecto en este ejercicio no representa una exactitud experimental demostrada: hemos construido el dato con la misma geometría que utilizamos para resolverlo. El caso sirve para comprobar operaciones y convenciones; no valida un modelo del brazo humano.
Cuando se introducen varios puntos, puede escribirse una suma de discrepancias ponderadas. Los pesos expresan una elección sobre la importancia relativa que damos a cada observación dentro de la función. Cambiar un peso puede cambiar la configuración elegida. Esta decisión debe quedar visible, sobre todo si algunas observaciones son menos fiables o describen regiones que el modelo representa de manera aproximada.
Pesos, errores y observaciones incompatibles
Un ajuste no siempre tiene una solución que haga coincidir todos los datos. Las observaciones pueden ser incompatibles entre sí o con las dimensiones seleccionadas. En esas situaciones, una función de error ordena compromisos. La solución más pequeña para esa función no significa que todas las diferencias carezcan de importancia. Significa que ninguna otra configuración admisible ofrece un valor menor bajo el criterio utilizado.
Un ejemplo numérico sencillo ayuda a leer el papel de los pesos. Para estimar una coordenada escalar q a partir de dos observaciones hipotéticas, definimos . La derivada se anula cuando . Con pesos iguales obtenemos 1,50; con w₁ = 3 y w₂ = 1 obtenemos 1,25. La operación no descubrió una verdad nueva sobre el objeto: resolvió dos criterios diferentes.
Los pesos requieren especial cuidado con las unidades. Una discrepancia expresada en metros y otra expresada en radianes no pueden compararse por su cifra sin aclarar cómo se normalizan. Un factor puede incorporar una escala de referencia o una preferencia metodológica, pero debe explicarse. De lo contrario, cambiar de metros a milímetros alteraría artificialmente la importancia de una observación en la suma.
En un informe conviene mostrar qué errores quedan después del ajuste y dónde se sitúan. Una media global puede ocultar que un punto concreto presenta discrepancias sistemáticas. Revisar el patrón ayuda a formular hipótesis de comprobación: dimensiones, referencia, identificación del punto o una restricción inadecuada. Son hipótesis, no diagnósticos automáticos. La evidencia necesaria para distinguirlas debe buscarse fuera de la sola cifra que entrega el optimizador.
Dinámica inversa: del movimiento al balance de fuerzas
La dinámica inversa plantea qué balance de fuerzas y momentos es compatible con un movimiento dado, una representación mecánica y unas condiciones externas. No permite saltar directamente desde un vídeo a la fuerza de un músculo concreto. Antes deben definirse masas, propiedades inerciales, coordenadas y acciones externas relevantes. La diferencia entre describir un movimiento y estudiar sus causas mecánicas aparece aquí de manera particularmente clara (Hall, 2015, pp. 48–49).
En nuestra bisagra ideal, sin gravedad ni rozamiento, el balance es . Con I = 0,20 kg·m² y aceleración angular 0,40 rad/s², el momento neto calculado vale 0,08 N·m. El número describe la resultante respecto al eje elegido. No informa cuántos actuadores aportaron ese momento, cuáles se opusieron entre sí ni qué fuerzas internas atravesaron las conexiones del sistema.
Si incorporamos un momento externo conocido, su signo debe entrar en el balance. Con sentido positivo definido, podemos escribir . Si el momento externo es −0,12 N·m y la resultante necesaria sigue siendo +0,08 N·m, el aporte de los actuadores será +0,20 N·m. Omitir la acción externa atribuiría a los actuadores un resultado diferente. Esta es una consecuencia del balance escogido, no una comparación entre personas.
El procedimiento también depende del sistema delimitado. Una fuerza interna para el conjunto del cuerpo puede ser externa para un segmento aislado. Por eso un diagrama de cuerpo libre debe indicar qué hemos separado del entorno. El lector que conoce esa frontera puede seguir el cálculo. Sin ella, las expresiones «fuerza articular» y «fuerza externa» quedan expuestas a interpretaciones incompatibles.
Un momento articular no identifica una fuerza muscular
Hall describe varios músculos que participan en la flexión y extensión del codo, con relaciones anatómicas diferentes (Hall, 2015, pp. 198–199). Esta pluralidad permite comprender por qué un resultado neto no identifica automáticamente cada contribución. Para mostrar el problema utilizaremos dos actuadores ideales, sin asignarles nombres anatómicos ni parámetros de un individuo. Sus brazos de momento permanecerán constantes por decisión del ejercicio.
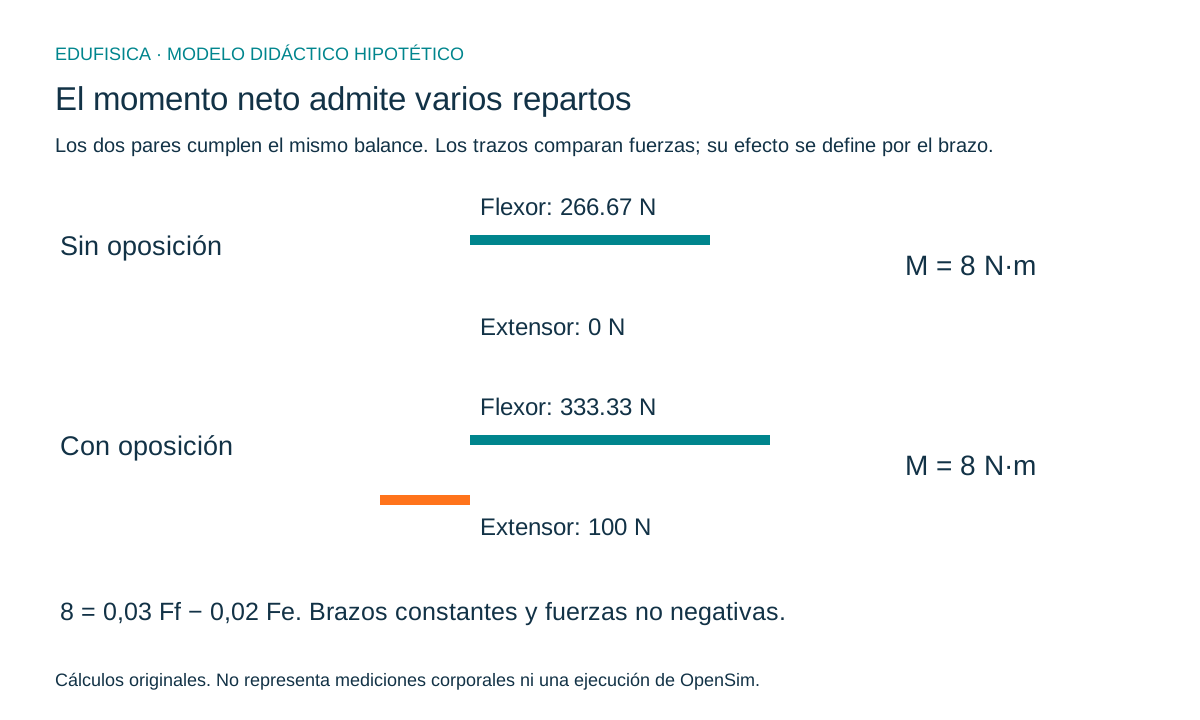
Supongamos un momento neto positivo de 8 N·m. Un actuador flexor tiene brazo de momento de +0,03 m y un extensor, de −0,02 m. El balance es . Si Fₑ = 0, resulta Ff ≈ 266,67 N. Si Fₑ = 100 N, resulta Ff ≈ 333,33 N. Los dos pares producen exactamente el mismo momento neto.
La segunda solución contiene una oposición simultánea mayor. No podemos identificarla utilizando únicamente el valor de 8 N·m. Tampoco podemos concluir que la primera sea la solución real por ser más sencilla. El esquema demuestra una falta de información en el problema inverso: una ecuación y dos fuerzas desconocidas permiten varios pares. Añadir restricciones o datos puede reducir el conjunto, pero debe indicarse qué información se ha incorporado.
El brazo de momento conecta fuerza y efecto rotacional. Si cambia con la configuración, también cambia la relación anterior. Por tanto, utilizar un brazo constante es una simplificación declarada del ejemplo. Un informe que estime fuerzas musculares debe distinguir las propiedades geométricas adoptadas, las restricciones de fuerza y el criterio empleado para resolver la indeterminación.
Redundancia muscular: distintas soluciones para un mismo objetivo
La redundancia se hace visible cuando varias combinaciones de actuadores pueden satisfacer el mismo objetivo mecánico. Resolverla mediante optimización requiere elegir un criterio. Ese criterio puede ser útil para estudiar una pregunta, pero no se convierte por su nombre en una ley que describa toda coordinación humana. Es necesario identificar qué se minimiza, bajo qué restricciones y cómo se contrasta la solución con información independiente.
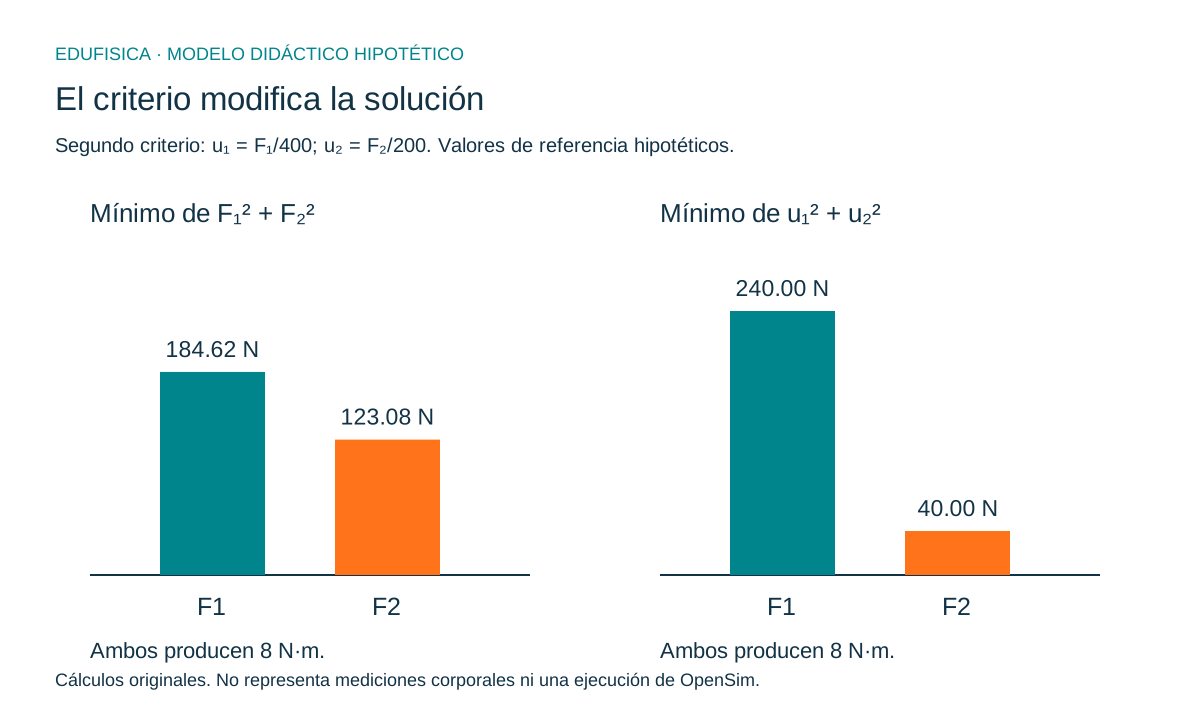
Construyamos otro caso hipotético: dos actuadores sin antagonismo, con brazos de +0,03 y +0,02 m, deben producir 8 N·m. Si minimizamos con la restricción , la solución interior es F₁ ≈ 184,62 N y F₂ ≈ 123,08 N. Las contribuciones son aproximadamente 5,54 y 2,46 N·m, cuya suma cumple el objetivo.
El resultado puede comprobarse sustituyendo y comparando. El par (266,67; 0) N también satisface la restricción, pero presenta una suma de cuadrados mayor. La optimización ha preferido repartir la fuerza según la geometría y el coste elegidos. No ha utilizado electromiografía, fatiga, preferencias motoras ni medidas de fuerza muscular. Atribuirle cualquiera de esas informaciones ampliaría indebidamente lo que el caso demuestra.
Podemos formular este ejercicio como actividad universitaria: primero se enumeran soluciones admisibles, después se aplica el criterio y finalmente se discute qué datos adicionales permitirían contrastarlo. Así se entiende por qué una curva estimada necesita algo más que una explicación verbal convincente. La cuestión no es si una solución parece razonable, sino qué relación existe entre el procedimiento que la seleccionó y el fenómeno que pretendemos estudiar.
Normalizar controles cambia el reparto calculado
El criterio anterior penaliza fuerzas en la misma escala. Si elegimos capacidades de referencia distintas, podemos construir otro problema. No estamos corrigiendo retrospectivamente el primero: estamos explicando una decisión nueva. Una fuerza de 100 N representa proporciones diferentes respecto a referencias de 200 y 400 N. El interés de normalizar consiste en expresar esas proporciones, manteniendo visible de dónde proceden las referencias.
En el mismo ejemplo, adoptamos Fmáx₁ = 400 N y Fmáx₂ = 200 N. Definimos controles ideales y , y minimizamos . La restricción se transforma en . Su solución es u₁ = 0,60 y u₂ = 0,20; por tanto, F₁ = 240 N y F₂ = 40 N.
Las contribuciones al momento son 7,20 y 0,80 N·m. El momento neto continúa siendo 8 N·m, pero el reparto difiere del obtenido con la suma de fuerzas al cuadrado. La diferencia procede exclusivamente de las referencias incorporadas al coste. No demuestra cuál solución utilizaría una persona ni qué parámetro debería introducirse en una simulación clínica. Son dos problemas matemáticos completamente especificados y comparables.
Además, llamar u «control» en este ejercicio no lo convierte en excitación neuromuscular real. Hemos definido una relación proporcional instantánea entre control y fuerza. Un modelo que incluya activación, longitudes, velocidades o tendón necesita otras ecuaciones. La claridad terminológica protege el razonamiento: podemos aprender sobre optimización con un esquema sencillo sin presentarlo como una representación completa de un músculo.
Dinámica directa: generar una trayectoria desde las entradas
En dinámica directa las entradas y el estado inicial permiten calcular cómo evoluciona el sistema bajo sus ecuaciones. En nuestra bisagra ideal, una aceleración angular constante de 0,40 rad/s², q inicial de 0,50 rad y velocidad inicial de 0,40 rad/s producen . La velocidad es . Estas expresiones son soluciones del ejemplo ideal, no registros de movimiento.
A un segundo, la posición es 1,10 rad y la velocidad 0,80 rad/s. Podemos volver al balance dinámico y comprobar que la segunda derivada sigue siendo 0,40 rad/s². Al multiplicarla por I = 0,20 kg·m² recuperamos 0,08 N·m. Resolver en un sentido y sustituir en el otro proporciona una comprobación interna de coherencia. No constituye validación frente a un experimento.
El estado inicial importa. Con la misma entrada, otra velocidad inicial genera otra trayectoria. Por eso una simulación no se define únicamente mediante una lista de fuerzas. Necesita posición, velocidad y los estados adicionales incluidos en sus ecuaciones. Si un actuador conserva memoria temporal mediante una variable de activación, su estado inicial también puede influir en la evolución posterior.
La comparación entre dinámica directa e inversa aclara una confusión frecuente. En la inversa imponemos el movimiento y buscamos un balance compatible; en la directa imponemos entradas y calculamos movimiento. Una trayectoria parecida en ambos procedimientos no significa que sus decisiones sean equivalentes. En cada caso debemos indicar qué variables se prescribieron y cuáles quedaron libres para ser calculadas.
Integración numérica: el paso temporal también merece una comprobación
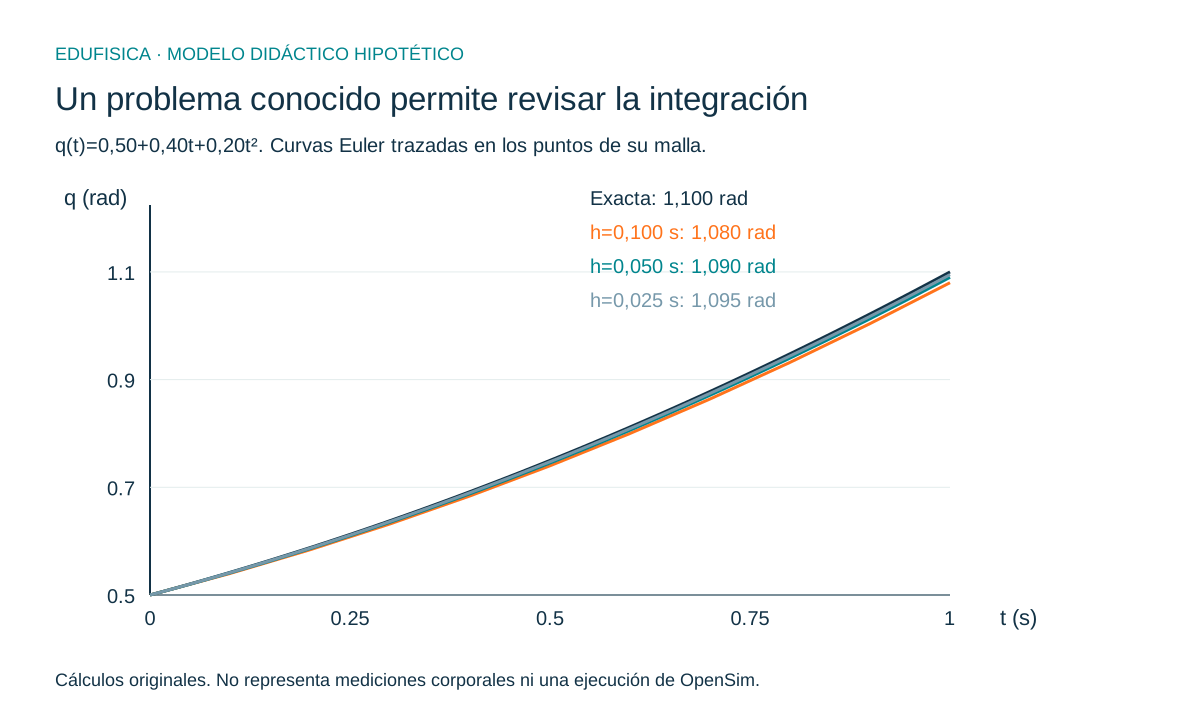
Una integración aproximada sustituye la evolución continua por operaciones numéricas. En el ejemplo anterior podemos aplicar Euler explícito: y . Con h = 0,10 s, la primera posición calculada es 0,540 rad. La solución analítica en ese instante es 0,542 rad. La diferencia de −0,002 rad procede del procedimiento, no de un error experimental.
Después de un segundo, el método produce 1,080 rad, mientras la solución analítica sigue siendo 1,100 rad. Si reducimos h a 0,05 s obtenemos 1,090 rad; con h = 0,025 s, 1,095 rad. Para este caso concreto, el error final se reduce proporcionalmente al paso. La relación puede derivarse de la suma de incrementos y comprobarse sin utilizar un modelo anatómico.
Esta demostración no permite afirmar que cualquier simulación mejore exactamente de la misma forma al reducir h. Otros integradores, ecuaciones y restricciones presentan comportamientos diferentes. Su valor es enseñar una comparación controlada: mantenemos el problema físico y modificamos una decisión numérica. Si una variable relevante cambia de forma apreciable, debemos examinar si el resultado comunicado depende de esa decisión.
La tolerancia del solucionador tampoco es una tolerancia de medición corporal. Una se refiere al criterio numérico del procedimiento; la otra describe una relación con observaciones o referencias experimentales. Mezclarlas puede hacer que una simulación parezca más exacta de lo que se ha demostrado. Conviene informar ambas por separado cuando formen parte del análisis.
Computed Muscle Control: seguir un movimiento con un modelo dinámico
Computed Muscle Control, habitualmente abreviado CMC, combina control y optimización para generar excitaciones que conduzcan un modelo hacia una trayectoria deseada. Thelen, Anderson y Delp presentaron el algoritmo utilizando control anticipatorio, realimentación y optimización estática (Thelen et al., 2003). El problema es dinámico: las entradas calculadas actúan sobre un sistema cuyo estado evoluciona, en lugar de convertir cada fotograma en una solución aislada.
El término «seguir» merece precisión. Existe una trayectoria de referencia y una trayectoria producida por el modelo. Compararlas permite calcular discrepancias. El controlador utiliza información sobre esas diferencias para formular una acción correctora, mientras la distribución entre actuadores responde a las condiciones del problema. Una buena coincidencia cinemática no demuestra, por sí sola, que cada excitación estimada coincida con la coordinación muscular de una persona.
Podemos comprender la realimentación mediante un ejemplo independiente. Para una coordenada angular definimos . El subíndice r identifica la referencia y d, la aceleración deseada. La ecuación es un controlador ideal de demostración, no una configuración recomendada de OpenSim. Muestra cómo una diferencia de posición y otra de velocidad pueden entrar en una decisión.
Con qᵣ = 1 rad, q = 0,9 rad, velocidades de 0,2 y 0,1 rad/s, aceleración de referencia 0,3 rad/s², kp = 25 s⁻² y kv = 10 s⁻¹, obtenemos 3,8 rad/s². Cada término tiene las mismas unidades. El resultado puede revisarse aritméticamente antes de discutir si las fuerzas o los actuadores del modelo son capaces de realizarlo.
Error de seguimiento y límites del controlador
En el controlador ideal anterior, si el sistema realiza exactamente la aceleración deseada, el error cumple . Para los valores elegidos, la ecuación es , con raíz doble −5. Este resultado pertenece al sistema ideal definido; no describe automáticamente el error de una simulación con músculos, restricciones y fuerzas externas.
La solución tiene la forma , donde A y B dependen del error inicial y de su derivada. Esto permite explicar por qué el estado de partida participa en el seguimiento. Dos pruebas con las mismas ganancias pueden comenzar con errores diferentes. La comparación debe indicar si esos estados se mantuvieron o cambiaron, en lugar de atribuir toda diferencia al controlador.
También hay límites de realización. En una demostración reducida, si I = 0,20 kg·m² y se solicita aceleración 3,8 rad/s², el balance sin gravedad requiere 0,76 N·m. Si el actuador ideal solo puede aportar 0,50 N·m, no realizará esa aceleración bajo las mismas condiciones. Elevar una ganancia no aumenta por sí mismo el límite de momento que hemos impuesto al actuador.
Este razonamiento ayuda a interpretar un error persistente: podría existir una incompatibilidad entre referencia, restricciones y representación. No identifica automáticamente su causa. Antes de cambiar parámetros conviene examinar qué entrada se solicitó, cuáles fueron los límites y qué parte del balance no se satisfizo. La revisión es más útil cuando conserva trazabilidad, de modo que cada modificación pueda relacionarse con su efecto.
Residuos y actuadores auxiliares: leer lo que completa el balance
Un balance dinámico puede dejar una diferencia entre el momento requerido y el que proporcionan los elementos representados. Para discutirla en un ejemplo llamaremos residuo a esa diferencia, con definición y signo explícitos. No usaremos el término como diagnóstico. Su lectura depende de qué se incluyó en el sistema y de cómo se construyeron las entradas, los parámetros y la trayectoria.
Si una trayectoria requiere 8 N·m y dos actuadores aportan conjuntamente 7,5 N·m, la diferencia es 0,5 N·m. Introducir un actuador auxiliar que entregue ese momento permite cerrar el balance del ejemplo. Sin embargo, no demuestra que los actuadores originales puedan producir el movimiento sin ayuda. Si ocultamos el aporte auxiliar, cambia la interpretación que el lector hace de la capacidad del sistema.
La magnitud debe contextualizarse con una referencia declarada. En el ejemplo, 0,5 equivale al 6,25 % de 8. Esto no establece un umbral aceptable para investigaciones reales. Una tolerancia requiere justificación para la variable, el procedimiento y la pregunta concretos. El porcentaje sirve aquí para mostrar el cálculo, sin convertirlo en una norma general de calidad.
Por tanto, el informe debería distinguir qué actuadores representan estructuras de interés y cuáles se utilizan como apoyos numéricos o mecánicos dentro del problema. También conviene mostrar dónde aparecen sus contribuciones en el tiempo. Un valor medio pequeño puede coexistir con un pico relevante para la fase que se desea estudiar. La decisión sobre su importancia debe referirse a esa fase y a la pregunta investigada.
Excitación, activación y fuerza: conservar las diferencias
Un control ideal proporcional a la fuerza resulta útil para enseñar optimización, pero omite relaciones temporales y mecánicas. En un modelo muscular, la señal de entrada, el estado de activación y la fuerza calculada pueden ser variables diferentes. La interpretación necesita describir qué ecuaciones las conectan. Esta separación evita presentar una curva normalizada como si fuera una medición directa de fuerza.
Podemos representar una dinámica de activación puramente didáctica mediante , con τ positivo y constante. Ante una entrada fija u = 1 y a inicial cero, la solución es . A t = τ, a ≈ 0,632; a t = 2τ, a ≈ 0,865. Son propiedades del modelo de primer orden que hemos elegido, no tiempos de activación recomendados para un músculo.
Si después definimos fuerza como F = Fref·a, la curva conservará esa proporcionalidad. Si añadimos una relación dependiente de longitud o velocidad, el mismo valor de a puede producir otra fuerza. Por eso el estado de activación no basta para deducir el resultado mecánico sin revisar la ecuación correspondiente. La página sobre mecánica muscular y modelos de Hill desarrolla esas diferencias.
La electromiografía constituye otra fuente de información y no debe equipararse sin explicación a ninguna de las curvas anteriores. Si se utiliza para contrastar un resultado, deben describirse la señal, su procesamiento y la comparación realizada. Un parecido temporal puede responder una cuestión distinta de un acuerdo de amplitud. El informe gana claridad cuando especifica qué relación se está examinando y evita intercambiar los nombres de variables diferentes.
CMC y control óptimo: preguntas próximas, formulaciones diferentes
Seguir una referencia no es la única pregunta posible. También podemos buscar una trayectoria que satisfaga determinadas condiciones y minimice un coste a lo largo de un intervalo. Dembia y colaboradores presentan OpenSim Moco como una herramienta de control óptimo mediante colocación directa, con problemas de seguimiento, movimiento prescrito y predicción (Dembia et al., 2020). Estas formulaciones necesitan conservar su identidad al comparar resultados.
Una formulación hipotética de coste integral es . Para definir un problema completo faltan las ecuaciones de movimiento, estados iniciales, condiciones finales y límites admisibles. Escribir solo la función de coste no especifica una simulación. Además, modificar una condición final puede cambiar la solución aunque la expresión de J permanezca intacta.
MocoInverse prescribe el movimiento en su formulación, mientras MocoTrack permite ajustar una trayectoria respecto a referencias dentro del problema de seguimiento descrito por sus autores (Dembia et al., 2020). Esta diferencia no establece una clasificación universal de herramientas mejores y peores. Explica qué variables están disponibles para cambiar en cada pregunta.
La comparación didáctica puede resumirse así: un balance inverso calcula demandas para un movimiento; un seguimiento dinámico intenta reproducir una referencia; una predicción busca movimiento bajo metas y restricciones. No conviene interpretar una trayectoria prevista como observación experimental. Su interés está en generar resultados condicionales y preguntas contrastables, mostrando qué se ha prescrito y qué se dejó al procedimiento de cálculo.
Sensibilidad: cuánto cambia la solución al modificar un supuesto
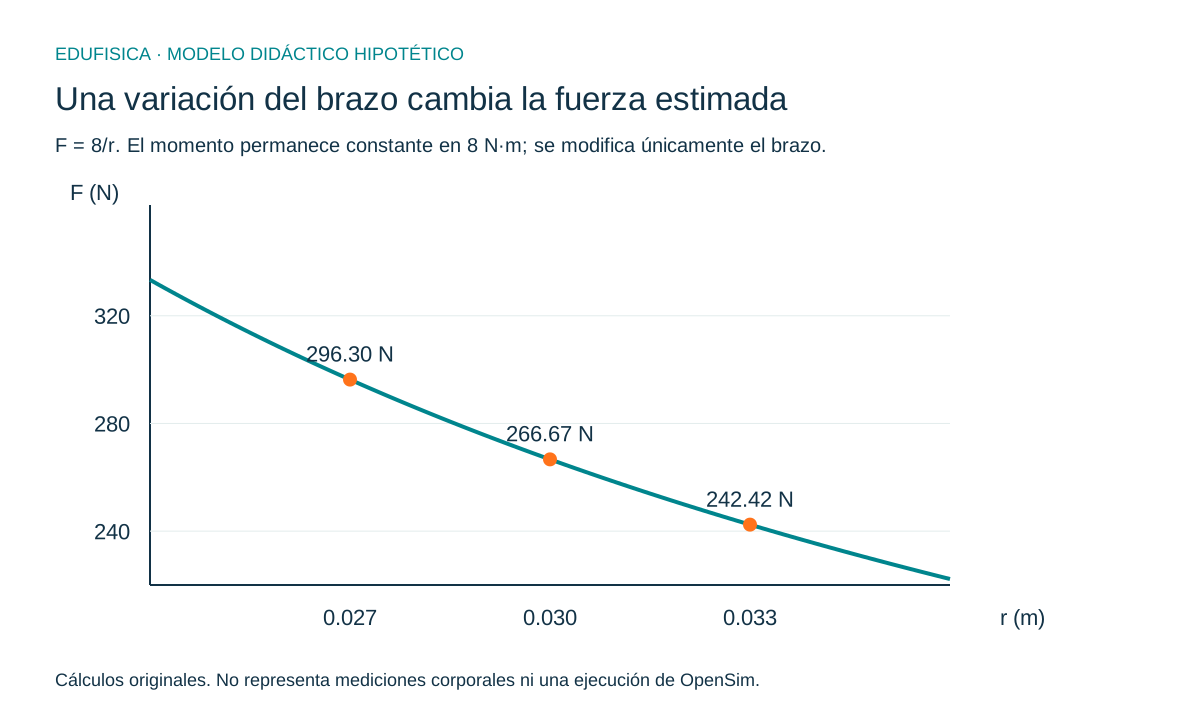
Una comprobación de sensibilidad mantiene la pregunta y modifica una elección delimitada. En el caso de un solo actuador, F = M/r. Si M = 8 N·m y r = 0,03 m, F ≈ 266,67 N. Con r = 0,027 m obtenemos 296,30 N; con r = 0,033 m, 242,42 N. Una variación simétrica del brazo genera cambios de fuerza que no son simétricos.
La relación explica por qué el parámetro geométrico merece atención. No demuestra un rango de error anatómico ni una distribución de incertidumbre para una persona. Hemos seleccionado tres valores hipotéticos. Para interpretar una incertidumbre real necesitamos conocer cómo se obtuvo el parámetro, qué variación está justificada y si otros valores cambian junto a él.
En una exploración más amplia podrían compararse varios criterios de reparto, dimensiones o referencias externas. Conviene cambiar primero una condición cada vez para aprender su papel. Después pueden estudiarse combinaciones, indicando cuáles. Si dos modificaciones compensan sus efectos sobre una curva, el acuerdo final puede ocultar diferencias en otros resultados. Una trayectoria similar no implica parámetros identificados de manera única.
La sensibilidad debe comunicarse en términos de la pregunta. Si interesa el momento máximo, revisamos ese máximo; si interesa una fase, conservamos su delimitación. Elegir después la variable que menos cambia ofrece una imagen incompleta del análisis. Una propuesta transparente define antes los resultados relevantes y presenta sus variaciones, sin sustituirlas por una etiqueta general de robustez.
Verificación matemática y contraste con observaciones
La verificación interna pregunta si las operaciones y ecuaciones implementadas corresponden al problema definido. En nuestros ejercicios comprobamos unidades, sustitución en balances y soluciones conocidas. La validación frente a observaciones plantea otra pregunta: hasta qué punto los resultados son adecuados para representar el fenómeno de interés en unas condiciones determinadas. Un procedimiento puede pasar la primera comprobación y necesitar todavía la segunda.
Una actividad de verificación consiste en resolver el segmento sin rozamiento mediante una expresión analítica y mediante integración numérica. Las diferencias permiten examinar la implementación sin atribuirlas a fisiología. Otra consiste en introducir una solución conocida en el balance de momentos. Una tercera revisa que cambiar de unidades no altere el resultado físico después de realizar las conversiones correctas.
El contraste experimental necesita una referencia pertinente y una variable comparable. Si observamos un punto geométrico, no hemos medido automáticamente una fuerza interna. Si comparamos una señal temporal, debemos justificar su correspondencia con la variable estimada. También hay que conservar las condiciones de la tarea: velocidad, apoyos, carga y fase. La comparación pierde significado cuando se mezclan movimientos o definiciones diferentes.
El informe puede expresar sus límites con precisión: «la configuración ajustó estos puntos bajo estas condiciones» es distinto de «las fuerzas musculares quedaron validadas». Esta distinción no reduce el interés del modelo. Sitúa cada afirmación donde existe evidencia y deja visibles las preguntas que requieren otro procedimiento. En docencia, reconocer ese alcance es parte del aprendizaje científico.
Guía de trabajo: una pregunta, un balance y un resultado interpretable
Una propuesta universitaria puede organizarse alrededor de tres problemas relacionados. Primero, estimar la orientación del segmento a partir del extremo observado. Después, calcular el momento neto bajo las condiciones dinámicas declaradas. Finalmente, repartir ese momento entre dos actuadores mediante dos criterios distintos. Cada problema conserva una entrada y produce una salida diferente, de modo que el alumnado pueda reconocer qué información añadió cada paso.
| Pregunta | Entradas delimitadas | Resultado | Comprobación |
|---|---|---|---|
| ¿Dónde se orienta el segmento? | Longitud, origen y punto observado | Ángulo ajustado | Sustituir en las coordenadas |
| ¿Qué momento neto requiere? | Inercia, aceleración y acciones externas | Balance de momentos | Unidades y signos |
| ¿Cómo se reparte? | Brazos de momento, límites y coste | Fuerzas o controles estimados | Restricción y comparación de criterios |
La evaluación puede centrarse en la explicación del procedimiento. El estudiante debe distinguir una observación de un parámetro elegido, conservar unidades y justificar por qué su resultado responde a la pregunta. Si obtiene una curva distinta a la de otro grupo, ambos comparan decisiones antes de buscar un error. Dos criterios diferentes pueden producir soluciones distintas y matemáticamente correctas.
Para un trabajo aplicado, conviene conservar un registro con modelo, referencias, propiedades, entradas, estados iniciales y configuración numérica. También se guardan las transformaciones realizadas a los datos y el criterio de comparación. Esta propuesta de organización no sustituye un protocolo específico de investigación. Ofrece una estructura para que otra persona pueda entender qué se calculó y qué necesitaría para repetirlo.
El resultado final debe describir la variable, la fase y las condiciones. Un número sin esa información es difícil de discutir, incluso cuando procede de una simulación compleja. La interpretación mejora cuando acompaña el cálculo con un balance, una figura pertinente y un límite concreto. Así el modelo se convierte en un instrumento para razonar sobre el movimiento, conservando la diferencia entre representación y evidencia.
Preguntas frecuentes sobre OpenSim y CMC
¿Qué es un modelo musculoesquelético?
Es una representación seleccionada de segmentos, articulaciones, propiedades y actuadores, vinculada a ecuaciones y condiciones. Permite formular preguntas sobre el movimiento y calcular resultados bajo supuestos explícitos. Sus salidas deben interpretarse según la información utilizada, las variables representadas y el contraste realizado; el detalle visual no demuestra por sí solo la validez del modelo.
¿OpenSim mide directamente la fuerza de cada músculo?
Una fuerza muscular calculada mediante un modelo no equivale a una medición directa. Su estimación depende de la geometría, los parámetros, las entradas y el procedimiento elegido para distribuir demandas entre actuadores. Un momento articular neto puede ser compatible con varias combinaciones de fuerzas, por lo que el informe debe explicar cómo se seleccionó una solución.
¿Qué diferencia hay entre dinámica inversa y dinámica directa?
La dinámica inversa utiliza un movimiento y unas propiedades mecánicas para calcular un balance de fuerzas y momentos compatible. La dinámica directa utiliza entradas, ecuaciones y estados iniciales para calcular la evolución del movimiento. En ambos casos hay que declarar las condiciones externas y distinguir qué variables fueron prescritas y cuáles se calcularon.
¿Qué significa Computed Muscle Control o CMC?
CMC es un procedimiento de control muscular computado que combina control y optimización para conducir un modelo dinámico hacia una trayectoria deseada. El seguimiento cinemático y la estimación de excitaciones son resultados relacionados, pero una buena coincidencia del movimiento no demuestra por sí sola que cada excitación reproduzca la coordinación muscular de una persona.
¿Cómo se comprueba una simulación musculoesquelética?
Se revisan ecuaciones, unidades, referencias, balances y comportamiento numérico, utilizando soluciones conocidas cuando están disponibles. Después se contrasta la variable de interés con observaciones pertinentes y se examina la sensibilidad a decisiones justificadas. La comprobación debe referirse a la pregunta y las condiciones estudiadas, sin convertir un ajuste de movimiento en validación automática de todas las fuerzas internas.
Referencias
- Dembia, C. L., Bianco, N. A., Falisse, A., Hicks, J. L., & Delp, S. L. (2020). OpenSim Moco: Musculoskeletal optimal control. PLOS Computational Biology, 16(12), e1008493. https://doi.org/10.1371/journal.pcbi.1008493
- Hall, S. J. (2015). Basic biomechanics (7th ed.). McGraw-Hill Education. Registro bibliográfico.
- Seth, A., Hicks, J. L., Uchida, T. K., Habib, A., Dembia, C. L., Dunne, J. J., Ong, C. F., DeMers, M. S., Rajagopal, A., Millard, M., Hamner, S. R., Arnold, E. M., Yong, J. R., Lakshmikanth, S. K., Sherman, M. A., Ku, J. P., & Delp, S. L. (2018). OpenSim: Simulating musculoskeletal dynamics and neuromuscular control to study human and animal movement. PLOS Computational Biology, 14(7), e1006223. https://doi.org/10.1371/journal.pcbi.1006223
- Thelen, D. G., Anderson, F. C., & Delp, S. L. (2003). Generating dynamic simulations of movement using computed muscle control. Journal of Biomechanics, 36(3), 321–328. https://doi.org/10.1016/S0021-9290(02)00432-3