
Un sistema que analiza una sentadilla puede reunir una cámara, un modelo mecánico, un estimador y un algoritmo aprendido. Aunque todos intervengan en el mismo resultado, cumplen trabajos diferentes. Las leyes de Newton relacionan fuerzas y movimiento; un controlador PID calcula una acción de regulación; un filtro de Kalman actualiza una estimación ante datos inciertos. El aprendizaje automático encuentra relaciones a partir de ejemplos. Comprender esas diferencias permite leer una medición con criterio y preguntar qué sostiene realmente una recomendación tecnológica.
Cuatro funciones que conviene reconocer antes de interpretar un sistema
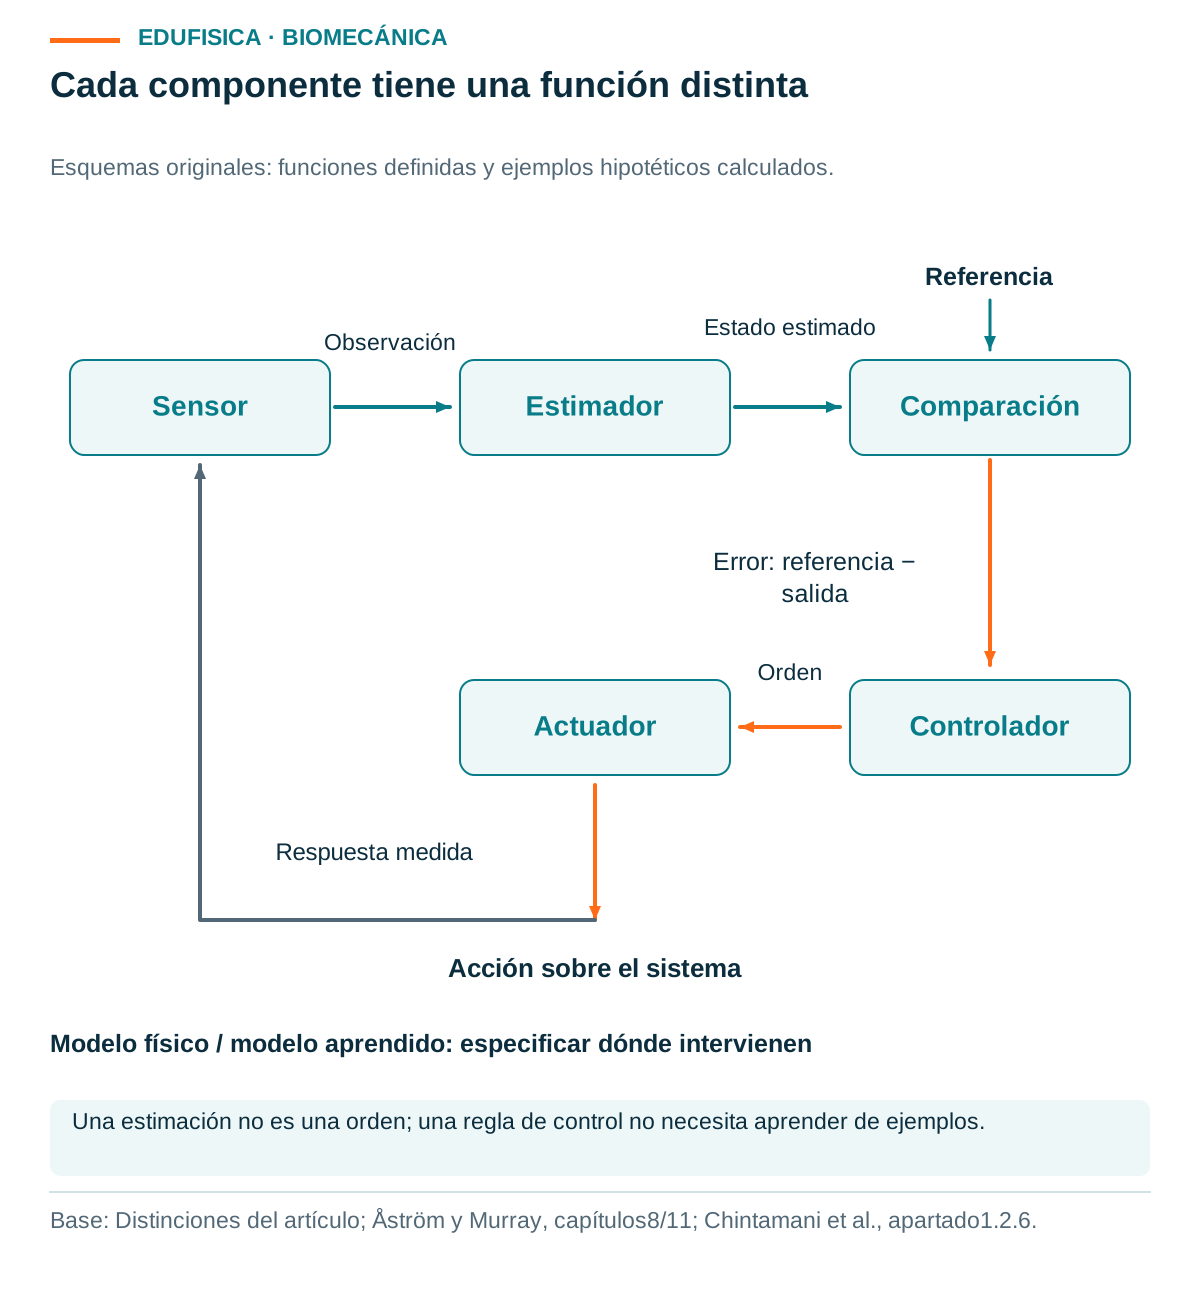
Describir, estimar, decidir y actuar son operaciones distintas. Un modelo puede explicar cómo debería responder un sistema sin medirlo directamente; un estimador puede calcular una variable sin modificar el movimiento. El controlador, en cambio, produce una orden. El aprendizaje automático puede participar en cualquiera de esas etapas si existe un entrenamiento pertinente.
Pensemos en un dispositivo que acompaña una articulación. Su sensor registra una señal, un algoritmo estima el ángulo y el programa compara ese valor con una referencia. Finalmente, un actuador aplica una acción. Entre la señal y la fuerza aparece una cadena de decisiones que debemos identificar. Llamarla simplemente «inteligencia artificial» oculta precisamente la información que necesitamos para examinar su funcionamiento.
La palabra modelo tampoco tiene un único significado. Un modelo físico expresa relaciones entre variables mediante supuestos mecánicos. Un modelo aprendido ajusta parámetros a observaciones. Una regla programada establece una respuesta según condiciones definidas por quien la diseñó. La frontera puede combinarse: un algoritmo aprendido puede corregir un modelo físico o seleccionar una referencia que seguirá un controlador convencional.
Esta distinción conecta con los fundamentos de Newton aplicados al deporte y con el estudio del control motor. Sin embargo, un esquema de ingeniería no equivale automáticamente a una explicación del sistema nervioso. Usar la misma palabra, como «retroalimentación», exige aclarar qué señal, mecanismo y nivel de organización se están comparando.
El capítulo de Chintamani, Varadharajulu y Himashree relaciona tecnologías de rehabilitación con análisis mecánico y algoritmos. Es una entrada al campo, pero las funciones específicas se comprenden mejor al distinguir las leyes físicas, la estimación y la regulación. El nombre del dispositivo no establece su precisión ni demuestra un efecto clínico; esas afirmaciones requieren una evaluación propia.[2]
Newton relaciona la fuerza neta con la aceleración del sistema elegido
La segunda ley permite estudiar cómo cambia el movimiento de un sistema de masa constante en un marco inercial. Su expresión requiere una fuerza resultante, no una fuerza aislada. Antes de calcular debemos decidir qué cuerpo analizamos, qué eje empleamos y cuáles interacciones quedan representadas como fuerzas externas sobre ese cuerpo.
La masa se expresa en kilogramos, la aceleración del centro de masa en metros por segundo al cuadrado y la fuerza en newtons. Hall presenta las relaciones entre fuerza, masa, aceleración y reacción como fundamentos de la cinética. La ecuación es una relación física: no necesita un entrenamiento con datos para existir y no identifica, por sí sola, cada fuerza muscular interna.[1]
En un ejemplo hipotético, un objeto de 5 kg recibe una fuerza horizontal de 20 N hacia la derecha y otra de 5 N hacia la izquierda. Si esas son las únicas fuerzas horizontales consideradas, la resultante es 15 N y su aceleración es 3 m/s² hacia la derecha. Calcular 20 dividido por 5 ignoraría una interacción que forma parte del problema.
Ahora cambiemos el sistema. Si analizamos la persona y el objeto juntos, la fuerza entre la mano y el objeto pasa a ser interna respecto de ese conjunto. Si estudiamos únicamente el objeto, esa misma interacción se representa como externa. La frontera elegida cambia el diagrama, aunque la interacción física continúe existiendo. Esta decisión debe preceder a cualquier aplicación informática de la ecuación.
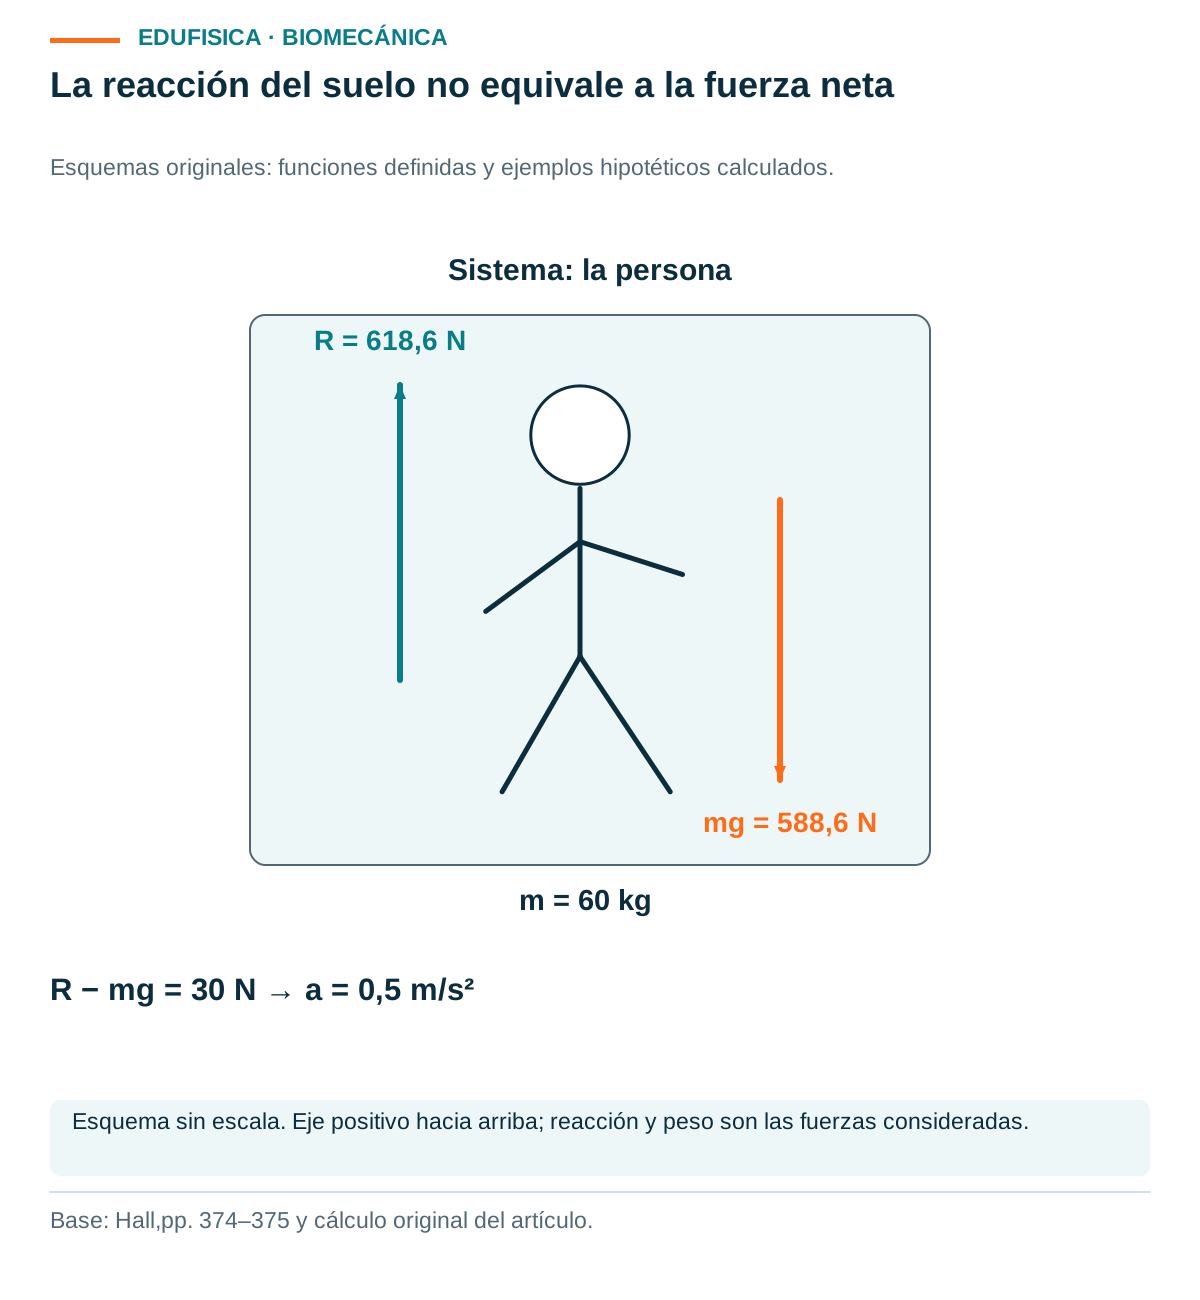
En dirección vertical, tomemos otro ejemplo hipotético: masa de 60 kg, aceleración ascendente del centro de masa de 0,5 m/s², gravedad de 9,81 m/s² y una única reacción vertical del suelo. La reacción resulta 618,6 N. Es mayor que el peso de 588,6 N porque la diferencia produce la aceleración. Esta cuenta no estima la fuerza de un músculo concreto ni describe una persona real.
La tercera ley ubica las fuerzas de una interacción en cuerpos distintos. La fuerza del suelo sobre la persona y la fuerza de la persona sobre el suelo tienen magnitudes iguales y direcciones opuestas dentro de ese par. No se cancelan dentro del diagrama de la persona, porque la segunda actúa sobre el suelo. Confundir esos diagramas lleva a interpretar incorrectamente la aceleración.
Simular un movimiento y estimar sus causas son problemas diferentes
La dinámica directa calcula el movimiento a partir de condiciones iniciales y fuerzas especificadas. La dinámica inversa parte del movimiento y de otras entradas para estimar resultantes mecánicas. Ambas dependen del modelo elegido. Una trayectoria observada aporta información, pero no entrega automáticamente una distribución única de fuerzas entre todos los músculos participantes.
En un modelo sencillo de una masa que se desplaza horizontalmente, conocer una fuerza constante y una velocidad inicial permite calcular su evolución ideal. Si observamos posiciones en distintos instantes, podemos estimar velocidades y aceleraciones; con una masa conocida, relacionar estas últimas con la resultante. Son direcciones distintas de razonamiento y tienen necesidades de información diferentes.
La operación inversa añade dificultades de medida. Para pasar de posición a aceleración se realizan dos diferenciaciones temporales. Una fluctuación pequeña entre muestras puede cambiar mucho la segunda derivada, especialmente cuando el intervalo es corto. Suavizar la trayectoria puede modificar ese efecto, pero el procedimiento también altera componentes de la señal. El resultado necesita una descripción del tratamiento temporal utilizado.
En un análisis multisegmentario aparecen geometrías, propiedades inerciales, contactos y convenciones articulares. Un momento neto articular reúne el efecto resultante de varias estructuras según las simplificaciones del modelo. La presencia de músculos que producen momentos opuestos permite que existan repartos internos diferentes con una resultante semejante. La estimación neta no resuelve por sí misma esa indeterminación.
Un algoritmo aprendido puede entrenarse para predecir una fuerza de referencia a partir de una trayectoria. Eso crea una relación estadística evaluable, no convierte la trayectoria en una medición directa de la fuerza. Además, los valores usados como referencia pueden proceder de otra estimación. Conviene seguir la cadena hasta su origen: instrumento, cálculo, supuestos y criterio de comparación.
Por tanto, una buena ficha técnica especifica si el resultado corresponde a una magnitud medida, una magnitud derivada de un modelo o una predicción aprendida. Esas categorías pueden aportar información útil, pero exigen pruebas distintas. La precisión visual de una animación no informa por sí sola sobre la calidad de sus fuerzas estimadas.
El PID transforma un error de seguimiento en una orden de control
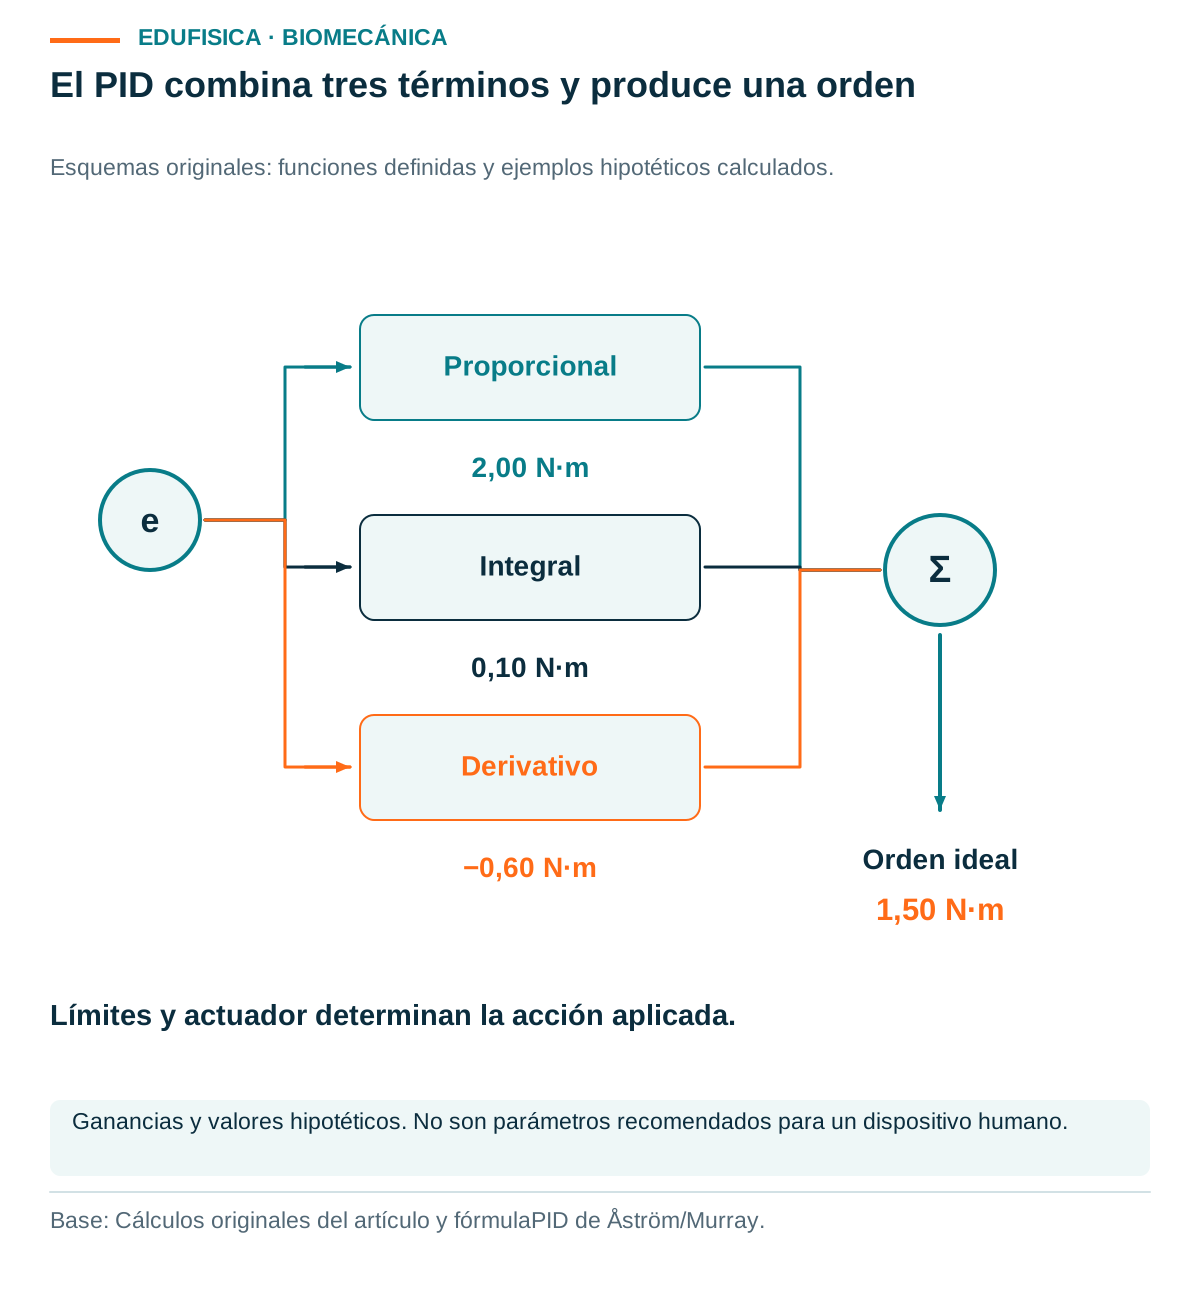
Un controlador PID compara una referencia con una salida medida y combina tres operaciones sobre su diferencia: proporcional, integral y derivativa. Esa combinación calcula una orden para el sistema. Su comportamiento depende de las ganancias, del proceso controlado y de la implementación; escribir la fórmula no demuestra que un dispositivo resulte estable o adecuado.
La referencia es el valor deseado, la salida representa la variable utilizada para seguirlo y la orden constituye la señal calculada. Åström y Murray desarrollan el PID como un controlador de retroalimentación y examinan su implementación con filtrado y límites de actuación. Su fórmula ideal es un punto de partida; el sistema real necesita decisiones adicionales.[3]
El término proporcional responde al error del instante. El integral reúne error a través del tiempo. El derivativo responde a su cambio temporal. Estas operaciones tienen una explicación matemática clara, pero no deben presentarse como tres capacidades humanas de un programa. En particular, derivar una señal no equivale a conocer el futuro de una articulación ni a reconocer una intención motriz.
En un ejemplo hipotético de seguimiento angular, la referencia es 0,50 rad y la salida, 0,40 rad. El error es 0,10 rad. Supongamos una integral acumulada de 0,02 rad·s y una derivada de −0,30 rad/s. Con ganancias hipotéticas de 20 N·m/rad, 5 N·m/(rad·s) y 2 N·m·s/rad, los términos son 2,00, 0,10 y −0,60 N·m: la orden ideal suma 1,50 N·m.
El signo negativo del término derivativo en esta cuenta indica que el error disminuye según la derivada asumida. No significa que el controlador «castigue» el movimiento. Cambiar el convenio del error o del eje modifica la interpretación del signo, por lo que el esquema debe ser consistente desde la referencia hasta la acción aplicada.
Estos números sirven para entender una suma y sus unidades. No son parámetros recomendados para un exoesqueleto, una máquina de entrenamiento o una articulación humana. Incluso una orden expresada en N·m puede ser todavía una consigna que otro componente debe convertir en acción física. Esa conversión y sus límites pertenecen al funcionamiento del dispositivo concreto.
Ganancias, unidades y tiempo de ejecución cambian la interpretación
Una ganancia solo tiene sentido junto a las unidades y variables del sistema. Convertir un ángulo de radianes a grados sin adaptar los parámetros cambia la orden calculada. También importan los instantes de medida y ejecución: el error empleado por un programa corresponde a un momento definido, no necesariamente al estado actual del cuerpo.
En la cuenta anterior, el error de 0,10 rad equivale aproximadamente a 5,73 grados. Si alguien introduce 5,73 en una fórmula que espera radianes, el término proporcional ya no corresponde al mismo problema. La coincidencia de los nombres de las variables en dos programas no demuestra que sus escalas sean compatibles.
Con la acción integral ocurre algo semejante. Sumar errores sin incorporar el intervalo temporal produce una acumulación que depende del número de muestras. Una actualización cada 10 ms y otra cada 20 ms no pueden tratarse como equivalentes si se conserva exactamente la misma suma sin ponderación. Debemos distinguir el valor del error de su integral aproximada.
Esta expresión ilustra una aproximación rectangular sencilla, con intervalo constante y sin mecanismos adicionales. La acumulación tiene unidades de la variable de error multiplicadas por segundos. No reproduce todas las variantes del PID ni prescribe su implementación. Permite, en cambio, verificar una cuestión básica: una integral temporal necesita representar el tiempo.
Para la derivada, dividir una diferencia por un intervalo expresa la rapidez del cambio. Si el error pasa de 0,10 a 0,08 rad en 0,02 s, la aproximación es −1 rad/s. Una diferencia de 0,02 rad no tiene las mismas unidades. Un fallo pequeño de notación puede convertirse así en una orden de escala completamente distinta.
El retardo completa el problema. Entre capturar una señal, recibirla, procesarla y aplicar una orden transcurre tiempo. Una predicción puede compensar parte de una demora bajo supuestos específicos, pero añadir esa palabra a una interfaz no evalúa sus consecuencias. Deben registrarse marcas temporales y examinar qué estado se usó realmente para calcular cada acción.
Una orden calculada y una acción aplicada pueden ser distintas
Los actuadores tienen límites físicos y operativos. Si el cálculo solicita una acción fuera de esos límites, la acción aplicada no coincide con la orden ideal. Esta diferencia debe incluirse en el análisis del control. La evolución de una acumulación integral puede seguir cambiando mientras el actuador permanece en su límite de funcionamiento.
En un ejemplo hipotético, el controlador solicita 12 N·m, pero el límite positivo elegido es 8 N·m. El valor aplicado es 8, no 12. Si un registro almacena únicamente la orden solicitada, no describe la interacción efectivamente producida. La comparación entre ambos valores revela una parte del comportamiento que el error de seguimiento, por sí solo, puede ocultar.
Supongamos que persiste un error positivo y el término integral continúa acumulándose. Aunque posteriormente disminuya el error, la contribución almacenada podría mantener la orden por encima del límite durante un intervalo. Åström y Murray describen este problema como saturación acompañada de acumulación integral, o windup, y presentan estrategias específicas para gestionarlo. No basta recortar la orden y omitir lo que ocurre dentro del controlador.
La acción derivativa plantea otra dificultad: una señal con pequeñas oscilaciones rápidas puede producir variaciones grandes al calcular su derivada. Filtrar esa señal cambia la información que llega al controlador. El filtro, la ganancia y la frecuencia de ejecución deben considerarse conjuntamente; una respuesta más lisa no demuestra, por sí sola, un seguimiento más fiel.
Al analizar una tecnología biomecánica conviene conocer qué se limita: fuerza, momento, posición, velocidad u otra variable. Dos sistemas con el mismo límite numérico pueden tener significados diferentes si las unidades, el punto de aplicación o la variable regulada cambian. Esta comparación exige un esquema del dispositivo y no puede resolverse únicamente con una etiqueta comercial.
Kalman combina una predicción con una observación incierta
El filtro de Kalman estima estados mediante un modelo de evolución y observaciones sucesivas. La estimación se actualiza considerando incertidumbres especificadas en el modelo. Su forma lineal clásica tiene supuestos definidos sobre relaciones y errores. El resultado es una estimación condicionada a esos supuestos, no una medición nueva ni una corrección infalible de cualquier señal.
El estado reúne las variables que el modelo necesita para describir su evolución. Puede contener posición y velocidad, o una variable diferente si el problema lo requiere. La observación representa lo que se recibe del instrumento. Estado y observación no tienen por qué coincidir: un sensor puede registrar una de las variables o una combinación de ellas.
En una representación lineal discreta, la matriz de transición relaciona estados entre instantes, mientras la matriz de observación conecta el estado con las medidas disponibles. Las covarianzas describen incertidumbre del proceso y de la observación. El tratamiento clásico explicado por Åström y Murray combina estas relaciones en un estimador recursivo, bajo condiciones estadísticas explícitas.
En el caso lineal gaussiano clásico, los errores se modelan con media cero, covarianzas definidas y las independencias temporales y entre proceso y observación que requiere la formulación. La distribución inicial también forma parte del modelo. Esas condiciones explican el alcance de la estimación, y no deben suponerse demostradas por el simple uso del algoritmo.
Los vectores de perturbación y error representan componentes inciertas, no todas las causas posibles de una discrepancia. Una calibración incorrecta, una relación física omitida o una convención angular incompatible pueden introducir errores sistemáticos que no quedan descritos adecuadamente por esas variables. El diseño del estimador empieza en la formulación del problema.
Para entender la actualización podemos aislar un caso escalar: se estima una variable y la observación mide esa misma variable. La ganancia pondera cuánto cambia la predicción a partir de la diferencia con la medida. Las varianzas deben expresarse en unidades compatibles y representar incertidumbres del caso planteado.
El signo menos identifica la estimación anterior a incorporar la observación actual; el signo más, la estimación actualizada. La letra R representa aquí la varianza del error de observación, mientras P representa la varianza del error de estimación bajo el modelo. Esta expresión escalar requiere una relación de observación de ganancia uno y errores tratados conforme a sus supuestos.
Un ángulo articular completo o una orientación tridimensional puede requerir relaciones no lineales y otras representaciones. Sabatini describe esas dificultades al estudiar sensores inerciales y magnéticos: el modelo dinámico, la representación de orientación y las ecuaciones de medida determinan la formulación. La palabra Kalman identifica una familia de procedimientos, no una configuración universal.[4]
Un cálculo hipotético permite leer la ponderación sin atribuirle magia
Una actualización escalar ayuda a observar cómo intervienen la predicción y la incertidumbre. El ejemplo siguiente usa valores inventados únicamente para un ejercicio matemático, sin simular datos de una persona. Conservaremos la misma variable, las mismas unidades y una relación directa de observación para que la comparación resulte interpretable y verificable.
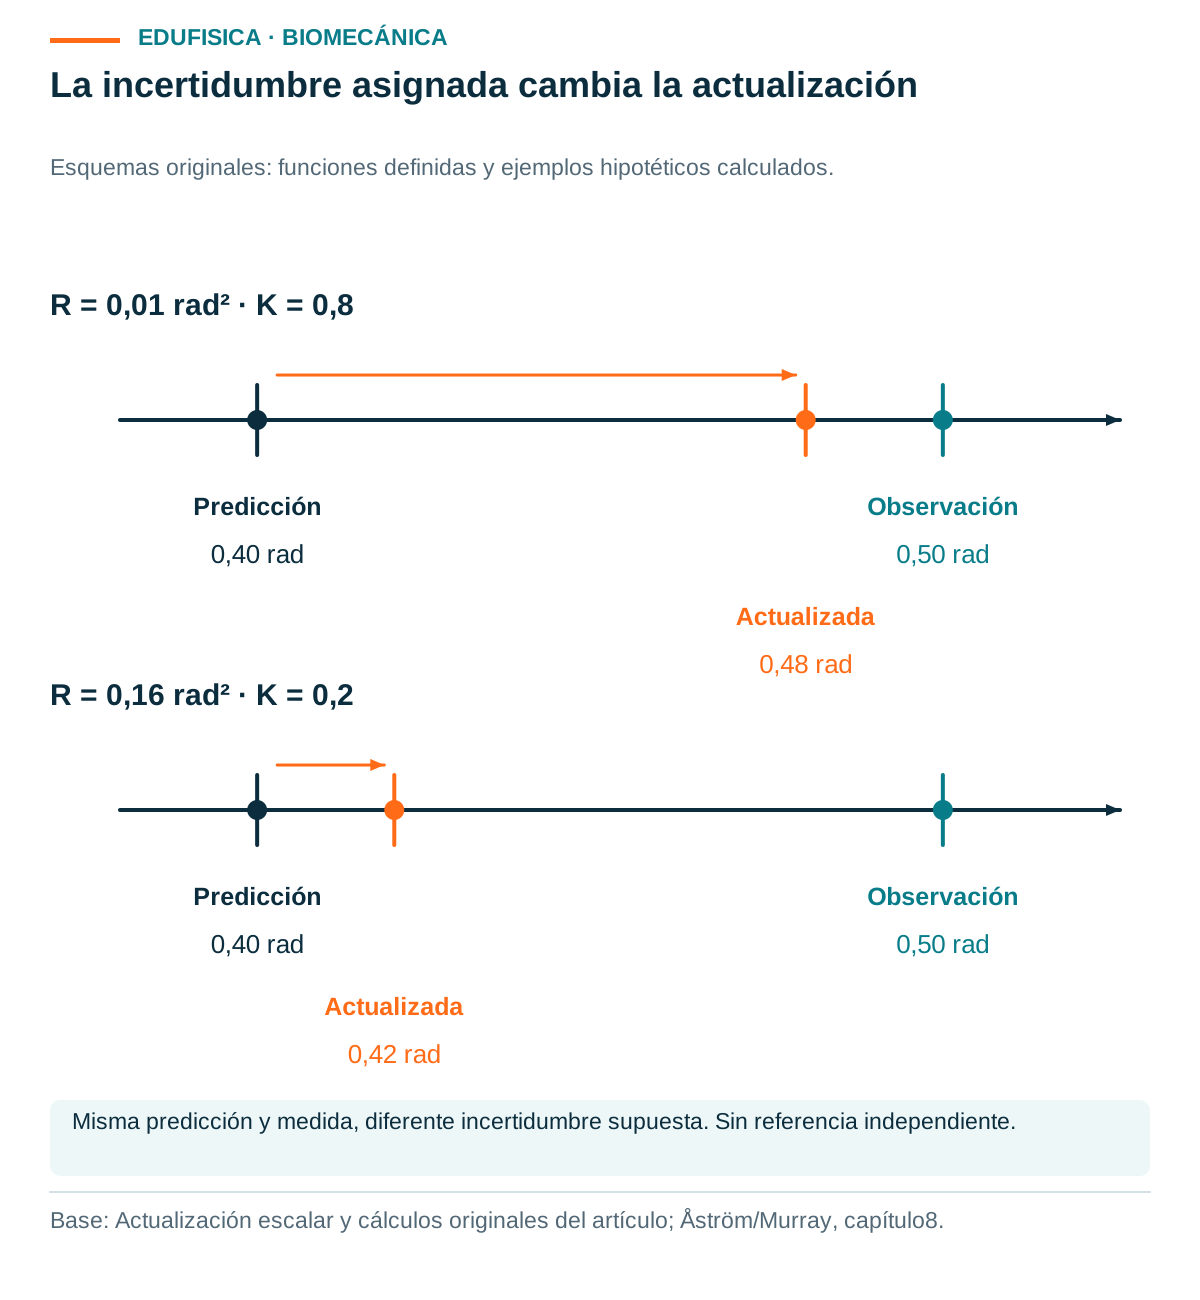
Supongamos una predicción angular de 0,40 rad y una observación de 0,50 rad. Asignemos una varianza previa de 0,04 rad² y una varianza de observación de 0,01 rad². La ganancia es 0,8. El residuo, llamado innovación en este contexto, es 0,10 rad. El ajuste de 0,08 rad sitúa la estimación actualizada en 0,48 rad.
La varianza posterior del modelo es 0,008 rad². No debemos leer ese valor como un error comprobado contra un instrumento independiente. Es la incertidumbre calculada a partir de las cantidades y supuestos elegidos. Para saber si describe adecuadamente el error real haría falta una evaluación que no forma parte de esta cuenta hipotética.
Conservemos ahora la predicción y la medida, pero cambiemos la varianza de observación a 0,16 rad². La ganancia baja a 0,2 y la estimación se sitúa en 0,42 rad. La observación pesa menos porque su incertidumbre asignada es mayor en este ejemplo. Cambiar una varianza modifica el resultado sin que el dato observado haya cambiado.
Esta comparación muestra por qué no podemos valorar un filtro únicamente por el aspecto de su salida. Un resultado puede acercarse más a la observación, o permanecer más próximo a la predicción, por decisiones del modelo. La elección debe justificarse con conocimiento del proceso, características del instrumento y evaluación pertinente, no con la curva que resulte más agradable.
La innovación merece atención propia. Una diferencia grande podría relacionarse con un cambio real no representado, una medida alterada, un sesgo o supuestos insuficientes. La cuenta sola no identifica cuál explicación es correcta. Conservar la medida, la predicción y el resultado permite examinar el origen de la discrepancia sin reducir todo el análisis a una señal final.
Además, los errores pueden estar relacionados entre sí. Si dos observaciones proceden del mismo cálculo previo, tratarlas como independientes puede sobrevalorar la información disponible. Añadir canales no equivale automáticamente a añadir evidencia independiente. La procedencia de cada entrada forma parte de la formulación estadística, incluso cuando la interfaz muestra varias líneas separadas.
La señal de un sensor debe relacionarse con la variable que buscamos
Un sensor registra una magnitud asociada a su mecanismo de medición y a su colocación. La variable biomecánica buscada puede requerir una transformación adicional. Antes de fusionar señales necesitamos conocer los ejes, la referencia temporal, la calibración y la relación entre el sensor y el segmento corporal al que se ha fijado.
Un giróscopo entrega información de velocidad angular, no un ángulo articular ya interpretado. Un acelerómetro registra fuerza específica en sus ejes; para obtener aceleración en una referencia global deben considerarse orientación y gravedad. El artículo de Sabatini relaciona la estimación de orientación con estos problemas instrumentales. Su revisión no permite atribuir a cualquier dispositivo la misma calidad de medida.
Un programa puede devolver una orientación estable del sensor mientras este se mueve respecto del segmento corporal. En ese caso, el problema de seguimiento anatómico no se resuelve únicamente mejorando el estimador. La fijación, la relación sensor-segmento y la definición de ejes afectan la interpretación del resultado incluso cuando el cálculo numérico funciona según lo programado.
La sincronización añade otra fuente de discrepancia. Si una cámara y un sensor describen instantes distintos, una comparación entre sus valores puede reflejar ese desplazamiento temporal. En una acción rápida, un retardo pequeño puede corresponder a posiciones diferentes. Ajustar una curva para alinearla visualmente exige explicar el procedimiento y distinguirlo de una comparación realizada sin ese ajuste.
Por ello, el registro debe conservar suficiente información para separar entrada y transformación: señales originales, unidades, marcas temporales, calibración y versión del procedimiento. No se trata de acumular archivos por rutina. Estas piezas permiten localizar si una diferencia apareció en la medición, en la transformación geométrica o en la actualización estadística.
El aprendizaje automático ajusta relaciones que después deben evaluarse
Un modelo aprendido utiliza datos para ajustar una relación entre entradas y salidas, o para identificar una estructura entre observaciones. Su utilidad depende del problema formulado, de los ejemplos disponibles y de su evaluación. Reconocer un patrón no implica conocer su causa ni determina qué modificación del movimiento resultará beneficiosa para una persona.
Halilaj y colaboradores examinaron aplicaciones de aprendizaje automático a problemas de movimiento neuromuscular y musculoesquelético. Su revisión distingue el entrenamiento, la selección del modelo y la evaluación en datos reservados. También señala que predecir y explicar son objetivos diferentes. Una relación que permite una predicción no equivale automáticamente a un mecanismo causal.[5]
En un ejemplo hipotético, se desea predecir una variable angular a partir de señales inerciales. Debemos definir qué ángulo, qué referencia y qué tarea constituyen la salida. Si el conjunto de ejemplos incluye un único tipo de movimiento, una evaluación dentro de ese contexto no responde cómo funcionará el modelo durante otra actividad.
El resultado de referencia también importa. Entrenar para reproducir una estimación previa mide la semejanza con esa estimación, no necesariamente con una verdad física directamente observada. Un modelo puede aprender diferencias sistemáticas de la referencia o del protocolo. El lector debe conocer esa procedencia para valorar lo que significa su error.
La identificación de una actividad plantea un problema distinto del cálculo de una fuerza. En la primera, la salida puede ser una categoría; en la segunda, una magnitud con unidades. La tasa de aciertos de una clasificación no sirve para describir el error de una fuerza. Una sola cifra de «precisión» sin definición de la variable y del criterio resulta insuficiente.
Una evaluación útil refleja el uso que se quiere hacer del resultado
El criterio de evaluación debe corresponder al escenario de uso. Si el objetivo es trabajar con nuevas personas, la separación entre datos de entrenamiento y prueba debe permitir examinar esa situación. Si se busca otro laboratorio o tarea, la comparación necesita representar ese cambio. Las muestras reservadas no responden preguntas que su diseño no contempla.
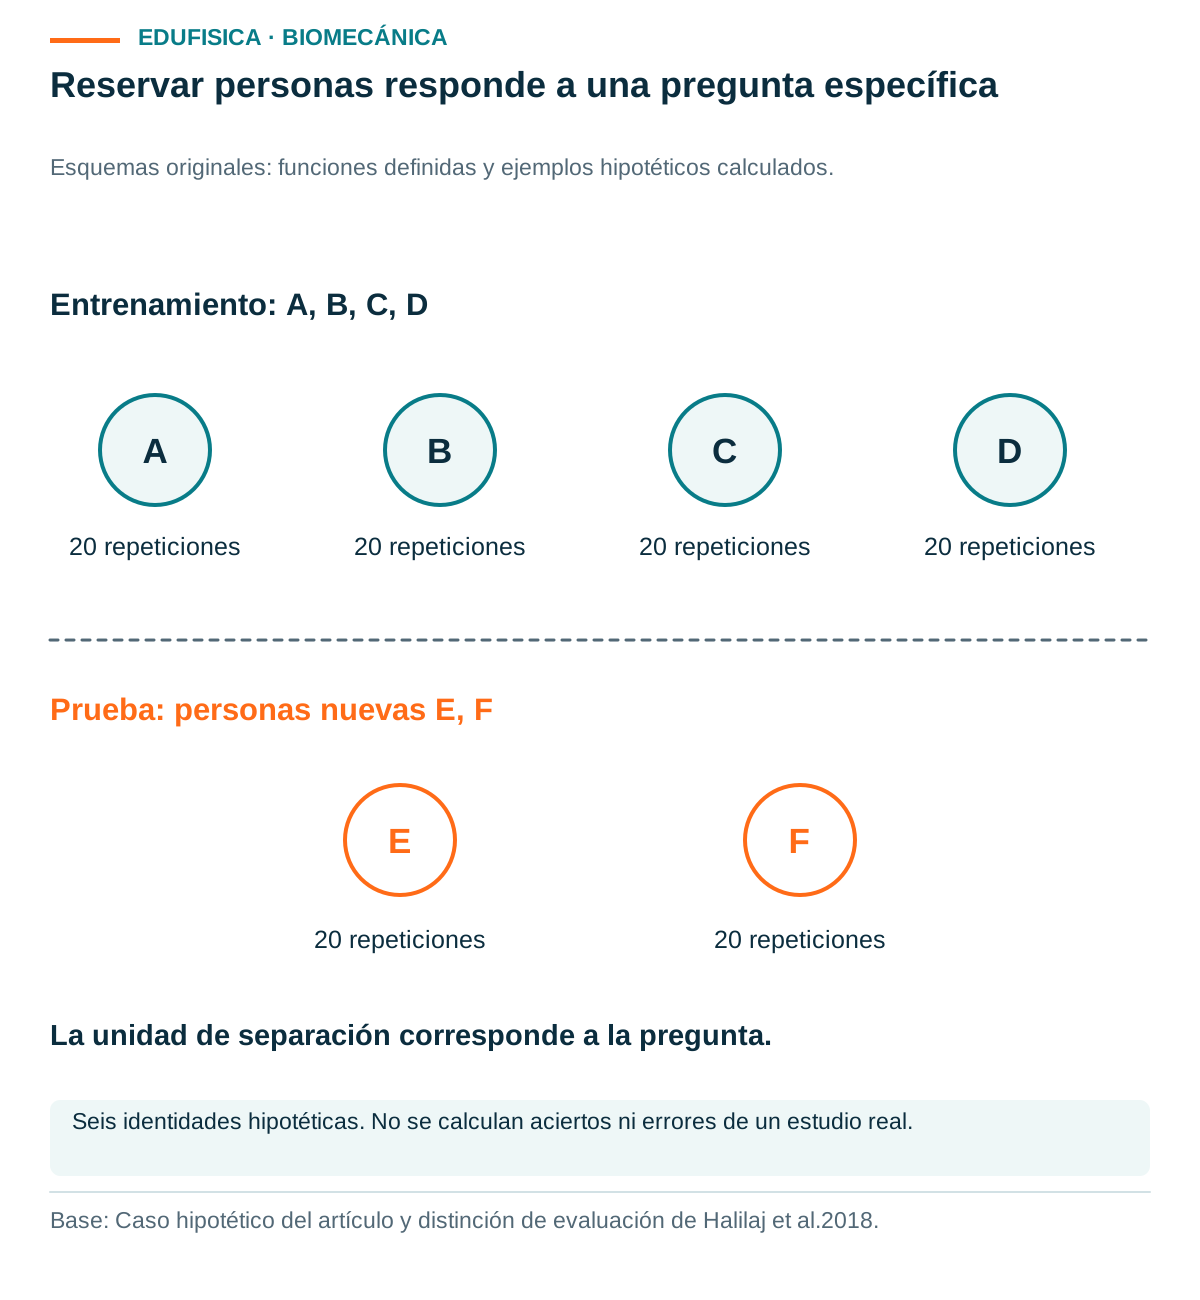
Imaginemos, como ejercicio hipotético, seis personas con veinte repeticiones cada una. Separar al azar las ciento veinte repeticiones puede colocar observaciones de la misma persona a ambos lados. Esa evaluación responde una pregunta distinta de reservar todas las repeticiones de ciertas personas para la prueba. Ninguna organización debe describirse con una etiqueta que oculte su unidad de separación.
Las métricas también tienen límites. Si se estima un ángulo, un error medio puede compensar errores positivos y negativos. La magnitud absoluta o el error cuadrático resumen aspectos distintos. Presentar una correlación elevada tampoco explica por sí sola una discrepancia de escala entre dos sistemas. La decisión sobre qué informar debe relacionarse con el error que afecta al uso previsto.
Para una tarea temporal, interesa además dónde aparece el error: un pico, una fase de transición o un intervalo completo. Dos estimaciones pueden compartir un resumen semejante y diferir en el momento de sus máximos. Describir unidades, condición de prueba y procedimiento temporal ofrece información que una cifra aislada no contiene.
La repetibilidad dentro de un protocolo y la validez frente a una referencia responden preguntas diferentes. Un sistema puede entregar valores consistentes entre repeticiones y mantener una desviación sistemática. La consistencia es información relevante, pero no autoriza a sustituir la comparación con la referencia que corresponde a la magnitud buscada.
Combinar física, estimación y aprendizaje exige un papel definido para cada componente
Un sistema híbrido puede utilizar relaciones físicas y métodos aprendidos dentro de una misma arquitectura. Esa combinación es interpretable cuando se especifica qué calcula cada componente y cómo se evalúa. La presencia de una ecuación de Newton no demuestra que todos los resultados respeten automáticamente el modelo ni que las entradas sean suficientes.
Por ejemplo, una relación mecánica puede organizar las variables, mientras un modelo aprendido estima una entrada difícil de obtener. Otro diseño puede utilizar el aprendizaje para corregir una discrepancia del modelo. Esas opciones no son equivalentes: el lugar de la aproximación cambia qué errores entran al cálculo y cómo se propagan hacia la salida.
La comprobación física resulta más útil cuando se formula sobre una cantidad definida. Comparar una fuerza neta con masa por aceleración requiere el mismo sistema, eje y momento temporal. Si esas condiciones cambian, una discrepancia no informa únicamente sobre el algoritmo. Puede revelar una incompatibilidad entre las cantidades que se han intentado comparar.
También debe quedar claro si la salida se usa para informar o para actuar. Un análisis posterior puede revisarse antes de tomar una decisión. Una orden aplicada durante el movimiento modifica la interacción mientras ocurre. La arquitectura de control necesita examinar límites y respuesta del sistema completo; la evaluación de una predicción almacenada no cubre automáticamente ese funcionamiento.
En una revisión técnica, cada componente debería tener una entrada, una salida, un tiempo de ejecución y un criterio de comprobación. Este esquema permite localizar cambios entre versiones y reconocer qué parte requiere nueva evaluación. La integración de métodos gana claridad cuando sus funciones pueden describirse sin recurrir a adjetivos sobre su supuesta inteligencia.
Comparación de métodos según su pregunta y su resultado
La comparación siguiente organiza las funciones por el problema que resuelven, no por una jerarquía de modernidad. Un procedimiento puede ser apropiado para estimar una variable y resultar insuficiente para regular una acción. La elección depende de entradas, supuestos y criterio de comprobación; combinar métodos tampoco elimina la necesidad de examinar cada uno.
| Método | Pregunta | Entrada y salida | Comprobación necesaria |
|---|---|---|---|
| Relación mecánica de Newton | ¿Cómo se relacionan fuerza resultante y aceleración? | Sistema, masa y cantidades mecánicas compatibles; cálculo de la relación buscada. | Frontera del sistema, fuerzas incluidas, unidades y calidad de las entradas. |
| PID | ¿Qué orden se calcula para reducir un error de seguimiento? | Referencia, salida, historial y parámetros; orden de control. | Respuesta del sistema, límites de actuación y relación temporal de medidas y órdenes. |
| Kalman | ¿Qué estado se estima al combinar predicción y observaciones? | Modelo, medidas y incertidumbres; estimación actualizada y covarianza. | Adecuación del modelo, errores previstos y comparación independiente de la variable. |
| Modelo aprendido | ¿Qué relación ajustada permite una predicción o clasificación? | Ejemplos de entrenamiento y entradas nuevas; salida según el objetivo definido. | Separación pertinente de prueba, referencia, población y condiciones de aplicación. |
La tabla permite formular una pregunta concreta ante una descripción comercial: ¿qué componente entrega el valor que se muestra? Después se puede seguir su origen. Si el programa informa «fuerza», interesa saber si procede de un sensor, una relación mecánica con otras medidas o una predicción aprendida. Estas opciones no son intercambiables por compartir las mismas unidades.
Cuatro casos hipotéticos para interpretar un resultado tecnológico
Los casos siguientes son ejercicios de razonamiento y cálculo, sin participantes ni resultados experimentales. Cada uno concentra una dificultad distinta: la selección del sistema, la orden de control, la actualización de una estimación y la separación de datos. Su propósito es mostrar cómo formular preguntas comprobables antes de atribuir significado biomecánico a una salida.
Una plataforma informa reacción del suelo y se busca la fuerza neta
Una situación hipotética utiliza una reacción vertical de 700 N y una masa de 65 kg. Se analiza exclusivamente el cuerpo, se adopta el eje positivo hacia arriba y se consideran reacción y peso como las únicas fuerzas externas verticales. La tarea consiste en distinguir la lectura de reacción de la fuerza neta resultante.
Con gravedad de 9,81 m/s², el peso es 637,65 N. La fuerza neta es 62,35 N y la aceleración del centro de masa resulta aproximadamente 0,959 m/s². Dividir directamente 700 por 65 confundiría reacción con resultante. Escribir primero las fuerzas permite identificar la diferencia antes de interpretar el número final.
Si el cuerpo recibe apoyo externo adicional, este ejemplo deja de representar el sistema completo. Si la lectura corresponde a un instante y la aceleración estimada a otro, también cambia la comparación. Una actividad docente puede pedir que se indiquen esas condiciones junto al cálculo, para que la corrección no se limite a la aritmética.
Un controlador solicita más de lo que el actuador aplica
En un ejercicio hipotético se registra una orden de 12 N·m y una acción aplicada limitada a 8 N·m. La referencia angular y la salida permanecen separadas durante varios instantes. La pregunta no es cuál valor parece más conveniente, sino qué registro permite comprender la respuesta del sistema y el estado de su controlador.
La diferencia entre solicitud y aplicación es 4 N·m en el instante descrito. No debe sumarse a una fuerza externa sin especificar qué significa ni usarse como medida de esfuerzo muscular. Es una discrepancia entre dos variables del dispositivo. Para examinar una posible acumulación integral necesitamos observar también su estado y la evolución temporal del error.
La ficha del caso puede reunir referencia, salida, solicitud y aplicación en columnas distintas. El alumno identifica después cuál informa la acción real y cuál representa una intención calculada. Así aprende a leer una arquitectura de control sin trasladar automáticamente sus variables a capacidades fisiológicas de la persona.
Dos incertidumbres cambian el peso de una misma observación
Una estimación hipotética parte de 0,40 rad y recibe una observación de 0,50 rad. La varianza previa se mantiene en 0,04 rad². Se comparan dos valores de varianza de observación: 0,01 y 0,16 rad². La actividad permite comprobar cómo una decisión del modelo cambia la actualización aun cuando la observación permanece idéntica.
Las ganancias obtenidas son 0,8 y 0,2. Las estimaciones posteriores son 0,48 y 0,42 rad, respectivamente. No existe aquí una referencia independiente que permita decidir cuál está más cerca del ángulo real. El cálculo solo demuestra la consecuencia matemática de las incertidumbres asignadas dentro de ese modelo escalar.
Para ampliar la actividad, puede pedirse qué información adicional justificaría comparar los estimadores: características de la medición, pruebas frente a una referencia y comportamiento en distintas condiciones. La evaluación del razonamiento consiste en distinguir un parámetro supuesto de una evidencia medida, sin elegir automáticamente la curva más suave.
Muchas repeticiones no equivalen a muchas personas independientes
Un conjunto hipotético contiene seis personas y veinte repeticiones por persona. Se busca evaluar una predicción para usuarios nuevos. El caso compara repartir repeticiones individuales con reservar personas completas, manteniendo sus observaciones juntas. La diferencia afecta la pregunta que puede responder la prueba, aunque el total de registros permanezca en ciento veinte.
El alumno puede construir una tabla de identidad, repetición y grupo asignado, sin datos corporales reales. Después comprueba si una identidad aparece simultáneamente en entrenamiento y prueba. La tabla no determina el rendimiento del modelo, pero permite verificar si la organización representa la condición de usuario nuevo que se había declarado.
Una extensión consiste en añadir una segunda sesión para cada persona y preguntar si la aplicación prevista es una sesión nueva de usuarios conocidos o una persona nueva. Ambas preguntas pueden ser legítimas; requieren una interpretación acorde con su separación de datos. El diseño de prueba se comprende mejor cuando se formula primero el escenario.
Enseñar estas herramientas con cálculos, diagramas y trazabilidad
Una propuesta docente puede avanzar desde la variable buscada hacia el método, en lugar de comenzar por una lista de programas. Primero se define el sistema y la magnitud; después se examinan las entradas y sus unidades. Finalmente se calcula, compara y explica qué parte del resultado corresponde a observación, supuesto o estimación.
La actividad puede organizarse con cuatro documentos breves: un diagrama del sistema, una tabla de entradas, una hoja de cálculo y una interpretación. No requieren una experimentación con dispositivos de asistencia. Los ejemplos numéricos hipotéticos permiten estudiar signos, unidades y supuestos sin presentar una simulación como prueba de seguridad o eficacia.
Conviene evaluar el procedimiento además del valor final. Una respuesta correcta debería indicar qué se estima, qué se conoce y qué se ha supuesto. Si dos soluciones difieren, el análisis puede comenzar por comprobar el sistema, la unidad angular, el intervalo y la procedencia de las entradas. Esa revisión localiza errores concretos sin atribuir todo desacuerdo a la complejidad del algoritmo.
Cuando se utiliza un sistema real, la explicación debe identificar también la versión del método y la tarea en que se examinó. Actualizar una interfaz no equivale a validar nuevamente sus mediciones. La tecnología se vuelve más comprensible cuando sus resultados pueden relacionarse con un procedimiento y una pregunta, no cuando se presentan como decisiones incuestionables.
Preguntas frecuentes sobre IA, PID y Kalman en biomecánica
Las preguntas siguientes aclaran diferencias que suelen aparecer al comparar programas y dispositivos. Las respuestas se refieren a funciones y supuestos generales, sin evaluar una marca ni recomendar un equipo. Para valorar una aplicación concreta se necesita conocer sus entradas, variables de salida y pruebas realizadas en el contexto de uso que interesa.
¿El control PID es inteligencia artificial?
Un PID convencional es un controlador de retroalimentación con operaciones proporcional, integral y derivativa. Puede formar parte de un sistema que también utilice aprendizaje automático, pero esa integración no cambia la naturaleza de su fórmula. Conviene identificar qué componente aprende de datos y cuál ejecuta una regla de control definida.
¿Para qué sirve el filtro de Kalman en biomecánica?
Sirve para estimar variables de estado combinando un modelo de evolución con observaciones sucesivas e incertidumbres especificadas. Puede intervenir en análisis del movimiento y fusión de sensores. Su resultado depende de los supuestos, de la calidad de las entradas y de la evaluación realizada para la variable que se busca.
¿Las leyes de Newton permiten calcular cualquier fuerza muscular?
Relacionan las fuerzas externas resultantes con el movimiento del sistema elegido, bajo condiciones definidas. No determinan automáticamente el reparto de fuerzas entre todos los músculos. La estimación de fuerzas internas requiere otras entradas y supuestos, y puede admitir distintas distribuciones compatibles con una misma resultante mecánica o un movimiento observado.
¿Un resultado más suave es necesariamente más preciso?
La suavidad describe una característica de la señal, pero no demuestra su cercanía a una referencia. Un filtro puede modificar componentes temporales y la ponderación entre modelo y observación. La precisión debe examinarse para una variable, unas condiciones y un criterio de comparación definidos, no únicamente por el aspecto de una curva.
¿Puede un modelo aprendido sustituir la evaluación biomecánica?
Un modelo aprendido puede aportar estimaciones o clasificaciones para un objetivo evaluado, pero sus resultados requieren interpretación según la referencia, la población y la tarea. Predecir una variable no equivale a explicar su causa ni a demostrar qué intervención beneficiará a una persona. La evaluación debe corresponder al uso previsto.
Referencias bibliográficas
Las fuentes siguientes permiten contrastar los fundamentos mecánicos, la teoría de control y los problemas de estimación y aprendizaje aplicados al movimiento. Los cálculos y casos del texto son ejemplos hipotéticos desarrollados para explicar relaciones matemáticas. Las referencias de aplicación tecnológica se interpretan dentro del problema y las condiciones que estudian sus autores.
- Åström, K. J., & Murray, R. M. (2021). Feedback systems: An introduction for scientists and engineers (2.ª ed.). Princeton University Press. Capítulos 8 y 11. Texto y recursos de los autores.
- Chintamani, R., Varadharajulu, G., & Himashree, G. (2026). Advancements in physiotherapy: A holistic approach to rehabilitation and pain management. En A. Kumar, T. A. Kumar, S. Ahuja, J. P. Ananth, & S. O. Manoj (Eds.), Physiotherapy using artificial intelligence: Enhancing biomechanics for optimal rehabilitation. Wiley y Scrivener Publishing. Apartado 1.2.6, pp. 23–26.
- Halilaj, E., Rajagopal, A., Fiterau, M., Hicks, J. L., Hastie, T. J., & Delp, S. L. (2018). Machine learning in human movement biomechanics: Best practices, common pitfalls, and new opportunities. Journal of Biomechanics, 81, 1–11. https://doi.org/10.1016/j.jbiomech.2018.09.009.
- Hall, S. J. (2015). Basic biomechanics (7.ª ed.). McGraw-Hill Education. Capítulo 12, pp. 374–375.
- Sabatini, A. M. (2011). Estimating three-dimensional orientation of human body parts by inertial/magnetic sensing. Sensors, 11(2), 1489–1525. https://doi.org/10.3390/s110201489.