
Un tendón no necesita viajar en línea recta para transmitir una fuerza. En su recorrido puede apoyarse sobre un hueso, atravesar una vaina o quedar sujeto por bandas de tejido que cambian la dirección de su tracción. Esos encuentros modifican la geometría con la que el músculo actúa sobre una articulación. También crean fuerzas de contacto que no aparecen si dibujamos únicamente una flecha entre origen e inserción.
La expresión polea anatómica ayuda a reconocer esa función de guía. Sin embargo, conviene precisar qué queremos explicar con ella: redirección de un tendón, conservación de su proximidad al hueso, modificación de un brazo de momento o transmisión de fuerzas entre estructuras distintas. Cada problema requiere un dibujo y un balance propios. Una comparación con una máquina es útil cuando conocemos las semejanzas y las diferencias.
Qué es una polea anatómica
Una polea anatómica es una estructura que guía o redirige el recorrido de un tendón y, por tanto, modifica la dirección local de la fuerza transmitida. El término describe una función mecánica; no exige que exista una rueda, un eje metálico ni una cuerda que pueda deslizarse sin resistencia.
En una máquina elemental, la cuerda rodea una rueda y sale en otra dirección. En el cuerpo encontramos configuraciones diferentes: superficies óseas que orientan el recorrido, estructuras fibrosas que mantienen un tendón próximo al esqueleto y huesos sesamoideos que intervienen en la transmisión. La similitud consiste en que el trayecto determina la dirección de las fuerzas. La composición, la deformación y las condiciones de contacto son distintas.
Una guía no produce energía por el hecho de cambiar una dirección. Su efecto debe analizarse mediante fuerzas, momentos y desplazamientos. Si una configuración permite obtener el mismo momento articular con menos tensión, la explicación estará en su ventaja mecánica y en la relación entre recorridos, no en una multiplicación espontánea de la energía muscular.
Esta perspectiva conecta con las palancas anatómicas: el tendón aporta una fuerza, pero el momento depende además de cómo su línea de acción queda situada respecto al eje. Por eso una estructura pequeña, localizada cerca de la articulación, puede tener una importancia mecánica que no se aprecia mirando solamente el tamaño del músculo.
Guía tendinosa, retináculo y sesamoideo: funciones relacionadas, estructuras diferentes
Varias estructuras pueden orientar una tracción sin ser equivalentes entre sí. Una vaina permite y condiciona el deslizamiento; un retináculo mantiene determinados tendones en su recorrido; un sesamoideo añade una pieza ósea al sistema. Reconocer estas diferencias evita atribuir a todos los ejemplos el mismo comportamiento de una polea ideal.
Hall describe los retináculos de la muñeca como estructuras fibrosas relacionadas con los recorridos tendinosos. En el tobillo explica cómo los maléolos contribuyen a orientar tendones respecto al eje articular. Son ejemplos de una idea anatómica común: el lugar por donde pasa la tracción importa para su acción mecánica, aunque cada región presente una organización propia. (Hall, 2015, pp. 205 y 245–246)
La rótula plantea un problema diferente. Es un hueso sesamoideo integrado en el aparato extensor, con contacto articular sobre el fémur y conexiones tendinosas hacia el cuádriceps y la tibia. El manual dirigido por Izquierdo utiliza la comparación con una polea para explicar su intervención en la geometría extensora. Esa imagen inicial debe completarse con el equilibrio de la pieza ósea y con la identificación del eje tibiofemoral. (Izquierdo, 2008, pp. 506–507)
La denominación general no sustituye a la anatomía. Al estudiar un dibujo, interesa preguntar qué estructura guía, qué tendón desliza, dónde existe contacto y sobre qué segmento se aplica finalmente la fuerza. A partir de esas respuestas podemos construir un modelo sencillo sin convertir el conjunto en una colección de ruedas imaginarias.
La línea de fuerza sigue la tangente local del tendón
La fuerza que un tendón transmite en su inserción sigue su dirección local de tracción. Cuando el recorrido tiene curvas o puntos de guía, esa dirección no coincide necesariamente con la recta que une los extremos completos del conjunto. El segmento próximo a la inserción resulta decisivo para representar la fuerza aplicada allí.
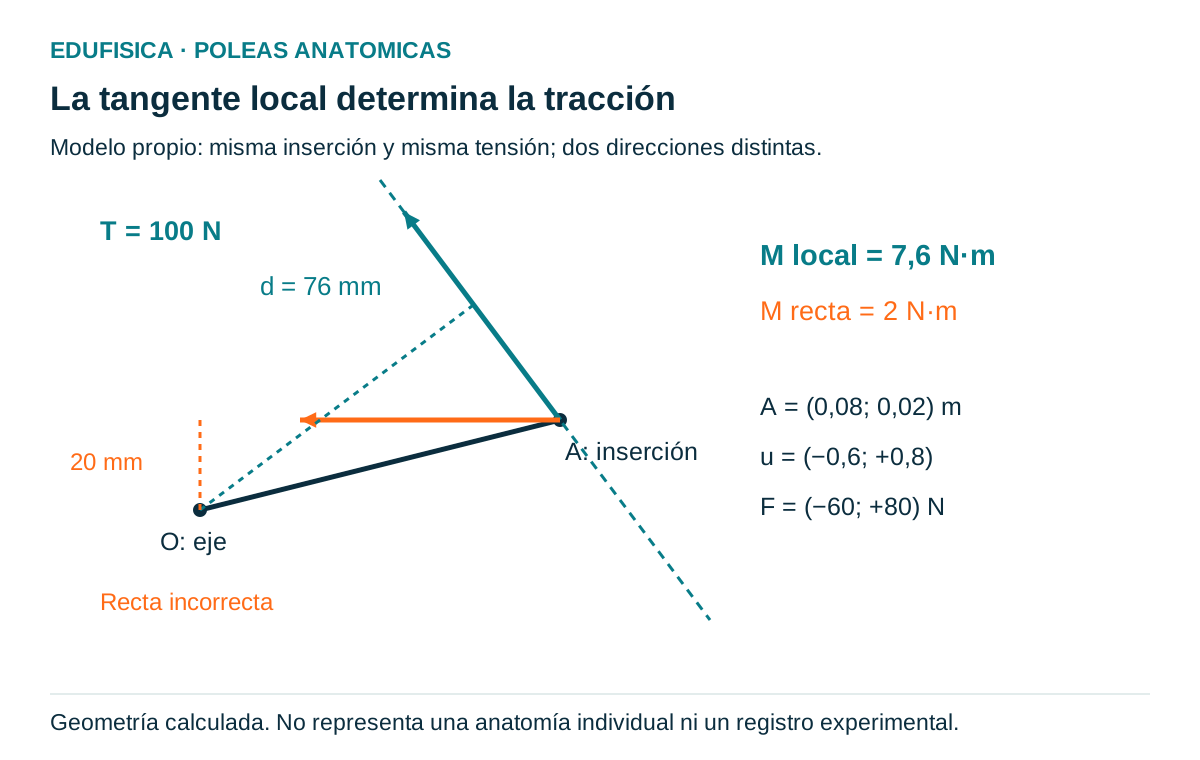
Imaginemos una cuerda que sale de una guía y termina en una palanca. Aunque su otro extremo esté situado hacia la izquierda, la palanca puede recibir una tracción oblicua hacia arriba. La guía explica esa diferencia. Si trazamos una flecha desde el extremo lejano hasta la palanca, eliminamos precisamente la estructura que queríamos estudiar.
En una representación plana, la fuerza local se escribe como , donde es la tensión en newtons y es un vector unitario tangente al trayecto. Para obtener normalizamos la dirección de un pequeño tramo próximo a la inserción. No usamos la longitud total del tendón como si fuera un brazo de momento.
En un trayecto tridimensional hacen falta tres componentes de dirección. Una fotografía lateral puede mostrar la curvatura visible y ocultar una desviación hacia dentro o fuera del plano. La simplificación bidimensional resulta razonable únicamente cuando ese efecto fuera del plano es pequeño para la pregunta planteada. Su utilidad depende del fenómeno que deja dentro, no de lo cómodo que resulte dibujarlo.
Ejemplo calculado: sustituir el trayecto por una recta puede alterar el momento
Un ejemplo hipotético permite separar el efecto de la dirección del efecto de la intensidad. Mantendremos una tensión de 100 newtons y la misma inserción, pero compararemos dos líneas de acción. La diferencia entre sus momentos procederá exclusivamente de la geometría elegida, sin representar un músculo real ni una medición anatómica.
Situamos el eje perpendicular al plano en y la inserción en metros. La dirección local correcta del modelo es , que tiene módulo uno. Por tanto, N. El momento plano respecto a O se calcula con el producto vectorial:
Ahora sustituimos ese trayecto por una tracción horizontal hacia la izquierda, N. La inserción y la tensión siguen siendo las mismas, pero obtenemos N·m. No hemos descubierto que el músculo se vuelva más fuerte: hemos mostrado que un dibujo incorrecto de su dirección puede cambiar el resultado de un cálculo.
El brazo de momento correspondiente es m en el primer caso y m en el segundo. Esas distancias son perpendiculares a las respectivas líneas de acción. La distancia radial de O a A, aproximadamente 0,0825 m, no equivale a ninguna de ellas. Esa distinción se desarrolla en torque muscular y brazo de momento.
Redirigir una tracción no equivale a duplicar su tensión
Una guía fija ideal puede cambiar la dirección de una cuerda sin cambiar su tensión. Para afirmar esa igualdad se supone una cuerda de masa despreciable y un contacto sin fricción, o una rueda sin resistencia apreciable. Si faltan esas condiciones, la igualdad deja de ser una conclusión automática del dibujo.
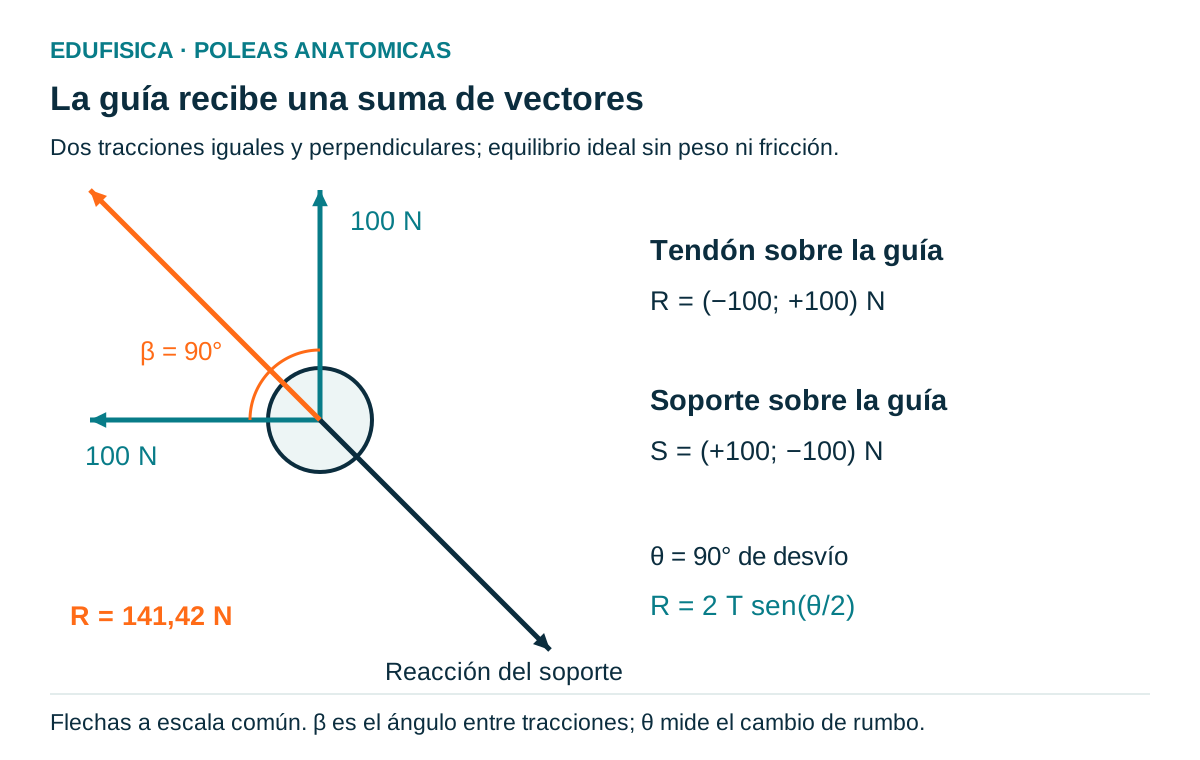
Supongamos una cuerda ideal que se desvía noventa grados alrededor de una guía fija. Si un extremo soporta 100 N, el otro también transmite 100 N en equilibrio bajo esos supuestos. La estructura que sostiene la guía, sin embargo, recibe una resultante diferente, porque actúan sobre ella dos tramos con direcciones distintas.
Esta separación aclara una confusión frecuente: tensión de la cuerda y fuerza sobre el soporte son magnitudes relacionadas, pero no idénticas. Decir que la guía soporta más de 100 N no demuestra que la cuerda transmita esa fuerza mayor a cada extremo. Hace falta distinguir el objeto cuyo equilibrio estamos resolviendo.
Si el extremo se desplaza 0,20 m contra una tensión constante de 100 N, el trabajo asociado tiene una magnitud de 20 J. En una transmisión ideal fija, el otro tramo recorre la misma longitud de cuerda. La guía cambia la orientación del recorrido, no convierte esos 20 J en una cantidad mayor. Una polea móvil con varios ramales constituye otro sistema y exige otro balance.
La reacción sobre la guía depende del ángulo de desvío
El contacto que cambia el rumbo del tendón debe ejercer una fuerza sobre él. A su vez, el tendón ejerce una fuerza opuesta sobre la estructura de guía. Para calcular la resultante es necesario sumar vectores y definir el ángulo utilizado; sumar únicamente las intensidades de las dos tensiones suele dar otro resultado.
Llamaremos al desvío entre la dirección de avance antes y después de una guía ideal. Es cero si el trayecto continúa recto. Con tensiones iguales a ambos lados, la magnitud de la resultante sobre la guía es:
La misma expresión puede escribirse si es el ángulo entre las dos flechas de tensión que salen desde la guía hacia los extremos. Son dos maneras de describir una geometría, no dos leyes diferentes. Confundir esos ángulos produce errores incluso cuando la calculadora funciona correctamente.
En un ejemplo ideal con N, desviar sesenta grados produce N; desviar noventa grados produce aproximadamente 141,42 N; desviar ciento veinte grados produce aproximadamente 173,21 N. Una trayectoria recta da una resultante nula sobre una guía sin otros contactos, mientras que un cambio de sentido completo alcanza 200 N. Ninguno de esos resultados representa una presión articular medida.
La reacción que el soporte ejerce sobre la guía tiene igual magnitud y sentido contrario a la resultante tendinosa cuando el conjunto está en equilibrio y hemos despreciado su peso. En un cuerpo real habría que añadir otras conexiones, contacto distribuido e inercia. El balance ideal permite identificar qué fuerzas faltan, antes de incorporarlas.
Qué cambia cuando las tensiones de entrada y salida son distintas
La igualdad de tensiones pertenece a un modelo, no a la definición de tendón. Cuando existen fricción, deformación, inercia o conexiones adicionales, pueden aparecer diferencias entre tramos. En ese caso conservamos la suma vectorial, pero dejamos de usar una expresión que presupone dos tensiones iguales y conocemos qué hipótesis hemos abandonado.
Para dos tensiones y cuyas flechas salientes forman un ángulo , la resultante tiene magnitud . La fórmula expresa la suma de esas dos fuerzas. No explica por sí misma por qué las tensiones son diferentes; esa pregunta corresponde al contacto y al mecanismo de transmisión.
En un ejemplo propio, un tramo tira con 80 N hacia la izquierda y el otro con 100 N hacia arriba. La resultante sobre la guía es N y su magnitud es aproximadamente 128,06 N. El soporte ideal debe aportar N para equilibrarla. Comparar solo 80 y 100 no revela la dirección del soporte ni permite dibujar el diagrama completo.
Si ambos tramos tiraran en la misma dirección, la magnitud sería 180 N. Si tiraran en sentidos opuestos, sería 20 N. Este cambio no depende de una propiedad nueva de los materiales, sino de la orientación de las fuerzas. De ahí que las componentes vectoriales sean necesarias para analizar una guía y no un recurso matemático añadido al final.
Resultante de contacto, presión y tensión del tejido
Una fuerza resultante resume el efecto de un contacto, pero no informa cómo se reparte sobre la superficie. La presión describe una carga por unidad de área, mientras que la tensión mecánica interna del tejido depende de su estructura y deformación. Estas magnitudes no deben intercambiarse al interpretar una polea anatómica.
Si distribuimos de manera uniforme 100 N sobre 50 mm², la presión media ideal es 2 N/mm², equivalente a 2 MPa. Si mantenemos la fuerza y reducimos el área a 10 mm², la media sube a 10 MPa. Son ejemplos aritméticos de distribución uniforme, no estimaciones de presión en un retináculo, una vaina o la articulación patelofemoral.
En un contacto curvo la carga puede concentrarse en ciertas regiones. Además, la superficie cambia con la postura y la deformación. Una media obtenida dividiendo fuerza por área no identifica el máximo local ni su ubicación. Para estudiar esos detalles se necesitan mediciones o modelos que representen la distribución, además de un balance de fuerzas.
La tensión del tendón también puede estimarse como una media de fuerza sobre sección transversal en una idealización axial. Pero su área transversal no es la superficie de contacto con la guía. Usar ambas áreas indistintamente mezcla dos problemas: cuánto esfuerzo soporta el material en su interior y qué carga recibe una superficie que lo sostiene o redirige.
Esta distinción tiene valor pedagógico. Un estudiante puede calcular correctamente 2 MPa y, sin embargo, atribuirlos al objeto equivocado. Pedir que señale la superficie a la que corresponde el denominador permite evaluar su comprensión antes de discutir si el número es grande o pequeño.
Cómo una guía modifica el brazo de momento
El brazo de momento es la distancia perpendicular entre un eje y una línea de acción en el caso plano correspondiente. Una guía puede modificarlo al desplazar el recorrido del tendón o cambiar su orientación. El efecto interesa porque relaciona una fuerza lineal con su contribución al momento, no porque cambie necesariamente la tensión.
En un modelo plano con una sola contribución, . Si necesitamos equilibrar un momento externo de 8 N·m con un brazo interno de 0,020 m, la tensión calculada es 400 N. Con un brazo de 0,030 m bastarían aproximadamente 266,67 N dentro del mismo modelo. El descenso procede del denominador, no de una reducción del momento solicitado.
Ese cálculo permite comparar configuraciones, pero el momento neto de una articulación real no determina una fuerza muscular única. Pueden actuar varios músculos, tejidos pasivos y contribuciones opuestas. Incluso si conocemos el brazo de un tendón, dividir el momento neto por esa distancia exige justificar que ese tendón representa la contribución que estamos buscando.
Tampoco todo alejamiento visible del tendón aumenta el momento respecto a cualquier eje. La dirección de la fuerza importa, y el eje puede cambiar con la postura. Si la línea de acción se orienta de otro modo, el resultado puede crecer o disminuir. La pregunta correcta es cuánto momento produce una unidad de tensión respecto al eje y al sentido definidos.
La relación entre brazo de momento y excursión tendinosa
La ventaja de un brazo mayor tiene una contrapartida geométrica: para un mismo pequeño giro, el trayecto necesita una excursión mayor bajo condiciones ideales. Fuerza, momento y desplazamiento forman parte de una misma transmisión. Analizarlos juntos evita presentar una ventaja de fuerza como si no tuviera ningún coste de recorrido.
Para una transmisión ideal de un grado de libertad, sin deformaciones que alteren la relación, la magnitud del brazo puede obtenerse de . Aquí representa una longitud de recorrido y un ángulo en radianes. Si se trabaja con un brazo firmado, debe especificarse el sentido del ángulo y si aumentar L corresponde a acortar o alargar la unidad.
Tomemos una configuración hipotética con m aproximadamente constante durante un giro de diez grados. Como rad, la excursión es m, unos 3,49 mm. Con 200 N, el momento es 4 N·m y el trabajo ideal correspondiente es aproximadamente 0,698 J por ambas vías: y .
No debemos extender la aproximación constante a cualquier recorrido. Si el brazo cambia, calculamos con el signo adecuado. La deformación del tendón introduce otra diferencia entre excursión geométrica y cambio de longitud de los fascículos musculares. Por eso medir un desplazamiento en un extremo no equivale siempre a observar el acortamiento de todo el sistema.
La rótula: una pieza intermedia en el aparato extensor
La rótula interviene entre la tracción del cuádriceps y la fuerza transmitida hacia la tibia. Su contacto con el fémur y su posición cambiante hacen que no baste dibujar una cuerda alrededor de una rueda fija. Debemos distinguir la fuerza del tendón del cuádriceps, la del tendón rotuliano y la reacción articular.
La fuerza que actúa sobre la tibia a través del tendón rotuliano tiene una línea de acción y un brazo respecto al eje tibiofemoral. En cambio, el cuádriceps transmite su acción a través de la pieza intermedia. Su fuerza no se inserta directamente en la tibia de la misma manera. Esa diferencia explica por qué aparecen conceptos como brazo de momento efectivo del cuádriceps.
Im, Goltzer y Sheehan estudiaron este problema con resonancia dinámica durante flexión y extensión voluntarias en cuarenta personas sin síntomas. Diferenciaron el brazo del tendón rotuliano y el brazo efectivo del cuádriceps, y encontraron que la relación entre las fuerzas de ambos tendones variaba con el ángulo. El resultado respalda una distinción mecánica concreta: no se puede imponer una igualdad de tensiones propia de una cuerda ideal a ese sistema intermedio. (Im et al., 2015)
Este ejemplo también permite separar anatomía y función. Identificar la rótula es un paso; estimar cómo transmite una fuerza exige conocer posiciones, direcciones y contactos durante la tarea. Una ilustración escolar puede situar esos elementos, pero no proporcionar automáticamente la fuerza interna de una sentadilla, un salto o una extensión realizada por una persona concreta.
Un balance de momentos explica por qué dos tensiones pueden diferir
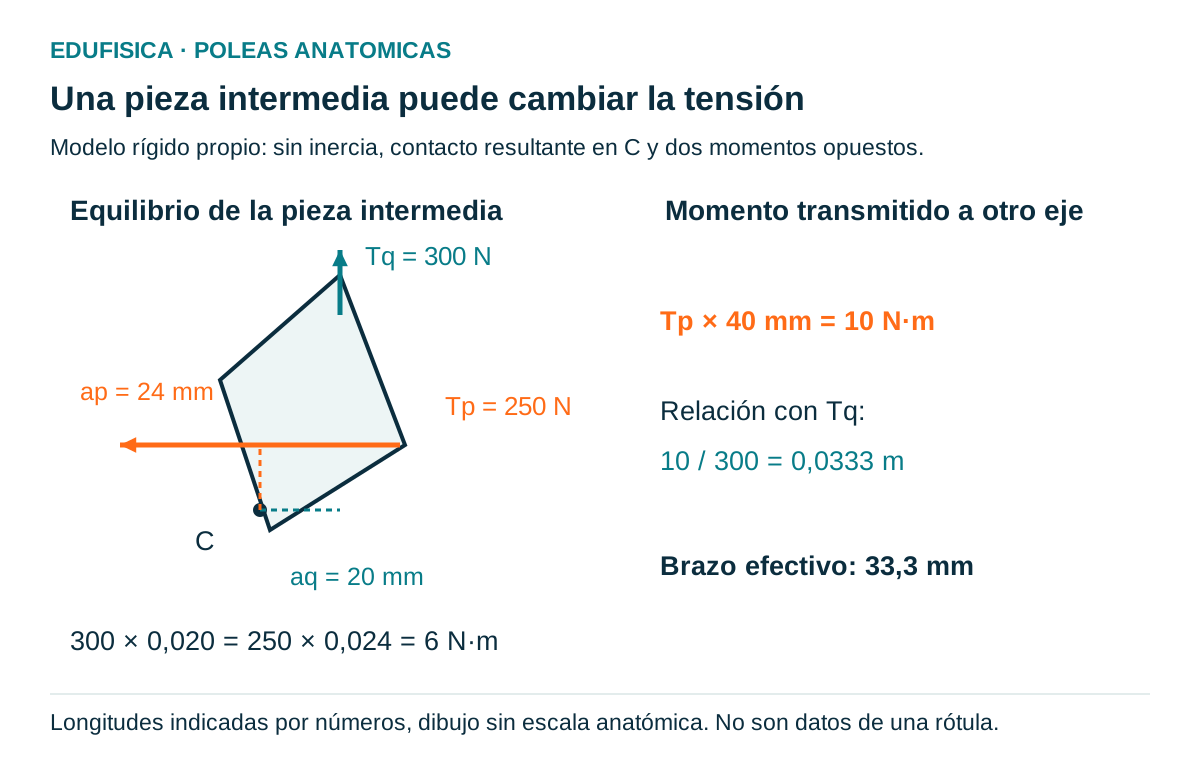
Una pieza intermedia puede recibir tracciones distintas aunque ambas participen en la misma transmisión. Para comprenderlo conviene resolver un equilibrio alrededor de un punto definido. El resultado depende de los brazos de cada fuerza respecto a ese punto, no de la suposición de que todos los tramos deban transportar una tensión idéntica.
En un modelo didáctico plano de una pieza rígida, elegimos un punto de contacto C cuya reacción resultante no produce momento respecto a C. Suponemos despreciables los efectos inerciales y otros momentos. Si y actúan con brazos y en sentidos opuestos, el balance es .
Con valores hipotéticos N, m y m, obtenemos N. Si la segunda tracción actúa sobre otra palanca con brazo de 0,040 m, su momento es 10 N·m. La distancia equivalente que relaciona los 300 N iniciales con ese momento es aproximadamente 0,0333 m. Ninguna de esas tres distancias puede sustituir a las otras sin cambiar el cálculo.
El ejemplo reproduce un procedimiento general de estática, no una anatomía individual. Si la reacción no pasa por C, aparecen otros contactos o la pieza acelera, debemos añadir sus momentos. La elección del punto simplifica ecuaciones cuando se corresponde con el modelo, pero no borra fuerzas del cuerpo ni convierte un contacto distribuido en un pivote fijo universal.
La rodilla también exige pensar en tres dimensiones
El brazo dibujado en una vista lateral puede aproximar ciertos cálculos de extensión, pero la rodilla posee un eje espacial y trayectos tridimensionales. La distancia mínima entre una línea y un eje no siempre expresa por sí sola el momento alrededor de ese eje. También importa el ángulo entre ambos elementos geométricos.
Krevolin, Pandy y Pearce calcularon el brazo del tendón rotuliano respecto al eje de movimiento de seis rodillas cadavéricas. Su análisis mostró una diferencia cerca de la extensión completa entre la distancia perpendicular mínima y el brazo efectivo alrededor del eje, vinculada a la orientación relativa del tendón y ese eje. Se trata de evidencia geométrica en ese material experimental, no de una regla sobre qué ángulo de entrenamiento conviene a todo el mundo. (Krevolin et al., 2004)
Para una fuerza aplicada en posición , el momento respecto a un punto es . Su componente alrededor de un eje unitario es . Dividir esa componente firmada por T define un brazo efectivo para ese eje y ese sentido. El cálculo conserva la orientación que una simple distancia positiva no muestra.
Esta distinción es especialmente útil cuando dos métodos ofrecen resultados diferentes. Antes de atribuirlos a la anatomía hay que comprobar si usan el mismo eje, la misma definición y las mismas condiciones. Un valor planar, una distancia mínima espacial y un brazo efectivo proyectado pueden compartir unidades y responder a preguntas distintas.
Las poleas de los dedos mantienen el recorrido próximo a las falanges
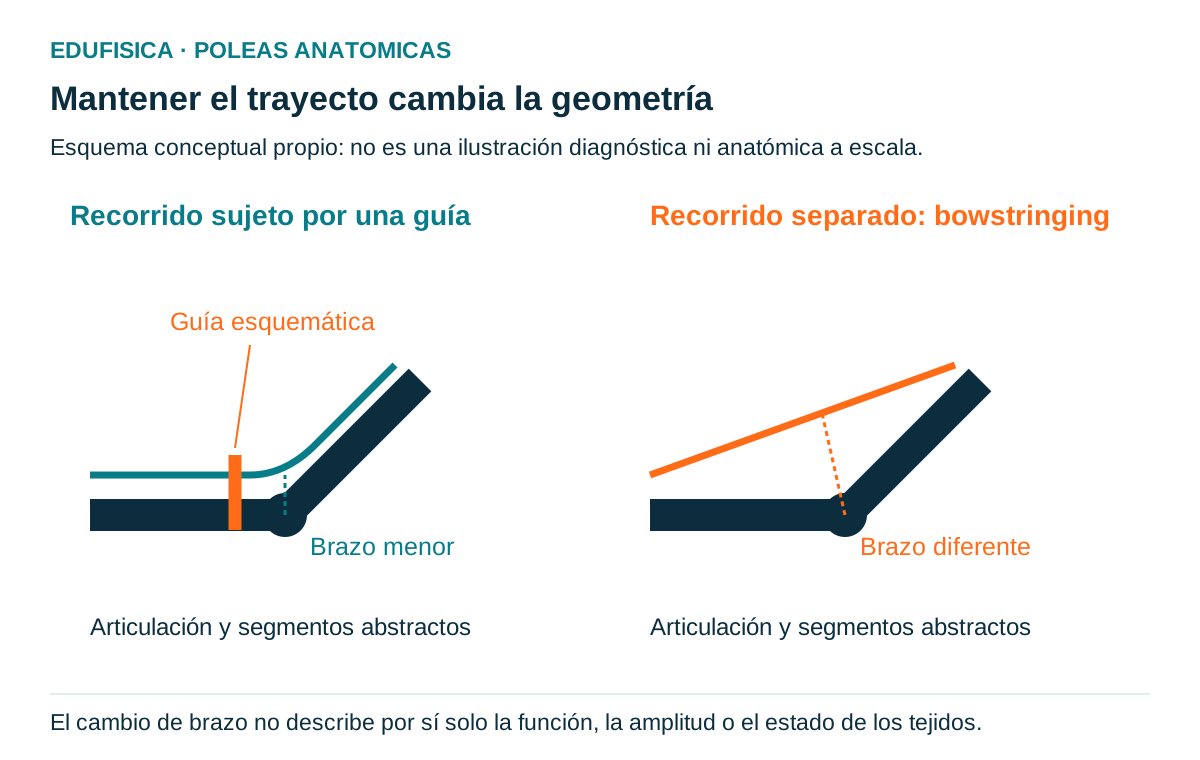
En los dedos, las estructuras de guía tendinosa permiten estudiar la relación entre proximidad al hueso, deslizamiento y transmisión de fuerza. Un tendón que se separa de su recorrido habitual puede cambiar su brazo y su excursión. Ese cambio geométrico no basta para describir toda la función de la mano ni sus posibles alteraciones.
Un modelo propio puede representar dos falanges articuladas, un cordón que las cruza y unas bandas que guían el trayecto. Mientras el cordón se mantiene cerca del eje, su brazo es pequeño. Si lo dejamos separarse, cambia la perpendicular. El propósito de esta representación es comprender una relación, no reproducir la forma ni la resistencia real de las poleas digitales.
El término inglés bowstringing alude a la separación del tendón respecto al hueso, comparable visualmente a la cuerda de un arco. La apariencia puede sugerir un brazo mayor, pero la función también depende del recorrido disponible, la interacción entre articulaciones y la integridad de los tejidos que guiaban el tendón. Una modificación local puede afectar a una cadena de movimientos.
La guía actúa sobre el tendón y recibe una fuerza de él. Por ello no es un elemento pasivo en el sentido de estar descargado. Su función mecánica incluye soportar contacto mientras permite una transmisión compatible con el movimiento. Para analizar esa carga conviene volver al balance de vectores y abandonar la idea de que una tensión longitudinal nunca genera una resultante transversal.
Qué aporta la investigación sobre agarres de escalada
Los agarres de escalada muestran que una misma familia de acciones puede cambiar la geometría interna de los dedos. La fuerza aplicada en la punta no describe por sí sola las fuerzas tendinosas y de guía. Para relacionarlas hacen falta modelos que representen varias articulaciones, distintos tendones y contribuciones musculares o pasivas.
Vigouroux y colaboradores utilizaron un modelo estático tridimensional para estimar fuerzas tendinosas y de polea en dos configuraciones de agarre. El modelo distinguió tendones flexores y otras contribuciones, e incluyó una contribución pasiva para una articulación en la posición arqueada. Su interés aquí es metodológico: las fuerzas internas se estimaron a través de una estructura de relaciones, no se igualaron directamente a la fuerza exterior del dedo. (Vigouroux et al., 2006)
No corresponde convertir ese procedimiento en un cálculo escolar de riesgo individual. Un resultado interno depende de la geometría, los datos utilizados y los criterios del modelo. Dos personas que aplican una misma fuerza exterior pueden distribuirla de modo diferente entre dedos y estructuras. Además, un modelo estático no reproduce una liberación súbita del apoyo o una transición rápida.
La comparación sí ayuda a formular preguntas mejor delimitadas: qué articulaciones cambian de posición, qué trayectos se modifican y qué contribuciones se han incluido. Esas preguntas permiten comprender por qué una postura de agarre no debe clasificarse únicamente por el aspecto de los nudillos o por una etiqueta de dificultad.
Ejemplo de dedo simplificado: fuerza y excursión cambian juntas
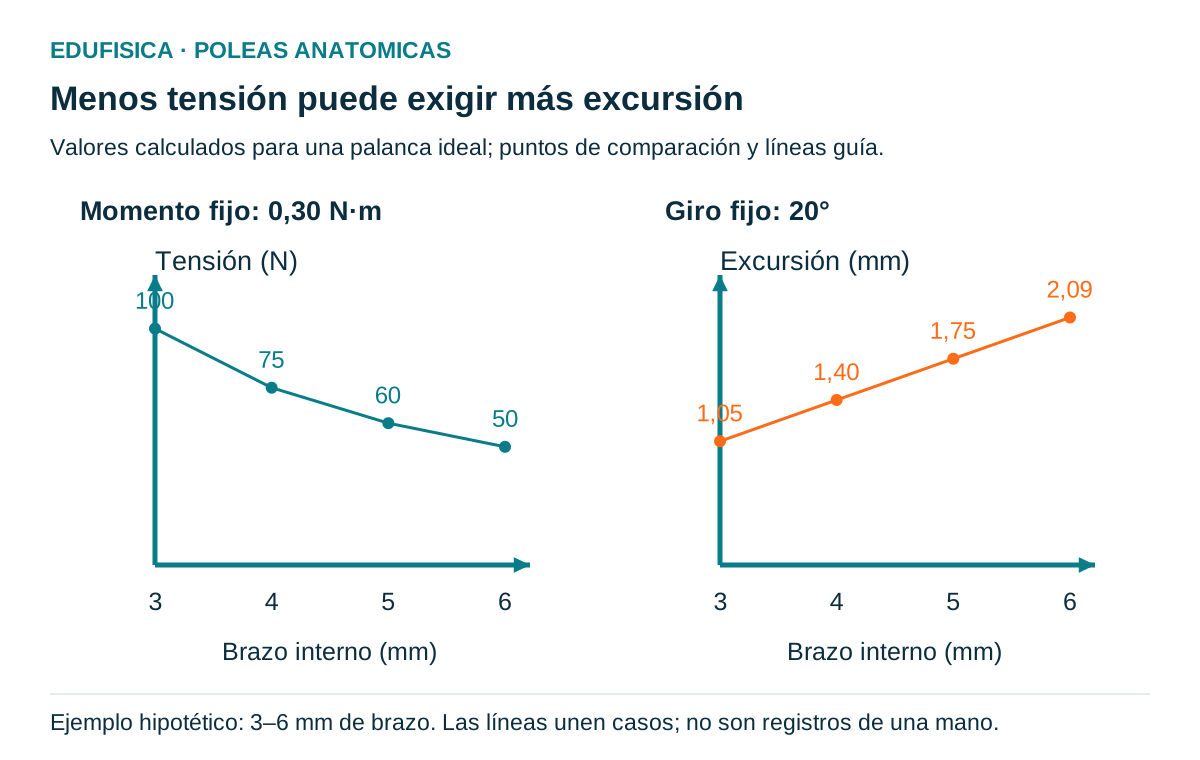
Una palanca digital hipotética permite calcular la contrapartida de un brazo interno diferente sin atribuir valores a una persona. Mantendremos el momento externo y compararemos dos recorridos ideales del mismo cordón. El ejercicio muestra cómo una configuración que exige menos tensión puede necesitar más excursión para completar el mismo giro.
Una fuerza externa de 10 N actúa con brazo de 0,030 m. Su momento tiene magnitud 0,30 N·m. Si un único cordón debe equilibrarlo con brazo de 0,004 m, necesita 75 N. Si su brazo pasa a 0,006 m, necesita 50 N. Las tensiones pertenecen al modelo de una contribución única, sin otras articulaciones ni tejidos.
Para un giro de veinte grados, aproximadamente 0,34907 rad, y brazos constantes, las excursiones son 1,396 mm y 2,094 mm respectivamente. La primera combinación da J; la segunda, J. El trabajo ideal coincide también con .
Podemos extender el cálculo a varios brazos hipotéticos: 3, 4, 5 y 6 mm requieren 100, 75, 60 y 50 N para el mismo momento de 0,30 N·m. La curva de fuerza disminuye de forma inversa; la excursión para veinte grados aumenta linealmente con el brazo. Son relaciones matemáticas propias del modelo, no curvas observadas de fuerza en un dedo.
La lectura funcional no consiste en elegir el mayor brazo posible. Un sistema biológico también debe resolver amplitud, velocidad, estabilidad, contacto y coordinación. El ejemplo muestra una compensación concreta entre fuerza y recorrido; no ofrece una regla para modificar una polea ni una recomendación clínica sobre una lesión.
El contacto real puede introducir fricción
El deslizamiento tendinoso se produce en un entorno biológico que no equivale a un contacto ideal sin resistencia. La fricción puede contribuir a diferencias entre fuerzas transmitidas y a la disipación de energía. Su magnitud depende del sistema estudiado; no debe importarse desde una cuerda seca ni tratarse como una constante universal.
Schweizer y colaboradores desarrollaron un procedimiento indirecto para estudiar fricción tendón-polea en vivo. Compararon acciones de flexión con distinta participación del deslizamiento en veintiséis varones y cincuenta y una manos. El resumen plantea que la hipótesis de fricción baja necesita revisarse bajo las cargas estudiadas. Esto documenta una limitación del modelo ideal; no identifica directamente la fricción de cualquier dedo, postura o persona. (Schweizer et al., 2003)
La palabra indirecto es decisiva: una diferencia entre fuerzas medidas no puede interpretarse sin considerar el procedimiento y sus supuestos. La fuerza muscular también cambia con las condiciones de la contracción. Por tanto, separar el aporte del contacto requiere un diseño que contemple esas otras diferencias y una interpretación proporcionada a lo que realmente se observó.
En un dispositivo didáctico podemos introducir una resistencia conocida y medir la tensión de entrada y salida. Si la entrada aporta 12 J y la salida entrega 10 J durante un proceso sin cambio de energía almacenada, quedan 2 J asociados a pérdidas u otras transferencias dentro del sistema definido. Esa contabilidad permite hablar de transmisión sin convertir toda diferencia de tensión en una cifra de fricción anatómica.
Una guía deformable cambia el problema geométrico
Un trayecto dibujado sobre una forma rígida permanece igual mientras se mantenga la postura. En una estructura deformable, la propia carga puede modificar el recorrido y el contacto. Esa interacción entre fuerza y geometría añade un nivel de análisis: el brazo que utilizamos puede depender también de cómo se deforma el sistema.
Una banda flexible puede sujetar un cordón y ceder ligeramente cuando aumenta la tensión. La dirección de salida, el área de apoyo y la separación respecto al eje pueden cambiar. Si calculamos el momento con un brazo medido sin carga, debemos comprobar si sigue representando la configuración cargada que nos interesa.
Hay que diferenciar tres longitudes: la excursión del trayecto al cambiar el ángulo, el alargamiento del material tendinoso y el cambio de longitud muscular. Pueden ocurrir de manera simultánea. Una observación del extremo distal no identifica por sí sola las tres. Esa diferencia conecta la geometría con la transmisión de fuerza en la contracción, sin reducirla al acortamiento visible de una pieza.
Para un modelo avanzado, la trayectoria puede expresarse , indicando su dependencia del ángulo y de la carga. No necesitamos resolver toda esa función para entender por qué una aproximación rígida puede ser suficiente en una demostración y limitada en una estimación individual. Lo relevante es identificar qué variación hemos dejado fuera y si influye en la pregunta.
El recorrido puede cambiar a lo largo del movimiento
Una guía anatómica no tiene por qué imponer una línea de acción constante durante todo el recorrido articular. Las posiciones de los segmentos y los contactos pueden cambiar, de modo que también cambien la tangente y el brazo. Conviene describir una función del ángulo o varias configuraciones, en lugar de asignar una única flecha permanente.
En un modelo hipotético, un brazo crece linealmente de 20 a 30 mm durante un giro de treinta grados. Para un momento constante de 6 N·m, la tensión requerida baja de 300 a 200 N. En el punto intermedio, con 25 mm, es 240 N. Usar la media de las tensiones extremas, 250 N, no reproduce ese valor intermedio porque la relación es inversa.
La excursión se calcula integrando el brazo. Para esa función lineal, su valor medio de 25 mm multiplicado por el giro de 0,52360 rad produce aproximadamente 13,09 mm. Esta simplificación funciona porque hemos definido un cambio lineal; no justifica promediar del mismo modo cualquier recorrido curvo o discontinuo.
Al observar un gesto interesa localizar las fases: cuándo cambia el contacto, cuándo la línea cruza una referencia y cuándo el eje se desplaza. Un único fotograma puede representar un instante relevante, pero no sustituye la historia completa. La comparación de configuraciones permite explicar variaciones sin inventar que un tejido tiene una acción idéntica en todas las posiciones.
Cómo estudiar una polea anatómica sin confundir observación y estimación
El análisis comienza identificando qué puede observarse y qué debe estimarse. Una imagen puede mostrar un trayecto; una medición externa puede registrar una fuerza; un modelo puede relacionar esas observaciones con fuerzas internas. Son pasos conectados, pero cada uno incorpora información y supuestos que deben conservarse al interpretar el resultado.
Un procedimiento útil define primero el segmento o la pieza que se aislará. Después sitúa los puntos de contacto, el eje de interés y las direcciones de tracción. Solo entonces asigna intensidades, si existen datos que las respalden. Dibujar una flecha grande en un tendón no aporta una medición de su tensión.
En un modelo musculoesquelético, los puntos de paso y las superficies de envoltura ayudan a representar recorridos. La elección de esas restricciones puede modificar el brazo y las fuerzas estimadas. Por eso el modelado musculoesquelético requiere revisar geometría, escalado y validación, además de ejecutar un cálculo. Una trayectoria que cruza una superficie que debería rodear puede producir un resultado numérico y seguir siendo un modelo inadecuado.
Para comunicar resultados, hay que distinguir entre fuerza medida, dirección reconstruida y tensión estimada. Una estimación puede ser útil sin ser una medición directa. Su valor aumenta cuando se documentan las fuentes de incertidumbre y se comprueba qué cambia al modificar supuestos razonables, especialmente la posición del eje y el recorrido próximo a la inserción.
Por qué unos milímetros pueden cambiar una estimación
En una relación inversa entre tensión y brazo, una pequeña diferencia absoluta puede generar una diferencia relativa apreciable. El efecto es especialmente visible cuando el brazo es pequeño. Analizar la sensibilidad no significa descartar el modelo: permite expresar cuánto depende la respuesta de una distancia que no conocemos de manera exacta.
Con un momento hipotético de 10 N·m y un brazo de 25 mm, obtenemos 400 N. Si el brazo fuera 23 mm, la estimación subiría a 434,78 N; si fuera 27 mm, bajaría a 370,37 N. Un intervalo simétrico de dos milímetros no produce variaciones simétricas de tensión, debido a la división.
Además, un error de dirección puede alterar la distancia perpendicular aunque la inserción esté bien localizada. Conviene separar incertidumbre en la posición, en la orientación y en el eje. Un marcador cutáneo puede aportar una referencia exterior sin describir por sí solo el trayecto profundo de un tendón. Una regla visible en la imagen tampoco corrige una perspectiva oblicua.
Para una explicación docente podemos mostrar los tres resultados y pedir que se identifique cuál corresponde a cada brazo. Para una aplicación profesional, el análisis debe reflejar la incertidumbre real del método. Presentar 400,000 N cuando desconocemos varios milímetros de geometría añade decimales, pero no añade conocimiento.
Comparar mecanismos exige mantener el mismo sistema de referencia
Una comparación entre guías tiene sentido cuando sabemos qué magnitud estamos comparando y alrededor de qué eje. La tensión, la reacción sobre la guía, el momento y la excursión responden a preguntas distintas. Mantener esas referencias permite describir ventajas y compromisos sin transformar una diferencia local en una clasificación general de eficacia.
| Magnitud | Pregunta que responde | Información necesaria |
|---|---|---|
| Tensión tendinosa | ¿Cuánta tracción transmite un tramo? | Fuerza o modelo interno, dirección y condiciones de transmisión. |
| Reacción sobre una guía | ¿Qué resultante debe soportar el contacto? | Vectores de los tramos y otras fuerzas sobre la guía. |
| Momento alrededor de un eje | ¿Qué contribución rotatoria produce la tracción? | Línea de acción, posición y eje definido. |
| Excursión | ¿Qué recorrido exige un cambio angular? | Trayecto, variación con el ángulo y deformaciones consideradas. |
| Presión | ¿Cómo se distribuye la carga superficial? | Contacto y área; para valores locales, distribución y deformación. |
Una guía puede reducir la tensión necesaria para un momento dentro de una configuración y, al mismo tiempo, modificar la excursión o el contacto. Esas observaciones pueden coexistir. El lenguaje comparativo debería especificar «menor tensión para este momento y esta geometría», en lugar de «mejor polea» sin indicar la tarea.
También deben mantenerse las unidades. La fuerza se expresa en newtons, el momento en newton metro y la presión en pascales. El brazo se mide en metros, y la derivada de longitud respecto a un ángulo se calcula con radianes. Un cociente numérico correcto pierde sentido si combina milímetros y metros sin conversión.
Una demostración docente con cordón, guía y palanca
Una demostración sencilla puede convertir el recorrido tendinoso en un problema visible sin presentar un montaje como réplica del cuerpo. La propuesta consiste en variar dirección y distancia mientras se conservan otras condiciones. El alumnado puede observar, predecir y calcular qué cambia, con fuerzas pequeñas y materiales preparados para el trabajo de mesa.
En esta actividad hipotética utilizamos una palanca articulada sobre una base, un cordón, una guía de superficie lisa y un dinamómetro adecuado al montaje. No enrollamos el cordón sobre manos ni articulaciones. Marcamos el eje, el punto de unión y varias posiciones de la guía. La representación corresponde a una transmisión mecánica escolar, no a una evaluación del estudiante.
Primero se observa la dirección de salida sin asignar números. Después se dibuja la perpendicular desde el eje y se estima el brazo en cada configuración. Finalmente, si el montaje permite medir con precisión suficiente, se relaciona la fuerza con el momento exterior. Cambiar una sola variable facilita distinguir un efecto geométrico de una diferencia debida al rozamiento o a un montaje inestable.
Una variante mantiene la dirección, pero desplaza la guía. Otra mantiene el punto de unión y cambia la dirección de salida. El registro puede contener un dibujo, unidades, supuestos y una explicación del resultado. El criterio de aprendizaje es comprender por qué cambia el momento, no conseguir la cifra de fuerza más alta.
Errores que conviene corregir en un dibujo biomecánico
Los errores más frecuentes aparecen antes de resolver la ecuación: una línea de fuerza mal trazada, un ángulo sin definición o un sistema sin delimitar. Corregirlos exige revisar el dibujo y el lenguaje utilizado. Una calculadora no distingue si el brazo pertenece al eje analizado ni si la fuerza corresponde al objeto aislado.
La primera revisión consiste en comprobar dónde actúa cada flecha. La tensión que el tendón ejerce sobre una guía no se coloca automáticamente sobre el segmento óseo que recibe su inserción final. La reacción del contacto tampoco se suma a la tensión como si ambas fueran fuerzas sucesivas del mismo tramo.
Después comprobamos la perpendicular. Medir la distancia del eje a la inserción da una longitud radial, que coincide con el brazo únicamente bajo una orientación particular. En una curva, la tangente local decide la fuerza de salida. En tres dimensiones, la componente del momento alrededor del eje requiere además una proyección.
Por último revisamos la interpretación: un valor interno calculado no es una medición clínica, una guía anatómica no es una polea móvil de dos ramales y un mayor brazo no equivale a una ganancia gratuita de energía. Esas correcciones permiten que la analogía mecánica siga siendo útil, porque indican exactamente qué relación está representando.
Preguntas sobre poleas anatómicas y líneas de fuerza
Las dudas sobre estos mecanismos suelen mezclar estructuras y magnitudes que pertenecen a niveles diferentes del análisis. Responderlas exige separar recorrido, tensión, momento y contacto. Las siguientes respuestas reúnen las distinciones principales para interpretar una ilustración, un cálculo sencillo o una explicación del aparato extensor sin atribuirles datos que no contienen.
- ¿Una polea anatómica aumenta siempre la fuerza del músculo?
- No. Puede redirigir la tracción y modificar su brazo de momento. La tensión requerida para un momento puede cambiar según la geometría, pero no existe una multiplicación general de fuerza o energía aplicable a todas las estructuras.
- ¿Por qué no basta unir origen e inserción con una recta?
- Porque una guía puede cambiar el recorrido. La fuerza en la inserción sigue la tangente local del tendón, que puede diferir de la recta entre los extremos del conjunto.
- ¿La rótula funciona igual que una rueda ideal?
- La comparación explica parte de su función, pero la rótula es una pieza intermedia con contacto articular y posición cambiante. Las fuerzas del tendón del cuádriceps y del tendón rotuliano requieren un balance propio.
- ¿Una tensión de 100 N implica 100 N sobre la guía?
- No necesariamente. En un desvío ideal de noventa grados con 100 N en ambos tramos, la resultante sobre la guía es aproximadamente 141,42 N. Su valor depende de las direcciones y de las fuerzas incluidas.
- ¿Un brazo mayor requiere más recorrido tendinoso?
- En la transmisión ideal de un grado de libertad, un brazo mayor requiere más excursión para el mismo pequeño giro. Si el brazo cambia durante el recorrido o los tejidos se deforman, hay que considerar esas variaciones.
Referencias
- Hall, S. J. (2015). Basic biomechanics (7th ed.). McGraw-Hill Education. Registro bibliográfico.
- Im, H. S., Goltzer, O., & Sheehan, F. T. (2015). The effective quadriceps and patellar tendon moment arms relative to the tibiofemoral finite helical axis. Journal of Biomechanics, 48(14), 3737–3742. https://doi.org/10.1016/j.jbiomech.2015.04.003.
- Izquierdo, M. (Dir.). (2008). Biomecánica y bases neuromusculares de la actividad física y el deporte. Editorial Médica Panamericana. Editorial.
- Krevolin, J. L., Pandy, M. G., & Pearce, J. C. (2004). Moment arm of the patellar tendon in the human knee. Journal of Biomechanics, 37(5), 785–788. https://doi.org/10.1016/j.jbiomech.2003.09.010.
- Schweizer, A., Frank, O., Ochsner, P. E., & Jacob, H. A. C. (2003). Friction between human finger flexor tendons and pulleys at high loads. Journal of Biomechanics, 36(1), 63–71. https://doi.org/10.1016/S0021-9290(02)00242-7.
- Vigouroux, L., Quaine, F., Labarre-Vila, A., & Moutet, F. (2006). Estimation of finger muscle tendon tensions and pulley forces during specific sport-climbing grip techniques. Journal of Biomechanics, 39(14), 2583–2592. https://doi.org/10.1016/j.jbiomech.2005.08.027.