
Una flecha dibujada junto a un deportista puede parecer una explicación suficiente: aquí empuja, allí tira, hacia ese lado avanza. Sin embargo, el dibujo solo empieza a resultar útil cuando sabemos qué cuerpo recibe la fuerza, cuánto vale, desde qué referencia se describe y qué operación permite relacionarla con las demás. Los vectores hacen explícitas esas decisiones.
La composición de fuerzas conecta el lenguaje geométrico con preguntas concretas. Permite distinguir un apoyo que sostiene del que también acelera, comparar mediciones expresadas en referencias diferentes y reconocer cuándo dos acciones se compensan en traslación, aunque todavía puedan producir un giro. Los ejemplos numéricos de esta página son hipotéticos y se construyen para explicar esos problemas.
Qué es un vector y qué información añade
Un vector representa una magnitud que necesita dirección y sentido, además de tamaño, para quedar descrita. En biomecánica aparecen vectores de posición, desplazamiento, velocidad, aceleración y fuerza. La masa y el tiempo, en cambio, son escalares: no requieren una flecha orientada para expresar su valor dentro del modelo utilizado.
Decir que una fuerza vale 200 newtons informa de su magnitud, pero deja sin resolver hacia dónde actúa. Una fuerza de 200 N vertical ascendente no tiene los mismos efectos traslacionales que otra de igual magnitud dirigida horizontalmente. El valor numérico coincide; la interacción descrita es diferente. Por eso una comparación basada únicamente en el tamaño pierde una parte esencial de la información.
Las unidades también forman parte de la descripción. Una flecha de posición puede medirse en metros y una de fuerza en newtons. Aunque ambas apunten al mismo lugar del dibujo, no se suman: representan magnitudes distintas. Tampoco corresponde sumar 200 N y 70 kg como si fueran dos fuerzas. La masa puede intervenir en un cálculo del peso, pero esa conversión requiere una relación física y una aceleración gravitatoria especificada.
Hall presenta la resolución vectorial como herramienta del análisis biomecánico; Pérez Ruiz y colaboradores distinguen las proyecciones escalares de los vectores asociados a cada eje. Esta separación ayuda a comprender por qué un componente puede tener signo negativo sin que la magnitud del vector sea negativa. Hall, 2015, pp. 73–77; Pérez Ruiz et al., 2021, pp. 207–212.
No toda magnitud relacionada con fuerzas es un vector del mismo tipo. La presión escalar de un fluido en reposo, por ejemplo, no se convierte en vector porque tenga efectos sobre una superficie. La fuerza que resulta de esa presión sí posee orientación, determinada por la superficie y el modelo. Mantener esta distinción evita clasificar las magnitudes según la apariencia del instrumento que las mide.
La fuerza necesita un cuerpo y una línea de acción
La misma fuerza puede producir consecuencias distintas cuando cambia su punto de aplicación. Para analizar un cuerpo extendido, la dirección y el tamaño no bastan: también interesa su línea de acción. El dibujo debe identificar el cuerpo receptor y la ubicación de la interacción respecto de la referencia elegida.
Una fuerza horizontal aplicada cerca del suelo y otra aplicada a mayor altura pueden tener iguales componentes, pero diferentes momentos respecto de un punto de apoyo. La suma vectorial resuelve su efecto traslacional conjunto. El análisis del giro requiere, además, conocer las posiciones. Esta diferencia explica por qué dos diagramas con flechas idénticas no siempre representan sistemas mecánicamente equivalentes.
Para un cuerpo idealmente rígido, trasladar una fuerza a lo largo de su propia línea de acción conserva su efecto externo dentro de las condiciones de ese modelo. Moverla hacia otra línea paralela cambia el momento. En tejidos deformables, incluso la distribución local de la carga puede importar; la equivalencia externa del modelo rígido no describe por sí sola qué ocurre en cada tejido.
El punto dibujado tiene también un significado práctico. Si la flecha representa el peso del cuerpo completo, suele situarse en su centro de masa bajo la aproximación de gravedad uniforme. Si representa una interacción de contacto, su ubicación depende de cómo se reduzca la distribución de fuerzas de esa superficie. No debemos intercambiar ambos puntos porque resulten próximos en una fotografía.
Una ficha de análisis puede registrar cuatro decisiones antes de calcular: sistema estudiado, interacción representada, dirección de la línea de acción y referencia espacial. Por ejemplo: «cuerpo completo, fuerza del suelo sobre el cuerpo, componentes horizontal y vertical, sistema fijo al laboratorio». Esa frase permite revisar el diagrama. «Fuerza del deportista» resulta demasiado ambigua para desempeñar la misma función.
Elegir ejes, signos y una base de referencia
Los ejes sirven para organizar la información; no son fuerzas adicionales. En un análisis plano podemos elegir un eje horizontal positivo hacia la derecha y otro vertical positivo hacia arriba. Los signos de las componentes se interpretan respecto de esa elección, que debe mantenerse durante todo el cálculo y el informe.
Una fuerza hacia la izquierda tendrá componente horizontal negativa en esta referencia. Si cambiamos el eje positivo hacia la izquierda, su componente pasa a ser positiva, aunque la interacción física permanezca igual. El cambio de signo no significa que el deportista modificó su acción: significa que usamos otra convención para describirla.
Las direcciones unitarias de los ejes suelen representarse mediante , y, en tres dimensiones, . Son vectores sin unidades, de magnitud uno y mutuamente perpendiculares en una base cartesiana ortonormal. Una fuerza se expresa como . Los coeficientes tienen unidades de fuerza; las direcciones unitarias indican dónde se orientan.
Es frecuente llamar «componentes» tanto a los números y como a los vectores y . La conversación cotidiana puede tolerarlo, pero un desarrollo matemático debe aclarar el uso. En esta página los componentes numéricos son proyecciones con signo. Su suma vectorial reconstruye la fuerza original.
En tres dimensiones conviene declarar también la orientación de la base. Un sistema derecho permite aplicar de manera consistente el producto vectorial para los momentos. Las etiquetas anatómicas, como anterior o lateral, no sustituyen esa definición. Un eje del laboratorio y un eje asociado a un segmento pueden coincidir al principio y dejar de coincidir cuando el segmento gira.
Cómo obtener componentes a partir de una magnitud y un ángulo
Descomponer una fuerza consiste en expresar una única interacción mediante contribuciones orientadas según los ejes. Si conocemos su magnitud y el ángulo medido desde el eje horizontal positivo, el seno y el coseno proporcionan las proyecciones. Cambiar el eje desde el que se mide el ángulo cambia las expresiones apropiadas.
Para una fuerza plana de magnitud y orientación , medida en sentido antihorario desde , usamos y . Se trata de una descomposición, no de dos nuevas fuerzas que deban añadirse también a la fuerza original. Dibujar y sumar las tres como interacciones independientes duplicaría la carga.
En un ejemplo hipotético, una fuerza de 300 N forma 30° con la horizontal ascendente. Sus componentes son aproximadamente 259,81 N hacia la derecha y 150 N hacia arriba. La primera no vale 300 N porque la fuerza es oblicua. La segunda tampoco vale 30 % de 300: el ángulo no es una proporción lineal entre ambas cantidades.
Si esos mismos 30° se midieran desde la vertical, la componente vertical correspondería al coseno y la horizontal al seno, con los signos que indique el dibujo. El error habitual no está en usar una función incorrecta por definición, sino en ignorar qué cateto es adyacente al ángulo declarado. Un pequeño croquis resuelve esa ambigüedad antes de abrir la calculadora.
La configuración de la herramienta también importa: una función que recibe radianes no interpreta automáticamente el número 30 como 30°. La conversión es rad. Un resultado plausible no demuestra que la unidad angular sea correcta. Conviene comprobar un caso simple, como una fuerza horizontal cuya componente vertical debería ser cero.
Reconstruir la magnitud y la orientación desde las componentes
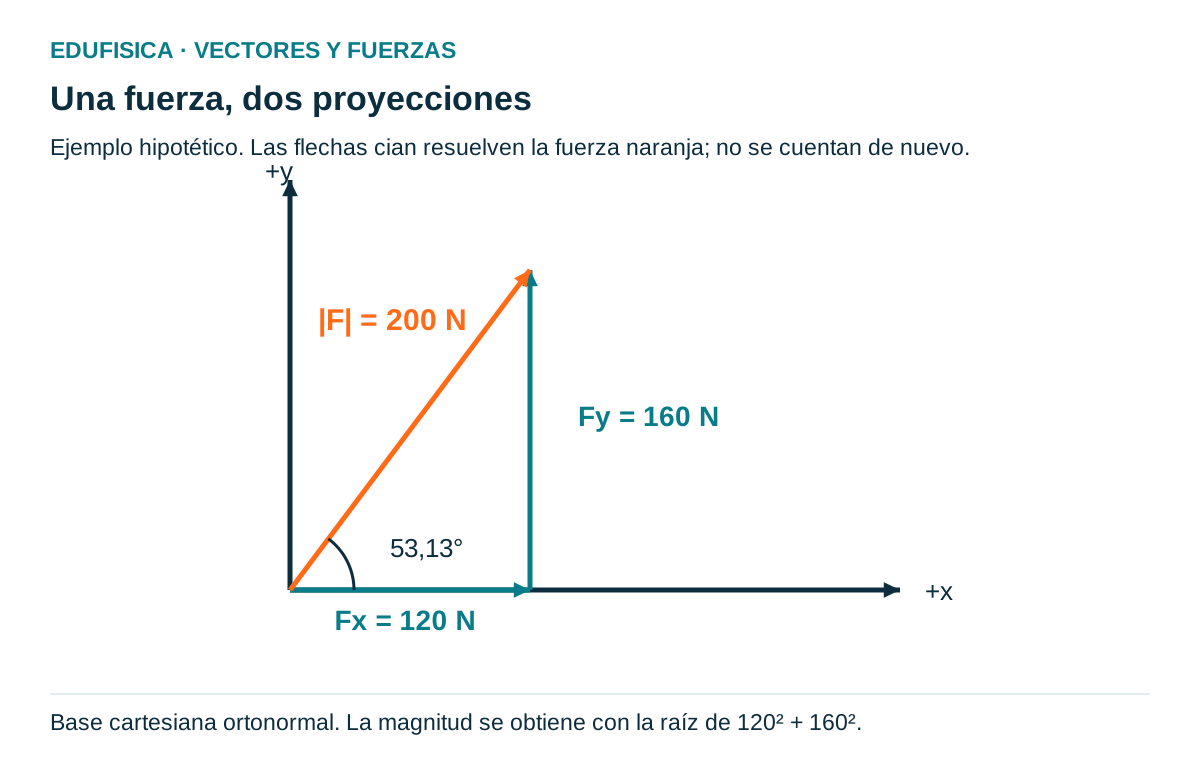
El proceso inverso permite recuperar el tamaño de una fuerza a partir de sus proyecciones. En una base cartesiana ortonormal, la magnitud es la raíz de la suma de los cuadrados. La orientación requiere una operación que conserve el cuadrante; conocer solamente el cociente entre dos componentes puede resultar insuficiente.
Consideremos el vector hipotético N. Su magnitud es N. Ambos componentes son positivos y el vector se sitúa en el primer cuadrante. Su orientación, medida desde , es aproximadamente 53,13°. El triángulo rectángulo de sus proyecciones permite verificar la coherencia entre esos datos.
La función conserva la información de los signos y permite distinguir cuadrantes. En cambio, calcular únicamente puede devolver un ángulo ambiguo, y la división no existe cuando . El orden de los argumentos de la función debe comprobarse en la herramienta utilizada, porque las interfaces pueden presentarlos de manera diferente.
La magnitud no es la suma de las componentes absolutas. En este caso, N no representa el tamaño de la fuerza. Sumar las distancias de dos recorridos perpendiculares tampoco equivale a medir la distancia directa entre sus extremos. La raíz de los cuadrados responde precisamente a esa geometría.
Si todas las componentes son cero, la magnitud es cero y el vector no tiene una orientación definida. Asignarle 0° por la salida automática de un programa sería introducir una dirección que el resultado no contiene. Asimismo, cuando la fuerza es muy pequeña, una ligera variación de componentes puede producir cambios grandes en el ángulo. La orientación requiere una interpretación cuidadosa cerca del cero.
Sumar fuerzas mediante sus componentes
La composición analítica reúne fuerzas que actúan sobre el mismo sistema y en el mismo instante. Primero se expresan en una referencia común; después se suman sus componentes correspondientes. La operación entrega la fuerza resultante o neta. No determina, por sí sola, el momento conjunto ni la distribución de cargas internas.
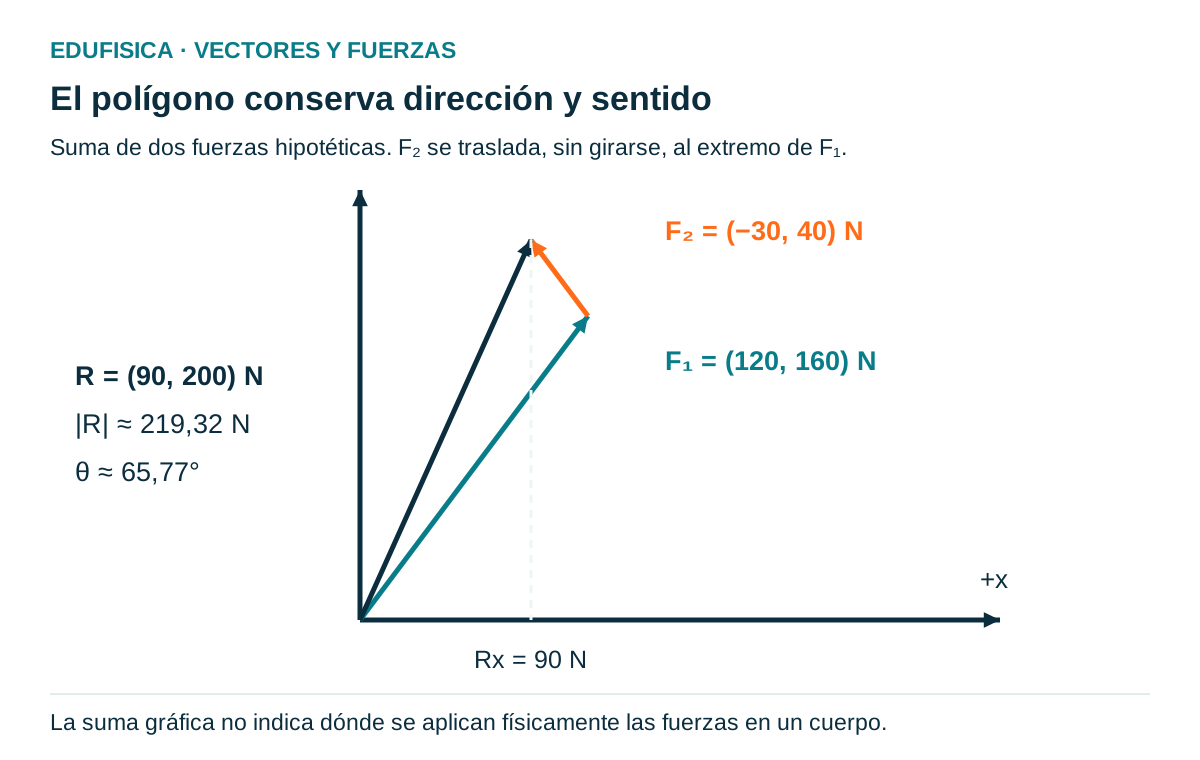
En un ejemplo hipotético actúan dos fuerzas planas: N y N. La segunda aporta una componente horizontal opuesta a la primera, pero su componente vertical tiene el mismo sentido. La suma produce N. No corresponde restar toda la segunda fuerza porque una de sus componentes sea negativa.
La resultante tiene una magnitud aproximada de 219,32 N y orientación de 65,77°. Las magnitudes de las fuerzas originales son 200 N y 50 N; sumarlas aritméticamente daría 250 N, una respuesta diferente. Ese valor sería correcto si ambas fuerzas fueran paralelas y apuntaran en el mismo sentido, condición que aquí no se cumple.
Para varias fuerzas se conserva el procedimiento: , y, cuando corresponda, . Una tabla de componentes facilita revisar signos y unidades. Cada fila representa una interacción identificada. La fila final reúne las contribuciones, pero no se incorpora después como otra fuerza a la misma suma.
La cancelación puede ser parcial. Dos acciones iguales y opuestas en horizontal pueden dejar una resultante vertical diferente de cero. Hablar de «fuerzas compensadas» sin indicar la dirección puede ocultar esa situación. En biomecánica, la revisión por componentes permite relacionar cada resultado con la aceleración del centro de masa en el eje correspondiente.
El método gráfico y lo que realmente muestra el polígono
El método gráfico traduce la suma en una construcción espacial. Cada vector conserva longitud, dirección y sentido al trasladarse para colocar su origen en el extremo del anterior. La resultante une el origen inicial con el extremo final. La precisión del valor obtenido depende de la escala y del trazado.
Para representar el ejemplo anterior podemos usar un centímetro por cada 50 N. La primera flecha mide cuatro centímetros y la segunda uno. Se traslada la segunda sin girarla. La flecha que cierra el recorrido desde el origen representa la resultante. El orden de la suma puede cambiar la forma del recorrido, pero no el vector final si las fuerzas se mantienen.
Esta traslación sirve para efectuar una operación matemática. No significa que las fuerzas reales se aplicaran físicamente en el extremo de la flecha anterior. El polígono de suma y el diagrama de cuerpo libre cumplen funciones distintas: uno calcula la composición y el otro localiza las interacciones sobre el sistema. Confundirlos produce errores cuando importa el momento.
Un polígono cerrado indica resultante vectorial cero. Para afirmar equilibrio de un cuerpo extendido también habrá que revisar la suma de momentos. El cierre del dibujo no basta si las fuerzas están aplicadas en líneas diferentes. Esta distinción se vuelve visible al comparar dos empujes opuestos y colineales con un par de fuerzas separado espacialmente.
En una clase, el método gráfico puede anticipar el resultado antes del cálculo: ¿la resultante quedará más vertical que la primera fuerza?, ¿aumentará su componente ascendente?, ¿se reducirá la horizontal? Esas preguntas tienen respuestas geométricas verificables. Medir luego el dibujo y contrastarlo con la suma analítica ayuda a distinguir una discrepancia de trazado de un error de concepto.
La misma fuerza expresada en ejes rotados
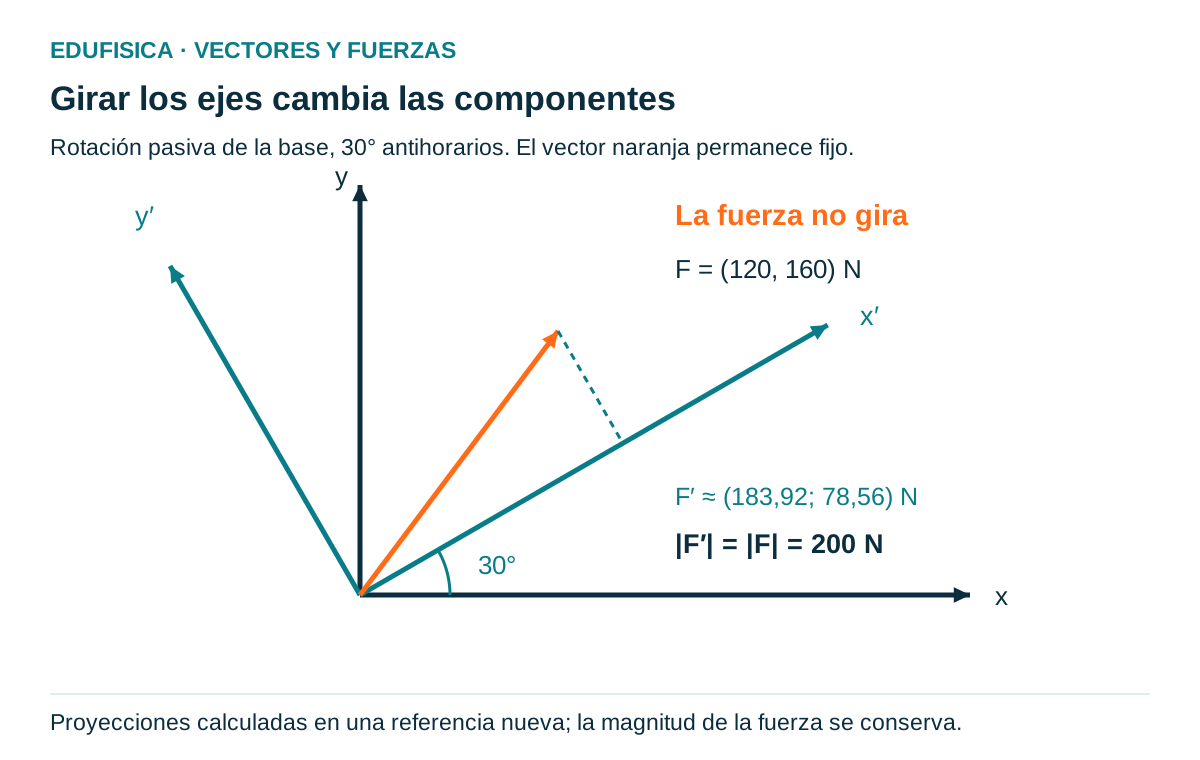
Las componentes cambian cuando gira la referencia, aunque el vector físico permanezca igual. Este hecho resulta central al comparar un sistema fijo al laboratorio con otro asociado a un segmento corporal. Para sumar o contrastar sus componentes hace falta transformar las referencias; no basta con reconocer que todas se expresan en newtons.
Tomemos de nuevo N. Ahora giramos los ejes 30° en sentido antihorario y mantenemos la fuerza inmóvil. Las componentes en la nueva base se obtienen mediante una rotación pasiva. El nuevo eje horizontal se acerca a la orientación de la fuerza, por lo que su proyección sobre ese eje aumenta.
Con , resulta N y N. La magnitud continúa siendo 200 N. Esta conservación proporciona una comprobación sencilla de la transformación. No estamos modificando la fuerza ni descomponiéndola sobre ejes que suman una carga adicional; describimos la misma interacción con otras coordenadas.
Una rotación activa cambia el vector respecto de ejes fijos y utiliza una convención distinta. Mezclar ambas operaciones puede invertir los signos del seno y producir una gráfica aparentemente razonable, pero equivocada. El informe debe decir si se transformaron las coordenadas o si se modeló un cambio de orientación de la fuerza.
Derrick y colaboradores sitúan el sistema de coordenadas entre las decisiones que deben explicitarse al informar fuerzas y momentos intersegmentales. La presentación del comité de la ISB señala que referencias y perspectivas diferentes dificultan comparar resultados cuando no se declaran. Su recomendación respalda la transparencia del reporte, no una elección universal de ejes para cualquier pregunta. Derrick et al., 2020.
Qué cambia al pasar de dos a tres dimensiones
Un análisis plano describe únicamente las componentes incluidas en ese plano. Cuando existe una componente perpendicular relevante, el modelo bidimensional omite una parte de la fuerza. En tres dimensiones se conserva la suma por componentes, pero aumenta la necesidad de declarar orientación, referencias y transformaciones entre los sistemas utilizados para medir.
El vector hipotético N tiene magnitud N. Su proyección en el plano formado por los dos primeros ejes mide 100 N. Esa diferencia no procede de una calibración defectuosa: aparece porque la proyección omite los 120 N del tercer eje. Una imagen plana no recupera automáticamente esa información.
La dirección tridimensional puede representarse mediante un vector unitario . Sus componentes son aproximadamente 0,3841; 0,5121 y 0,7682. La suma de sus cuadrados es uno, dentro del redondeo. Esas cantidades son adimensionales y describen orientación, no una nueva fuerza de un newton.
Las proyecciones de un vector sobre distintos planos pueden producir ángulos distintos. Una inclinación observada lateralmente no define por sí sola la orientación espacial completa. En movimientos con cambios de dirección, contactos asimétricos o acciones fuera del plano de la cámara, conviene delimitar qué pregunta puede contestarse con la información disponible.
El paso a tres dimensiones tampoco resuelve automáticamente la identificación de músculos o tejidos que originan una carga. Las coordenadas enriquecen la descripción espacial, mientras que las hipótesis anatómicas y dinámicas siguen siendo necesarias. En el análisis del torque y la coplanaridad, esa diferencia se vuelve especialmente relevante al relacionar fuerzas con ejes de rotación.
Construir un diagrama de cuerpo libre sin duplicar fuerzas
El diagrama de cuerpo libre aísla el sistema que vamos a estudiar y representa las interacciones externas que recibe. No es una ilustración de todas las acciones visibles en la escena. Su utilidad depende de que la frontera esté clara: una fuerza interna al cuerpo completo puede convertirse en externa al estudiar un segmento.
Si analizamos a una persona como sistema completo, la fuerza del suelo sobre ella y su peso son interacciones externas. Las fuerzas que unos segmentos ejercen sobre otros quedan dentro de la frontera del sistema. Si aislamos una pierna, algunas interacciones articulares y musculares cruzan su frontera y deben tratarse de otro modo. El cambio de diagrama responde a una pregunta diferente.
La pareja de acción y reacción no se dibuja sobre el mismo cuerpo. La fuerza del pie sobre el suelo actúa en el suelo; la del suelo sobre el pie actúa en el pie. Para el diagrama del cuerpo humano incluimos esta última. Añadir ambas y cancelarlas eliminaría una interacción necesaria para explicar la aceleración del sistema.
También hay que elegir entre representar una fuerza oblicua o sus componentes. Es válido mostrar la flecha original junto a líneas auxiliares que explican su resolución, siempre que el lector sepa que son representaciones equivalentes. No es válido contabilizar las tres como fuerzas independientes. Una leyenda puede separar flechas de interacción y proyecciones auxiliares.
En tareas de lanzamiento, el objeto y quien lo impulsa constituyen sistemas diferentes. Mientras hay contacto, cada uno recibe una fuerza del otro. Tras la separación, esa interacción deja de estar presente. Una flecha permanente de «fuerza del lanzamiento» sobre el balón en vuelo confunde la causa del cambio previo de velocidad con las fuerzas que actúan después.
Ejemplo: reacción del suelo, peso y fuerza neta
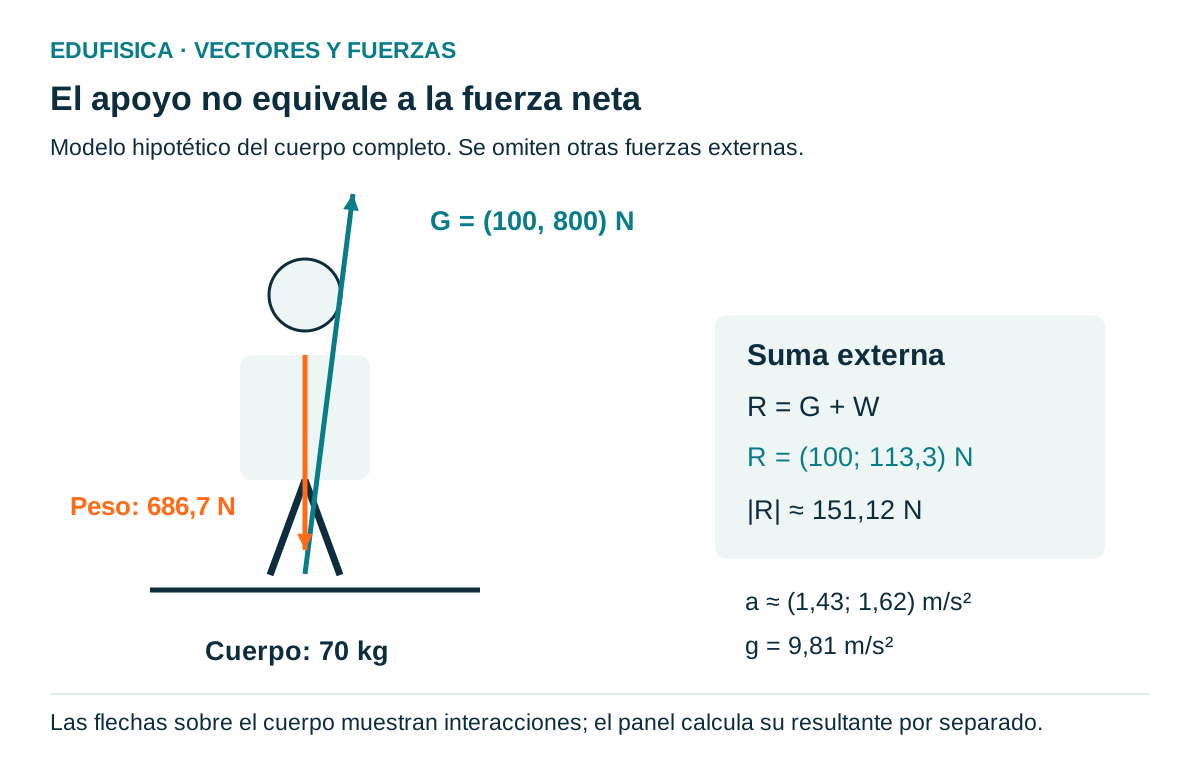
La fuerza medida en un apoyo no equivale automáticamente a la fuerza neta sobre el cuerpo. Para relacionarla con la aceleración del centro de masa hay que incorporar las demás fuerzas externas incluidas en el modelo. El peso es una contribución frecuente, cuyo signo depende de los ejes definidos anteriormente.
Supongamos una persona de 70 kg, gravedad de 9,81 m/s² y una reacción del suelo N. Elegimos hacia la derecha y hacia arriba. Para este ejemplo hipotético ignoramos otras interacciones externas y consideramos el cuerpo completo. Su peso es N.
La suma proporciona N. La reacción del suelo tiene magnitud aproximada de 806,23 N; la fuerza neta, en cambio, mide aproximadamente 151,12 N. No son magnitudes intercambiables. La componente vertical de 800 N incluye la contribución necesaria para compensar el peso más una contribución neta ascendente.
Con masa constante y una referencia inercial, la segunda ley de Newton relaciona esta resultante con . Las aceleraciones hipotéticas son aproximadamente 1,43 m/s² horizontal y 1,62 m/s² vertical ascendente. El cálculo se refiere al centro de masa del sistema, no a la aceleración idéntica de cada punto del cuerpo.
La aceleración no determina por sí sola el sentido actual del desplazamiento. Una persona que desciende puede experimentar aceleración ascendente mientras reduce su velocidad descendente. Por tanto, una componente de fuerza positiva no demuestra que el cuerpo ya se esté moviendo en ese sentido. Hace falta conocer la velocidad y el instante analizado.
Si hubiera dos contactos, como ambos pies sobre superficies separadas, se sumarían las reacciones externas de los dos apoyos antes de incorporar el peso. Si una mano también recibe una fuerza externa, habría que añadirla. Elegir el sistema completo no autoriza a omitir interacciones porque el instrumento principal no las registre.
Resultante cero no significa ausencia de momento
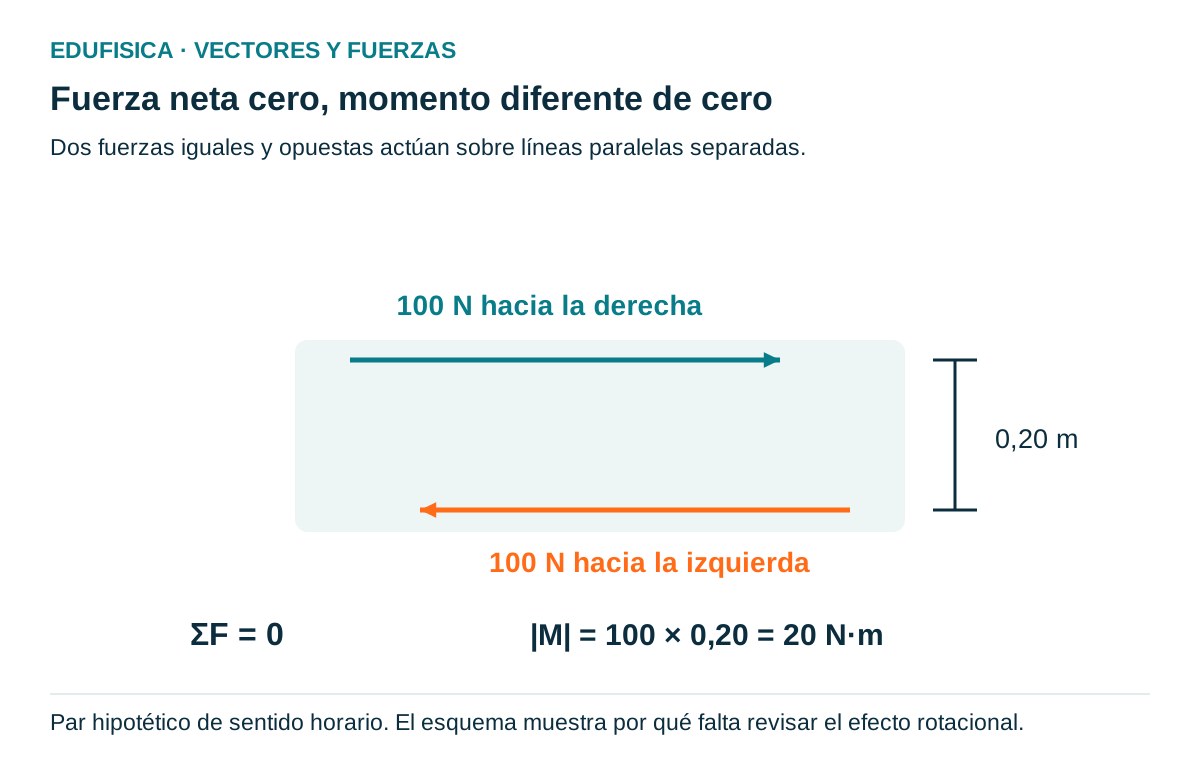
Las fuerzas pueden compensarse en traslación y conservar un efecto rotacional. Esto ocurre, por ejemplo, con dos fuerzas paralelas, iguales y opuestas que actúan en líneas diferentes. La separación entre esas líneas permite formar un par de fuerzas. Analizar únicamente las componentes de la resultante dejaría fuera esa información espacial.
En un modelo hipotético, dos fuerzas horizontales de 100 N apuntan en sentidos opuestos y sus líneas están separadas verticalmente 0,20 m. Su suma vectorial es cero. Sin embargo, ambas contribuyen al mismo sentido de giro y el momento del par tiene magnitud N·m. La distancia relevante es perpendicular a las líneas de acción.
El par no puede sustituirse por una única fuerza nula que reproduzca su efecto mecánico. Una descripción equivalente del sistema debe conservar la fuerza resultante y el momento resultante respecto de la referencia elegida. Para un cuerpo rígido en equilibrio estático, ambas sumas deben satisfacer las condiciones correspondientes, no solamente la horizontal y la vertical.
El producto vectorial incorpora la posición respecto del punto . La suma de momentos combina las contribuciones de todas las fuerzas externas. En un problema plano, el signo del momento puede representar giro antihorario o horario según la convención. Ese signo no se deduce únicamente del signo horizontal de la fuerza.
La diferencia resulta pedagógicamente útil con objetos livianos. Dos flechas de igual longitud pueden representarse primero sobre una misma línea y luego sobre líneas separadas. La suma de fuerzas no cambia; sí cambia la posibilidad de producir un giro. La actividad puede hacerse con dibujos o una regla sobre la mesa, sin aplicar cargas intensas a estudiantes.
Componer fuerzas que cambian durante el movimiento
Durante una acción deportiva, magnitudes y orientaciones pueden variar en el tiempo. La resultante instantánea exige combinar valores correspondientes al mismo instante. El máximo de una componente y el máximo de otra pueden ocurrir en momentos diferentes; reunirlos en un vector único puede describir una fuerza que no existió en el registro.
Supongamos dos instantes hipotéticos de una misma fuerza: N y N. La media vectorial es N, de magnitud 500 N. Cada vector instantáneo tiene magnitud aproximada de 509,90 N. La media de las magnitudes, por tanto, no coincide con la magnitud del vector medio. Ambas operaciones responden a preguntas distintas.
Si observamos únicamente el promedio horizontal, podríamos perder las acciones opuestas que se produjeron durante el intervalo. Un valor medio cero no demuestra ausencia de fuerzas horizontales. Puede reflejar una cancelación temporal entre contribuciones positivas y negativas. Un informe debe especificar si resume componentes, magnitudes, máximos o integrales.
Para integrar una fuerza y obtener un impulso vectorial se conserva la coherencia temporal: . Las componentes del impulso describen cambios de cantidad de movimiento dentro del modelo. La magnitud de la integral no equivale necesariamente a integrar la magnitud de la fuerza, porque la orientación puede variar durante el intervalo.
La sincronización se vuelve necesaria cuando intervienen varios dispositivos. Sumar la fuerza de un apoyo en un instante y la de otro apoyo desplazada temporalmente puede deformar la resultante. El problema no se corrige simplemente aumentando la precisión decimal del archivo. Se revisan marcas temporales, frecuencia de muestreo y criterios de alineación antes de interpretar la serie.
Suma vectorial, producto escalar y producto vectorial
Las operaciones entre vectores tienen significados diferentes. La suma compone magnitudes del mismo tipo; el producto escalar produce un escalar; el producto vectorial produce un vector perpendicular a los originales. Elegir una operación por costumbre, sin revisar la pregunta física, puede generar una respuesta con unidades correctas y significado equivocado.
El producto escalar de una fuerza y un desplazamiento aparece en el trabajo mecánico: cuando la fuerza es constante durante el desplazamiento considerado. Con N y un desplazamiento horizontal de 0,10 m, la operación es J. Las componentes se emparejan por eje, no por el tamaño que parezca más relevante en el dibujo.
La componente vertical no aporta trabajo para ese desplazamiento estrictamente horizontal. Eso no significa que la fuerza vertical sea irrelevante para sostener o controlar el sistema. Indica que el producto escalar considera cuánto se proyecta la fuerza sobre el desplazamiento especificado. Si la trayectoria cambia, el cálculo requiere tratar esa variación.
El producto vectorial entre posición y fuerza describe un momento. Una fuerza aplicada a 0,10 m a la derecha de un punto, con componente vertical de 160 N, produce un momento plano de 16 N·m respecto de ese punto. La componente horizontal no contribuye en esta geometría porque su línea pasa por la referencia.
El momento y el trabajo pueden expresarse dimensionalmente como newton por metro, pero no representan la misma magnitud. El trabajo se informa en joules; el momento se conserva como N·m. El primero utiliza una proyección sobre el desplazamiento y el segundo una relación perpendicular con la posición. Las unidades, por sí solas, no sustituyen la definición de la operación.
Qué puede medirse y qué aporta el modelo
Una cámara puede registrar posiciones aparentes, mientras que un transductor de fuerza puede proporcionar componentes bajo una calibración y una referencia determinadas. Ninguno de esos registros equivale por sí solo a la explicación completa del movimiento. El análisis relaciona mediciones, transformaciones y supuestos, distinguiendo qué fue observado de lo que se calculó.
Una flecha sobre una fotografía no constituye una medición de fuerza. Puede ser una representación conceptual útil si se identifica como tal. Su longitud no permite afirmar un valor en newtons sin una escala respaldada por datos. Tampoco podemos recuperar cargas musculares individuales únicamente por observar la trayectoria de un segmento.
Cuando una fuerza se expresa inicialmente en los ejes del instrumento, puede requerir una transformación al sistema del laboratorio. Si el dispositivo gira, sus componentes cambian de significado respecto del espacio. Una comparación entre ensayos necesita comprobar esa orientación, además de las unidades y el procedimiento de calibración.
La normalización también modifica la presentación. Dividir una fuerza por la masa corporal produce unidades de N/kg; dividirla por el peso produce una razón adimensional. No son transformaciones idénticas. Dos gráficas que dicen «fuerza normalizada» pueden utilizar denominadores diferentes, por lo que esa etiqueta debe acompañarse de una definición explícita.
Los resultados intersegmentales representan magnitudes del modelo, no una lectura directa de cada tejido. Un momento neto articular no identifica por sí mismo la fuerza de un músculo. Esa pregunta exige información anatómica y otras hipótesis. La incertidumbre del análisis debe examinar tanto los datos de entrada como las decisiones que transforman esos datos en resultados.
Comparar procedimientos sin confundir sus resultados
La elección del procedimiento depende de la pregunta y de la información disponible. El dibujo, el cálculo por componentes y la descripción tridimensional no compiten como si uno reemplazara siempre a los demás. Cada recurso permite revisar aspectos diferentes del problema, y sus resultados deben compararse bajo las mismas condiciones de referencia.
| Procedimiento | Qué aporta | Condición que debe declararse | Error que conviene revisar |
|---|---|---|---|
| Dibujo a escala | Anticipa orientación y composición | Escala y direcciones conservadas | Girar una flecha al trasladarla |
| Componentes cartesianas | Resultante numérica reproducible | Base común, signos y unidades | Sumar magnitudes en vez de componentes |
| Transformación de referencia | Compara la misma fuerza en otros ejes | Rotación activa o pasiva identificada | Interpretar cambio de coordenadas como cambio físico |
| Modelo tridimensional | Incluye componentes fuera del plano | Orientación espacial y fuentes de datos | Suponer que una cámara plana mide toda la fuerza |
| Sistema fuerza y momento | Conserva efectos externos traslacionales y rotacionales | Punto de referencia y posiciones | Declarar equilibrio solo porque la resultante es cero |
Antes de comparar números, resulta útil escribir una frase común para los dos procedimientos: «fuerza neta externa sobre el cuerpo completo, en un instante determinado, expresada en los ejes fijos del laboratorio». Si uno calcula una reacción de apoyo y otro una fuerza neta, la discrepancia puede ser conceptual y no instrumental.
También debe conservarse el criterio temporal. Una magnitud máxima de toda la fase no es equivalente a una magnitud tomada en el instante del máximo vertical. El procedimiento más sofisticado no corrige esa diferencia de definición. La pregunta compartida permite decidir qué comparación tiene sentido y qué resultados deben presentarse por separado.
Errores habituales y maneras concretas de detectarlos
Muchos errores vectoriales proceden de una decisión previa que quedó oculta: qué cuerpo se analiza, desde qué eje se mide el ángulo o qué representa una flecha. Revisar esas decisiones suele resultar más productivo que repetir las operaciones. Una calculadora puede ejecutar correctamente una expresión que no corresponde al problema.
Una primera comprobación compara magnitud y componentes. En una base ortonormal, ninguna componente numérica puede superar en valor absoluto la magnitud del vector. Si una fuerza de 200 N aparece con componente horizontal de 250 N, hay una incompatibilidad. Puede deberse a unidades, escala, transcripción o identificación incorrecta de los datos.
Otra revisión examina casos límite: una fuerza horizontal tiene componente vertical cero; una fuerza vertical tiene componente horizontal cero; dos fuerzas iguales y opuestas tienen resultante cero. Estas comprobaciones no prueban todo el análisis, pero detectan errores de seno, coseno y signo antes de aplicarlos a un caso complejo.
La suma de fuerzas debe respetar un mismo sistema. Mezclar la fuerza del suelo sobre el cuerpo con la del cuerpo sobre el suelo es un error de frontera. Mezclar componentes expresadas en referencias diferentes es un error de coordenadas. Ambos pueden producir cancelaciones engañosas, aunque cada valor individual haya sido obtenido de manera correcta.
Finalmente se revisa el significado físico. Una fuerza neta ascendente predice aceleración ascendente bajo los supuestos indicados; no demuestra velocidad ascendente. Una resultante cero no prueba ausencia de giro ni ausencia de tensiones internas. Una fuerza de apoyo grande no identifica automáticamente una carga muscular grande. Cada conclusión necesita la relación mecánica que realmente la sostiene.
Una secuencia didáctica para aprender composición de fuerzas
Una propuesta de clase puede avanzar desde la orientación de flechas hasta la interpretación de un diagrama completo. El propósito no es memorizar un catálogo de fórmulas, sino relacionar representación, operación y significado. La secuencia siguiente es una propuesta didáctica original, adaptable a conocimientos matemáticos y recursos del grupo.
En la primera tarea se presentan dos flechas de igual longitud con sentidos distintos. Los estudiantes indican qué información comparten y qué información cambia. Después reciben una escala y convierten longitudes dibujadas en magnitudes de fuerza. El docente comprueba que distingan el tamaño de la interacción de su dirección, sin exigir todavía cálculos trigonométricos.
La segunda tarea utiliza el ejemplo de N y N. Una pareja construye el polígono; otra suma componentes. Ambas deben anticipar si la resultante será más vertical que la primera fuerza. La comparación permite evaluar el razonamiento: si el resultado numérico contradice el dibujo, cada grupo localiza el paso que necesita revisar.
En la tercera tarea se gira la referencia y se conserva la fuerza. Los estudiantes explican por qué cambian las componentes sin cambiar la magnitud. Puede comenzar con un giro de 90°, que facilita interpretar signos, y continuar con 30°. No se presenta la transformación como otro empuje ni como una modificación fisiológica del sujeto.
La última tarea incorpora el apoyo y el peso de una persona hipotética. El grupo debe identificar qué sistema estudia, construir la resultante e interpretar su relación con la aceleración. Como extensión, se muestran dos fuerzas separadas cuyo vector neto es cero y se pregunta qué información falta para decidir si existe equilibrio rotacional.
La evaluación puede valorar cuatro productos observables: ejes declarados, interacciones correctamente asignadas, operaciones coherentes y explicación de los resultados. Un error aritmético aislado no equivale a confundir los cuerpos de acción y reacción. Esta distinción permite una retroalimentación precisa y conecta el análisis con la comprensión de acciones manipulativas sin reducir la competencia motriz a resolver ecuaciones.
Preguntas frecuentes sobre vectores en biomecánica
Las dudas sobre vectores suelen mezclar cálculo y significado físico. Una respuesta útil debe señalar qué operación corresponde, qué datos necesita y hasta dónde permite interpretar el resultado. Estas preguntas reúnen problemas comunes de lectura y aplicación; no sustituyen la definición del sistema ni la documentación de un análisis real.
- ¿Se pueden sumar directamente las magnitudes de dos fuerzas?
- Solo bajo condiciones específicas, como fuerzas paralelas orientadas en el mismo sentido. En general se suman componentes expresadas en una misma referencia. En el ejemplo de 200 N y 50 N de esta página, la resultante mide aproximadamente 219,32 N porque las fuerzas no son paralelas.
- ¿Una componente negativa significa una fuerza menor que cero?
- Indica orientación opuesta al sentido positivo del eje elegido. La magnitud del vector es no negativa. Si cambiamos la convención del eje, el signo puede cambiar sin que se modifique la interacción física.
- ¿La reacción del suelo es la fuerza neta sobre la persona?
- No necesariamente. Para obtener la fuerza neta del cuerpo completo se incorporan el peso y las demás fuerzas externas consideradas. En el ejemplo hipotético, la reacción es de aproximadamente 806,23 N y la resultante de aproximadamente 151,12 N.
- ¿Dos fuerzas opuestas producen siempre equilibrio?
- Su resultante puede ser cero si son iguales y opuestas, pero el equilibrio de un cuerpo extendido requiere revisar momentos. Si sus líneas están separadas, pueden formar un par y producir un efecto rotacional.
- ¿Por qué cambian las componentes cuando se giran los ejes?
- Porque las proyecciones se calculan sobre otras direcciones. El vector físico puede permanecer igual. Una transformación ortonormal conserva su magnitud y permite expresar la misma interacción en una referencia diferente.
Referencias
- Derrick, T. R., van den Bogert, A. J., Cereatti, A., Dumas, R., Fantozzi, S., & Leardini, A. (2020). ISB recommendations on the reporting of intersegmental forces and moments during human motion analysis. Journal of Biomechanics, 99, 109533. https://doi.org/10.1016/j.jbiomech.2019.109533.
- Hall, S. J. (2015). Basic biomechanics (7.ª ed.). McGraw-Hill Education. Registro bibliográfico.
- Pérez Ruiz, O. A., Villegas Sáez, A. F., & Feito Gácita, A. (2021). Fundamentos de biomecánica deportiva. Editorial Universitaria. Registro bibliográfico.