
Llamar flexor, extensor o rotador a un músculo ayuda a orientarse en anatomía, pero no describe todas sus posibilidades mecánicas. La posición de la articulación modifica su recorrido, la orientación de la tracción y el brazo de momento. En algunas configuraciones, la contribución sobre un eje puede pasar de un sentido al contrario.
Ese cambio se denomina inversión de la acción muscular cuando el término se refiere al signo de su momento sobre un eje definido. Para comprenderlo hay que distinguirlo de mover otro segmento, cambiar una convención o realizar una acción excéntrica. Los modelos siguientes explican esa diferencia con cálculos originales y la relacionan con estudios anatómicos, sin asignar a cada persona un ángulo universal de inversión.
Qué significa invertir la acción muscular
Una inversión mecánica ocurre cuando la contribución de una fuerza muscular cambia de signo respecto al mismo eje articular y la misma convención de movimiento. La tensión continúa siendo una tracción. Lo que cambia es su relación geométrica con el eje, de modo que puede contribuir al sentido articular opuesto.
Si un eje considera positiva la flexión, un momento muscular positivo contribuye a ese sentido. Un momento negativo contribuye a extensión bajo la misma convención. Hablar de inversión exige comparar posiciones conservando ese criterio. Si cambiamos el sentido positivo del eje entre una imagen y otra, el cambio de signo puede ser únicamente una diferencia de representación.
La fuerza muscular no necesita convertirse en un empuje ni recorrer el tendón en sentido contrario. Una cuerda tensa puede generar momentos opuestos si su línea de acción queda en lados distintos de una referencia. En el cuerpo, la geometría añade inserciones, trayectos curvos, contactos y ejes que pueden variar con la posición.
La expresión debe completarse: «cambia su contribución de momento respecto a este eje, entre estas posiciones». Decir que un músculo invierte toda su función sin especificar eje, región y configuración elimina información decisiva. Una contribución puede cambiar mientras otras se mantienen, y la acción conjunta de la articulación depende además de otras fuerzas.
Tres cambios que suelen recibir el mismo nombre
El lenguaje del ejercicio utiliza a veces inversión para fenómenos distintos. Puede referirse a un cambio de signo del momento, a estabilizar el extremo que antes se movía o a cambiar el sentido del gesto mientras un músculo frena la carga. Separar esas situaciones permite interpretar qué ha cambiado realmente en el sistema.
| Situación | Qué cambia | Qué debemos comprobar |
|---|---|---|
| Inversión de acción sobre un eje | Signo del brazo efectivo y del momento muscular. | Geometría y convención conservadas. |
| Movimiento proximal en lugar de distal | Segmento que dispone de movimiento y contactos. | Movimiento relativo y restricciones. |
| Frenado de un gesto contrario | Relación entre momento y velocidad. | Signo del momento, velocidad y longitud del tejido. |
Una mano apoyada puede permitir que el tronco se mueva respecto al brazo. Ese cambio de segmento móvil no demuestra que un músculo haya pasado de flexor a extensor. Del mismo modo, sostener una carga mientras la articulación se extiende puede requerir un momento flexor que frena el movimiento.
El análisis de movimiento distal y proximal desarrolla la primera comparación. Aquí reservamos inversión para la relación entre tracción y eje. Mantener esa separación evita explicar tres fenómenos mediante una etiqueta única y permite escoger las mediciones o diagramas adecuados para cada pregunta.
Las etiquetas anatómicas son un comienzo, no una función invariable
Una descripción anatómica suele presentar la acción de un músculo desde posiciones de referencia. Esa información organiza el estudio y ayuda a reconocer relaciones generales. Sin embargo, una articulación puede adoptar configuraciones diferentes, y una denominación breve no sustituye el análisis de sus líneas de acción a lo largo del rango considerado.
La pregunta útil no es si un nombre anatómico está prohibido, sino qué alcance tiene. «Rotador externo» puede resumir una contribución en una posición concreta. Para comparar una cadera extendida con una flexionada necesitamos saber si el brazo sobre el eje de rotación conserva magnitud y signo en ambas.
Leal analiza cambios posicionales de la acción sobre distintos ejes y presenta ejemplos de inversión en su atlas de cadera. Utilizamos ese enfoque de posición y eje para formular el problema mecánico, sin tratar los ángulos ilustrados como umbrales aplicables a toda anatomía. (Leal, 2021, pp. 42, 174)
La descripción puede ganar precisión sin hacerse inaccesible: «esta región tiene una contribución flexora en la configuración representada» comunica más que «siempre es flexora». Si existe evidencia de un cambio de signo, deben añadirse la configuración y el método que lo muestran. La precisión procede de esas relaciones, no de acumular términos técnicos.
La ecuación que permite comprobar el cambio de signo
El momento sobre un eje se obtiene proyectando el producto vectorial de posición y fuerza sobre su dirección. Esta expresión permite comparar configuraciones y conservar los signos. Para estudiar una inversión debemos mantener explícitos el punto del eje, su orientación y la dirección local de la fuerza en cada posición.
Si la fuerza se representa como F = T u, con T positivo y u unitario,
El vector e define la dirección positiva del eje y r va desde un punto de ese eje hasta el punto de aplicación. El brazo efectivo de es una longitud con signo.Cuando la geometría cambia, de puede ser positivo, nulo o negativo. Una tensión positiva multiplica ese valor y conserva su signo. Si la tensión fuese cero, el momento también sería cero, pero eso no mostraría inversión geométrica. Necesitamos comparar los brazos, o momentos bajo una tracción de sentido definido.
El artículo sobre torque tridimensional explica el producto vectorial y la proyección axial. Esa formulación evita decidir la acción muscular únicamente por el lado aparente de una inserción en una foto: la dirección de fuerza y la orientación del eje también participan.
Un modelo plano que cambia de signo sin invertir la tracción
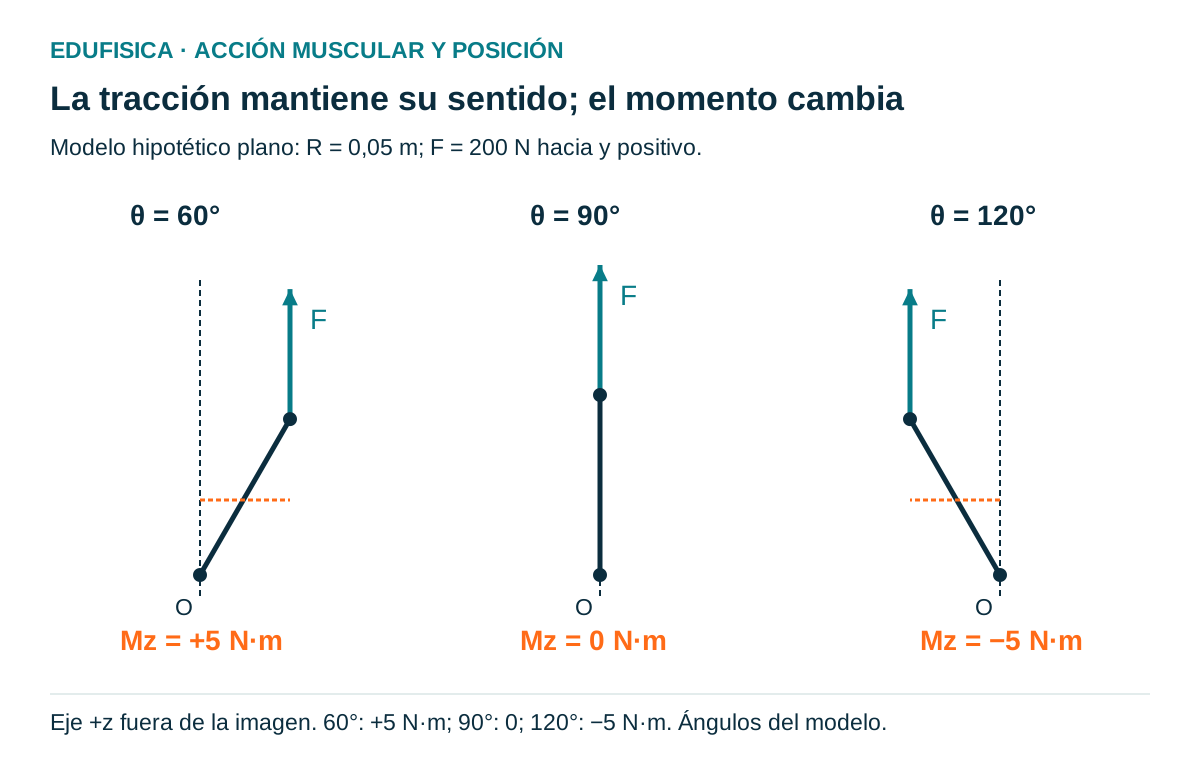
Podemos construir una demostración geométrica sencilla con un punto que gira alrededor de un origen y una fuerza vertical constante. El modelo es hipotético y no reproduce un músculo real. Su utilidad consiste en mostrar cómo la misma dirección de tracción puede producir momentos opuestos al cambiar la posición del punto.
Sea r(θ) = (R cos θ; R sen θ; 0), con R = 0,05 m, y F = (0; 200; 0) N. El eje positivo z sale del plano. Entonces
La fuerza apunta siempre hacia y positivo; el cambio lo produce la coordenada x del punto de aplicación.A sesenta grados, Mz = +5 N·m. A noventa grados es cero. A ciento veinte grados es −5 N·m. En los tres casos, T sigue siendo 200 N. La demostración no establece que un músculo humano invierta su acción a noventa grados; ese valor pertenece a la geometría que hemos elegido.
En la primera posición, la línea de fuerza pasa a la derecha del origen; en la última, a su izquierda. Al cruzar el origen en la configuración intermedia, se anula el brazo plano. Para un tendón real, la dirección local no tiene por qué mantenerse vertical y el eje puede moverse, de modo que necesitaríamos reconstruir la geometría correspondiente.
Cómo leer una curva de brazo de momento con signo
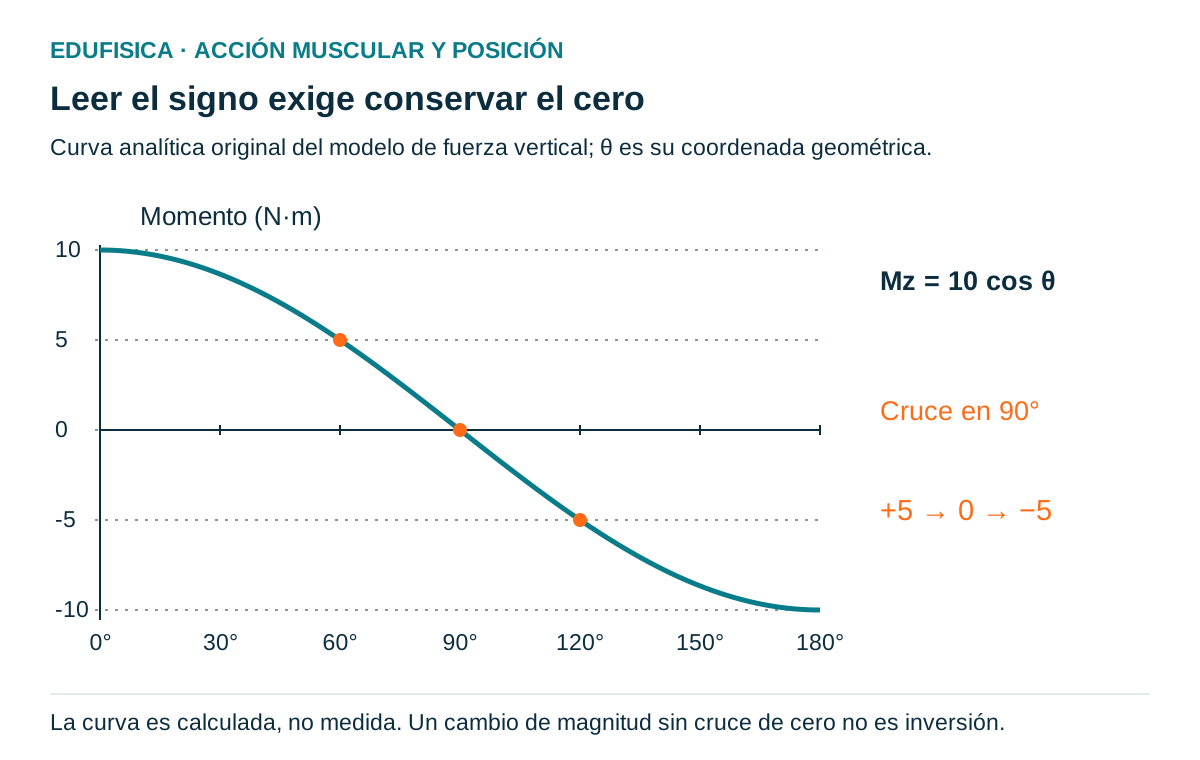
Una curva de brazo de momento presenta la relación entre una coordenada articular y la contribución mecánica sobre un eje definido. Su signo identifica el sentido y su magnitud indica la ventaja geométrica para una tensión dada. La curva necesita convenciones y condiciones de las demás articulaciones para poder interpretarse correctamente.
En nuestro modelo, d(θ) = 0,05 cos θ m. Sus valores a cero, treinta, sesenta, noventa, ciento veinte y ciento cincuenta grados son, respectivamente, +50, +43,30, +25, 0, −25 y −43,30 mm. La curva atraviesa cero en noventa grados y tiene signos opuestos a cada lado.
Una magnitud que disminuye sin cruzar cero no demuestra inversión. Pasar de +40 a +10 mm reduce la contribución para la misma tensión, pero conserva el sentido. Tampoco una curva dibujada solo con valores absolutos permite detectar el cambio: +20 y −20 mm aparecerían con la misma altura.
Si disponemos de datos discretos, un cruce entre dos posiciones no fija exactamente dónde ocurre. Una interpolación añade una hipótesis sobre la forma intermedia. Cerca de cero, el ruido o la incertidumbre geométrica pueden modificar el signo estimado. Por eso conviene conservar las posiciones medidas y explicar qué parte corresponde a cálculo o ajuste.
Brazo nulo no significa tensión nula
Un brazo de momento nulo respecto a un eje significa que la fuerza no aporta componente de momento sobre ese eje en la configuración considerada. No implica que desaparezca la fuerza, que el tejido esté relajado o que deje de influir en otros balances. Esta diferencia es especialmente relevante cerca de un cruce de signo.
En el modelo de fuerza vertical, la tensión permanece en 200 N cuando θ = 90°. Su línea pasa por el origen, de modo que no produce momento sobre z. La fuerza todavía puede requerir una reacción de soporte y contribuir al balance de traslación de la pieza.
En un problema espacial, además, la componente nula sobre un eje puede coexistir con momentos sobre otros. No debemos convertir el cruce de una curva axial en una afirmación de inactividad muscular. Si interesa la tensión real, hace falta una medición o una estimación apropiada, no una inferencia a partir del signo del brazo.
La lectura práctica es preguntar qué cantidad se ha anulado: ¿la tensión, la componente axial, el momento vectorial completo o el momento neto de todas las fuerzas? Esas anulaciones no son equivalentes. Identificar la variable permite decidir qué consecuencias pueden extraerse y cuáles permanecen sin determinar.
Un cordón entre dos anclajes: una geometría más completa
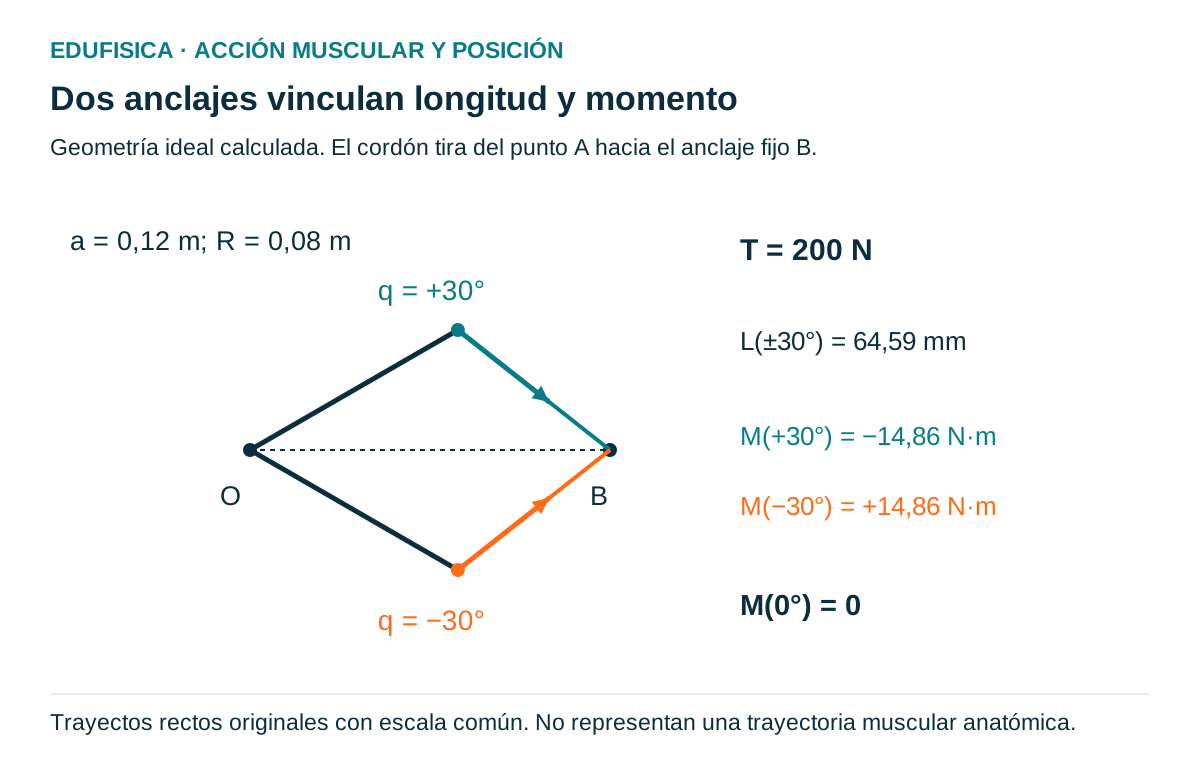
El siguiente modelo incorpora dos anclajes y una dirección de tracción que cambia con la posición. Continúa siendo una construcción ideal, pero representa explícitamente el trayecto recto entre ambos puntos. Permite relacionar el cambio de signo del momento con el cambio de longitud, sin suponer que la fuerza mantiene una dirección fija.
Situamos el anclaje fijo B en (a; 0), con a = 0,12 m. El anclaje móvil A gira con radio R = 0,08 m y posición (R cos q; R sen q). Un cordón recto de tensión T = 200 N tira desde A hacia B. Su longitud es
La dirección unitaria de tracción es (B − A)/L. Al calcular el momento sobre z resulta
Para q positivo, el momento es negativo; para q negativo, es positivo. En q = 0, los anclajes y el origen están alineados y el brazo se anula.A treinta grados de cada lado, la longitud es aproximadamente 64,59 mm y las magnitudes de momento son aproximadamente 14,86 N·m, con signos contrarios. En cero, L es 40 mm. Estos valores pertenecen al cordón ideal, no a una cadera ni a un tejido con elasticidad, contactos o arquitectura muscular.
La variación de longitud ofrece otra forma de entender el signo
En un modelo ideal de tracción, el brazo sobre una coordenada angular puede relacionarse con la derivada de la longitud del trayecto respecto a esa coordenada. La relación expresa trabajo virtual y necesita una convención coherente. El signo indica si aumentar la coordenada alarga o acorta la trayectoria bajo las restricciones declaradas.
Si q se expresa en radianes y la tensión tira para acortar L,
La derivada tiene unidades de metros por radián. En nuestro cordón, ∂L/∂q = aR sen q/L, lo que reproduce el momento obtenido mediante el producto vectorial.A la derecha de cero, aumentar q alarga el cordón y la tensión aporta un momento que se opone a ese aumento. A la izquierda, aumentar q lo acorta y la misma tensión aporta un momento positivo. En cero, la longitud alcanza un mínimo local y la derivada es nula.
La relación no identifica automáticamente el cambio de longitud de una fibra muscular. La trayectoria musculotendinosa puede incluir tendón, fibras, contactos y deformaciones. Leal relaciona mecánica angular y variación longitudinal; aquí la derivación se limita a un trayecto ideal declarado y no equipara sin medición el desplazamiento total con el acortamiento de cada fascículo. (Leal, 2021, p. 33)
Los contactos y las guías cambian el trayecto
Una trayectoria muscular o tendinosa no siempre coincide con la recta que une dos inserciones. Las superficies de contacto y las guías pueden modificar la dirección local de tracción. Si el recorrido cambia con la postura, también puede cambiar el brazo efectivo, por lo que una línea recta global puede representar mal la contribución articular.
Una cuerda que pasa por una guía tira del punto móvil según el tramo vecino a ese punto. La dirección hasta el anclaje más lejano no describe necesariamente esa fuerza. Cuando la guía se mueve o el cordón establece otro contacto, la relación entre ángulo y longitud puede presentar un cambio de geometría.
En una representación musculoesquelética, las superficies de envoltura y los puntos de paso intentan describir esos trayectos. No son detalles decorativos: pueden alterar los brazos. Un salto repentino de signo causado por un trayecto mal configurado debe distinguirse de una inversión respaldada por la geometría anatómica.
El estudio de poleas anatómicas permite seguir esta cuestión con modelos de tangentes y guías. La comprobación consiste en observar la dirección local, el eje y la continuidad del recorrido, no en asumir que cada cambio de postura convierte una recta de inserciones en una descripción exacta del tendón.
Qué muestra la investigación sobre los rotadores de cadera
La cadera ofrece un ejemplo documentado de cómo la postura modifica la función rotacional. Para interpretarlo debemos distinguir el estudio de geometrías anatómicas de la respuesta de una persona durante una tarea. Los brazos de momento describen posibilidades mecánicas bajo las condiciones del estudio, no todas las fuerzas ni movimientos que aparecerán en vivo.
Delp, Hess, Hungerford y Jones estudiaron dieciocho compartimentos musculares en cuatro especímenes cadavéricos, comparando varias posiciones de flexión y un modelo tridimensional. Encontraron aumentos de brazos de rotación interna, disminuciones de otros brazos externos y cambios de signo en algunos músculos al flexionar la cadera. El resultado documenta que la posición puede cambiar el sentido de una contribución, sin establecer una inversión universal para todos los músculos o personas. (Delp et al., 1999)
El estudio diferencia regiones musculares y posiciones. Esa forma de preguntar resulta más informativa que asignar una etiqueta global a la cadera. Para trasladar un resultado a una tarea concreta habría que considerar también su geometría, las demás coordenadas articulares y el procedimiento de estimación.
La lectura biomecánica no prescribe por sí sola una intervención clínica ni un ejercicio para cambiar un patrón de marcha. Identifica una relación geométrica que puede incorporarse a un análisis más amplio. No permite deducir cuánta tensión genera cada compartimento ni qué movimiento producirá una persona únicamente a partir del nombre del músculo.
Un músculo amplio puede tener contribuciones regionales distintas
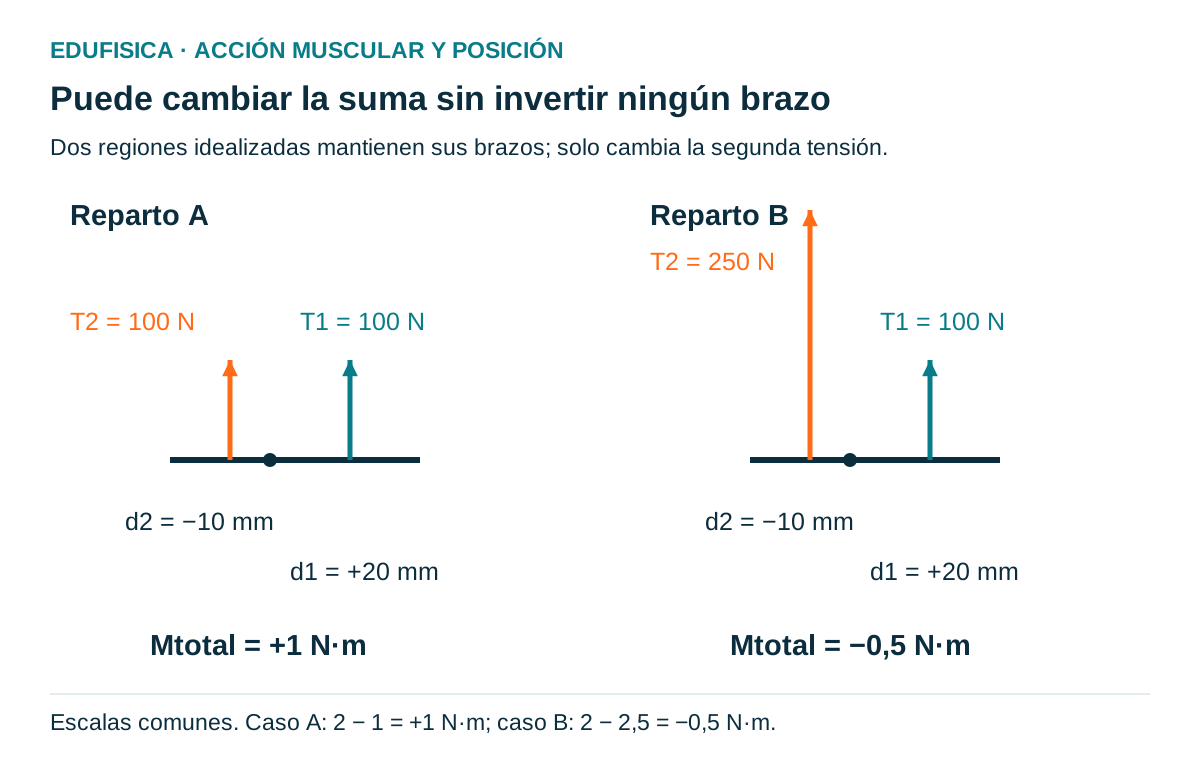
Un músculo con un área amplia de origen e inserción no equivale necesariamente a una única línea de fuerza. Diferentes regiones pueden seguir orientaciones distintas y tener brazos diferentes respecto a un mismo eje. Si una región cambia de signo, no debemos atribuir automáticamente esa inversión a todas las regiones del músculo.
Podemos representar la contribución total como una suma de tensiones regionales por brazos: Me = ΣTidi. En un ejemplo hipotético, dos regiones tienen brazos de +20 y −10 mm. Con tensiones de 100 N en cada una, sus momentos son +2 y −1 N·m, y la suma es +1 N·m.
Si la tensión de la segunda región pasa a 250 N mientras la primera permanece en 100 N, la suma cambia a −0,5 N·m. Ninguno de los brazos ha cambiado de signo. El cambio del resultado se debe a la distribución de tensiones. Eso es distinto de una inversión geométrica de una región muscular.
Esta comparación muestra por qué debemos separar geometría y activación. Una curva del momento conjunto puede cambiar por la posición, por las tensiones o por ambas. Para distinguirlas necesitamos información que no ofrece una etiqueta global. El ejemplo calcula una suma posible, sin afirmar que una persona controle sus regiones en esas proporciones.
Una inversión sobre un eje puede coexistir con otra acción estable
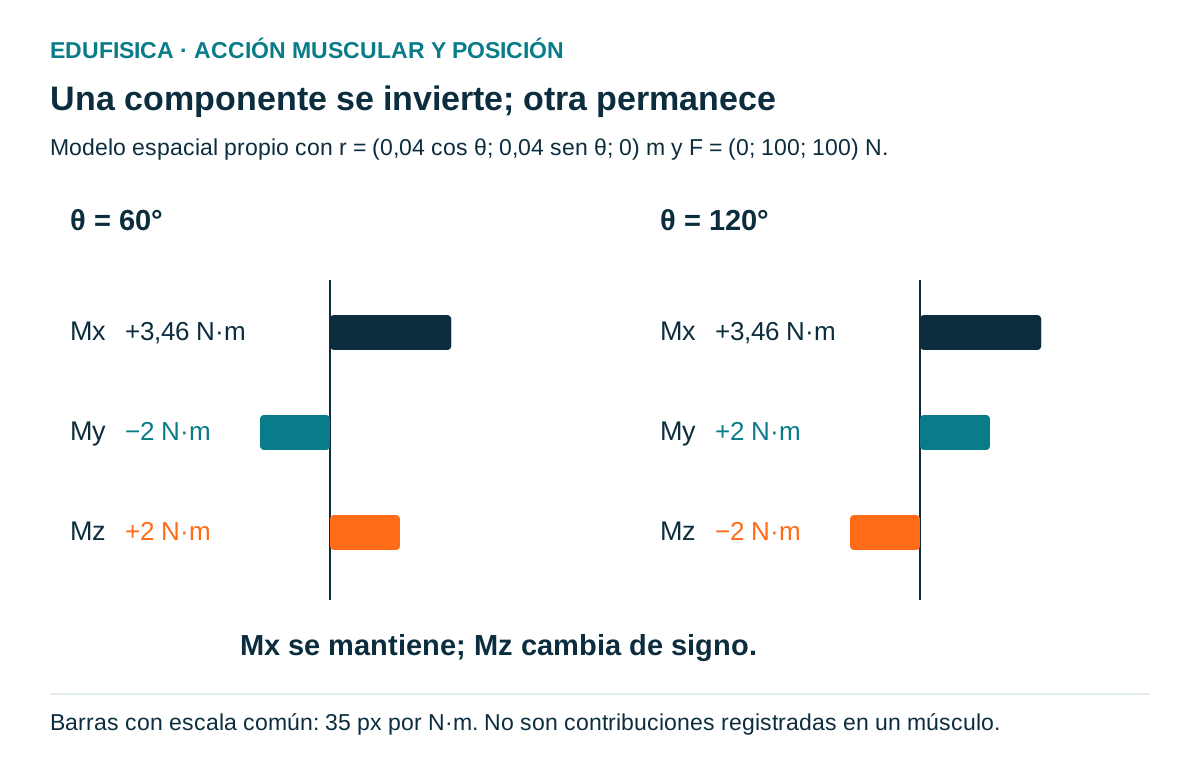
La función tridimensional exige analizar cada eje. Una línea de fuerza puede cambiar su contribución sobre un eje mientras conserva otra componente de momento. Por eso un cambio de flexor a extensor, o de rotador externo a interno, no significa que todo el vector de momento cambie de sentido al mismo tiempo.
En un modelo original, tomemos r = (0,04 cos θ; 0,04 sen θ; 0) m y F = (0; 100; 100) N. Sus momentos son M = (4 sen θ; −4 cos θ; 4 cos θ) N·m. A sesenta grados, las componentes son aproximadamente (+3,46; −2; +2).
A ciento veinte grados, obtenemos (+3,46; +2; −2). La componente z invierte su signo; la componente x conserva el mismo valor positivo. En noventa grados, Mz se anula, pero Mx vale 4 N·m. La fuerza mantiene sus componentes y magnitud durante toda la comparación.
No hemos dibujado un músculo humano ni asignado nombres anatómicos a esos ejes. El caso demuestra una propiedad del producto vectorial que ayuda a interpretar descripciones anatómicas más complejas. Antes de afirmar que una función desaparece, hay que comprobar si hablamos de una componente seleccionada o del vector completo.
Cambiar de magnitud no es lo mismo que cambiar de función
La dependencia posicional de un brazo de momento no siempre implica que atraviese cero. Puede aumentar o disminuir manteniendo el mismo signo. Esta distinción permite comparar investigaciones de articulaciones distintas sin convertir cualquier diferencia geométrica en una inversión y sin reducir la postura a un único ángulo relevante.
Murray, Delp y Buchanan combinaron mediciones de desplazamiento tendinoso en dos especímenes anatómicos con un modelo tridimensional del codo. Su resumen describe cambios de brazos según flexión y posición del antebrazo, incluidas diferencias del brazo flexor del bíceps con supinación. Es una evidencia de dependencia posicional, no una demostración de que todos los músculos del codo inviertan su acción. (Murray et al., 1995)
En una comparación hipotética, pasar de +30 a +45 mm aumenta un cincuenta por ciento el brazo. Con tensión fija de 200 N, el momento pasa de +6 a +9 N·m. El signo positivo se conserva. Es una mejora geométrica para esa contribución y esas condiciones, no un cambio a la acción opuesta.
Por ello, las curvas deben conservar valores y signos. Una frase como «cambia su mecánica» necesita explicar si cambia magnitud, orientación, signo, longitud o capacidad de fuerza. Cada variable responde una pregunta diferente y puede requerir un procedimiento de medición distinto.
Ventaja geométrica y capacidad de generar tensión
Un brazo de momento describe una relación geométrica, mientras que la tensión depende de propiedades y condiciones del sistema muscular. El momento resulta de ambas. Una posición con un brazo mayor no tiene por qué producir el mayor momento si la tensión cambia, y una reducción de fuerza no demuestra inversión de la acción.
Hall distingue condiciones de longitud, tensión y participación de músculos que cruzan varias articulaciones. Esa distinción permite separar el signo del brazo de la capacidad de generar fuerza. No utilizamos un porcentaje de longitud óptima como regla universal para toda musculatura ni deducimos fuerza real desde un ángulo aislado. (Hall, 2015, pp. 158, 160)
En un ejemplo calculado, la posición A tiene d = +0,03 m y T = 300 N, con momento de +9 N·m. La posición B tiene d = +0,04 m y T = 200 N, con momento de +8 N·m. Aunque el brazo aumentó, el momento disminuyó porque la tensión cambió más.
Si d se vuelve negativo y T continúa positiva, cambia el signo del momento. Pero la magnitud sigue dependiendo de ambos factores. Un análisis de inversión puede explicar el sentido geométrico sin determinar cuál postura produce más fuerza, más actividad eléctrica o una adaptación mayor al entrenamiento.
En músculos multiarticulares, una posición no cuenta toda la historia
Un músculo que cruza más de una articulación tiene una trayectoria relacionada con varias coordenadas. Su longitud y sus brazos pueden depender de la combinación de posiciones, no de un ángulo aislado. Para comparar su función necesitamos indicar qué articulación cambia y cómo se mantienen o modifican las demás durante el análisis.
En un modelo de dos coordenadas, L = L(q1, q2). Los brazos generalizados se obtienen mediante derivadas parciales: d1 = −∂L/∂q1 y d2 = −∂L/∂q2, bajo las convenciones del modelo. Una derivada respecto a una coordenada no describe automáticamente el efecto sobre la otra.
Podemos ilustrarlo con L = L0 − 0,02q1 + 0,01q2, usando radianes y metros. Los brazos son +0,02 y −0,01 m. Con T = 200 N, los momentos son +4 y −2 N·m. Esta trayectoria lineal es una aproximación didáctica local, no una curva anatómica válida en todo el rango.
Si ambas coordenadas aumentan 0,10 rad, la variación de longitud es −0,001 m. Si la segunda aumenta 0,20 rad mientras la primera aumenta 0,10, el cambio total es cero. Eso no anula sus brazos individuales. La relación entre posiciones puede compensar excursiones aunque las contribuciones articulares permanezcan.
El signo también depende de cómo definimos la coordenada
Un cambio de convención puede invertir un signo numérico sin invertir ninguna acción física. Si una coordenada aumenta en flexión y otra aumenta en extensión, describirán la misma configuración con sentidos opuestos. Para demostrar una inversión muscular debemos mantener la convención o transformar los valores de manera coherente entre referencias.
Sea q′ = −q. Por la regla de derivación, ∂L/∂q′ = −∂L/∂q. El brazo definido como −∂L/∂q′ cambia de signo respecto al calculado para q. La tensión y el trayecto no cambian; cambia el sentido positivo de la coordenada.
En el plano, mirar desde el lado opuesto también cambia la apariencia horaria o antihoraria. Ese cambio de vista no convierte una tracción en su contraria. Por ello, los diagramas deben indicar el eje positivo y la referencia anatómica, especialmente al comparar lados del cuerpo o vídeos reflejados.
Una comprobación práctica consiste en traducir el signo a una descripción verbal consistente. Si +d representa flexión en ambas posiciones y el cálculo pasa a −d, existe un cambio de sentido bajo esa convención. Si la primera gráfica usa + para flexión y la segunda para extensión, hay que convertirlas antes de comparar.
Una acción excéntrica no equivale a una inversión geométrica
Un músculo puede aportar un momento opuesto al movimiento y participar en su frenado sin cambiar el signo de su brazo. La modalidad de acción depende de la relación entre tensión, longitud y movimiento del tejido. El sentido articular observado no basta para clasificar la geometría ni para identificar todas las acciones musculares.
Si un momento flexor de +8 N·m actúa durante una velocidad articular de −0,5 rad/s, su potencia articular es −4 W. El momento sigue siendo flexor bajo nuestra convención. La velocidad corresponde a extensión. La oposición entre ambos produce potencia negativa en ese término, sin inversión del brazo.
Para atribuir al tejido una acción excéntrica necesitamos relacionar el movimiento articular con su cambio de longitud y considerar el tendón y las demás articulaciones cruzadas. La potencia neta articular no es una medición de potencia de cada músculo, ni su signo identifica todos los comportamientos de fibras y tejidos elásticos.
Esta separación explica por qué ver una articulación moverse hacia extensión no demuestra que solo participen extensores. Puede intervenir gravedad, carga externa, momento flexor de frenado y otros componentes. La geometría de cada contribución y el balance conjunto deben analizarse por separado.
Cerca de cero, la incertidumbre puede cambiar la clasificación
Una inversión se identifica por el signo, y ese signo puede ser sensible a pequeñas diferencias de geometría cuando el brazo está cerca de cero. Una estimación positiva muy pequeña y otra negativa muy pequeña no siempre permiten afirmar una diferencia funcional robusta. Hace falta considerar la precisión de posiciones, ejes y trayectos.
En el modelo d = 0,05 cos θ, la pendiente es d′ = −0,05 sen θ m/rad. En noventa grados vale −0,05 m/rad. Una incertidumbre angular de dos grados equivale aproximadamente a 0,03491 rad y genera una variación local aproximada del brazo de 1,75 mm.
Con T = 200 N, esa variación corresponde a unos 0,35 N·m. Son cifras de nuestro modelo, no la precisión de una técnica de imagen. Si intentamos distinguir +0,10 de −0,10 N·m bajo esa incertidumbre, la conclusión necesita cautela. Comparar posiciones suficientemente apartadas puede resolver otra pregunta, pero no localizar exactamente el cruce.
Un análisis de sensibilidad modifica parámetros dentro de rangos declarados y comprueba si la interpretación se mantiene. Puede variar el eje, los puntos de inserción o el recorrido del modelo. No reemplaza la validación anatómica, pero muestra qué conclusiones dependen especialmente de elecciones geométricas inciertas.
Cómo comprobar una posible inversión paso a paso
Una comprobación rigurosa debe comenzar definiendo qué acción se considera y qué posiciones se comparan. Después se reconstruye la contribución de la fuerza con una referencia constante. La finalidad es identificar un cambio geométrico respaldado, sin atribuirlo a una sensación de esfuerzo, una etiqueta de ejercicio o una representación visual incompleta.
- Elegir el músculo o compartimento y el eje de interés.
- Definir sentido positivo y coordenadas articulares.
- Indicar posiciones de las demás articulaciones y contactos.
- Representar el recorrido y la dirección local de tracción.
- Calcular el brazo efectivo con signo en cada configuración.
- Comprobar si cruza cero, cambia solo de magnitud o conserva el signo.
- Evaluar incertidumbre y continuidad del trayecto.
- Separar el resultado geométrico de tensión, actividad y movimiento neto.
Si solo disponemos de dos dibujos sin escala ni profundidad, podemos formular una hipótesis, pero no extraer un valor individual del brazo. Un modelo tridimensional puede aportar una estimación si conocemos sus datos y supuestos. Una medición experimental puede contrastarla dentro de las posiciones y muestras estudiadas.
El informe debería permitir reproducir la pregunta: acción, eje, posiciones, método y resultado. Esa información ayuda a comparar estudios o revisar un ejemplo docente. La respuesta «es flexor aquí y extensor allí» puede ser correcta, pero necesita el contexto geométrico para conservar su significado.
Qué aporta este análisis al diseño de ejercicios
Comprender la dependencia posicional ayuda a formular preguntas sobre un ejercicio, pero no proporciona una receta automática. El momento externo, el brazo muscular, la tensión, los contactos y el control del movimiento interactúan. Una posición con una contribución diferente no determina por sí sola el mejor ejercicio para una persona o un objetivo.
Podemos comparar si una resistencia exige momento sobre el eje que nos interesa, cómo cambia ese requerimiento durante el recorrido y qué geometrías musculares podrían contribuir. Después hay que considerar las cargas y el contexto de práctica. La inversión de una región puede ser relevante, pero no sustituye ese análisis de conjunto.
El rango de movimiento debe describirse con precisión. «Trabajar profundo» no indica por sí solo qué flexión, rotación o posición pélvica se combina. Tampoco una cifra de flexión define toda la configuración tridimensional de una cadera. La comparación con flexibilidad y movilidad articular permite separar disponibilidad de recorrido y función mecánica.
En un entorno profesional, las decisiones sobre dolor, lesión o rehabilitación requieren evaluación y evidencia específicas. Este análisis ofrece una base para interpretar geometría y plantear comparaciones. No permite deducir riesgo individual ni prescribir un recorrido a partir de un atlas o de un ejemplo matemático.
Propuesta docente: una maqueta para observar el cambio de signo
La siguiente propuesta hipotética utiliza una pieza ligera articulada y un cordón para hacer visible la relación entre postura y momento. No exige llevar el cuerpo a posiciones extremas ni medir tensión muscular. El objetivo de aprendizaje consiste en explicar el signo mediante una geometría definida y distinguirlo de un cambio de segmento móvil.
Se fija una pieza a un soporte con un eje y se coloca un anclaje del cordón fuera de ese eje. La pieza móvil contiene otro anclaje. El alumnado dibuja el trayecto en dos posiciones, indica hacia dónde tira el cordón y predice el signo del momento. Después añade una posición alineada donde el brazo se anula.
La comparación se realiza con una tracción ligera o únicamente con el diagrama. No necesitamos reproducir una fuerza de 200 N del ejemplo. Las cifras sirven para calcular, no para cargar la maqueta. Puede emplearse una representación digital, táctil o ampliada si la observación directa del pequeño objeto resulta difícil.
Para evaluar, se solicita conservar el eje positivo, señalar la línea de fuerza y justificar qué cambia. Una segunda tarea modifica solo la convención o solo el segmento estabilizado. Quien distingue esas situaciones demuestra comprensión más precisa que quien memoriza que «al pasar cierto ángulo el músculo hace lo contrario» sin explicar cuál geometría sostiene la afirmación.
Cómo comparar un atlas, un experimento y un modelo
Las fuentes aportan información diferente y deben relacionarse según la pregunta. Un atlas permite visualizar recorridos y posiciones; un experimento obtiene medidas bajo condiciones especificadas; un modelo calcula consecuencias de una geometría y unas restricciones. Ninguno convierte por sí solo una configuración estudiada en una regla válida para todas las personas y tareas.
Para comparar resultados, conviene localizar el eje y la coordenada, las posiciones de otras articulaciones, el músculo o compartimento representado y la forma de medir el brazo. Si dos fuentes utilizan convenciones opuestas, primero deben transformarse los signos. Si estudian regiones distintas, puede que no exista una contradicción directa.
Un modelo puede mostrar una inversión y un experimento examinar únicamente posiciones alejadas de ese cruce. La discrepancia exige revisar el rango, los datos y el recorrido, sin decidir automáticamente que una fuente invalida a la otra. La comparación gana sentido cuando relaciona cantidades equivalentes y condiciones compatibles.
Las cifras de nuestros modelos pertenecen a su construcción ideal. Las observaciones anatómicas citadas pertenecen a sus muestras y procedimientos. Mantener esa distinción permite utilizar ambas: el cálculo enseña la relación causal dentro del modelo, y la investigación aporta evidencia sobre qué geometrías aparecen en configuraciones biológicas concretas.
Preguntas frecuentes sobre inversión muscular y rango articular
Estas respuestas separan la acción sobre un eje, la capacidad de tensión y el movimiento observado. Cada una conserva el contexto necesario para interpretar una inversión. Cuando la pregunta se refiere a un músculo y una postura particulares, la respuesta necesita evidencia de su recorrido y su referencia articular, además del nombre anatómico.
- ¿Todos los músculos invierten su acción al cambiar la postura?
- No. La geometría puede cambiar de magnitud sin cambiar de signo. Una inversión debe comprobarse para el eje, la región muscular y las posiciones estudiadas, sin extenderla automáticamente a toda la musculatura.
- ¿Una inversión significa que el músculo empieza a empujar?
- No. La tensión sigue siendo una tracción. Cambia el brazo efectivo con signo respecto al eje elegido, lo que puede modificar el sentido de su contribución de momento.
- ¿Existe un ángulo universal de inversión para cada músculo?
- Los ángulos dependen de la geometría y de las condiciones del análisis. Un valor ilustrado o medido en una muestra no establece automáticamente el umbral individual de todas las personas.
- ¿Mover el origen en lugar de la inserción es invertir la acción?
- Es un cambio de segmento móvil o estabilizado. No demuestra por sí mismo un cambio de signo del momento respecto a la misma coordenada articular.
- ¿Si el brazo es cero el músculo deja de trabajar?
- La componente de momento sobre ese eje puede ser cero aunque exista tensión. También pueden mantenerse otras componentes o efectos en el balance de fuerzas.
Referencias
- Delp, S. L., Hess, W. E., Hungerford, D. S., & Jones, L. C. (1999). Variation of rotation moment arms with hip flexion. Journal of Biomechanics, 32(5), 493–501. https://doi.org/10.1016/S0021-9290(99)00032-9.
- Hall, S. J. (2015). Basic biomechanics (7th ed.). McGraw-Hill Education. Catálogo bibliográfico.
- Leal, L. (2021). Atlas de biomecánica muscular. Tomo 1: Glúteo y cadera. Resistance Institute. Editorial.
- Murray, W. M., Delp, S. L., & Buchanan, T. S. (1995). Variation of muscle moment arms with elbow and forearm position. Journal of Biomechanics, 28(5), 513–525. https://doi.org/10.1016/0021-9290(94)00114-J.