
Una fuerza muscular puede producir un momento de flexión y, al mismo tiempo, contribuir a otros momentos alrededor de una articulación. Que el movimiento observado parezca plano no convierte todas las fuerzas del cuerpo en fuerzas planas. Para interpretar esa diferencia necesitamos representar la posición, la dirección de la tracción y el eje sobre el que preguntamos.
El torque tridimensional proporciona ese lenguaje. Su cálculo permite distinguir una fuerza grande de un momento grande, una distancia geométrica de un brazo efectivo y una contribución muscular del resultado conjunto. Las ecuaciones siguientes se acompañan de modelos numéricos originales: ayudan a comprender el procedimiento, sin atribuir sus valores a un músculo, una persona o una prueba clínica.
Momento respecto a un punto y momento respecto a un eje
El momento de una fuerza respecto a un punto es un vector que depende de dónde se sitúa ese punto. El momento respecto a un eje es la componente de ese vector en la dirección del eje. Ambas cantidades están relacionadas, pero responden preguntas diferentes y no deben intercambiarse en una descripción articular.
Tomemos un punto O y una fuerza aplicada en A. El vector de posición r va desde O hasta A. La fuerza F incluye magnitud, dirección y sentido. La expresión MO = r × F calcula el momento respecto a O. Si después elegimos un eje que pasa por O, su vector unitario e permite obtener Me = e · MO.
El primer resultado tiene tres componentes y unidades de newton metro. El segundo es un escalar con signo, también en newton metro. Un momento con componentes distintas de cero puede tener componente nula sobre un eje determinado. Eso no significa que haya desaparecido el momento total: significa que ese eje no recibe una componente de ese vector.
En una representación anatómica, el eje debe estar definido mediante una convención, un modelo articular o una estimación cinemática. No basta dibujar una cruz en la imagen. La distinción se conecta con el cálculo del torque muscular y permite extenderlo cuando la geometría deja de estar contenida en una sola vista.
La referencia espacial tiene que estar definida antes del cálculo
Un sistema de referencia tridimensional establece un origen y tres direcciones para expresar posiciones y fuerzas. Los ejes pueden pertenecer al laboratorio, a un segmento o a otra referencia indicada. Antes de introducir números hay que comprobar que todos los vectores están expresados en el mismo sistema y con unidades compatibles.
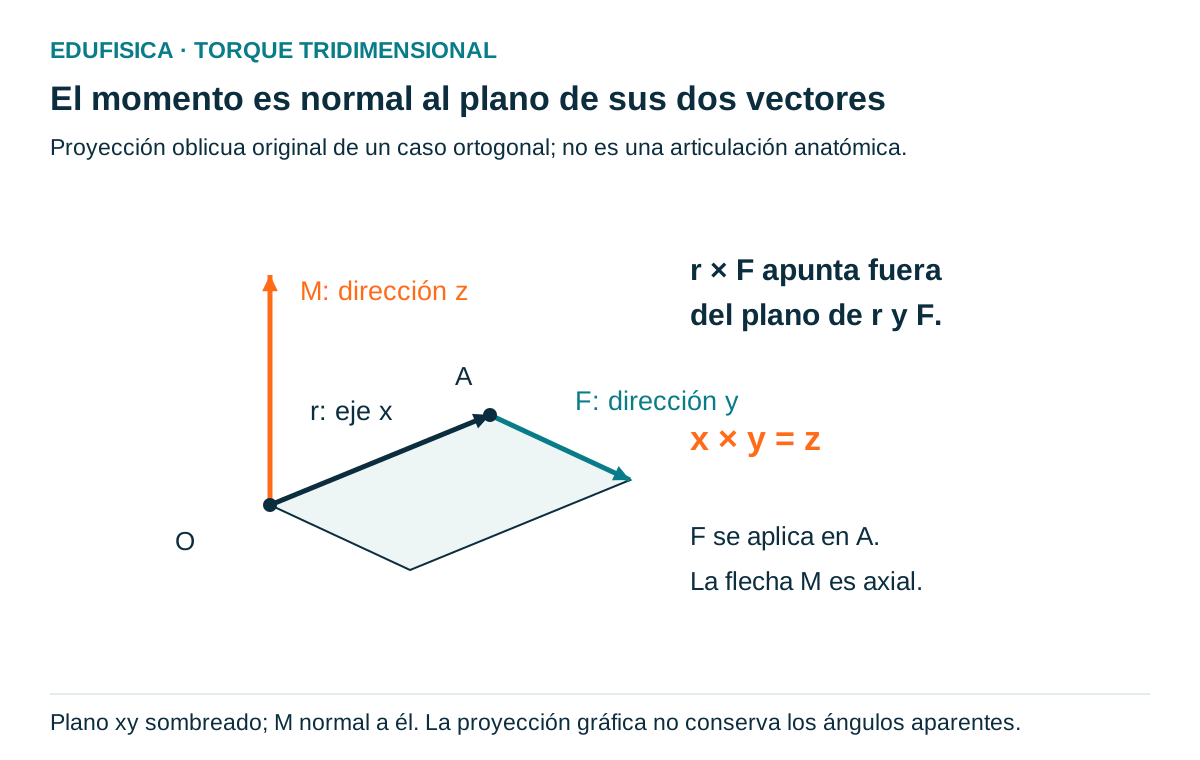
Usaremos una base cartesiana ortonormal de mano derecha: x, y y z son perpendiculares entre sí, y x × y apunta hacia z. Este acuerdo fija los signos del producto vectorial. No impone que x represente flexión, que y represente abducción o que z coincida con la vertical. Esas asignaciones deben declararse en cada análisis.
Una fuerza de plataforma puede estar registrada en el sistema del aparato y una posición articular en el sistema de cámaras. Multiplicar sus componentes sin transformar las referencias produciría un cálculo formalmente posible, pero físicamente inconsistente. El mismo problema aparece al combinar un eje anatómico móvil con coordenadas globales sin explicar su relación.
También debemos distinguir metros y milímetros. Una posición de cuarenta milímetros debe entrar como 0,040 metros si buscamos newton metro. Cambiar la escala del dibujo no cambia el momento calculado; cambiar inadvertidamente la unidad sí. La composición vectorial de fuerzas ofrece el punto de partida para mantener coherencia entre dirección y magnitud.
Qué expresa el producto vectorial r × F
El producto vectorial combina dos vectores y devuelve otro perpendicular a ambos cuando no son paralelos. Su magnitud depende de las longitudes de los vectores y del seno del ángulo entre ellos. En mecánica, esa operación representa cómo una fuerza aplicada fuera de una referencia contribuye al momento respecto a ella.
La definición se escribe
Aquí θ es el ángulo entre r y F, comprendido entre cero y ciento ochenta grados. El seno determina la magnitud no negativa; la dirección y el sentido del vector completan la información. (Pérez Ruiz et al., 2021, pp. 217–219, 380–382)Si r y F son paralelos o antiparalelos, el producto es nulo. Si son perpendiculares, la magnitud es rF para esas magnitudes fijadas. Pero un momento nulo de esta fuerza no demuestra que el cuerpo esté quieto. Puede conservar una velocidad angular, recibir otros momentos o tener movimiento alrededor de otra referencia.
Conviene separar la definición de su consecuencia dinámica. El producto describe una contribución mecánica instantánea; el movimiento depende del balance de todas las fuerzas y momentos, de la distribución de masa y de las restricciones. Hablar de tendencia rotacional puede ser útil, siempre que no se convierta en la afirmación de que una fuerza aislada determina todo el gesto.
Cómo calcular las tres componentes sin perder los signos
El cálculo por componentes hace explícita la contribución de cada coordenada de posición y fuerza. No consiste en multiplicar x por x, y por y y z por z. Cada componente del momento depende de dos combinaciones cruzadas, con un orden y un signo que expresan la geometría del sistema.
Para r = (rx, ry, rz) y F = (Fx, Fy, Fz):
La forma matricial con un determinante es otra manera de organizar estas operaciones, pero no sustituye la comprobación física de las direcciones.Una rutina razonable consiste en escribir primero las variables con sus unidades, resolver después cada diferencia y comprobar al final el signo. Si el dibujo muestra un giro positivo sobre z y obtenemos un valor negativo, hay que revisar r, F o la convención. Cambiar el signo para que coincida con la expectativa no corrige el problema.
Cuando una coordenada es cero, algunos términos desaparecen. Esa simplificación deriva de la geometría elegida; no autoriza a eliminar cualquier componente incómoda. Por ejemplo, en el plano xy con rz y Fz nulos, Mx y My se anulan y queda Mz. Así recuperamos un problema plano como caso particular del tridimensional.
Ejemplo calculado: una fuerza produce tres componentes de momento
Consideremos un modelo hipotético con una fuerza oblicua aplicada fuera del origen. Elegimos números sencillos para comprobar cada término, sin representar un músculo real. El interés está en distinguir las componentes del momento, su magnitud conjunta y la componente que podría asociarse a un eje de análisis seleccionado.
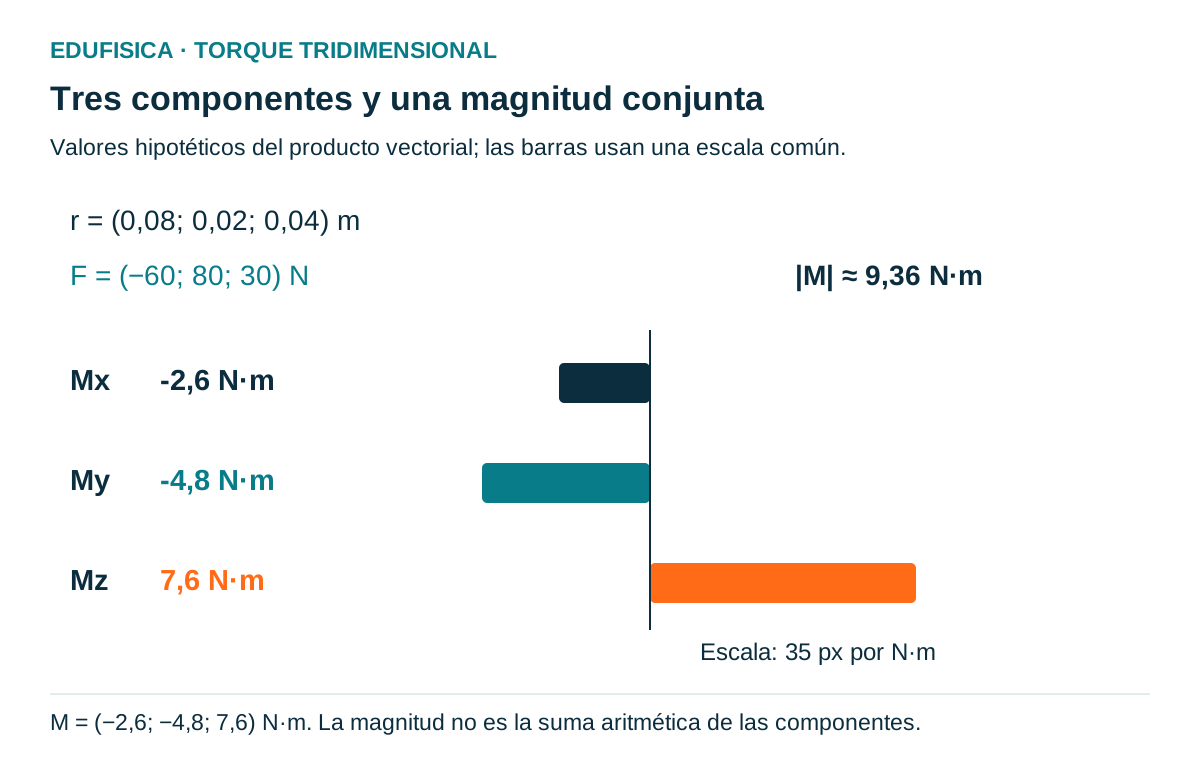
Sean r = (0,08; 0,02; 0,04) m y F = (−60; 80; 30) N. Sustituir en las ecuaciones produce Mx = 0,02 · 30 − 0,04 · 80 = −2,6 N·m; My = 0,04 · (−60) − 0,08 · 30 = −4,8 N·m; y Mz = 0,08 · 80 − 0,02 · (−60) = 7,6 N·m.
Por tanto, MO = (−2,6; −4,8; 7,6) N·m. Su magnitud es aproximadamente 9,36 N·m, mientras que la magnitud de la fuerza es aproximadamente 104,40 N. Los números no son comparables directamente: representan cantidades diferentes y tienen unidades distintas. Tampoco debemos sumar las tres componentes como números ordinarios para obtener la magnitud.
Podemos comprobar la perpendicularidad mediante M · F = 156 − 384 + 228 = 0 y M · r = −0,208 − 0,096 + 0,304 = 0. Estas comprobaciones detectan errores de signo. No constituyen una validación anatómica del modelo: muestran que el producto vectorial de nuestros datos se ha calculado de forma consistente.
Proyectar el momento sobre un eje oblicuo
Una articulación no tiene por qué analizarse alrededor de un eje coincidente con x, y o z. Cuando el eje es oblicuo, su componente de momento se calcula mediante un producto escalar con un vector unitario. Esa proyección conserva la orientación del eje y distingue su contribución del momento espacial completo.
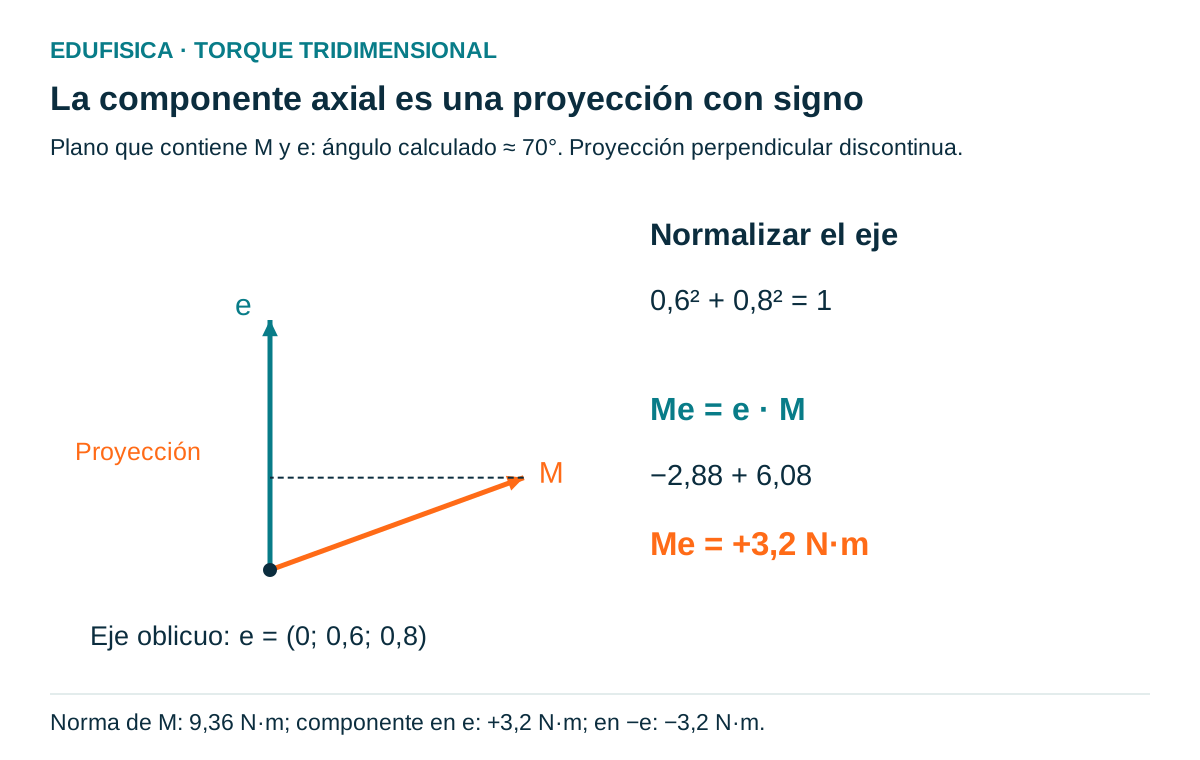
En el ejemplo anterior, elijamos e = (0; 0,6; 0,8). Su longitud es uno, porque 0,6² + 0,8² = 1. Entonces
La componente sobre ese eje es menor que la magnitud total de 9,36 N·m.Si orientamos el eje en sentido contrario, e se convierte en −e y el resultado cambia a −3,2 N·m. La fuerza física y su momento vectorial no han cambiado. Ha cambiado la convención del eje. Por eso una etiqueta positiva o negativa necesita una explicación de qué dirección articular representa en el informe.
El vector del eje debe ser unitario. Si introducimos (0; 3; 4) sin normalizarlo, obtendríamos 16 N·m: cinco veces el valor correcto de la componente. Dividir ese vector por su norma devuelve (0; 0,6; 0,8). No es una corrección opcional; forma parte de la definición de una proyección escalar sobre una dirección.
El brazo efectivo respecto al eje no es cualquier distancia
El brazo efectivo de una fuerza respecto a un eje puede definirse como el momento sobre ese eje dividido por la magnitud de la fuerza. Esta relación incluye la orientación espacial de ambas líneas. Una distancia medida entre el eje y la línea de fuerza puede resultar insuficiente si esas direcciones son oblicuas.
Si F = T u, con u unitario y T positivo,
El brazo de tiene unidades de longitud y conserva el signo de la contribución. En nuestro ejemplo, 3,2/104,40 produce aproximadamente 0,03065 m, es decir, 30,65 mm.Para líneas no paralelas, la magnitud del brazo efectivo puede expresarse como la distancia mínima entre las líneas multiplicada por el seno del ángulo entre sus direcciones. Si ese ángulo es recto, coincide con la distancia mínima. Si disminuye, el brazo efectivo se reduce aunque la separación entre las líneas permanezca igual.
Krevolin, Pandy y Pearce estudiaron esta diferencia utilizando posiciones óseas tridimensionales en seis rodillas cadavéricas y un eje helicoidal finito. El resumen describe que, cerca de la extensión completa, la orientación del tendón respecto al eje hizo que el brazo efectivo fuese menor que la distancia perpendicular entre ambas líneas. El resultado justifica atender a la orientación, sin convertir aquella muestra en una geometría universal de la rodilla. (Krevolin et al., 2004)
Ejemplo geométrico: igual separación, diferente efecto sobre el eje
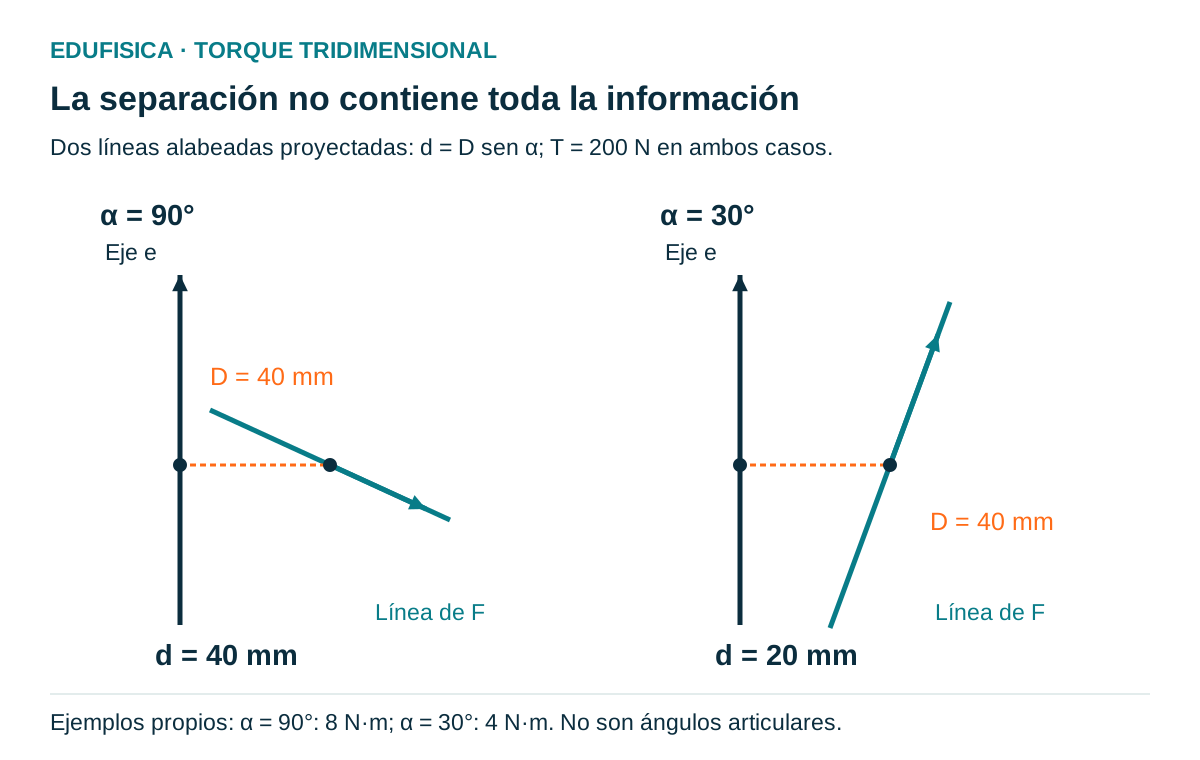
Podemos aislar el efecto de la orientación manteniendo una separación y una tensión constantes en un modelo de líneas idealizadas. La comparación permite ver por qué una medida tomada con una regla no responde toda la pregunta tridimensional. El ángulo entre la dirección de fuerza y la dirección del eje también interviene.
Supongamos una separación mínima D = 0,04 m y una tensión T = 200 N. Si las líneas forman noventa grados, el brazo efectivo es 0,04 m y la magnitud del momento sobre el eje es 8 N·m. Si forman treinta grados, el brazo pasa a 0,04 · sen 30° = 0,02 m y el momento a 4 N·m.
Para sesenta grados, el brazo sería aproximadamente 0,03464 m y el momento 6,93 N·m. Es una comparación calculada de líneas en el espacio, no una sucesión de posturas de una rodilla. Los ángulos se refieren a las direcciones de dos líneas; no deben confundirse con flexión articular ni con el ángulo entre r y F.
Si las líneas son paralelas al eje, la componente de momento sobre él se anula aunque una fuerza descentrada pueda generar un momento respecto a un punto. La fórmula de distancia entre líneas no paralelas requiere tratar por separado ese límite. Esa distinción evita utilizar una división por el seno de un ángulo nulo.
Coplanaridad: qué significa y qué no exige el torque
Dos vectores no paralelos con un origen común definen un plano. El momento calculado mediante su producto vectorial es perpendicular a ese plano. Sin embargo, ese plano puede no coincidir con un plano anatómico ni con el plano del movimiento observado. No hace falta imponer esa coincidencia para que exista un momento.
Una fuerza muscular oblicua puede contribuir a varios ejes de análisis. La palabra coplanaridad resulta útil cuando pregunta cuánto de la fuerza está contenido en un plano elegido. Se vuelve confusa si sugiere que la fuerza restante carece de efectos o que un músculo solo produce momento cuando coincide con el plano del gesto.
Leal presenta el análisis de componentes de una tracción espacial para estudiar su contribución en planos concretos. Aquí expresamos esa selección mediante proyecciones vectoriales y ejes declarados, manteniendo separado el momento total de sus componentes. De ese modo, una vista plana conserva su utilidad sin reemplazar toda la geometría tridimensional. (Leal, 2021, pp. 31–33)
La formulación adecuada es «calculamos la componente sobre el eje normal a este plano». No «solo existe torque en este plano». Si otros músculos, contactos o restricciones contrarrestan las demás componentes, el movimiento puede mantenerse aproximadamente plano; eso describe un balance conjunto y no la desaparición de la contribución de cada fuerza.
Cuándo una proyección plana conserva una componente del momento
Para calcular la componente de momento normal a un plano, podemos proyectar sobre ese plano tanto el vector de posición como la fuerza. Esa operación conserva la componente seleccionada, aunque descarte información sobre las demás. Proyectar únicamente un dibujo o una fuerza sin definir la posición no basta para obtener el resultado.
Sea n el vector unitario normal al plano. Las proyecciones son rp = r − (r · n)n y Fp = F − (F · n)n. Entonces
Los términos con una componente paralela a n no contribuyen a esa proyección del producto.En el ejemplo numérico, si n = (0; 0; 1), obtenemos rp = (0,08; 0,02; 0) y Fp = (−60; 80; 0). El cálculo plano recupera Mz = 7,6 N·m. No recupera Mx = −2,6 ni My = −4,8. La reducción es exacta para esa componente y parcial respecto al vector completo.
Además, el plano de proyección debe estar vinculado al mismo punto o eje empleado en r. Una fotografía lateral puede ocultar desplazamientos fuera de su plano y no proporcionar una proyección ortográfica calibrada. Su apariencia bidimensional no demuestra que sus medidas sean las coordenadas que requiere la ecuación.
Una fuerza parcialmente fuera del plano: cálculo y comparación
Un ejemplo con un punto de aplicación sencillo permite comparar el momento espacial con una componente plana sin introducir anatomía. Mantendremos la magnitud total de la fuerza y cambiaremos su dirección. Así se observa qué información conserva la proyección y por qué utilizar toda la fuerza como si estuviera dentro del plano sobreestima esa componente.
Situemos r = (0,05; 0; 0) m y una fuerza de 100 N inclinada treinta grados fuera del plano xy, con proyección hacia y. Sus componentes son F = (0; 86,60; 50) N. El producto produce M = (0; −2,50; 4,33) N·m, cuya magnitud es 5 N·m.
La componente sobre z es 4,33 N·m. Multiplicar 100 N por 0,05 m daría 5 N·m y describiría la magnitud total en este caso, porque r y F son perpendiculares. No sería el momento sobre z. Aplicar 86,60 N al brazo de 0,05 m sí recupera esa componente seleccionada.
La diferencia tiene una lectura concreta: la componente de fuerza hacia z contribuye al momento hacia −y, mientras la componente hacia y contribuye al momento hacia z. Ninguna «se pierde» físicamente. Se distribuyen entre componentes diferentes del vector de momento. Qué consecuencias tengan depende del resto del sistema.
Qué cambia al trasladar el punto de referencia
El momento de una fuerza depende del punto respecto al que se calcula. Si trasladamos el origen, cambia el vector de posición y, en general, cambia el momento. Esta propiedad importa al comparar centros articulares, referencias de una plataforma o informes que presentan resultados respecto a puntos distintos sin especificarlos.
Si d va desde el antiguo origen O hasta el nuevo punto B, la posición relativa es rB = rO − d. Por tanto,
En nuestro modelo inicial, elijamos d = (0,02; −0,01; 0) m. Su producto con F es (−0,3; −0,6; 1) N·m.El nuevo momento será (−2,3; −4,2; 6,6) N·m. La fuerza no cambia. Cambia la referencia. Comparar el nuevo valor de Mz con el anterior como si indicara una disminución de actividad muscular sería un error: hemos trasladado el punto de cálculo, no modificado la tracción.
Cuando el nuevo punto pertenece al mismo eje, d es paralelo a e y la proyección del momento sobre ese eje permanece igual. El producto e · (d × F) es entonces cero. Esta invariancia explica por qué podemos elegir cualquier punto de una misma recta para calcular su momento axial, siempre que mantengamos la dirección de la recta.
Deslizar una fuerza sobre su línea de acción
En un modelo de cuerpo rígido, mover el punto de aplicación matemático a otro punto de la misma línea de acción no cambia el momento externo respecto a una referencia. Esta propiedad permite simplificar representaciones. No significa que trasladar físicamente una carga sobre un tejido vivo conserve sus efectos locales de deformación y contacto.
Si r′ = r + λu y F = Tu, entonces r′ × F = r × F + λT(u × u). El último término es cero. La línea, la dirección y la magnitud se mantienen; solo hemos elegido otro punto sobre la misma línea para representar la fuerza.
Por ejemplo, añadir 0,10u a la posición del modelo inicial deja el mismo momento vectorial. La comprobación debe hacerse con el vector unitario real de F, no sumando 0,10 m a una coordenada cualquiera. Esa segunda operación podría desplazar la fuerza a una línea distinta y modificar sus momentos.
En anatomía, un tendón puede cambiar de dirección por una guía o un contacto. No es válido deslizar la fuerza sobre una recta que atraviesa esa curva como si su orientación local fuese constante. El artículo sobre poleas anatómicas y redirección desarrolla precisamente la diferencia entre una trayectoria global y la tangente local de tracción.
Un par de fuerzas puede generar momento sin fuerza resultante
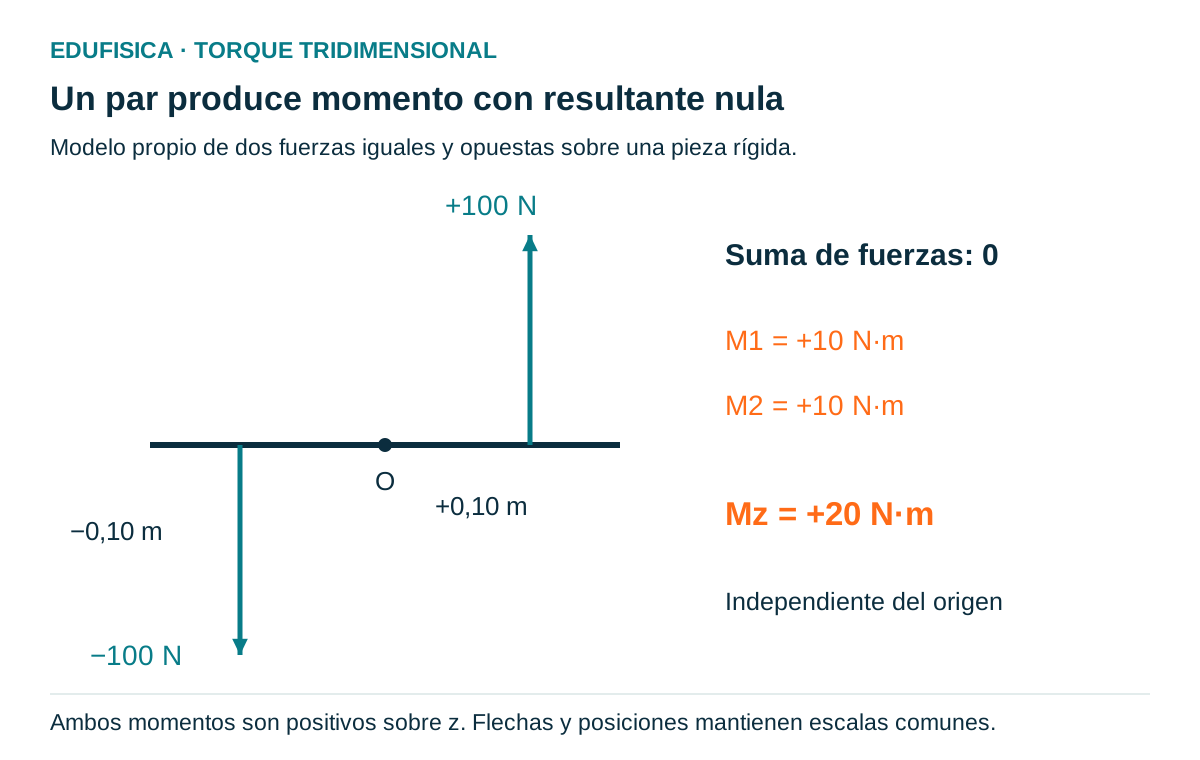
Dos fuerzas opuestas de igual magnitud aplicadas en líneas paralelas distintas forman un par. Su fuerza resultante es cero, pero su momento resultante puede ser distinto de cero. Esta configuración permite comprender por qué la suma de fuerzas no contiene toda la información mecánica sobre una interacción con un cuerpo.
En un ejemplo propio, aplicamos F1 = (0; 100; 0) N en r1 = (0,10; 0; 0) m y F2 = (0; −100; 0) N en r2 = (−0,10; 0; 0) m. Cada fuerza aporta 10 N·m sobre z; el momento total es 20 N·m.
Al trasladar el origen, el cambio del momento total depende de d × (F1 + F2). Como la suma de fuerzas es cero, ese cambio también es cero. El momento del par es independiente del origen, a diferencia del momento de una fuerza aislada.
Una herramienta sostenida por dos manos puede recibir fuerzas y momentos combinados. Sin medirlas no debemos afirmar que forman un par ideal. El esquema sirve para identificar una posibilidad y formular una pregunta de análisis: ¿qué resultante y qué momento produce el conjunto de contactos? La respuesta requiere ambos balances.
Sumar contribuciones sin confundirlas con el resultado muscular
Los momentos de varias fuerzas se suman vectorialmente cuando están expresados respecto al mismo punto y sistema de referencia. Sus componentes pueden reforzarse o compensarse. Esta suma no transforma el momento de una fuerza individual en el momento neto articular, y tampoco revela automáticamente cuánto aportó cada músculo a una medición conjunta.
Supongamos dos contribuciones hipotéticas M1 = (5; 2; 3) y M2 = (−5; 4; −1) N·m. La suma es (0; 6; 2) N·m. La componente x desaparece en el resultado, pero ambas contribuciones individuales conservan sus componentes opuestas sobre x.
Si el gesto observado carece de rotación apreciable sobre x, esa observación es compatible con compensación, restricciones o diferentes distribuciones de cargas. No identifica por sí sola cuál explicación actúa. Un músculo no cambia su línea de acción solo porque otra fuerza compense una componente; la geometría puede permanecer y cambiar la suma.
El mismo cuidado afecta al momento neto calculado por dinámica inversa. Ese resultado integra contribuciones según el modelo y los datos disponibles; no equivale a una medición aislada de tensión muscular. Una magnitud neta puede ser compatible con múltiples combinaciones de fuerzas internas, especialmente si existe actividad antagonista.
Por qué el vector de momento no es el vector de movimiento
El momento es una cantidad cinética, mientras que la velocidad y la aceleración angular describen movimiento. En un problema plano sencillo pueden compartir un eje y facilitar la interpretación. En tres dimensiones, la distribución de masa y el movimiento previo impiden convertir cualquier dirección de momento en una dirección automática de aceleración angular.
Respecto al centro de masa de un cuerpo rígido, el balance relaciona el momento externo con la variación de su momento angular. Expresado en un sistema ligado al cuerpo,
I es el tensor de inercia, ω la velocidad angular y α la aceleración angular.La fórmula requiere sus supuestos: cuerpo rígido, referencia adecuada y un tensor expresado en los mismos ejes. En general, I no es un único número y el segundo término puede intervenir. Por eso una componente positiva de momento no basta para predecir toda la aceleración de un segmento en un movimiento espacial.
El modelo plano recupera una relación más sencilla cuando el movimiento se restringe a un eje apropiado y los términos restantes se simplifican. La enseñanza puede comenzar allí, pero debe presentar esa simplificación como una elección de modelo. La dinámica del movimiento deportivo permite conectar fuerzas, restricciones y cambios del estado de movimiento.
Potencia rotacional: una segunda proyección con sentido físico
La potencia de un momento se calcula mediante su producto escalar con la velocidad angular correspondiente. Esa operación selecciona la contribución que realiza trabajo rotacional en el movimiento considerado. Una componente de momento perpendicular a la velocidad angular no aporta potencia instantánea en ese término, aunque pueda participar en otros balances del sistema.
La expresión es
Si M = (−2,6; −4,8; 7,6) N·m y ω = (0; 0; 2) rad/s, la potencia es 15,2 W. Las componentes sobre x e y no contribuyen a este producto porque las correspondientes componentes de velocidad son cero.Si en cambio ω = 2e = (0; 1,2; 1,6) rad/s para el eje oblicuo anterior, P = 6,4 W. Coincide con Me · 2 = 3,2 · 2. Utilizar la magnitud total del momento por la magnitud de ω daría un resultado distinto e incorrecto para esta geometría.
Una potencia negativa significa que el momento y la velocidad contribuyen con sentidos opuestos en el producto. No identifica por sí sola la modalidad de contracción de un músculo concreto ni su gasto metabólico. El tema de trabajo y potencia mecánica desarrolla esa separación entre balance externo, segmento, articulación y tejido.
Ejes anatómicos, ejes de modelo y ejes helicoidales
Un eje anatómico de referencia, un eje impuesto por un modelo y un eje estimado a partir del movimiento no son necesariamente la misma recta. Cada uno puede resultar útil para una pregunta diferente. Identificar cuál se utiliza permite interpretar el brazo de momento y evita comparar resultados que parten de referencias distintas.
Un modelo de bisagra concentra la rotación en una recta definida. Facilita cálculos y puede representar una aproximación funcional durante una tarea. Un eje helicoidal describe la combinación de rotación y traslación entre posiciones; el eje finito depende del intervalo analizado, mientras que el instantáneo corresponde al límite local del movimiento.
No necesitamos reconstruir esos ejes para una actividad escolar introductoria. Sí necesitamos reconocer que una articulación tridimensional no equivale siempre a una bisagra dibujada. El resumen de Krevolin y colaboradores es un ejemplo de investigación que especifica un eje helicoidal finito; sus resultados deben interpretarse bajo esa referencia y aquel procedimiento.
La elección influye en el punto y dirección empleados en las ecuaciones. Un cambio de eje puede cambiar tanto el brazo efectivo como el signo de la componente. No significa que la tensión haya aumentado o disminuido. Significa que la pregunta mecánica se ha formulado respecto a otra recta.
Rotar los ejes cambia las componentes, no el vector físico
Expresar una fuerza o un momento en otro sistema de ejes modifica sus componentes, pero no cambia la interacción física. Si la transformación es una rotación propia entre bases de mano derecha, el producto vectorial se transforma de manera coherente. Esta propiedad permite comparar coordenadas globales con coordenadas de un segmento.
Con una matriz de rotación R, r′ = Rr y F′ = RF producen M′ = R(r × F). Las normas se conservan y las componentes cambian. La matriz debe ser ortogonal y tener determinante positivo igual a uno. Una reflexión de la imagen no es esa misma transformación y requiere tratar el carácter axial del momento.
Como comprobación elemental, intercambiar cíclicamente los ejes puede convertir (Mx, My, Mz) en (My, Mz, Mx) si se hace lo mismo con r y F. La magnitud permanece. En cambio, intercambiar dos ejes sin corregir el sentido puede producir una base de mano izquierda y alterar el signo del producto.
Este detalle importa cuando un vídeo está reflejado, cuando derecha e izquierda se comparan mediante convenciones diferentes o cuando dos programas exportan ejes distintos. Antes de atribuir una diferencia a la técnica de una persona, hay que comprobar si los sistemas de referencia representan los datos de manera equivalente.
Cómo la incertidumbre del eje afecta al resultado
La componente axial depende de la orientación del eje. Una pequeña incertidumbre en esa orientación puede modificar la proyección, especialmente cuando el momento es casi perpendicular al eje elegido. La sensibilidad es una propiedad de la geometría y permite decidir qué precisión necesita la medición para responder una pregunta concreta.
Para cambios pequeños, δMe ≈ δe · M si mantenemos el momento vectorial. Además, |δMe| ≤ |δe| |M|. Si la dirección cambia un ángulo pequeño δθ, expresado en radianes, |δe| es aproximadamente δθ. Un momento de 10 N·m y una incertidumbre angular de dos grados dan una cota aproximada de 0,35 N·m.
Es una cota geométrica hipotética, no un error experimental medido. Si la componente que nos interesa es 0,20 N·m, esa incertidumbre puede ser relevante para determinar su signo. Si es 8 N·m, la misma cota tiene una importancia relativa diferente. La escala de la pregunta modifica la interpretación del dato.
Una posición incierta también afecta el momento: δM = δr × F cuando F permanece constante. Un desplazamiento perpendicular de un milímetro y una fuerza de 200 N pueden producir una variación de hasta 0,20 N·m. Debemos sumar estas fuentes de incertidumbre mediante un procedimiento explícito, sin confundir una cota teórica con la precisión real del equipo.
Procedimiento para analizar una fuerza espacial
Un análisis reproducible comienza con la pregunta y termina con una comprobación, no con una fórmula aislada. Es necesario indicar qué cuerpo se estudia, qué fuerza se representa, dónde se aplica y respecto a qué referencia se calcula. El mismo procedimiento permite resolver un modelo didáctico o revisar críticamente un informe profesional.
- Definir el cuerpo o segmento y la fase del gesto.
- Declarar origen, ejes, orientación positiva y unidades.
- Obtener r y F en esa misma referencia.
- Calcular r × F con sus tres componentes.
- Definir un eje unitario si interesa una componente articular.
- Proyectar el momento y, si procede, calcular el brazo efectivo.
- Comprobar unidades, perpendicularidad y límites geométricos.
- Separar esta contribución del balance total y registrar incertidumbre.
Si faltan coordenadas de profundidad, el análisis tridimensional queda incompleto. Podemos adoptar un modelo plano, pero debemos justificarlo e indicar qué componente describe. No rellenamos la coordenada desconocida con cero porque resulte cómoda. Ese cero representa una hipótesis geométrica que puede ser apropiada o no para el problema.
Un resultado acompañado de sus datos de entrada permite detectar discrepancias. Mostrar solo «torque = 12» impide saber la unidad, referencia, componente o procedencia. Una presentación rigurosa puede ser breve si mantiene esas relaciones visibles: punto O, eje e, fuerza F, posición r, componente Me y supuestos de cálculo.
Propuesta docente: del cartón plano a una dirección espacial
La siguiente actividad es una propuesta hipotética para enseñar la relación entre plano, fuerza y eje. Utiliza una pieza rígida ligera, un punto de referencia visible y un cordón sin exigir esfuerzo corporal intenso. Su finalidad es comparar representaciones y comprobar signos, no medir tensiones musculares ni evaluar una condición física.
Primero se dibujan dos ejes sobre un cartón y se marca un punto A apartado del origen. Un cordón indica la dirección de tracción. El alumnado predice el signo del momento normal al cartón y explica qué distancia necesita. Después se levanta el cordón fuera del plano y se pregunta qué componente mantiene el cálculo inicial.
La segunda fase introduce un eje oblicuo representado con una varilla. No hace falta aplicar fuerzas grandes: basta comparar direcciones y calcular un caso con números dados. Quien participa debe distinguir la norma del momento del valor proyectado sobre la varilla. Una maqueta geométrica puede resolver la tarea aunque no se produzca movimiento.
La evaluación recoge un dibujo con referencias, una ecuación y una interpretación. Se admite una representación táctil, verbal o digital si conserva los mismos elementos. La dificultad aumenta añadiendo un cambio de origen o dos fuerzas; no necesita aumentar la resistencia del material. El aprendizaje consiste en justificar relaciones, no en reproducir un gesto espectacular.
Errores que cambian el significado del torque tridimensional
Los errores más relevantes no siempre son aritméticos. Un cálculo puede estar bien resuelto y representar una pregunta distinta de la planteada. Confundir punto y eje, mezclar referencias o atribuir el momento neto a un músculo produce interpretaciones equivocadas aunque la calculadora devuelva un número consistente con las operaciones introducidas.
| Error | Qué se pierde | Corrección |
|---|---|---|
| Usar F × r | Se invierte el sentido del momento. | Escribir posición desde O hasta A y calcular r × F. |
| Sumar componentes para obtener magnitud | No se respeta la geometría vectorial. | Usar la raíz de la suma de cuadrados. |
| Proyectar sobre un eje no unitario | El valor queda multiplicado por la longitud del vector. | Normalizar el eje. |
| Tomar cualquier distancia como brazo efectivo | Se ignora la orientación relativa de fuerza y eje. | Calcular la componente axial o el producto triple. |
| Llamar torque muscular al momento externo | Se atribuye una fuerza interna no medida. | Identificar cada contribución y el método de estimación. |
Otra confusión aparece al decir que un momento positivo implica acortamiento muscular. El signo depende del eje; el acortamiento depende del cambio de longitud y de la tarea. Tampoco un momento nulo sobre un eje permite afirmar que el músculo no esté activo. Puede generar componentes distintas o tensión equilibrada por otras fuerzas.
Estas distinciones forman parte de la interpretación, no de una lista de excepciones. Obligan a relacionar cada resultado con su referencia y con la evidencia disponible. Cuando esa relación está clara, el cálculo tridimensional deja de ser una colección de símbolos y se convierte en una herramienta para explicar diferencias observables.
Preguntas frecuentes sobre torque tridimensional
Las preguntas siguientes reúnen confusiones que surgen al pasar del esquema plano a una descripción espacial. Las respuestas mantienen separados el vector de momento, la componente axial y el movimiento resultante. Para aplicar cada una a un gesto concreto se necesitan sus referencias geométricas y sus datos, no únicamente el nombre del ejercicio.
- ¿La fuerza debe estar en el plano del movimiento para producir torque?
- No. Una fuerza espacial puede producir un momento y componentes sobre varios ejes. La proyección plana permite calcular una componente concreta si se proyectan adecuadamente posición y fuerza respecto al eje normal al plano.
- ¿El brazo de momento es la distancia más corta entre dos líneas?
- Coincide con ella en determinados casos, por ejemplo cuando fuerza y eje son perpendiculares. En general, el brazo efectivo axial incorpora también el seno del ángulo entre las direcciones de esas líneas.
- ¿Se puede calcular torque tridimensional con una foto lateral?
- Una foto lateral aislada no proporciona normalmente todas las coordenadas espaciales ni la fuerza. Puede apoyar un modelo plano justificado, pero no permite recuperar sin información adicional todas las componentes tridimensionales.
- ¿Un momento nulo significa que no hay movimiento?
- No. Puede existir movimiento previo, otras fuerzas o componentes de momento distintas. Además, que una fuerza tenga componente nula sobre un eje no significa que su vector de momento completo sea nulo.
- ¿Qué cambia si se invierte el sentido del eje?
- La componente escalar cambia de signo. La fuerza y el momento físico permanecen iguales; cambia la convención utilizada para describirlos.
Referencias
- Krevolin, J. L., Pandy, M. G., & Pearce, J. C. (2004). Moment arm of the patellar tendon in the human knee. Journal of Biomechanics, 37(5), 785–788. https://doi.org/10.1016/j.jbiomech.2003.09.010.
- Leal, L. (2021). Atlas de biomecánica muscular. Tomo 1: Glúteo y cadera. Resistance Institute. Editorial.
- Pérez Ruiz, O. A., Villegas Sáez, A. F., & Feito Gácita, A. (2021). Fundamentos de biomecánica deportiva. Editorial Universitaria. Ficha bibliográfica.