
Doblar el codo puede acercar la mano al tronco. Sin embargo, si la mano está apoyada sobre una superficie, una acción relacionada puede desplazar el tronco respecto a ella. La articulación sigue conectando los mismos segmentos, pero cambia cuál dispone de movimiento, qué contactos intervienen y cómo se transmiten las fuerzas hacia el entorno.
Para comprender estas diferencias no basta memorizar que una cadena abierta tiene el extremo libre y una cerrada tiene el extremo apoyado. Hay que identificar el extremo, describir la restricción y observar el movimiento relativo. Esa lectura permite comparar gestos, interpretar una palanca y escoger una tarea docente sin convertir una etiqueta en una explicación completa del cuerpo.
Proximal y distal indican posición, no quién debe moverse
Proximal significa más próximo a la raíz de una extremidad o a la referencia anatómica indicada; distal significa más alejado. Son términos de posición. No implican que el segmento proximal permanezca inmóvil ni que el distal deba desplazarse en todos los gestos, y tampoco describen por sí solos la dirección de una fuerza.
En el miembro superior, el brazo es proximal respecto al antebrazo y la mano es distal respecto a ambos. Pero una mano puede quedar apoyada mientras el hombro cambia de posición. Del mismo modo, en el miembro inferior un pie puede permanecer en contacto y el muslo desplazarse respecto a la pierna. La denominación anatómica se mantiene mientras cambia la situación mecánica.
La palabra fijo requiere una referencia. Un pie quieto respecto a una plataforma puede moverse con ella respecto a la habitación. Un segmento estabilizado puede presentar pequeños movimientos sin perder su función de apoyo. Por eso conviene expresar «aproximadamente inmóvil respecto al suelo durante esta fase» en lugar de atribuir inmovilidad absoluta a todo el gesto.
Separar posición y movimiento mejora la lectura de los músculos. Origen e inserción son nombres anatómicos de sus uniones, pero no garantizan que el origen sea el punto inmóvil en cualquier tarea. Una contracción genera tracciones en ambos extremos; el movimiento resultante depende también de los apoyos, las cargas, otros músculos y las restricciones articulares.
Qué es una cadena cinemática y por qué se habla de cadena cinética
Una cadena cinemática es un conjunto de segmentos conectados que pueden moverse bajo determinadas relaciones y restricciones. El término enfatiza su organización y movimiento. En el lenguaje del ejercicio se utiliza cadena cinética para incorporar las fuerzas que actúan en ese conjunto, aunque ambas expresiones suelen aparecer como etiquetas próximas en la práctica.
Una mano no se desplaza de manera independiente de todas las articulaciones que la preceden. Su posición puede cambiar por movimiento del hombro, del codo, de la muñeca o de la base corporal. La cadena ayuda a representar esa conexión. No significa que cada segmento deba iniciar su movimiento después del anterior ni que exista una única secuencia válida.
El manual Fundamentos de biomecánica deportiva organiza cadenas abiertas, cerradas y configuraciones intermedias según la libertad o restricción de sus extremos. También presenta cierres por contacto con un apoyo, un implemento o el propio cuerpo. Esa diversidad muestra por qué necesitamos declarar qué restricción empleamos en una comparación. (Pérez Ruiz et al., 2021, pp. 487–491)
La representación depende de la pregunta. Para describir el movimiento de una pierna podemos usar pocos segmentos rígidos. Para estimar fuerzas internas hacen falta articulaciones, masas, geometrías y reglas de transmisión más detalladas. Llamar al conjunto cadena no aporta automáticamente esos datos; delimita una organización que luego debemos analizar.
Cadena abierta: un extremo con libertad de movimiento
En una cadena abierta, el extremo distal no queda obligado por un contacto que cierre el conjunto con el entorno o con otra parte del sistema. Puede desplazarse dentro de las posibilidades de las articulaciones. Esto no significa que esté descargado, que todos los segmentos estén libres o que el movimiento carezca de coordinación.
Una extensión de rodilla sentado puede describirse como una tarea abierta del miembro inferior si el pie se desplaza sin apoyo que determine su trayectoria. El ejercicio puede realizarse sin carga añadida o contra una resistencia. En ambos casos actúan el peso de los segmentos y las fuerzas necesarias para acelerarlos o frenarlos.
Una extremidad que lanza un objeto también puede presentar un extremo libre durante parte de la acción. Sin embargo, el tronco y los miembros de apoyo siguen condicionando la tarea. La libertad distal no implica independencia del resto del cuerpo. Un análisis de lanzamiento debe considerar la base, el movimiento del implemento y el instante de liberación.
Desde la enseñanza interesa observar qué puede variarse: dirección del extremo, velocidad, precisión, carga o coordinación de articulaciones. Una tarea abierta puede simplificar una exploración localizada y también exigir control complejo de una trayectoria. Su dificultad no está determinada únicamente por la ausencia de apoyo distal.
Cadena cerrada: el contacto impone una relación entre segmentos
En una cadena cerrada, un contacto o una conexión limita el extremo y vincula su movimiento con el de otros elementos. El cierre puede ser aproximado y admitir rotación, desplazamiento guiado o deformación. Lo decisivo es identificar qué relación impone, en lugar de suponer que todos los puntos del extremo son completamente inmóviles.
Una sentadilla con los pies apoyados conecta los segmentos inferiores con el suelo. El cambio de posición de la pelvis exige movimientos coordinados en varias articulaciones. En una flexión de brazos con las manos apoyadas, los contactos vinculan el movimiento del tronco con el de los miembros superiores. Son ejemplos de organización, no modelos idénticos de carga.
Un contacto puede impedir el desplazamiento vertical y permitir deslizamiento horizontal. Otro puede sujetar una posición y permitir rotación. Un aparato puede guiar un extremo que se mueve a lo largo de una trayectoria. Esas diferencias explican por qué «pie apoyado» o «mano apoyada» resultan insuficientes para definir todas las restricciones.
Cuando dos miembros se conectan a un mismo implemento, aparecen relaciones adicionales. Una barra sostenida por ambas manos puede acoplar sus posiciones aunque la barra se mueva. El cierre con un implemento y el cierre con una superficie fija no deben tratarse como la misma condición mecánica.
Una clasificación útil describe el extremo, el contacto y la fase
Las categorías abierta y cerrada sirven como primera orientación, pero una descripción rigurosa añade información sobre la tarea. Hay que indicar qué cadena se estudia, qué extremo se considera y durante qué fase aparece el contacto. Así evitamos asignar una sola propiedad a un gesto que cambia de organización mientras se ejecuta.
| Situación | Descripción del extremo | Pregunta mecánica |
|---|---|---|
| Pierna que oscila sin apoyo | Pie libre respecto al entorno durante la fase. | ¿Qué momentos aceleran o frenan los segmentos? |
| Pie apoyado sin deslizamiento apreciable | Contacto que restringe el desplazamiento. | ¿Cómo se coordinan las articulaciones con la base? |
| Mano sobre una superficie móvil | Restricción respecto a una base que también se mueve. | ¿Qué referencia permite describir la tarea? |
| Extremo guiado por un aparato | Movimiento permitido a lo largo de una trayectoria. | ¿Qué componentes restringe el aparato? |
| Dos manos sujetan una barra | Posiciones relacionadas por el implemento. | ¿Cómo se reparten fuerzas y movimiento entre miembros? |
La tabla no establece una escala de calidad. Diferentes restricciones permiten trabajar problemas distintos. Una misma tarea puede combinar un miembro abierto y otro cerrado, o alternar entre condiciones. La descripción por fases resulta más informativa que aplicar una etiqueta al cuerpo entero.
Cuando aparecen términos como cadena semicerrada, conviene revisar la definición del autor o del método. Puede referirse a una resistencia considerable, una trayectoria parcialmente restringida o una transición. En lugar de resolver la discusión mediante nombres, podemos describir directamente las fuerzas, los contactos y los movimientos permitidos.
El movimiento articular es una relación entre dos segmentos
Una articulación cambia su configuración cuando cambia la orientación relativa de los segmentos que conecta. Observar únicamente la orientación de uno de ellos respecto al suelo puede ocultar ese cambio o sugerir uno que no existe. Diferenciar ángulo absoluto y ángulo relativo permite explicar qué sucede cuando se mueve el segmento proximal.
En un modelo plano elegimos orientaciones absolutas y para los segmentos proximal y distal. Definimos un ángulo relativo . Esta convención matemática no asigna automáticamente el nombre flexión a todos los valores positivos; para hacerlo hay que vincularla con la articulación y con su postura de referencia.
Si el proximal está a veinte grados y el distal a sesenta, el ángulo relativo es cuarenta grados. Si ambos giran diez grados en el mismo sentido, pasan a treinta y setenta, pero q sigue siendo cuarenta. El conjunto se ha reorientado respecto al entorno sin cambiar ese ángulo articular.
Si solo observamos el segmento distal, podríamos confundir el giro global con un cambio de articulación. Esta distinción aparece en tareas de equilibrio, desplazamiento del tronco y movimientos apoyados. También recuerda que una referencia anatómica debe mantenerse consistente cuando comparamos fotogramas o describimos lo que realiza el alumnado.
Mover el segmento proximal no es invertir automáticamente la acción muscular
Una misma variación del ángulo relativo puede obtenerse moviendo el distal, moviendo el proximal o combinando ambos. Cambiar qué segmento se desplaza no equivale a cambiar el signo del momento de un músculo sobre ese ángulo. La función debe interpretarse respecto a una articulación, una postura y una convención definida.
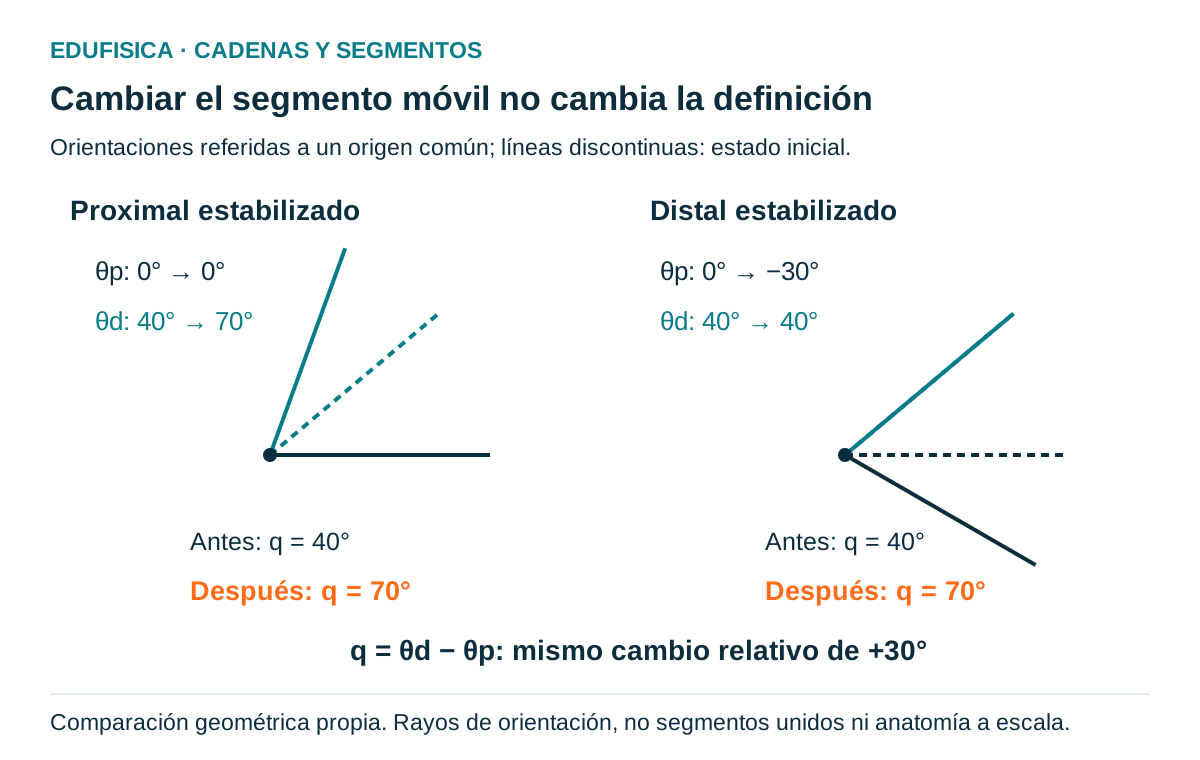
En un ejemplo propio, dejamos y aumentamos de cuarenta a setenta grados. El ángulo q aumenta treinta grados. En otro, mantenemos y reducimos de cero a menos treinta. q también aumenta treinta grados. El cambio relativo coincide; la trayectoria de cada segmento respecto al entorno es diferente.
El músculo tira sobre ambos segmentos y sus fuerzas forman parte de los respectivos balances. Si un extremo queda más estabilizado, el otro puede mostrar un desplazamiento mayor. Pero la palabra estabilizado no explica todas las fuerzas ni permite deducir sin geometría qué momento produce el tendón en la postura.
La inversión de la acción muscular requiere un análisis distinto cuando se refiere a un cambio de signo del momento por la posición y el eje. Mantener separados ambos problemas evita llamar inversión a cualquier ejercicio en el que se mueve el origen anatómico o queda fijo el extremo distal.
Qué cambia en una palanca al cambiar el segmento estabilizado
Una palanca se analiza con un segmento aislado, un eje y las fuerzas que actúan sobre él. Si cambiamos el segmento que observamos, cambian el diagrama y las fuerzas externas incluidas. No basta intercambiar los nombres origen e inserción para conservar todas las distancias y obtener el mismo balance de otra tarea.
En una articulación entre dos segmentos, un tendón puede aplicar momentos relacionados sobre ambos. Sin embargo, uno puede recibir un peso exterior, otro un contacto y ambos pueden tener masas e inercias diferentes. La relación entre sus movimientos depende de esos balances, no de decidir cuál unión muscular merece llamarse móvil.
Un modelo simple con el segmento proximal sujeto puede permitir calcular el momento sobre el distal a partir de su peso y de una carga. Si el distal está conectado a un apoyo y se mueve el proximal, debemos incorporar la fuerza del apoyo y el peso o la inercia del sistema proximal. Son situaciones distintas aunque compartan una articulación.
La clasificación de palancas y ventaja mecánica sigue siendo útil, siempre que se identifiquen las posiciones relativas del eje y de las fuerzas. No representa por sí sola la totalidad de una cadena con varios segmentos y contactos.
Fuerzas internas en el conjunto, fuerzas externas en cada segmento
Una fuerza puede ser interna para un sistema que contiene dos segmentos y externa para uno de ellos cuando se aísla. Esta diferencia depende de la frontera del análisis. Entenderla permite dibujar reacciones articulares y tracciones sin borrar fuerzas relevantes ni contar dos veces una interacción que pertenece al mismo conjunto.
Si aislamos el antebrazo de un modelo, la interacción con el brazo aparece como una fuerza y, según la representación, un momento sobre el segmento. Si estudiamos el conjunto completo de ambos, las interacciones mutuas entre ellos son internas. Sus pares de acción y reacción no se cancelan dentro del diagrama de un único segmento.
En una cadena apoyada, la fuerza del suelo o del aparato es externa al conjunto corporal delimitado. Esa fuerza puede transmitirse a través de las articulaciones, pero no conserva necesariamente una misma dirección o una misma resultante en cada segmento. En los balances también aparecen pesos e inercias.
Por ejemplo, una reacción vertical sobre el pie no significa que la rodilla reciba exclusivamente esa misma fuerza vertical sin otras contribuciones. El equilibrio del pie, la pierna y el muslo se resuelve por separado o mediante un modelo que represente sus relaciones. La etiqueta cerrada no permite saltarse esos pasos.
Ejemplo hipotético de un segmento distal que gira contra una carga
Un segmento articulado con una base fija permite practicar un balance de momentos sin representar fuerzas reales de un deportista. Elegiremos un plano, una postura y fuerzas conocidas. Después separaremos el momento exterior del momento interno necesario para equilibrarlo, manteniendo explícito que existe una sola contribución interna en esta simplificación.
Supongamos una palanca horizontal cuyo peso es 15 N y actúa a 0,12 m del eje. Una carga de 40 N actúa hacia abajo a 0,28 m. Los momentos gravitatorios tienen el mismo sentido y suman N·m. El apoyo está en el eje, por lo que su reacción no aporta momento alrededor de ese punto ideal.
Si una tracción interna perpendicular actúa con brazo de 0,035 m y debe equilibrar todo ese momento, la tensión requerida es aproximadamente 371,43 N. El valor depende de esa geometría y de la suposición de contribución única. Si el segmento acelera o existen otras contribuciones, el momento interno no se obtiene simplemente equilibrando los trece newton metro.
Al inclinar la palanca treinta grados sobre la horizontal, las distancias perpendiculares de ambas fuerzas verticales cambian. Bajo este modelo, el momento exterior pasa a N·m. Si mantenemos por hipótesis el brazo interno de 0,035 m, la tensión es aproximadamente 321,67 N. Hemos variado la postura; no una propiedad de cadena abierta.
Ejemplo apoyado: la reacción cambia el balance del segmento
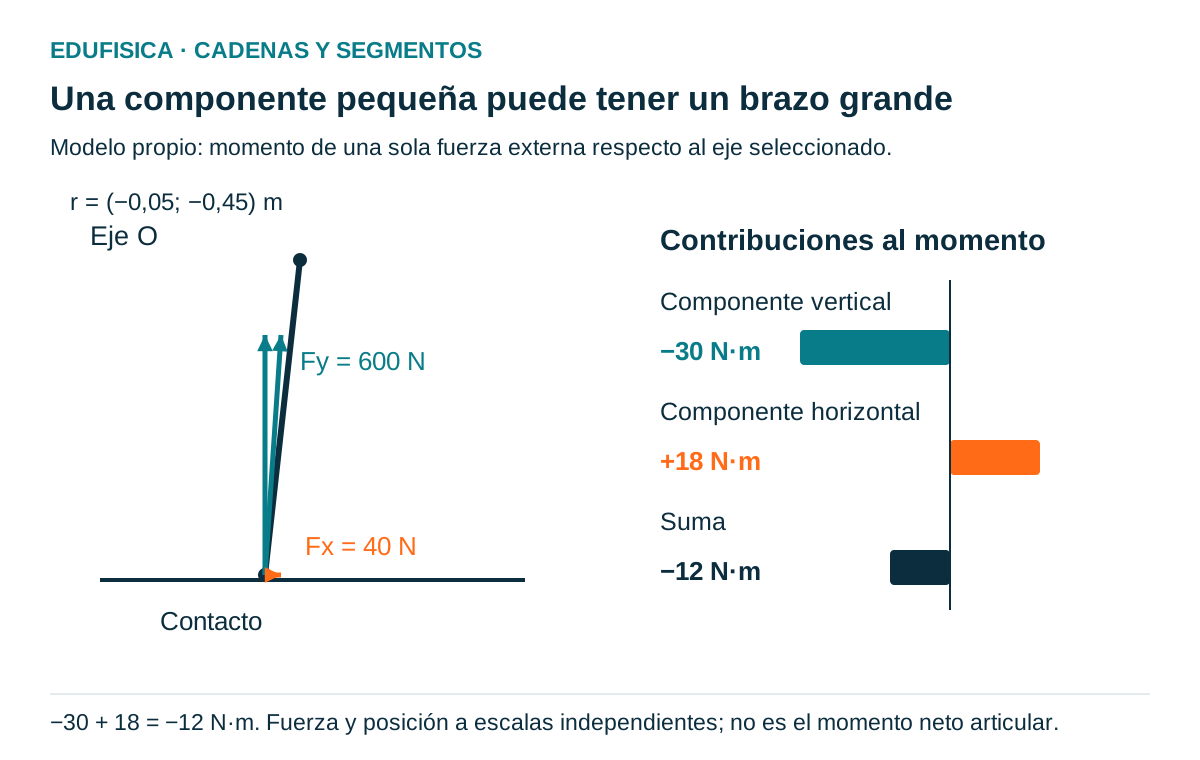
Un contacto distal incorpora una fuerza que debe situarse con su dirección y su punto de aplicación. Su contribución al momento no se deduce de que el segmento esté apoyado. Un ejemplo vectorial muestra cómo una componente horizontal puede modificar el efecto de una componente vertical cuando ambas actúan desde el mismo contacto.
Tomamos un eje ideal en la rodilla y una posición del contacto respecto a él de m. La fuerza de contacto hipotética es N. Su contribución plana al momento es N·m.
Si ignoramos los 40 N horizontales, calcularíamos menos treinta newton metro. Esa diferencia de dieciocho procede de una componente que parecía pequeña frente a los 600 N verticales, pero tenía un brazo mayor. El resultado es únicamente el momento de esa fuerza externa respecto al eje elegido, no el momento neto de la rodilla ni una fuerza muscular.
Para cerrar el balance del segmento habría que añadir su peso, otras fuerzas y las condiciones de aceleración. Si el contacto cambia de punto, también cambia el vector r. Un centro de presión que se desplaza bajo el pie puede modificar el momento exterior aun cuando la fuerza vertical permanezca igual. La observación del apoyo necesita algo más que una cifra total de fuerza.
La velocidad relativa distingue giro articular y desplazamiento global
La comparación entre movimientos distal y proximal también requiere estudiar velocidades. La velocidad de una articulación relativa no coincide necesariamente con la orientación de un segmento respecto al entorno. Dos segmentos pueden girar juntos, separarse a ritmos diferentes o permanecer casi inmóviles mientras transmiten un momento en una tarea apoyada.
Con la convención , tenemos . Si ambos giran a 0,5 rad/s, la velocidad relativa es cero. Si el distal gira a 0,8 y el proximal a 0,3 rad/s, q cambia a 0,5 rad/s. Si el distal está inmóvil y el proximal gira a menos 0,5 rad/s, obtenemos la misma velocidad relativa positiva.
Para un par articular ideal de 20 N·m conjugado con q, la potencia de transferencia entre esos segmentos es . En los dos últimos casos resulta 10 W; cuando ambos giran juntos es cero. Este cálculo no representa toda la potencia del cuerpo ni el gasto metabólico. Expresa una contribución rotatoria definida por un momento y una velocidad relativa.
Un músculo puede aportar tensión durante una postura sin un giro articular apreciable. También pueden deformarse estructuras internas. Por eso potencia articular nula no significa ausencia de actividad fisiológica. La conexión con trabajo y potencia mecánica ayuda a mantener separados esos niveles de interpretación.
Dos segmentos pueden situar el extremo de maneras diferentes
La posición de una mano o de un pie resulta de varias orientaciones y longitudes. Un modelo plano de dos segmentos permite visualizar esa relación antes de introducir fuerzas. Su finalidad es explicar cómo una variación proximal cambia el extremo, incluso si el ángulo distal se conserva, sin representar una anatomía exacta.
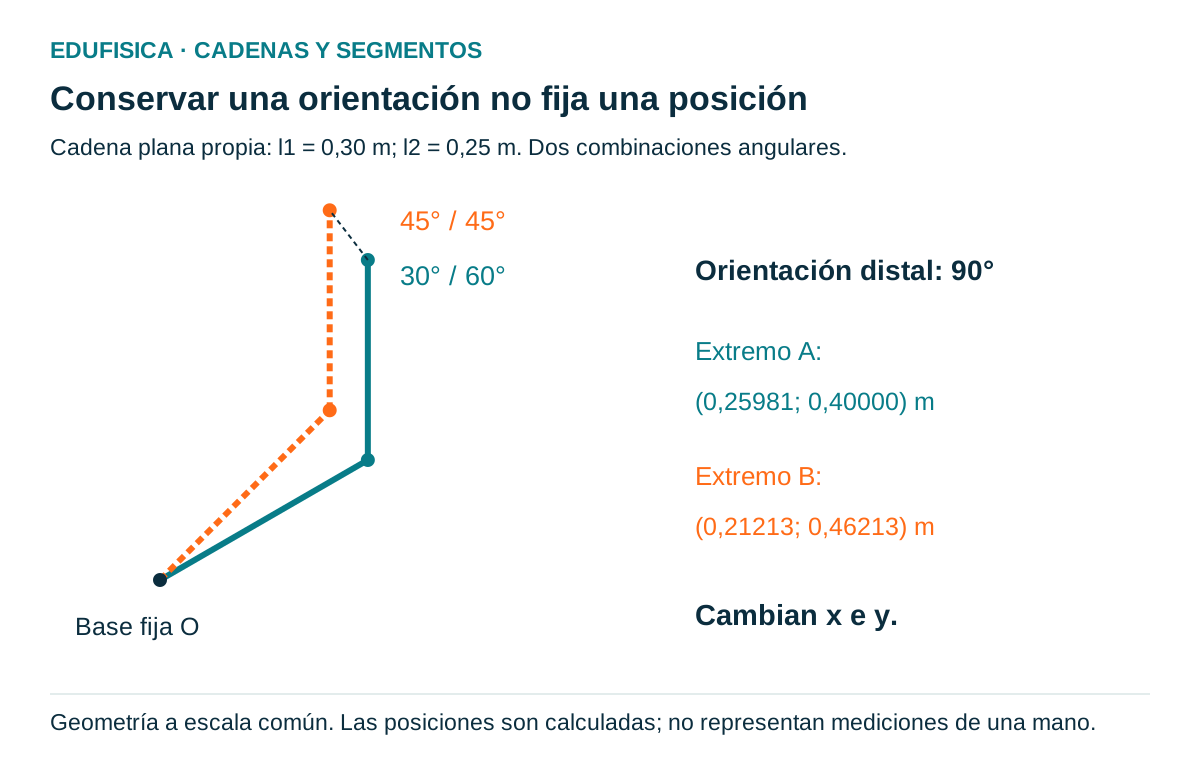
Consideramos una base fija en O, un primer segmento de longitud y un segundo de longitud . Definimos como orientación absoluta del primero y como ángulo relativo del segundo. Las coordenadas del extremo son e .
Con m, m, y , el segundo segmento queda orientado a noventa grados. El extremo se sitúa aproximadamente en m. Si cambiamos a y , el segundo conserva su orientación absoluta, pero el extremo pasa a m.
El extremo se ha desplazado unos 4,77 cm hacia la izquierda y 6,21 cm hacia arriba. Conservar la orientación del segundo segmento no ha conservado su posición. Esa distinción explica por qué observar solo una inclinación no describe toda la tarea ni permite afirmar que el segmento permaneció fijo.
Qué significa imponer una posición al extremo
Cuando el extremo queda restringido, los ángulos ya no pueden variar de cualquier manera si la base y las longitudes se mantienen. La condición de contacto se convierte en una relación geométrica entre articulaciones. No significa que la cadena gane movimientos adicionales: en general, reduce combinaciones posibles o exige que otros elementos también se desplacen.
En el modelo anterior, fijar x e y del extremo y mantener fija la base impone dos condiciones sobre dos ángulos. En una configuración habitual, eso deja posiciones discretas y no un recorrido continuo libre. Si vemos movimiento mientras ambos extremos parecen fijos, el modelo de dos segmentos rígidos puede estar omitiendo otra articulación, un desplazamiento de base o una deformación.
Una cadena plana con tres ángulos y una base fija puede conservar un movimiento interno al restringir dos coordenadas del extremo, bajo condiciones geométricas regulares. Esta cuenta sirve como ejemplo de grados de libertad; en posiciones singulares o con restricciones adicionales hay que revisar la independencia de las condiciones.
El cuerpo posee más relaciones que una bisagra escolar. La escápula, el tronco, el pie y otras estructuras pueden introducir movimientos que un dibujo simplificado no incluye. Por eso resulta útil preguntar qué parte de la tarea queda fuera del esquema, en lugar de concluir que una cadena cerrada contradice la geometría.
La velocidad del extremo combina las velocidades articulares
Un extremo puede permanecer quieto mientras varias articulaciones se mueven, si sus contribuciones y el movimiento de la base se compensan. También puede desplazarse aunque una articulación no cambie su ángulo. La relación entre velocidades permite describir estas situaciones sin asumir que cada movimiento articular tiene un efecto independiente sobre la mano o el pie.
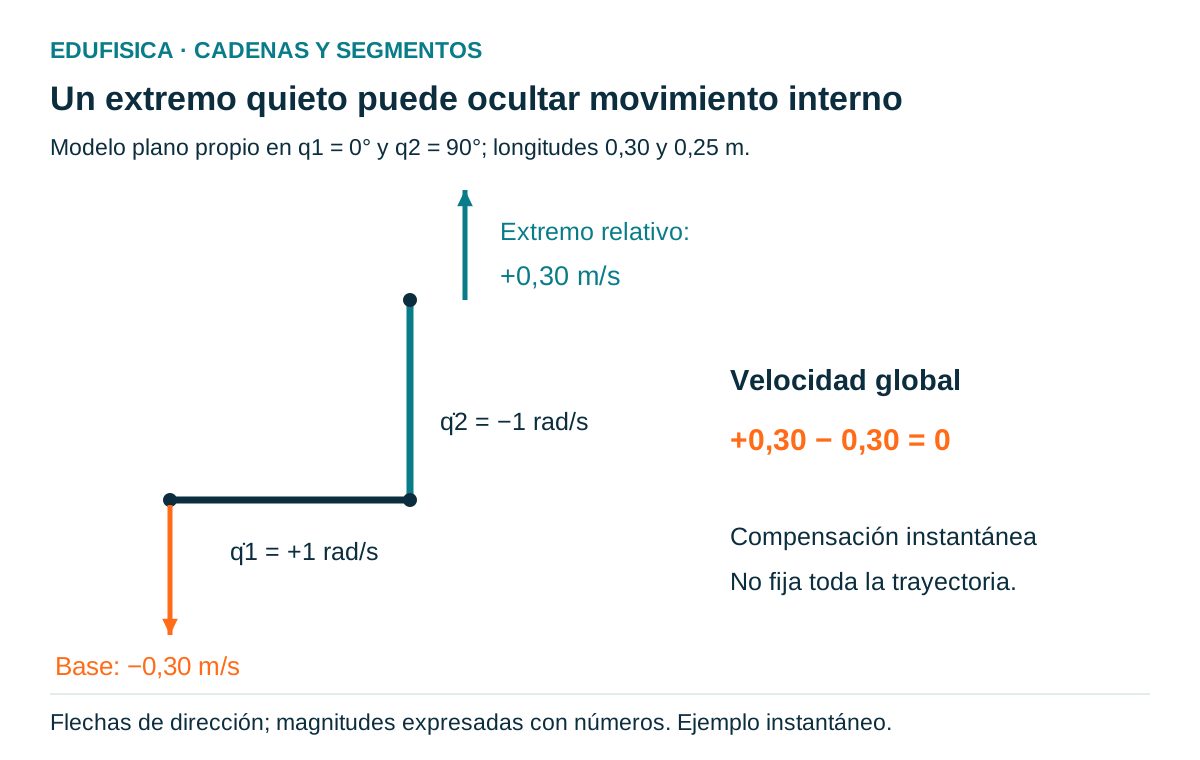
Derivando las coordenadas del modelo obtenemos una relación , donde J es la matriz jacobiana de la posición respecto a los ángulos. Sus elementos expresan cómo cambia cada coordenada del extremo al variar un ángulo. Las longitudes se expresan en metros y las velocidades angulares en radianes por segundo.
Para , , m y m, la matriz es . Si y rad/s, el extremo tiene velocidad m/s respecto a una base fija.
Si la base se desplaza en ese instante a m/s, la velocidad global del extremo es cero. El ejemplo muestra una compensación instantánea, no garantiza una trayectoria fija durante todo el movimiento. Para mantener el contacto durante un intervalo habría que resolver esas relaciones en cada configuración y considerar si el sistema puede producir las fuerzas necesarias.
Una conexión mecánica no prescribe una única coordinación muscular
Las restricciones relacionan movimientos y fuerzas, pero no seleccionan por sí solas una única distribución de actividad muscular. Varias contribuciones pueden producir el mismo momento neto o estabilizar una configuración. La coordinación depende de la tarea y del control neuromuscular, además de la geometría que representa la cadena.
Un modelo con un momento neto extensor de 30 N·m puede admitir, por ejemplo, una contribución extensora de 30 y otra opuesta de cero. También puede admitir 50 y menos veinte. El resultado neto coincide, mientras que las contribuciones internas son diferentes. No identificamos esa distribución observando únicamente el giro o el contacto distal.
Stensdotter y colaboradores compararon tareas isométricas abiertas y cerradas mediante registros electromiográficos de cuatro regiones del cuádriceps en diez personas sanas. Encontraron diferencias en el inicio de la actividad dentro de las tareas estudiadas. La investigación muestra que el contexto de apoyo puede relacionarse con la coordinación; no establece un patrón universal para todos los ejercicios o pacientes. (Stensdotter et al., 2003)
La amplitud electromiográfica tampoco es una fuerza tendinosa directa. Interpretar el registro exige considerar posición, procedimiento y comparación. En una explicación docente podemos distinguir función de producir movimiento y función de estabilizar, sin atribuir a un músculo una intensidad medida que no tenemos.
Qué nos enseña la comparación de ejercicios de rodilla
Los estudios comparativos permiten comprobar que el tipo de tarea importa, pero sus resultados deben situarse en los ejercicios y condiciones realmente analizados. Una diferencia observada entre sentadilla, prensa y extensión no resume todas las cadenas posibles. El ángulo, la carga y el procedimiento de estimación forman parte de la comparación.
Escamilla y colaboradores estudiaron sentadilla, prensa y extensión de rodilla en diez varones, con registros de movimiento, fuerzas y electromiografía y un modelo para estimar fuerzas internas. Describieron diferencias entre tareas y a lo largo del recorrido. El aporte relevante es que una misma categoría no conserva una carga articular constante en todas las posiciones. (Escamilla et al., 1998)
Una comparación de ejercicios debe revisar qué resistencia se utilizó, dónde se aplicó y qué fases se incluyeron. La sentadilla y la prensa comparten ciertas restricciones del extremo, pero difieren en apoyos del tronco, trayectoria y distribución de cargas. Agruparlas no convierte sus momentos o sus fuerzas internas en valores intercambiables.
Tampoco una estimación de fuerza interna demuestra por sí sola riesgo de lesión ni establece un tratamiento. La selección clínica requiere información sobre la persona y su proceso. La explicación biomecánica puede mostrar por qué cambian las cargas y orientar preguntas, sin transformarse en una prescripción universal basada en abierto frente a cerrado.
Apoyar, rodar y deslizar no imponen la misma restricción
El contacto distal puede conservarse mientras cambia el punto de apoyo o se permite un desplazamiento. Una mano que desliza, un pie que rueda y un extremo sujeto a una guía no tienen las mismas posibilidades. Describir esos detalles permite entender por qué dos tareas aparentemente apoyadas producen trayectorias y fuerzas diferentes.
Un apoyo sin deslizamiento fija aproximadamente la posición de ciertos puntos durante una fase. Al rodar, los puntos materiales que entran en contacto van cambiando. Al deslizar, existe velocidad relativa entre superficies. La fuerza tangencial depende entonces del contacto y de las condiciones, no de una orden que diga simplemente «mantén el apoyo».
Una plataforma móvil añade otra referencia. Si una mano conserva su posición sobre ella, puede estar inmóvil respecto a la plataforma y desplazarse respecto al suelo. Para analizar aceleraciones o fuerzas inerciales hay que elegir un marco adecuado y describir el movimiento de la base.
En una propuesta docente, una superficie de deslizamiento puede cambiar el problema de control del extremo. Eso no implica que sea una versión más avanzada o más segura para cualquier estudiante. La tarea debe definirse según sus objetivos, los movimientos permitidos y las condiciones reales del espacio, sin usar el nombre cadena cerrada como sustituto de esa valoración.
Un mismo gesto puede pasar de una organización a otra
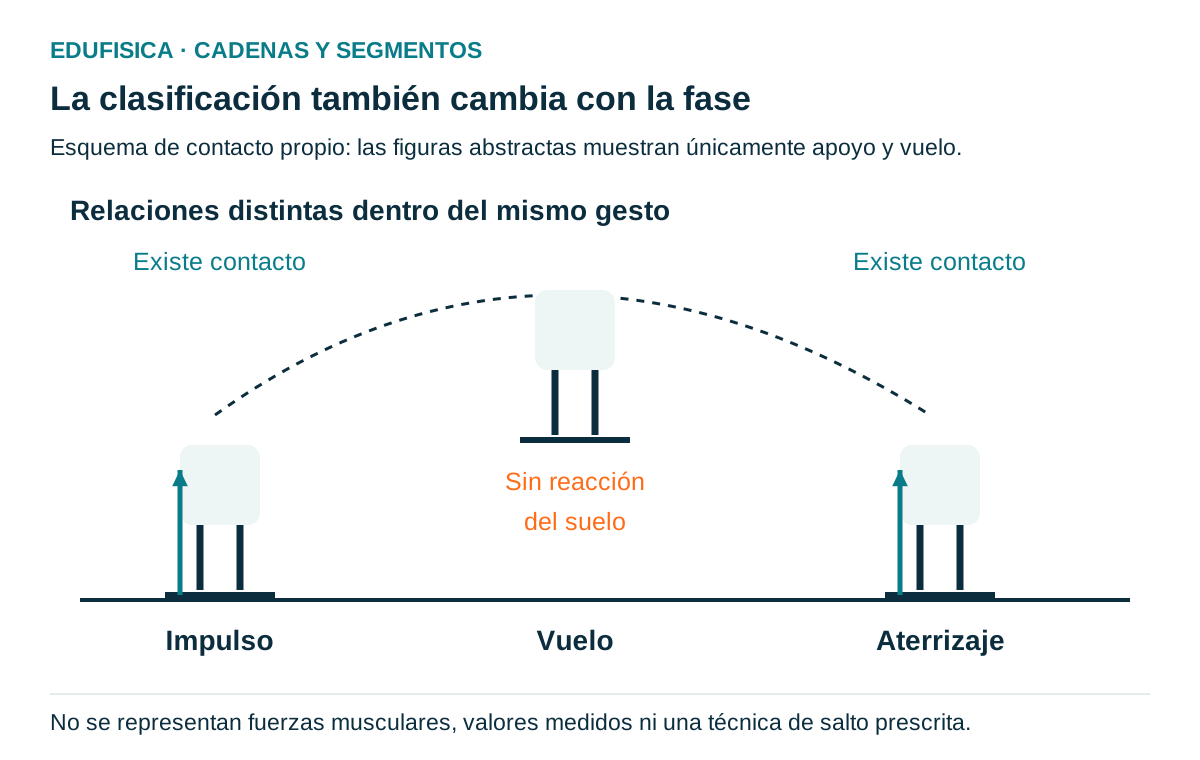
La organización de una cadena cambia cuando aparece o desaparece un contacto. Analizar un gesto por fases permite situar esa transición y sus consecuencias mecánicas. La clasificación deja de ser una etiqueta permanente del ejercicio y se convierte en una descripción de relaciones que evolucionan mientras la persona actúa.
En un salto, los pies interactúan con el suelo durante el impulso. Tras la separación, esas fuerzas de apoyo ya no actúan sobre el cuerpo. Al aterrizar aparece un nuevo contacto. Las extremidades pueden reorganizarse durante el vuelo, pero esas acciones internas no sustituyen una fuerza externa de apoyo inexistente en ese intervalo.
En la marcha, un miembro alterna periodos de apoyo y oscilación. El otro puede encontrarse en una fase diferente. Si estudiamos el conjunto, aparecen relaciones entre ambos miembros y el tronco. Si estudiamos una pierna, debemos especificar el intervalo para que abierta o cerrada conserve sentido.
El manual dirigido por Izquierdo propone analizar apoyos, origen proximal o distal de las acciones y organización de la cadena dentro de una lectura funcional del movimiento. Ese enfoque ayuda a relacionar clasificación y tarea, en lugar de asignar funciones musculares mirando únicamente una imagen aislada. (Izquierdo, 2008, pp. 118–119)
La similitud de una cadena no demuestra transferencia de aprendizaje
Dos tareas pueden compartir una organización abierta o cerrada y, sin embargo, exigir percepciones, decisiones y coordinaciones distintas. La similitud mecánica constituye una dimensión de la comparación, no una prueba de transferencia. Para enseñar o entrenar conviene considerar qué problema aprende a resolver la persona y en qué condiciones podrá utilizarlo.
Una extensión localizada puede servir para reconocer una articulación o trabajar una capacidad bajo una resistencia definida. Una tarea apoyada puede integrar varios segmentos y plantear un problema de distribución corporal. Ninguna descripción implica que el aprendizaje de una sustituya al de la otra para cualquier actividad.
La transferencia necesita observar resultados en la tarea de destino. Compartir nombres musculares o presentar un extremo fijo no demuestra que una práctica mejore un salto, un lanzamiento o una habilidad deportiva. La comparación debe incluir dirección, velocidad, coordinación, información disponible y propósito de la acción.
En el ámbito educativo, esa distinción permite integrar tareas complementarias. Primero podemos observar un cambio relativo sencillo y después resolver una acción con apoyos y objetivos. La transferencia del aprendizaje motor se interpreta desde lo que se conserva y lo que cambia entre situaciones, no desde una clasificación mecánica aislada.
Un procedimiento para analizar movimiento distal y proximal
Un análisis claro empieza por la tarea y avanza hacia la geometría y las fuerzas. No comienza adjudicando superioridad a un tipo de cadena. Delimitar el sistema, describir contactos y elegir referencias permite construir una explicación verificable y detectar qué información falta antes de asignar nombres musculares o calcular una carga interna.
Primero definimos el intervalo: inicio, fase intermedia o final. Identificamos después los segmentos y el extremo considerado. Dibujamos sus posiciones respecto al entorno y los ángulos relativos. Si un punto parece fijo, comprobamos respecto a qué superficie y con qué precisión puede describirse así.
En una segunda lectura situamos las fuerzas externas: gravedad, contacto, resistencia e interacción con otras personas u objetos. Elegimos el segmento cuyo balance resolveremos. Las reacciones entre segmentos aparecen en ese diagrama cuando corresponden a su frontera. Para un problema dinámico incorporamos masa, aceleración e inercia, no solamente distancias.
Finalmente distinguimos observación y estimación. Podemos observar que el tronco desciende respecto a las manos, calcular un ángulo relativo o medir una reacción externa. Las fuerzas musculares individuales requieren información adicional. Expresar esa diferencia permite que la explicación sea precisa sin exigir que cada actividad escolar disponga de un laboratorio completo.
Propuesta docente: comparar una articulación desde dos referencias
Una tarea de observación puede mostrar el movimiento relativo sin usar cargas elevadas ni convertir el análisis en una prueba física. La propuesta consiste en comparar dos condiciones de apoyo y registrar qué segmento se mueve respecto al entorno. El objetivo es explicar relaciones, utilizando un modelo articulado o movimientos cómodos previamente elegidos.
En esta actividad hipotética construimos dos piezas de cartón rígido unidas por una articulación visible. Marcamos líneas longitudinales y un fondo de referencia. En la primera condición sujetamos la pieza proximal y movemos la distal. En la segunda sujetamos la distal y movemos la proximal para producir el mismo cambio relativo.
El alumnado dibuja ambas posiciones, identifica cuál orientación absoluta cambia y calcula q con una convención común. Después gira el conjunto sin alterar la articulación. Ese tercer caso permite comprobar si distingue movimiento global y cambio relativo. No necesitamos simular tensiones musculares para evaluar esa comprensión inicial.
Una variante utiliza tres piezas y dos apoyos para discutir cómo una restricción cambia las combinaciones posibles. La explicación final debe incluir el contacto, la referencia y el intervalo. La precisión se valora por la coherencia de esas relaciones, no por memorizar una lista de ejercicios supuestamente abiertos o cerrados.
Errores al interpretar cadenas abiertas y cerradas
Las confusiones más persistentes aparecen cuando una categoría sustituye al análisis de la tarea. Decir abierto o cerrado no identifica el momento, la fuerza interna ni la seguridad de un ejercicio. Revisar el extremo considerado, el contacto y el sistema permite corregir estas interpretaciones antes de resolver ecuaciones o comparar resultados.
Un extremo cargado puede seguir moviéndose libremente, mientras que otro descargado puede estar guiado. Apoyado tampoco significa inmóvil en todos los grados de libertad. Cada contacto debe describirse según sus restricciones reales. Si el aparato se mueve, la referencia del apoyo debe indicarse.
Otro error consiste en inferir una acción muscular a partir de la dirección global del segmento. El movimiento relativo puede coincidir en dos tareas con desplazamientos absolutos distintos. Cambiar el segmento que se mueve no equivale a cruzar la línea de acción de un músculo al otro lado de un eje.
Por último, se confunden momentos netos y fuerzas individuales. Una reacción externa no es una fuerza muscular, y una amplitud electromiográfica no proporciona directamente una tensión tendinosa. Mantener separados esos datos permite comunicar qué muestra realmente un cálculo o un estudio comparativo.
Preguntas sobre cadenas cinéticas y segmento estabilizado
Las preguntas habituales pueden resolverse si distinguimos posición anatómica, movimiento relativo y condiciones de apoyo. Las respuestas siguientes reúnen esas distinciones para leer ejemplos de clase y ejercicios sin generalizar sus efectos. Cuando una tarea cambia de contacto o de fase, su descripción debe cambiar con ella y conservar la referencia utilizada.
- ¿Qué diferencia una cadena abierta de una cerrada?
- En la descripción habitual, una abierta tiene el extremo distal libre de un contacto que cierre el conjunto; una cerrada lo vincula al entorno u otro elemento mediante restricciones. Es necesario especificar el extremo, el contacto y la fase.
- ¿Distal significa que el segmento es el que se mueve?
- No. Distal describe su posición anatómica. El extremo distal puede quedar apoyado mientras el segmento proximal se desplaza respecto a él.
- ¿Mover el origen invierte la acción de un músculo?
- No automáticamente. Cambiar el segmento móvil es distinto de cambiar el signo del momento de un músculo por su posición respecto al eje. Debe analizarse el movimiento relativo y la geometría.
- ¿Una cadena cerrada es siempre más segura o más funcional?
- No existe una conclusión general a partir de esa etiqueta. Las cargas dependen de postura, resistencia, contactos y coordinación, y la valoración de una persona requiere información adicional.
- ¿Puede moverse una articulación sin que cambie la posición del extremo?
- Sí, cuando otras articulaciones o el movimiento de la base compensan su efecto y se cumplen las restricciones. En un modelo demasiado simple esa posibilidad puede desaparecer porque faltan grados de libertad.
Referencias
- Escamilla, R. F., Fleisig, G. S., Zheng, N., Barrentine, S. W., Wilk, K. E., & Andrews, J. R. (1998). Biomechanics of the knee during closed kinetic chain and open kinetic chain exercises. Medicine & Science in Sports & Exercise, 30(4), 556–569. https://doi.org/10.1097/00005768-199804000-00014.
- Izquierdo, M. (Dir.). (2008). Biomecánica y bases neuromusculares de la actividad física y el deporte. Editorial Médica Panamericana. Editorial.
- Pérez Ruiz, O. A., Villegas Sáez, A. F., & Feito Gácita, A. (2021). Fundamentos de biomecánica deportiva. Editorial Universitaria. Registro bibliográfico.
- Stensdotter, A.-K., Hodges, P. W., Mellor, R., Sundelin, G., & Häger-Ross, C. (2003). Quadriceps activation in closed and in open kinetic chain exercise. Medicine & Science in Sports & Exercise, 35(12), 2043–2047. https://doi.org/10.1249/01.MSS.0000099107.03704.AE.