
Veinticinco problemas originales permiten practicar fuerzas, momentos, equilibrio, rozamiento y cantidad de movimiento. Cada solución parte de un sistema explícito, usa datos hipotéticos en unidades coherentes y termina con una comprobación. Las cifras describen modelos didácticos; no son mediciones de deportistas ni prescripciones individuales.
Antes de calcular: definir qué cuerpo estamos estudiando
Una respuesta mecánica empieza antes de sustituir números en una fórmula. Debemos decidir qué cuerpo o conjunto de cuerpos aislamos, qué interacciones atraviesan su frontera y qué movimiento pretendemos describir. Los veinticinco casos siguientes conservan ese orden para que el resultado pueda revisarse y no dependa de una intuición visual.
El diagrama de cuerpo libre, o DCL, reúne las fuerzas externas que actúan sobre el sistema elegido. Si aislamos una pelota, aparecen su peso y la fuerza del implemento. Si aislamos persona e implemento juntos, las fuerzas de agarre son internas y se cancelan en el balance global. La misma interacción puede cambiar de categoría cuando cambia la frontera; la física no cambia, pero la ecuación que estamos resolviendo sí.
En toda la colección se usa g=9,81 m/s², salvo que un enunciado indique otra cosa. Las masas aparecen en kg; posiciones en m; tiempos en s; fuerzas en N; momentos en N·m; impulsos en N·s. Convertir antes de sustituir evita que una distancia en centímetros multiplique una fuerza como si estuviera expresada en metros.
Ecuaciones, signos y condiciones que deben acompañarlas
Una ecuación correcta puede producir una conclusión equivocada si se utiliza fuera de sus supuestos. El equilibrio necesita fuerza y momento netos nulos; Newton relaciona fuerza neta con aceleración; el impulso integra esas fuerzas durante un intervalo. Declarar ejes y condiciones de contacto permite elegir entre estas herramientas sin mezclarlas.
Hall (2015, capítulos 12 y 13) y Pérez Ruiz et al. (2021, secciones 2.9, 2.11 y 3.4) sirven como base para estos balances. Sanz Arazuri y Ponce de León Elizondo (2023, presentación) plantean el aprendizaje mediante soluciones sucesivas y verificables. Los enunciados, los números y los esquemas de esta colección son propios; no reproducen la serie de problemas de esas obras.
Problemas 1 a 8: vectores, momentos y equilibrio global
Los primeros ocho problemas desarrollan la suma vectorial y las condiciones de equilibrio antes de pasar a fuerzas musculares o aceleraciones. Cada resultado debe satisfacer todas las ecuaciones pertinentes. Una suma de fuerzas nula no basta para garantizar equilibrio angular, y una proyección dentro del apoyo no describe toda la estabilidad humana.
Problema 1. Dos tracciones sobre un implemento
Sumar fuerzas exige conservar la dirección de cada componente. En este primer caso, dos tracciones sobre un implemento no están alineadas y una componente horizontal se opone a la otra. La resultante permite describir la interacción conjunta, aunque por sí sola todavía no determina el movimiento del cuerpo.
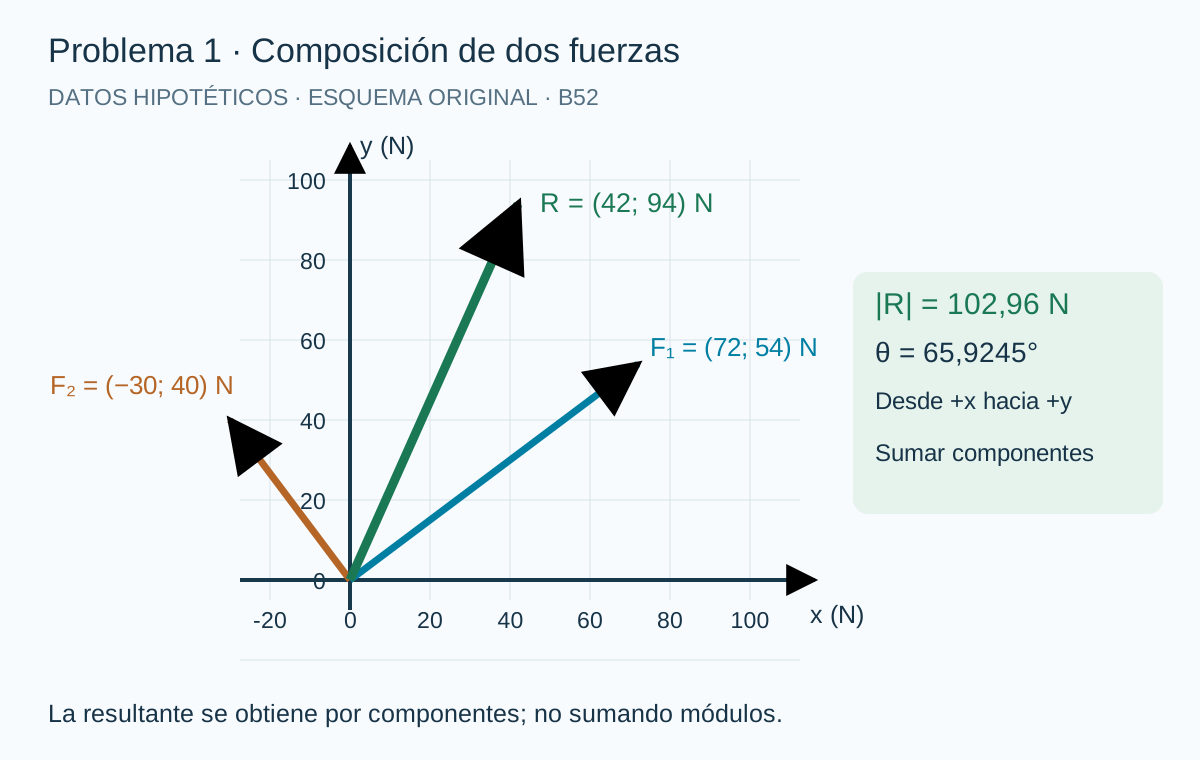
Nivel básico. Datos hipotéticos: en un plano horizontal, dos cables tiran del mismo aro con fuerzas de componentes (72; 54) N y (−30; 40) N. Se pide la resultante y su orientación. El origen coincide con el aro; x apunta hacia la derecha e y hacia delante. Los cables concurren en el mismo punto, por lo que no analizamos un momento adicional.
Sistema y DCL: aislamos el aro y dibujamos las dos tracciones. Peso y reacción del apoyo se compensan fuera del plano. No añadimos fuerzas que el aro ejerce sobre los cables: pertenecen a otros cuerpos. Primero sumamos x con x e y con y; después usamos Pitágoras y la función atan2, que conserva el cuadrante.
Resultado: la resultante es (42; 94) N, con módulo 102,96 N y ángulo 65,9245° desde +x hacia +y. La orientación no se obtiene promediando los ángulos originales, porque las magnitudes y las componentes participan de manera diferente en la suma.
Interpretación y límite: las componentes positivas sitúan la resultante en el primer cuadrante. El módulo es menor que la suma de los módulos individuales, como corresponde a fuerzas no paralelas.
Comprobación: 102,9563·cos(65,9245°)=42 N y 102,9563·sin(65,9245°)=94 N, dentro del redondeo.
Problema 2. La tercera fuerza que equilibra dos cables
Una fuerza equilibrante debe anular todas las componentes de la resultante, no solo igualar su módulo. Este problema añade ángulos medidos desde un eje común y obliga a distinguir una fuerza dirigida hacia abajo de otra orientada hacia arriba. El cuadrante final será parte indispensable de la respuesta física.
Nivel básico. Datos hipotéticos: un anillo recibe 80 N a 30° y 60 N a 150°, ambos ángulos medidos desde +x en sentido antihorario. Se busca una tercera fuerza que mantenga el anillo en equilibrio dentro de este plano. Los cables se consideran sin masa y sus líneas de acción pasan por el centro del anillo.
Sistema y DCL: aislamos el anillo con las tres tensiones. Los ejes x e y son cartesianos; una restricción externa compensa cualquier peso fuera del plano representado. El equilibrio requiere que las sumas de ambas componentes sean cero. La fuerza desconocida se calcula como el negativo de la suma de las dos conocidas.
Resultado: el módulo de la equilibrante es √(17,3205²+70²)=72,1110 N. Su orientación es 256,1021° desde +x, equivalente a 76,1021° por debajo del eje −x.
Interpretación y límite: una fuerza de 72,11 N hacia arriba aumentaría el desequilibrio vertical, aunque coincidiera en magnitud. La solución también presupone que existe una dirección de cable compatible con el resultado.
Comprobación: las tres fuerzas dejan residuos de 0 N en x y en y.
Problema 3. Momento de una fuerza oblicua
La longitud hasta el punto de aplicación no siempre es el brazo de momento. Aquí una fuerza oblicua actúa sobre una pieza de material deportivo y sus dos componentes contribuyen al giro. Calcular el producto vectorial permite conservar el signo y evita sustituir la geometría real por una distancia aparente.
Nivel intermedio. Datos hipotéticos: desde un eje fijo O, el punto de aplicación A tiene posición (0,40; 0,15) m. Sobre A actúa una fuerza (−25; −80) N. Se pide el momento respecto a O y la distancia perpendicular entre O y su línea de acción. Las coordenadas describen una pieza rígida plana.
Sistema y DCL: aislamos la pieza. x apunta a la derecha, y hacia arriba y el momento positivo sale del plano, correspondiente a giro antihorario. La reacción del eje pasa por O y no genera momento respecto a ese punto. Solo evaluamos el efecto de la fuerza indicada, sin afirmar que sea el momento neto de toda la pieza.
Resultado: el momento es −28,25 N·m, de sentido horario, y el brazo perpendicular vale 0,33705 m. El vector posición mide 0,42720 m, un valor diferente.
Interpretación y límite: la componente vertical aporta −32 N·m y la horizontal aporta +3,75 N·m. Una contribución compensa parcialmente la otra, sin anular el giro.
Comprobación: 83,8153 N·0,33705 m=28,25 N·m.
Problema 4. Suspensión con dos cables de ángulos diferentes
Dos cables inclinados pueden sostener una carga sin soportar tensiones iguales. La igualdad depende de la geometría y de las componentes que equilibran el peso. Este ejemplo muestra por qué repartir automáticamente la carga entre dos apoyos introduce un error, incluso cuando ambos cables llegan exactamente al mismo punto.
Nivel intermedio. Datos hipotéticos: un módulo de 20 kg cuelga inmóvil de dos cables. El izquierdo forma 30° sobre la horizontal hacia la izquierda y el derecho 60° sobre la horizontal hacia la derecha. Se buscan sus tensiones. Se emplea g=9,81 m/s² y se desprecia la masa de cables y anilla.
Sistema y DCL: aislamos módulo y anilla como un solo sistema. Dibujamos el peso 196,2 N hacia abajo y ambas tensiones siguiendo sus cables. Elegimos +x a la derecha y +y hacia arriba. No hay aceleración ni un par aplicado; todas las fuerzas son concurrentes. Es suficiente imponer equilibrio de las dos componentes.
Resolución y resultado: la primera ecuación da T_R=1,73205·T_L. Al sustituir en la segunda, 0,5·T_L+1,5·T_L=196,2 N. Por tanto, T_L=98,10 N y T_R=169,9142 N.
Interpretación y límite: las tensiones son fuerzas internas si ampliamos el sistema a cables y estructura, pero externas para el módulo aislado. La orientación decide sus componentes.
Comprobación: las componentes horizontales tienen módulos 84,9571 N y se cancelan.
Problema 5. Localizar una carga con una tabla y dos apoyos
Las reacciones de dos apoyos contienen información sobre la posición de una carga, siempre que también se incorpore el peso de la tabla. Este ejercicio trata el conjunto como un cuerpo rígido en reposo. La ecuación de momentos separará la contribución del material de la correspondiente a la persona representada.
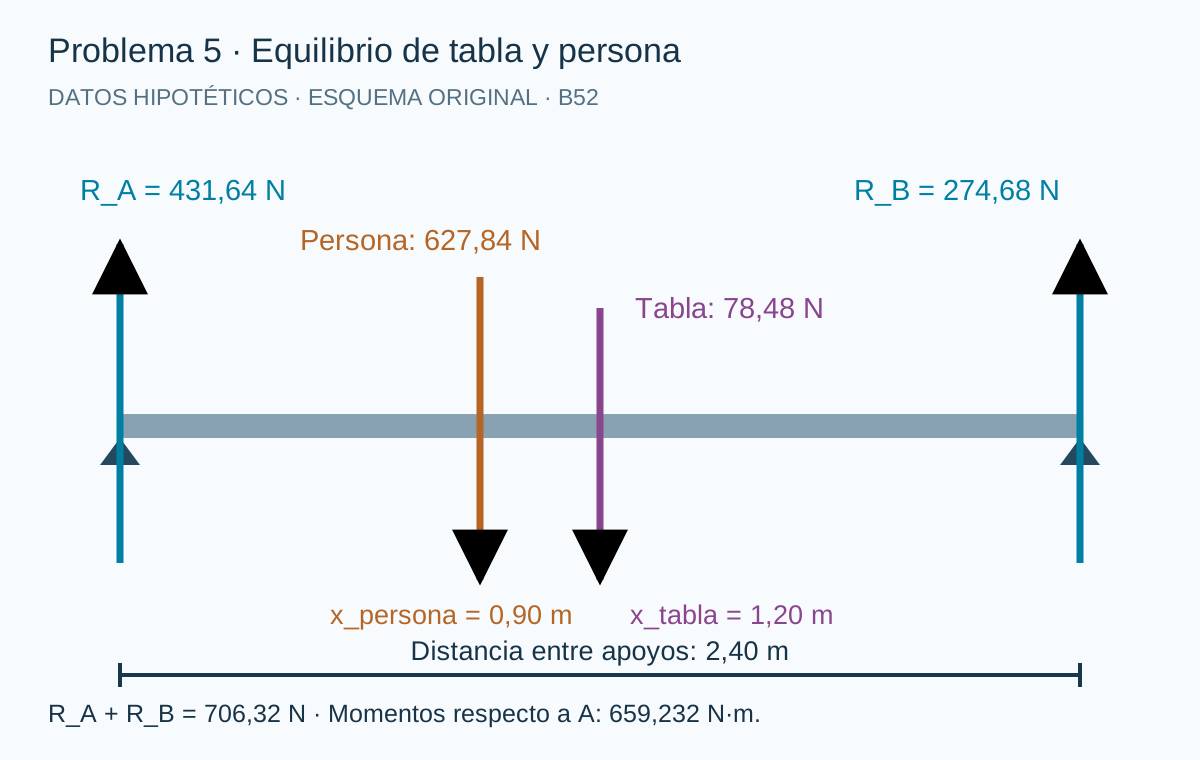
Nivel intermedio. Datos hipotéticos: una tabla horizontal de 2,40 m y 8 kg tiene apoyos en sus extremos y centro de masa a 1,20 m del izquierdo. Sobre ella se representa una persona de 64 kg, cuyo centro de masa está a 0,90 m del mismo origen. Se calculan ambas reacciones verticales y se recupera la posición personal desde ellas.
Sistema y DCL: aislamos tabla y persona. Dibujamos R_A y R_B hacia arriba y los pesos 78,48 y 627,84 N en sus posiciones. +x va de A a B; el momento antihorario es positivo. Suponemos tabla rígida, apoyos puntuales y reposo. Las fuerzas de contacto entre tabla y persona son internas y no se añaden de nuevo.
Resultado: R_B=274,68 N y R_A=431,64 N. La inversión de la misma ecuación da x_persona=[274,68·2,40−78,48·1,20]/627,84=0,90 m.
Interpretación y límite: las reacciones no son porcentajes arbitrarios ni medidas de fuerza muscular. Cada una representa el contacto del soporte con el conjunto.
Comprobación: 431,64+274,68=706,32 N y 274,68·2,40=659,232 N·m, igual a la suma de momentos de los pesos.
Problema 6. Reparto entre dos contactos durante una postura
La posición horizontal del centro de masa modifica el reparto entre apoyos. El cálculo no requiere inventar una fuerza adicional en cada pierna: necesita dos reacciones externas y el peso total. La solución también permitirá examinar qué ocurriría cuando la proyección del centro de masa se acercase a un extremo.
Nivel básico. Datos hipotéticos: un modelo corporal de 72 kg permanece inmóvil con dos contactos puntuales en x=−0,15 m y x=+0,25 m. Su centro de masa se proyecta en x=+0,09 m. Se pide la reacción vertical en cada contacto. Se desprecia cualquier fuerza horizontal y se considera gravedad uniforme de 9,81 m/s².
Sistema y DCL: aislamos el cuerpo completo, dibujamos peso de 706,32 N y dos reacciones verticales. Elegimos momento positivo antihorario y calculamos alrededor del contacto izquierdo. La distancia entre apoyos es 0,40 m y el peso queda a 0,24 m de ese apoyo. El equilibrio estático requiere cero fuerza resultante y cero momento.
Resultado: el contacto derecho soporta 423,79 N y el izquierdo 282,53 N. Corresponden al 60 % y al 40 % del peso, respectivamente.
Interpretación y límite: desplazarse hacia el apoyo derecho aumenta su reacción y reduce la contraria. Sin embargo, las superficies reales distribuyen presión y el cuerpo puede generar fuerzas horizontales.
Comprobación: las reacciones suman el peso y sus momentos alrededor del apoyo izquierdo coinciden: 423,792·0,40=169,5168 N·m.
Problema 7. Añadir un implemento desplaza el centro de masa
La posición del centro de masa conjunto cambia cuando se incorpora un objeto, aunque la persona conserve su postura. Este problema distingue el centro de masa corporal del correspondiente al sistema ampliado. Una media ponderada permite cuantificar ese desplazamiento y revisar después su relación con una base de apoyo idealizada.
Nivel básico. Datos hipotéticos: representamos una persona de 60 kg con centro de masa en x=0 m y un implemento de 6 kg en x=0,60 m. Ambos permanecen inmóviles unidos por el agarre. La base ideal de apoyo va de −0,12 a +0,12 m. Se pide el centro de masa conjunto y si su proyección permanece dentro de esa base.
Sistema y DCL: persona e implemento forman el sistema. Las fuerzas del agarre se cancelan internamente. Las fuerzas externas verticales son los dos pesos y la reacción global del suelo. x es horizontal, positivo hacia el implemento. Suponemos que el apoyo puede situar su resultante donde sea necesario dentro de la base y que no existe aceleración.
Resultado: el centro de masa conjunto queda 5,45 cm hacia el implemento. Su proyección permanece dentro de la base, a 6,55 cm del borde derecho.
Interpretación y límite: una resultante de contacto vertical situada en x=0,054545 m puede equilibrar el peso del sistema dentro de este modelo. Que exista una solución de equilibrio no demuestra que una persona real mantenga la postura cómodamente o pueda recuperarla tras una perturbación.
Comprobación: el momento de los pesos respecto al origen es −6·9,81·0,60=−35,316 N·m.
Problema 8. Comparar el umbral de vuelco con el de deslizamiento
Una perturbación horizontal puede provocar pérdida de apoyo o deslizamiento, y esos mecanismos no comparten el mismo umbral. Este caso compara ambos en un bloque corporal rígido idealizado. El momento se calcula con la altura de aplicación de la fuerza, mientras el límite de fricción depende de la reacción normal.
Nivel intermedio. Datos hipotéticos: un bloque de 68 kg, apoyado sobre una base de 0,28 m, tiene su peso centrado horizontalmente. Una fuerza horizontal F se aplica a 1,10 m sobre el suelo. El coeficiente de fricción estática es 0,30. Se busca qué pérdida de equilibrio aparece primero al aumentar lentamente F desde cero.
Sistema y DCL: aislamos el bloque, con peso, normal distribuida, fricción y fuerza aplicada. +x coincide con F y el momento positivo es antihorario. Al inicio no existe aceleración. En el límite de vuelco la resultante normal llega al borde derecho. La distancia perpendicular del peso a ese borde es 0,14 m.
Resultado: el umbral ideal de vuelco, 84,90 N, aparece antes que el de deslizamiento, 200,12 N. En el primer umbral, la fricción requerida es 84,90 N, todavía inferior a su máximo.
Interpretación y límite: los umbrales representan un modelo cuasiestático rígido, no una prueba humana ni una fuerza recomendada de perturbación. Una persona puede modificar postura, altura de aplicación y base mediante un paso.
Comprobación: ambos momentos en el borde valen 93,3912 N·m en magnitud.
Problemas 9 a 12: geometría muscular y dinámica de rotación
Las siguientes soluciones distinguen fuerza, brazo perpendicular, reacción articular y momento neto. Las representaciones musculares son equivalentes mecánicos simplificados, no estimaciones individuales de tejidos. Un caso espacial conserva tres componentes de momento y una rueda de laboratorio muestra cuándo la ecuación de equilibrio debe sustituirse por una de aceleración angular.
Problema 9. Fuerza muscular y reacción en un antebrazo ideal
Resolver un momento muscular no completa por sí solo el equilibrio de un segmento. También deben equilibrarse las fuerzas horizontales y verticales. Este caso emplea una única línea muscular hipotética y una articulación ideal para mostrar por qué la fuerza del músculo puede superar ampliamente el peso sostenido en la mano.
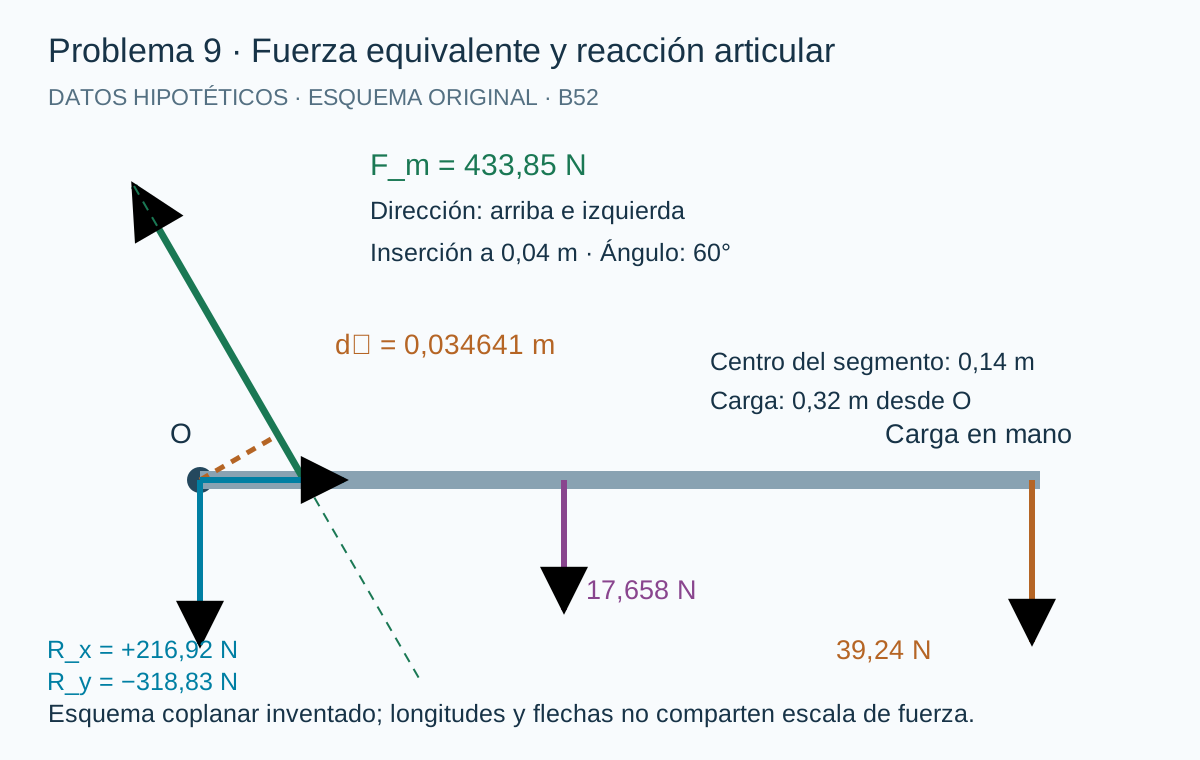
Nivel avanzado. Datos hipotéticos: un antebrazo horizontal tiene masa de 1,8 kg y centro de masa a 0,14 m del codo. Sostiene una carga de 4 kg a 0,32 m. Un único músculo equivalente se inserta a 0,04 m y tira hacia arriba e izquierda, a 60° respecto al segmento. Se calculan su fuerza y la reacción del codo.
Sistema y DCL: aislamos antebrazo y carga. Dibujamos los pesos, la fuerza muscular y las componentes R_x y R_y del codo. El eje x apunta distalmente y +y hacia arriba; el momento antihorario es positivo. Se supone reposo, coplanaridad y ausencia de otros músculos, ligamentos o momentos articulares. La inserción y el ángulo son datos del modelo, no anatomía medida.
Resultado: la fuerza muscular vale 433,85 N. Sus componentes son −216,9238 N en x y +375,723 N en y. Así, R_x=+216,9238 N y R_y=17,658+39,24−375,723=−318,825 N.
Interpretación y límite: el brazo perpendicular muscular es solo 0,034641 m, mucho menor que el de la carga externa. Este valor explica la fuerza elevada en el modelo.
Comprobación: 433,8476·0,034641=15,02892 N·m, las componentes horizontales suman cero y las verticales también.
Problema 10. Cambiar la orientación altera la fuerza necesaria
La distancia de inserción puede permanecer fija mientras cambia el brazo perpendicular. Este ejercicio compara dos orientaciones de una misma fuerza equivalente para equilibrar un momento externo dado. La comparación es geométrica: no pretende describir una curva de fuerza muscular real ni asumir que una articulación conserva siempre la misma mecánica.
Nivel intermedio. Datos hipotéticos: un segmento rígido recibe un momento externo horario de 36 N·m. La inserción de un actuador equivalente está a 0,045 m del eje. Se consideran dos ángulos entre el segmento y la tracción: 25° y 70°. Se pide la fuerza requerida en cada configuración para mantener equilibrio angular.
Sistema y DCL: aislamos el segmento con el momento externo, la tracción y una reacción ideal en el eje. Elegimos momento antihorario positivo. La línea del actuador debe producir un momento de ese signo. Para cada postura, el brazo perpendicular es r·sinθ. No comparamos momentos usando el mismo brazo si el ángulo ya ha cambiado.
Resultado: los brazos son 0,019018 m y 0,042286 m. La primera configuración exige aproximadamente 1892,96 N y la segunda 851,34 N.
Interpretación y límite: un brazo menor exige más fuerza para el mismo momento, pero este cálculo no incluye propiedades contráctiles, cambios de longitud, velocidad, arquitectura muscular ni restricciones de contacto. Tampoco afirma que aumentar cualquier ángulo mejore indefinidamente la ventaja: el seno alcanza su máximo a 90° y vuelve a disminuir después.
Comprobación: cada fuerza multiplicada por su brazo devuelve 36 N·m.
Problema 11. Un momento con tres componentes espaciales
Una fuerza situada fuera del plano de análisis puede generar momentos alrededor de varios ejes. En este caso, el producto vectorial se conserva completo y cada componente recibe una interpretación diferente. El ejemplo evita reducir una interacción tridimensional a una sola distancia sin especificar antes qué eje queremos estudiar.
Nivel avanzado. Datos hipotéticos: un punto de agarre tiene posición (0,25; 0,12; 0,05) m respecto a un eje articular ideal O. La fuerza externa en ese punto es (0; −80; 30) N. Se busca su vector momento respecto a O. x, y y z forman un sistema cartesiano de mano derecha, sin asignar nombres clínicos a sus ejes.
Sistema y DCL: aislamos el segmento que recibe la fuerza. La reacción en O no aporta momento respecto al propio O. Para las componentes usamos τ_x=r_yF_z−r_zF_y, τ_y=r_zF_x−r_xF_z y τ_z=r_xF_y−r_yF_x. Los signos dependen de la orientación declarada de los ejes y de la regla de la mano derecha.
Resultado: las componentes del momento son +7,6 N·m alrededor de x, −7,5 N·m alrededor de y y −20 N·m alrededor de z. Su módulo es √(7,6²+7,5²+20²)=22,6718 N·m.
Interpretación y límite: eliminar z en la posición borraría parte del momento alrededor de x. El signo de una componente indica sentido alrededor de un eje; no determina automáticamente flexión, extensión o una acción muscular sin una correspondencia anatómica explícita.
Comprobación: el producto escalar del momento con la posición vale 7,6·0,25−7,5·0,12−20·0,05=0 N·m².
Problema 12. Aceleración angular de una rueda de laboratorio
El equilibrio angular deja de ser válido cuando existe un momento neto que acelera un cuerpo. Una rueda de laboratorio permite practicar esta diferencia sin atribuir a un deportista un movimiento no observado. El momento motor y el resistente deben conservar sus signos, y la inercia debe referirse al eje fijo utilizado.
Nivel intermedio. Datos hipotéticos: una rueda de un ergómetro experimental posee momento de inercia de 0,22 kg·m² alrededor de su eje fijo. Un actuador aplica 3,30 N·m en sentido positivo y el rozamiento resistente aporta −0,44 N·m. Se pide la aceleración angular instantánea. No existen otros pares y el momento de inercia permanece constante.
Sistema y DCL: aislamos la rueda, con el eje fijo perpendicular a su plano. Elegimos el giro del actuador como positivo. Las fuerzas de reacción del eje no producen momento sobre él. Usamos la ecuación escalar de rotación alrededor de un eje fijo; no la trasladamos a una articulación tridimensional cuyo eje pueda moverse.
Resultado: la aceleración angular es +13 rad/s². Los datos permiten conocer el cambio instantáneo de velocidad angular, pero no la velocidad final sin duración y condiciones iniciales.
Interpretación y límite: si ambos momentos variaran con velocidad o tiempo, este resultado seguiría siendo instantáneo. Una aceleración angular positiva puede coexistir con velocidad negativa cuando la rueda está frenando una rotación en el sentido contrario.
Comprobación: 0,22·13=2,86 kg·m²/s²=2,86 N·m.
Problemas 13 a 20: Newton, contacto y rozamiento
Los ocho casos siguientes calculan aceleraciones o condiciones de contacto a partir de fuerzas externas. La normal se obtiene de su propio balance y la fricción se elige según adherencia o deslizamiento. Pendientes, apoyos acelerados y trayectorias curvas ayudan a reconocer cuándo una regla intuitiva necesita condiciones que todavía no se cumplen.
Problema 13. Tracción oblicua de un trineo que ya desliza
La componente vertical de una tracción modifica la normal y, con ella, el rozamiento de deslizamiento. Este problema evita tomar automáticamente la normal igual al peso. Primero se resuelve el balance vertical de un trineo que ya se mueve y después se calcula la fuerza horizontal neta que determina su aceleración.
Nivel intermedio. Datos hipotéticos: un trineo de 24 kg desliza hacia +x por un suelo horizontal. Una cuerda tira con 140 N a 25° sobre la horizontal y el coeficiente de fricción cinética es 0,18. Se pide la normal, el rozamiento y la aceleración. Se desprecia el aire y no hay aceleración vertical ni vuelco.
Sistema y DCL: aislamos el trineo. El peso actúa hacia abajo; normal y componente vertical de la tensión, hacia arriba. La tensión horizontal actúa hacia +x y el rozamiento cinético hacia −x. Usamos f_k=μ_kN porque el deslizamiento está declarado. No empleamos ese valor para decidir si un trineo inicialmente inmóvil comenzaría a moverse.
Resultado: la normal es 176,27 N, el rozamiento 31,73 N y la aceleración +3,96474 m/s². La cuerda alivia parte del contacto vertical, pero su componente horizontal es 126,88 N, menor que los 140 N de tensión total.
Interpretación y límite: el coeficiente es un dato hipotético constante de este modelo de Coulomb, no una propiedad universal del trineo o de una superficie deportiva. Los contactos reales pueden depender de velocidad, estado superficial y temperatura.
Comprobación: 176,27344+59,16656−235,44=0 N en vertical.
Problema 14. Aceleración del centro de masa a partir de una reacción
La fuerza de reacción del suelo es una fuerza externa sobre el cuerpo, mientras el peso también participa en el balance. Este caso combina componentes verticales y horizontales durante un instante de apoyo. La aceleración del centro de masa se calcula con la fuerza neta, sin identificar todavía cargas de segmentos particulares.
Nivel básico. Datos hipotéticos: una persona de 75 kg recibe una reacción del suelo de componentes (+180; +900) N durante un apoyo. La resistencia horizontal del aire es −12 N. Se pide la aceleración del centro de masa en x e y. x apunta hacia delante y y hacia arriba; g=9,81 m/s².
Sistema y DCL: aislamos el cuerpo completo. Las fuerzas musculares y articulares entre sus segmentos son internas y no se suman al balance externo. Dibujamos reacción, resistencia del aire y peso de 735,75 N. La masa es constante y el sistema de referencia se considera inercial. La aceleración resultante corresponde al instante descrito, sin imponer equilibrio vertical.
Resultado: el centro de masa acelera 2,24 m/s² hacia delante y 2,19 m/s² hacia arriba. Dividir 900 N entre 75 kg daría 12 m/s², que sería la contribución de la reacción vertical aislada, no la aceleración neta.
Interpretación y límite: una aceleración ascendente no demuestra que el cuerpo ya se desplace hacia arriba: también puede frenar un descenso. La reacción global tampoco permite repartir fuerzas entre articulaciones o músculos.
Comprobación: 75·2,24=168 N en horizontal y 75·2,19=164,25 N en vertical, iguales a las respectivas resultantes.
Problema 15. Masa, peso y lectura de un apoyo acelerado
La lectura de un apoyo puede cambiar sin que cambie la masa. Este ejercicio usa una plataforma que acelera verticalmente y obliga a mantener el peso como interacción gravitatoria. La fuerza de contacto responde al movimiento del sistema, de modo que su lectura no debe confundirse con una nueva cantidad de materia.
Nivel básico. Datos hipotéticos: una persona de 68 kg permanece apoyada sobre una plataforma que acelera hacia abajo a 1,50 m/s². Se busca la fuerza normal que registraría un sensor ideal. Se supone que persona y plataforma comparten aceleración y que no existe una fuerza adicional de sujeción. +y se define hacia arriba.
Sistema y DCL: aislamos solo a la persona, con normal N hacia arriba y peso mg hacia abajo. Su aceleración algebraica es −1,50 m/s². La plataforma constituye el cuerpo que produce la normal y no se incorpora al sistema corporal. El modelo trata el cuerpo como una masa total para el balance de traslación.
Resultado: el sensor registra 565,08 N mientras el peso gravitatorio sigue siendo 667,08 N y la masa permanece en 68 kg. La diferencia de −102 N genera la aceleración descendente.
Interpretación y límite: el cálculo presupone que se mantiene el contacto y que la aceleración es conocida. Si la plataforma descendiera en caída libre, la normal ideal se aproximaría a cero; no aparecería una fuerza normal negativa de un simple apoyo.
Comprobación: 565,08−667,08=−102 N y 68·(−1,50)=−102 N.
Problema 16. El rozamiento estático no siempre alcanza su máximo
Una superficie adherente aporta la fricción necesaria para el equilibrio hasta alcanzar un límite. Este problema pregunta primero si ese límite permite sostener una fuerza aplicada y solo después determina la fricción real. Así se evita sustituir sistemáticamente la fuerza estática por su máximo, incluso cuando el cuerpo todavía está inmóvil.
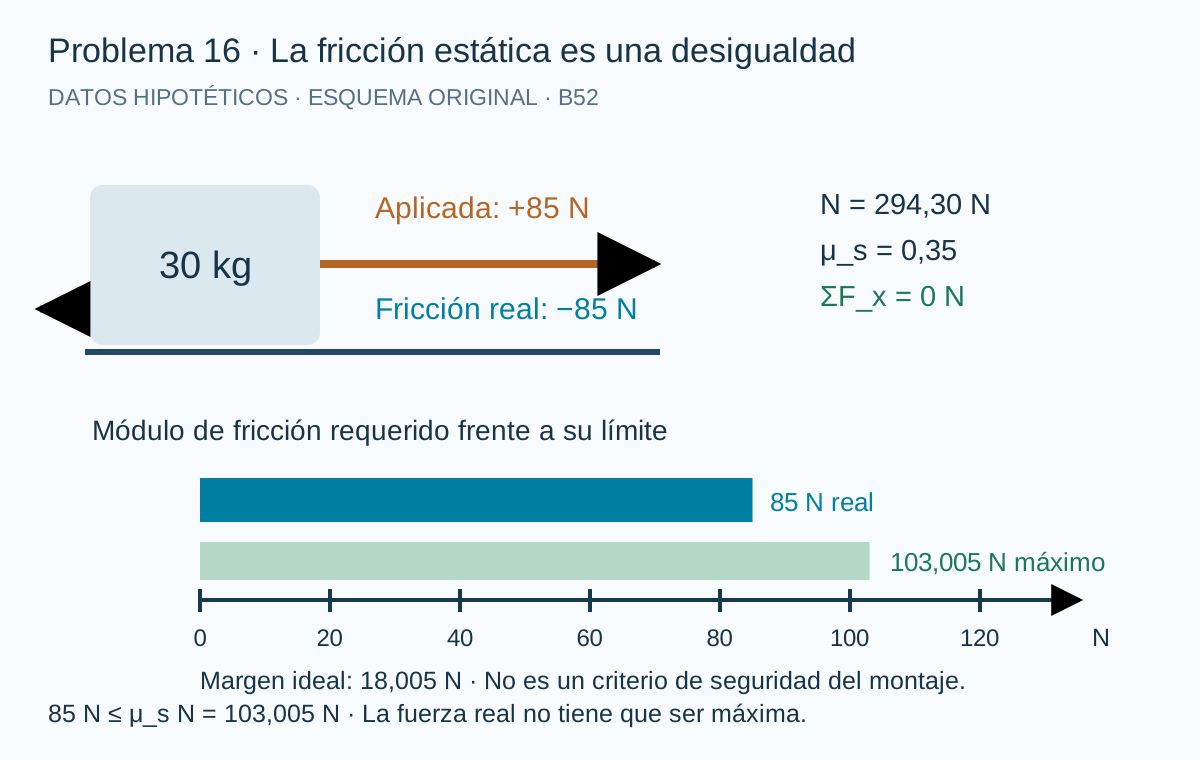
Nivel básico. Datos hipotéticos: un cajón de material deportivo de 30 kg permanece sobre suelo horizontal. Se aplica una fuerza de 85 N hacia +x y el coeficiente de fricción estática es 0,35. Se pide si puede mantenerse en reposo, cuánto vale la fricción en ese estado y cuál sería el coeficiente mínimo necesario.
Sistema y DCL: aislamos el cajón con peso, normal, fuerza aplicada y fricción. No hay otra interacción vertical, así que N=mg=294,30 N. El reposo exige que la fricción sea −85 N. Antes de aceptar esta solución, contrastamos su módulo con la desigualdad |f_s|≤μ_sN. El coeficiente cinético no interviene mientras no haya deslizamiento.
Resultado: el reposo es compatible y la fricción real vale −85 N, no −103,005 N. El coeficiente mínimo para este balance es 0,28882.
Interpretación y límite: el modelo presupone que las fuerzas se aplican sin generar vuelco y que las condiciones del contacto permanecen constantes. La fricción estática puede aumentar al aumentar la fuerza requerida hasta su límite.
Comprobación: 85+(−85)=0 N en horizontal y 294,30−294,30=0 N en vertical.
Problema 17. Adherencia necesaria para una aceleración horizontal
La fricción estática puede impulsar un cuerpo que se mueve, siempre que el punto de contacto no deslice respecto al suelo. Este ejemplo calcula la interacción horizontal requerida y comprueba su compatibilidad con la adherencia. La distinción entre desplazamiento del cuerpo y deslizamiento local evita elegir un coeficiente equivocado.
Nivel intermedio. Datos hipotéticos: un modelo corporal de 80 kg tiene aceleración horizontal deseada de 3,00 m/s² durante un instante. No hay resistencia del aire ni aceleración vertical, y el coeficiente de fricción estática disponible es 0,45. Se pide la fuerza horizontal del suelo y si el contacto ideal puede transmitirla sin deslizar.
Sistema y DCL: aislamos el cuerpo completo. La fuerza horizontal externa es la reacción tangencial del suelo, no una fuerza muscular añadida al mismo balance. El peso y la normal se equilibran verticalmente. +x es el sentido de aceleración. El contacto se supone adherente en ese instante y el modelo no impone una velocidad de avance determinada.
Resultado: se necesitan +240 N de reacción tangencial y el límite ideal es 353,16 N. El contacto es compatible, porque 240 N no supera ese máximo.
Interpretación y límite: esta comprobación solo demuestra compatibilidad mecánica dentro de un instante idealizado. No garantiza que una persona genere esa fuerza ni mantenga la técnica, y el valor de fricción disponible no caracteriza todas las condiciones de una pista.
Comprobación: 240 N/80 kg=3 m/s² y 0,30581·784,8 N=240 N, dentro del redondeo.
Problema 18. Un implemento que desliza por una pendiente
En una pendiente, el peso se proyecta sobre dos direcciones y la normal deja de coincidir con su módulo total. Este caso declara que el implemento ya desliza para poder usar fricción cinética. Después se examina por separado la posibilidad de reposo, que requiere una condición distinta de la dinámica calculada.
Nivel intermedio. Datos hipotéticos: un implemento de 26 kg desliza cuesta abajo sobre un plano de 20°. El coeficiente de fricción cinética es 0,12. Para una comprobación adicional se proporciona μ_s=0,45. Se pide su aceleración durante el deslizamiento y si el mismo objeto podría permanecer en reposo antes de comenzar a moverse.
Sistema y DCL: aislamos el implemento. +x apunta cuesta abajo y +y perpendicularmente fuera del plano. Las fuerzas son peso, normal y fricción hacia arriba de la pendiente. La aceleración normal es cero y la tangencial se obtiene con Newton. No hay tracción, aire ni rodadura; es un objeto que se desliza como bloque.
Resultado: la aceleración durante el deslizamiento es +2,24901 m/s² cuesta abajo, con peso tangencial 87,2357 N y fricción cinética 28,76136 N. Para permanecer en reposo se necesitarían 87,2357 N de fricción estática cuesta arriba, inferiores al máximo μ_sN=107,8551 N. Por tanto, el reposo previo sí es compatible: tan20°=0,36397<0,45. Las dos respuestas corresponden a estados de contacto distintos.
Interpretación y límite: no existe contradicción entre esas dos respuestas: describen estados de contacto distintos. La fuerza estática necesaria podría igualar la componente del peso, mientras la fricción cinética indicada es menor.
Comprobación: la normal cancela mg·cos20° y 26·a_x reproduce la resultante tangencial.
Problema 19. Tracción para ascender a velocidad constante
Moverse no implica necesariamente tener una fuerza neta diferente de cero. Un ascenso rectilíneo a velocidad constante exige equilibrar el peso tangencial y el rozamiento. Este ejemplo usa una cuerda paralela a la pendiente, de modo que su tensión no cambia la normal y el balance puede resolverse sin integrar la trayectoria.
Nivel intermedio. Datos hipotéticos: un cajón de material de 18 kg asciende deslizando a velocidad constante por una pendiente de 12°. Una cuerda paralela al plano tira hacia arriba y el coeficiente cinético es 0,20. Se pide la tensión. Se desprecia el aire; el movimiento es rectilíneo y la cuerda no tiene componente normal.
Sistema y DCL: aislamos el cajón. +x va cuesta arriba y +y sale del plano. T actúa en +x; mg·sin12° y fricción actúan en −x. La normal equilibra mg·cos12°. Como la velocidad es constante en dirección y magnitud, a_x=0. No se introduce una fuerza centrípeta porque la trayectoria declarada no es curva.
Resultado: la tensión es 71,25731 N. La componente del peso cuesta abajo vale 36,71305 N y el rozamiento 34,54426 N; la cuerda compensa ambos.
Interpretación y límite: equilibrio de fuerzas significa aceleración cero, no ausencia de velocidad. La cuerda y el cajón intercambian fuerzas de igual módulo y sentido opuesto, pero esas fuerzas corresponden a cuerpos diferentes.
Comprobación: 71,25731−36,71305−34,54426≈0 N.
Problema 20. Fuerza lateral en una trayectoria circular ideal
Mantener constante la rapidez no elimina la aceleración cuando cambia la dirección. Este problema representa un giro horizontal con radio definido y pregunta por la interacción lateral del suelo. La aceleración centrípeta describe la resultante necesaria; no constituye una fuerza adicional que deba dibujarse junto a las fuerzas reales.
Nivel intermedio. Datos hipotéticos: un modelo corporal de 65 kg describe una trayectoria circular horizontal de radio 12 m con rapidez de 6 m/s. La aceleración vertical es cero y la reacción lateral procede únicamente del contacto adherente con el suelo. Se pide esa fuerza y el coeficiente estático mínimo ideal necesario.
Sistema y DCL: aislamos el cuerpo. La dirección radial positiva apunta hacia el centro de la curva; la dirección vertical es positiva hacia arriba. Peso y normal se equilibran, y la fuerza tangencial de contacto apunta hacia el centro. Suponemos un balance instantáneo global y no analizamos cómo se distribuye el contacto entre los pies.
Resultado: la fuerza lateral hacia el centro es 195 N y el coeficiente mínimo vale 0,30581. La normal es 637,65 N.
Interpretación y límite: no hay que añadir otros 195 N bajo el nombre de fuerza centrípeta: esa es la resultante de la interacción de contacto. El modelo no determina la inclinación corporal ni reproduce los apoyos intermitentes de carrera.
Comprobación: 195/65=3 m/s² y 0,30581·637,65≈195 N.
Problemas 21 a 25: impulso y cantidad de movimiento
Los últimos cinco problemas incorporan el tiempo y separan la fuerza media del máximo de una señal. El impulso neto transforma la velocidad del sistema escogido. En los choques se justifica la conservación horizontal y en los contactos verticales se incluye la gravedad, cuyo efecto también depende de la duración estudiada.
Problema 21. Integrar fases propulsivas y de frenado
El impulso neto reúne aportaciones de signos diferentes a lo largo de un intervalo. Este problema emplea una señal por tramos para mostrar que la fase de frenado reduce el cambio de velocidad, aunque las otras fases sean propulsivas. La masa y la velocidad inicial permiten transformar esa integral en una respuesta cinética concreta.
Nivel intermedio. Datos hipotéticos: un modelo corporal de 60 kg entra en un intervalo con velocidad horizontal de +3 m/s. La fuerza horizontal externa neta es +120 N durante 0,10 s, +260 N durante 0,15 s y −60 N durante 0,05 s. Se pide el impulso neto y la velocidad al terminar esos 0,30 s.
Sistema y DCL: aislamos el cuerpo completo y consideramos solo el balance horizontal. +x señala el avance. Las fuerzas indicadas ya son netas; no añadimos por segunda vez una resistencia del aire o una contribución del suelo. La masa permanece constante. El balance vertical puede existir, pero no afecta directamente a esta componente de cantidad de movimiento.
Resultado: el impulso propulsivo total es 51 N·s y el de frenado −3 N·s; el neto queda en 48 N·s. La velocidad final es +3,80 m/s.
Interpretación y límite: la señal por tramos es inventada para resolver el cálculo, no un registro de plataforma ni una media de deportistas. Cada tramo es constante por hipótesis.
Comprobación: la cantidad de movimiento inicial es 60·3=180 kg·m/s y la final 60·3,80=228 kg·m/s.
Problema 22. Impulso vertical a partir de una señal triangular neta
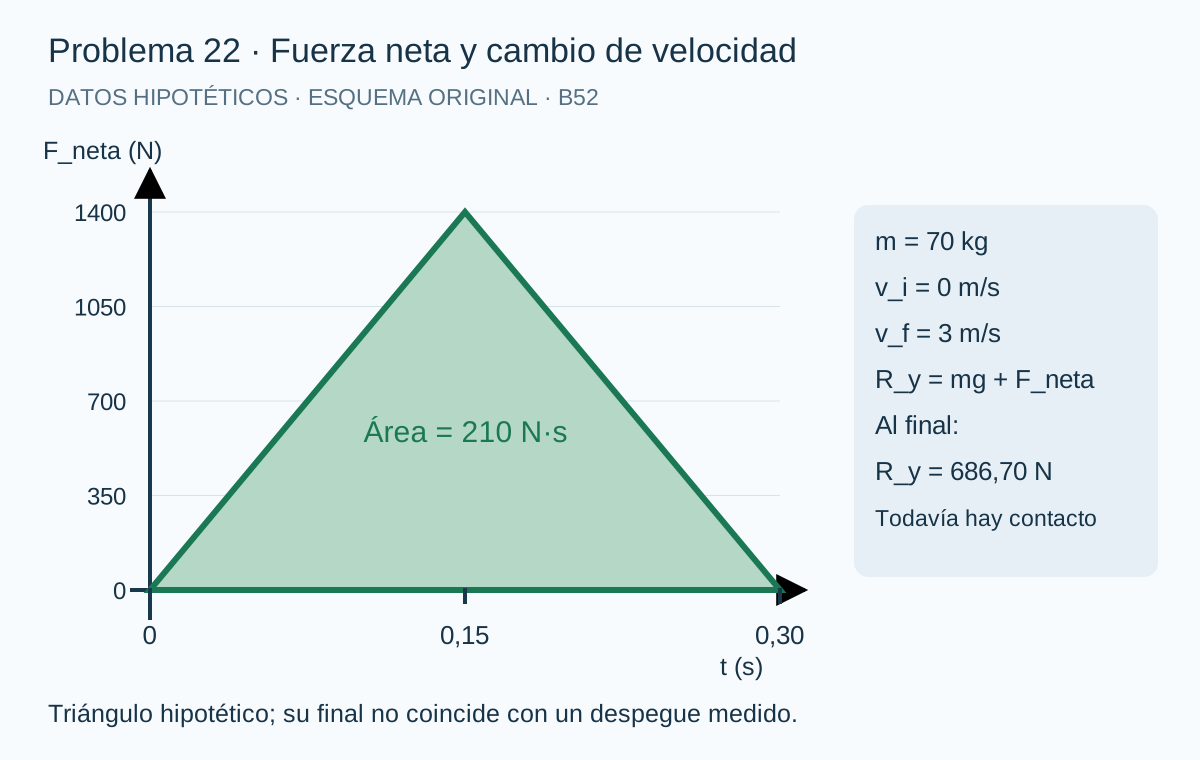
Una plataforma mide reacción vertical, pero el cambio de velocidad depende del impulso después de restar el peso. Este ejercicio declara directamente una señal triangular de fuerza neta para simplificar la integral. La velocidad calculada corresponde al final del intervalo elegido, sin confundirlo automáticamente con un despegue o con una altura alcanzada.
Nivel intermedio. Datos hipotéticos: una persona de 70 kg tiene velocidad vertical inicial cero. Durante 0,30 s, la fuerza vertical externa neta parte de cero, alcanza +1400 N a los 0,15 s y vuelve linealmente a cero. Se pide el impulso y la velocidad vertical final. El contacto sigue presente en el intervalo descrito.
Sistema y DCL: aislamos el cuerpo completo con peso y reacción vertical. +y apunta hacia arriba. La señal dada representa F_neta=R_y−mg, no R_y. La integral del triángulo vale la mitad de base por altura. No se añade o resta otra vez el peso a una señal que ya fue definida como neta.
Resultado: el impulso neto es +210 N·s y la velocidad final del centro de masa es +3 m/s. El peso vale 686,70 N, de modo que la reacción ideal es 686,70 N al inicio y al final, y 2086,70 N en el máximo. La fuerza neta media es 700 N y la reacción media, 1386,70 N.
Interpretación y límite: el final de este triángulo no representa pérdida de contacto, porque allí la reacción todavía iguala al peso. Para obtener una velocidad de despegue sería necesario integrar hasta el verdadero final de apoyo.
Comprobación: 70·(3−0)=210 kg·m/s y el área neta reproduce esa diferencia.
Problema 23. Fuerza media al detener un descenso
Detener una velocidad descendente requiere un impulso neto ascendente, al que también se suma la compensación del peso durante el contacto. Este problema diferencia fuerza neta media y reacción media. La respuesta no permite conocer el pico de fuerza, porque muchas curvas temporales distintas pueden compartir exactamente el mismo impulso.
Nivel intermedio. Datos hipotéticos: una persona de 60 kg inicia un intervalo de apoyo con velocidad vertical de −4 m/s y lo termina con velocidad cero después de 0,18 s. Se pide la reacción vertical media. La masa permanece constante, g=9,81 m/s² y no actúan otras fuerzas verticales externas además de gravedad y suelo.
Sistema y DCL: aislamos el cuerpo completo. +y apunta hacia arriba, por lo que el cambio de velocidad es 0−(−4)=+4 m/s. Integramos R_y−mg durante el intervalo. La fuerza media se define como impulso dividido por duración y no como el promedio de dos extremos de una curva cuya forma no conocemos.
Resultado: la fuerza neta media es 1333,33 N hacia arriba y la reacción media es 1921,93 N, aproximadamente 3,265 veces el peso. El impulso de la reacción es 345,948 N·s.
Interpretación y límite: una duración mayor reduciría la parte media asociada al cambio de velocidad si este permaneciera igual. Sin embargo, el ejemplo no constituye una recomendación de aterrizaje ni una predicción de lesión.
Comprobación: (1921,9333−588,60)·0,18=240 N·s.
Problema 24. Choque completamente inelástico de dos carros
La conservación de cantidad de movimiento exige escoger un sistema y justificar el impulso externo despreciado. Este ejercicio utiliza carros de laboratorio que quedan unidos tras el contacto. Sus fuerzas mutuas se cancelan al estudiar el conjunto, mientras cada carro por separado recibe un impulso capaz de cambiar su propia velocidad.
Nivel avanzado. Datos hipotéticos: dos carros de prácticas deportivas, de masas 45 y 35 kg, se desplazan en un carril horizontal con velocidades +2,80 y −1,20 m/s. Tras una colisión breve quedan unidos. Se desprecia el impulso horizontal externo durante el contacto. Se pide la velocidad conjunta y el impulso horizontal recibido por cada carro.
Sistema y DCL: para la primera ecuación aislamos los dos carros como conjunto. +x sigue la velocidad del primero. Los impulsos mutuos son internos y la reacción vertical del carril compensa el peso. Conservamos solo la componente horizontal, cuya suma de impulsos externos se considera despreciable. Después aislamos cada carro para calcular su cambio de cantidad de movimiento.
Resultado: ambos carros terminan con velocidad +1,05 m/s. El impulso sobre el primero es J_1=45·(1,05−2,80)=−78,75 N·s; sobre el segundo, J_2=35·[1,05−(−1,20)]=+78,75 N·s.
Interpretación y límite: quedar unidos define una colisión completamente inelástica, sin necesidad de suponer conservación de energía cinética. Si el carril aportara un impulso horizontal apreciable, habría que incorporarlo al balance y la velocidad cambiaría.
Comprobación: la cantidad de movimiento inicial es 84 kg·m/s y la final 80·1,05=84 kg·m/s.
Problema 25. Golpe oblicuo y separación del impulso gravitatorio
Un cambio de velocidad bidimensional requiere un impulso con dos componentes, y una duración de contacto permite obtener una fuerza media. Este último problema incluye explícitamente el pequeño impulso gravitatorio para distinguir la fuerza neta de la ejercida por un implemento. La comparación conservará el signo de cada componente desde el planteamiento.
Nivel avanzado. Datos hipotéticos: una pelota de 0,27 kg llega a un implemento con velocidad (−5; −2) m/s y sale con (18; 8) m/s. El contacto dura 0,012 s. Se pide el impulso neto y la fuerza media del implemento. x es horizontal hacia la derecha, y hacia arriba; se desprecia el aire, pero se conserva la gravedad.
Sistema y DCL: aislamos la pelota durante el contacto. Las fuerzas externas son el implemento y el peso. Primero calculamos m·(v_f−v_i). Después dividimos por duración para obtener la fuerza neta media. Como la gravedad tiene componente vertical negativa, la fuerza media ascendente del implemento debe ser ligeramente mayor que la componente vertical neta.
Resultado: el impulso neto es (6,21; 2,70) N·s. El peso vale 2,6487 N y aporta un impulso vertical de −0,0317844 N·s. El implemento aporta entonces +2,7317844 N·s en y y 6,21 N·s en x. Su fuerza media tiene módulo 565,3585 N y orientación 23,7447° sobre +x.
Interpretación y límite: estos valores no son fuerzas máximas ni una medida de la fuerza muscular de quien golpea. La curva real puede variar mucho dentro de los 12 ms y la pelota puede deformarse.
Comprobación: 517,5·0,012=6,21 N·s y (227,6487−2,6487)·0,012=2,70 N·s.
De los modelos didácticos a las medidas deportivas
Una solución exacta dentro de un modelo no convierte sus datos en una medición real. Cuando se pasa al laboratorio deben revisarse calibración, alineación de ejes, frecuencia de muestreo y límites temporales. También hay que decidir si la señal registrada representa una reacción externa o la fuerza neta que necesitamos integrar.
El problema 21 ilustra el balance algebraico de impulsos, pero no promete una mejora de rendimiento por aumentar cualquier fase propulsiva. Kawamori et al. (2013) estudiaron treinta varones físicamente activos con experiencia en deportes de equipo y observaron asociaciones entre el tiempo de sprint y determinados impulsos medidos a ocho metros del inicio. No hallaron esas mismas asociaciones durante el primer contacto. La relación depende de la fase y del protocolo, y no demuestra por sí misma el efecto causal de un entrenamiento.
El problema 22 termina antes de una eventual pérdida de apoyo, por lo que no atribuye altura de salto a su velocidad final. Domire y Challis (2015) emplearon simulación de dinámica directa para explorar simultáneamente altura máxima y tiempo mínimo de salto. Cambiar el criterio temporal alteró la solución del modelo. Ese trabajo recuerda que la tarea y sus restricciones importan, sin transformar un resultado simulado en una pauta personal o en una garantía de transferencia deportiva.
Usar las soluciones para construir criterio físico
La utilidad de una colección resuelta aumenta cuando se revisa el razonamiento que conecta los datos con la ecuación. Una actividad didáctica puede comparar dos DCL del mismo caso, discutir una restricción y después comprobar la sustitución. El objetivo es justificar el modelo y detectar un error, no memorizar veinticinco resultados numéricos.
Los problemas de apoyo se relacionan con estabilidad y equilibrio, pero las condiciones globales no sustituyen el análisis del control motor. La interpretación de esquemas y la discusión en pequeños grupos pueden incorporarse a actividades de Educación Física con materiales ligeros y demostraciones de aula, sin reproducir físicamente choques o cargas de los ejemplos numéricos.
Cuando se necesita revisar una base conceptual, la lectura sobre vectores y composición de fuerzas ayuda a la primera parte y el cálculo de centro de masa amplía los apoyos. Las soluciones con contacto temporal se conectan con el estudio de impulso y choques. Cada enlace corresponde a una relación física concreta.
Preguntas frecuentes
Las dudas más habituales aparecen cuando se confunden magnitudes parecidas o se omite una condición del modelo. Estas respuestas reúnen decisiones que atraviesan varias soluciones: sumar vectores, elegir fricción, interpretar una reacción, conservar cantidad de movimiento y comprobar el resultado. La respuesta breve debe leerse junto con las hipótesis del problema correspondiente.
¿Por qué no basta con sumar los módulos de las fuerzas?
Las fuerzas son vectores: su dirección determina qué componentes se refuerzan o se compensan. Primero se suman componentes sobre ejes comunes y después se calcula el módulo de la resultante. Sumar módulos solo sería válido para fuerzas colineales del mismo sentido; en otras geometrías suele sobreestimar el efecto conjunto.
¿La fricción estática siempre vale el coeficiente por la normal?
No. Ese producto define su límite ideal, no su valor obligatorio. Mientras existe adherencia, la fricción toma el módulo necesario para satisfacer el movimiento o el equilibrio, siempre dentro del límite. Si la fuerza requerida lo supera, debe revisarse la hipótesis de contacto y formular el estado de deslizamiento.
¿Una reacción del suelo permite conocer la fuerza de cada músculo?
La reacción es una fuerza externa sobre el cuerpo completo. Junto con el peso permite calcular el balance del centro de masa, pero no reparte automáticamente la demanda entre músculos. Las fuerzas internas requieren geometría, modelos segmentarios y supuestos adicionales; una ecuación global no identifica por sí sola ese reparto.
¿Cuándo podemos conservar cantidad de movimiento en un choque?
Cuando el sistema incluye los cuerpos que intercambian las fuerzas de contacto y el impulso externo relevante es nulo o despreciable durante el intervalo. La justificación debe especificar dirección y duración. Que el contacto sea breve ayuda a valorar algunos impulsos externos, pero no demuestra automáticamente que todos puedan omitirse.
¿Cómo se comprueba una solución antes de aceptarla?
Se sustituyen los resultados en las ecuaciones originales, se revisan unidades y signos, y se comprueba que las restricciones sean posibles. Una normal negativa, un coeficiente imposible para el contacto supuesto o una dirección incompatible con un cable obligan a revisar el modelo. Después se interpreta el alcance de la respuesta.
Referencias
Las obras citadas respaldan la base física y el contexto didáctico de la colección, mientras los estudios aportan límites de interpretación deportiva. Las soluciones y las figuras son originales. Las referencias se presentan con sus datos bibliográficos verificables; una clasificación de revista no sustituye la pertinencia ni la evaluación de cada afirmación científica.
- Domire, Z. J., & Challis, J. H. (2015). Maximum height and minimum time vertical jumping. Journal of Biomechanics, 48(11), 2865–2870. https://doi.org/10.1016/j.jbiomech.2015.04.021
- Hall, S. J. (2015). Basic biomechanics (7th ed.). McGraw-Hill Education.
- Kawamori, N., Nosaka, K., & Newton, R. U. (2013). Relationships between ground reaction impulse and sprint acceleration performance in team sport athletes. Journal of Strength and Conditioning Research, 27(3), 568–573. https://doi.org/10.1519/JSC.0b013e318257805a
- Pérez Ruiz, O. A., Villegas Sáez, A. F., & Feito Gácita, A. (2021). Fundamentos de biomecánica deportiva. Editorial Universitaria.
- Sanz Arazuri, E., & Ponce de León Elizondo, A. (2023). Biomecánica de la actividad física y el deporte: Problemas resueltos. Universidad de La Rioja, Servicio de Publicaciones.