
Describir un movimiento empieza por elegir una referencia
Una mano puede avanzar respecto a una pista y permanecer casi inmóvil respecto al tronco que la transporta. Ambas descripciones pueden ser correctas, porque se refieren a relaciones diferentes. Antes de medir distancias o ángulos conviene precisar qué punto se observa, respecto a qué sistema y durante qué intervalo.
El sistema de referencia organiza esa descripción. No es simplemente una cuadrícula añadida al vídeo: incluye un origen, direcciones definidas y una manera de relacionar posiciones con el tiempo. Pérez Ruiz, Villegas Sáez y Feito Gácita presentan la referencia como parte constitutiva del estudio del movimiento y expresan la posición mediante coordenadas dependientes del tiempo (Pérez Ruiz et al., 2021, pp. 225–228).
En biomecánica también se utiliza el lenguaje anatómico. Sagital, frontal y transversal permiten identificar orientaciones respecto al cuerpo; flexión o abducción nombran relaciones articulares. Sin embargo, esas palabras no sustituyen el sistema de medición. Una cámara puede registrar el cuerpo desde una dirección que no coincide con un plano anatómico, y un segmento puede cambiar su orientación mientras se desplaza.
El problema aparece al dar por supuesto que «hacia delante» tiene un único significado. Puede referirse al avance por la pista, a la orientación del cuerpo o a una dirección positiva del análisis. Si la persona gira, esas relaciones dejan de coincidir. Una descripción profesional explica la referencia antes de interpretar el signo de una velocidad o el cambio de un ángulo.
Esta distinción resulta útil para la docencia, el análisis deportivo y la lectura de investigaciones. Permite comparar mediciones sin confundir cambios del movimiento con cambios de las convenciones. También recuerda que una representación visual puede ser correcta dentro de un modelo y resultar insuficiente para responder una pregunta más amplia.
La posición anatómica es una convención, no una postura obligatoria
La posición anatómica proporciona un punto de partida compartido para nombrar direcciones y movimientos. Habitualmente se describe con el cuerpo erguido, la mirada al frente y las palmas orientadas hacia delante. Su función es ordenar el lenguaje; no prescribe cómo debe permanecer una persona durante las actividades ni establece un ideal postural universal.
Hall introduce esta posición para conservar una referencia cuando se describen partes corporales y movimientos (Hall, 2015, pp. 30–31). Una flexión del codo sigue nombrándose respecto a relaciones anatómicas aunque el cuerpo esté acostado. Por eso anterior y superior no deben sustituirse automáticamente por delante de la cámara y arriba de la imagen.
Un ejemplo hipotético permite observarlo: una persona acostada realiza un movimiento de la mano hacia su cabeza. En la descripción corporal esa dirección es proximal o superior según la relación concreta que se nombre; en la imagen puede aparecer horizontal. El vocabulario anatómico y las direcciones de la fotografía no se contradicen. Están describiendo referencias distintas.
Conviene especificar también qué estructura se compara. Proximal y distal expresan relaciones respecto al tronco o a la raíz de una extremidad; medial y lateral se refieren a la línea media. No son sinónimos universales de cerca y lejos. Una pelota puede estar cerca de la mano sin convertirse por ello en una estructura proximal, y una marca lateral de la pista no define la lateralidad anatómica.
Como actividad docente propuesta, se pueden describir tres acciones suaves en posiciones distintas y mantener el mismo vocabulario corporal. El objetivo sería comprobar si el estudiante conserva la referencia, no si memoriza una postura. Las tareas deben adaptarse a las posibilidades de participación; comprender los términos no requiere reproducir exactamente una posición de pie.
Planos sagital, frontal y transversal: orientaciones para organizar el espacio
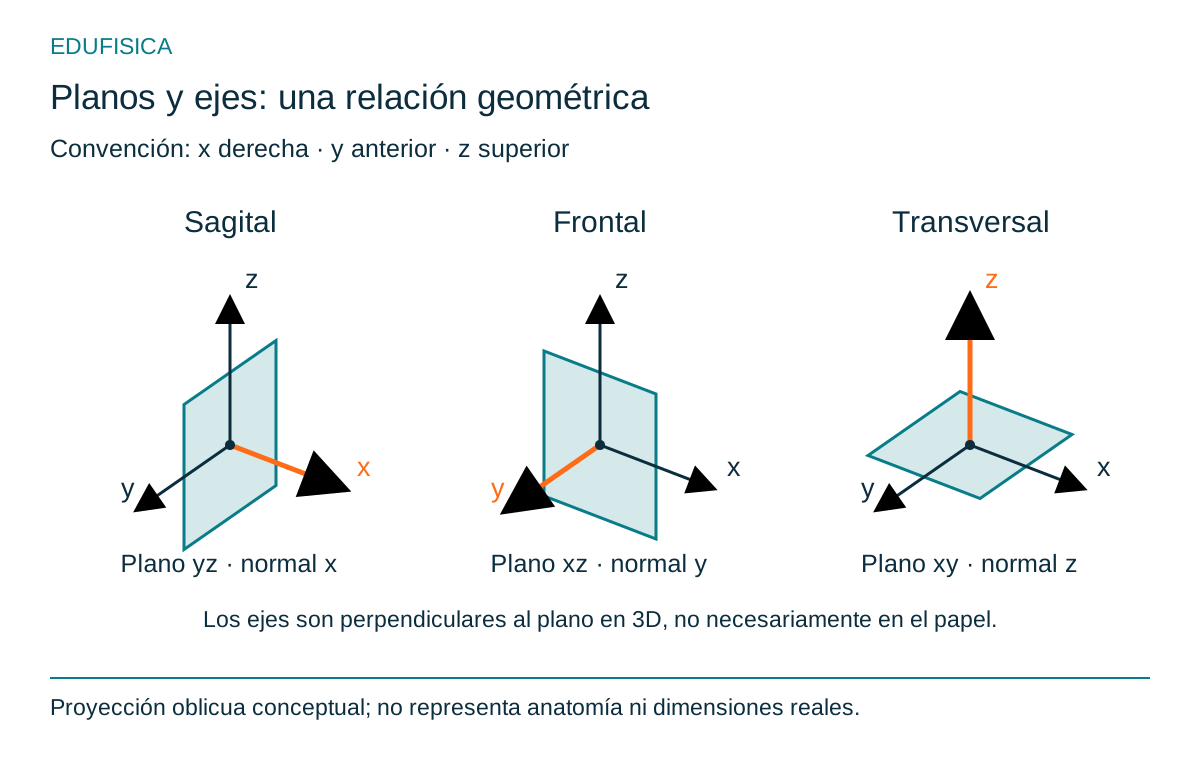
Un plano es una superficie geométrica de dos dimensiones. Los planos anatómicos permiten ordenar orientaciones respecto al cuerpo: el sagital relaciona direcciones anterior y superior, el frontal direcciones lateral y superior, y el transversal direcciones lateral y anterior. Son referencias imaginarias; no son láminas materiales ni fronteras que impidan combinar movimientos.
En el lenguaje habitual, el plano sagital separa lados derecho e izquierdo; el frontal, regiones anterior y posterior; el transversal, regiones superior e inferior. No hace falta situarlos siempre en el centro del cuerpo para describir una acción. Un plano paralelo que pase por una articulación puede servir para estudiar un segmento concreto. Hall distingue esa orientación de los planos que se utilizan como referencias generales (Hall, 2015, pp. 32–34).
La clasificación orienta, pero necesita precisión. Decir que una flexión se representa principalmente en un plano sagital no significa que todos los puntos del cuerpo se muevan exclusivamente dentro de una misma superficie. Un desplazamiento corporal puede acompañarse de rotaciones y ajustes en otras direcciones. La aproximación plana debe explicarse como simplificación de la pregunta estudiada.
Para los diagramas de esta página se adopta una convención didáctica: x hacia la derecha del cuerpo, y hacia delante y z hacia arriba. En esa convención, los planos frontales son paralelos a xz, los sagitales a yz y los transversales a xy. Otros análisis pueden asignar letras diferentes. El nombre anatómico depende de la orientación corporal, no de que una letra tenga un significado universal.
La distinción entre orientación y ubicación resuelve una duda frecuente. Dos planos sagitales paralelos no necesitan pasar por los mismos puntos. Comparten orientación y pueden resultar útiles para segmentos diferentes. Del mismo modo, una sección geométrica paralela al plano transversal puede elegirse a alturas distintas sin cambiar el significado de su orientación.
El eje de una rotación plana es perpendicular al plano de movimiento
Un eje representa una dirección alrededor de la cual se describe una rotación. En el modelo de movimiento estrictamente plano, ese eje es perpendicular al plano. Por eso plano y eje no reciben necesariamente el mismo nombre: un movimiento sagital se relaciona con un eje mediolateral, y no con una línea que avance dentro del plano.
Con la convención anterior, una rotación en yz se describe alrededor de x; una rotación en xz, alrededor de y; y una rotación en xy, alrededor de z. Esta correspondencia es geométrica. Hall expone la relación perpendicular entre los planos y sus ejes de referencia (Hall, 2015, pp. 32–34). La orientación concreta de una articulación real requiere una descripción adicional.
El eje no es la trayectoria recorrida por la mano. En una rotación ideal, un punto alejado del eje describe una circunferencia mientras el eje representa una dirección. Tampoco toda dirección de desplazamiento define un eje de rotación. Moverse hacia arriba puede ser una traslación sin que el cuerpo esté girando alrededor de una línea vertical.
En un ejercicio hipotético con una varilla y un disco, la varilla puede representar el eje y el disco su plano perpendicular. Al girar el disco, se observa que sus puntos se desplazan dentro de ese plano aunque la varilla apunte fuera de él. El modelo no reproduce una articulación humana; permite estudiar la relación geométrica sin atribuir anatomía a un objeto.
Cuando existe movimiento tridimensional, una sola asociación plano-eje puede no describir toda la acción. En ese caso conviene definir las orientaciones de los segmentos y la convención utilizada para representar sus rotaciones relativas. El vocabulario introductorio sigue siendo útil, pero no debe ampliarse más allá de sus supuestos.
La referencia del laboratorio y la del cuerpo no permanecen siempre alineadas
Un sistema fijo a la pista puede conservar sus direcciones mientras la persona gira. Un sistema asociado al cuerpo cambia su orientación con él. Esta diferencia explica por qué una misma acción puede tener componentes distintas en cada referencia, sin que se haya producido un cambio real en su trayectoria física.
Hall distingue los sistemas anatómicos asociados al cuerpo de los sistemas espaciales utilizados para cuantificar posiciones (Hall, 2015, pp. 40–41). Un análisis puede elegir el eje horizontal de la pista como positivo; otro puede estudiar la dirección anterior del tronco. Si el tronco gira, esas direcciones ya no tienen por qué coincidir.
Imaginemos una persona que se desplaza lateralmente respecto a su propio cuerpo mientras mantiene el frente orientado hacia una pared. Desde una cámara situada de lado, el movimiento puede aparecer como desplazamiento horizontal. Si después gira el cuerpo y avanza por el mismo recorrido, la trayectoria en la pista puede ser semejante, aunque la relación anatómica sea diferente.
La solución no consiste en buscar cuál descripción es la verdadera. Hay que identificar la pregunta. Para medir el recorrido por una cancha resulta útil una referencia ambiental. Para describir un movimiento respecto a un segmento puede interesar una referencia local. En un informe pueden aparecer ambas, siempre que se indique cómo se relacionan.
Las referencias móviles exigen especial cuidado cuando se interpretan velocidades y aceleraciones. Una transformación que incluye rotación o desplazamiento del sistema no se reduce siempre a cambiar etiquetas. Esta página desarrolla la posición y la orientación; el análisis de variables temporales se amplía en cinemática lineal y cinemática angular.
Origen, signos y unidades deben elegirse antes de comparar posiciones
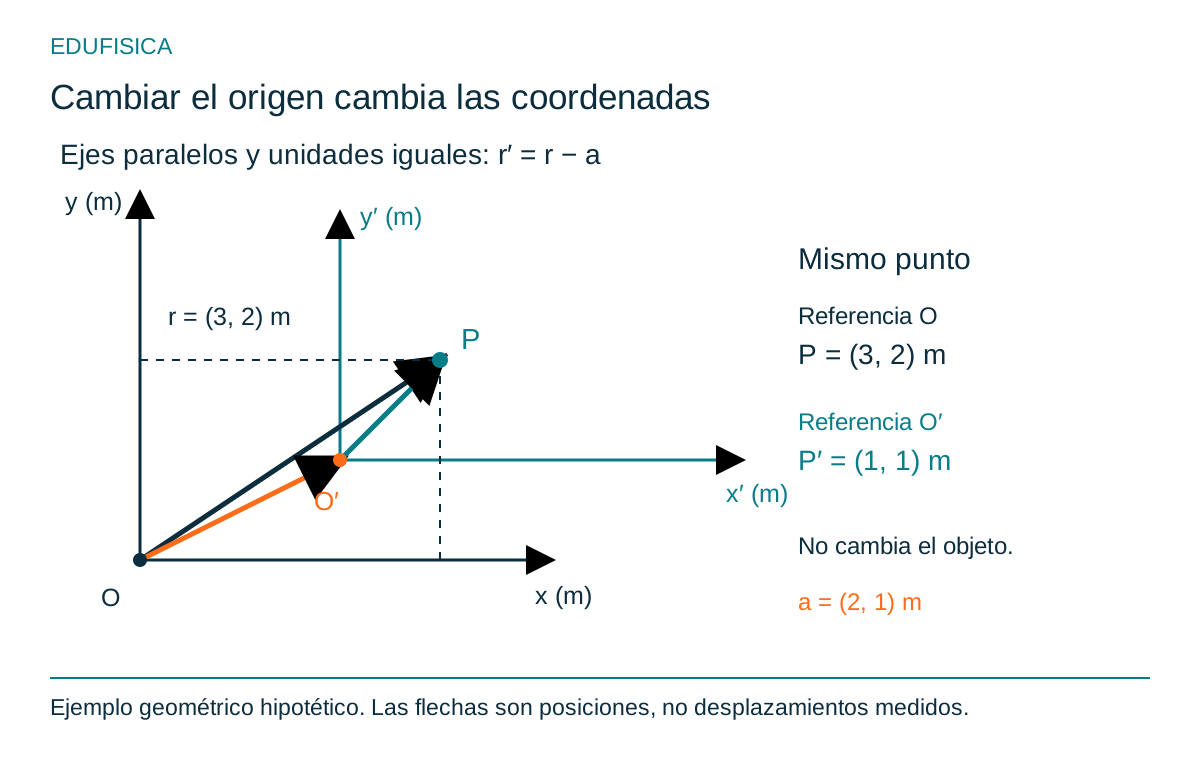
El origen señala desde dónde se cuentan las coordenadas. Los sentidos positivos indican hacia dónde aumenta cada componente y las unidades permiten interpretar su magnitud. Estas decisiones no describen una propiedad exclusiva del movimiento: organizan su medición. Un cambio de origen puede modificar los números sin desplazar físicamente el punto observado.
En un ejemplo hipotético bidimensional, un punto P tiene coordenadas (3, 2) m respecto a O. Si el nuevo origen O′ se sitúa en (2, 1) m respecto a O y conserva la orientación de los ejes, P pasa a describirse como (1, 1) m. La resta afecta a la representación, no a la ubicación del punto.
El vector a localiza el nuevo origen respecto al antiguo; r representa la posición original y r′ la posición en el sistema trasladado. La expresión presupone ejes paralelos con igual orientación y unidades. Si el sistema también rota, hace falta otra transformación. Omitir ese supuesto produciría una operación incompleta.
Una coordenada negativa tampoco indica un error. Significa que la componente apunta en sentido contrario al positivo elegido. Si el origen se sitúa en el centro de un recorrido, pueden aparecer posiciones positivas y negativas de manera legítima. Lo que sería incorrecto es interpretarlas con una convención que no se declaró.
Pérez Ruiz y colaboradores vinculan la posición con el origen y el vector que la localiza (Pérez Ruiz et al., 2021, pp. 227–228). En un registro profesional, esta información debería acompañar a la tabla de coordenadas. Una lista de cifras sin origen, orientación y unidades permite cálculos, pero no una comparación bien definida.
Un vector conserva una relación espacial aunque cambien sus componentes
Un vector y la lista de componentes que lo representa no son conceptos idénticos. Las componentes dependen de los ejes utilizados. Cambiar la orientación de esos ejes puede alterar la lista sin cambiar el vector físico. Esta separación evita atribuir al movimiento diferencias que proceden exclusivamente del sistema de coordenadas.
En un sistema cartesiano ortogonal, el vector de posición se expresa como combinación de las direcciones básicas. Para una representación tridimensional puede escribirse:
Las letras x, y y z son componentes con unidades de longitud; los vectores e indican direcciones unitarias. No se suman directamente tres distancias como si fueran un único recorrido. La combinación incluye dirección. Para obtener el módulo en este sistema ortogonal se utiliza la raíz de la suma de cuadrados.
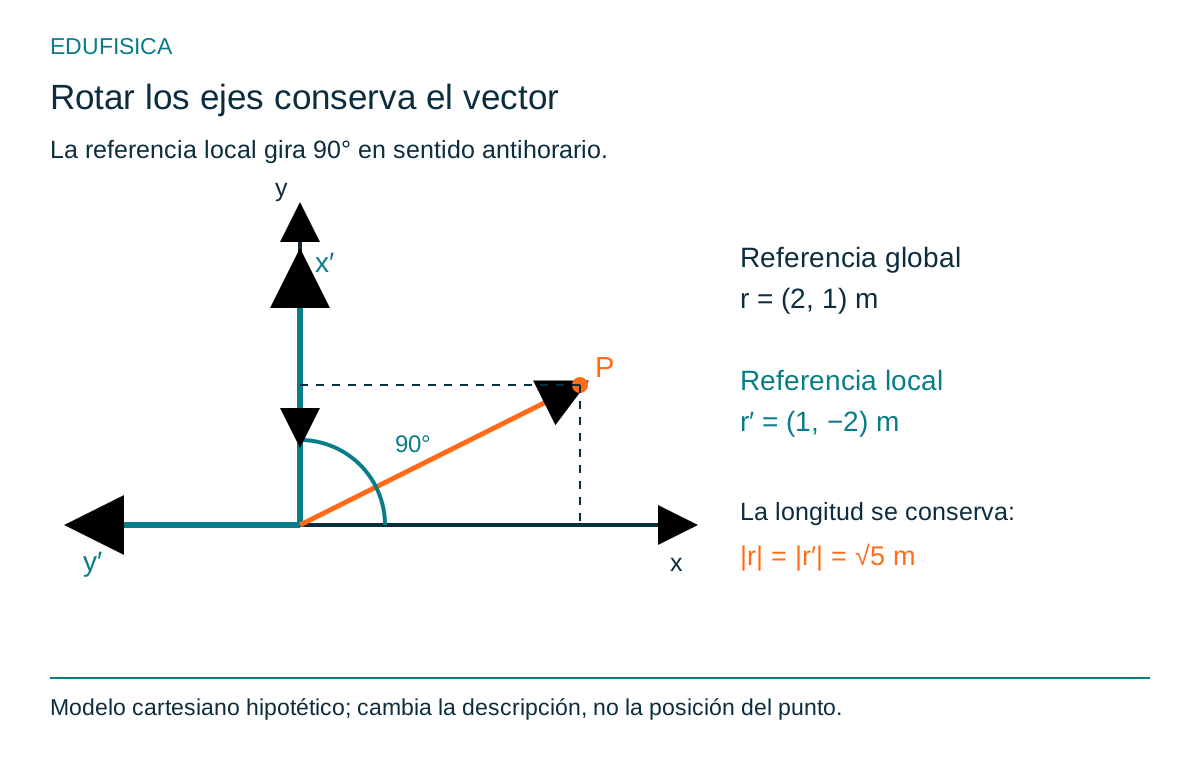
Un ejemplo hipotético de componentes (2, 1, 0) m produce un módulo de √5 m, aproximadamente 2,236 m. Si se rota la referencia noventa grados y las componentes pasan a ser (1, −2, 0) m, el módulo permanece igual. La igualdad puede comprobarse antes de interpretar cualquier diferencia entre componentes.
Los componentes describen una relación con el sistema. Por ello conviene evitar expresiones como «la velocidad horizontal es siempre la velocidad hacia delante». Esa equivalencia solo sería válida si el eje horizontal elegido coincidiera con la dirección que se pretende nombrar. Una observación de carrera con cambio de dirección permite ver cómo esa coincidencia puede perderse.
Estas relaciones son matemáticas y no constituyen un modelo anatómico por sí solas. Un punto marcado en una imagen, un centro articular estimado y el extremo de un objeto pueden representarse mediante vectores, aunque correspondan a entidades distintas. El informe debe explicar qué se está localizando, además de cómo se representan sus coordenadas.
Rotar la referencia: cambiar componentes sin cambiar el punto
Una rotación de ejes modifica las componentes que describen una posición. Para compararlas hay que conocer la orientación relativa de las referencias. El procedimiento puede estudiarse con geometría plana antes de abordar segmentos corporales tridimensionales. Lo decisivo es mantener coherentes el sentido del ángulo, el orden de la transformación y sus unidades.
Adoptemos un ejemplo hipotético con orígenes coincidentes: el eje x′ está girado 90° en sentido antihorario respecto a x, y el eje y′ conserva la relación perpendicular con x′. En ese caso x′ apunta hacia el sentido positivo de y, mientras y′ apunta hacia el sentido negativo de x. Un punto con coordenadas globales (2, 1) m tiene componentes locales (1, −2) m.
La relación que lleva componentes locales a globales puede representarse mediante una matriz:
Para θ = 90°, la matriz tiene filas (0, −1) y (1, 0). Al multiplicarla por (1, −2), se obtiene (2, 1). El cálculo describe una convención concreta de rotación de la referencia. No debe intercambiarse sin más con el giro activo de un objeto o con la transformación inversa.
Si se necesita transformar de global a local en este ejemplo ortogonal, se utiliza la matriz inversa, igual a su traspuesta. Como comprobación, la transformación conserva distancias y ángulos geométricos entre vectores. Una discrepancia en estas propiedades permite revisar signos, unidades o el orden del cálculo antes de interpretar el resultado.
En la práctica, los programas pueden mostrar componentes en sistemas distintos sin que la interfaz recuerde esa diferencia a cada paso. Guardar la convención junto al archivo permite volver a interpretar el análisis. La matemática facilita la comparación; no elimina la necesidad de documentar cómo se definió la referencia.
Cada segmento puede tener una referencia local diferente
El cuerpo no se comporta como un único bloque que mantiene la misma orientación durante toda una acción. El tronco, el brazo y el antebrazo pueden cambiar sus relaciones. Para describir esas diferencias se utilizan referencias asociadas a segmentos y se distingue su orientación respecto al ambiente de su orientación respecto a otro segmento.
Una referencia local necesita un procedimiento de definición. No basta con dibujar tres flechas en una fotografía y llamarlas anatómicas. Los puntos utilizados, la dirección de cada eje y la posición de referencia participan en lo que se medirá. Dos análisis pueden utilizar el mismo nombre articular y obtener descripciones diferentes si estas decisiones cambian.
La recomendación de la International Society of Biomechanics publicada por Wu y colaboradores propone sistemas locales de ejes para tobillo, cadera y columna como base para comunicar la cinemática articular. Su finalidad es facilitar una descripción compartida de las relaciones entre estructuras; no consiste en asignar un mismo sistema arbitrario a todo el cuerpo (Wu et al., 2002, resumen).
En una explicación introductoria se puede estudiar una varilla rígida con una referencia fijada a ella. Al moverla, la referencia local se mueve junto con la varilla, mientras la referencia de la mesa permanece fija. Si se añaden dos varillas conectadas, cada una puede disponer de su sistema. El modelo representa relaciones geométricas, sin reproducir toda la anatomía ni las restricciones de una articulación.
El paso al análisis humano requiere distinguir el sistema ideal del procedimiento que lo estima. Las marcas visibles o los puntos seleccionados en un vídeo son observaciones externas. Presentarlos directamente como ejes óseos exactos omitiría parte del problema de medición. La descripción debe conservar qué fue observado y qué fue estimado por el modelo.
Ángulo de un segmento y ángulo entre segmentos responden a preguntas distintas
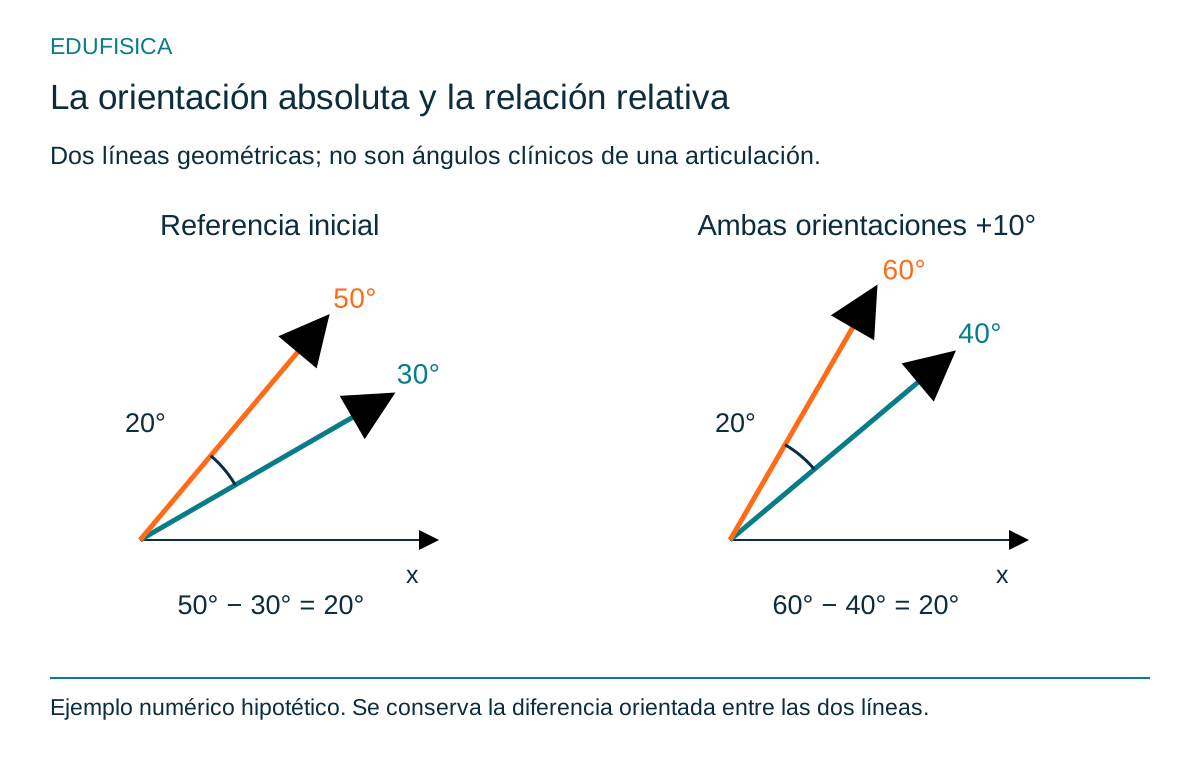
Una línea puede cambiar su orientación respecto al suelo mientras mantiene la misma relación con otra línea que gira junto con ella. Por eso el ángulo absoluto de un segmento y el ángulo relativo entre segmentos deben distinguirse. La referencia escogida decide cuál de esas relaciones describe realmente una medida.
En un ejemplo geométrico hipotético, dos líneas orientadas se sitúan a 30° y 50° respecto al mismo eje horizontal. La diferencia de orientaciones es 20°. Si ambas giran 10° en el mismo sentido, sus orientaciones pasan a 40° y 60°, pero la diferencia permanece en 20°. Ha cambiado la orientación global del conjunto, no esa relación relativa.
La expresión presupone una convención plana y líneas orientadas de manera coherente. Al trabajar con segmentos reales, hay que declarar si los vectores apuntan de proximal a distal o en sentido contrario. Invertir uno de ellos cambia el ángulo geométrico que se calcula, aunque los puntos de la imagen no se hayan movido.
El ángulo interior entre dos segmentos tampoco equivale automáticamente al valor clínico de flexión. Una convención puede usar el ángulo suplementario o definir cero en otra posición. La explicación del resultado necesita nombrar la convención y el punto de referencia. Es preferible escribir «ángulo entre estas líneas» antes que atribuir una flexión articular específica sin un procedimiento que la respalde.
Esta precisión facilita la enseñanza mediante objetos y evita sobreinterpretar la fotografía de una postura. Dos personas pueden mostrar líneas semejantes en una vista sin que se hayan medido todos los componentes de su movimiento articular. Un ángulo geométrico bien calculado sigue siendo una medida del modelo elegido, con sus límites.
Las rotaciones tridimensionales necesitan una convención de orden
Representar una orientación tridimensional exige más información que nombrar un plano. Cuando se describe como una sucesión de rotaciones, el orden forma parte de la definición. Cambiarlo puede producir otra orientación final o una lista diferente de ángulos. Esta propiedad debe considerarse al comparar resultados de programas, modelos o investigaciones.
Puede comprobarse con un objeto rígido sencillo que tenga lados distinguibles. Dos giros alrededor de direcciones distintas, aplicados en diferente orden, no deben asumirse equivalentes. Para que la demostración sea interpretable hay que indicar si los giros se hacen alrededor de ejes fijos del ambiente o de ejes que se mueven con el objeto. Mezclar ambos procedimientos vuelve ambigua la comparación.
La necesidad de una convención no significa que toda enseñanza inicial deba comenzar con matrices tridimensionales. Primero puede comprenderse la diferencia entre posición, orientación y relación entre segmentos. Más adelante se introduce el modo en que una secuencia representa esa orientación. El detalle matemático debe responder al nivel de la pregunta, sin ocultar los supuestos.
En un informe, una lista de tres ángulos no es suficientemente clara si no se define la secuencia, los sistemas entre los que se calculó y la posición de referencia. Las recomendaciones de sistemas articulares ayudan a comunicar esas decisiones. No convierten las tres etiquetas de un programa en medidas comparables con cualquier otro sistema.
Para una aplicación docente propuesta, cada equipo puede registrar la orientación final de un objeto después de dos secuencias claramente definidas. La comparación se centraría en si se conservaron las condiciones y el orden, no en atribuir al experimento una biomecánica articular real. El aprendizaje buscado es reconocer que una convención matemática debe acompañar a sus números.
Un gesto deportivo no tiene que pertenecer por completo a un solo plano
Clasificar una acción por un plano dominante puede facilitar una primera lectura, pero no describe necesariamente todos sus componentes. Diferentes segmentos pueden moverse en orientaciones distintas, y una misma trayectoria puede cambiar durante la acción. El análisis mejora cuando se delimita qué segmento, intervalo y relación espacial se están estudiando.
Hall señala que numerosos movimientos humanos son oblicuos o no estrictamente planos, aunque las referencias cardinales sigan siendo útiles para describir componentes predominantes (Hall, 2015, pp. 32, 38–40). Esta observación impide convertir una categoría introductoria en una frontera física. Nombrar el plano sagital de una flexión no excluye ajustes fuera de ese plano.
En un ejemplo hipotético de lanzamiento suave a un objetivo, el tronco puede reorientarse, el brazo moverse respecto al tronco y la mano recorrer una trayectoria espacial. Preguntar «qué plano tiene el lanzamiento» sin precisar el componente conduce a respuestas diferentes. Puede estudiarse la rotación del tronco, la elevación del brazo o la trayectoria del objeto; no son la misma variable.
Una descripción más precisa separa fases observables y puntos de interés. No hace falta asignar un nombre nuevo a cada orientación oblicua. Puede indicarse que el desplazamiento es predominantemente anterior con una componente lateral, o que el modelo requiere tres dimensiones. Estas expresiones describen lo observado sin fingir una clasificación absoluta.
Para la programación docente, la distinción ofrece una oportunidad: comparar una representación simplificada con una acción real. La actividad puede pedir al estudiante que identifique qué conserva el modelo y qué deja fuera. No pretende demostrar que el movimiento más complejo sea mejor; enseña a valorar si la representación es adecuada para la pregunta.
Una vista de cámara es una proyección, no un plano anatómico completo
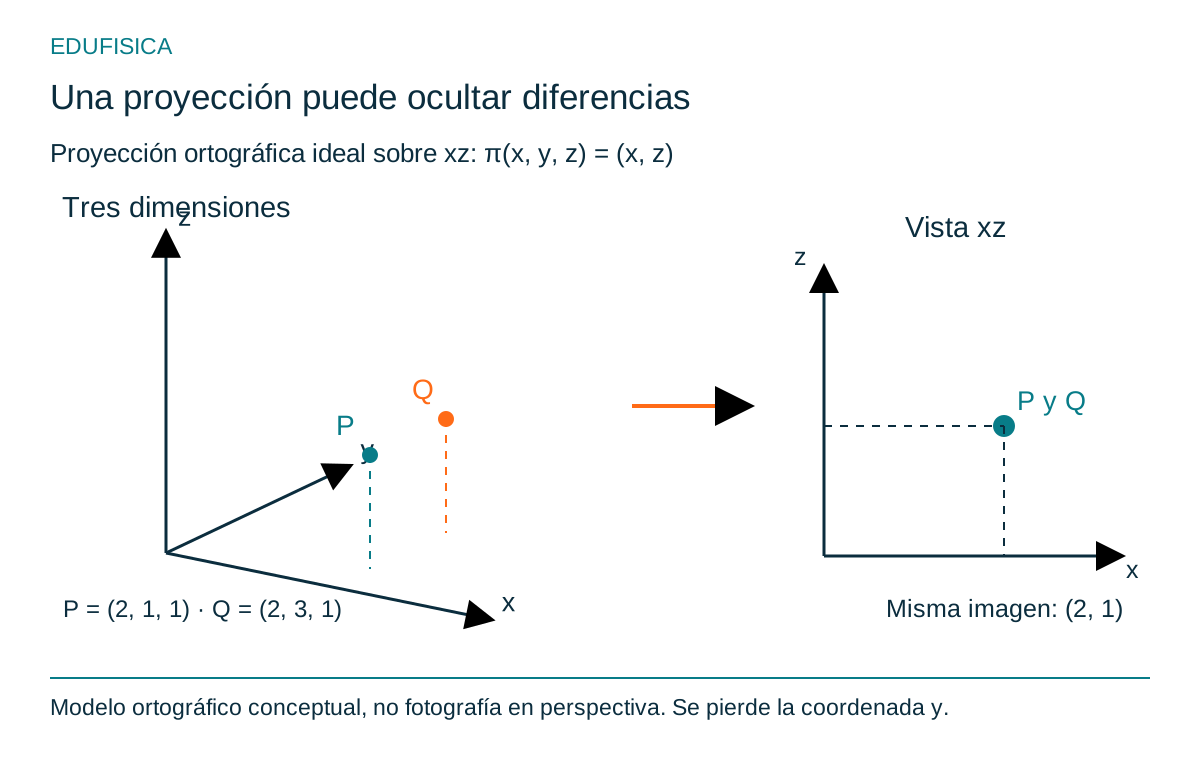
Una imagen bidimensional reúne información proyectada desde un espacio tridimensional. La vista puede facilitar un análisis aproximadamente plano, pero no revela por sí sola todas las profundidades y orientaciones. Elegir una cámara lateral no demuestra que el movimiento sea sagital, ni que el ángulo aparente coincida siempre con la relación espacial que se quiere estudiar.
La distinción se aprecia con una proyección ortográfica ideal sobre xz. Dos puntos hipotéticos P = (2, 1, 1) m y Q = (2, 3, 1) m producen la misma pareja proyectada (2, 1) m. Sus profundidades son diferentes, pero esa proyección las omite. El dibujo no representa el funcionamiento exacto de una cámara de perspectiva; muestra qué información puede perder una representación.
En una grabación real de perspectiva también importan la posición de la cámara, su orientación y la ubicación del movimiento. La escala no debe trasladarse automáticamente desde un objeto situado a otra profundidad. Por ello, un procedimiento de videoanálisis requiere condiciones de captura y calibración pertinentes, además de una selección clara de los puntos.
Un ejemplo docente propuesto puede usar dos objetos separados en profundidad que parezcan cercanos desde una vista. Al cambiar el punto de observación se hace visible la diferencia. La finalidad es entender la proyección, no estimar con precisión una distancia corporal. La demostración debe distinguir percepción visual de medición calibrada.
Las guías de Kinovea y Tracker desarrollan procedimientos instrumentales específicos. Antes de utilizar cualquiera, esta pregunta permanece: ¿la vista seleccionada contiene la información necesaria para interpretar el movimiento que se quiere medir?
Una marca visible, un punto anatómico y un centro articular no son lo mismo
Seleccionar un punto en una imagen puede ser sencillo mientras su interpretación requiere más cuidado. Una marca externa indica una localización observada; un centro articular o un eje puede proceder de un modelo. Mantener esta diferencia evita describir como medición directa una estructura o una relación que se ha estimado.
Una línea entre marcas puede representar un segmento operativo para el análisis. Su utilidad depende de cómo se eligieron esas marcas y de la pregunta. Si se cambia una de ellas entre registros, el ángulo puede variar aunque la relación corporal de interés haya cambiado menos o de otra manera. Por eso el procedimiento forma parte del resultado.
Hall presenta los puntos de interés y los sistemas cartesianos como herramientas para localizar y describir segmentos (Hall, 2015, pp. 40–41). No debe interpretarse esa introducción como prueba de que cualquier punto visible es un centro articular exacto. El modelo debe explicar cómo se pasa de las observaciones a las entidades que utiliza.
En un caso hipotético de aula, un equipo dibuja una línea sobre el borde de un objeto y otro sobre su eje central. Al inclinarlo, ambas pueden conservar orientaciones semejantes, pero sus posiciones y longitudes no necesariamente coinciden. Si se comparan coordenadas sin distinguir qué línea se eligió, se incorpora una diferencia de procedimiento.
En aplicaciones profesionales, la documentación puede incluir el nombre operativo del punto, el método de identificación y las condiciones que dificultan observarlo. Cuando aparece una oclusión, resulta preferible conservar esa incertidumbre antes que colocar un punto ficticio y tratarlo como observado. La precisión del informe exige distinguir información disponible de reconstrucción.
Comparar informes exige comparar convenciones y procedimientos
Dos informes pueden utilizar palabras semejantes y medir relaciones diferentes. Antes de comparar un ángulo o una componente conviene revisar referencias, signos, posición inicial y procedimiento. Una diferencia numérica no demuestra por sí sola una diferencia de movimiento; también puede surgir de cómo se representó o estimó la misma acción.
Una comparación ordenada puede comenzar por cuatro cuestiones: qué entidad se localizó, qué sistema se usó, cómo se definió la variable y cómo se obtuvo. Esta secuencia no sustituye una validación instrumental. Permite identificar si los números pertenecen a descripciones compatibles y qué información adicional hace falta.
En un ejemplo hipotético, un informe registra el ángulo interior entre dos líneas y otro comunica su suplemento. Si el primero ofrece 160° y el segundo 20°, no es necesario que las posturas sean diferentes. Podrían estar comunicando convenciones distintas de la misma geometría. El significado de las cifras se aclara al recuperar la definición.
Otro ejemplo utiliza coordenadas con origen en el borde de una pista y con origen en su centro. La posición de un punto puede aparecer positiva en un registro y negativa en otro. Antes de atribuir un desplazamiento físico entre sesiones hay que transformar las referencias o comunicar que no son directamente comparables.
La estandarización propuesta en la recomendación de Wu y colaboradores responde a este problema de comunicación. Sin embargo, citar una recomendación no demuestra que el procedimiento empleado la cumpla. Un informe debe especificar qué convención adoptó y cómo la implementó. La referencia bibliográfica orienta la definición; la documentación permite comprender la medida.
Una práctica docente puede enseñar referencias sin exigir movimiento complejo
Los planos y ejes se comprenden mejor cuando el estudiante puede cambiar una condición y observar qué permanece. Una práctica con objetos, dibujos y gestos sencillos permite estudiar referencias sin depender de destrezas deportivas avanzadas. El criterio de aprendizaje es explicar la relación espacial, no ejecutar una técnica exigente para demostrar conocimiento.
La primera tarea propuesta consiste en localizar un objeto respecto a dos orígenes dibujados sobre una mesa. Se conserva el objeto en su sitio y se cambian las coordenadas. El estudiante debe justificar por qué cambian los números y qué operación relaciona ambos registros. Si afirma que el objeto se movió, se revisa la diferencia entre posición física y representación.
La segunda tarea emplea un disco y un eje perpendicular. Al girarlo se distinguen el plano del recorrido y la dirección del eje. Después se cambia la orientación del conjunto. La relación perpendicular permanece aunque deje de coincidir con las direcciones de la mesa. El objeto sirve como modelo geométrico, no como reproducción de una articulación.
La tercera compara dos líneas que giran juntas y dos que modifican su relación. El registro separa orientación respecto al ambiente y diferencia entre líneas. Puede realizarse mediante materiales, imágenes accesibles o explicación verbal apoyada en un esquema. Esta variedad permite que la participación no dependa de una movilidad corporal concreta.
Para valorar el aprendizaje, se propone pedir una descripción con entidad, referencia, unidades y supuestos. No se plantea una escala empíricamente validada ni una prueba clínica. La ficha es una herramienta didáctica original: ayuda a comprobar si la explicación conserva las relaciones y si el estudiante reconoce qué información falta para responder una pregunta.
Ejemplo de un informe breve con referencia explícita
Un informe claro puede ser breve si conserva las decisiones que dan significado al resultado. El ejemplo siguiente es ficticio y utiliza un objeto rígido, sin atribuir medidas a una persona. Su finalidad es mostrar cómo se declara una referencia y cómo se distingue una operación geométrica de una interpretación anatómica.
«Se siguió el extremo P de una varilla. El sistema bidimensional tiene origen O en una marca fija de la mesa, eje x positivo hacia la derecha del dibujo y eje y positivo hacia arriba. Las posiciones se expresan en metros. Se considera que el extremo permanece en el plano representado; no se estima profundidad a partir de esta vista».
«En el instante seleccionado, P = (3, 2) m. Un segundo sistema comparte la orientación y sitúa su origen en O′ = (2, 1) m. La posición del mismo punto en ese sistema es P′ = (1, 1) m. El cambio de coordenadas se obtiene por traslación del origen; no representa un desplazamiento adicional de la varilla».
«Al comparar dos orientaciones de líneas, se especifica el sentido de cada vector. La diferencia de 20° se interpreta como ángulo geométrico en el modelo plano. No se denomina flexión de una articulación, porque no se ha definido un sistema anatómico ni un procedimiento para estimar esa variable».
La redacción separa observación, transformación e interpretación. Evita atribuir una medida a una estructura que no se ha definido. También permite que otra persona reproduzca la aritmética y revise sus supuestos. Si la pregunta exigiera movimiento tridimensional, este informe indicaría por qué la información disponible resulta insuficiente, sin rellenar la dimensión ausente.
Preguntas frecuentes sobre planos, ejes y referencias
La mayor parte de las confusiones aparece al intercambiar una orientación anatómica con una dirección de la imagen o del laboratorio. Estas respuestas mantienen las referencias separadas. Un nombre resulta útil cuando identifica una relación definida; memorizarlo sin el plano, el segmento o la convención puede producir una descripción aparentemente técnica pero ambigua.
¿Qué eje corresponde al movimiento en el plano sagital?
En una rotación estrictamente plana, el eje es perpendicular al plano sagital: corresponde a una dirección mediolateral. No debe confundirse con la trayectoria anterior o posterior de un punto. En una articulación real, la definición del eje y los movimientos fuera del plano requieren un procedimiento y un modelo adecuados.
¿Los ejes x, y y z representan siempre las mismas direcciones anatómicas?
No existe aquí una asignación universal de letras. En esta página se utiliza x hacia la derecha, y hacia delante y z hacia arriba como convención didáctica. Otros análisis pueden elegir otra correspondencia. Para comparar componentes deben conocerse la orientación, el origen, los signos y las unidades de cada sistema utilizado.
¿Una cámara lateral permite medir cualquier movimiento sagital?
Una vista lateral puede ser útil para una aproximación plana, pero su nombre no demuestra que el movimiento permanezca en ese plano ni que la perspectiva sea adecuada. La posición de la cámara, la calibración, la profundidad y la visibilidad de los puntos participan en lo que puede medirse e interpretarse.
¿Cambiar el origen modifica el movimiento de la persona?
Cambiar el origen modifica las coordenadas con las que se describe una posición, no desplaza por sí mismo el cuerpo. Si los ejes conservan orientación y unidades, la relación se obtiene mediante una traslación. Cuando el sistema también rota o se mueve en el tiempo, deben incluirse esas condiciones en la transformación.
Referencias
- Hall, S. J. (2015). Basic biomechanics (7.ª ed.). McGraw-Hill Education. Registro bibliográfico de la edición.
- Pérez Ruiz, O. A., Villegas Sáez, A. F., & Feito Gácita, A. (2021). Fundamentos de biomecánica deportiva. Editorial Universitaria. Registro bibliográfico.
- Wu, G., Siegler, S., Allard, P., Kirtley, C., Leardini, A., Rosenbaum, D., Whittle, M., D’Lima, D. D., Cristofolini, L., Witte, H., Schmid, O., & Stokes, I. (2002). ISB recommendation on definitions of joint coordinate system of various joints for the reporting of human joint motion: Part I: Ankle, hip, and spine. Journal of Biomechanics, 35(4), 543–548. https://doi.org/10.1016/S0021-9290(01)00222-6.