
Dos personas pueden caminar con oscilaciones parecidas y responder de manera distinta a una pequeña desviación. Incluso una misma persona puede conservar una trayectoria reconocible mientras sus movimientos cambian de una zancada a otra. La estabilidad dinámica local intenta describir una parte de esa organización: cómo evolucionan estados del movimiento que inicialmente estaban próximos.
El exponente de Lyapunov pertenece a la teoría de sistemas dinámicos. Su aplicación a la marcha requiere reconstruir estados, seleccionar vecinos y estimar la separación entre trayectorias. Una cifra obtenida al final de ese procedimiento no es una lectura directa del equilibrio, ni una probabilidad de caída. Para interpretarla hay que entender qué se midió, cómo se calculó y qué pregunta puede responder.
Los ejemplos numéricos que siguen son hipotéticos y se han diseñado para explicar operaciones y supuestos. No representan registros de pacientes, valores normales ni límites de seguridad. Sirven para distinguir una propiedad de un modelo matemático, una estimación calculada sobre una señal y una conclusión sobre el movimiento humano.
Estabilidad dinámica: conservar una organización mientras se cambia
La palabra estabilidad puede referirse a conservar una posición, mantener una trayectoria o recuperar una organización después de una perturbación. Esas preguntas tienen objetos distintos. En la marcha, los segmentos se desplazan y los apoyos se renuevan; por eso una fotografía del cuerpo no describe cómo continuará su movimiento.
Hall distingue el equilibrio de los factores mecánicos que dificultan su alteración y relaciona estos últimos con la base de sustentación y la posición del centro de gravedad. También reconoce que los factores neuromusculares condicionan su aplicación al cuerpo humano (Hall, 2015, pp. 431–432). Esa exposición permite situar el análisis geométrico, pero no convierte una base amplia en una explicación completa de la respuesta durante la marcha.
Imaginemos un objeto apoyado y una persona caminando. En el primero, una alteración puede conducir a volver a la misma posición. En la segunda, volver exactamente a la posición anterior impediría avanzar. El objeto de estudio puede ser, en cambio, la proximidad a una organización cíclica, la continuidad del desplazamiento o la respuesta a una perturbación concreta. Conviene nombrar esa organización antes de afirmar que se conserva.
Local no significa global, y divergencia no significa caída
La estabilidad local considera la evolución de desviaciones pequeñas alrededor de estados próximos. Una perturbación grande puede llevar el sistema a otra región y exigir una respuesta diferente. Conocer lo que ocurre en el primer caso no establece, por sí mismo, cuánto puede resistir el sistema en el segundo.
Bruijn y colaboradores distinguen medidas relacionadas con perturbaciones pequeñas, respuestas a perturbaciones mayores y límites de recuperación. Su revisión también separa la validez del concepto, la evidencia en modelos y la predicción de caídas en observaciones humanas. Advierte que los exponentes de divergencia de corto y largo plazo no tienen una interpretación intercambiable (Bruijn et al., 2013, secciones 1.2–1.3 y 2.1.2).
Un ejemplo matemático ayuda a delimitarlo. Si una desviación pequeña aumenta durante un intervalo, sabemos algo de esa separación local. Todavía no sabemos si después será limitada, si aparecerá un nuevo apoyo o si el movimiento alcanzará una frontera que impida continuar. La medición de una pendiente y la identificación de esa frontera son problemas diferentes. La conclusión debe conservar esa distancia entre lo observado y lo que se pretende decidir.
Qué es un estado y por qué una posición aislada resulta insuficiente
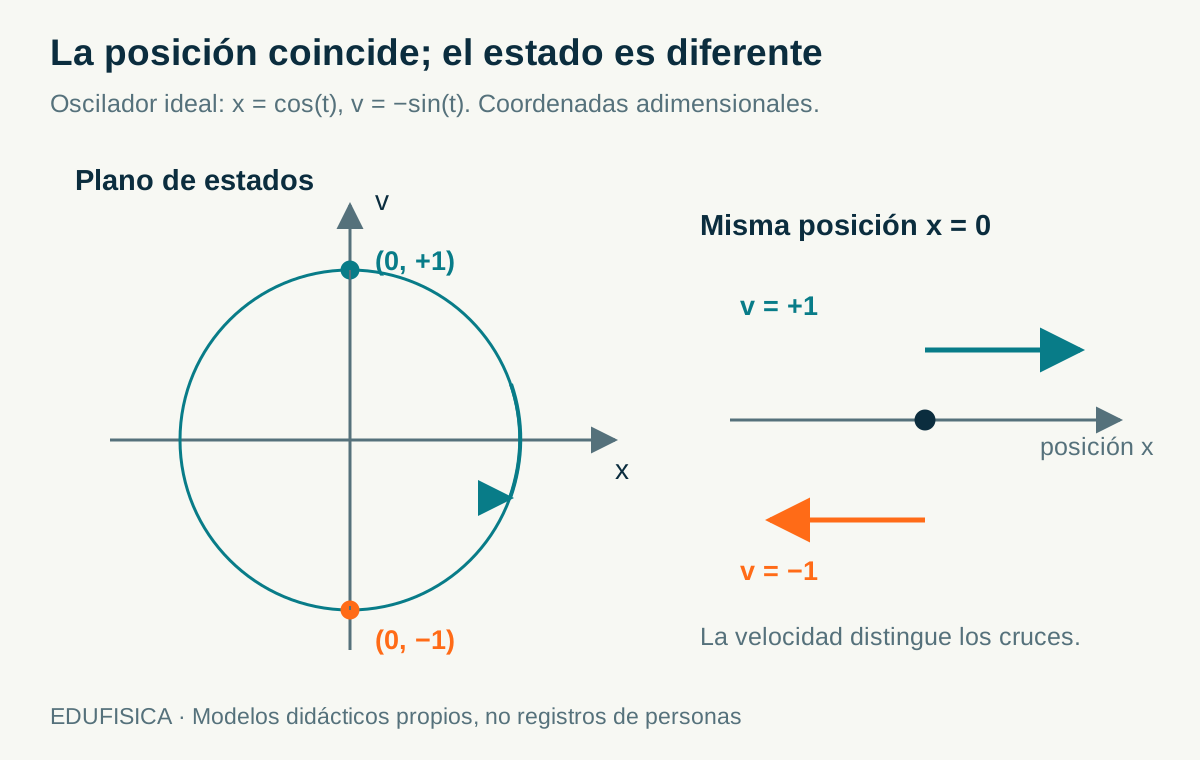
Un estado matemático reúne las variables necesarias para describir la evolución de un modelo. La posición y la velocidad pueden distinguir situaciones que visualmente parecen iguales. Cuando se reconstruye el movimiento a partir de una señal, los vectores obtenidos son una representación de estados, cuya suficiencia requiere justificación metodológica.
Consideremos el oscilador ideal y , en coordenadas adimensionales y tiempo expresado en unidades arbitrarias. En dos instantes distintos, la posición puede valer cero: al pasar hacia un lado y al regresar. La velocidad distingue esos cruces. Si conservamos únicamente , los puntos se superponen; si representamos , ocupan lugares distintos en un círculo.
El dibujo en el plano de estados no representa el recorrido del pie por el suelo. Sus ejes son variables del modelo. Tampoco afirma que una marcha humana sea un círculo perfecto: muestra por qué una dimensión puede ocultar diferencias. En una reconstrucción experimental, una figura aparentemente ordenada no demuestra que estén representadas todas las variables relevantes. Es una visualización que debe acompañar la definición y el procedimiento de medición.
La idea matemática del exponente de Lyapunov
El exponente describe una tasa de separación relativa, no una distancia absoluta. En un modelo, se comparan trayectorias iniciadas con estados muy próximos y se analiza cómo cambia su diferencia. La formulación teórica exige límites que un registro finito del movimiento no permite realizar de forma literal.
Si una pequeña desviación sigue exactamente la ecuación ideal , su solución es . Al dividir por la desviación inicial y tomar logaritmos naturales obtenemos:
Para , la separación relativa aumenta; para , disminuye. Estos son resultados de una ecuación elegida, no valores de una persona. La distancia inicial se cancela porque interesa una tasa relativa. Si el tiempo está en segundos, la tasa tiene unidades de segundo inverso. Los logaritmos no convierten esa unidad en una puntuación porcentual.
En sistemas más complejos, la evolución de pequeñas desviaciones depende de la dirección y de la trayectoria. Hablar del exponente máximo requiere conservar ese significado matemático. Ajustar una recta durante medio segundo sobre datos registrados no equivale a demostrar todas las propiedades asintóticas del sistema.
Una estimación finita y su ventana de interpretación
Los registros tienen principio y final, resolución limitada y un entorno de medición concreto. Por eso la práctica utiliza estimaciones sobre intervalos disponibles. El resultado depende de la región donde se ajusta la pendiente y de las distancias que entran en el cálculo; debe describirse como tal.
Definamos para un ejemplo propio , con en unidades de una coordenada ficticia. A los dos segundos, . La tasa de ese intervalo es . Si duplicamos y mantenemos la misma ecuación, la distancia final se duplica pero la tasa no cambia.
Este resultado ilustra una separación entre amplitud y crecimiento relativo. No prueba que cualquier cambio de escala deje intacto un algoritmo experimental: la selección de vecinos, los límites de precisión y el tratamiento del ruido también forman parte de ese algoritmo. El ejemplo resuelve una operación exacta después de fijar la función. Una señal medida exige justificar antes cómo se obtuvieron las distancias.
Elegir una señal: segmento, dirección y coordenadas
El análisis comienza mucho antes de calcular logaritmos. Una aceleración del tronco, un ángulo articular y una velocidad angular describen aspectos diferentes del movimiento. El nombre del sensor tampoco define por completo la señal: hacen falta su ubicación, sus ejes, sus unidades y el tratamiento de sus datos.
En un protocolo hipotético se registra aceleración mediolateral de un punto del tronco. La pregunta se refiere a esa señal, no a toda la mecánica del cuerpo. Si otro protocolo utiliza el ángulo de rodilla, un resultado distinto no constituye necesariamente una contradicción: cambian las coordenadas observadas. Comparar las cifras exige revisar la correspondencia entre las representaciones.
También hay que precisar si los ejes permanecen ligados al sensor, al cuerpo o al entorno. Un giro puede cambiar la relación entre esas direcciones. Las mediciones con sensores inerciales requieren esa definición antes de combinar canales. No se debe interpretar una señal denominada «X» como anteroposterior sin comprobar la convención utilizada. El nombre del archivo no sustituye la orientación documentada del instrumento.
Reconstrucción por retardos: formar vectores con una serie
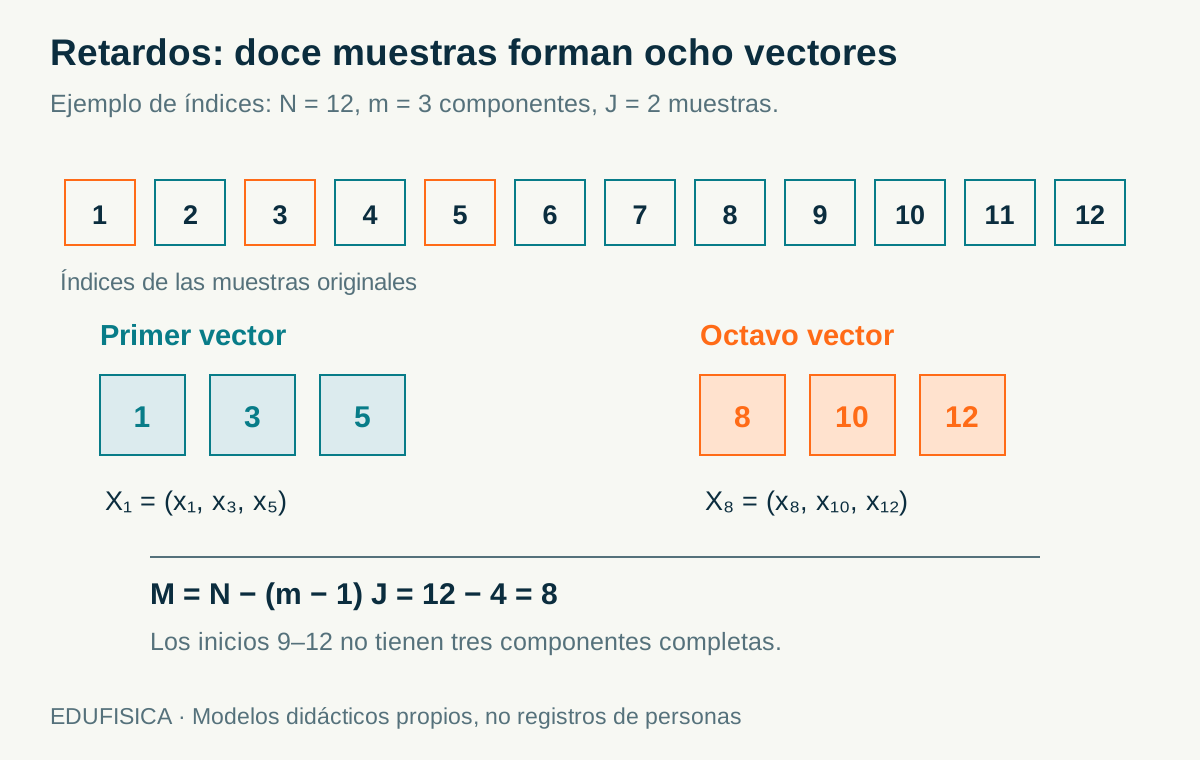
Una reconstrucción por retardos reúne valores de la misma señal tomados en momentos separados. El número de componentes y el retardo determinan qué información se combina y cuántos vectores pueden formarse. Es una operación explícita que debe quedar registrada, en lugar de esconderse dentro de una opción automática.
El método de Rosenstein reconstruye vectores mediante retardos, busca vecinos próximos con separación temporal y sigue sus distancias. Estima la tasa mediante el ajuste de la curva media de logaritmos en una región adecuada. El artículo original desarrolla este procedimiento para series y sistemas de prueba; sus resultados no son umbrales clínicos de marcha (Rosenstein et al., 1993, sección 3).
Con la convención hacia adelante, un vector es . Aquí es el número de componentes y el retardo en muestras. Si hay muestras, y , obtenemos vectores. El primero utiliza las muestras 1, 3 y 5; el octavo, 8, 10 y 12. No quedan doce vectores completos: los cuatro últimos inicios carecen de datos futuros suficientes.
Retardo en muestras y retardo en segundos
El mismo número de muestras no representa el mismo intervalo temporal en registros con frecuencias diferentes. Esta distinción afecta a la reconstrucción y a las comparaciones entre protocolos. Conviene expresar el retardo tanto en muestras como en tiempo, y comprobar qué cambia cuando se remuestrea una señal.
En un ejemplo, muestras con una frecuencia de equivale a . A , cinco muestras equivalen a . Mantener el intervalo de en el segundo registro requiere diez muestras. No hay un retardo correcto para toda marcha a partir de esos números: solo se ha verificado una conversión.
Un retardo muy pequeño puede producir componentes cercanas entre sí en una señal suave; uno distinto cambia la geometría de los vectores. La cuestión analítica es comprobar si la elección conserva una representación útil para la pregunta planteada. La comprobación incluye describir el criterio utilizado y examinar sensibilidad a alternativas justificadas. No consiste en escoger el valor que produzca la diferencia deseada entre grupos.
La distancia depende de las coordenadas y de su escala
La proximidad en un espacio de estados se define mediante una métrica. Una distancia euclídea resulta clara cuando las componentes comparten escala y significado compatible. Si se mezclan unidades o se cambian unas escalas de forma independiente, la selección de vecinos puede variar aunque los registros originales sean los mismos.
Sean dos diferencias ficticias en coordenadas adimensionales. Su norma euclídea es . Si multiplicamos solo la segunda coordenada por diez, la norma pasa a . La nueva distancia pondera mucho más esa dirección. No es simplemente cambiar el rótulo de un eje.
En cambio, si multiplicamos todas las distancias de pares ya fijados por una constante positiva , entonces . La curva se desplaza verticalmente y una pendiente sobre los mismos pares y tiempos permanece igual. Esta deducción no justifica combinar metros con grados sin criterio ni cambiar solo un canal. Es precisamente la diferencia entre un cambio uniforme de escala y una modificación de la métrica.
Vecinos geométricos que no sean vecinos del mismo instante
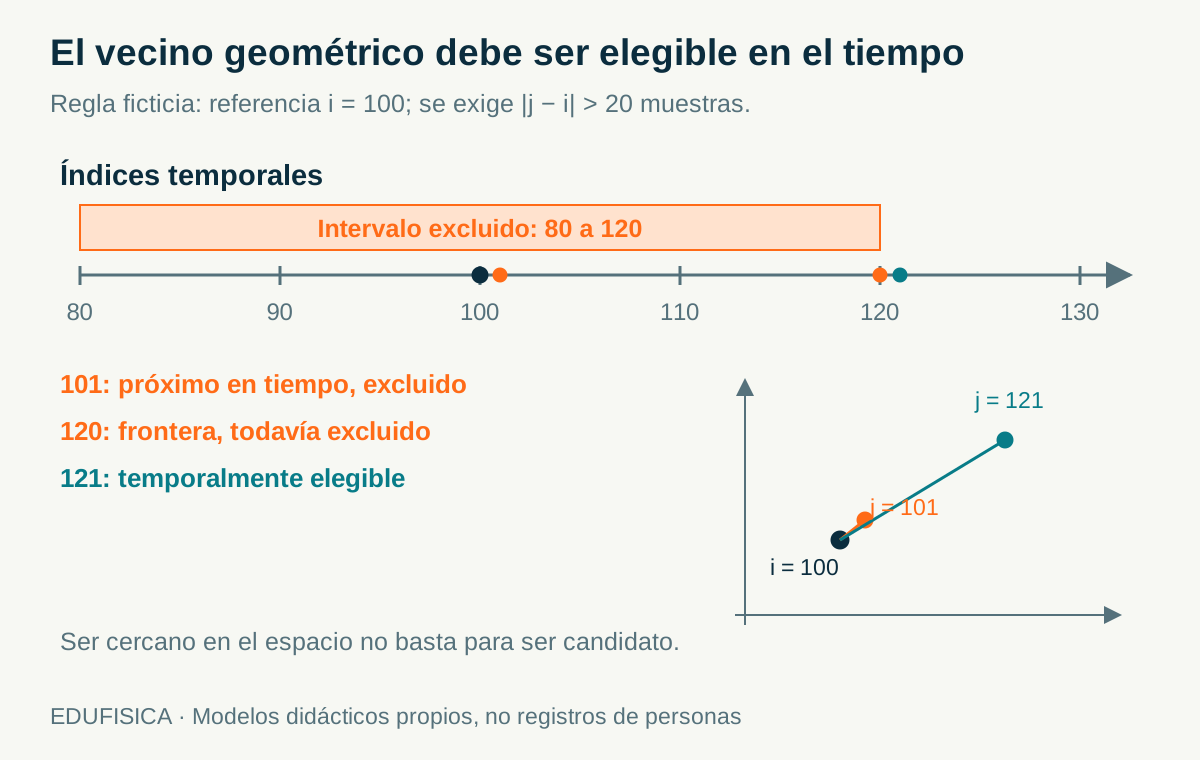
En una señal muestreada, los puntos consecutivos suelen estar próximos porque pertenecen a la misma trayectoria en instantes contiguos. Elegirlos sin restricción puede convertir la comparación de estados en una comparación de continuidad temporal. La exclusión temporal busca separar esos dos significados de proximidad dentro del procedimiento.
Supongamos que el vector de referencia tiene índice y que se exige . El índice 101 queda excluido, aunque su distancia sea mínima. El índice 120 también queda excluido con esta desigualdad estricta; 121 podría ser candidato si cumple las demás condiciones. Definir produciría un conjunto diferente. Esta diferencia aparentemente pequeña debe especificarse en la implementación.
La búsqueda se realiza entre candidatos elegibles, no entre cualquier punto. Si no quedan suficientes candidatos, la solución no es omitir silenciosamente la exclusión: hay que revisar la disponibilidad del registro y declarar qué observaciones entran en el cálculo. El valor de veinte muestras es únicamente didáctico. No representa una ventana universal para marcha, carrera o cualquier frecuencia de adquisición.
Seguir los pares sin salir del registro
Encontrar un vecino inicial no termina el procedimiento. Para estudiar su separación se siguen ambos estados durante el mismo avance temporal. Los índices disponibles delimitan hasta dónde puede continuarse cada par; si un estado alcanza el final del registro, deja de aportar una distancia calculable para tiempos posteriores.
La distancia de un par puede escribirse . Con vectores, el par de índices 2 y 6 admite avances , pero no : el segundo índice sería 9. Un par de índices 1 y 4 admite más avance. Esta contabilidad se deriva de los índices, sin conocer ninguna propiedad fisiológica.
Al promediar, interesa saber cuántos pares contribuyen a cada tiempo. Si disminuye su número, cambia la base del promedio. Comparar una pendiente inicial y otra final sin atender a ese cambio puede ocultar una diferencia de composición. Una decisión posible es utilizar un conjunto común de pares para una ventana definida; otra debe documentar la disponibilidad variable. Ninguna se justifica simplemente porque produce una curva más lisa.
Promediar logaritmos no es tomar el logaritmo del promedio
El orden de las operaciones altera el resultado porque el logaritmo no es una función lineal. Promediar distancias y después transformar no equivale a transformar cada distancia y después promediar. Una descripción rigurosa del cálculo debe indicar cuál de las dos expresiones utiliza y mantenerla al comparar condiciones.
Dos distancias hipotéticas, 1 y 9, tienen media aritmética 5. Su logaritmo es . La media de sus logaritmos vale . La diferencia no procede de un error de redondeo: corresponde a medias distintas. La segunda se relaciona con la media geométrica de las distancias.
Para pares, una curva definida expresamente puede ser . Si se emplean distancias normalizadas por su valor inicial, cambia también la expresión. No hay que sustituir una por otra y conservar el mismo nombre sin explicación. Las distancias nulas requieren tratamiento declarado, pues no es un número finito. Añadir una constante para evitarlo introduce una decisión que necesita evaluación, no una corrección inocua.
Cómo se obtiene una pendiente y qué se está ajustando
Una pendiente resume el cambio de una variable respecto de otra dentro de una región escogida. En este análisis suele ajustarse la curva de logaritmos frente al tiempo. La ventana, los puntos incluidos y el criterio de ajuste forman parte de la definición del resultado, junto a las unidades.
Un ejemplo exacto utiliza los valores ficticios en . Todos pertenecen a , por lo que el ajuste lineal da una pendiente de . El intercepto es . Cambiarlo por , conservando las diferencias entre puntos, no cambia la pendiente.
La forma habitual de mínimos cuadrados, con intercepto, es:
y son las medias de los puntos incluidos. Ajustar obligatoriamente una recta que pase por el origen sería otro modelo y, en este ejemplo, produciría otra respuesta. Una correlación elevada o una recta visualmente convincente no demuestra que la señal represente el sistema completo ni que el intervalo elegido tenga validez clínica.
La misma curva permite pendientes distintas en ventanas distintas
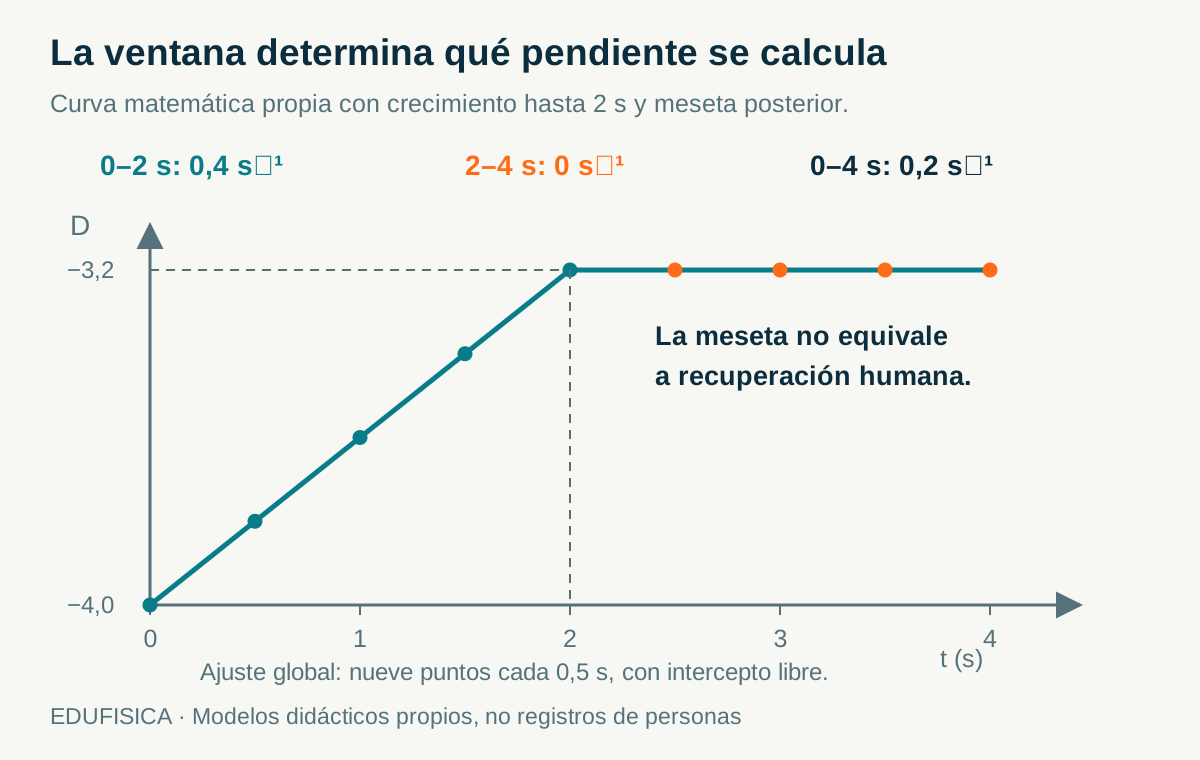
Una curva de separación puede contener una región inicial, un tramo de crecimiento y una zona donde ya no aumenta del mismo modo. Ajustar todas esas partes como si fueran una única recta mezcla comportamientos diferentes. La elección de la ventana debe relacionarse con el objeto que se pretende estimar.
Construyamos una curva matemática propia: hasta y después. En el tramo de cero a dos segundos, la pendiente es . En el tramo de dos a cuatro segundos, vale cero. Con las nueve observaciones equiespaciadas cada medio segundo entre cero y cuatro, el ajuste global da .
Las tres respuestas son correctas para sus respectivas operaciones; no estiman el mismo tramo. El cero tardío no demuestra recuperación del movimiento: en esta función, únicamente expresa una meseta. La curva tampoco es un registro de marcha. Muestra por qué deben acompañar al resultado los límites de la ventana y la curva sobre la que se realizó el ajuste. Un único decimal oculta esas decisiones.
Segundos, muestras y zancadas: una conversión que cambia la cifra
La tasa necesita un denominador temporal explícito. Expresar el eje en segundos, muestras o ciclos modifica el valor numérico de la pendiente. La comparación entre resultados requiere comprobar esa unidad y su normalización, especialmente cuando la duración de los ciclos difiere entre personas o condiciones del registro.
Si una curva ideal tiene pendiente y la zancada dura exactamente , el cambio de variable transforma la pendiente en por zancada. Con una duración de , resulta por zancada. No se ha modificado el crecimiento por segundo: se ha cambiado cuánto tiempo contiene una unidad del eje.
A , un avance de una muestra equivale a ; la misma recta tendría pendiente por muestra. Omitir la unidad permitiría confundir cifras cien veces diferentes. En registros con ciclos variables, la normalización introduce además una transformación temporal que debe describirse. No puede tratarse como una conversión constante si la duración no lo es.
Variabilidad y divergencia local responden preguntas diferentes
La variabilidad describe diferencias o dispersión en una variable definida. La divergencia local sigue la evolución de estados próximos y calcula una tasa. Dos registros pueden presentar una amplitud similar y relaciones temporales distintas. Por eso una desviación estándar no sustituye automáticamente al análisis de separación entre trayectorias.
Consideremos las secuencias propias y . Contienen los mismos valores y tienen la misma media y varianza si se aplica la misma fórmula. Sin embargo, difieren en el orden temporal y, por ello, en los vectores que formarían retardos iguales. Este ejemplo no calcula un exponente ni demuestra caos: prueba que la dispersión ignora el orden.
El análisis experimental debe decidir qué variabilidad interesa: duración de zancada, anchura de paso, posición a una fase concreta u otra variable. Tampoco hay que convertir toda dispersión en deterioro. La descripción cuantitativa y su interpretación funcional necesitan una tarea definida. La relación con el control postural se estudia mediante evidencia pertinente, no mediante una equivalencia entre palabras.
Ruido, precisión y distancias iniciales muy pequeñas
La proximidad inicial se calcula sobre valores registrados, que tienen precisión y procesamiento propios. Si la distancia entre dos estados es comparable con la incertidumbre de esos valores, interpretar su crecimiento como una propiedad del movimiento requiere cautela. Obtener muchos decimales no añade resolución a la medición original.
En un ejemplo algebraico, una distancia cambia de a , con cociente 2. Si un procedimiento añade a todas las distancias antes del logaritmo, el cociente pasa a . La tasa calculada cambia de a . La constante que evitaba ceros también ha alterado distancias positivas.
Un filtro, una interpolación o un redondeo no se juzgan exclusivamente por la apariencia del gráfico. Debe declararse qué operación se aplicó, con qué parámetros y en qué fase. Una prueba de sensibilidad puede comparar resultados bajo decisiones justificadas, conservando los demás pasos. No consiste en elegir después el procesamiento que confirme la hipótesis, ni en llamar estabilidad a la suavidad que el propio procesamiento produjo.
Inicio, marcha sostenida, giros y cambios de tarea
Un registro puede reunir movimientos que no pertenecen a una misma condición: arrancar, caminar, girar y detenerse. Si se calculan vecinos sobre todo el conjunto, la proximidad geométrica puede relacionar situaciones con funciones diferentes. La selección de segmentos debe responder al fenómeno estudiado y quedar definida antes del resultado.
Un protocolo hipotético busca describir un tramo de marcha recta sostenida. Los instantes de giro no se convierten en ruido porque incomoden al algoritmo: pertenecen a otra tarea. Se pueden analizar por separado si existe una pregunta apropiada. Recortar el registro exige conservar la justificación, los criterios de inicio y final y la cantidad de datos que queda disponible.
La diferencia entre excluir una transición y eliminar un dato desfavorable es sustancial. En el primer caso se delimita una condición previamente definida; en el segundo se modifica el conjunto en función del resultado. Un informe útil permite reconstruir qué segmentos entraron y por qué. También identifica si los datos corresponden a cinta, suelo, velocidad impuesta o libre, pues esos contextos no se vuelven equivalentes al aplicar la misma función informática.
Cantidad de muestras y cantidad de ciclos no son lo mismo
La duración, la frecuencia de muestreo y el número de ciclos describen dimensiones distintas de un registro. Tener más puntos no implica haber observado más zancadas. Las comparaciones necesitan aclarar qué se igualó y qué quedó diferente, porque esos cambios afectan tanto a la reconstrucción como a los candidatos disponibles.
Un registro ficticio de diez segundos a contiene aproximadamente mil muestras según la convención de extremos. Si se interpola a , tendrá aproximadamente el doble de puntos, pero los mismos diez segundos y los mismos movimientos observados. Si dos personas completan ciclos de distinta duración, diez segundos tampoco contienen el mismo número de ciclos.
Conviene separar adquisición e interpolación en los datos del protocolo. La segunda no genera nuevas observaciones independientes del cuerpo. Para un análisis de sensibilidad, pueden definirse fragmentos equivalentes en ciclos y comprobar qué cambia al ampliar la longitud, manteniendo el resto del procedimiento. El criterio necesita justificarse para la tarea concreta; no puede extraerse una cantidad universal de zancadas de un ejemplo numérico sencillo.
Variación entre registros y confianza en una diferencia
Dos cifras diferentes pueden reflejar cambios del movimiento, del instrumento o del procedimiento. Distinguirlos requiere repetición y una estructura de comparación apropiada. Una estimación puntual no contiene por sí sola información suficiente sobre su precisión, su repetibilidad o la importancia de la diferencia que se observa entre condiciones.
Si un participante aporta muchos pares de vecinos, esos pares no se convierten automáticamente en muchos participantes. Comparten una señal, instantes y circunstancias. En una comparación entre personas, la unidad de inferencia debe corresponder al diseño. Contar cada distancia como si fuera una observación humana independiente puede dar una impresión engañosa de abundancia de datos.
Un remuestreo o un intervalo estadístico necesitan respetar esa dependencia. La elección de bloques, sesiones o participantes no es intercambiable. En un informe docente hipotético, se pueden mostrar varias estimaciones de un modelo para enseñar qué es repetición del cálculo y qué es repetición de la medición. La diferencia entre ambas evita presentar la estabilidad numérica de una función como evidencia de validez del indicador sobre una población.
Comparación con el margen de estabilidad
El margen de estabilidad utiliza una representación mecánica del centro de masa y los apoyos, mientras la divergencia local analiza la evolución de estados reconstruidos. Las dos medidas pueden aportar información distinta sin contradecirse. Su comparación requiere conservar el modelo, el instante y las direcciones definidos para cada una.
Curtze y colaboradores explican el centro de masa extrapolado y revisan cómo estimar e interpretar el margen de estabilidad. Subrayan su carácter instantáneo, las convenciones direccionales y las limitaciones del modelo de péndulo invertido. No lo presentan como una medida global de toda la capacidad de recuperación (Curtze et al., 2024, secciones 1, 4 y 5).
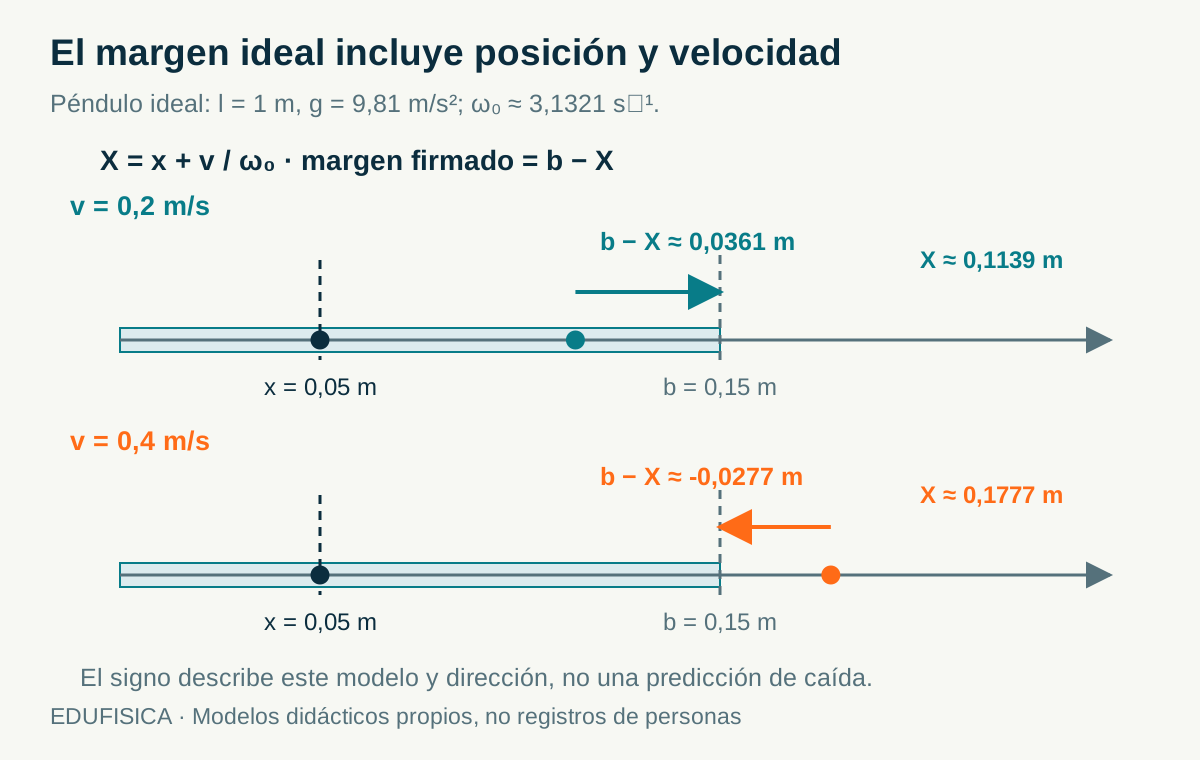
En un ejemplo unidimensional ideal, y . Con y , . Si , y el borde elegido es , resulta y . Son cantidades del modelo y de esa dirección, no un pronóstico clínico.
La misma posición y otra velocidad cambian el margen ideal
Incluir la velocidad modifica la interpretación de una posición respecto del apoyo. El cuerpo puede hallarse en el mismo lugar y avanzar hacia una frontera con distinta rapidez. Un modelo que utiliza posición y velocidad distingue esos estados; una fotografía que únicamente muestra posición no puede hacer esa distinción.
Mantengamos el ejemplo anterior y cambiemos solo de a . Entonces y el margen firmado vale aproximadamente . El centro de masa representado sigue en ; cambió su proyección dinámica bajo el modelo. El signo depende del borde y de la dirección elegidos.
Un margen negativo en este ejemplo no predice que una persona caerá. Un nuevo apoyo u otra acción pueden modificar el movimiento; el cálculo no los incluye. La base de sustentación y la estabilidad mecánica requieren contextualización temporal. Esta comparación muestra la diferencia entre señalar una condición de un modelo instantáneo y afirmar un desenlace de una actividad humana completa.
Estabilidad de un ciclo: otra pregunta matemática
Una organización periódica permite preguntar cómo cambia una desviación al comparar el mismo punto de ciclos sucesivos. Esa operación difiere de seguir distancias durante un intervalo continuo. Los multiplicadores de un mapa de retorno y las pendientes de divergencia local no deben confundirse únicamente porque ambos se relacionen con estabilidad.
En un modelo propio, una desviación radial evoluciona entre ciclos mediante . Si , resulta y . El factor 0,8 contrae esa desviación al volver a la sección elegida. Con un ciclo de duración , la tasa equivalente para este modelo es .
La contracción radial no significa que la posición deje de cambiar durante el ciclo. El modelo puede continuar recorriendo una órbita mientras reduce la desviación respecto de ella. Tampoco convierte el factor 0,8 en un dato de marcha. Sirve para separar retorno entre ciclos, fase de una trayectoria periódica y tasa continua de un ejemplo lineal. Nombrar qué desviación se compara es parte de la respuesta matemática.
Qué no demuestra un exponente positivo en una señal humana
Un valor positivo puede indicar crecimiento local en la estimación y la ventana utilizadas. Pasar de esa observación a una afirmación sobre caos determinista o riesgo individual exige argumentos adicionales. La naturaleza del sistema, el registro y la validación de la interpretación no quedan establecidos por el signo de un número.
En la función didáctica de crecimiento y meseta, la pendiente inicial es positiva aunque la distancia permanezca acotada después. Este resultado deriva de la función que elegimos; no constituye una demostración sobre sistemas humanos. Del mismo modo, una cifra extraída de datos puede describir el procedimiento sin identificar por sí sola el mecanismo que produjo la señal.
Una predicción de caídas necesita un desenlace definido, un periodo de observación y un análisis de desempeño apropiado para la población estudiada. Una comparación retrospectiva entre grupos no equivale automáticamente a anticipar casos individuales nuevos. Tampoco puede convertirse una diferencia media en un umbral diagnóstico mediante intuición. El informe debe distinguir descripción del registro, asociación y predicción, y declarar cuál de ellas se ha evaluado.
Propuesta docente: reconstruir una señal sin utilizar datos personales
La reconstrucción puede enseñarse mediante una secuencia creada para el aula, sin registrar estudiantes ni asociar valores con capacidades individuales. El objetivo es comprender índices, retardos y disponibilidad de información. La actividad hipotética se centra en el razonamiento del procedimiento, y no en evaluar clínicamente el equilibrio de nadie.
Se entrega una lista de doce números y una cuadrícula con tres columnas. Cada equipo forma ocho vectores usando y , identifica las muestras empleadas y justifica por qué no hay un noveno vector completo. Después cambia a 1 y verifica que quedan diez vectores. La comparación puede realizarse a mano antes de utilizar una hoja de cálculo.
La observación docente se dirige a errores concretos: confundir número de componentes con retardo, utilizar muestras inexistentes o interpretar un vector como tres participantes. Una adaptación permite trabajar con tarjetas de números y posiciones, evitando que la dificultad de manejo del programa oculte la idea. El producto final es una explicación de la operación, no una puntuación de estabilidad. No se atribuye eficacia experimental a esta propuesta original.
Propuesta docente: discutir ventanas sin seleccionar una respuesta deseada
Una curva matemática con tramos conocidos permite examinar cómo las decisiones de ajuste alteran la cifra final. La actividad hipotética no busca adivinar una pendiente correcta para una persona. Busca que el alumnado relacione una respuesta numérica con los puntos, las unidades y el intervalo que realmente utilizó.
Se utiliza la función propia de crecimiento y meseta y se asignan tres ventanas antes de calcular: de cero a dos, de dos a cuatro y de cero a cuatro segundos. Los equipos obtienen 0,4, 0 y 0,2 por segundo, respectivamente, utilizando los puntos definidos. Deben explicar por qué las respuestas difieren y qué tramo representa cada una. Cambiar la ventana después de ver los resultados se registra como una decisión nueva.
Una segunda comparación expresa el eje en muestras a cien hercios. Los equipos convierten la unidad y revisan si la interpretación permanece coherente. El criterio de logro es formular una conclusión limitada al modelo: «pendiente del intervalo elegido». No se acepta «persona más segura», porque no existe una persona medida ni una validación que respalde esa afirmación.
Qué debe contener un informe interpretable
Un informe útil permite seguir la cadena desde la pregunta hasta la conclusión sin depender del nombre de un programa. La señal, su procesamiento y las decisiones de cálculo deben ser reconstruibles. Esa transparencia también ayuda a distinguir una diferencia del movimiento de una diferencia entre implementaciones o condiciones de medición.
La descripción incluye la tarea, el contexto, la señal y sus ejes, las unidades, la adquisición, los segmentos, el procesamiento, el retardo, la dimensión, la métrica y la exclusión temporal. Después especifica los pares disponibles, el promedio utilizado, la ventana de ajuste y la unidad de la pendiente. Cuando se comparan condiciones, declara qué se mantuvo constante y qué cambió.
La interpretación presenta primero lo que se calculó y después lo que la evidencia permite inferir. Un esquema de la curva y del espacio reconstruido puede facilitar esa lectura, siempre que identifique si procede de mediciones o de un modelo. Los datos personales y el consentimiento pertenecen al protocolo cuando existen participantes; una actividad matemática con números ficticios no debe describirse como un estudio realizado sobre ellos.
Preguntas sobre estabilidad dinámica y Lyapunov
Las dudas más frecuentes aparecen al traducir una cifra matemática a una valoración del movimiento. Mantener separados el modelo, la señal y la conclusión permite responder sin atribuir al indicador capacidades que no se han demostrado. Las respuestas siguientes delimitan esas diferencias y las condiciones necesarias para comparar resultados.
¿Un exponente de Lyapunov positivo significa que una persona caerá?
No. Una estimación positiva describe crecimiento de separación en el procedimiento y la ventana utilizados. El riesgo de caída individual necesita validación frente a desenlaces y condiciones pertinentes. El signo del indicador no proporciona, por sí mismo, una probabilidad de caída ni un diagnóstico sobre una persona concreta.
¿Menor variabilidad significa siempre mayor estabilidad dinámica local?
No. La variabilidad describe dispersión de una variable y la divergencia local estudia la evolución temporal de estados próximos. Dos secuencias pueden tener igual dispersión y distinto orden. La relación funcional entre ambas medidas depende de la tarea, las variables y la evidencia que permita interpretarlas conjuntamente.
¿Se pueden comparar pendientes expresadas por segundo y por zancada?
Se pueden comparar después de definir y justificar la conversión temporal. Una zancada contiene una duración que puede cambiar entre condiciones. La cifra por segundo y la cifra por zancada no son numéricamente intercambiables; deben conservarse las unidades y explicarse las operaciones de normalización que se aplicaron.
¿Interpolar una señal produce más zancadas observadas?
No. La interpolación aumenta o modifica los puntos representados dentro de un registro, pero no añade ciclos que el cuerpo haya realizado. Debe distinguirse la frecuencia de adquisición de la frecuencia tras procesamiento. La duración y el número de zancadas observadas necesitan informarse de forma independiente del número de muestras.
¿El margen de estabilidad y el exponente de Lyapunov miden lo mismo?
No. El margen utiliza una representación mecánica instantánea del centro de masa y un borde de apoyo definido. La divergencia local sigue distancias entre estados reconstruidos a lo largo de un intervalo. Cada medida requiere sus propios supuestos, coordenadas y unidades; sus resultados no sustituyen automáticamente los de la otra.
Referencias
- Bruijn, S. M., Meijer, O. G., Beek, P. J., & van Dieën, J. H. (2013). Assessing the stability of human locomotion: A review of current measures. Journal of the Royal Society Interface, 10(83), 20120999. https://doi.org/10.1098/rsif.2012.0999.
- Curtze, C., Buurke, T. J. W., & McCrum, C. (2024). Notes on the margin of stability. Journal of Biomechanics, 166, 112045. https://doi.org/10.1016/j.jbiomech.2024.112045.
- Hall, S. J. (2015). Basic biomechanics (7th ed.). McGraw-Hill Education. Registro bibliográfico.
- Rosenstein, M. T., Collins, J. J., & De Luca, C. J. (1993). A practical method for calculating largest Lyapunov exponents from small data sets. Physica D: Nonlinear Phenomena, 65(1–2), 117–134. https://doi.org/10.1016/0167-2789(93)90009-P.