
Una base amplia facilita ciertos equilibrios, pero no explica por sí sola cómo se sostiene una persona mientras camina, gira o recibe un objeto. La posición de la masa, la dirección de las fuerzas, la velocidad y los cambios de contacto modifican el problema. Por eso conviene estudiar la estabilidad como una relación entre una configuración y una perturbación concreta, en lugar de tratarla como una cualidad fija del cuerpo.
La base de sustentación y el ángulo de caída permiten construir explicaciones geométricas precisas. Su alcance cambia cuando pasamos de un objeto rígido en reposo a un cuerpo articulado que actúa. Los cálculos siguientes utilizan situaciones hipotéticas originales para separar esa geometría del control motor y de las mediciones de laboratorio. No representan valores de referencia para diagnosticar el equilibrio de una persona.
Equilibrio y estabilidad responden preguntas diferentes
El equilibrio mecánico describe una compensación de fuerzas y momentos bajo unas condiciones determinadas. La estabilidad pregunta qué ocurre al modificar ligeramente ese estado. Un objeto puede encontrarse en equilibrio y, aun así, alejarse de su posición ante una perturbación pequeña. La distinción evita identificar inmovilidad visible con resistencia a cualquier cambio.
Para un cuerpo rígido en equilibrio estático, la fuerza resultante y el momento resultante son cero. La primera condición impide una aceleración traslacional; la segunda impide una aceleración angular en ese modelo. Si una de ellas no se cumple, la descripción necesita dinámica o un mecanismo externo que imponga el movimiento. Pérez Ruiz et al., 2021, pp. 606–607.
Imaginemos una esfera sobre una superficie cóncava, otra sobre una cima y una tercera sobre un plano horizontal ideal. Las tres pueden estar instantáneamente quietas. Al desplazarlas un poco, la primera tiende a regresar por efecto de la gravedad, la segunda se aleja de la cima y la tercera puede permanecer en otra posición. Son ejemplos geométricos de equilibrio estable, inestable e indiferente, respectivamente.
Estos nombres describen sistemas y perturbaciones definidos. No bastan para etiquetar a un estudiante como «estable» o «inestable». Una postura humana incorpora articulaciones, acciones musculares, percepción, anticipación y posibilidades de cambiar los apoyos. Su análisis puede usar ideas mecánicas sin reducir toda la conducta a un objeto rígido.
La pregunta útil especifica qué queremos conservar: la posición de un objeto, un contacto, una orientación o la continuidad de un desplazamiento. También precisa qué cambia: una fuerza lateral, una inclinación del suelo, una velocidad inicial o un apoyo. Dos tareas que parecen similares pueden exigir respuestas diferentes porque su objetivo de estabilidad no coincide.
Qué es la base de sustentación y cómo se delimita
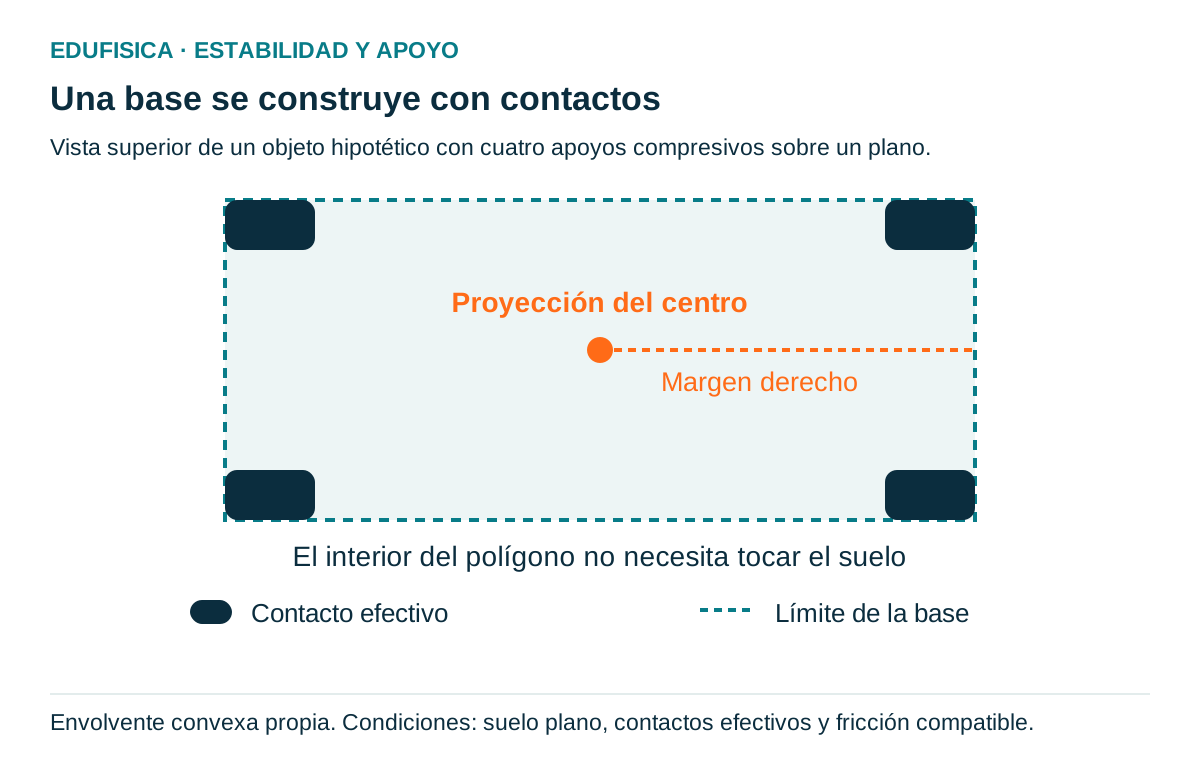
La base de sustentación representa una región de apoyo, no la superficie total que vemos bajo el cuerpo. En un modelo estático sobre suelo plano, puede construirse como la envolvente convexa de los contactos capaces de sostenerlo. Su forma depende de los apoyos efectivos y de las restricciones impuestas por esos contactos.
La envolvente convexa es la figura mínima que contiene los puntos de contacto sin entrantes. Si un objeto descansa sobre cuatro patas, el polígono une sus apoyos exteriores; no hace falta que toda la región interior toque físicamente el suelo. En ese caso, la base geométrica expresa dónde puede situarse una resultante de apoyo compatible con contactos compresivos.
Esta construcción requiere condiciones. El suelo se considera plano, los contactos no tiran del objeto hacia abajo y existe suficiente resistencia al deslizamiento para el problema estudiado. Un apoyo adherido, una sujeción a una pared o un punto que deja de cargar el suelo cambia las restricciones. La figura trazada no sustituye el examen de esas fuerzas.
En una postura con ambos pies apoyados, el polígono puede incluir el espacio entre ellos. Si un pie se levanta, ese espacio deja de pertenecer a la base construida a partir de los contactos restantes. Por eso dibujar siempre dos huellas, aunque una pierna esté en el aire, introduce un apoyo inexistente.
Conviene marcar los contactos desde una vista superior y señalar cuáles soportan carga en el instante analizado. Una fotografía lateral no permite reconstruir con precisión el ancho transversal. Para una explicación escolar pueden utilizarse piezas rígidas con apoyos visibles; para una medición humana hacen falta procedimientos que identifiquen los contactos y su evolución temporal. La definición utilizada debe acompañar cualquier comparación.
La línea de gravedad y la distancia hasta el borde
En un campo gravitatorio uniforme, el peso actúa verticalmente a través del centro de masa. Su proyección sobre el plano de apoyo permite estudiar el momento gravitatorio respecto de un borde. Para un objeto rígido sostenido únicamente por contactos inferiores, esa ubicación ayuda a reconocer hacia dónde favorecería la gravedad un posible vuelco.
Supongamos un bloque apoyado sobre una base horizontal. Mientras la proyección de su centro de masa queda dentro del polígono, las reacciones pueden distribuirse de modo que compensen el peso, si se cumplen las demás condiciones del modelo. Al alcanzar un borde, el equilibrio puede quedar sostenido por ese límite; al pasar fuera, el peso produce un momento de vuelco alrededor de él.
La distancia relevante no es siempre la mitad de la anchura. Si la masa está desplazada hacia un lado, el margen hacia ese borde es menor que hacia el contrario. Un objeto con base simétrica y contenido asimétrico puede resistir de forma diferente dos perturbaciones opuestas. Primero hay que localizar el centro de masa del sistema completo.
En dos dimensiones, una coordenada permite definir un margen derecho y otro izquierdo , donde y son los límites de la base y la proyección del centro. En tres dimensiones, la distancia debe establecerse respecto de cada borde del polígono. Una medida única puede ocultar la dirección más desfavorable.
Hall relaciona la estabilidad estática con la base, la altura y la posición de la línea de gravedad. Son relaciones útiles para configuraciones mecánicas concretas; interpretarlas exige conservar el sentido de la perturbación y las condiciones de contacto. Hall, 2015, pp. 431–433.
Una base puede ser amplia en una dirección y estrecha en otra
La superficie de una base no resume todas sus posibilidades de sostén. Dos polígonos con igual área pueden tener distancias muy distintas entre el centro proyectado y sus bordes. Una perturbación anterior, lateral o diagonal encuentra límites diferentes. El análisis direccional resulta más informativo que comparar únicamente centímetros cuadrados de apoyo.
Un rectángulo hipotético de 0,40 por 0,10 m tiene área de 0,04 m². Un cuadrado de 0,20 por 0,20 m tiene la misma área. Si el centro está en el punto medio, el primer objeto dispone de 0,20 m de margen en una dirección y 0,05 m en la perpendicular. El segundo tiene 0,10 m hacia cada lado.
El rectángulo ofrece mayor margen geométrico frente a una perturbación orientada según su dimensión larga, pero menor frente a otra orientada según la dimensión corta. No hay contradicción: cambiamos el eje de análisis. Al girar el objeto, también cambia la relación entre sus bordes y una fuerza externa que conserva su dirección en el entorno.
En una propuesta docente hipotética, pueden colocarse bases de cartón bajo un objeto ligero y comparar una fuerza aplicada desde distintas direcciones. La finalidad es reconocer la geometría, no buscar el derribo de compañeros. Mantener el mismo objeto y la misma altura de aplicación facilita atribuir las diferencias al apoyo.
Si se estudia una postura deportiva, conviene distinguir el ancho de los pies de su orientación y del lugar ocupado por la masa. Un apoyo adelantado modifica el margen anteroposterior; un apoyo lateral modifica el transversal. La configuración adecuada depende de la acción prevista, de la posibilidad de desplazarse y de las reglas de la tarea.
Ángulo de caída: una definición geométrica con condiciones
El llamado ángulo de caída puede definirse como la inclinación necesaria para que la vertical del centro de masa alcance el borde de vuelco de un cuerpo rígido. La expresión necesita especificar un eje y una geometría. No existe un ángulo corporal único que describa todas las caídas humanas o todas las direcciones de perturbación.
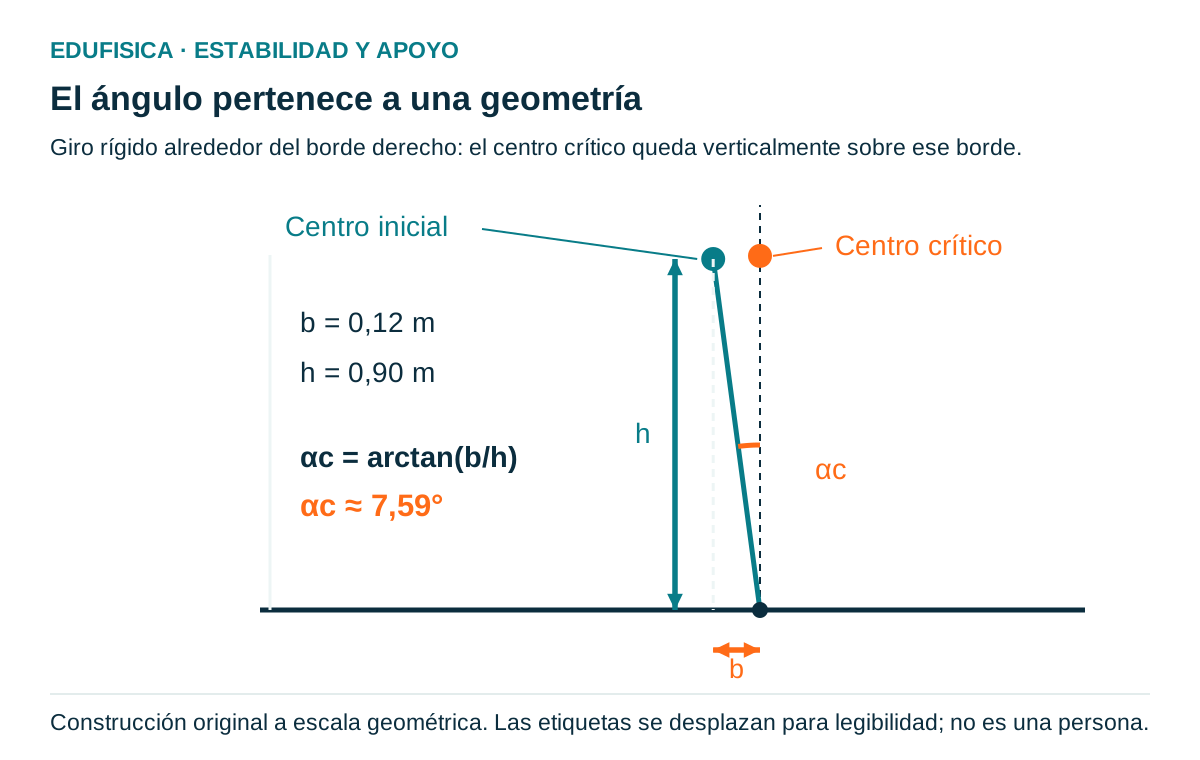
Consideremos un objeto cuyo centro se encuentra a altura sobre la base. Su proyección dista del borde hacia el que podría volcar. Si el objeto gira rígidamente alrededor de ese borde y mantiene su distribución de masa, la posición crítica ocurre cuando el centro queda directamente encima del eje de giro.
El triángulo inicial formado por el borde, la proyección y el centro permite escribir:
El símbolo representa el ángulo crítico del modelo, en grados o radianes según la operación; y deben expresarse en la misma unidad. La ecuación no incorpora movimiento de brazos, flexión de articulaciones, deformación de apoyos, cambios de contacto ni fuerzas de sujeción. Esas posibilidades requieren otro modelo.
Con m y m, el cociente vale aproximadamente 0,1333 y el ángulo crítico es 7,59°. El número no describe una persona: corresponde al objeto rígido hipotético. Un lector puede reproducirlo con una calculadora y comprobar que usar arctangente, en lugar de tangente, es necesario para obtener el ángulo a partir del cociente conocido.
Comparar anchura y altura sin cambiar todo a la vez
La geometría del vuelco permite separar el efecto de la distancia al borde y el de la altura del centro. Cambiar una variable mientras la otra permanece fija facilita interpretar el resultado. Si ambas cambian simultáneamente, conviene calcular sus valores antes de atribuir una mejora a una postura o a un apoyo más ancho.
En el ejemplo anterior, duplicar hasta 0,24 m y conservar m produce . Mantener m y reducir a 0,60 m produce 11,31°. Los dos cambios incrementan el ángulo crítico del objeto, pero no en la misma cantidad.
La relación no es lineal en grados porque interviene la arctangente. Duplicar el cociente no implica duplicar exactamente el ángulo. Para cocientes pequeños puede existir una aproximación angular, pero una solución didáctica transparente utiliza la función trigonométrica completa y evita una regla proporcional injustificada.
| Configuración hipotética | Distancia | Altura | Ángulo crítico |
|---|---|---|---|
| Inicial | 0,12 m | 0,90 m | 7,59° |
| Mayor margen hacia el borde | 0,24 m | 0,90 m | 14,93° |
| Centro más bajo | 0,12 m | 0,60 m | 11,31° |
Trasladar esta comparación al cuerpo humano exige estimar el centro global, no la altura de una articulación aislada. Flexionar las rodillas puede reorganizar varios segmentos y desplazar el centro horizontalmente. La imagen de una postura más baja no acredita que todas las distancias permanezcan iguales. La tabla enseña una relación geométrica; observar una acción real exige más información.
La barrera de energía antes del vuelco
Antes de alcanzar la posición crítica, el centro de un objeto rígido puede elevarse durante el giro alrededor del borde. Ese aumento de altura corresponde a un incremento de energía potencial gravitatoria. La barrera energética describe otra propiedad del mismo modelo y permite comprender por qué ángulo crítico y resistencia a una perturbación no son medidas idénticas.
La distancia del centro al borde es . En la posición crítica, el centro se sitúa a altura , mientras al comienzo se encuentra a . El aumento mínimo de energía potencial entre esas configuraciones es:
Para una masa hipotética de 20 kg, m, m y m/s², el aumento de altura es aproximadamente 0,007965 m. La barrera calculada vale unos 1,56 J. El valor resulta pequeño porque el centro ya está alto en relación con el margen horizontal.
Duplicar la masa sin cambiar la geometría duplica esta diferencia de energía potencial, pero deja igual el ángulo crítico. De esta manera se distinguen dos afirmaciones: una trata de una posición geométrica; otra, de la energía necesaria para alcanzar esa posición mediante el mecanismo supuesto. No debemos combinarlas como si fueran el mismo indicador.
La energía inicial, las pérdidas por fricción y los golpes también intervienen en un vuelco dinámico. El cálculo anterior no determina qué impulso derribaría una persona ni constituye un método de evaluación escolar. Su utilidad es mostrar cómo una configuración puede compartir un ángulo crítico con otra y requerir una energía diferente para llegar a él.
Una fuerza horizontal puede provocar vuelco sin inclinar el suelo
El vuelco también puede analizarse mediante los momentos de una fuerza externa y del peso. En una situación cuasiestática, interesa su altura de aplicación respecto del borde. Esa altura no es necesariamente la del centro de masa. Confundir ambas distancias cambia la predicción, aunque todos los números estén expresados correctamente en metros.
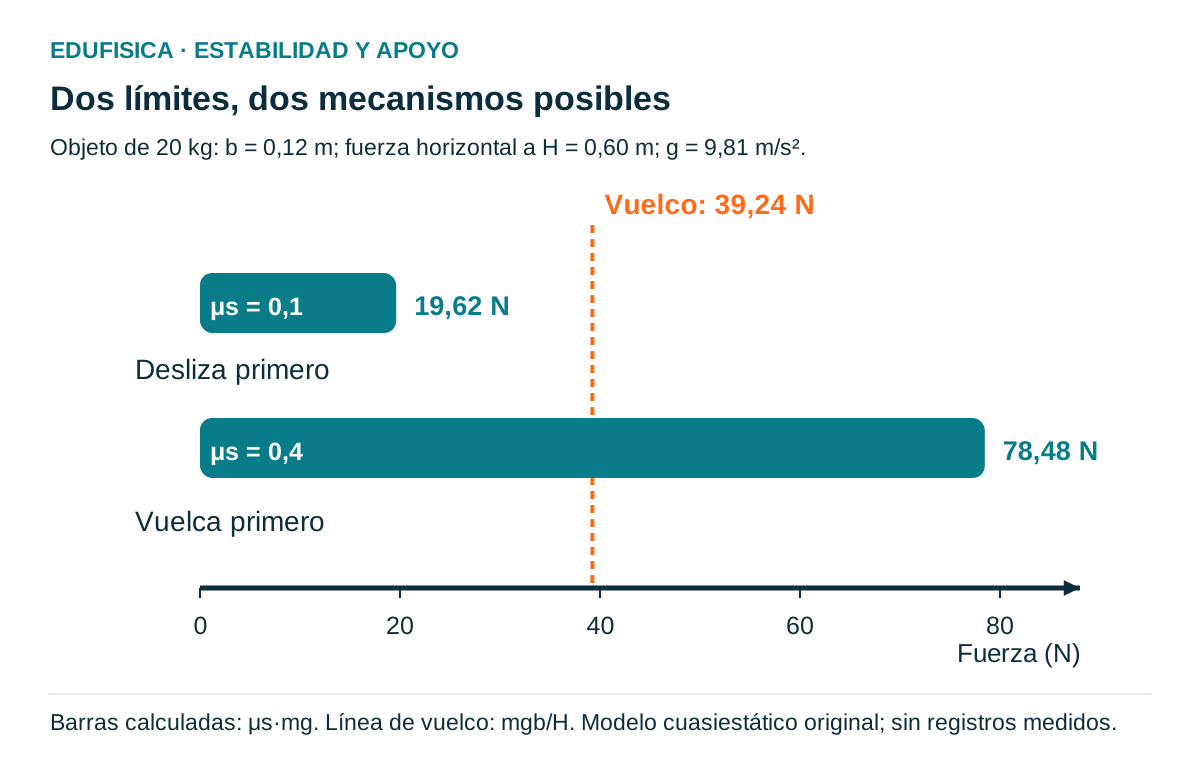
Un objeto de 20 kg recibe una fuerza horizontal a altura m. La proyección de su centro está a m del borde. Al llegar al límite de equilibrio sobre ese borde, el momento de la fuerza externa iguala al del peso:
Con estos datos, N. La expresión supone una fuerza horizontal, un objeto rígido, una base que no desliza y un aumento suficientemente lento para despreciar efectos inerciales. Si aparece aceleración antes del límite, necesitamos revisar ese supuesto.
Aplicar la misma fuerza a 0,30 m de altura reduce su momento a la mitad. En el modelo, el límite pasa a 78,48 N. Cambiar la altura de aplicación modifica la palanca externa sin alterar necesariamente la base ni el centro. Esta relación conecta la estabilidad con el brazo de momento de una fuerza.
El borde de apoyo sirve como punto de cálculo porque la reacción que pasa por él no genera momento respecto de ese punto. Elegir otro origen no altera la mecánica, pero obliga a incluir sus brazos de momento correctamente. La elección conveniente simplifica la ecuación; no convierte el borde en la única referencia físicamente posible.
Deslizar y volcar son mecanismos distintos
Una fuerza lateral no produce necesariamente el mecanismo de pérdida de apoyo que habíamos previsto. El objeto puede deslizar antes de volcar. Comparar los límites de fricción y de momento permite identificar cuál se alcanza primero en un modelo ideal. Esta comparación explica por qué ampliar la base no corrige automáticamente una superficie resbaladiza.
Para una fuerza horizontal sobre suelo horizontal, sin otras componentes verticales, la normal total coincide con . Un modelo de fricción estática de Coulomb establece un límite , donde es el coeficiente de fricción estática. La fricción real se ajusta a la demanda hasta ese límite; no vale siempre su máximo.
Con la masa de 20 kg y , el límite de deslizamiento es 19,62 N. El límite de vuelco calculado era 39,24 N. Al aumentar lentamente la fuerza, el deslizamiento puede aparecer primero. Con , el límite de fricción es 78,48 N y el vuelco puede aparecer antes que el deslizamiento.
La comparación conserva las mismas condiciones de fuerza y geometría. Si la fuerza incorpora una componente vertical, cambia la normal y la fricción disponible. Si el objeto ya se mueve, el coeficiente estático deja de describir todo el proceso. Tampoco podemos sustituir un coeficiente medido por una impresión visual de que el suelo «agarra bastante».
Para una demostración educativa hipotética conviene trabajar con objetos ligeros, fuerza aplicada mediante un dispositivo sencillo y una zona libre de obstáculos. El alumnado puede registrar qué ocurre primero y comparar esa observación con el modelo. El objetivo consiste en reconocer mecanismos y condiciones; no en aplicar empujones a compañeros ni en atribuir una caída a una sola causa.
Más masa no equivale a mejor equilibrio en cualquier tarea
La masa modifica la respuesta mecánica, pero su efecto depende de cómo definimos la perturbación. Una fuerza fija, una aceleración impuesta y un impulso proporcional a la masa no generan comparaciones equivalentes. Antes de afirmar que un sistema más pesado es más estable, debemos indicar qué permanece constante y qué mecanismo estamos estudiando.
En el problema de fuerza horizontal anterior, aumentar la masa eleva el momento gravitatorio y la fuerza cuasiestática de vuelco si la geometría permanece igual. También eleva el límite de fricción bajo las mismas condiciones. En cambio, el ángulo geométrico no contiene la masa y no cambia por añadirla sin mover el centro.
Si la perturbación se expresa como una aceleración horizontal ideal, la fuerza inercial asociada en la formulación correspondiente escala con la masa. Las masas pueden cancelarse al comparar momentos. Por tanto, una ventaja observada frente a una fuerza externa fija no se traslada directamente a un vehículo que acelera o a una superficie móvil.
En el movimiento humano, aumentar masa puede alterar la distribución segmentaria, las demandas musculares y las posibilidades de acción. El equilibrio depende además de información sensorial y de respuestas motoras. Estos cambios no se deducen de la ecuación estática de un bloque. No sería válido usarla para ordenar cuerpos de estudiantes por supuesta calidad de equilibrio.
Una comparación transparente escribe las variables antes de interpretar: «misma base, misma altura, misma fuerza aplicada y distinta masa». Otra podría conservar un impulso por kilogramo y obtener una respuesta diferente. Esta forma de razonar permite relacionar estabilidad con las leyes de Newton sin convertir una propiedad mecánica condicionada en un juicio sobre las personas.
Por qué la posición del centro no basta cuando hay movimiento
Dos sistemas pueden mostrar la misma posición del centro de masa en una imagen y evolucionar de manera distinta inmediatamente después. La diferencia puede estar en su velocidad. Un punto que se aproxima a un borde rápidamente plantea un problema diferente del mismo punto que se mueve hacia el interior o permanece casi inmóvil.
Una fotografía informa de una configuración, no de toda la trayectoria. Para calcular una velocidad necesitamos cambios de posición y un intervalo temporal conocido, o una medición equivalente. Al comparar dos movimientos, las imágenes deben corresponder a fases semejantes; seleccionar un instante favorable de cada uno puede ocultar diferencias importantes.
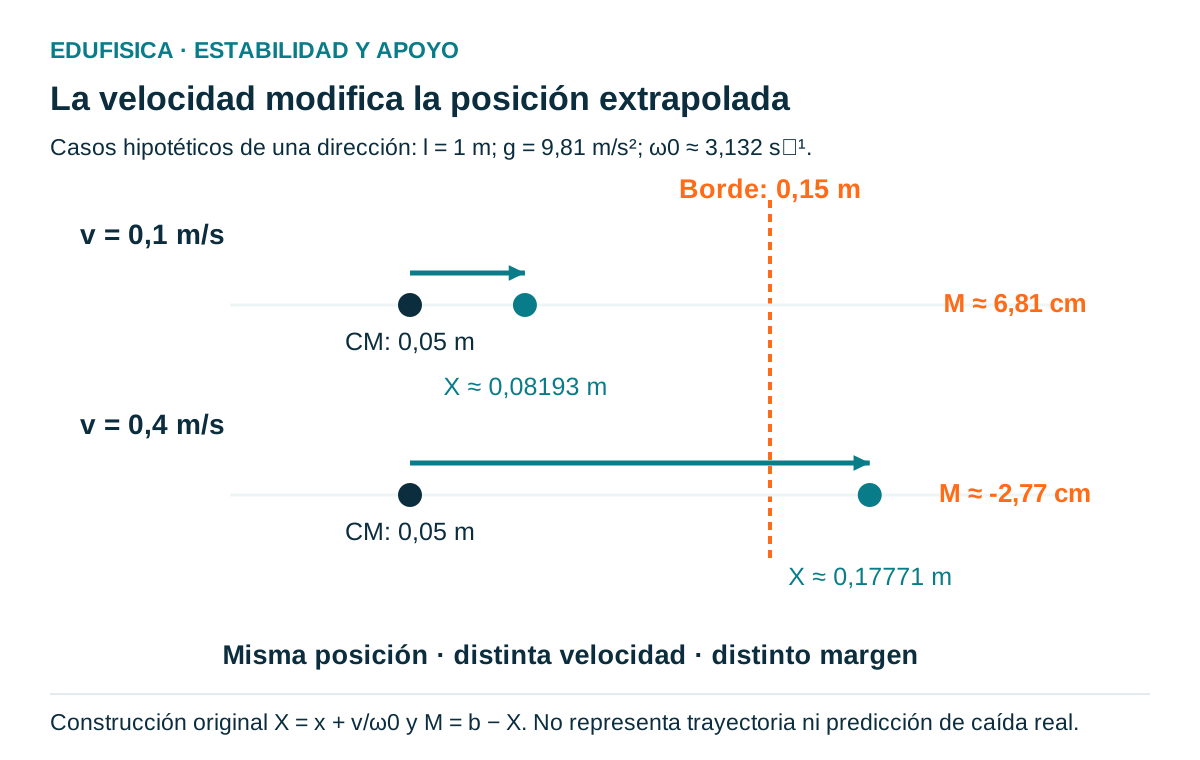
En un ejemplo hipotético, la proyección del centro queda a 0,10 m del borde derecho. En un caso tiene velocidad horizontal de 0,10 m/s hacia ese borde; en otro, de 0,40 m/s. El margen geométrico inicial es igual, pero las condiciones dinámicas no lo son. La aceleración posterior y las posibilidades de modificar fuerzas determinan cómo continúa cada caso.
La simple división distancia entre velocidad estima cuánto tardaría un punto en alcanzar el borde si mantuviera velocidad constante. Puede servir como ejercicio cinemático, pero no representa por sí sola la solución del equilibrio: el sistema puede acelerar, frenar, cambiar de contacto o girar. Confundir ese cociente con un tiempo de caída sería introducir una dinámica que no calculamos.
Esta distinción se vuelve especialmente clara al caminar. El apoyo cambia de un pie a otro y la masa continúa desplazándose. Mantener permanentemente su proyección en el centro de una base inmóvil no es el objetivo general de esa acción. Necesitamos examinar una secuencia de contactos, posiciones y velocidades, con un modelo compatible con el desplazamiento.
El centro de masa extrapolado en un modelo dinámico
Un modelo dinámico sencillo combina la posición del centro de masa con su velocidad horizontal. Esa combinación produce una posición extrapolada que no debe confundirse con un punto anatómico. Su utilidad depende de las hipótesis del péndulo invertido lineal y de cómo se definan el apoyo, la longitud efectiva y la referencia de movimiento.
Hof, Gazendam y Sinke propusieron el centro de masa extrapolado para ampliar el razonamiento estático mediante un péndulo invertido. La formulación incorpora velocidad y gravedad, y permite definir un margen respecto del apoyo. El trabajo presenta ejemplos de bipedestación y marcha; la cantidad describe el modelo, no una marca física del cuerpo. Hof et al., 2005.
En una dirección horizontal escribimos:
es la posición horizontal del centro; , su velocidad en esa dirección; , la gravedad; y , la longitud efectiva del péndulo. El cociente tiene unidades de longitud. se mide por tanto en metros, mientras se expresa en segundos inversos. La longitud efectiva es un parámetro del modelo, no cualquier medida elegida sin justificación.
Los cálculos siguientes fijan hipotéticamente m. Así, s⁻¹. Si m y m/s, obtenemos m. Si mantenemos la posición y aumentamos la velocidad a 0,40 m/s, obtenemos m. La diferencia procede enteramente del término de velocidad del ejemplo, no de una variación anatómica.
Calcular un margen con signos y una frontera explícita
Un margen dinámico debe indicar qué frontera usamos y qué significa su signo. Para un borde derecho fijo, puede definirse como la coordenada del borde menos la posición extrapolada. El valor describe una relación instantánea dentro del modelo. Cambiar el borde, el eje o la convención modifica el significado de una cifra aislada.
En el ejemplo anterior situamos el borde derecho en m y definimos . Con velocidad de 0,10 m/s, el margen es m. Con velocidad de 0,40 m/s, es m. La posición geométrica del centro permaneció dentro de la misma base en ambos casos.
El valor negativo del segundo cálculo indica que la posición extrapolada rebasó la frontera elegida. No constituye por sí mismo una observación de caída. Un paso, una sujeción o una acción segmentaria puede modificar condiciones que el modelo simplificado mantiene fijas. El cálculo muestra por qué una foto del centro dentro de la base no basta para describir la situación dinámica.
Para el borde izquierdo, la distancia con signo debe formularse según esa frontera. Copiar y sustituir cualquier coordenada sin revisar la orientación produce signos engañosos. En una base bidimensional tampoco basta escoger siempre el margen lateral derecho: hay que examinar los bordes pertinentes para la dirección del movimiento.
Una tabla de resultados debe acompañar cada valor con posición, velocidad, longitud efectiva, frontera y unidad. Presentar solo «margen de siete centímetros» impide saber cómo se obtuvo. Esos datos permiten reproducir la operación y discutir el modelo sin tratar una cifra calculada como una cualidad permanente del sujeto.
La frontera posición-velocidad permite comparar situaciones
La ecuación del margen puede reorganizarse para obtener combinaciones de posición y velocidad que producen un valor nulo. Esa frontera ayuda a visualizar cómo cambia la condición del modelo sin probar cada caso por separado. Las combinaciones calculadas siguen siendo hipotéticas y conservan los mismos supuestos de apoyo fijo y longitud efectiva constante.
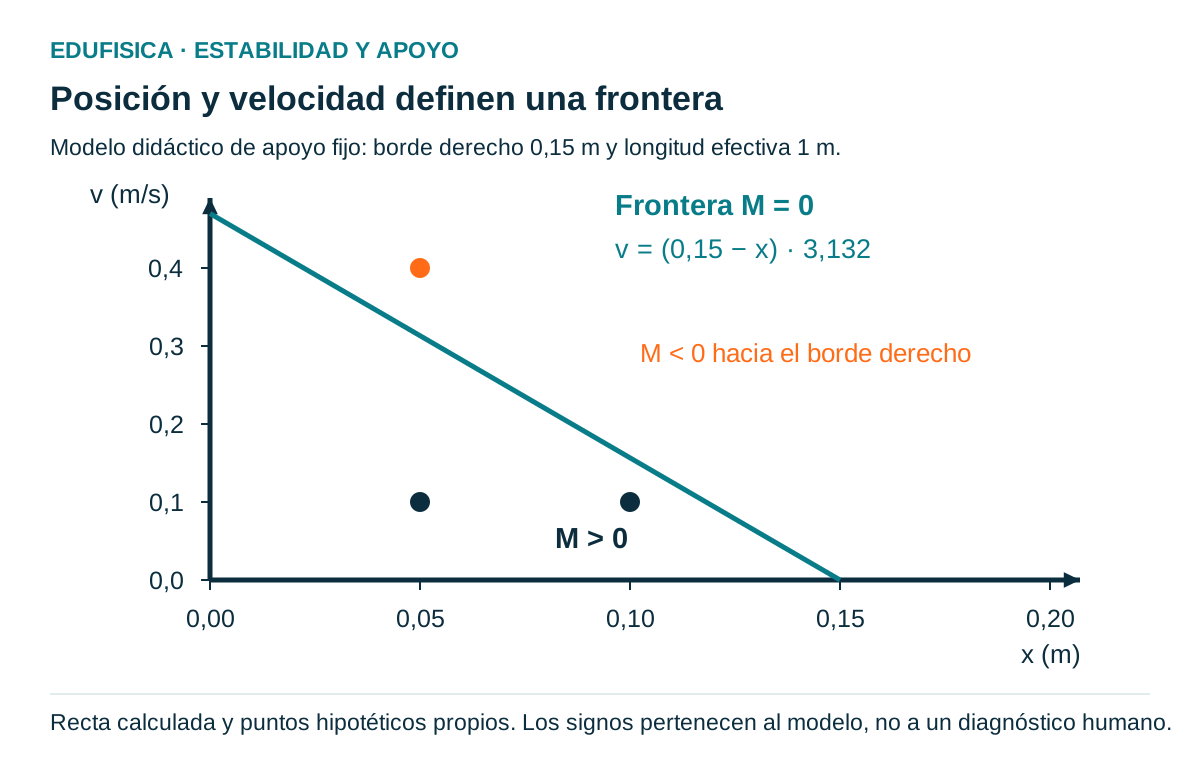
Al imponer , resulta . Con m, m y s⁻¹, la velocidad correspondiente es aproximadamente 0,3132 m/s. Si se aproxima al borde hasta 0,10 m, el valor se reduce a 0,1566 m/s. La geometría y la velocidad aparecen relacionadas.
El subíndice significa frontera del cálculo, no velocidad máxima segura de una persona. No hemos incorporado demora de respuesta, capacidad muscular, deformación ni cambios de apoyo. Llamarla «umbral clínico» sería asignar una aplicación que no se deriva de estas operaciones.
El gráfico posición-velocidad puede construirse con el eje horizontal para y el vertical para . La frontera es una recta descendente en este modelo de una dirección y parámetros constantes. Las regiones situadas a cada lado representan signos distintos del margen hacia el borde derecho. Para velocidades negativas, hay que considerar además qué ocurre respecto del borde izquierdo.
Como ejercicio académico, puede pedirse al alumnado que escoja dos combinaciones con el mismo margen y explique por qué sus posiciones difieren. Otro problema puede mantener la posición y variar la longitud efectiva para observar el cambio del término de velocidad. Estos ejercicios estudian relaciones matemáticas; no exigen realizar acciones corporales próximas a una caída.
Dar un paso cambia el problema de apoyo
Una base fija es una restricción útil para un cálculo, pero muchas acciones humanas modifican los contactos. Dar un paso puede colocar un apoyo en una nueva posición y cambiar la relación entre la masa y el suelo. Por eso un límite obtenido con una base inmóvil no describe automáticamente la capacidad de recuperar una trayectoria.
Tomemos la posición extrapolada hipotética de 0,17771 m. Frente al borde inicial de 0,15 m, el margen era negativo. Si un nuevo contacto efectivo sitúa el borde pertinente en 0,30 m y los demás parámetros se conservan momentáneamente en la comparación, el margen geométrico calculado pasa a m.
Esta resta aísla el cambio de frontera. En una acción real, el paso también modifica fuerzas, posiciones y velocidades; no puede asumirse que todo permanezca igual durante su ejecución. La comparación permite comprender un mecanismo sin fingir una simulación completa de recuperación humana.
Además, la ubicación del pie dibujado no confirma que ya esté soportando carga. Entre el despegue y el contacto existe un intervalo durante el cual no aporta reacción del suelo. Registrar el instante de apoyo evita ampliar la base antes de que ese apoyo exista. Una secuencia temporal resulta más informativa que una silueta con todas las posiciones de los pies superpuestas.
Para la didáctica, la noción de «perder el equilibrio» puede diferenciarse de la de «cambiar el apoyo». En una tarea, salir de una huella marcada incumple una regla; en otra, desplazarse permite continuar la acción. El criterio de éxito cambia aunque la mecánica sea semejante. Conviene relacionar este análisis con el equilibrio y el control postural dentro de sus tareas concretas.
Qué matiza la investigación sobre el margen de estabilidad
Las mediciones de estabilidad dinámica no son intercambiables por compartir un nombre. La selección del apoyo, del instante y del procedimiento para estimar posición y velocidad afecta el resultado. Un modelo útil necesita una interpretación compatible con su construcción; la precisión numérica de un margen no demuestra por sí misma que prediga caídas o rendimiento.
Curtze, Buurke y McCrum examinan el margen como medida instantánea de estabilidad mecánica, y distinguen ese significado de la estabilidad global de la marcha. Señalan que la estimación depende de la frontera de apoyo, del centro y su velocidad, y del momento del ciclo seleccionado. También consideran los cambios de referencia en cinta y trayectorias curvas. Curtze et al., 2024.
La consecuencia metodológica es concreta: un estudio que utiliza una marca del pie y otro que utiliza una resultante de presión no han definido necesariamente la misma frontera. Tampoco es equivalente medir al inicio del contacto o buscar el mínimo de una fase. Antes de comparar cifras, deben compararse las definiciones que les dan sentido.
En nuestros ejemplos, la frontera es un borde fijo elegido expresamente y la longitud efectiva es hipotética. No estamos calculando el margen de una marcha registrada. El esquema permite comprobar operaciones, pero una investigación necesita estimaciones validadas para la tarea y una descripción temporal de sus apoyos.
La calidad de la explicación mejora cuando el nombre de la variable se acompaña de una pregunta específica: ¿qué configuración instantánea describe?, ¿qué frontera utiliza?, ¿en qué dirección?, ¿con qué referencia de velocidad? Estas preguntas orientan una lectura técnica sin convertir una medida mecánica particular en una valoración global de la persona.
Cómo intervienen la referencia, el error y la resolución temporal
Un margen obtenido a partir de mediciones combina errores de varias variables. Una posición estimada con poca precisión y una velocidad calculada mediante diferencias pueden afectar de forma distinta el resultado. El análisis de incertidumbre ayuda a distinguir un cambio mecánico consistente de otro que quizá dependa de la resolución y del procesamiento utilizados.
Para , si mantenemos fija la longitud efectiva, una variación pequeña de velocidad produce . En el ejemplo con s⁻¹, un cambio de 0,03 m/s modifica el margen unos 0,00958 m. Un centímetro puede ser relevante en la interpretación sin que represente un cambio equivalente de posición.
La derivación temporal añade otra cuestión. Dos posiciones separadas por un intervalo corto pueden diferir muy poco, y el error de localización puede adquirir peso al dividir por ese intervalo. Un registro rápido no es automáticamente un registro exacto. La calibración espacial, la frecuencia, la sincronización y el método para obtener velocidad deben describirse.
Una traslación común de coordenadas cambia los valores de y , pero no su diferencia. En cambio, si la velocidad procede de una referencia que se mueve, su relación con el entorno debe resolverse coherentemente. Mezclar posiciones del suelo con velocidades relativas a otra referencia introduce una incompatibilidad física, no un simple cambio de nomenclatura.
Cuando el margen es muy próximo a cero, resulta especialmente útil comprobar la sensibilidad a los parámetros. Podemos recalcularlo con límites plausibles de medición y observar si el signo permanece o cambia. Esta práctica enlaza con la incertidumbre biomecánica y evita presentar una cifra de muchas decimales como una frontera experimental perfectamente conocida.
Una secuencia docente para entender estabilidad sin provocar caídas
La estabilidad puede enseñarse con objetos, dibujos y cálculos antes de trasladarla a tareas corporales. Una secuencia de aprendizaje debe distinguir lo observado de lo inferido y conservar un propósito claro en cada comparación. La propuesta siguiente es hipotética: organiza problemas mecánicos, no prescribe una intervención clínica ni acredita efectos de entrenamiento.
La primera tarea consiste en dibujar una vista superior de tres objetos con apoyos distintos y localizar sus polígonos. El grupo justifica qué contactos incluye y cuál sería el borde pertinente para una fuerza indicada. Puede explicar cómo cambia la base al retirar un apoyo sin necesitar una medida de fuerza.
La segunda utiliza una pieza ligera con una masa interna desplazable. Se comparan configuraciones manteniendo la base y desplazando el contenido. La pregunta es por qué cambia el margen hacia un lado aunque el contorno exterior sea igual. El docente diferencia una observación de vuelco de un cálculo que todavía no dispone de altura o distribución de masa.
La tercera entrega el caso numérico del objeto de 20 kg para resolver en papel. El alumnado calcula ángulo, momento y límites de deslizamiento con los parámetros dados. Después identifica qué dato necesitaría para resolver una variante con fuerza oblicua. Ese cambio evita aprender ecuaciones como recetas desvinculadas de sus supuestos.
La cuarta compara los dos casos de posición igual y velocidad distinta. Cada estudiante explica por qué cambian y el margen, y por qué no podemos afirmar que el segundo caso observado corresponda a una caída real. Una evaluación útil valora el modelo elegido, la dirección, la unidad y la interpretación, además de comprobar la operación aritmética.
Del objeto rígido a una tarea deportiva o cotidiana
Una explicación mecánica gana valor cuando identifica qué parte de una tarea describe y qué parte necesita información adicional. La estabilidad de un objeto, la conservación de un apoyo y la continuidad de un desplazamiento son problemas relacionados, pero distintos. La transferencia requiere ajustar la pregunta y el sistema, no añadir vocabulario deportivo a una ecuación estática.
En la recepción de un objeto, por ejemplo, importa tanto dónde queda la masa como el impulso intercambiado y el tiempo disponible para reorganizar los contactos. El centro de masa del conjunto puede cambiar al incorporar una carga, pero esa modificación no resume la respuesta muscular ni la aceleración que acompaña a la recepción.
En una tarea de giro, la dirección de la perturbación respecto de la base cambia con la orientación. Un margen expresado según los ejes de la sala puede necesitar una transformación para describirlo según el cuerpo o la trayectoria. Indicar la referencia permite comparar acciones que se realizan mirando en direcciones distintas.
En una postura mantenida con una mano sobre una pared, esa interacción forma parte del sistema de fuerzas. No es correcto interpretar el equilibrio como si solo existieran los contactos de los pies. El apoyo adicional puede producir una fuerza y un momento que el modelo de sustentación inferior no incluye.
En cada aplicación, un informe breve puede registrar sistema, contactos, centro estimado, fuerzas consideradas, variable calculada y alcance de la interpretación. De esa manera, el análisis ofrece una explicación concreta y reproducible. Una base amplia, un centro bajo o un margen calculado adquieren sentido al relacionarse con las condiciones reales de la tarea.
Preguntas sobre base de sustentación y estabilidad
Las dudas frecuentes suelen mezclar una relación geométrica con una interpretación dinámica. Las respuestas siguientes separan ambas y precisan qué información necesita cada cálculo. Pueden utilizarse como comprobación de comprensión después de resolver los ejemplos, sin convertir las condiciones ideales del objeto rígido en reglas universales sobre el equilibrio humano.
- ¿La base de sustentación es la suma de las superficies de los pies?
- No necesariamente. En un modelo estático con contactos inferiores sobre un plano, la envolvente convexa puede incluir el espacio entre apoyos. Deben existir contactos capaces de sostener la carga y respetarse las condiciones de fricción y de fuerza utilizadas.
- ¿Cómo se calcula el ángulo de caída?
- Para el objeto rígido definido aquí, es la arctangente de b dividido por h: b mide la distancia horizontal del centro al borde y h su altura. La fórmula corresponde al giro alrededor de ese borde, con distribución de masa fija y sin cambios de contacto.
- ¿Un centro de masa dentro de la base demuestra estabilidad dinámica?
- No. La velocidad, las fuerzas posteriores y los cambios de apoyo también intervienen. Dos configuraciones iguales pueden evolucionar de manera distinta. Un modelo dinámico debe incorporar las variables pertinentes para la tarea.
- ¿Qué significa un margen de estabilidad negativo?
- Debe interpretarse según la frontera, dirección y modelo definidos. En el ejemplo hacia el borde derecho, la posición extrapolada rebasa ese borde. No equivale por sí sola a una caída observada ni a un diagnóstico individual.
- ¿Por qué un objeto puede deslizar antes de volcar?
- Porque el límite de fricción puede alcanzarse antes que el de momento de vuelco. Para el modelo horizontal del artículo se comparan el coeficiente de fricción estática multiplicado por masa y gravedad y masa por gravedad y distancia al borde, divididas por la altura de aplicación, manteniendo iguales la geometría y las condiciones de aplicación de la fuerza.
Referencias
- Curtze, C., Buurke, T. J. W., & McCrum, C. (2024). Notes on the margin of stability. Journal of Biomechanics, 166, 112045. https://doi.org/10.1016/j.jbiomech.2024.112045.
- Hall, S. J. (2015). Basic biomechanics (7.ª ed.). McGraw-Hill Education. Ficha bibliográfica.
- Hof, A. L., Gazendam, M. G. J., & Sinke, W. E. (2005). The condition for dynamic stability. Journal of Biomechanics, 38(1), 1–8. https://doi.org/10.1016/j.jbiomech.2004.03.025.
- Pérez Ruiz, O. A., Villegas Sáez, A. F., & Feito Gácita, A. (2021). Fundamentos de biomecánica deportiva. Editorial Universitaria. Ficha bibliográfica.