
Qué describe la cinemática angular
Un segmento cambia de orientación mientras alguno de sus puntos se desplaza por el espacio. Podemos estudiar ese movimiento mediante ángulos, velocidades y aceleraciones, pero primero debemos especificar la referencia. La cinemática angular describe cómo cambia la orientación; para explicar por qué cambia necesitamos, además, información sobre fuerzas, momentos y propiedades del sistema.
Un ejemplo cotidiano es una puerta que gira sobre sus bisagras. Los puntos alejados del eje recorren más distancia que los cercanos durante una misma apertura, aunque todos pertenezcan a la misma pieza rígida. Esta relación ayuda a comprender un implemento deportivo idealizado. El cuerpo humano requiere más cuidado: tiene varios segmentos, articulaciones y tejidos que no funcionan como una única puerta.
La posición angular indica una orientación respecto a un eje o una dirección elegida. El desplazamiento angular describe su cambio; la velocidad angular, la rapidez temporal de ese cambio con sentido; y la aceleración angular, cómo cambia la velocidad angular. Son magnitudes distintas de la velocidad y aceleración lineales de un punto.
Antes de calcular, conviene consultar los sistemas de referencia, planos y ejes. Una orientación respecto al suelo no es necesariamente un ángulo articular entre dos segmentos. También debemos distinguir una rotación plana alrededor de un eje fijo de un movimiento tridimensional con un eje que cambia durante la ejecución.
Hall desarrolla las magnitudes angulares y sus relaciones con el movimiento lineal (2015, pp. 351–353, 357–360 y 362–364). Utilizamos esos conceptos físicos para construir ejemplos propios, con sus supuestos visibles. Así podemos aprender a interpretar un giro sin atribuir al modelo todas las características de una articulación real.
El radián relaciona el ángulo con una longitud de arco
Medir un ángulo en grados resulta familiar, pero el radián facilita las relaciones entre rotación y movimiento lineal. Su definición parte de una circunferencia: relaciona la longitud del arco con el radio. No es una longitud adicional, sino otra manera de expresar cuánto gira una dirección dentro del plano elegido.
Si un arco circular tiene longitud y el radio es , el ángulo correspondiente en radianes es . Una vuelta completa contiene radianes, equivalentes a 360°. Por tanto:
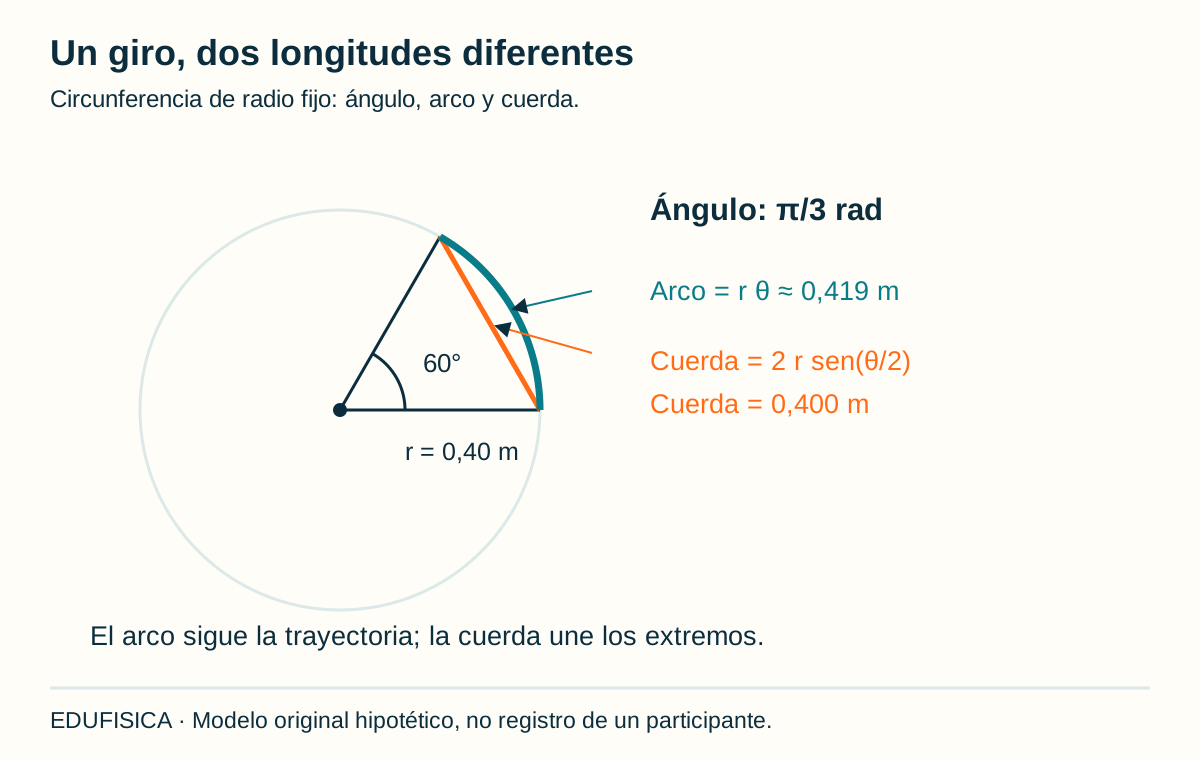
Un giro hipotético de 60° corresponde a radianes, aproximadamente 1,047 rad. Con un radio fijo de 0,40 m, su longitud de arco es m. Multiplicar directamente 0,40 por 60 no entrega la longitud del arco: faltaría convertir el ángulo a radianes.
El radián es dimensionalmente una razón entre longitudes, pero conservar «rad» en las unidades evita confundir una velocidad angular con una frecuencia de vueltas. Decir 4 rad/s no significa cuatro vueltas por segundo. La unidad aclara qué se ha contado o medido.
En una práctica educativa, podemos dibujar un círculo sobre una superficie y marcar un radio y un arco igual a ese radio. La propuesta es geométrica y no exige forzar movimientos corporales hasta una amplitud determinada. El objetivo consiste en comprender la relación entre las dos longitudes y el ángulo, no en asignar flexibilidad o habilidad a quien participa.
La distancia por el arco no es el desplazamiento entre extremos
Un punto que gira sobre una circunferencia recorre una trayectoria curva. La longitud de esa trayectoria difiere de la separación recta entre sus posiciones inicial y final. Distinguirlas evita aplicar la relación radio por ángulo a un desplazamiento que se midió como línea recta entre dos imágenes.
Para un radio constante y un giro sin cambio de sentido, la distancia recorrida por el arco es , con el ángulo en radianes. La longitud de la cuerda entre los extremos, para un ángulo menor o igual a una vuelta y tomado por su separación geométrica apropiada, se obtiene mediante:
En el ejemplo de 0,40 m y 60°, el arco mide unos 0,419 m y la cuerda mide 0,400 m. No son dos mediciones rivales de una misma magnitud: una describe el camino circular y la otra la separación entre extremos. En un giro completo, el punto vuelve a su posición inicial; la cuerda final es cero aunque haya recorrido una circunferencia.
Cuando el ángulo es pequeño, arco y cuerda se aproximan. Esa aproximación puede servir para ciertos cálculos locales, pero su pertinencia depende de la precisión requerida. No justifica identificar ambas magnitudes en una rotación amplia ni reemplazar sin aviso una trayectoria medida por su unión recta.
Un vídeo con pocas posiciones puede mostrar los extremos y ocultar el recorrido intermedio. Si el punto salió y regresó entre imágenes, una separación final pequeña no representa una distancia pequeña recorrida. La pregunta debe decidir si necesitamos describir el camino, la orientación final o la separación de posiciones.
Desplazamiento angular, recorrido angular y cambios de sentido
Un giro puede avanzar y después retroceder. En ese caso, el cambio entre la orientación inicial y la final no resume todo el recorrido. Para estudiar una oscilación hay que conservar los cambios de sentido y distinguir el desplazamiento angular con signo de la cantidad total de giro acumulada durante el intervalo.
En un ejemplo hipotético, una varilla pasa de 20° a 80° y regresa a 35°. Si elegimos positivo el sentido del primer giro, el desplazamiento final es . El recorrido angular acumulado es . Una división por el tiempo total produce magnitudes diferentes según usemos desplazamiento o recorrido.
En una rotación plana, podemos definir la velocidad angular media con signo mediante . La rapidez angular media basada en el recorrido total utiliza una cantidad no negativa. Si la varilla termina en la orientación de partida, su velocidad angular media puede ser cero, aunque se haya movido durante todo el intervalo.
Hall distingue recorrido y desplazamiento y advierte que un signo geométrico no equivale siempre a flexión o extensión (2015, pp. 351–353). En una observación corporal debemos indicar el lado de vista y la convención. No basta escribir «ángulo positivo» para que otra persona sepa qué movimiento articular se está describiendo.
Además, la orientación final sola no informa cuántas vueltas completas se realizaron. Un marcador puede pasar por la misma dirección después de una vuelta o después de tres. El registro temporal y la continuidad de la trayectoria permiten diferenciar esos casos, siempre que el muestreo los resuelva.
Velocidad angular media e instantánea
Dos movimientos pueden cubrir el mismo giro en el mismo tiempo y presentar evoluciones diferentes dentro del intervalo. La velocidad angular media conserva la relación entre extremos; la instantánea describe el cambio local. Esa diferencia importa cuando interesa lo que sucede cerca de un contacto, una liberación o un cambio de sentido.
Para un eje fijo y una coordenada angular continua:
Un giro hipotético de 90° en 0,50 s tiene velocidad angular media de 180°/s, equivalente a rad/s. No sabemos, con esos dos extremos, si fue uniforme, si comenzó desde el reposo o si incluyó una pausa. Tampoco obtenemos automáticamente el máximo de velocidad dentro del intervalo.
Para estimar variaciones locales necesitamos una secuencia temporal adecuada. Si calculamos diferencias entre muestras, cada estimación queda asociada a un intervalo o a un procedimiento numérico. Reducir el intervalo puede mejorar la resolución de cambios, pero también aumenta la sensibilidad a perturbaciones en los ángulos medidos.
La comparación entre un máximo instantáneo y una media de todo el gesto exige cautela. Sus definiciones son distintas y pueden resultar afectadas de manera diferente por el procesamiento. Una gráfica debe indicar qué variable se representa, su unidad y cómo se obtuvo. La altura de una curva de ángulo no es velocidad; para esta última necesitamos estudiar la pendiente temporal.
Aceleración angular: cómo cambia la velocidad de giro
La aceleración angular describe el cambio temporal de la velocidad angular. Puede ser positiva, negativa o cero según la convención y el movimiento. Su signo no indica por sí solo que el giro se vuelva más rápido: para interpretarlo hay que considerar también el signo de la velocidad angular y el intervalo estudiado.
En el modelo plano de eje fijo:
Si una velocidad angular pasa de 2 a 6 rad/s en dos segundos, su aceleración angular media es 2 rad/s². Si pasa de −6 a −2 rad/s en el mismo tiempo, la aceleración media también es positiva, pero la rapidez de giro disminuye mientras se mantiene el sentido negativo. Los números obligan a separar signo y magnitud.
Una aceleración angular media no demuestra que el cambio fuera uniforme. El giro podría haber acelerado más durante una parte del intervalo y menos durante otra. Para utilizar un modelo de aceleración constante necesitamos declarar ese supuesto o examinar si los datos permiten una aproximación adecuada.
La aceleración angular se expresa en rad/s²; la aceleración lineal, en m/s². No se suman directamente como si fueran componentes de un mismo vector. Primero hay que relacionarlas mediante la geometría pertinente. Esa relación será sencilla para un punto a distancia fija de un eje, pero requiere otros términos cuando cambian el radio o la posición del propio eje.
Frecuencia, período y revoluciones por minuto
Las rotaciones repetidas suelen describirse mediante vueltas por unidad de tiempo o tiempo por vuelta. Estas magnitudes ayudan a comunicar un movimiento cíclico, pero necesitan una definición del ciclo. No debemos identificar una revolución completa de una rueda con cualquier oscilación de una articulación que vuelve a su posición inicial.
Para rotación uniforme, la frecuencia de vueltas y el período se relacionan mediante . La magnitud de la velocidad angular es . Si la rotación se expresa en revoluciones por minuto, convertimos primero el tiempo:
Un modelo hipotético de 120 rpm corresponde a dos vueltas por segundo y a rad/s, aproximadamente 12,57 rad/s. El período es 0,50 s. Los tres valores describen la misma rotación uniforme con unidades distintas; no representan tres capacidades diferentes del objeto o de la persona.
Cuando las vueltas no tienen igual duración, una frecuencia calculada para un intervalo resume ciclos completos de ese intervalo. No describe automáticamente la velocidad angular de cada instante. También hay que decidir qué sucede con un ciclo incompleto al comienzo o al final del registro.
El movimiento alternante de una pierna puede tener una frecuencia de ciclos definida sin acumular vueltas completas alrededor de un eje fijo. En ese caso, una frecuencia cíclica no se convierte directamente en velocidad angular mediante salvo que el modelo de fase y rotación utilizado esté claramente explicado.
La misma velocidad angular produce distintas velocidades lineales
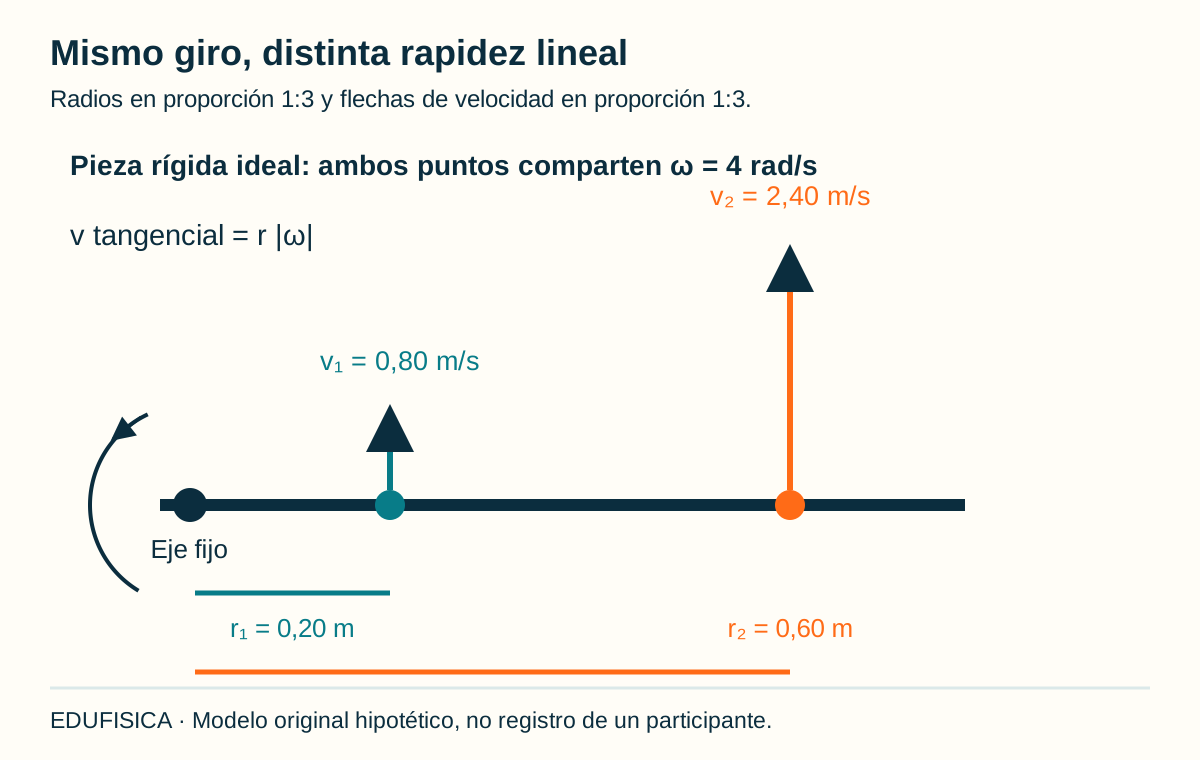
Dos puntos de una pieza rígida que gira alrededor de un eje fijo comparten la velocidad angular, pero no necesariamente la rapidez lineal. La distancia de cada punto al eje determina su recorrido por unidad de tiempo. Esta relación permite interpretar por qué la orientación de un segmento y el movimiento de su extremo son descripciones complementarias.
Para un punto situado a distancia perpendicular fija del eje, la rapidez tangencial es:
Con rad/s, un punto a 0,20 m tiene rapidez de 0,80 m/s; otro a 0,60 m, de 2,40 m/s. La proporción entre radios coincide con la proporción entre esas rapideces. Es un ejemplo hipotético de pieza rígida y eje fijo, no una comparación entre estudiantes con longitudes corporales diferentes.
Si utilizamos componentes con signo, hay que conservar las direcciones y la base elegida. En tres dimensiones, la contribución rotacional de un punto respecto a otro se expresa con un producto vectorial, . La distancia relevante para la magnitud es la perpendicular al eje, no cualquier longitud que une el punto con una referencia.
Esta ecuación no demuestra que alargar un implemento aumente siempre el resultado deportivo. Mantener la misma velocidad angular es un supuesto de la comparación. Al cambiar el implemento pueden cambiar su manejo y la ejecución; además, la velocidad de un punto de contacto no es automáticamente la velocidad del balón después de un impacto. La cinemática por sí sola no resuelve ese choque.
Aceleración centrípeta: cambiar de dirección también es acelerar
Un punto puede mantener una rapidez constante y seguir acelerando porque la dirección de su velocidad cambia. En una trayectoria circular, la componente normal de la aceleración apunta hacia el centro. Se denomina centrípeta por esa orientación; no representa una fuerza adicional independiente ni significa que el punto deba acercarse continuamente al centro.
Para un punto que recorre una circunferencia de radio fijo:
La magnitud es no negativa; el vector se orienta hacia el centro. Con m y rad/s, la rapidez es 2 m/s y la aceleración normal mide 8 m/s². Aunque la aceleración angular sea cero durante esa fase, la aceleración lineal del punto no lo es.
El término «centrípeta» describe la componente necesaria para la curvatura de la trayectoria. La explicación de qué interacciones la producen pertenece a la dinámica. Pueden intervenir contactos, tensión de un vínculo, gravedad u otras fuerzas según el sistema. No añadimos una supuesta fuerza centrípeta al inventario después de haber incluido las fuerzas reales que generan la resultante.
En una trayectoria curva general, el radio de curvatura local puede reemplazar al radio circular para describir la componente normal, cuando la trayectoria es suficientemente regular. Ese radio no tiene por qué coincidir con la longitud de una extremidad ni con un centro articular supuesto. La elección debe responder a la trayectoria del punto analizado.
Pérez Ruiz y colaboradores desarrollan la aceleración normal y su relación con rapidez y radio (2021, pp. 271–274). Las fórmulas se aplican aquí con unidades y supuestos explícitos, evitando convertir una descripción geométrica en una recomendación universal de técnica.
Aceleración tangencial y normal: dos componentes perpendiculares
Cuando cambia la rapidez mientras el punto gira, la aceleración tiene una componente tangencial además de la normal. La primera se relaciona con el cambio de rapidez; la segunda, con el cambio de dirección. Para un radio fijo, ambas permiten reconstruir la aceleración lineal del punto sin confundirla con la aceleración angular del cuerpo.
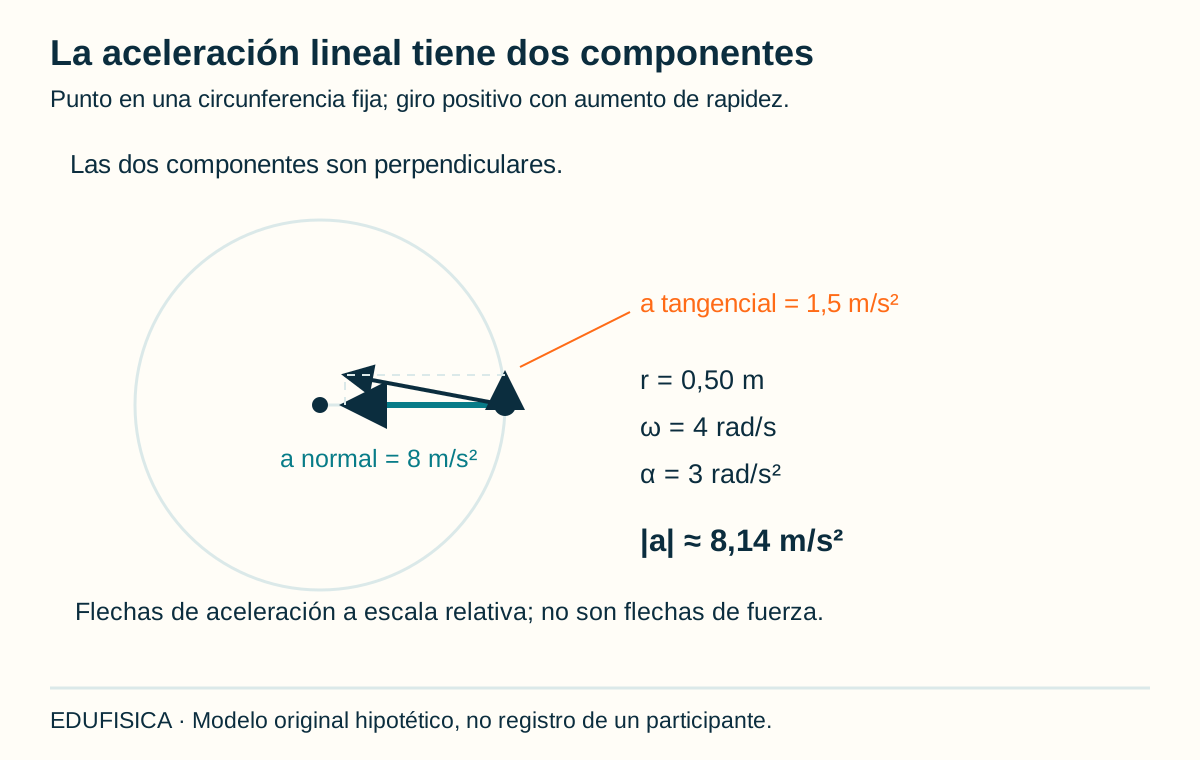
En una rotación plana alrededor de un centro fijo, definimos una base radial hacia afuera y otra tangencial en el sentido positivo del ángulo. La expresión es:
La componente radial negativa apunta hacia el centro. La tangencial con signo depende de la convención. Si m, rad/s y rad/s², obtenemos una componente normal de 8 m/s² y una tangencial de 1,5 m/s². Como son perpendiculares:
No sumamos 8 y 1,5 para obtener la magnitud resultante. Esa suma daría 9,5, pero ignoraría las direcciones. Tampoco colocamos ambas flechas sobre la misma línea. Un esquema debe respetar la tangencia y la dirección al centro para que la representación explique lo mismo que el cálculo.
Si la velocidad angular es negativa y la aceleración angular positiva, la componente tangencial puede reducir la rapidez del giro, mientras la normal mantiene su orientación hacia el centro. Al llegar momentáneamente al reposo, el término normal se anula en este modelo, pero puede quedar aceleración tangencial si la velocidad angular está cambiando.
Dos comparaciones que cambian el efecto del radio
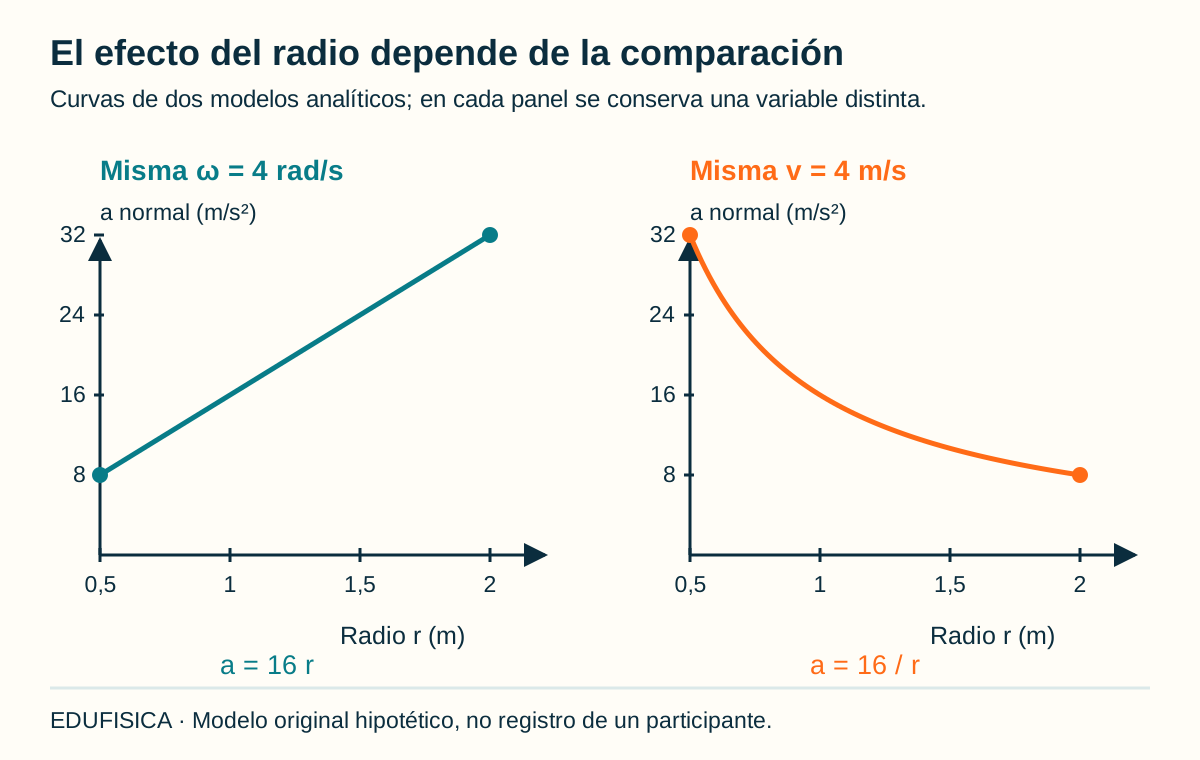
La expresión «un radio mayor produce más aceleración» está incompleta si no indicamos qué variable permanece constante. Las dos formas de la ecuación normal permiten analizar condiciones diferentes. Esta precisión evita conclusiones contradictorias cuando comparamos puntos de una pieza que gira y trayectorias recorridas con una misma rapidez lineal.
Si conservamos la velocidad angular, aumenta linealmente con . Con rad/s, radios de 0,50 y 2 m producen 8 y 32 m/s², respectivamente. En esos casos también cambia la rapidez lineal: pasa de 2 a 8 m/s.
Si conservamos la rapidez lineal, disminuye al aumentar el radio. Con m/s, radios de 0,50 y 2 m producen 32 y 8 m/s². Ahora la velocidad angular no permanece igual: sus magnitudes son 8 y 2 rad/s.
No hay contradicción entre las dos relaciones. Cambió la condición de comparación. Una tabla o gráfica debería declarar «misma velocidad angular» o «misma rapidez lineal» antes de mostrar el efecto del radio. Si omitimos esa condición, el lector podría interpretar el resultado contrario al que calculamos.
En un ejemplo de desplazamiento por una curva, hablar de mantener una rapidez lineal tiene sentido para discutir geometría de trayectoria. En un implemento rígido que gira, comparar sus puntos durante el mismo instante implica una velocidad angular compartida. Ninguno de esos modelos permite afirmar, por sí solo, qué radio corporal o trayectoria conviene a todos los deportistas.
El modelo de aceleración angular constante
Un modelo sencillo puede describir un intervalo en que la aceleración angular permanece constante alrededor de un eje fijo. Su utilidad consiste en relacionar condiciones iniciales, tiempo y giro. No debemos confundir esa simplificación con la forma real de todos los movimientos humanos, que pueden presentar variaciones rápidas y cambios de eje durante una ejecución.
Con condiciones iniciales y , y aceleración angular constante :
Un ejemplo hipotético empieza con , rad/s y rad/s². Tras dos segundos, la velocidad angular es 5 rad/s y el giro acumulado es 6 rad. La velocidad angular media es 3 rad/s, distinta del valor final. El área bajo la recta de velocidad angular entre cero y dos segundos también entrega esos 6 rad.
Si el radio es 0,30 m, la componente tangencial mantiene magnitud de 0,60 m/s². La componente normal, en cambio, aumenta de 0,30 a 7,50 m/s² porque depende del cuadrado de la velocidad angular. Así, una aceleración angular constante no implica una aceleración lineal total constante.
Cuando el modelo deja de representar el movimiento, hay que cerrar esa fase. Extender una ecuación más allá de una liberación, un impacto o un cambio de apoyo puede describir una continuación matemática que no sucede físicamente. El informe debe indicar el intervalo modelado y los acontecimientos que delimitan su uso.
Cuando el centro o el radio cambian
Las ecuaciones más sencillas suponen un centro fijo y un radio constante. Muchos movimientos deportivos no conservan esas condiciones. Un segmento puede trasladarse mientras gira, o un punto puede acercarse y alejarse del centro elegido. Antes de utilizar una fórmula circular, debemos comprobar qué movimiento se ha excluido del modelo.
Para una pieza rígida y dos puntos y fijos en ella, la relación general de velocidad incluye la traslación del punto de referencia:
La contribución rotacional no sustituye a la velocidad de . Si analizamos un implemento cuyo apoyo también se mueve, tratar ese apoyo como centro inmóvil puede omitir una parte del desplazamiento. El error no se corrige simplemente aumentando el radio en .
En coordenadas polares respecto a un origen fijo, pero con radio variable, aparecen términos adicionales. Para un movimiento plano suficientemente regular:
Estas expresiones muestran por qué la velocidad puede tener una componente radial y por qué la componente tangencial no siempre se reduce a . No hace falta utilizarlas en toda clase escolar, pero sí reconocer el supuesto que nos permite simplificarlas: si es constante, sus derivadas se anulan.
En el cuerpo humano, una articulación no constituye automáticamente un eje de bisagra inmóvil. La referencia elegida puede ser útil como aproximación didáctica, siempre que la rotulemos como tal. No se atribuye exactitud anatómica a un centro dibujado únicamente por conveniencia geométrica.
La liberación: dirección tangencial y fuerzas posteriores
Un punto sujeto a una trayectoria circular tiene una velocidad instantánea tangente a ella. Al liberarlo, la velocidad inicial del vuelo conserva la dirección que tenía en ese instante, bajo el modelo considerado. Sin embargo, liberación no significa ausencia de fuerzas posteriores: la gravedad y, según el problema, las fuerzas del aire siguen actuando.
En un modelo horizontal ideal, una cuerda mantiene un objeto en una circunferencia. Si se corta, desaparece esa interacción de sujeción y el objeto inicia una trayectoria determinada por su velocidad y las fuerzas restantes. No continúa girando alrededor del antiguo centro por una supuesta memoria de la circunferencia.
La dirección tangencial es una propiedad instantánea de la velocidad, no una garantía de trayectoria recta durante todo el vuelo. En un plano vertical, la gravedad puede curvar inmediatamente la trayectoria. También habrá que considerar las condiciones de liberación: posición, componentes de velocidad y altura.
En el ejemplo docente no necesitamos cortar una cuerda ni lanzar un objeto real hacia otras personas. Podemos usar una animación conceptual, dibujar varios puntos de liberación y colocar tangentes sobre una circunferencia. Es una propuesta hipotética para estudiar direcciones, sin asumir que representa un lanzamiento humano completo.
Esta distinción prepara la lectura del movimiento de proyectiles. La fase de sujeción y la fase de vuelo requieren modelos distintos. Mantener la aceleración circular del primer modelo después de la liberación sería un error; declarar que toda aceleración se anula después de soltarlo también lo sería.
Ángulos de segmentos, ángulos articulares y rotación tridimensional
Un ángulo obtenido de una imagen puede referirse a la orientación de una línea respecto al suelo o a la separación entre dos segmentos. Esas definiciones no son equivalentes. En tres dimensiones se añaden decisiones sobre ejes y secuencias que hacen insuficiente describir cualquier movimiento corporal mediante un único ángulo plano.
Wu y colaboradores distinguen rotaciones articulares respecto al segmento proximal y rotaciones de segmentos respecto a otra referencia. Sus recomendaciones para hombro, codo, muñeca y mano explicitan sistemas locales y advierten que el orden de rotaciones tridimensionales afecta a la descripción (2005, pp. 982 y 985). Esta referencia respalda la necesidad de declarar convenciones, no de convertir cualquier ángulo de vídeo en una medida anatómica estandarizada.
En un ejemplo geométrico propio, una varilla puede pasar de 30° a 70° respecto a la horizontal mientras otra pasa de 10° a 50°. Ambas cambian 40° en la referencia externa, pero su diferencia relativa permanece en 20°. No ha cambiado ese ángulo relativo aunque sí haya cambiado la orientación de las dos piezas.
En tres dimensiones, girar alrededor de un eje y después alrededor de otro no equivale, en general, a invertir el orden. Por esa razón, las derivadas de tres ángulos de una representación no se interpretan automáticamente como las tres componentes de la velocidad angular en ejes fijos. Hay que conocer cómo se definieron y cómo se transforman.
La práctica escolar puede comenzar con modelos planos y explicitar su alcance. Cuando el gesto sale de ese plano, una cámara aislada muestra una proyección. El cambio del ángulo proyectado puede combinar rotación real y orientación respecto a la cámara, de modo que no debe utilizarse para diagnosticar una limitación articular.
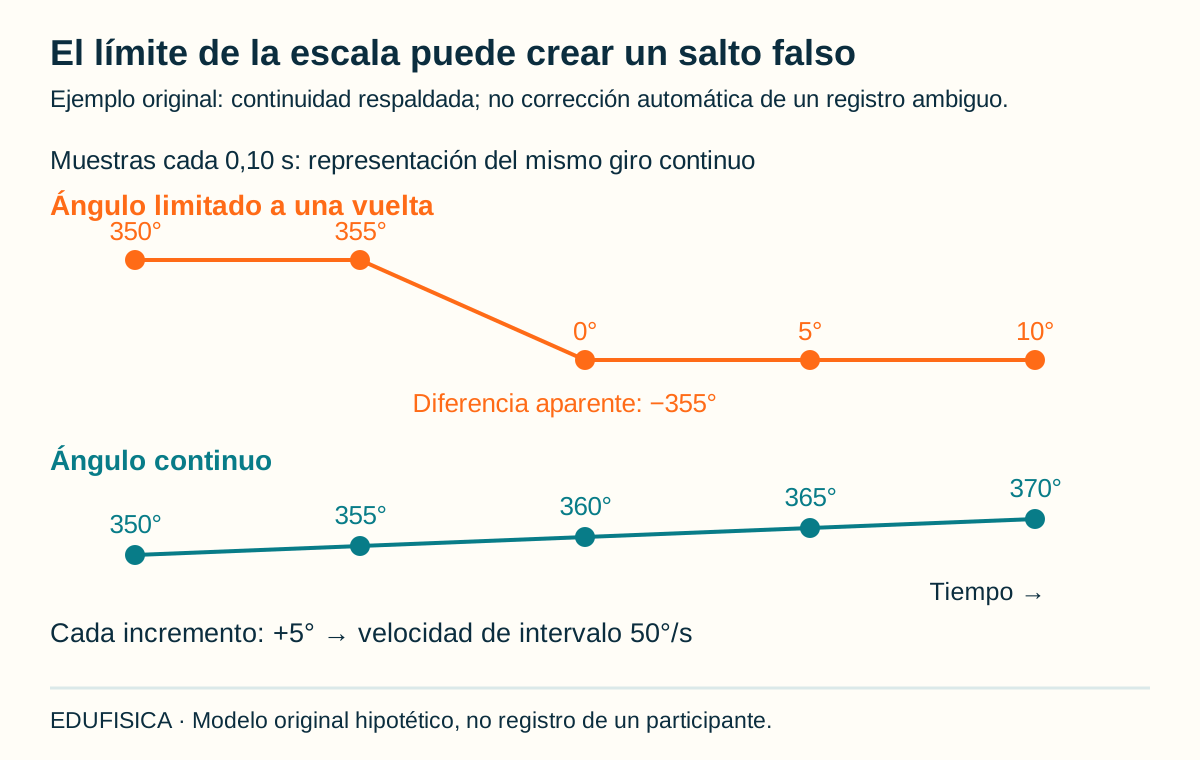
El salto de 359° a 0° puede ser una convención, no un frenazo
Muchos sistemas expresan los ángulos dentro de un intervalo, como de cero a menos de 360°. Al cruzar su límite, la cifra vuelve al principio aunque el giro continúe suavemente. Si calculamos diferencias sin reconocer esa convención, podemos generar una velocidad enorme de sentido contrario que nunca ocurrió en el modelo.
Una secuencia hipotética de 350°, 355°, 0°, 5° y 10°, con muestras separadas por 0,10 s, puede representar un giro continuo positivo. Si restamos de manera directa 0°−355°, obtenemos −355° y una velocidad media aparente de −3550°/s. Una representación continua de esa misma secuencia sería 350°, 355°, 360°, 365° y 370°.
En la representación continua, cada diferencia es 5°, equivalente a 50°/s o aproximadamente 0,873 rad/s. El procedimiento de resolver discontinuidades angulares suele llamarse unwrap o desenvolvimiento del ángulo. Necesita que la trayectoria y el muestreo permitan reconocer qué continuidad es compatible con el movimiento.
No se trata de sumar vueltas automáticamente ante cualquier salto. Una ocultación del marcador, un cambio de referencia o una rotación insuficientemente muestreada pueden producir ambigüedad. Si entre dos imágenes son posibles varios giros completos, el registro no determina por sí solo cuál sucedió.
Antes de derivar una serie angular, revisamos la convención, la continuidad y los acontecimientos que puedan justificar un cambio real de sentido. La gráfica continua es una representación razonada del registro, no una edición destinada a suavizar resultados incómodos. El procedimiento utilizado debe quedar documentado.
Derivar ángulos medidos: picos, ruido y procesamiento
La diferenciación transforma cambios pequeños de orientación en estimaciones de velocidad y aceleración. También puede amplificar perturbaciones del registro, especialmente al calcular segundas derivadas. El problema exige revisar la medición, la continuidad y el procesamiento; no basta interpretar cada pico de una curva como un acontecimiento biomecánico real del participante.
Crenna y colaboradores analizan procedimientos de filtrado y diferenciación para medidas de posición y orientación. Su estudio examina cómo el procesamiento contribuye a la incertidumbre y cómo su rendimiento cambia según señal, derivada y condición temporal. La referencia no proporciona un filtro universal para cualquier gesto, ni convierte una curva suavizada en verdad anatómica (2021, introducción y apartados 2–3).
Consideremos un ejemplo aritmético propio. Tres ángulos ideales de 0°, 5° y 10°, separados por 0,10 s, describen incrementos iguales. Si la lectura central se altera a 5,2°, las dos velocidades de intervalo pasan a 52 y 48°/s. La segunda diferencia es , aproximadamente −0,698 rad/s².
El resultado no demuestra una desaceleración corporal real. Ilustra la sensibilidad de ese cálculo a la alteración de una muestra. Tampoco cuantifica la incertidumbre de un equipo: para eso necesitaríamos conocer su procedimiento, sus errores y las condiciones de medición.
Un informe de análisis angular debe conservar el archivo original, el criterio de puntos o segmentos, la frecuencia temporal y el método de cálculo. Si se filtra, se explican las decisiones. El procesamiento puede ayudar a obtener una estimación útil, pero no debe ocultar un cambio de referencia, una discontinuidad angular o un marcador mal seguido.
Cómo leer tres gráficas del mismo giro
Las curvas de ángulo, velocidad angular y aceleración angular muestran relaciones distintas con el tiempo. La forma de una no puede interpretarse como si fuera otra. Para leerlas conviene ubicar los cambios de sentido, las pendientes y las áreas con signo, y conservar la correspondencia entre sus ejes temporales.
Una curva de ángulo horizontal representa orientación constante durante ese intervalo. Una recta de ángulo con pendiente constante representa velocidad angular constante. Una curva de velocidad angular que cruza cero puede indicar un cambio de sentido, siempre que el registro continuo y la convención lo respalden.
El área con signo bajo la velocidad angular entrega el desplazamiento angular. Si queremos recorrido angular acumulado, debemos considerar la magnitud de la velocidad durante los distintos sentidos. Sumar áreas positivas y negativas puede dar cero aunque el objeto haya realizado una oscilación completa.
La pendiente de la curva de velocidad angular se relaciona con aceleración angular. Un máximo de velocidad puede tener pendiente local cero sin que el ángulo deje de cambiar. Del mismo modo, un extremo del ángulo puede tener velocidad cero y aceleración distinta de cero, como en un cambio de sentido idealizado.
En gráficos de datos medidos, esas relaciones dependen de cómo se obtuvieron las curvas. Diferencias numéricas, filtrado y resolución pueden desplazar o alterar extremos. La lectura debe considerar el procedimiento y el intervalo relevante, no solo la apariencia visual de una línea más suave.
Una práctica docente para relacionar giro y recorrido
Esta propuesta hipotética permite observar una pieza que gira sin exigir un gesto deportivo complejo. Se utilizan una varilla ligera, un apoyo estable y dos puntos marcados a distancias diferentes. El grupo estudia qué comparten los puntos y qué cambia en sus recorridos, manteniendo visible la simplificación de pieza rígida y eje fijo.
La tarea consiste en girar lentamente la varilla dentro de un espacio delimitado, sin soltarla ni acercarla a compañeros. Los puntos se distinguen por forma y etiqueta. Si el montaje no permite fijar el centro, se utiliza un dibujo o una simulación geométrica en lugar de atribuir un eje fijo al movimiento real.
El observador marca posiciones inicial y final, identifica el ángulo común y compara los arcos. Una progresión añade un registro temporal para calcular velocidades medias. Otra solicita explicar por qué el punto exterior recorre más distancia en el mismo giro, conservando la condición de radio fijo.
La evaluación se apoya en la explicación y las unidades. El estudiante debe identificar el radio perpendicular al eje, convertir grados a radianes y distinguir arco de cuerda. No se puntúa la habilidad de girar lo más rápido posible ni se infiere una capacidad coordinativa mediante un único ensayo.
Cuando se traslada la lectura a un implemento deportivo, el grupo revisa qué supuestos se mantienen y cuáles cambian. El apoyo puede moverse, la pieza puede deformarse y el cuerpo incorpora otros segmentos. Reconocer esa diferencia permite utilizar el modelo como herramienta de comprensión, sin convertirlo en una receta técnica absoluta.
Qué debe contener un informe de cinemática angular
La interpretación resulta más clara cuando el informe permite reconstruir la definición y el procedimiento de cada variable. Una tabla de máximos sin referencia, intervalo ni unidades deja incompleta la lectura. El objetivo es que otra persona distinga el movimiento registrado, la transformación matemática y el alcance de las conclusiones.
- Segmento o pieza analizada, puntos utilizados y referencia del ángulo.
- Plano o representación tridimensional, ejes y sentido positivo.
- Unidades angulares, base temporal e intervalo de la fase estudiada.
- Definición de promedio, máximo o valor en un acontecimiento.
- Tratamiento de discontinuidades, puntos ocultos y procesamiento.
- Supuestos de radio, centro y rigidez empleados en las relaciones lineales.
Si el dato procede de una proyección plana, se declara. Si la trayectoria del punto se aproxima por una circunferencia, se explica cómo se eligieron centro y radio. Si una fórmula calcula una estimación a partir de esas decisiones, no se presenta como una medición directa independiente del modelo.
El informe también separa descripción cinemática y explicación dinámica. Una aceleración angular permite estudiar cómo cambia el giro, pero calcular el momento necesario requiere información adicional. La relación con el torque y el brazo de momento se desarrolla cuando conocemos las fuerzas y las propiedades relevantes del sistema.
Una conclusión delimitada puede comparar fases o condiciones concretas. Evita declarar que una velocidad mayor siempre es mejor, que un radio largo siempre conviene o que un pico identifica una lesión. Los criterios de rendimiento dependen de la tarea; los diagnósticos requieren evidencia y procedimientos que una gráfica de movimiento por sí sola no proporciona.
Preguntas sobre cinemática angular
Las dudas suelen surgir al mezclar magnitudes angulares y lineales o al olvidar qué variable se conserva en una comparación. Para resolverlas hay que volver a la referencia, las unidades y los supuestos. Estas respuestas aclaran las relaciones básicas sin atribuir a un modelo circular todas las propiedades del movimiento humano.
¿Puede haber aceleración si la rapidez del giro es constante?
Sí. En una trayectoria circular con rapidez constante, la velocidad cambia de dirección y existe aceleración normal hacia el centro. La aceleración angular puede ser cero mientras la aceleración lineal del punto no lo es. Son magnitudes diferentes: una describe el cambio de velocidad angular y la otra el cambio del vector velocidad lineal.
¿Por qué hay que convertir grados a radianes para usar v igual r por omega?
La relación entre radio, arco y ángulo utiliza el ángulo en radianes. Por eso la velocidad angular debe expresarse en rad/s al calcular una rapidez en m/s con un radio en metros. Usar directamente grados por segundo omite el factor de conversión pi dividido por ciento ochenta y produce otro valor numérico.
¿Un radio mayor aumenta o disminuye la aceleración centrípeta?
Depende de qué mantengamos constante. Con la misma velocidad angular, la aceleración normal aumenta con el radio. Con la misma rapidez lineal, disminuye al aumentar el radio. Las dos relaciones son compatibles porque cambian las condiciones de comparación; la frase sobre el radio necesita declarar cuál de esas variables permanece igual.
¿La velocidad angular de un segmento es igual a la velocidad de su extremo?
No. La velocidad angular describe el cambio de orientación y se expresa, por ejemplo, en rad/s. La velocidad lineal del extremo se expresa en m/s y depende de su distancia al eje y del movimiento de la referencia. Para una pieza rígida con eje fijo, la rapidez tangencial cumple v igual r por la magnitud de omega.
¿Un salto de 355 grados a cero demuestra un giro brusco en sentido contrario?
No necesariamente. Puede ser el cruce del límite de una representación angular que vuelve a cero después de una vuelta. Hay que revisar continuidad, muestreo y convención antes de derivar los valores. Si el giro continuo está respaldado, puede representarse como 355 a 360 grados; el registro insuficiente también puede dejar una ambigüedad sin resolver.
Referencias
- Hall, S. J. (2015). Basic biomechanics (7th ed.). McGraw-Hill Education. Apartados consultados: pp. 351–353, 357–360 y 362–364. Registro bibliográfico.
- Pérez Ruiz, O. A., Villegas Sáez, A. F., & Feito Gácita, A. (2021). Fundamentos de biomecánica deportiva. Editorial Universitaria. Apartados consultados: pp. 264–277. Registro bibliográfico.
- Wu, G., van der Helm, F. C. T., Veeger, H. E. J., Makhsous, M., Van Roy, P., Anglin, C., Nagels, J., Karduna, A. R., McQuade, K., Wang, X., Werner, F. W., & Buchholz, B. (2005). ISB recommendation on definitions of joint coordinate systems of various joints for the reporting of human joint motion, Part II: Shoulder, elbow, wrist and hand. Journal of Biomechanics, 38(5), 981–992. https://doi.org/10.1016/j.jbiomech.2004.05.042.
- Crenna, F., Rossi, G. B., & Berardengo, M. (2021). Filtering biomechanical signals in movement analysis. Sensors, 21(13), 4580. https://doi.org/10.3390/s21134580.