
Una pelota deja una sucesión de posiciones sobre el video. El problema empieza cuando queremos explicar esa sucesión: necesitamos un reloj, una escala, un punto que podamos reconocer y una manera de separar lo observado de lo calculado. Tracker organiza esas relaciones mediante trayectorias, tablas, vectores y modelos que se pueden contrastar con las imágenes.
La utilidad del análisis cinemático con Tracker no depende de llenar la pantalla de flechas. Depende de saber qué representa cada columna y de volver al fotograma cuando un resultado parece extraño. Esta guía propone un recorrido desde el seguimiento hasta la interpretación de curvas, con un ejemplo matemático propio, criterios de revisión y aplicaciones docentes que no requieren atribuir al video capacidades que no tiene.
Qué es Tracker y qué pregunta puede responder
Tracker es una herramienta de análisis de video y modelización desarrollada dentro de Open Source Physics. Permite asociar posiciones a imágenes sucesivas y estudiar sus relaciones temporales. Conviene empezar con una pregunta delimitada: dónde se mueve un punto, cómo cambia su velocidad o hasta dónde un modelo representa la trayectoria que hemos registrado.
Su documentación presenta seguimiento manual y automático, gráficos y modelos de partículas. La versión 6.3.5, publicada el 22 de junio de 2026, incorporó clones filtrados para las trayectorias de masa puntual y opciones para guardar unidades de las pestañas. Estas funciones están documentadas por el proyecto; su existencia no constituye una validación de cualquier medición realizada con ellas (Open Source Physics, s. f.-i; 2026).
El análisis de una pelota en vuelo es una pregunta manejable porque podemos decidir qué parte de la imagen representa su centro. Estudiar la carga de una rodilla durante un giro plantea otro problema: la posición visible de un marcador no proporciona directamente fuerzas musculares, contacto articular ni distribución de cargas. Antes de elegir el programa hay que reconocer esa diferencia entre describir movimiento y explicar sus causas.
Hall distingue la cinemática, que describe el movimiento en relación con el tiempo, de la cinética, que estudia fuerzas. Esa distinción orienta el trabajo con Tracker: una trayectoria puede apoyar una descripción de posición, velocidad o aceleración; una afirmación sobre fuerzas necesita, además, definir un sistema físico, sus interacciones y las magnitudes necesarias para aplicar las ecuaciones correspondientes (Hall, 2015, pp. 310–311, 317–318).
El punto seguido no equivale al cuerpo completo
Elegir un punto es una decisión sobre la representación del movimiento. Un marcador en el zapato, el centro visual de una pelota y un punto de la cintura describen objetos diferentes. Aunque los tres produzcan columnas llamadas posición y velocidad, no permiten contestar las mismas preguntas ni sustituirse durante una comparación entre intentos.
En una pelota aproximadamente esférica podemos definir el centro de su contorno visible. En un objeto que gira, una señal de color sobre la superficie puede desplazarse alrededor del centro y añadir una oscilación a su recorrido. El seguimiento de esa señal sería válido para describirla, pero no sería intercambiable con el seguimiento del centro del objeto. La decisión debe preceder al primer clic.
En un movimiento humano, la ropa puede ocultar la referencia que queremos observar. Si el criterio cambia de un borde de la camiseta a otro entre fotogramas, la serie combinará movimiento y cambio de identificación. Una propuesta docente es describir el punto mediante una frase y acompañarla con una imagen de referencia propia. Así, otra persona puede revisar si se mantuvo el criterio, en lugar de aceptar una etiqueta ambigua como «cadera».
Una trayectoria de masa puntual es una representación, no una prueba de que el objeto carezca de dimensiones. Para describir la traslación de una pelota podemos utilizarla sin estudiar su deformación o rotación. Para analizar orientación segmentaria hacen falta varios puntos y una convención angular. Tampoco un marcador aislado estima el centro de masas de una persona: esa estimación requiere un modelo corporal y datos que aquí no estamos reuniendo.
Preparar un registro que permita construir una serie
Un video adecuado para mirar un gesto no siempre es adecuado para medirlo. El punto debe conservar una identidad reconocible, la escena necesita una referencia espacial pertinente y la secuencia debe ofrecer información temporal interpretable. Preparar estas condiciones antes de grabar evita intentar reconstruir después detalles que las imágenes no llegaron a mostrar.
Para una práctica inicial proponemos una cámara fija y un movimiento aproximadamente contenido en un plano. La referencia de longitud se coloca en ese plano, dentro de la región analizada. No se prescribe una distancia de cámara universal: la perspectiva, el tamaño visible del punto, el campo de visión y la posibilidad de registrar toda la acción determinan si una configuración responde a la pregunta elegida.
Un lanzamiento que sale del plano introduce una dificultad que un único video lateral no resuelve. La imagen registra una proyección; una reducción aparente del desplazamiento puede deberse al alejamiento respecto de la cámara. La escala de una línea no recupera por sí sola esa profundidad. Si la pregunta exige una trayectoria tridimensional, conviene cambiar el diseño de adquisición en vez de interpretar las dos coordenadas como tres.
La frecuencia de captura debe proceder de información verificable del registro. Un archivo exportado en cámara lenta puede tener un reloj de reproducción distinto del de adquisición. Además, la apariencia de continuidad no demuestra que cada imagen corresponda a una exposición nueva: una edición puede repetir imágenes. Es preferible conservar el original y describir su procedencia que corregir tiempos hasta obtener una aceleración que parezca esperada.
Fotograma, paso del clip y tiempo no significan lo mismo
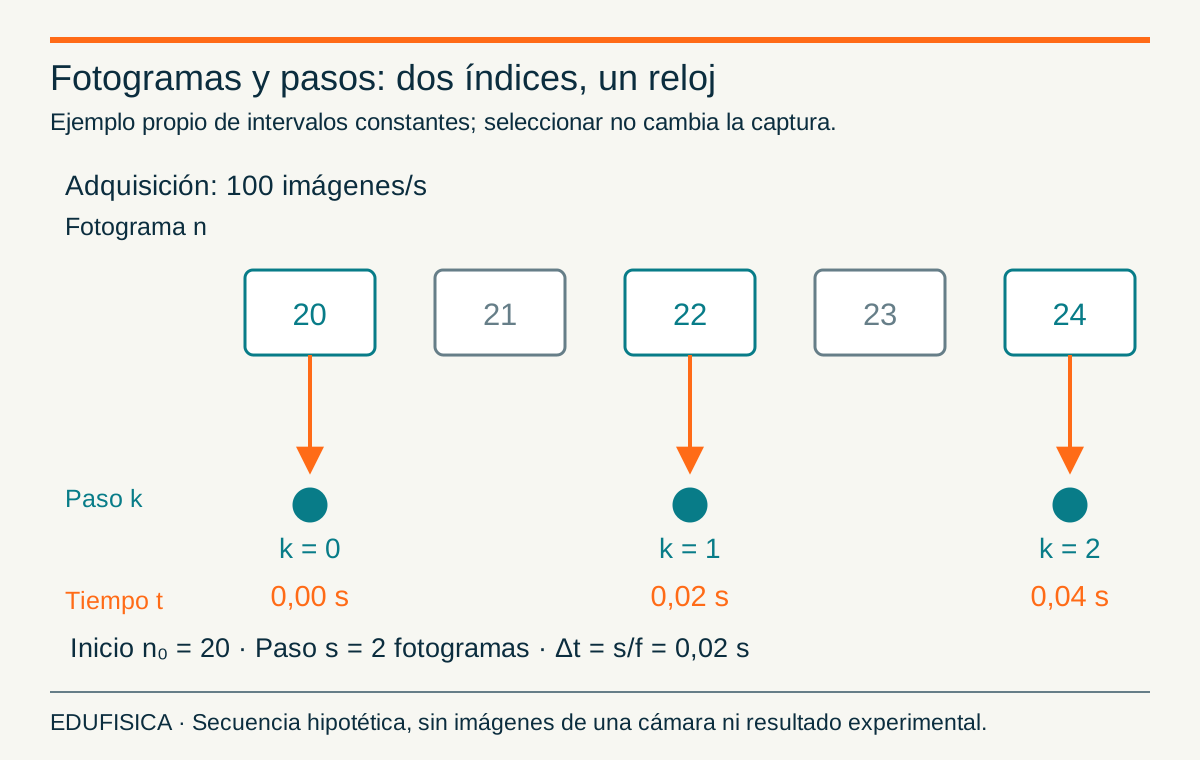
La numeración del video identifica imágenes; el paso del clip identifica las imágenes seleccionadas para analizar; el tiempo relaciona esas imágenes con un reloj. Mantener separados estos tres conceptos resulta decisivo cuando recortamos el inicio o analizamos una de cada varias imágenes. Un incremento de paso no cambia la frecuencia con la que se grabó el movimiento.
La ayuda oficial permite definir fotograma inicial, final y tamaño del paso. También ofrece el tiempo inicial y la frecuencia real o su intervalo equivalente. Recomienda revisar estas propiedades antes de marcar las trayectorias. La velocidad de reproducción tiene otro cometido: facilitar la inspección visual, sin redefinir por sí misma el tiempo físico (Open Source Physics, s. f.-j).
Consideremos una secuencia hipotética grabada a 100 imágenes por segundo. Elegimos como inicio el fotograma 20 y analizamos un fotograma de cada dos. Los primeros pasos corresponden a los fotogramas 20, 22 y 24. Si asignamos tiempo cero al inicio, sus tiempos son 0,00, 0,02 y 0,04 segundos. El intervalo entre pasos es el doble del intervalo entre fotogramas originales.
En una secuencia de intervalos constantes la relación se expresa así:
es el número de fotograma del paso ; , el fotograma inicial; , el número de fotogramas entre pasos; , la frecuencia de captura en imágenes por segundo, y , el tiempo inicial en segundos. La expresión supone intervalos de adquisición constantes y ausencia de imágenes perdidas o duplicadas. Si esos supuestos no se sostienen, esta asignación simple de tiempos necesita revisión.
Seleccionar un paso mayor reduce la cantidad de posiciones disponibles y cambia el intervalo efectivo del análisis. Puede facilitar una descripción de un recorrido lento, pero también dejar sin resolución un cambio breve. La elección debe responder a la escala temporal de la pregunta, no solo al deseo de terminar rápido. Un contacto que ocupa pocas imágenes merece una revisión diferente de un desplazamiento prolongado.
De coordenadas de imagen a coordenadas físicas
El punto que marcamos aparece en un lugar de la imagen, pero queremos expresar su posición en un sistema físico. Esa conversión necesita escala, origen y orientación. Ninguno de esos tres elementos es decorativo: cambiar uno modifica la interpretación de la serie, incluso cuando los clics permanecen exactamente sobre los mismos píxeles.
Tracker distingue las posiciones de imagen, en píxeles, de las coordenadas del sistema definido por el usuario. Su ayuda describe escala, origen y ángulo, que pueden mantenerse fijos o variar según la configuración. Para una primera práctica con cámara inmóvil proponemos mantenerlos fijos y documentarlos antes del seguimiento (Open Source Physics, s. f.-c).
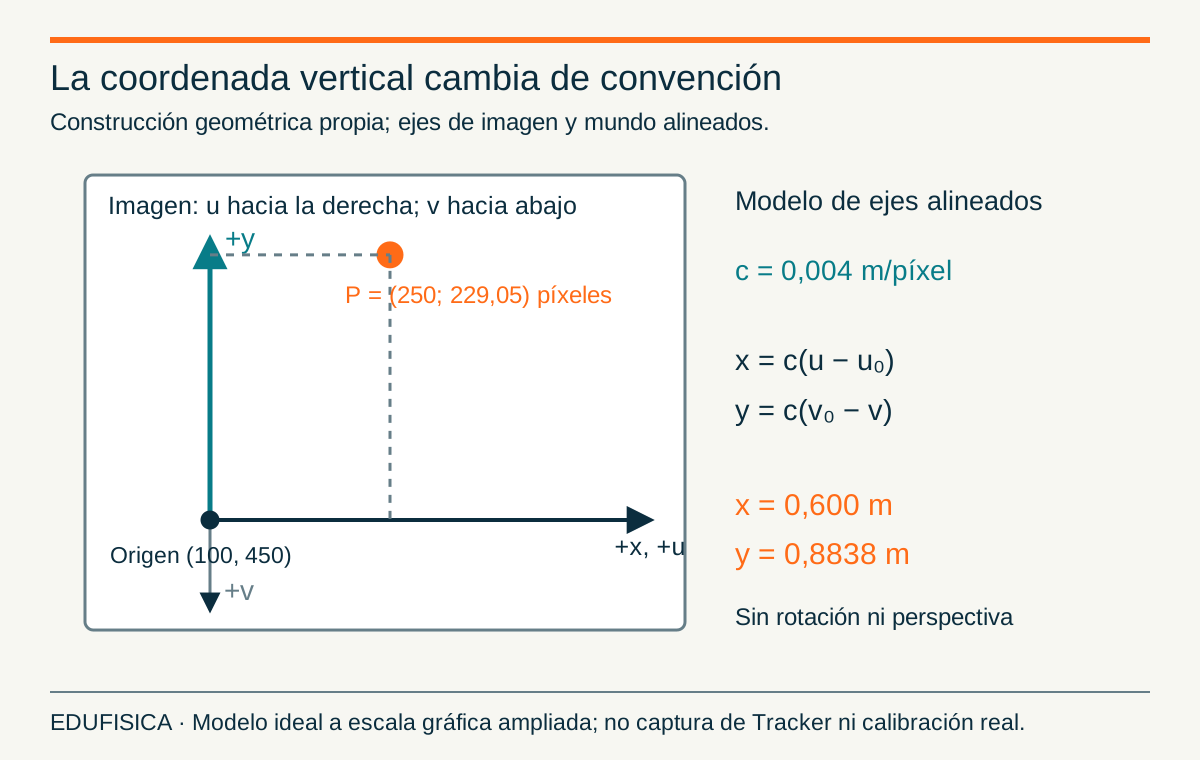
Un ejemplo geométrico propio permite entender el cambio de signos. Supongamos una imagen cuyo índice vertical aumenta hacia abajo. Elegimos un origen de imagen , eje físico hacia la derecha y eje físico hacia arriba, sin rotación entre ejes. Si la escala está expresada en metros por píxel, la transformación es:
y son coordenadas de imagen en píxeles; e , coordenadas físicas en metros. El segundo signo invierte el sentido vertical de la imagen. No es la transformación general para cualquier cámara o eje girado: describe el caso explícito de escala uniforme y ejes alineados. En una vista oblicua la geometría puede exigir un modelo de calibración diferente.
Si metros por píxel y el origen está en , el punto de imagen corresponde a metros e metros. La escritura del par con separadores claros importa: son dos coordenadas, no un número decimal compuesto. El ejemplo se ha construido mediante ecuaciones; no procede de un video medido ni estima el error de una cámara.
Trasladar el origen modifica las posiciones, pero no modifica desplazamientos si la traslación es constante. Invertir un eje cambia el signo de sus componentes de velocidad y aceleración. Por eso una velocidad vertical negativa puede describir descenso, sin significar una medición incorrecta. La cinemática lineal permite interpretar estas relaciones antes de atribuirles un significado técnico sobre el gesto.
Calibrar y comprobar una referencia independiente
Una escala convierte longitudes de imagen en longitudes físicas dentro de las condiciones de calibración. La referencia utilizada debe tener una longitud conocida y una relación geométrica pertinente con el movimiento. Después conviene comprobar otra separación visible: repetir el número de la misma referencia solo demuestra que se ha introducido ese número, no que todo el registro sea adecuado.
La herramienta Calibration Stick permite situar extremos sobre una longitud conocida e introducir su valor y unidad. La documentación recomienda una referencia en el plano del movimiento y explica que desplazar los extremos cambia la escala. También permite bloquearla tras configurarla (Open Source Physics, s. f.-b).
En un ejemplo hipotético, una referencia de 0,80 metros ocupa 200 píxeles. La escala correspondiente es 0,004 metros por píxel. Una segunda separación conocida, de 0,40 metros y ubicada en el mismo plano, debería corresponder a 100 píxeles bajo ese modelo de escala uniforme. Si la comprobación no concuerda, se revisan los extremos, las unidades y la geometría, en lugar de promediar valores para disimular la diferencia.
Conviene conservar una imagen que muestre la referencia, sus extremos y el sistema de ejes. Ese registro aclara decisiones que una tabla de coordenadas no permite reconstruir. Si más adelante se descubre una confusión entre centímetros y metros, podemos corregir el proyecto desde la referencia original y revisar sus resultados. Una cifra copiada a un informe sin ese contexto resulta mucho más difícil de auditar.
Construir una trayectoria manual con criterio constante
El seguimiento manual permite controlar directamente qué punto se marca en cada imagen. La tarea exige más que acertar sobre el objeto: hay que mantener el mismo criterio, revisar la secuencia completa y reconocer cuándo la imagen deja de mostrar el punto. Un registro honesto distingue la posición visible de aquella que solo sería razonable imaginar.
La ayuda describe la marcación de una masa puntual mediante Shift y clic, con avance del clip y posibilidad de corregir posiciones. Corregir una marca requiere revisar la imagen, no buscar una curva suave (Open Source Physics, s. f.-f).
Proponemos una primera pasada de identificación y otra de revisión. En la primera se mantiene el criterio definido; en la segunda se inspeccionan saltos, bordes borrosos y momentos de posible cambio de punto. No se trata de un procedimiento validado de estimación del error, sino de una organización docente para hacer visibles las decisiones. Una revisión independiente puede revelar desacuerdos que la propia persona pasó por alto.
Si un objeto queda parcialmente oculto, su centro geométrico completo puede no ser identificable. Marcar el centro de la porción visible desplazaría el criterio. Es preferible registrar la dificultad y decidir si se limita el intervalo de análisis. Cuando una pregunta necesita el movimiento durante la oclusión, hay que reconocer que la imagen disponible no aporta esa observación y considerar otro registro o un modelo explícito.
Autotracker: plantilla, objetivo y búsqueda supervisada
El seguimiento automático busca semejanzas de imagen, no entiende qué articulación o qué objeto queremos estudiar. Una plantilla adecuada, una región de búsqueda razonable y una revisión de las coincidencias permiten utilizarlo con criterio. Cuando otro elemento se parece al objetivo, la continuidad de la trayectoria no demuestra que el programa haya conservado su identidad.
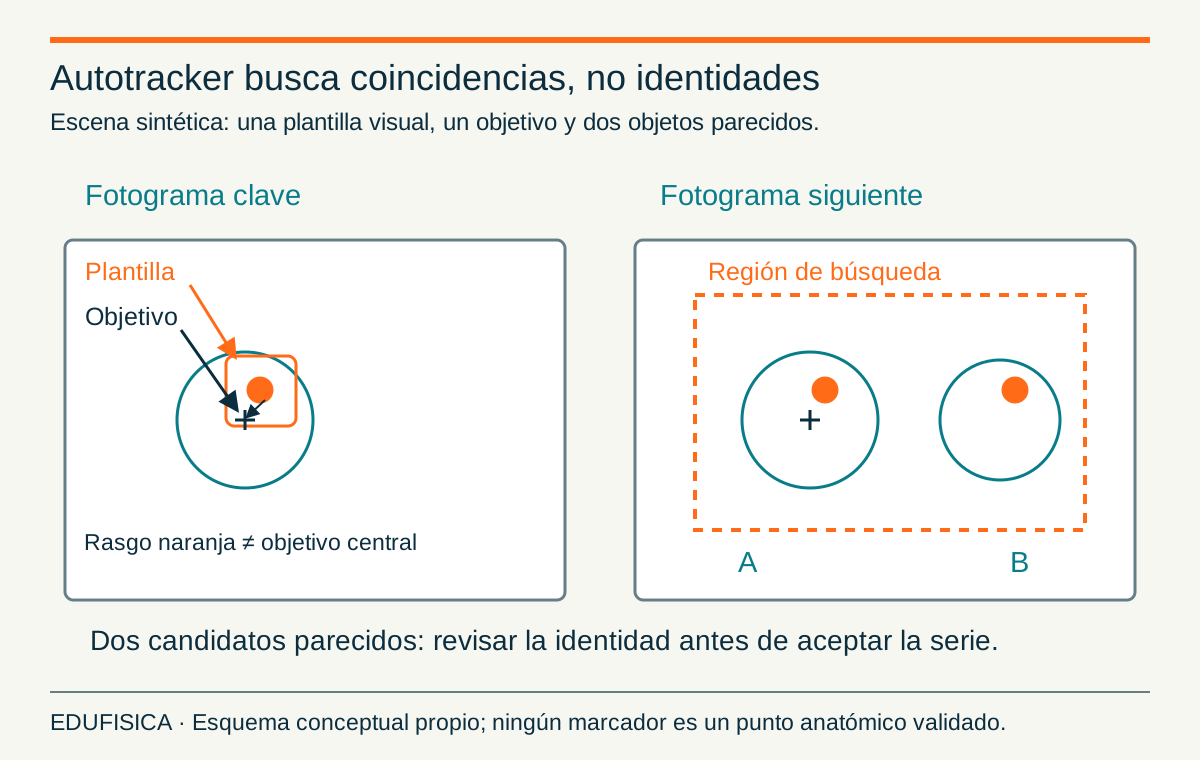
Autotracker compara una plantilla con regiones de los fotogramas y utiliza un objetivo de marcación asociado a ella. La ayuda permite ajustar la región de búsqueda, definir fotogramas clave y elegir condiciones de parada. También advierte que la evolución de la plantilla puede introducir deriva. El modo Fast prioriza la búsqueda sin actualizar continuamente tablas y gráficos (Open Source Physics, s. f.-a).
Plantilla y objetivo no son sinónimos. La plantilla contiene el aspecto de una región; el objetivo define dónde se sitúa la posición marcada respecto de ella. Si se sigue una señal colocada sobre una pelota y el objetivo se desplaza respecto de esa señal, el significado de la coordenada también cambia. Antes de automatizar toda la secuencia conviene revisar unas pocas coincidencias y confirmar qué punto queda marcado.
En una escena hipotética hay dos pelotas del mismo color que se cruzan. Una región de búsqueda muy amplia permite encontrar ambas, pero no identifica por sí sola cuál es la original. Reducirla exige que el desplazamiento esperado siga dentro de ella. Si queda demasiado pequeña, el objetivo puede salir de la búsqueda. La decisión se verifica sobre las imágenes; no existe un tamaño de región correcto para todos los movimientos.
La adaptación de la plantilla plantea una tensión concreta: un aspecto que cambia necesita cierta adaptación, mientras que una adaptación excesiva puede incorporar fondo u otro objeto. La propuesta práctica es revisar el punto antes y después de cambios de orientación, luz u oclusión. Si hay duda, se detiene la búsqueda y se corrige el criterio. Ajustar parámetros hasta prolongar la trayectoria no constituye evidencia de que esa trayectoria corresponda al objeto.
Una posición interpolada debe seguir siendo reconocible
Una trayectoria puede contener huecos porque faltó un clic, hubo una oclusión o no se obtuvo una coincidencia fiable. Estas situaciones no son equivalentes. Recuperar una posición visible que se olvidó marcar es revisar una observación; completar un intervalo invisible es introducir una suposición. El tratamiento elegido debe conservar esa diferencia en las tablas y en la interpretación.
Autofill rellena mediante interpolación lineal entre posiciones marcadas, suponiendo velocidad constante en el hueco. La ayuda distingue visualmente ese relleno de la marcación (Open Source Physics, s. f.-f).
Imaginemos dos posiciones horizontales, 0,40 y 0,80 metros, separadas por 0,20 segundos. Una interpolación lineal sitúa el punto intermedio en 0,60 metros. Si entre ambas hubo una inversión de sentido, esa interpolación no la representaría. La dificultad no se resuelve con más decimales: los extremos permiten construir una línea recta, pero no determinar de manera única el recorrido que ocurrió entre ellos.
En un lanzamiento, interpolar linealmente la altura durante un intervalo tampoco reproduce exactamente una curva parabólica. Puede resultar útil para visualizar una hipótesis, siempre que no se presente como medición. La duración del hueco y el fenómeno que contiene determinan la relevancia del supuesto. Rellenar el intervalo de un contacto breve y luego estudiar su aceleración es especialmente problemático porque el evento investigado no fue observado con continuidad.
Cuando un hueco afecta la pregunta principal, se puede limitar la conclusión a los segmentos observables. Esta elección conserva un resultado parcial válido en vez de convertir una suposición en el dato decisivo. Si se usa un relleno para una comparación exploratoria, el proyecto debe permitir identificarlo y repetir el análisis sin él. Un informe necesita decir qué cambió al adoptar esa decisión.
Leer la tabla antes de interpretar el gráfico
Una gráfica puede ocultar un hueco, una unidad equivocada o una selección de columnas que no corresponde a la trayectoria deseada. La tabla permite revisar estas decisiones fila por fila. Antes de buscar una forma reconocible, conviene comprobar qué objeto está seleccionado, cómo avanzan los tiempos y qué valores proceden de posiciones o de cálculos posteriores.
La vista de datos permite elegir trayectoria y columnas, copiar valores y crear columnas de texto para comentarios. Las celdas sin datos permanecen vacías, incluidos extremos o huecos donde no se pueden calcular determinados derivados. La herramienta Data Builder permite definir funciones a partir de columnas y parámetros (Open Source Physics, s. f.-d).
Proponemos empezar con tiempo, posición horizontal y posición vertical. Después se añaden componentes de velocidad, aceleración o una función propia según la pregunta. Mostrar veinte columnas desde el principio puede dificultar la revisión. Una columna adicional solo tiene sentido si conocemos su definición y unidad. Un valor de posición relativo a otro origen, por ejemplo, no se interpreta con la referencia del sistema anterior.
También hay que cuidar el orden de las filas al exportar. Ordenar por altura facilita encontrar extremos, pero rompe la sucesión temporal si después se calcula una diferencia entre filas contiguas. Para operaciones sobre la evolución del movimiento se restablece el orden por tiempo. Si una tabla contiene dos marcas con el mismo tiempo, se revisa la identificación del dato antes de dividir por el intervalo correspondiente.
Las celdas vacías no deben convertirse automáticamente en ceros. Una velocidad nula significa que la componente calculada vale cero; una celda vacía indica que no hay un valor disponible en esa salida. Sustituirla por cero inventaría una detención y afectaría cualquier promedio. Esta diferencia merece atención tanto en Tracker como en la hoja de cálculo donde se continúe el análisis.
Ejemplo numérico propio: una trayectoria con significado verificable
Para revisar operaciones conviene disponer de una serie cuyo origen sea conocido. El siguiente ejemplo procede de ecuaciones elegidas con finalidad didáctica, no de un estudiante, un deportista o una prueba del programa. Su función es mostrar cómo se relacionan posiciones, tiempos y curvas cuando el modelo y sus supuestos están definidos desde el principio.
Tomamos un punto en un plano, con positivo hacia la derecha e positivo hacia arriba. El tiempo está en segundos; las posiciones, en metros. Elegimos posición inicial horizontal de 0,20 metros, altura de 0,60 metros, velocidad horizontal de 2,00 metros por segundo y velocidad vertical inicial de 2,40 metros por segundo. La gravedad se representa por 9,81 metros por segundo al cuadrado.
Estas expresiones describen un modelo ideal sin resistencia del aire, desde hasta segundos. Los coeficientes tienen las unidades necesarias para producir metros: el de está en metros por segundo y el de , en metros por segundo al cuadrado. No se aplican durante un contacto, una deformación o una fase de impulsión. La guía de movimiento de proyectiles desarrolla esos supuestos.
| Tiempo (s) | Posición x (m) | Posición y (m) | Velocidad vertical del modelo (m/s) |
|---|---|---|---|
| 0,00 | 0,20 | 0,60000 | 2,400 |
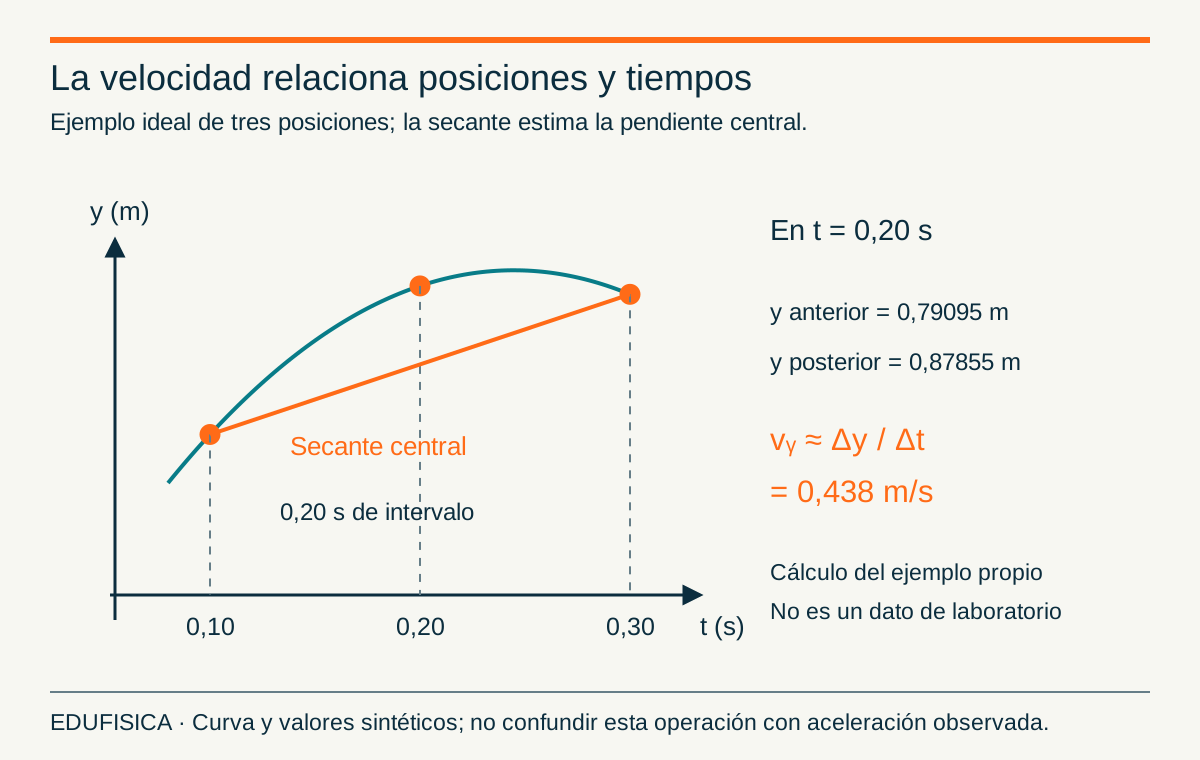
| 0,10 | 0,40 | 0,79095 | 1,419 |
| 0,20 | 0,60 | 0,88380 | 0,438 |
| 0,30 | 0,80 | 0,87855 | −0,543 |
| 0,40 | 1,00 | 0,77520 | −1,524 |
| 0,50 | 1,20 | 0,57375 | −2,505 |
La tabla usa suficientes decimales para comprobar la aritmética del modelo; no expresa una precisión experimental alcanzada. Entre 0,20 y 0,30 segundos la altura cambia poco, mientras el punto sigue avanzando horizontalmente. Eso no significa que se detenga: la componente vertical cambia de signo y la horizontal permanece en 2,00 metros por segundo. La rapidez total se obtiene combinando ambas componentes.
El máximo de altura ocurre cuando se anula, aproximadamente a 0,24465 segundos. Su altura es aproximadamente 0,89358 metros. Ninguna fila de la tabla coincide exactamente con ese instante. Elegir simplemente la fila más alta produciría un máximo muestreado, distinto del máximo continuo del modelo. La diferencia ilustra por qué un ajuste y una observación deben identificarse por separado.
Velocidad y aceleración: calcular no es observar otro punto
La posición se identifica sobre una imagen; la velocidad y la aceleración se calculan relacionando varias posiciones con sus tiempos. Por eso un error pequeño de marcación puede afectar de manera diferente las tres magnitudes. Comprender la operación permite revisar una curva irregular sin atribuir cada oscilación a un cambio físico que quizá no ocurrió.
La ayuda describe una velocidad predeterminada calculada sobre dos pasos y una aceleración mediante ajuste parabólico sobre cuatro. Son cálculos con posiciones y tiempos, no observaciones independientes en un único fotograma (Open Source Physics, s. f.-f).
Para entender una velocidad central podemos escribir:
es la posición horizontal en metros del paso y , el intervalo constante entre pasos en segundos. El resultado queda en metros por segundo. En nuestro ejemplo, a 0,20 segundos se obtiene metros por segundo. Para la componente vertical, metros por segundo, igual a la derivada de este polinomio.
Una segunda diferencia de tres puntos sirve como explicación matemática complementaria:
Esta última expresión es un ejemplo docente de diferenciación numérica; no se presenta como el algoritmo predeterminado de aceleración de Tracker. Aplicada a las tres alturas anteriores produce metros por segundo al cuadrado. El denominador muestra por qué la operación responde de forma intensa a cambios de posición cuando el intervalo se hace pequeño. No significa que una frecuencia alta sea perjudicial por sí misma: la calidad del registro y el tratamiento también importan.
Si, en un ejercicio hipotético, añadimos únicamente 0,002 metros a la altura central, la segunda diferencia cambia en metros por segundo al cuadrado. Los extremos permanecen iguales, pero la aceleración calculada cambia. Ese resultado es una sensibilidad aritmética de este ejemplo, no una estimación del error de Tracker ni un umbral aceptable para análisis de personas.
Contrastar trayectoria, componentes y vectores
Una sola gráfica puede resultar convincente y, aun así, ocultar una interpretación equivocada. La trayectoria espacial, las posiciones frente al tiempo y las componentes de velocidad muestran relaciones complementarias. Cuando esas representaciones no concuerdan, se revisan ejes, intervalos y definición del punto antes de formular una explicación sobre el comportamiento del objeto.
En el ejemplo propio, el gráfico de frente a es una recta creciente. El de frente a es una parábola cóncava hacia abajo. La velocidad horizontal permanece constante; la vertical disminuye de manera lineal y cruza cero cerca del máximo de altura. La aceleración vertical ideal permanece negativa. Cada curva responde a una magnitud distinta, aunque todas describan la misma trayectoria.
El gráfico de frente a representa la forma del recorrido en el plano, mientras que frente a expresa cuándo se alcanzó cada altura. Confundir el eje horizontal de ambos gráficos produce errores de interpretación: una pendiente espacial no es automáticamente una velocidad vertical. Hay que leer la variable y la unidad de cada eje antes de hablar de una «curva más rápida».
Las flechas de velocidad ayudan a reconocer la dirección del movimiento; las de aceleración describen el cambio de velocidad. En el punto más alto del modelo, la velocidad sigue hacia la derecha, mientras la aceleración sigue hacia abajo. Por eso la aceleración no necesita apuntar en la misma dirección que el movimiento. Esta relación evita interpretar una flecha vertical como si indicara que el objeto se desplazará inmediatamente solo en vertical.
Filtrar sin borrar el origen de los datos
Una curva con oscilaciones puede combinar variaciones del movimiento y errores de registro. Filtrar implica decidir qué variaciones conservar y cuáles atenuar, por lo que modifica el análisis. El criterio no puede reducirse a que la gráfica quede bonita: hay que relacionar el tratamiento con la duración de los eventos y con la información que contiene la serie.
Tracker 6.3.5 permite aplicar filtros a un clon de la trayectoria y conservar la original. La ayuda ofrece media móvil, Savitzky-Golay y Butterworth, con parámetros ajustables y una distancia RMS entre posiciones originales y filtradas. Esa distancia describe una diferencia entre series, no el error frente a una verdad conocida (Open Source Physics, s. f.-f; 2026).
Crenna, Rossi y Berardengo analizan el tratamiento de señales biomecánicas y la sensibilidad de sus derivados. Su trabajo respalda considerar el filtrado junto con las características de la señal y la operación numérica. No establece que un único corte sea adecuado para toda grabación ni valida específicamente la trayectoria que obtengamos con Tracker (Crenna et al., 2021).
En una propuesta de revisión se conserva la trayectoria original, se crea una copia filtrada y se registran el método y sus parámetros. Después se comparan posiciones y derivados alrededor de los eventos relevantes. Si un máximo disminuye o cambia su localización temporal, hay que describirlo. El tratamiento puede ser útil para una tendencia prolongada y poco adecuado para interpretar un cambio abrupto dentro de la misma serie.
La ayuda incluye recomendaciones generales para movimiento humano, pero no las convertimos en un intervalo universal de frecuencias de corte. Un vuelo de pelota, un movimiento lento de un segmento y un impacto tienen escalas temporales diferentes. El tamaño de paso también cambia qué información permanece disponible. Una frecuencia numérica, elegida sin considerar esos elementos, no puede justificar por sí sola el tratamiento.
También conviene separar dos intervenciones: corregir un seguimiento que saltó a otro objeto y suavizar una serie de posiciones plausibles. El primer problema exige volver a las imágenes y recuperar la identidad del punto; el segundo requiere valorar el tratamiento. Filtrar el salto incorrecto puede ocultarlo y producir un recorrido inexistente. La revisión de identificación precede al filtrado, aunque ambas acciones produzcan una gráfica visualmente más regular.
Comparar una trayectoria con un modelo sin confundirlos
Un modelo permite formular una explicación precisa y comprobar dónde deja de describir una trayectoria. Sus puntos proceden de ecuaciones, no de clics sobre las imágenes. Mantener dos series identificadas permite comparar predicción y registro; unirlas en una única curva ocultaría justamente las diferencias que necesitamos estudiar para valorar los supuestos elegidos.
Tracker diferencia modelos cinemáticos, definidos por posiciones en función del tiempo, y dinámicos, definidos por fuerzas y condiciones iniciales. Model Builder permite introducir parámetros y expresiones. Una superposición visual sirve para comparar el modelo con el video, pero no convierte sus posiciones calculadas en observaciones (Open Source Physics, s. f.-e).
Para una primera actividad proponemos el modelo cinemático del ejemplo anterior. Se escriben las funciones horizontal y vertical, con sus parámetros y unidades, y se compara su trayectoria con una serie construida independientemente. Si solo generamos ambas series desde las mismas ecuaciones, obtendremos una coincidencia prevista por construcción. Ese ejercicio comprueba relaciones y operaciones; no constituye una validación experimental.
En un video real se pueden ajustar parámetros como posición inicial y componentes de velocidad, siempre que se expliquen el intervalo y el criterio de ajuste. Un parámetro ajustado es una estimación dependiente del modelo y los datos seleccionados. No equivale necesariamente a una medición directa en el instante inicial, que puede quedar entre fotogramas o coincidir con una fase todavía influida por contacto.
Una elección docente útil es mantener fija la gravedad del modelo y discutir las diferencias restantes antes de añadir más parámetros. Si se permite variar cada coeficiente hasta hacer coincidir una curva con pocas posiciones, la flexibilidad puede ocultar problemas de escala o tiempo. Añadir complejidad necesita una razón física y datos capaces de distinguirla, no solo una mejora visual de la superposición.
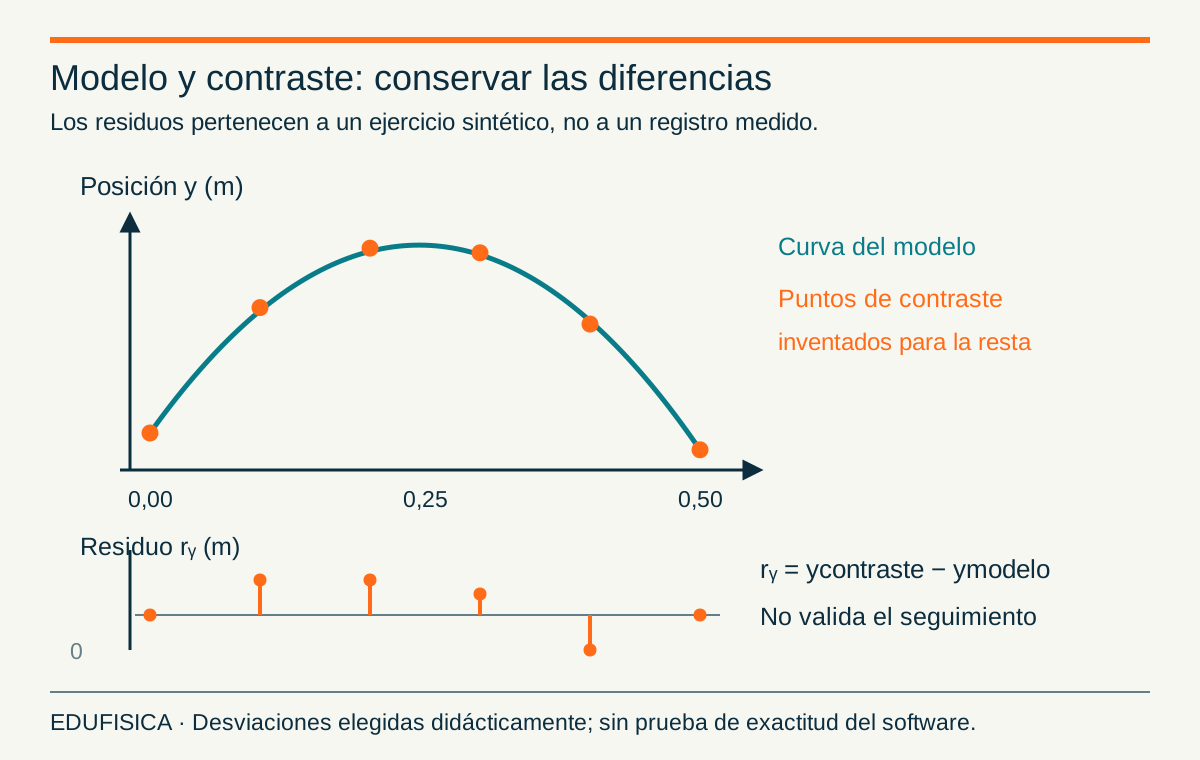
Los residuos muestran dónde discrepa el modelo
Una curva ajustada resume relaciones, pero puede esconder diferencias locales. Los residuos conservan esas diferencias en cada tiempo: permiten reconocer un desplazamiento sistemático, una tendencia o una desviación localizada. Su lectura debe acompañarse del video y de las decisiones de calibración, porque una discrepancia no identifica por sí sola cuál de esos elementos la produjo.
Para una componente vertical podemos definir:
Ambas posiciones corresponden al mismo tiempo y sistema de referencia, en metros; el residuo también queda en metros. Un signo positivo significa que el registro está por encima del modelo en el eje definido. No expresa automáticamente un error del registro: el modelo puede ser inadecuado, sus parámetros pueden estar mal estimados o puede haber cambios físicos que no representa.
En una comparación puramente hipotética, al valor del modelo de 0,88380 metros en segundos se contrapone una posición de contraste de 0,88880 metros. El residuo es 0,00500 metros. Esa segunda posición se ha elegido para enseñar la resta; no es una medida real. La representación distingue ambas series y no utiliza puntos sintéticos como si documentaran la exactitud de Tracker.
Si los residuos conservan el mismo signo durante un tramo, se puede revisar un desplazamiento de origen o un parámetro inicial. Si cambian de manera progresiva, se consideran tiempo, escala y supuestos del modelo. Estas son hipótesis de revisión, no diagnósticos automáticos. Antes de aceptarlas hay que comprobar su efecto: corregir una confusión real de reloj, por ejemplo, debe volver a relacionar las filas con sus imágenes.
Una desviación aislada invita a examinar el punto en ese fotograma y los vecinos. Puede corresponder a una pérdida de identificación, pero también a un evento real. La imagen y la continuidad de la escena ayudan a distinguirlo. Excluir el dato solo porque aumenta un residuo sería circular: estaríamos eliminando aquello que no se ajusta al resultado que decidimos esperar.
Exportar una tabla no sustituye conservar el proyecto
El análisis necesita dos formas de conservación: una que permita revisar las decisiones sobre el video y otra que permita reutilizar los valores en cálculos. El proyecto y la tabla cumplen tareas diferentes. Una imagen de la gráfica puede comunicar un resultado, pero no contiene necesariamente las posiciones, las condiciones del clip ni el tratamiento necesario para reproducirlo.
Los archivos TRK guardan el estado de una pestaña y referencias al video; no incluyen el video mismo. La documentación distingue los proyectos TRZ, que pueden reunir pestañas, videos y documentación. Para los datos físicos se utiliza la tabla o la exportación de texto delimitado: las posiciones guardadas internamente en TRK son coordenadas de imagen (Open Source Physics, s. f.-h; s. f.-g).
La propuesta de entrega incluye video original autorizado, proyecto, tabla de posiciones y tabla de derivados cuando se utilizan. Se añade un documento breve con versión del software, referencia espacial, reloj, origen, punto definido y tratamiento. Si se comparte un proyecto con personas externas, se revisa que no incluya imágenes o datos que no deban difundirse. Que el archivo sea técnicamente autónomo no implica autorización para publicarlo.
Al exportar se verifican separador de columnas, separador decimal, unidades y encabezados. Un archivo puede mostrar correctamente las cifras en una aplicación y convertirlas en texto en otra. Antes de hacer operaciones se comprueba una fila conocida del ejemplo, su tiempo y su posición. Copiar con precisión completa conserva valores internos; el informe, en cambio, debe redondear de acuerdo con el significado de la medición.
La tabla original y la filtrada se guardan con nombres inequívocos. También se conserva el vínculo entre sus filas y los fotogramas. Si el análisis termina en una hoja de cálculo, las fórmulas se documentan junto con las unidades. Esta separación permite revisar el origen de una diferencia sin depender de una gráfica final que ya no muestra qué decisiones produjeron sus valores.
Tracker y Kinovea: elegir según el trabajo que queremos hacer
Dos programas pueden utilizar el mismo video y organizar preguntas diferentes. La elección no debe basarse en una supuesta superioridad universal, sino en las operaciones necesarias y la capacidad del grupo para revisarlas. Para una tarea concreta puede interesar una anotación visual; para otra, construir funciones y contrastarlas con una serie de posiciones.
Esta guía organiza Tracker alrededor de trayectorias, columnas y modelos. La guía de videoanálisis con Kinovea desarrolla calibración, anotación y mediciones sobre el gesto. Ambos recorridos necesitan explicitar punto, escala y tiempo. Utilizar uno después del otro no convierte automáticamente la coincidencia en validación: podrían compartir el mismo error de adquisición o la misma referencia inadecuada.
Una comparación docente pertinente utiliza un mismo intervalo y una misma definición del punto. Primero se comparan posiciones, no aceleraciones. Después se revisan las condiciones de cálculo de derivados. Si los resultados difieren, se identifican las decisiones distintas antes de declarar que uno es incorrecto. Dos tratamientos numéricos pueden producir curvas diferentes a partir de posiciones semejantes, especialmente cerca de extremos o cambios rápidos.
| Pregunta de trabajo | Decisión que conviene revisar | Producto útil |
|---|---|---|
| ¿Dónde está el punto? | Identidad, escala, origen y plano | Tabla de posiciones con fotogramas |
| ¿Cómo cambia su movimiento? | Intervalo efectivo y derivación | Componentes y revisión de la trayectoria |
| ¿Describe el modelo la serie? | Supuestos, parámetros e intervalo | Superposición y residuos identificados |
| ¿Qué decisión técnica puede enseñar el video? | Relación entre observación y tarea | Explicación contextual, sin diagnóstico automático |
Este cuadro propone criterios de elección, no un ensayo comparativo de precisión entre programas. Las operaciones concretas se comprueban en sus versiones y manuales. Una afirmación experimental sobre validez necesita un estudio cuyo objeto, geometría y procedimiento correspondan a lo que estamos haciendo; no basta con que el nombre del software aparezca en una investigación sobre otra configuración.
Una práctica docente para discutir decisiones, no solo cifras
El trabajo con Tracker puede organizarse como una investigación escolar pequeña: una pregunta comprensible, un registro revisable y una explicación que relacione observaciones y cálculos. La finalidad es que el grupo reconozca cómo se construye un resultado. Esta propuesta didáctica es hipotética y no atribuye mejoras de aprendizaje a una intervención que no se ha evaluado.
Proponemos estudiar el vuelo breve de una pelota después de soltarla, con escena segura y referencia en su plano. El grupo anticipa qué ocurrirá con las componentes horizontal y vertical, identifica el intervalo de vuelo y define el centro visual. Quien graba no necesita realizar una acción intensa: la calidad del registro importa más que producir un lanzamiento vistoso.
Una persona realiza el seguimiento; otra revisa el criterio del punto y las propiedades del clip. Después intercambian funciones. Se comparan las decisiones discrepantes sobre las imágenes antes de comparar cifras. Si el grupo no dispone de cámara adecuada, puede trabajar con una secuencia preparada cuyo origen y permiso de uso sean conocidos, o con el ejemplo matemático, identificando que este último estudia un modelo y no un registro físico.
La discusión se centra en relaciones: dónde cambia el signo de la velocidad vertical, por qué la horizontal no se anula en el máximo y qué ocurre al modificar el tamaño de paso. Un informe puede defender que una aceleración no es interpretable durante una oclusión. Esa respuesta muestra una lectura de la evidencia, aunque no complete todas las celdas de una tabla.
La participación se puede distribuir entre captura, descripción del punto, revisión de filas, cálculos y explicación oral. No es necesario exigir el mismo gesto motor a todo el alumnado para estudiar la trayectoria. La evaluación docente puede valorar la coherencia entre pregunta, dato y conclusión, junto con la capacidad de detectar límites. La evaluación de la competencia motriz desarrolla criterios que evitan reducir a la persona a un valor aislado.
Resolver discrepancias siguiendo su origen
Cuando una curva resulta extraña, cambiar parámetros al azar dificulta conocer qué ocurrió. Una revisión ordenada empieza por la escena y continúa por reloj, escala, punto y tratamiento. Solo después se evalúa el modelo. Esta secuencia de comprobación es una propuesta práctica para aislar decisiones, no una garantía de recuperar cualquier video defectuoso.
Si toda la trayectoria parece demasiado grande, se revisan longitud conocida, unidad y ubicación de la referencia. Si las velocidades parecen desproporcionadas pero la geometría concuerda, se revisan captura, tiempo asignado y tamaño de paso. Si aparecen saltos localizados, se inspecciona la identidad del punto. Son pistas para decidir dónde mirar, no conclusiones que puedan aceptarse sin comprobar sus condiciones.
Una aceleración muy irregular requiere volver a las posiciones y examinar la operación numérica. Puede haber seguimiento inconsistente, datos insuficientes o un cambio físico breve. Antes de filtrar se identifica cuál de esas posibilidades es compatible con las imágenes. Cuando el video no permite distinguirlas, la conclusión debe conservar esa incertidumbre y limitarse a las magnitudes que sí tienen apoyo suficiente.
Otro error frecuente es analizar una curva de un modelo creyendo que pertenece al punto seguido. Nombres distintos y selección explícita de trayectoria ayudan a detectarlo. Lo mismo ocurre con un clon filtrado: debe identificarse en tabla, gráfico e informe. Si no sabemos de qué serie proviene una columna, no tiene sentido discutir sus decimales ni relacionarla con una modificación de la técnica.
Preguntas frecuentes sobre análisis cinemático con Tracker
Las preguntas siguientes reúnen decisiones que suelen aparecer al construir una trayectoria: el significado del paso, la necesidad de conocer la masa, los huecos, el filtrado y los archivos. Sus respuestas distinguen operaciones matemáticas de observaciones sobre el video. No se atribuyen a búsquedas registradas ni sustituyen comprobar la configuración concreta del proyecto utilizado.
¿El paso del clip cambia la frecuencia de captura?
No. El paso selecciona cuántos fotogramas separan las imágenes analizadas. En una adquisición de intervalos constantes, el tiempo entre pasos es ese número dividido por la frecuencia de captura. Cambiar la selección reduce o aumenta los puntos disponibles; no modifica cuándo fueron capturadas las imágenes originales ni recupera eventos que quedaron entre ellas.
¿Necesito conocer la masa para calcular posición y velocidad?
La posición y sus cambios temporales no requieren conocer la masa del objeto. Sí hace falta una escala espacial y una relación temporal justificadas. La masa interviene en otras magnitudes, como cantidad de movimiento o determinadas ecuaciones dinámicas; introducir un valor supuesto no convierte una trayectoria cinemática en una medición de fuerzas.
¿Puedo rellenar una oclusión y analizar su aceleración?
Rellenar un intervalo introduce un modelo sobre lo que no se observó. Una interpolación lineal representa una hipótesis de movimiento entre extremos, no la aceleración que realmente ocurrió durante la oclusión. Si ese intervalo contiene el evento central de la pregunta, se necesita otro registro o una conclusión limitada a los segmentos observables.
¿Una curva filtrada es más exacta que la original?
Una curva más suave no demuestra mayor exactitud. El filtro modifica la serie según una elección de método y parámetros, y puede alterar eventos que interesan. Conviene conservar el original, comparar posiciones y derivados e interpretar las diferencias respecto de la pregunta. Sin una referencia adecuada no conocemos cuál está más cerca del movimiento real.
¿Qué debo guardar para que otra persona revise el análisis?
Conviene conservar el video autorizado, el proyecto editable, las tablas identificadas y una explicación de escala, tiempo, ejes, punto y tratamiento. Una gráfica aislada comunica un resultado, pero no permite reconstruir todas esas decisiones. Antes de compartir archivos se revisan sus contenidos y los permisos correspondientes, especialmente cuando aparecen participantes reconocibles o información personal.
Referencias
- Crenna, F., Rossi, G. B., & Berardengo, M. (2021). Filtering biomechanical signals in movement analysis. Sensors, 21(13), 4580. https://doi.org/10.3390/s21134580.
- Hall, S. J. (2015). Basic biomechanics (7.ª ed.). McGraw-Hill Education. Registro bibliográfico.
- Open Source Physics. (s. f.-a). Autotracker. Tracker 6 Help. Seguimiento automático.
- Open Source Physics. (s. f.-b). Calibration stick. Tracker 6 Help. Calibración por referencia.
- Open Source Physics. (s. f.-c). Coordinate system. Tracker 6 Help. Sistema de coordenadas.
- Open Source Physics. (s. f.-d). Datatable view. Tracker 6 Help. Tabla de datos.
- Open Source Physics. (s. f.-e). Particle models. Tracker 6 Help. Modelos de partículas.
- Open Source Physics. (s. f.-f). Point mass. Tracker 6 Help. Trayectoria puntual, diferencias y clones filtrados.
- Open Source Physics. (s. f.-g). Tracker projects. Tracker 6 Help. Proyectos TRZ.
- Open Source Physics. (s. f.-h). Tracker tab files. Tracker 6 Help. Archivos TRK y exportación de datos.
- Open Source Physics. (s. f.-i). Tracker video analysis and modeling tool. Recuperado el 11 de octubre de 2026, de Tracker.
- Open Source Physics. (s. f.-j). Videos. Tracker 6 Help. Videos y propiedades del clip.
- Open Source Physics. (2026). Tracker change log: Version 6.3.5. Historial oficial de versiones.