
Un sensor colocado en la pierna puede producir miles de números durante una caminata. Sin embargo, observar esa abundancia de datos no permite saber todavía cuánto se flexionó la rodilla, dónde estuvo el pie o qué fuerza recibió una articulación. Para responder hay que identificar la variable registrada, el sistema de referencia y las operaciones que transforman el registro en una estimación del movimiento.
Los sensores inerciales permiten estudiar acciones fuera de un laboratorio equipado con cámaras. Su utilidad depende de una cadena de decisiones: qué se pretende medir, cómo se fija el dispositivo, qué información aporta su calibración y con qué criterio se comprueba el resultado. Este recorrido reúne fundamentos de biomecánica, cálculos explicados y situaciones hipotéticas para interpretar una IMU con mayor precisión.
Sensores inerciales: del registro eléctrico a la variable biomecánica
Un sensor inercial convierte una respuesta física del dispositivo en una señal que después puede expresarse con unidades. La variable biomecánica final suele requerir operaciones adicionales. Por eso conviene separar el registro original, sus correcciones y la estimación obtenida, antes de interpretar una cifra como desplazamiento, orientación o ángulo articular.
Un acelerómetro registra componentes de fuerza específica; un giróscopo, componentes de velocidad angular. Una unidad de medición inercial, o IMU, integra habitualmente ambos sensores. Algunos dispositivos incorporan también un magnetómetro, que mide el campo magnético local. Este último puede ayudar a orientar el sistema, pero su principio de medida es magnético, no inercial. La etiqueta comercial del conjunto no sustituye esa distinción física.
Hall describe la acelerometría entre las herramientas de análisis cuantitativo del movimiento y subraya la importancia de fijar el transductor al segmento estudiado [2, p. 49]. El capítulo de Gámez y colaboradores presenta aplicaciones en segmentos corporales y materiales deportivos [1, pp. 188–189]. Ambas referencias permiten reconocer una cuestión vigente: el registro pertenece al lugar y a los ejes del dispositivo, no automáticamente al centro de masas del cuerpo.
En un ejemplo hipotético, el profesor quiere comparar el tiempo entre apoyos de una misma persona. Esa pregunta puede abordarse identificando eventos repetidos en una señal, siempre que el procedimiento se contraste. Otra pregunta, como conocer el momento interno de la rodilla, exige información y modelos distintos. El hecho de disponer de una IMU no transforma ambas preguntas en un mismo problema instrumental.
Esta separación también mejora la comunicación con el alumnado. El informe puede presentar tres columnas: registro, operación realizada y resultado interpretado. Así, «velocidad angular del sensor», «integración con correcciones» y «orientación estimada del segmento» conservan sus significados. Una frase como «el sensor midió la flexión» resulta incompleta si omite la alineación anatómica y el cálculo de la relación entre segmentos.
Qué mide un acelerómetro y por qué aparece la gravedad
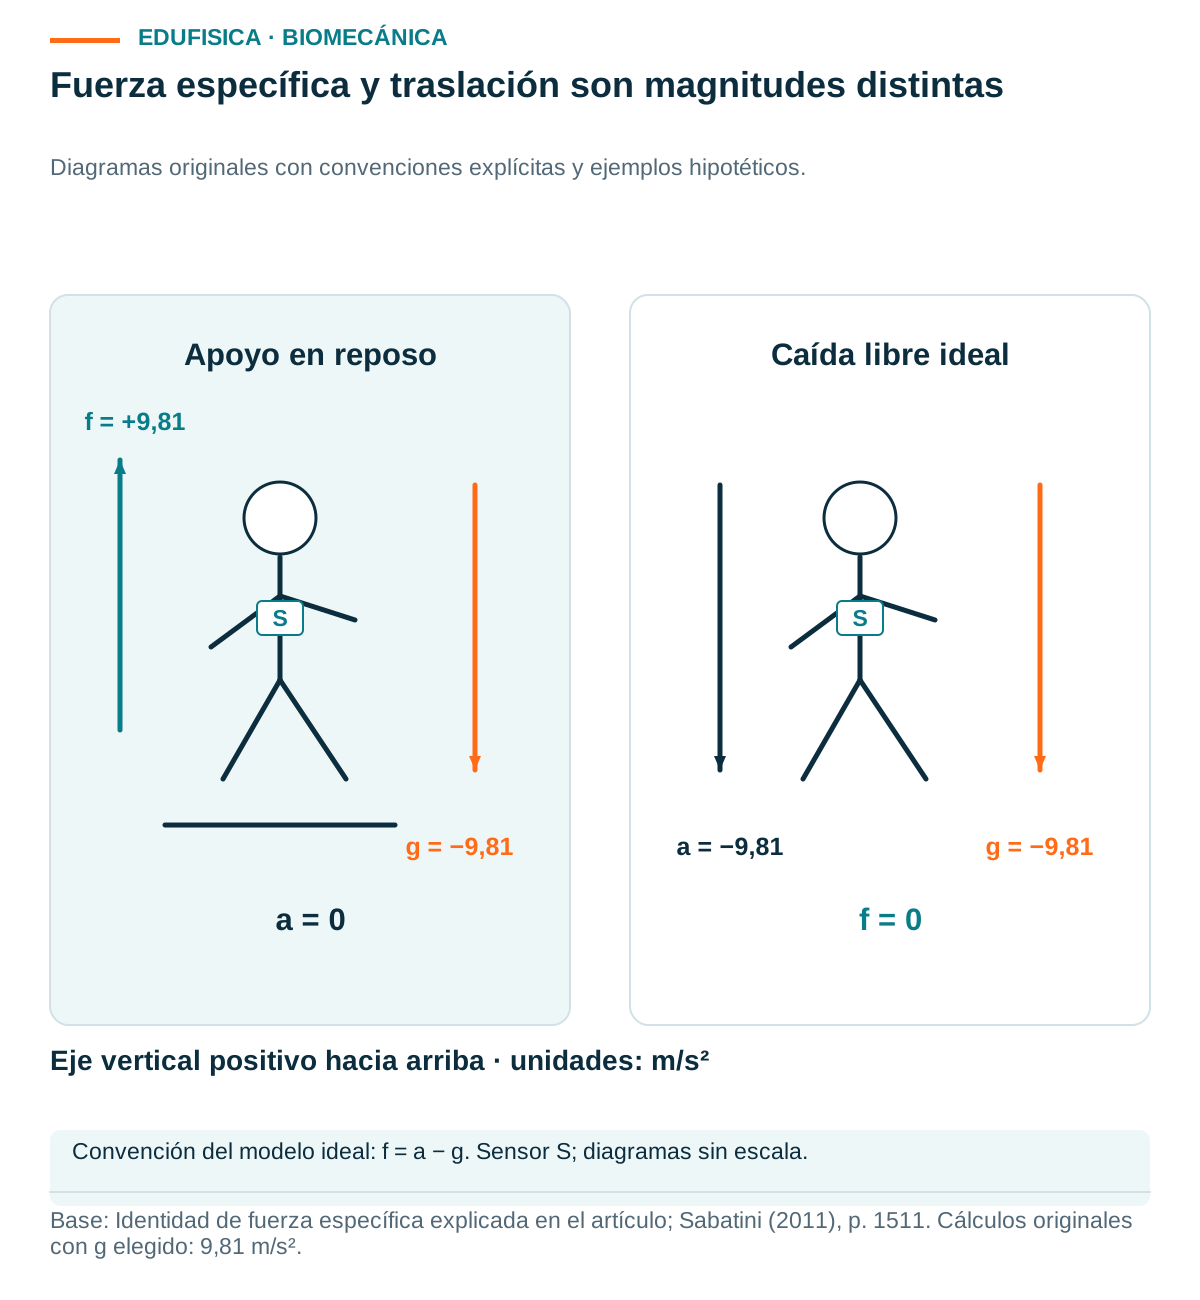
El acelerómetro mide fuerza específica, que relaciona la aceleración del dispositivo con el campo gravitatorio según una convención de signos. Un sensor inmóvil sobre una mesa puede registrar una magnitud próxima a una gravedad. Ese resultado es compatible con aceleración de traslación nula, porque ambas variables tienen definiciones diferentes.
Para construir un modelo ideal, definamos un sistema del entorno con su eje vertical positivo hacia arriba. La aceleración gravitatoria apunta hacia abajo y puede representarse como un vector con componente vertical negativa. Si el sensor permanece quieto, su aceleración de traslación es cero; la fuerza específica ideal tiene entonces componente positiva hacia arriba. No hace falta que la mesa se desplace para producir esa lectura.
En esta expresión, el subíndice s indica coordenadas del sensor y w, coordenadas del entorno. La matriz R transforma vectores del sensor al entorno; su transpuesta hace la transformación inversa. El vector b representa el sesgo y n, el ruido. Las componentes de aceleración, gravedad y fuerza específica se expresan en metros por segundo al cuadrado.
La relación entre fuerza específica, gravedad y orientación está desarrollada en la revisión de Sabatini [5, p. 1511]. Con el modelo ideal, sin sesgo ni ruido y con los ejes alineados, una componente gravitatoria de −9,81 m/s² corresponde a una fuerza específica de +9,81 m/s² en reposo. El valor elegido sirve para el cálculo; no representa la calibración real de cualquier dispositivo.
En caída libre ideal, la aceleración coincide con la gravedad y la fuerza específica se hace cero. La diferencia permite comprender el funcionamiento del instrumento, pero no constituye una propuesta para dejar caer sensores ni realizar pruebas con personas. El contraste teórico entre apoyo y caída libre separa dos estados mecánicos que una simple frase, «el acelerómetro mide cuánto se mueve», no describe adecuadamente.
Ejes del sensor y ejes del entorno: una misma acción puede cambiar de componentes
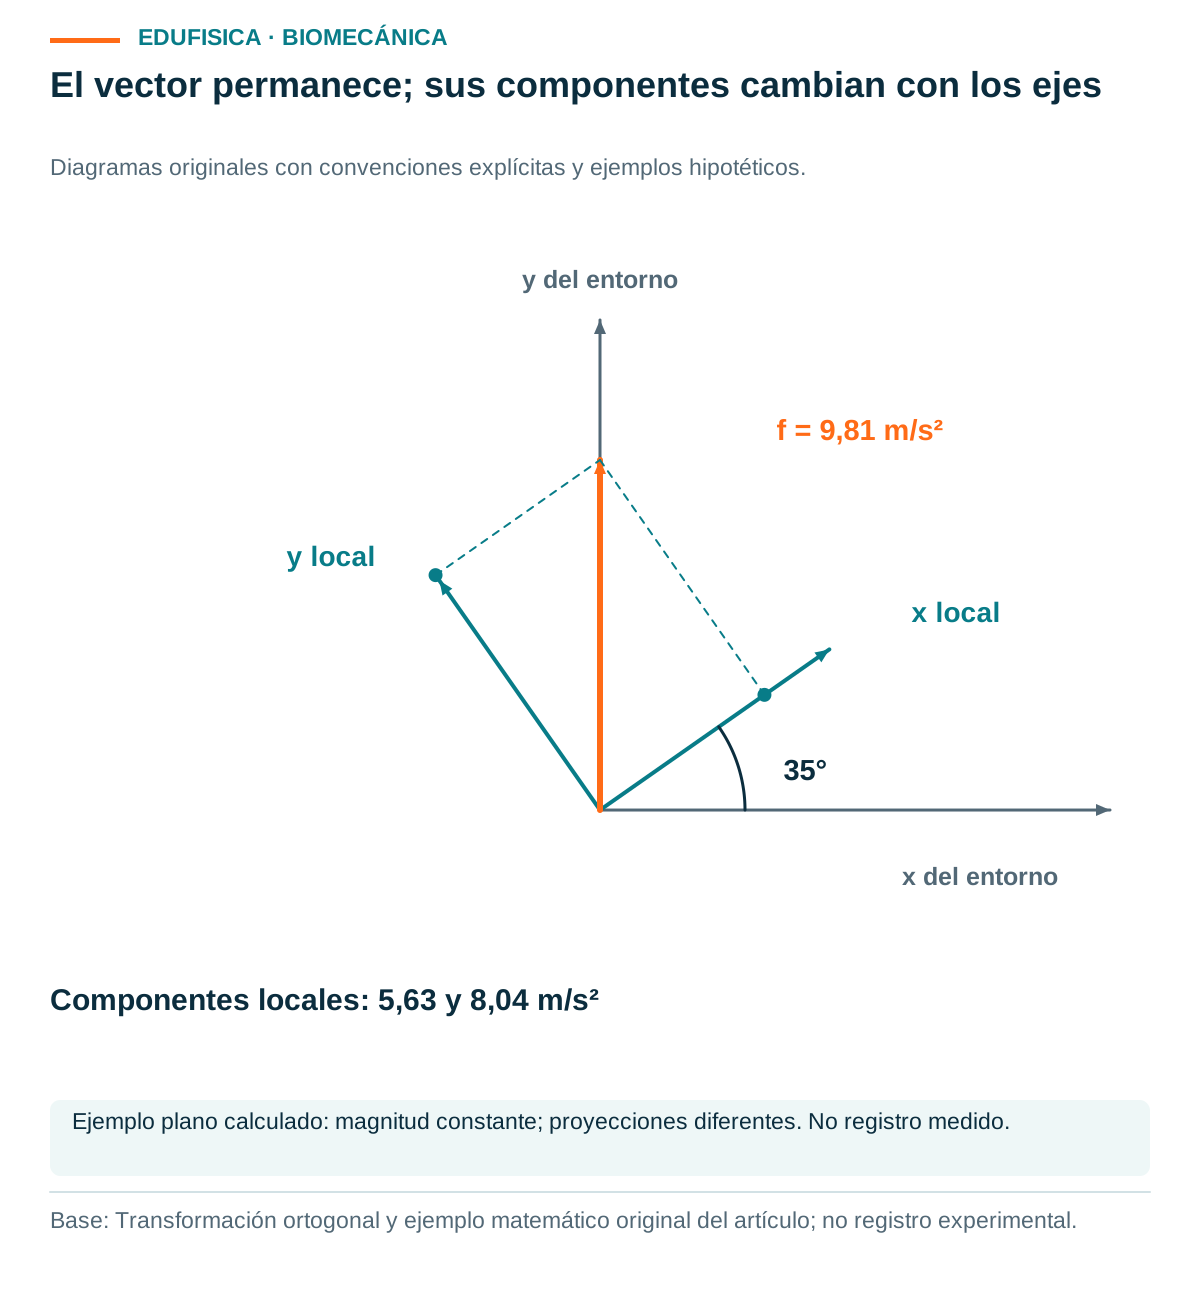
Las componentes de una señal dependen de los ejes elegidos. Cuando el dispositivo gira, sus ejes locales cambian de orientación respecto al entorno. Por tanto, comparar directamente un canal antes y después de una rotación puede mezclar cambios del movimiento con cambios del sistema de coordenadas utilizado para describirlo.
Imaginemos un sensor inmóvil que se inclina sobre una superficie. La magnitud ideal de la fuerza específica puede mantenerse próxima a una gravedad, mientras su reparto entre los tres canales cambia. No se ha producido una aceleración sostenida del objeto por el simple hecho de que una componente aumente. Lo que cambió fue la proyección del vector sobre los ejes locales.
Una matriz de rotación permite expresar el mismo vector en otro sistema de referencia. Si se quiere reconstruir la aceleración de traslación en el entorno, el modelo ideal exige transformar la fuerza específica corregida y añadir después el vector gravitatorio correspondiente. Sumar 9,81 a un canal elegido arbitrariamente no realiza esa operación cuando el sensor está inclinado.
La ecuación expresa una identidad dentro del modelo definido; no entrega por sí misma una orientación exacta ni un conocimiento perfecto del ruido. En la práctica se usa una estimación de R y de las correcciones disponibles. Esta diferencia entre relación matemática y variables conocidas explica por qué una fórmula correcta puede producir un resultado deficiente con entradas mal caracterizadas.
Una comprobación didáctica consiste en escribir junto a cada vector sus coordenadas y unidades. Dos señales pueden estar expresadas en metros por segundo al cuadrado y, aun así, pertenecer a marcos diferentes. Para sumar o comparar componentes hace falta llevarlas a una base común. La misma disciplina resulta necesaria al interpretar fuerzas, velocidades y posiciones en otras herramientas de análisis.
El nombre de los canales tampoco resuelve la orientación anatómica. «Eje x» identifica una dirección definida por el fabricante o el programa; no significa necesariamente anterior, lateral o vertical respecto a la persona. Conviene documentar la relación mediante un dibujo del montaje. La figura del sistema de coordenadas puede evitar interpretaciones equivocadas incluso cuando todos los números del archivo se han exportado correctamente.
Giróscopo, magnetómetro y orientación: funciones complementarias
El giróscopo registra velocidad angular; el magnetómetro, componentes del campo magnético local. Ninguno entrega automáticamente la orientación anatómica completa de una articulación. Su combinación con otras observaciones puede ayudar a estimarla, siempre que se expliciten las unidades, las referencias y las condiciones bajo las que se interpreta cada señal.
Para un giro ideal alrededor de un eje fijo, la orientación angular puede calcularse acumulando la velocidad angular en el tiempo. Si una velocidad constante hipotética de 0,5 rad/s se mantiene durante dos segundos, el cambio angular es un radián. Este ejemplo permite revisar unidades y signos sin asumir que una pierna real gira siempre alrededor de un único eje inmóvil.
En tres dimensiones, la actualización de la orientación requiere respetar la geometría de las rotaciones. Integrar tres canales y llamarlos directamente tres ángulos independientes puede dar una descripción incorrecta cuando cambian los ejes. Matrices y cuaterniones son formas de representar esa orientación; su presencia en un programa indica una decisión matemática, no una demostración automática de validez biomecánica.
El magnetómetro añade una observación del campo local. Cerca de estructuras o materiales que lo alteran, esa observación puede diferir de la referencia esperada por el estimador. Por ello, una corrección magnética no merece confianza únicamente porque produzca una orientación estable. Debe examinarse su coherencia con el ambiente y con las demás entradas. Sabatini analiza este problema en la estimación inercial y magnética [5, p. 1512].
Un conjunto llamado «de nueve ejes» suele reunir tres canales de acelerometría, tres de giróscopo y tres de magnetómetro. No significa que el cuerpo disponga de nueve direcciones espaciales independientes, ni que se conozca su posición absoluta. Para interpretar las prestaciones interesa revisar qué variables exporta el dispositivo y qué algoritmo las genera, además del número de canales anunciado.
Deriva: cómo un error pequeño puede crecer al integrar
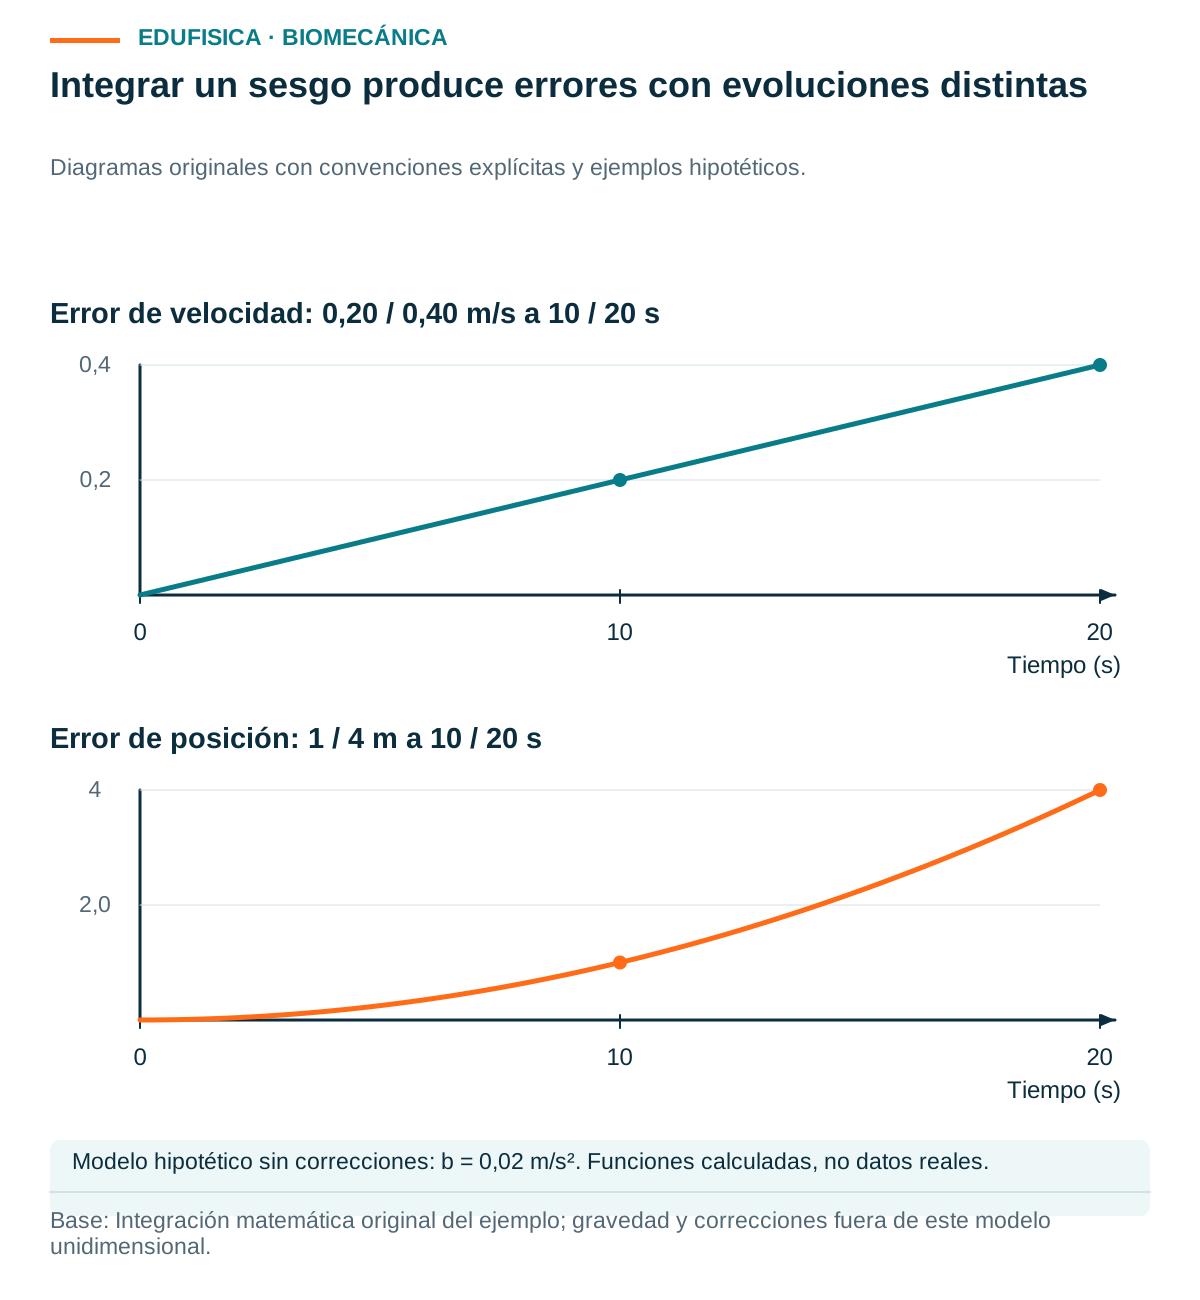
La integración acumula información a lo largo del tiempo y también acumula ciertos errores. Un sesgo constante en aceleración produce un error creciente en velocidad y otro que crece cuadráticamente en posición, bajo un modelo simple. La deriva debe interpretarse según el proceso de cálculo y las correcciones aplicadas.
Consideremos un ejemplo hipotético de movimiento unidimensional con un sesgo constante b, sin ninguna corrección y con condiciones iniciales exactas. Integrar ese sesgo durante un tiempo T produce un error de velocidad proporcional a T. Integrarlo una segunda vez produce un error de posición proporcional al cuadrado del tiempo. La magnitud depende de las unidades y del supuesto de constancia.
Con un sesgo hipotético de 0,02 m/s², a los diez segundos el error de velocidad sería 0,20 m/s y el de posición, un metro. A los veinte segundos serían 0,40 m/s y cuatro metros. Son resultados de este modelo, no valores esperados para todas las IMU. Una estimación que introduce observaciones de apoyo u otras restricciones ya no sigue necesariamente esta evolución sin correcciones.
La compensación de gravedad también puede dejar un componente residual cuando la orientación se estima con error. En un ejemplo geométrico ideal, una inclinación equivocada de un grado proyecta aproximadamente 0,171 m/s² de la gravedad en una dirección horizontal. Si esa componente se tratara como aceleración constante durante diez segundos, el doble integrado alcanzaría alrededor de 8,56 metros de error de posición.
Ese cálculo ilustra sensibilidad, no describe un experimento de marcha. Su interés está en mostrar que el problema no se reduce al ruido visible de un canal. Una señal aparentemente lisa puede conservar un sesgo relevante o una compensación de gravedad incorrecta. Antes de confiar en una trayectoria integrada hay que revisar qué información limita el crecimiento del error.
También puede acumularse un error angular al integrar un sesgo del giróscopo. Para un eje fijo, un sesgo hipotético de 0,5 grados por segundo generaría diez grados en veinte segundos sin correcciones. La unidad temporal debe mantenerse explícita: confundir grados por segundo con radianes por segundo cambia el cálculo por un factor considerable, aunque la curva conserve su forma.
Calibración instrumental y alineación anatómica: dos problemas distintos
Calibrar el instrumento caracteriza su respuesta frente a referencias conocidas; alinearlo anatómicamente establece su relación con el segmento corporal. Una buena corrección del sesgo electrónico no determina dónde está el eje de flexión de la rodilla. Separar ambos procedimientos permite identificar qué error se está corrigiendo y cuál permanece.
El sesgo es una desviación del nivel esperado; el factor de escala relaciona el cambio de lectura con el cambio de la magnitud. También puede existir sensibilidad cruzada entre ejes. Una comprobación estática en diferentes orientaciones puede ayudar a caracterizar la respuesta del acelerómetro, según el procedimiento apropiado para el equipo. No conviene convertir una prueba informal en una calibración completa sin revisar sus referencias y su incertidumbre.
La alineación sensor-segmento tiene otra finalidad. Un dispositivo sobre el muslo posee sus propios ejes; el modelo anatómico define otros. Para relacionarlos hace falta una transformación. Puede obtenerse mediante una postura de referencia, movimientos de calibración u otro procedimiento contrastado. La elección afecta a la interpretación del ángulo y debe quedar registrada junto con el montaje.
Supongamos, como ejemplo hipotético, que el sensor se coloca girado veinte grados respecto al eje elegido para el segmento. Si el programa interpreta sus ejes como anatómicos sin corregir esa relación, trasladará el error de montaje a las variables calculadas. Volver a medir el sesgo eléctrico no corrige necesariamente esos veinte grados: la causa pertenece a una transformación geométrica distinta.
En un informe reproducible interesa conservar el esquema de ejes, la postura usada, el procedimiento de fijación y las transformaciones aplicadas. No basta con escribir «calibrado». Esa palabra puede ocultar operaciones muy diferentes. Documentarlas permite comparar sesiones, revisar un resultado inesperado y decidir si es posible utilizar una medida obtenida con otro montaje.
Weygers y colaboradores identifican en su revisión metodológica la relación entre ruido, sesgo, integración, alineación anatómica y condiciones iniciales [6, pp. 16–17]. La necesidad de información adicional depende de la aplicación. Un procedimiento construido bajo ciertos supuestos de movimiento no debe interpretarse como una solución indistinta para todas las acciones o poblaciones.
Fijación y localización: el sensor mide el movimiento de su propio emplazamiento
El lugar de fijación define qué movimiento registra el dispositivo y cómo se relaciona con el modelo corporal. Incluso sobre un mismo segmento, dos emplazamientos pueden presentar aceleraciones diferentes durante una rotación. Además, el movimiento relativo entre sensor y cuerpo añade una diferencia que debe distinguirse del movimiento anatómico buscado.
En un modelo ideal de segmento rígido que gira, un punto alejado del eje no tiene necesariamente la misma aceleración lineal que otro más cercano. Esto no convierte a uno de los sensores en defectuoso. Ambos pueden registrar correctamente magnitudes distintas en sus posiciones. La elección del emplazamiento debe corresponder a la variable que se quiere reconstruir y al modelo utilizado para hacerlo.
Si un dispositivo se mueve respecto al segmento, el registro reúne cambios del segmento y cambios del montaje. Una correa que se afloja puede alterar la relación geométrica previamente establecida. También la fijación sobre tejidos blandos exige considerar que el sistema instrumental no está unido directamente al hueso. La consistencia entre sesiones debe revisarse, especialmente cuando se interpretan diferencias pequeñas.
En un ejemplo hipotético, dos grupos registran una acción con un sensor en el calzado y otro en la región lumbar. Comparar los picos de ambos como si representaran la misma aceleración corporal sería una decisión incorrecta. Antes de calcular una diferencia porcentual hace falta precisar qué punto se observa, cómo están orientados los ejes y qué transformación permitiría comparar variables equivalentes.
La reproducción del montaje puede describirse con una fotografía propia autorizada, un dibujo y referencias anatómicas claras. Para una práctica docente es preferible una localización comprensible y repetible a un nombre ambiguo como «en la pierna». Ese registro sirve también para revisar si la señal cambió por la acción o por una modificación inadvertida del dispositivo.
La organización de la tarea debe cuidar la libertad de movimiento y el contexto de uso. Un sensor puede resultar pertinente para observar una acción acordada y poco apropiado para otra en la que el montaje interfiera. La elección de la herramienta forma parte del diseño de la medición; no es una obligación tecnológica que deba mantenerse cuando dificulta la propia actividad.
Cómo se estima un ángulo articular con dos sensores
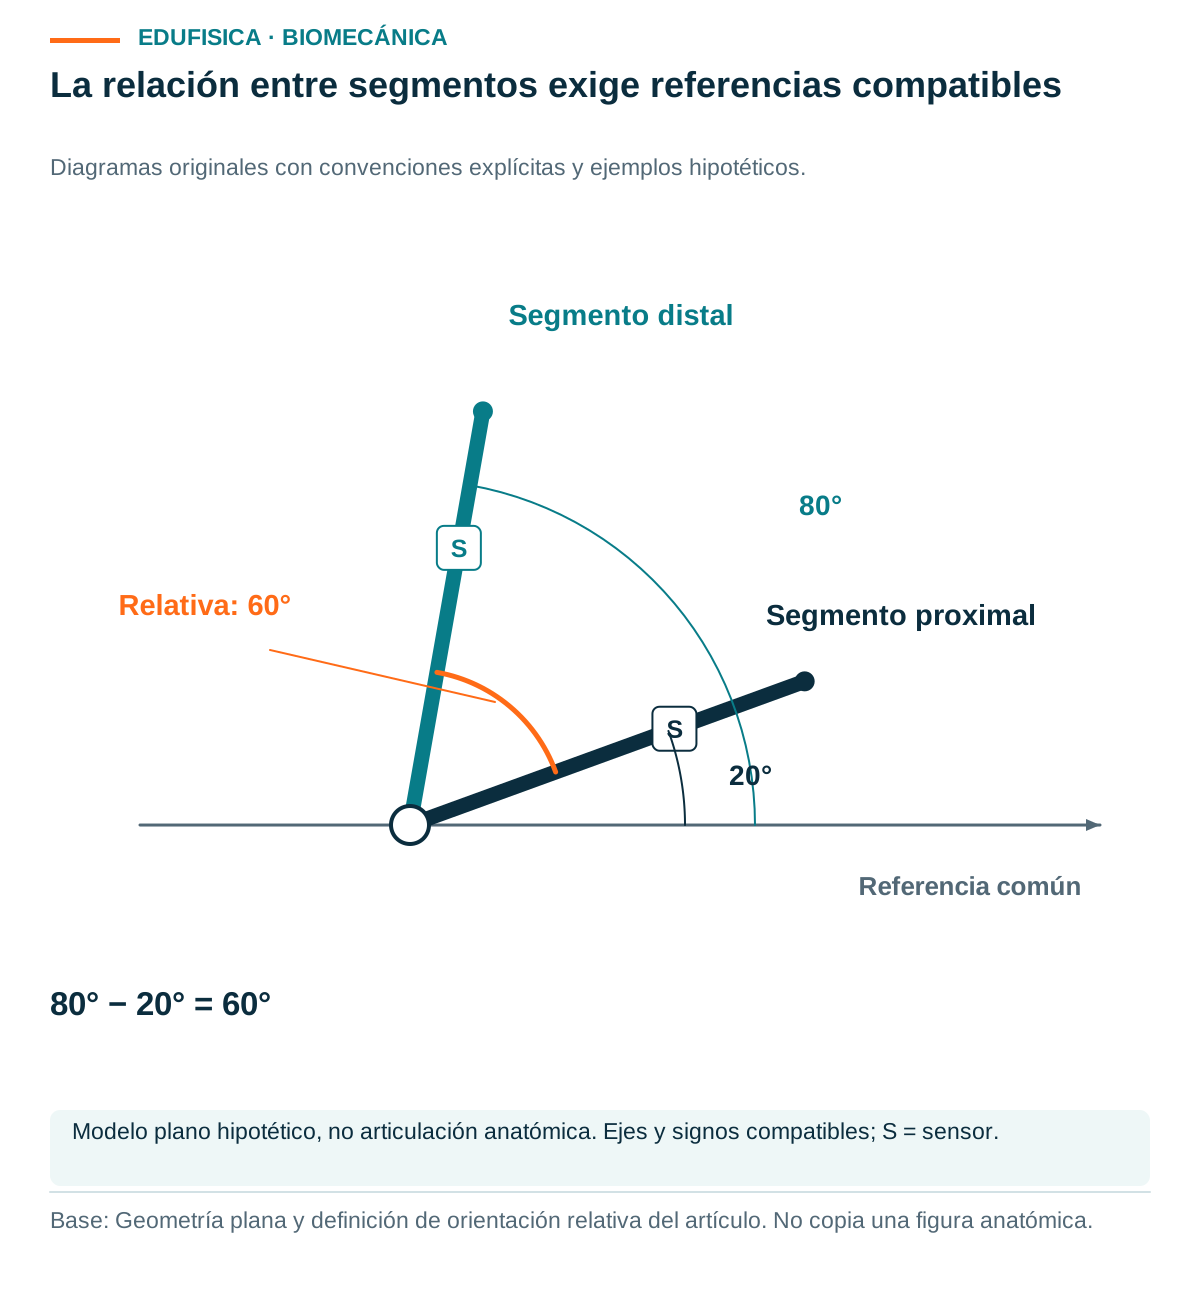
Un ángulo articular describe una relación entre segmentos, no la orientación aislada de un sensor. Dos IMU pueden aportar estimaciones de orientación proximal y distal; para convertirlas en movimiento articular hay que expresar sus relaciones en marcos consistentes y aplicar la convención anatómica elegida para describir la articulación.
En un ejemplo bidimensional ideal, ambos segmentos se orientan respecto al mismo eje del entorno. El proximal forma veinte grados y el distal, ochenta. La diferencia orientada es sesenta grados. El cálculo es válido para esas definiciones, pero llamar al resultado «flexión de rodilla» requiere además especificar la postura de referencia y la convención que relaciona los ejes con la anatomía.
En tres dimensiones no es suficiente restar tres ángulos del programa componente a componente. La orientación relativa puede representarse mediante el producto de la transpuesta de la rotación proximal y la rotación distal. Aquí ambas matrices transforman coordenadas de sus segmentos al mismo marco del entorno; el producto expresa el marco distal respecto al proximal.
Las letras P y D identifican los segmentos proximal y distal; W identifica el entorno. La obtención posterior de ángulos depende de la secuencia y del sistema articular adoptados. Esas elecciones deben acompañar a los resultados, porque dos descripciones angulares pueden representar una misma orientación con números diferentes cuando utilizan convenciones distintas.
Los errores de las dos estimaciones también intervienen en el resultado relativo. Por eso una orientación segmentaria satisfactoria no equivale por sí misma a un ángulo articular igualmente satisfactorio. Una valoración debe examinar la variable final que se pretende utilizar. No basta con validar un canal del sensor y dar por comprobadas todas las salidas que el programa calcula a partir de él.
Para enseñar esta diferencia, pueden construirse dos segmentos de cartón con ejes dibujados. El alumnado describe primero cada orientación respecto a una mesa y después la relación entre ambos. Este ejemplo hipotético de aula permite reconocer por qué una articulación exige dos referencias. No simula un análisis clínico ni atribuye al modelo plano la complejidad de una rodilla humana.
Frecuencia de muestreo, rango y sincronización: condiciones de la señal
La frecuencia de muestreo define cuántas observaciones se registran por segundo; el rango delimita las magnitudes que el instrumento puede representar. Ambas características deben corresponder a la señal y a la pregunta. La sincronización añade otra condición: comparar canales o herramientas exige saber si sus registros pertenecen al mismo instante.
Si las observaciones se obtienen cada 0,01 segundos con intervalo constante, la frecuencia es cien hercios. Esto significa cien muestras por segundo, no cien movimientos corporales por segundo. El intervalo temporal debe comprobarse en los datos cuando la adquisición, la transmisión o el almacenamiento pueden modificarlo. Un nombre de configuración no prueba que todas las muestras hayan llegado regularmente.
El muestreo puede confundir componentes de frecuencia diferentes cuando no se cumplen las condiciones necesarias para distinguirlas. En el caso ideal de señales limitadas en banda, el criterio de Nyquist relaciona la frecuencia de muestreo con la frecuencia máxima que se pretende reconstruir. Esta relación matemática no determina una configuración universal para caminar, saltar, golpear o medir impactos.
El rango también merece atención. Cuando una magnitud excede la capacidad configurada, puede producirse saturación y perderse información del pico. Un registro truncado no recupera automáticamente la magnitud original al suavizarlo. En un ejemplo hipotético, dos acciones que superan el mismo límite podrían mostrar picos iguales, aunque sus magnitudes reales fueran distintas. La igualdad de la cifra sería entonces una propiedad instrumental.
Para comparar un ángulo calculado con otra herramienta, interesa alinear las series temporalmente. Un retraso puede producir diferencias considerables durante una acción rápida aunque los valores en condiciones estáticas sean cercanos. La latencia del resultado también importa si se pretende ofrecer información durante la ejecución: una salida obtenida después del evento responde a un uso distinto de una corrección en tiempo real.
Por tanto, un protocolo debe registrar frecuencia, rango, unidades, marcas temporales y procedimiento de sincronización. Estas decisiones permiten interpretar qué parte de la señal puede observarse y qué parte queda fuera de la medición. Elegir más muestras o un rango mayor no resuelve por sí solo problemas de fijación, alineación o validez del algoritmo.
Filtrado y fusión: mejorar una estimación exige conocer sus supuestos
Filtrar modifica la señal según una regla; fusionar combina información de varias entradas o modelos. La utilidad de ambas operaciones depende del objetivo. Una curva más suave puede facilitar la lectura, pero su apariencia no demuestra que conserve el pico, el momento de un evento o la orientación que interesa medir.
Un filtro puede reducir fluctuaciones rápidas y cambiar la forma o el tiempo de componentes relevantes. Para valorar el efecto conviene conservar el registro original y comparar la salida con una referencia apropiada. En una tarea centrada en el momento del contacto, modificar la localización temporal del evento puede ser tan importante como modificar su magnitud.
La fusión de sensores no consiste simplemente en promediar números de unidades distintas. La velocidad angular y la fuerza específica aportan observaciones relacionadas mediante un modelo de orientación. El estimador utiliza esas relaciones y las incertidumbres asignadas. Debe explicarse qué información considera fiable en cada condición y cómo responde cuando una observación deja de ser compatible con sus supuestos.
Si una aceleración de traslación considerable se interpreta exclusivamente como gravedad, puede alterar la estimación de inclinación. Este ejemplo geométrico señala un problema de identificación: el mismo registro requiere interpretar componentes con orígenes diferentes. El comportamiento del estimador frente a esa situación debe evaluarse en las acciones que se pretenden estudiar, no deducirse solo de su resultado en reposo.
El filtro de Kalman y otros métodos de estimación aportan formas de combinar modelo y observaciones. El resultado sigue dependiendo de las entradas y de los supuestos especificados. Cambiar un algoritmo puede modificar el error sin cambiar el sensor físico; cambiar el sensor puede modificar el error sin cambiar el algoritmo. Conviene identificar ambos componentes en la evaluación.
Para una práctica docente, una comparación clara puede mostrar señal original, operación aplicada y variable resultante en tres paneles. No se necesita simular precisión ni utilizar una curva inventada como si fuera un registro real. Un ejemplo cualitativo identificado permite estudiar el efecto del procedimiento; una conclusión sobre una persona exige datos obtenidos y analizados para ese propósito.
Validez, fiabilidad y error: cómo comprobar una medición
La validez examina la correspondencia de una medida con el criterio pertinente; la fiabilidad examina su consistencia bajo condiciones definidas. Una herramienta puede repetir una desviación de manera estable. Por eso ambas propiedades deben interpretarse por separado y acompañarse de medidas de error apropiadas para la variable y el uso previstos.
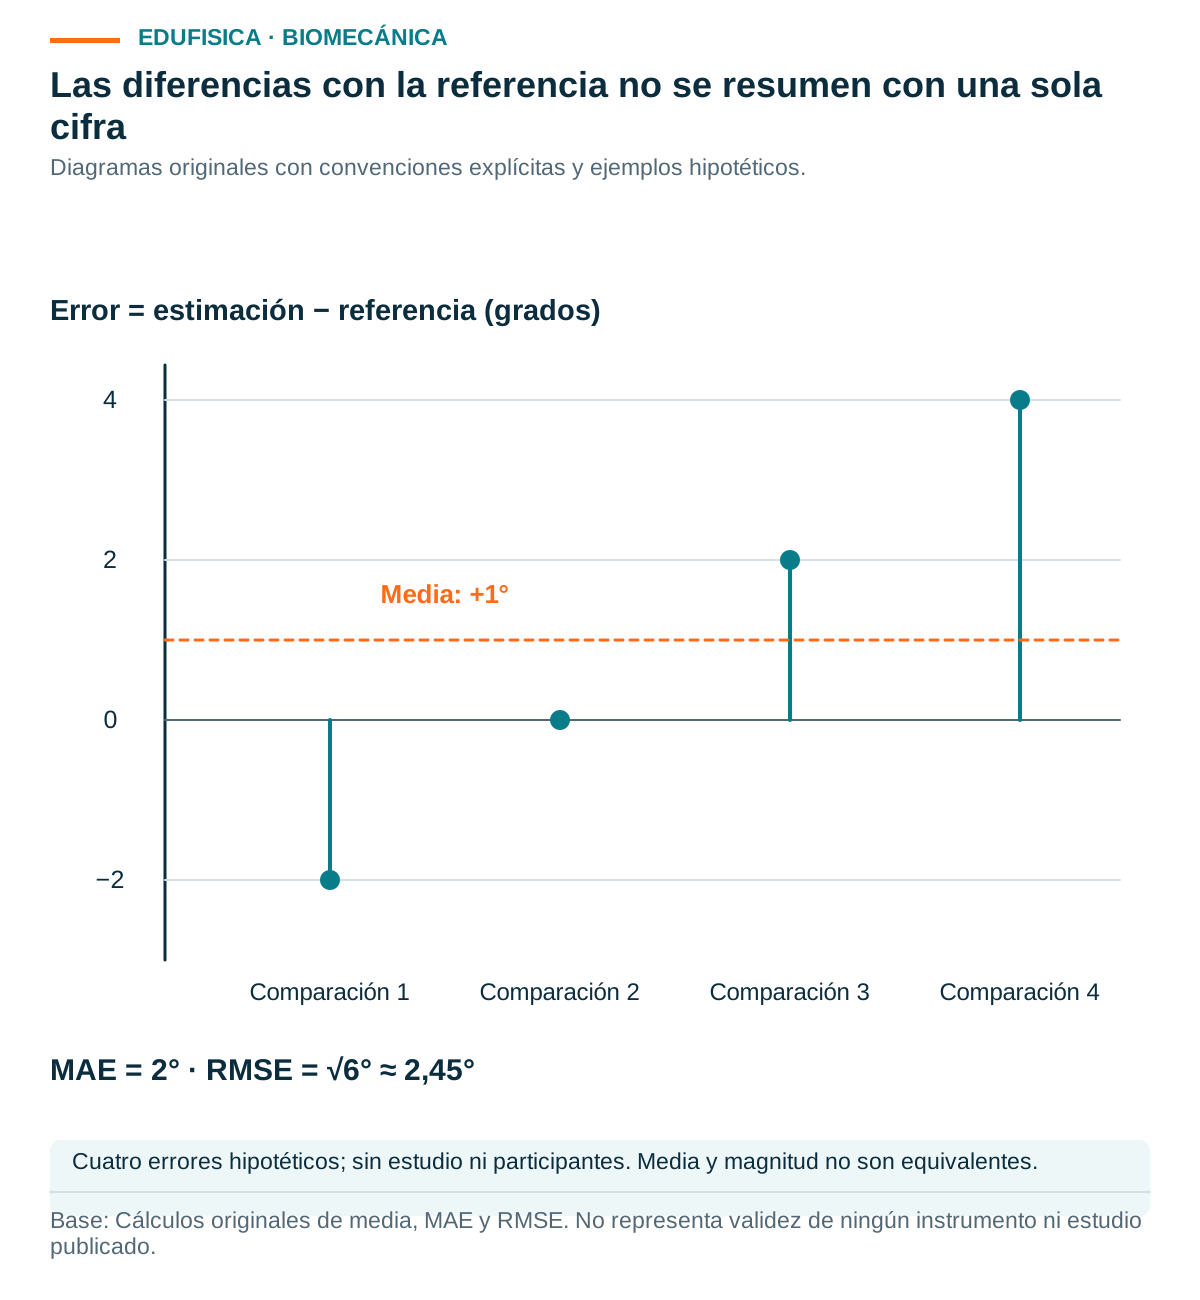
Para un ejemplo hipotético, se comparan cuatro ángulos calculados con cuatro ángulos de referencia en instantes correspondientes. Las diferencias, definidas como estimación menos referencia, son −2, 0, +2 y +4 grados. La media de las diferencias es +1 grado: describe un sesgo medio positivo en este pequeño conjunto construido para explicar el cálculo.
El error absoluto medio, MAE, vale dos grados. La raíz del error cuadrático medio, RMSE, es la raíz de seis, aproximadamente 2,45 grados. El cálculo utiliza grados en las diferencias y conserva grados en ambos resultados. Son descripciones de cuatro valores hipotéticos, no estimaciones del rendimiento de una IMU disponible en el mercado.
Una correlación alta tampoco demuestra ausencia de sesgo. Si todos los valores estimados fueran cinco grados mayores que las referencias y variaran paralelamente a ellas, la asociación podría ser alta mientras la diferencia sistemática permaneciera. Esta situación matemática permite comprender por qué una evaluación debe incluir información sobre diferencias, además de la relación entre las variaciones de las series.
La referencia tiene su propio procedimiento y sus limitaciones. Comparar dos herramientas exige definir ejes, variable, eventos y tratamiento de la señal de manera compatible. Si una entrega orientación segmentaria y otra un ángulo articular, la comparación no está resuelta por expresarlas ambas en grados. Primero hay que verificar que representan la misma magnitud.
La utilidad práctica del error depende de la decisión. Un error de varios grados puede resultar decisivo si la comparación busca una diferencia pequeña y menos relevante para otra pregunta más amplia. El criterio de aceptación debe justificarse para el propósito, no deducirse del número de decimales que presenta la pantalla. Una cifra detallada puede tener una incertidumbre mayor que su último dígito.
Qué respalda la investigación sobre marcha y acciones deportivas
La investigación evalúa variables y tareas concretas, no una validez general de todas las IMU. Distinguir población, actividad, sensor, algoritmo y referencia permite interpretar los resultados. La evidencia obtenida para el tiempo medio de un paso no debe trasladarse automáticamente a una rotación articular pequeña o a una acción deportiva rápida.
Kobsar y colaboradores revisaron la validez concurrente y la fiabilidad de medidas durante marcha a nivel en adultos sanos. Encontraron resultados favorables para varios promedios espaciotemporales, mientras recomendaron cautela con variabilidad y simetría. También señalaron limitaciones metodológicas y problemas de interpretación cuando solo se comunica correlación o diferencia media [4]. El ámbito de esa revisión es la marcha estudiada, no cualquier población o actividad.
La revisión metodológica de Weygers y colaboradores relaciona la estimación de cinemática de miembros inferiores con las características de la aplicación y sus supuestos. Los modelos de articulación, la información inicial y las restricciones utilizadas intervienen en el resultado [6]. Esto ayuda a entender por qué un sistema diseñado para cierta acción puede requerir una evaluación diferente al cambiarla.
He y colaboradores, en una revisión disponible en línea desde agosto de 2026 y asignada al volumen de enero de 2027, examinaron aterrizajes y cambios de dirección. Comunicaron resultados favorables para ángulos de rodilla en el plano sagital y resultados variables para otras medidas y planos [3]. La revisión evalúa medición; no demuestra que utilizar una IMU reduzca por sí mismo las lesiones.
Como criterio de lectura, puede organizarse cada resultado en una pregunta precisa: ¿qué variable se midió?, ¿durante qué acción?, ¿frente a qué referencia?, ¿con qué montaje? Este esquema permite evitar una transferencia injustificada entre tareas. No es equivalente medir un promedio temporal en una caminata regular y estimar un componente angular pequeño durante un cambio de dirección.
La comparación entre estudios también requiere identificar qué se mantiene y qué cambia. Si varían sensor, algoritmo, fijación y referencia simultáneamente, una diferencia de resultados no puede atribuirse a uno solo de esos factores sin un análisis que lo permita. El dato publicado puede orientar la elección de un procedimiento, pero su alcance depende del diseño que lo produjo.
Diseñar un protocolo que corresponda a la pregunta
Un protocolo coherente comienza por la variable que se necesita y la decisión que se quiere apoyar. Después selecciona el montaje y el tratamiento de la señal. Esta secuencia permite identificar referencias pertinentes y evita acumular indicadores disponibles en el programa que no responden a la pregunta inicial del análisis.
En una situación hipotética de aula, el objetivo podría ser comparar la duración de una secuencia de pasos antes y después de una modificación de ritmo acordada. La pregunta debe conservar el mismo significado en ambas condiciones. Si cambia el punto de fijación o el algoritmo de detección entre registros, aparece una diferencia instrumental que puede confundirse con el efecto de la tarea.
| Decisión del protocolo | Información que debe quedar explícita | Problema que permite revisar |
|---|---|---|
| Variable principal | Definición, unidades y evento o intervalo de interés | Comparaciones entre magnitudes distintas |
| Montaje | Segmento, localización, ejes y fijación | Cambios geométricos o movimiento relativo |
| Adquisición | Rango, muestreo y marcas temporales | Saturación, pérdida de muestras y sincronización |
| Procesamiento | Correcciones, filtros y versión del procedimiento | Diferencias producidas por el análisis |
| Evaluación | Referencia y medidas de error pertinentes | Alcance de las decisiones basadas en el resultado |
La repetición del procedimiento interesa tanto como la repetición de la acción. Si se retira y recoloca el sensor entre sesiones, la comparación incluye la reproducibilidad de esa recolocación. Si se mantiene colocado, responde a una condición diferente. Es conveniente describirla de manera expresa, porque ambos diseños pueden producir resultados distintos aun estudiando una misma variable.
La gestión de los datos también forma parte del protocolo. Un identificador de sesión permite relacionar montaje, tarea y registro sin exponer innecesariamente la identidad del estudiante. El acceso y la conservación deben ajustarse a las condiciones de la actividad. Registrar más información personal no mejora por sí mismo la definición de la variable ni la calidad de una medición biomecánica.
Cuando la herramienta se incorpora a la evaluación de la competencia motriz, sus indicadores deben interpretarse junto con la tarea y los criterios educativos. Un dato instrumental describe una dimensión particular. La comprensión de consignas, la adaptación a una situación o la cooperación requieren observaciones pertinentes, y no pueden sustituirse automáticamente por un pico de aceleración.
Cuatro situaciones hipotéticas para interpretar una IMU
Las situaciones siguientes permiten trabajar decisiones de interpretación sin atribuir los números a un estudio o a una persona real. Cada caso identifica una pregunta, el supuesto que hace posible el cálculo y una comprobación pertinente. Su finalidad es aprender a distinguir una magnitud registrada de la explicación que se propone.
Sensor quieto: una lectura de gravedad no significa desplazamiento
Un dispositivo hipotético permanece inmóvil con su eje vertical alineado hacia arriba y registra aproximadamente +9,81 metros por segundo al cuadrado en ese canal. La pregunta consiste en decidir si el dato implica que el objeto acelera hacia arriba. Para responder hay que distinguir fuerza específica, aceleración de traslación y gravedad.
El modelo ideal establece aceleración de traslación nula y gravedad negativa. La lectura positiva corresponde a su diferencia según los signos elegidos. Una comprobación pertinente sería identificar qué variable exporta el programa: algunos sistemas ofrecen el registro del acelerómetro y otros una estimación con gravedad compensada. Comparar ambas salidas sin conocer esa operación puede producir una contradicción aparente.
La variante didáctica consiste en cambiar solo la orientación del sistema dibujado y proyectar el mismo vector sobre nuevos ejes. El alumnado explica por qué cambian componentes sin atribuir un nuevo desplazamiento. El criterio de comprensión es identificar variable y marco de referencia; no alcanzar un valor instrumental prefijado ni realizar pruebas de caída libre.
Un sesgo constante: la trayectoria integrada depende del tiempo
Una aceleración hipotética contiene un sesgo constante de 0,02 metros por segundo al cuadrado. Se integra sin correcciones durante diez y veinte segundos, con condiciones iniciales exactas. La pregunta es por qué el error de posición crece más que el de velocidad cuando se duplica el tiempo del cálculo.
El error de velocidad se duplica de 0,20 a 0,40 metros por segundo; el de posición pasa de uno a cuatro metros. La diferencia procede de integrar dos veces un término constante. Para revisar una trayectoria real habría que examinar además orientación, condiciones iniciales y correcciones utilizadas. Este caso no permite asignar esos errores a un dispositivo concreto.
Como variante, puede compararse un cálculo con sesgo nulo y otro con sesgo distinto manteniendo el resto de supuestos. Esa modificación permite separar la matemática del error de las prestaciones comerciales. El criterio de comprensión es explicar por qué una desviación aparentemente pequeña tiene efectos acumulados y qué información adicional se necesitaría para evaluar un sistema real.
Dos orientaciones: describir el segmento no equivale a describir la articulación
Dos segmentos hipotéticos se orientan veinte y ochenta grados respecto al mismo eje de un modelo plano. La pregunta es cuál es su orientación relativa y qué falta para interpretar ese resultado anatómicamente. La resta es posible porque ambos valores utilizan el mismo marco y una convención angular compatible.
La diferencia es sesenta grados bajo la definición adoptada. Para llamarla flexión de una articulación hace falta precisar ejes anatómicos y postura de referencia. Si un sensor queda desalineado respecto al segmento, debe incluirse esa transformación. Una variante cambia el ángulo de montaje sin cambiar los segmentos, para mostrar qué parte del resultado procede del instrumento.
El criterio de comprensión es dibujar los tres marcos: entorno, sensor y segmento. Después se describe cuál relaciona cada operación. Al pasar a tres dimensiones, la explicación debe reconocer que el producto de rotaciones conserva información que la resta informal de tres canales angulares puede perder. El modelo plano ayuda a comprender la relación, sin reemplazar la definición anatómica tridimensional.
Cuatro diferencias angulares: una media pequeña puede ocultar errores mayores
Cuatro comparaciones hipotéticas entre estimación y referencia producen diferencias de menos dos, cero, más dos y más cuatro grados. La pregunta es si una diferencia media de un grado describe suficientemente la correspondencia. La respuesta exige examinar tanto la dirección de los errores como sus magnitudes, sin confundir compensación entre signos con precisión.
Los valores negativos y positivos se compensan parcialmente en la media. El error absoluto medio es dos grados y la raíz del error cuadrático medio, aproximadamente 2,45 grados. Cada medida responde a una pregunta diferente. Una comprobación pertinente conserva las cuatro diferencias y revisa su relación con la variable, en vez de reducir inmediatamente el conjunto a una única cifra.
La variante añade el mismo valor constante a todas las estimaciones y estudia cómo cambia el sesgo. No hace falta inventar una muestra de participantes ni asignar significación estadística al ejercicio. El criterio de comprensión es distinguir una descripción de estos datos hipotéticos de una evaluación instrumental, que necesitaría diseño, referencia y condiciones de medida documentadas.
Qué decisiones pueden apoyarse en un resultado y cuáles requieren otra información
Una medición resulta útil cuando su significado corresponde a la decisión planteada y su error se ha examinado para ese uso. La IMU puede aportar información temporal o cinemática; interpretar fuerzas internas, causas de dolor o adaptación fisiológica requiere otras entradas. El alcance debe conservarse al comunicar los resultados.
Si un registro muestra un cambio de orientación segmentaria, todavía queda por explicar qué lo produjo y qué relevancia tiene para la tarea. Podría relacionarse con la ejecución, con el montaje o con el procesamiento. Antes de proponer una modificación docente interesa revisar esas posibilidades mediante la información disponible. Una diferencia entre dos números no identifica por sí misma un mecanismo causal.
En un seguimiento deportivo, el procedimiento puede responder a una pregunta repetible sobre una acción acordada. La comparación gana claridad si mantiene definiciones y condiciones instrumentales, y si comunica el error junto con el cambio observado. La tentación de asignar significado a cualquier indicador exportado debe reemplazarse por una selección ligada al propósito del análisis.
El contexto fisiológico requiere todavía otra escala de interpretación. Una señal mecánica no mide directamente consumo de oxígeno, fatiga central ni una adaptación muscular. Estas cuestiones pueden relacionarse con el movimiento, pero necesitan variables y procedimientos pertinentes. La sección de fisiología del ejercicio permite estudiar esas relaciones sin convertir una lectura de aceleración en una explicación completa del estado corporal.
Para el lector de un informe, una presentación útil identifica variable, unidades, condiciones, tratamiento y comparación. A partir de ahí se diferencia lo observado de lo interpretado. Esta manera de comunicar mantiene visible el recorrido de la medición y permite revisar una decisión cuando cambia la tarea, la población o el procedimiento utilizado.
Preguntas frecuentes sobre sensores inerciales y acelerometría
Las dudas más habituales proceden de utilizar como equivalentes el sensor, el registro y el resultado calculado. Las respuestas siguientes recuperan sus diferencias con ejemplos de unidades y referencias. La elección de un dispositivo debe corresponder a la variable y al procedimiento evaluado, además de las funciones que anuncia su programa.
¿Qué es una IMU y qué sensores suele contener?
Una IMU es una unidad de medición inercial que suele integrar acelerómetros y giróscopos en tres ejes. Algunos conjuntos añaden magnetómetros. Los registros permiten alimentar estimaciones de movimiento y orientación, pero no entregan automáticamente posición absoluta ni ángulos anatómicos válidos para cualquier tarea. Es necesario conocer el procesamiento y su evaluación.
¿Un acelerómetro mide directamente el desplazamiento?
El acelerómetro registra fuerza específica, no desplazamiento. Estimar posición requiere transformar coordenadas, tratar la gravedad y disponer de condiciones iniciales y correcciones apropiadas. La integración puede acumular errores. Por ello, una trayectoria calculada debe evaluarse como resultado del procedimiento completo, y no considerarse una lectura directa del dispositivo.
¿Por qué un acelerómetro marca gravedad cuando está quieto?
Porque la fuerza específica y la aceleración de traslación tienen definiciones distintas. En reposo sobre un apoyo, el modelo ideal puede registrar una magnitud cercana a una gravedad aunque la traslación sea nula. Su reparto entre canales depende de la orientación; una salida con gravedad compensada corresponde a otra operación del programa.
¿Dos IMU permiten conocer el ángulo de una articulación?
Pueden aportar estimaciones de orientación de segmentos que se relacionan mediante un modelo y una convención anatómica. Es necesario establecer alineación, referencias y procesamiento compatibles. La orientación relativa no prueba por sí misma validez del ángulo final: este debe contrastarse para la tarea, el montaje y la variable que se utilizarán.
¿Una señal más suave significa que la medición es más exacta?
La suavidad describe el aspecto o contenido de una señal, pero no demuestra cercanía a una referencia. Un filtro puede cambiar picos y tiempos de eventos. La exactitud debe examinarse mediante comparaciones y medidas de error pertinentes, conservando el significado de la variable y las condiciones del procedimiento utilizado.
Referencias bibliográficas
Las referencias reúnen fundamentos instrumentales y revisiones sobre estimación de orientación, cinemática articular y evaluación de medidas. Los ejemplos numéricos y situaciones didácticas son hipotéticos y permiten comprobar operaciones definidas en el texto. Los resultados de investigación conservan las tareas, variables y poblaciones que sus autores estudiaron.
- Gámez, J., Garrido, D., Montaner, C., & Alcántara, E. (2008). Aplicaciones tecnológicas para el análisis de la actividad física para el rendimiento y la salud. En M. Izquierdo (Dir.), Biomecánica y bases neuromusculares de la actividad física y el deporte. Editorial Médica Panamericana. Sistema de acelerometría, pp. 188–189.
- Hall, S. J. (2015). Basic biomechanics (7.ª ed.). McGraw-Hill Education. Acelerometría, p. 49.
- He, Z., Shen, C., Ye, B., & Zhu, H. (2027). Validity and reliability of inertial measurement units on lower limb joint angles during landing and cutting tasks: A systematic review and meta-analysis. Gait & Posture, 131, Article 110629. Publicación en línea: 31 de agosto de 2026. https://doi.org/10.1016/j.gaitpost.2026.110629.
- Kobsar, D., Charlton, J. M., Tse, C. T. F., Esculier, J.-F., Graffos, A., Krowchuk, N. M., Thatcher, D., & Hunt, M. A. (2020). Validity and reliability of wearable inertial sensors in healthy adult walking: A systematic review and meta-analysis. Journal of NeuroEngineering and Rehabilitation, 17, Article 62. https://doi.org/10.1186/s12984-020-00685-3.
- Sabatini, A. M. (2011). Estimating three-dimensional orientation of human body parts by inertial/magnetic sensing. Sensors, 11(2), 1489–1525. https://doi.org/10.3390/s110201489.
- Weygers, I., Kok, M., Konings, M., Hallez, H., De Vroey, H., & Claeys, K. (2020). Inertial sensor-based lower limb joint kinematics: A methodological systematic review. Sensors, 20(3), Article 673. https://doi.org/10.3390/s20030673.