
Una cuerda tira de una barra cerca de su extremo. Si cambia la dirección del tirón, la barra puede girar con más facilidad aunque la cuerda siga unida al mismo sitio. Esa situación permite separar dos medidas que suelen confundirse: la distancia hasta el punto de aplicación y la distancia perpendicular hasta la línea de fuerza. Entenderlas cambia la manera de leer un ejercicio, interpretar una figura muscular y resolver un problema de biomecánica.
¿Cuál es la diferencia entre brazo de palanca y brazo de momento?
La diferencia depende de la convención del autor. Algunos textos llaman brazo de palanca a la distancia perpendicular que también se denomina brazo de momento. Otros distinguen la distancia al punto de aplicación de esa perpendicular. Para comparar explicaciones, conviene identificar la definición y el dibujo antes de discutir el nombre.
En el Atlas de biomecánica muscular, Leal (2021, pp. 17–21) utiliza una distinción útil para estudiar el ángulo de tracción: el brazo de palanca describe la separación entre el eje y el punto donde se aplica la fuerza; el brazo de momento describe la distancia perpendicular a su línea de acción. Bajo una representación plana, ambas medidas coinciden cuando la fuerza actúa perpendicularmente al segmento que une el eje con ese punto. Si cambia la orientación de la fuerza, dejan de coincidir.
Hall (2015, cap. 13), en cambio, presenta el brazo empleado en el cálculo del momento como la distancia perpendicular entre la línea de acción de la fuerza y el eje de rotación. Su uso de lever arm corresponde a esa distancia efectiva. No existe aquí una contradicción mecánica: hay una diferencia de vocabulario que se resuelve leyendo qué representa la variable. Atribuir una única definición obligatoria a todos los libros dificultaría la lectura en lugar de aclararla.
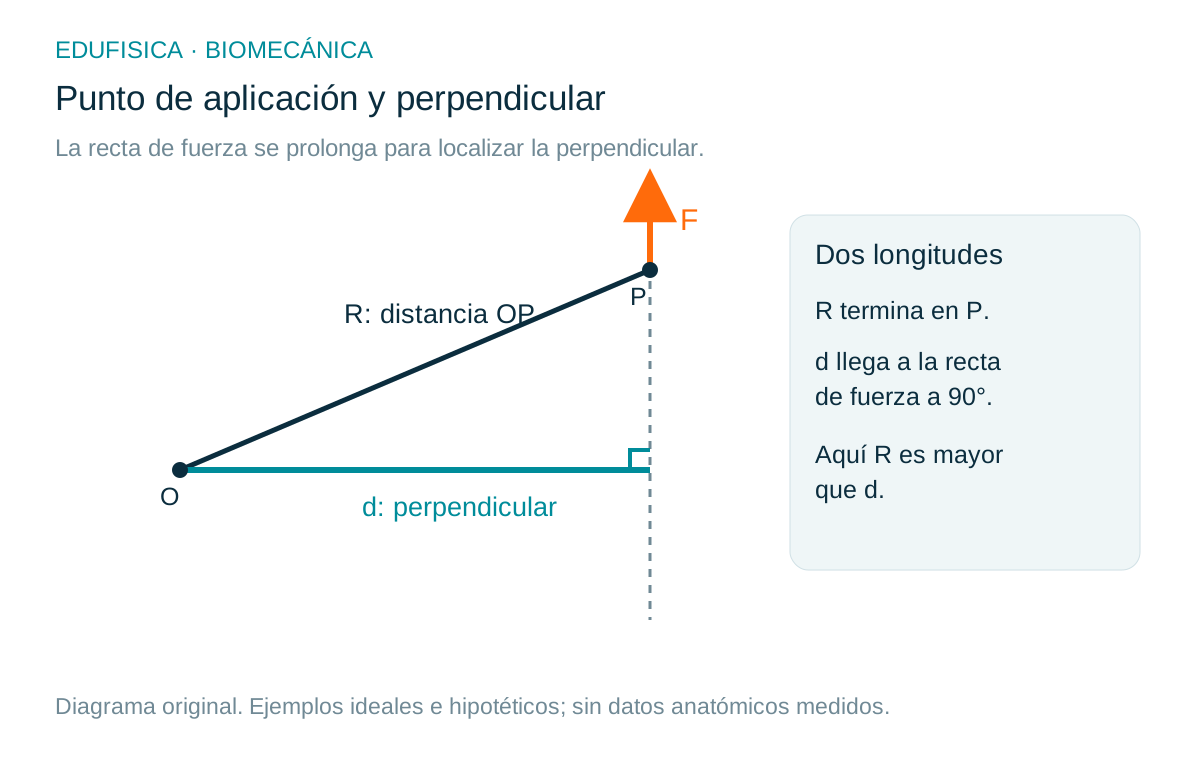
En esta explicación utilizaremos distancia al punto de aplicación, representada por R en el modelo plano, y brazo de momento, representado por d. Cuando aparezca la expresión brazo de palanca, se indicará a cuál de las dos medidas se refiere. Esa precisión resulta especialmente útil al pasar de un manual anatómico a un artículo de ingeniería, donde la misma palabra puede acompañar variables diferentes.
El momento de una fuerza, también llamado torque, expresa su efecto rotatorio respecto a una referencia. El brazo de momento es una longitud; el torque es el producto correspondiente de fuerza y longitud. Por eso se expresan en unidades distintas: metros para d y newton metro para el momento. Decir que alguien tiene «más brazo de momento» no significa, por sí mismo, que produzca más fuerza muscular.
La referencia tampoco puede quedar implícita. Una misma fuerza tiene diferentes momentos si se evalúa respecto a ejes distintos. En el cuerpo, elegir una articulación, un plano y un sentido positivo forma parte del modelo. El análisis debe empezar con esa elección; medir primero una distancia visible y buscar después una articulación que la justifique invierte el procedimiento.
| Expresión o medida | Qué representa | Cómo reconocerla |
|---|---|---|
| Distancia al punto de aplicación, R | Separación entre la referencia y el punto en el modelo plano | Segmento que termina donde se dibuja la fuerza |
| Brazo de momento, d | Distancia perpendicular a la línea de acción en el plano considerado | Segmento perpendicular con marca de ángulo recto |
| Brazo de palanca en la convención de Leal | Distancia al punto de aplicación | Se combina con el seno del ángulo de fuerza |
| Lever arm en el tratamiento de torque de Hall | Distancia perpendicular efectiva | Se multiplica directamente por la magnitud de la fuerza |
Una lectura rigurosa conserva la diferencia entre estas convenciones y las usa para comprobar las ecuaciones. Si un esquema representa la distancia al punto de aplicación y calcula el torque multiplicándola directamente por la fuerza, falta considerar la orientación, salvo que se haya establecido perpendicularidad. Si el esquema ya representa la perpendicular, volver a multiplicar por el seno introduce una corrección doble.
Cómo calcular el brazo de momento en un dibujo plano
En un modelo plano, el brazo de momento se obtiene trazando desde el eje una perpendicular a la línea de acción de la fuerza. Puede calcularse con el seno del ángulo entre la fuerza y el segmento de posición. El procedimiento exige que el eje de giro sea perpendicular al plano analizado.
Consideremos una referencia O y un punto de aplicación P. El segmento OP tiene longitud R. La fuerza se dibuja en P con su dirección y sentido; después se prolonga su recta, porque el pie de la perpendicular puede quedar fuera del segmento visible de la flecha. El ángulo α se mide entre OP y la dirección de la fuerza. Para la magnitud del brazo efectivo se obtiene:
R y d se expresan en metros; α puede darse en grados cuando la calculadora trabaja en ese modo. El valor absoluto indica que aquí se calcula una longitud no negativa. El sentido del momento se determina aparte o se incorpora mediante una expresión con signo. No debe confundirse α con el ángulo articular: coincidirán únicamente si la geometría concreta del modelo hace que representen la misma apertura.
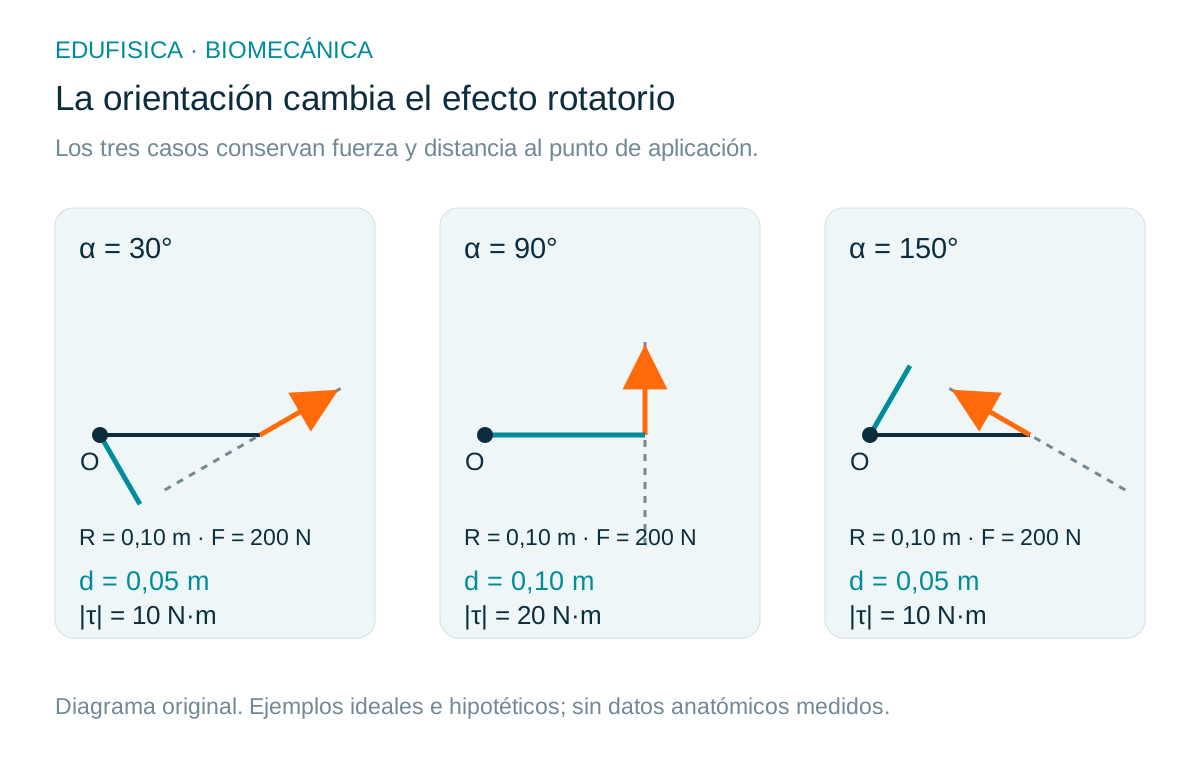
En un ejemplo hipotético, una fuerza de 200 N se aplica a 0,10 m de la referencia. Con α igual a 30°, el brazo de momento mide 0,05 m. El torque tiene magnitud 10 N·m. Con la misma fuerza y la misma distancia R, una orientación de 90° produce d igual a 0,10 m y un torque de 20 N·m. Lo que cambió fue la dirección de la fuerza, no su magnitud ni el sitio de aplicación.
Esta comparación no establece un ángulo óptimo para un músculo real. Mantener F y R constantes es una condición del ejemplo. En una articulación pueden cambiar la trayectoria tendinosa, la tensión muscular, las relaciones con otros segmentos y el eje instantáneo. El cálculo sirve para aislar una relación geométrica; trasladarlo directamente a una recomendación de entrenamiento añadiría supuestos que todavía no se han examinado.
| Ángulo de fuerza α | R | d | Magnitud del torque |
|---|---|---|---|
| 30° | 0,10 m | 0,05 m | 10 N·m |
| 90° | 0,10 m | 0,10 m | 20 N·m |
| 150° | 0,10 m | 0,05 m | 10 N·m |
Los ángulos de 30° y 150° producen la misma magnitud en esta construcción porque sus senos son iguales. Para conocer el sentido de giro hace falta observar la orientación completa de la fuerza y la convención del plano. Una tabla con longitudes positivas conserva información sobre la magnitud, pero no describe toda la dirección del momento.
Si la línea de acción pasa por O, la perpendicular mide cero y esa fuerza no produce momento respecto al eje perpendicular que atraviesa O. Esto no significa que la fuerza desaparezca. Puede contribuir a la reacción de apoyo, a la compresión o al movimiento lineal del sistema. La ausencia de un efecto rotatorio alrededor de una referencia no equivale a ausencia de consecuencias mecánicas.
Para verificar el dibujo, puede utilizarse una escuadra: una rama se alinea con la recta de fuerza y la otra pasa por O. La distancia que se mide sobre esta segunda rama es d. Ese pequeño control evita usar la longitud de una flecha, la separación horizontal entre dos puntos o un segmento anatómico que no responde a la pregunta planteada.
Calcular el momento con coordenadas, unidades y signos
Las coordenadas permiten calcular el momento sin depender de la escala del dibujo. En dos dimensiones se utiliza la posición del punto respecto a la referencia y las componentes de la fuerza. El signo distingue los sentidos de giro establecidos; la longitud perpendicular puede recuperarse dividiendo la magnitud del momento entre la fuerza.
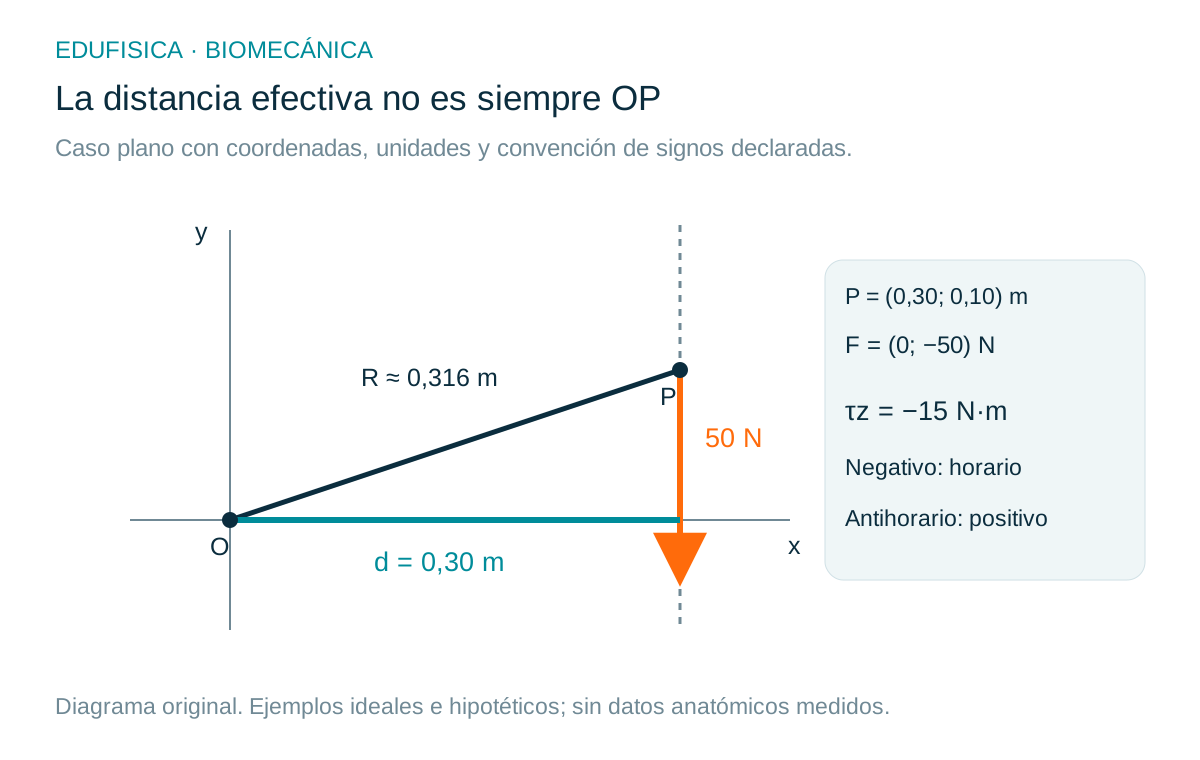
Definamos x hacia la derecha, y hacia arriba y momento positivo en sentido antihorario. La posición del punto se escribe mediante rx y ry, en metros. La fuerza se descompone en Fx y Fy, en newton. Con estas elecciones, la componente perpendicular al plano es:
En un caso hipotético, P se encuentra 0,30 m a la derecha y 0,10 m por encima de O. La fuerza de 50 N apunta verticalmente hacia abajo. Por tanto, Fx vale cero y Fy vale −50 N. El resultado es −15 N·m, cuyo signo indica giro horario según la convención elegida. La distancia perpendicular a la vertical de fuerza es 0,30 m.
La distancia OP, sin embargo, es aproximadamente 0,316 m. Multiplicarla directamente por 50 N daría cerca de 15,81 N·m, un valor diferente porque OP no es perpendicular a la fuerza. La diferencia parece pequeña en este dibujo, pero revela una operación equivocada. Un error de procedimiento sigue siendo un error aunque dos números resulten próximos por casualidad.
También se puede calcular d a partir de una ecuación de recta. Si la línea de fuerza cumple ax + by + c = 0, la distancia desde O, de coordenadas xO, yO, es el valor absoluto de axO + byO + c dividido por la raíz de a² + b². Esta expresión describe una distancia geométrica y no sustituye la elección del sentido del torque.
Su ventaja aparece al trabajar con puntos digitalizados. Dos puntos de una línea de fuerza permiten obtener la recta; un punto de referencia permite calcular la distancia. Su limitación es igual de clara: si se han identificado mal los puntos o la línea no corresponde a la fuerza real, la operación aritmética no corrige el modelo.
Conviene convertir las longitudes antes de multiplicar. Cuatro centímetros equivalen a 0,04 m, no a 0,4 m. Una fuerza de 300 N con brazo de 0,04 m produce 12 N·m. Utilizar 4 como si fueran metros daría 1.200 N·m. Escribir las unidades en cada paso permite detectar ese cambio de escala sin memorizar una lista de resultados razonables.
Al informar una respuesta, hay que conservar la referencia y el plano: «−15 N·m respecto a O, con antihorario positivo» aporta más información que «torque: 15». Del mismo modo, la frase «brazo de momento: 30 cm» requiere indicar de qué fuerza y respecto a qué eje. La precisión de la notación facilita comparar mediciones y discutir el razonamiento con otra persona.
Qué cambia cuando el movimiento se analiza en tres dimensiones
En tres dimensiones, el momento es un vector y su efecto alrededor de un eje concreto se obtiene mediante una proyección. La distancia más corta entre el eje y la recta de fuerza no basta por sí sola para cualquier orientación. El modelo plano constituye un caso particular con condiciones geométricas específicas.
La relación general utiliza el producto vectorial entre la posición r y la fuerza F. La posición se mide desde un punto de referencia hasta el punto donde actúa la fuerza. El vector resultante tiene dirección perpendicular al plano que forman esos dos vectores, con sentido definido por la regla de la mano derecha:
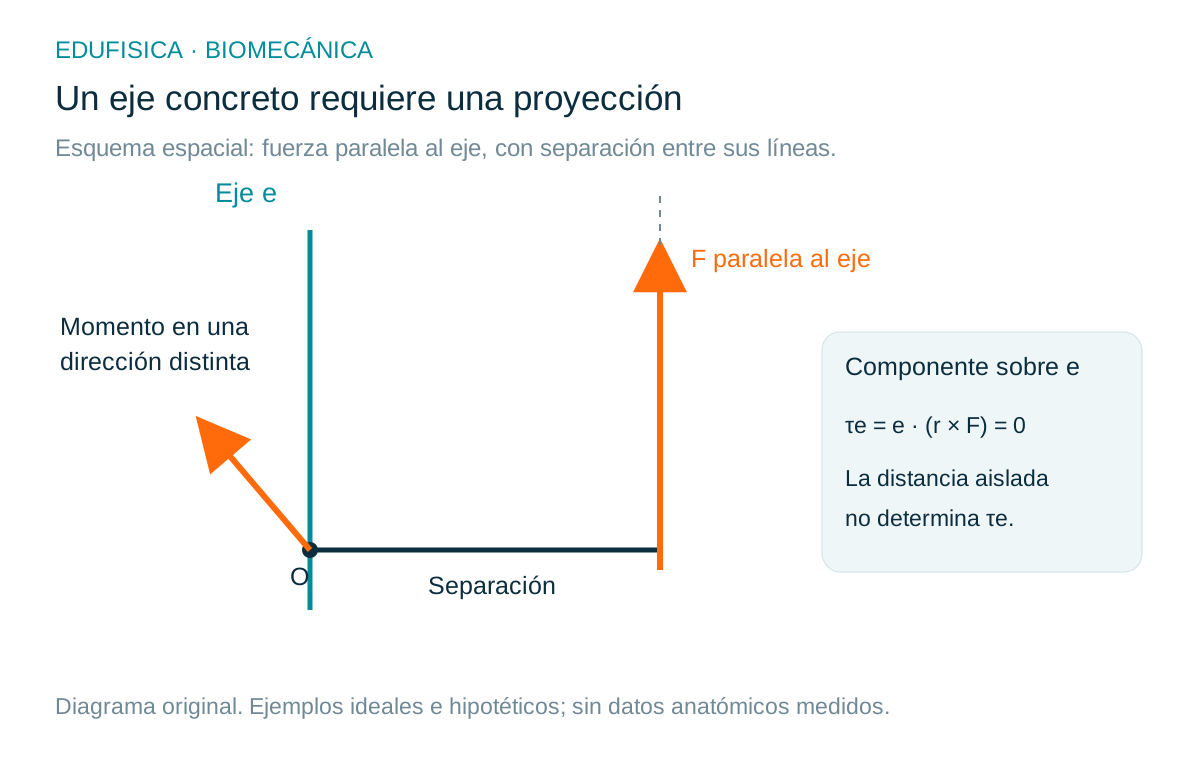
Para estudiar la rotación alrededor de un eje cuya dirección se representa mediante el vector unitario e, se calcula la componente del momento sobre ese eje. Un vector unitario tiene longitud uno y describe una orientación. El valor resultante puede ser positivo, negativo o cero:
Esta distinción evita un error frecuente al interpretar una imagen de la cadera: la fuerza puede estar separada del eje en el espacio y, aun así, tener una componente de torque pequeña alrededor del eje particular que interesa. Un momento considerable en otra dirección no puede contarse como momento de flexión, de abducción o de rotación externa sin realizar la proyección correspondiente.
Considérese un ejemplo ideal con un eje vertical. Una fuerza también vertical, aplicada fuera del eje, puede producir un vector de momento horizontal. Sin embargo, su componente alrededor del eje vertical es cero. Multiplicar la distancia horizontal por la magnitud de esa fuerza y llamarlo momento alrededor del eje vertical sería incorrecto. El problema no está en la regla del producto, sino en aplicarla a un eje que no cumple las condiciones del dibujo plano.
Se puede definir un brazo efectivo con signo respecto al eje mediante τe/F, para una fuerza de magnitud no nula. No necesariamente coincide con una separación anatómica visible. Su valor representa el efecto rotatorio por unidad de fuerza alrededor del eje elegido. En modelos musculoesqueléticos, esta definición conecta la geometría con las coordenadas articulares utilizadas por el modelo.
La complejidad no obliga a abandonar las explicaciones sencillas. Permite decidir dónde son útiles. Un diagrama de antebrazo y carga vertical puede enseñar el momento externo bajo un modelo plano. Un movimiento combinado de cadera requiere precisar otros ejes y relaciones espaciales. La calidad del análisis depende de reconocer el alcance del modelo, no de añadir tres dimensiones a cualquier ejercicio de aula.
Leal (2021) insiste en considerar la dirección de la fuerza y el eje cuando estudia la mecánica muscular. Para profundizar en esa relación, el artículo sobre torque muscular, fuerza y coplanaridad desarrolla los supuestos del cálculo. Aquí la prioridad es identificar qué distancia se está midiendo y por qué esa distancia puede cambiar al pasar de una representación plana a una espacial.
Brazo de momento muscular: anatomía, postura y función
El brazo de momento muscular describe la eficacia geométrica de la tensión musculotendinosa para generar un momento respecto a una articulación y una dirección de movimiento. Depende de la trayectoria de la fuerza y de la referencia articular. No constituye una medida directa de activación, tamaño muscular ni capacidad total de rendimiento.
La fuerza de un músculo se transmite por una trayectoria que puede cambiar de dirección al pasar junto a estructuras anatómicas. Por eso una recta dibujada desde el origen hasta la inserción no siempre representa el tramo de fuerza relevante alrededor de la articulación. El análisis necesita reconocer el recorrido local y las superficies que lo condicionan. Leal (2021) utiliza este problema para diferenciar inserción y aplicación efectiva de la fuerza en determinadas configuraciones.
Además, el brazo puede variar con la posición. Un único valor medido en una postura no describe todo el recorrido articular. La relación entre brazo de momento y ángulo suele presentarse mediante una curva, cuya forma depende de la articulación, el músculo, el eje y el procedimiento de medición. Antes de comparar curvas, deben coincidir sus definiciones de ángulo cero y de sentido positivo.
Chen y Franklin (2025) reunieron datos publicados sobre estas relaciones en cadera, rodilla y tobillo. Su comparación muestra la necesidad de atender a diferencias entre conjuntos de datos, métodos y condiciones. Una curva publicada permite estudiar una relación dentro de esas condiciones; utilizarla como descripción exacta de cualquier persona o de cualquier ejercicio excede lo que informa esa comparación.
Un brazo efectivo mayor produce un momento mayor si la tensión musculotendinosa se mantiene igual y el resto del modelo no cambia. La condición debe permanecer junto a la afirmación. La tensión real puede variar por longitud muscular, velocidad de acortamiento, activación y propiedades del sistema musculotendinoso. La geometría explica una parte de la capacidad de generar torque; no reemplaza todas las demás relaciones.
Para un momento requerido dado, un brazo efectivo mayor permite calcular una fuerza menor en un modelo con una sola fuerza muscular. Con 24 N·m y d igual a 0,04 m, la fuerza ideal necesaria sería 600 N. Si d fuese 0,06 m, sería 400 N. Son ejemplos hipotéticos que aíslan la geometría, no estimaciones clínicas ni valores asignados a un músculo particular.
En un sistema con varios músculos, el momento neto puede proceder de combinaciones distintas de fuerzas. La cocontracción de agonistas y antagonistas modifica esa combinación aunque el momento externo se mantenga. De ahí que dividir un torque articular medido entre un brazo elegido no permita identificar automáticamente la fuerza de un músculo concreto. Hace falta un modelo de reparto y evidencia que respalde sus supuestos.
Otra confusión consiste en usar el signo de una curva para asignar funciones sin revisar la convención. En una revisión del hombro, Hik y Ackland (2019) analizaron brazos de momento de músculos glenohumerales. La fe de erratas de 2021 corrigió signos e interpretaciones de ciertos datos. Este caso documentado muestra por qué conviene consultar correcciones antes de convertir una tabla en una afirmación sobre la acción de un músculo.
El brazo de momento tampoco informa directamente de cuánto se desplaza un tendón o cuánto se acorta una fibra en cualquier situación. Existen relaciones geométricas entre excursión y rotación bajo supuestos determinados, pero el tejido puede deformarse y el sistema puede mover varias articulaciones. La explicación anatómica debe respetar esa diferencia entre trayectoria ideal, comportamiento del tendón y comportamiento de las fibras.
Al describir un ejercicio, resulta más preciso decir que una configuración cambia el momento externo o la relación geométrica del modelo que afirmar que «activa más» un músculo por tener una perpendicular mayor. La activación requiere otro tipo de información. Mantener separadas esas variables permite formular preguntas comprobables y evita atribuir a un dibujo conclusiones que no contiene.
Cómo se mide y qué incertidumbre tiene una estimación
Medir un brazo de momento exige localizar la referencia articular y la línea de fuerza, o estimar cómo cambia una longitud musculotendinosa con una coordenada angular. Cada procedimiento introduce supuestos y errores distintos. Una cifra útil debe acompañarse de postura, unidades, método y condiciones de medición, además del resultado numérico.
En un procedimiento geométrico plano, el investigador identifica un centro articular y una trayectoria tendinosa sobre una imagen. Traza la perpendicular y convierte los píxeles a una longitud mediante una escala. El método parece directo, pero depende de la identificación anatómica, de la orientación de la imagen y de que el plano elegido represente la acción alrededor del eje estudiado.
Una fotografía de un ejercicio aporta información sobre la postura externa, no una medición directa de la línea de fuerza de todos sus músculos. El centro visible de un contorno tampoco es necesariamente el centro de rotación. En una clase puede utilizarse una imagen para discutir posibles distancias externas, siempre que se presente como aproximación didáctica y no como una reconstrucción anatómica validada.
El método de excursión tendinosa relaciona el cambio de longitud de una trayectoria con un cambio de ángulo. En una formulación ideal, el brazo con signo puede expresarse como la derivada negativa de la longitud respecto a una coordenada angular, cuando se adopta la convención de trabajo correspondiente. El signo cambia si se define de otra manera el ángulo o la longitud dirigida.
La longitud ℓ se expresa en metros y q en radianes para esa derivada. El resultado suele comunicarse como una longitud efectiva porque el radián es adimensional en el Sistema Internacional. Si se calcula una pendiente usando grados, hace falta convertirla; una variación de 10° corresponde aproximadamente a 0,1745 rad. Confundir grados con radianes altera el resultado por un factor considerable.
La expresión ideal no convierte cualquier desplazamiento de tejido en brazo de momento. Si la longitud medida cambia por estiramiento del tendón, ese cambio se suma al producido por la geometría. La medición requiere controlar o modelar las condiciones que afectan la longitud. Una pendiente experimental necesita interpretarse dentro del procedimiento con el que se obtuvo, no únicamente dentro de una fórmula.
La revisión de Chen y Franklin (2025) distingue métodos geométricos y de excursión en los conjuntos de datos que compara. Para el lector, esa diferencia permite preguntar si dos curvas describen la misma magnitud bajo las mismas condiciones. Comparar solamente sus máximos y mínimos puede ocultar diferencias de postura, orientación del eje y modo de registro.
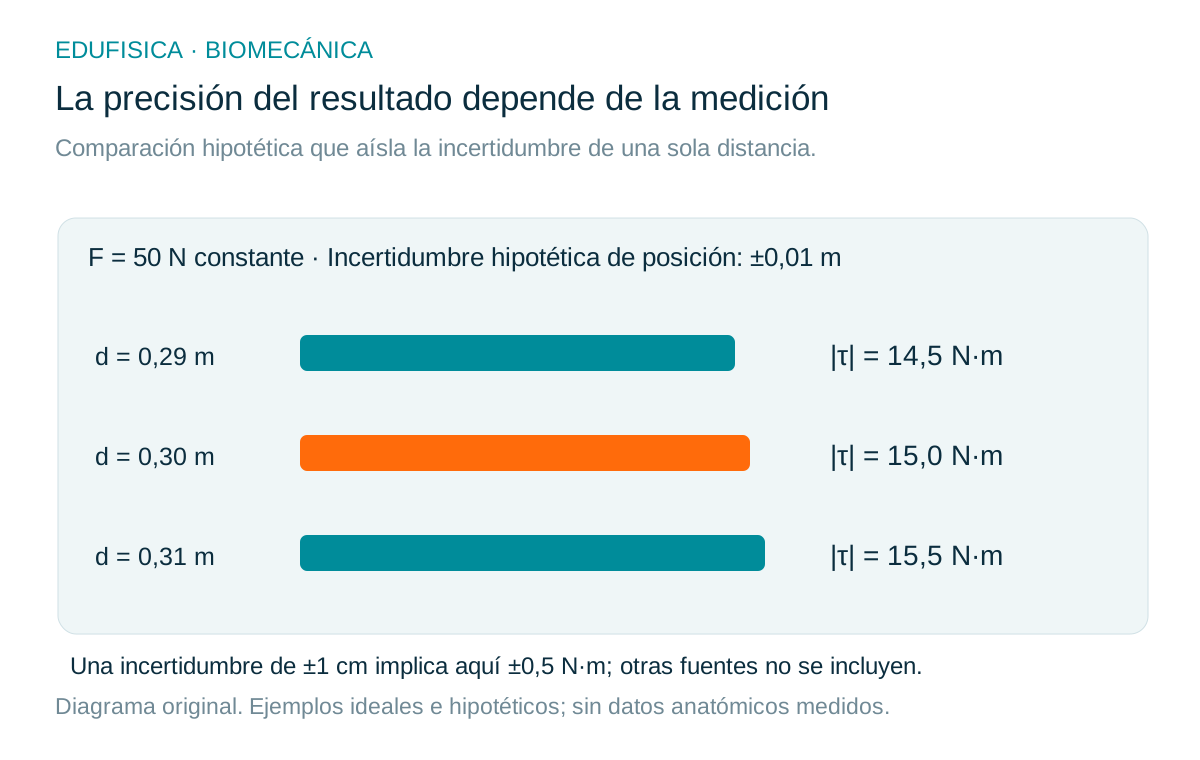
También existe incertidumbre al localizar puntos. En un ejemplo hipotético de carga vertical, supongamos que la distancia horizontal estimada es 0,30 m con una incertidumbre de ±0,01 m. Con una fuerza ideal de 50 N, el torque calculado sería 15 N·m con una variación de ±0,5 N·m atribuible únicamente a esa distancia. La fuerza, la perspectiva y el resto del modelo podrían añadir otras fuentes de incertidumbre.
En vez de informar muchos decimales, conviene hacer visible ese margen. Un resultado como 15,000 N·m no expresa más conocimiento si la ubicación de la referencia cambia un centímetro entre observadores. La precisión numérica de una calculadora y la precisión de una medición son cuestiones diferentes. La comparación resulta más honesta cuando se comunica el nivel de aproximación.
Un registro reproducible describe qué referencias se utilizaron, cómo se calibró la escala y si la postura se mantuvo. Cuando se compara a la misma persona en dos momentos, conviene conservar esas condiciones. Una variación del número puede proceder de una diferencia de procedimiento, de un cambio real o de ambos. Determinarlo requiere una estimación de la variabilidad de la medición.
Aplicación a ejercicios: carga externa, segmentos y equilibrio
En un ejercicio, el momento externo depende de la fuerza aplicada y de su perpendicular respecto a la articulación estudiada. La masa de un implemento no describe por sí sola esa demanda. La postura, la dirección de resistencia y las fuerzas de otros segmentos modifican el análisis, incluso cuando el peso utilizado permanece igual.
Un ejemplo hipotético permite verlo con una carga de 5 kg sostenida en la mano. Usando una aceleración gravitatoria de 9,81 m/s², su peso es 49,05 N y apunta verticalmente hacia abajo. Si la línea de peso queda a 0,35 m del codo en el plano estudiado, produce un momento de aproximadamente 17,17 N·m. A 0,10 m, produce cerca de 4,91 N·m.
En ambos casos la masa es la misma. La diferencia procede de la distancia perpendicular, que para una fuerza vertical se mide horizontalmente en este plano. La longitud del antebrazo puede no cambiar mientras cambia su proyección horizontal. Por eso la apariencia de un segmento «largo» en el dibujo no basta para calcular el momento de su peso.
Ahora supongamos un equilibrio ideal con una sola fuerza flexora cuyo brazo efectivo mide 0,04 m. Si se ignoran el peso del antebrazo, otras fuerzas musculares y aceleraciones, equilibrar los 17,17 N·m externos exige una fuerza de aproximadamente 429 N. Este cálculo enseña el efecto de un brazo interno pequeño. No describe la fuerza verdadera de un músculo de quien realiza el ejercicio.
La ecuación utiliza la magnitud del momento externo y el brazo del músculo ideal. Para resolver el equilibrio completo hay que establecer los sentidos y sumar todos los momentos. Hall (2015) y Pérez Ruiz et al. (2021) desarrollan las relaciones de equilibrio que respaldan este procedimiento. La fuerza de reacción articular requiere además examinar la suma de fuerzas; conocer el torque equilibrado no resuelve todo el sistema.
Una banda elástica introduce otra situación. Su fuerza sigue aproximadamente la dirección entre el punto de sujeción y el punto de contacto, mientras su magnitud puede variar con la elongación. Cambiar el anclaje modifica la línea de acción; cambiar la longitud de la banda puede modificar también la tensión. Si ambos factores cambian, atribuir la diferencia únicamente al brazo de momento deja incompleto el análisis.
En una polea ideal, la fuerza que el cable ejerce sobre el punto de contacto sigue el último tramo del cable. Para estudiar el momento respecto a una articulación se utiliza esa recta local, no una vertical dibujada desde el conjunto de la máquina. La orientación del cable puede producir perfiles distintos de momento externo durante un recorrido. Las fricciones, inercias y características de la máquina deben añadirse si el problema necesita mayor detalle.
La gravedad permite una comparación didáctica especialmente clara porque su dirección puede considerarse vertical en ejercicios locales. Una carga mantenida cerca de la vertical de una articulación tiene un brazo externo pequeño respecto a esa articulación en el plano considerado. Esto no permite afirmar que el ejercicio carezca de esfuerzo: intervienen otras articulaciones, fuerzas estabilizadoras y condiciones de equilibrio.
Cuando el movimiento acelera, el equilibrio estático deja de describirlo por completo. El momento neto se relaciona con la dinámica angular del modelo; no puede igualarse automáticamente al momento de un implemento. Una pausa suficientemente estable facilita un ejercicio de cálculo, pero un gesto rápido requiere otras variables. Elegir entre análisis estático y dinámico es una decisión que debe aparecer antes de interpretar el resultado.
Una comparación profesional puede organizarse con tres dibujos del mismo ejercicio: dirección de resistencia, perpendicular externa y trayectoria muscular aproximada. Cada dibujo responde una pregunta distinta. La primera imagen informa hacia dónde actúa la fuerza; la segunda informa su efecto geométrico externo; la tercera plantea cómo se transmite fuerza dentro del cuerpo. Juntarlas sin diferenciarlas favorece conclusiones excesivas sobre músculos concretos.
Errores frecuentes al interpretar una palanca corporal
Los errores más frecuentes consisten en medir una longitud anatómica como si fuera una perpendicular, confundir el ángulo de fuerza con el articular y atribuir fuerza muscular a partir de un momento neto. Se corrigen revisando el modelo y las unidades. Un dibujo atractivo puede contener esos mismos errores si no define sus variables.
El primer error es usar la longitud del hueso. Esa longitud describe una característica del segmento, mientras d describe una relación entre eje y línea de fuerza. Pueden coincidir en un modelo particular, pero la coincidencia requiere una fuerza perpendicular y un punto de aplicación establecido. Si la fuerza cambia de dirección, la longitud del hueso no ofrece por sí sola el brazo efectivo.
El segundo es dibujar la perpendicular hasta la punta de la flecha. La punta representa el sentido de la fuerza, no un punto anatómico adicional. Lo que interesa es su línea de acción, prolongada cuando sea necesario. Una flecha más larga suele representar una fuerza mayor dentro de la escala gráfica; no debe convertirse en una distancia de palanca.
El tercero es medir «90° de flexión» y sustituir ese valor como α sin examinar el dibujo. El ángulo articular se define entre segmentos o referencias anatómicas; el ángulo de fuerza se define entre posición y dirección de fuerza. Un músculo puede tener un ángulo de tracción diferente al ángulo del codo, de la rodilla o de la cadera. La notación debe conservar esa diferencia.
El cuarto es afirmar que un brazo interno grande siempre mejora cualquier movimiento. Una ventaja para producir momento bajo una tensión fija no describe por completo la velocidad, el recorrido, el costo energético o la función del sistema. La relación entre longitud tendinosa y desplazamiento angular también participa. El desempeño se evalúa respecto a una tarea, no mediante una propiedad geométrica aislada.
El quinto es identificar torque con presión articular. Las unidades ya muestran la diferencia: el momento se expresa en N·m, mientras una fuerza de contacto se expresa en N y una presión en unidades de fuerza por superficie. Un análisis de momentos puede formar parte del cálculo de fuerzas articulares, pero no convierte automáticamente una perpendicular en una valoración de presión o de daño.
El sexto es presentar una imagen bidimensional como evidencia de una relación tridimensional. Una proyección puede acortar segmentos o hacer coincidir líneas separadas en profundidad. Si el movimiento sale del plano, las distancias visibles dejan de representar directamente las distancias del modelo. La interpretación debe incorporar esa limitación, aunque el programa permita medir píxeles con muchos decimales.
Por último, cambiar el significado de R y d dentro del mismo texto rompe la comparación. Si una fuente usa «brazo de palanca» para la perpendicular y otra para la distancia al punto, sus fórmulas pueden parecer incompatibles. Es preferible escribir una definición breve junto a la ecuación. El lector puede entonces comprobar la mecánica sin decidir quién utiliza el nombre «correcto».
Cómo enseñar la diferencia mediante problemas y observación
Una secuencia de enseñanza puede comenzar con una predicción, continuar con una construcción geométrica y terminar con un cálculo comentado. Conviene cambiar una variable cada vez en los primeros ejemplos. Después se comparan situaciones más complejas para reconocer qué información falta, evitando convertir una simplificación de aula en una afirmación anatómica general.
Como propuesta didáctica original, puede utilizarse una barra ligera dibujada sobre papel y una cuerda representada por una recta. El alumnado marca O, P y la dirección de la fuerza. Antes de medir, predice en qué orientación habrá mayor momento manteniendo F y R constantes. La predicción debe justificarse con la perpendicular, no con la impresión de que la flecha está «más abierta».
En la primera tarea, tres grupos trabajan con α igual a 30°, 90° y 150°. Todos reciben el mismo valor de fuerza y la misma distancia al punto. Calculan d y el momento; después comparan los resultados. La coincidencia entre los casos de 30° y 150° permite discutir magnitud y sentido sin añadir datos anatómicos inventados.
En la segunda tarea se conserva una fuerza vertical y se cambia la posición de P. Un punto puede quedar más lejos de O, pero sobre una vertical más próxima a esa referencia. El alumnado distingue entonces distancia total y distancia horizontal efectiva. Esta actividad sirve para detectar si la idea de perpendicular se mantiene cuando el dibujo cambia de apariencia.
En la tercera tarea se trabaja con una imagen esquemática de un ejercicio. Se entrega la masa hipotética del implemento y una escala. El estudiante debe identificar la línea de peso, estimar el momento externo y describir dos limitaciones. No se le pide determinar qué músculo trabaja más, porque el esquema no proporciona suficiente información para esa comparación.
La cuarta tarea introduce un eje diferente. El mismo conjunto de posición y fuerza se analiza respecto a dos referencias. El objetivo es reconocer que un momento requiere una referencia explícita. Para niveles avanzados, se utiliza una fuerza vertical y un eje vertical separado de ella: el alumnado comprueba por qué la componente de momento alrededor de ese eje es cero.
La evaluación puede centrarse en decisiones observables: localizar la línea de acción, construir la perpendicular, utilizar metros y newton, conservar la convención de signos y declarar supuestos. Un resultado numérico correcto con una distancia equivocada no demuestra comprensión; puede proceder de una coincidencia. Un resultado aproximado bien razonado permite identificar con precisión qué parte del procedimiento necesita mejorar.
Para facilitar la participación, pueden ofrecerse plantillas con líneas gruesas, una escuadra grande, texto ampliado y valores que no dependan de una discriminación fina del color. Los elementos deben distinguirse también por rótulos y tipos de línea. La construcción puede hacerse sobre papel, mediante descripción verbal o con puntos ya localizados, según las necesidades de acceso del grupo.
Sanz Arazuri y Ponce de León Elizondo (2023) reúnen problemas de biomecánica que permiten estudiar el papel de la resolución razonada. Las tareas descritas aquí son propuestas originales con datos hipotéticos. Su finalidad es relacionar definición, representación y cálculo; no reproducen ejercicios ni ilustraciones del libro.
La discusión final puede volver al tirón sobre la barra: el punto de contacto seguía fijo y la fuerza tenía la misma magnitud, pero su efecto rotatorio cambió. El estudiante que puede explicar esa situación, calcular una perpendicular y reconocer cuándo el modelo deja de ser suficiente dispone de herramientas para leer estudios musculares y analizar ejercicios con mayor precisión.
Preguntas frecuentes sobre brazos de palanca y momento
Estas preguntas reúnen dudas conceptuales que aparecen al comparar textos y resolver problemas. Sus respuestas utilizan las convenciones declaradas en esta explicación. Cuando otra fuente emplea un vocabulario diferente, la definición de su variable y el eje elegido permiten comprobar si describe la misma relación mecánica o una medida distinta.
- ¿Brazo de palanca y brazo de momento son lo mismo?
- En algunos textos son sinónimos de la distancia perpendicular a la línea de fuerza. Leal distingue esa perpendicular de la distancia al punto de aplicación. Para comparar autores, hay que revisar su definición y su dibujo; el nombre aislado no permite decidir qué longitud se utiliza.
- ¿El brazo de momento es igual a la longitud del hueso?
- No necesariamente. Es una relación entre una referencia de rotación y la línea de fuerza. La longitud del segmento puede intervenir en su cálculo, pero la orientación de la fuerza y el punto de aplicación también cuentan. En un modelo plano, d = R por el valor absoluto del seno del ángulo de fuerza.
- ¿Un ángulo articular de 90° produce el máximo torque?
- No puede deducirse de ese dato. La relación geométrica utiliza el ángulo entre posición y fuerza, que puede ser diferente al articular. Además, la tensión muscular y la trayectoria pueden cambiar. Un máximo geométrico con fuerza y distancia constantes no equivale al máximo torque de una persona.
- ¿Cómo se calcula el brazo de momento de un peso vertical?
- En un modelo plano con eje perpendicular al dibujo, se mide la distancia horizontal entre la referencia y la vertical que pasa por la carga. Esa distancia se multiplica por el peso, en newton, para obtener la magnitud del momento en N·m. Otras fuerzas requieren sus propias líneas y brazos.
- ¿Una fotografía permite medir el brazo de momento muscular?
- Una fotografía externa no localiza por sí sola la trayectoria interna de fuerza ni el eje articular. Puede servir para aproximaciones didácticas de fuerzas externas si se declaran escala, plano y supuestos. La estimación de un brazo muscular necesita un procedimiento anatómico y geométrico apropiado.
Referencias
- Hall, S. J. (2015). Basic biomechanics (7th ed.). McGraw-Hill Education. Registro bibliográfico.
- Leal, L. (2021). Atlas de biomecánica muscular. Tomo 1: Glúteo y cadera. Resistance Institute.
- Pérez Ruiz, O. A., Villegas Sáez, A. F., & Feito Gácita, A. (2021). Fundamentos de biomecánica deportiva. Editorial Universitaria.
- Sanz Arazuri, E., & Ponce de León Elizondo, A. (2023). Biomecánica de la actividad física y el deporte: Problemas resueltos. Universidad de La Rioja, Servicio de Publicaciones. Edición de la universidad.
- Chen, Z., & Franklin, D. W. (2025). Muscle moment arm–joint angle relations in the hip, knee, and ankle: A visualization of datasets. Annals of Biomedical Engineering, 53, 1757–1776. https://doi.org/10.1007/s10439-025-03735-w.
- Hik, F., & Ackland, D. C. (2019). The moment arms of the muscles spanning the glenohumeral joint: A systematic review. Journal of Anatomy, 234(1), 1–15. https://doi.org/10.1111/joa.12903.
- Erratum. (2021). Journal of Anatomy, 238(6), 1497–1502. https://doi.org/10.1111/joa.13417.