
Los músculos profundos de la cadera suelen aprenderse con una etiqueta sencilla: rotadores externos. Esa denominación orienta, pero se queda corta cuando el muslo se flexiona, cambia la dirección de una resistencia o la pelvis se mueve sobre un fémur apoyado. La acción mecánica pertenece a una relación entre estructuras, posiciones y fuerzas; no puede guardarse dentro del nombre de un músculo.
El grupo pelvitrocantéreo permite comprender esta diferencia con especial claridad. Sus trayectorias son cortas, algunas comparten un tendón y otras rodean estructuras que modifican la dirección de tracción. Por eso, identificar un origen y una inserción constituye el comienzo del análisis. Después hay que precisar el eje, la línea de acción y el movimiento que realmente se intenta explicar.
Qué músculos forman el grupo pelvitrocantéreo
La denominación pelvitrocantérea reúne músculos que conectan regiones de la pelvis con el fémur proximal. Habitualmente se estudian aquí piriforme, obturadores interno y externo, gemelos superior e inferior y cuadrado femoral. Compartir una región no significa tener idénticas conexiones, un solo tendón común o la misma acción en cualquier postura del cuerpo.
En su atlas, Leal presenta por separado estos músculos y sus conexiones generales. El piriforme parte del sacro y se dirige hacia la región superior del trocánter mayor. Los gemelos se relacionan con el tendón del obturador interno; el obturador externo alcanza la fosa trocantérica y el cuadrado femoral se dirige a la región de la cresta intertrocantérica. Estas diferencias importan al representar los recorridos, aunque el nombre colectivo resulte útil para estudiar la zona (Leal, 2021, pp. 97–98, 109–110, 121–122, 193–194, 205–206 y 229–230).
El término gemelo puede causar confusión si se separa de su contexto. Aquí designa dos músculos profundos de la cadera, no los gastrocnemios de la pantorrilla. Del mismo modo, el cuadrado femoral no es el cuádriceps. Conviene conservar los nombres completos cuando se enseñan por primera vez, sobre todo en una clase que también aborda rodilla y tobillo.
Otra precisión afecta a la palabra interno. En el obturador interno describe su relación anatómica con la pelvis; no equivale a afirmar que su acción habitual sea una rotación interna. Nombre, ubicación y función mecánica responden a preguntas diferentes. Confundirlas produce errores antes de que aparezca la primera ecuación.
La anatomía puede organizarse mediante un mapa de conexiones, pero una línea dibujada entre dos regiones no reproduce automáticamente todo el recorrido real. Hay superficies de apoyo, tendones y variaciones individuales. Una representación didáctica debe indicar si muestra conexiones generales, geometría idealizada o una medición de un espécimen. La utilidad del esquema depende de que no oculte esa diferencia.
Rotación, abducción y extensión son preguntas distintas
Una fuerza puede producir momentos alrededor de varios ejes al mismo tiempo. Clasificar un músculo como rotador no descarta su participación mecánica en otras direcciones. Para estudiar una acción concreta se proyecta el momento sobre el eje elegido y se mantiene explícita la postura desde la que se realiza esa proyección.
Neumann distingue las acciones de los músculos profundos según sus líneas de fuerza y la orientación de la cadera. Su exposición también plantea una contribución mecánica a la estabilidad, sin reducirla a generar un giro visible. Esta lectura permite separar dirección de tracción, momento rotacional y posible componente dirigida hacia la articulación (Neumann, 2010, sección Hip External Rotators).
Para hablar de rotación femoral hace falta un eje longitudinal del segmento. La flexión y la extensión se describen respecto de otro eje; la abducción y la aducción, respecto de un tercero (Hall, 2015, pp. 225–226). Cuando el muslo cambia de orientación, esos ejes locales se desplazan con él. Usar siempre el eje vertical de la habitación como si fuera el longitudinal del fémur puede transformar una comparación correcta en una conclusión falsa.
Una rotación axial tampoco se identifica únicamente por la dirección de la punta del pie. Rodilla, tobillo y orientación global del cuerpo pueden modificar ese signo visual. Para una observación docente resulta más razonable describir qué segmentos cambian de relación que asignar toda la orientación distal a un músculo profundo que no se ve.
Imaginemos una demostración con un cilindro articulado que representa un muslo. Primero se mantiene vertical y se hace girar sobre sí mismo; después se coloca horizontal y vuelve a girar sobre su propio eje. La segunda operación no es abducción por el hecho de que una marca superficial suba o baje. Es la misma clase de rotación local aplicada a un segmento que ahora ocupa otra posición.
Este ejemplo hipotético permite discutir la terminología sin exigir movimientos amplios a los estudiantes. La interpretación procede del eje del objeto, no de imitar una postura extrema. Una vez entendida la operación, puede relacionarse con los sistemas de referencia anatómicos y con las limitaciones de una fotografía tomada desde un único plano.
El recorrido del tendón cambia la dirección de la fuerza
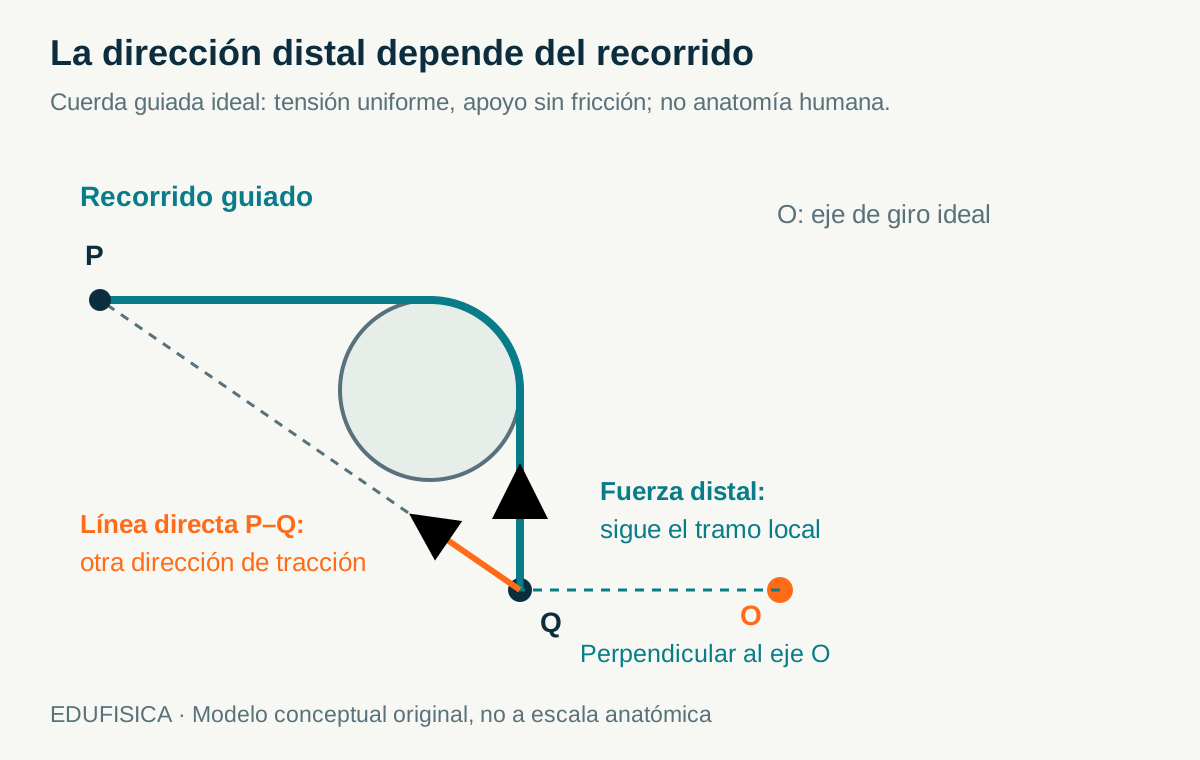
Un tendón que cambia de dirección no debe sustituirse sin explicación por una cuerda recta entre sus extremos. La fuerza transmitida al punto distal sigue la dirección local del recorrido. Una representación con apoyos intermedios puede ofrecer, por tanto, un momento diferente al que produce una línea que atraviesa libremente todas las estructuras.
Para estudiar este principio puede utilizarse una polea ideal, sin atribuirle la forma de una estructura humana. Una cuerda llega al apoyo, rodea parte de su contorno y continúa hacia un segmento móvil. En el extremo que se une al segmento, la fuerza se orienta hacia el tramo de cuerda inmediatamente anterior. El origen remoto de la cuerda informa de su recorrido, pero no define por sí solo esa dirección final.
La polea introduce una condición: suponemos que no hay fricción y que la cuerda conserva la misma tensión a ambos lados. Si hubiera rozamiento o deformación relevante, el problema necesitaría más variables. Para aprender a identificar la dirección de una tracción basta el caso ideal, siempre que se anuncie como tal. No hace falta presentar una simplificación como anatomía real para que sea útil.
La diferencia puede verse dibujando dos flechas desde el mismo punto distal. La primera apunta al origen remoto; la segunda sigue el tramo que sale de la polea. Aunque ambas tengan el mismo valor de fuerza, sus distancias perpendiculares al eje pueden ser distintas. El error no reside en multiplicar mal, sino en elegir una línea de acción que no corresponde al modelo de recorrido.
Esta distinción ayuda a leer representaciones del obturador interno y sus relaciones tendinosas, pero la maqueta no proporciona un brazo de momento humano. Para obtenerlo haría falta una geometría anatómica pertinente y una definición del movimiento. Tampoco demuestra que todos los músculos del grupo estén sujetos a un apoyo idéntico: cada trayectoria necesita su propia descripción.
En una actividad docente hipotética, un grupo puede comparar la cuerda guiada con una cuerda directa. Se mantiene el mismo segmento y se señala con colores la dirección distal en cada montaje. La pregunta útil es cuál de las dos líneas pasa más cerca del eje. El alumnado puede responder mediante una perpendicular, sin confundir la longitud total de cuerda con la capacidad de producir un giro.
Un momento tridimensional y su componente rotacional
La expresión vectorial del momento conserva la dirección que suele perderse en un dibujo plano. Primero se calcula el producto vectorial entre posición y fuerza. Después se proyecta el resultado sobre un eje unitario. Esta separación permite distinguir el momento total del componente relacionado con una acción articular concreta.
Si es el vector desde el centro elegido hasta el punto de aplicación y la fuerza, el momento respecto de ese centro es . Para un eje definido por el vector unitario , el componente escalar es . La unidad es N·m; el signo depende de la orientación positiva del eje.
En un ejemplo matemático hipotético elegimos m y N. El producto vectorial da N·m. Su norma es aproximadamente 2,16 N·m. Ese valor no sustituye a una componente: si el eje fuera , el momento proyectado sería +1,2 N·m.
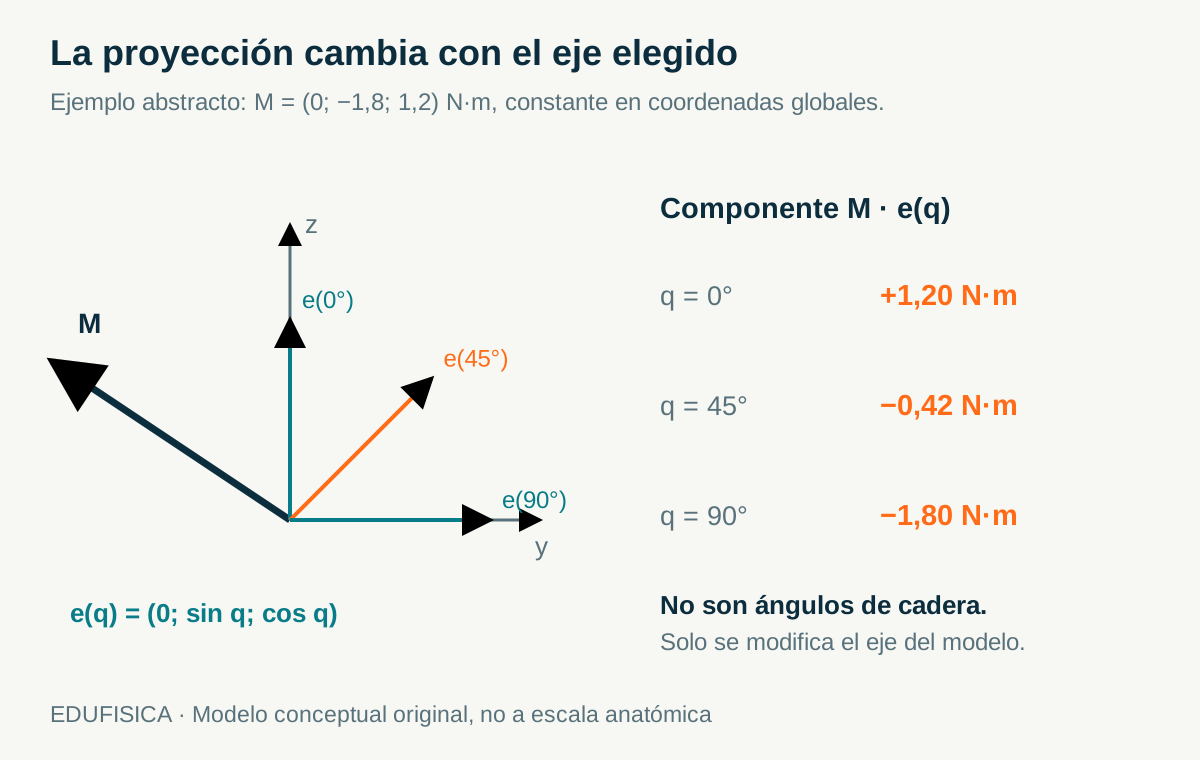
Ahora orientamos un eje abstracto dentro del plano yz, manteniendo el mismo vector de momento para aislar el efecto de la proyección. Sea . Entonces . A 0° obtenemos +1,2 N·m; a 45°, aproximadamente −0,42 N·m; a 90°, −1,8 N·m. El eje es unitario porque la suma de los cuadrados del seno y del coseno vale uno.
El cambio de signo ocurre aquí cerca de 33,69°, por elección de nuestros números. No es un ángulo de inversión del piriforme ni de otro músculo. Este modelo conserva artificialmente posición y fuerza mientras gira el eje. En un movimiento de cadera real también cambian las relaciones geométricas del segmento y la trayectoria muscular; habría que actualizarlas antes de interpretar un resultado anatómico.
La demostración señala un error habitual: una fuerza o un momento que conserva su dirección global no mantiene necesariamente su componente sobre un eje que cambia de orientación. Por eso resulta insuficiente decir que una flecha apunta hacia atrás. La información decisiva es hacia atrás respecto de qué segmento, alrededor de qué eje y en cuál posición del conjunto.
Por qué la flexión puede modificar una acción rotacional
Cuando cambia la postura de la cadera, la relación entre línea de fuerza y eje puede aumentar, reducir o invertir un componente de momento. No todos los músculos cambian de la misma manera. Hablar de dependencia posicional exige comparar configuraciones definidas, sin convertir un valor obtenido experimentalmente en una frontera universal.
Delp y colaboradores estudiaron brazos de momento rotacionales en cuatro caderas de cadáver y contrastaron sus representaciones con un modelo musculoesquelético. Encontraron cambios dependientes de la flexión; el piriforme podía invertir su componente rotacional dentro de las condiciones examinadas. Otros músculos conservaron una acción rotacional externa en el intervalo estudiado. El trabajo describe geometrías y posiciones específicas, no un umbral aplicable a toda persona (Delp et al., 1999).
Una inversión de componente significa que la línea de acción ha cambiado de relación con el eje correspondiente. No significa que el músculo haya cambiado de identidad, recibido otra inserción o empezado a empujar. La tracción puede conservar su naturaleza mientras la geometría transforma el sentido de su efecto rotacional. La explicación pertenece a la mecánica del sistema.
También debe distinguirse el valor cero de un componente de la ausencia de fuerza. Si una línea de acción pasa por un eje, su brazo para ese eje es cero. La fuerza puede seguir presente y tener otros efectos, incluidos momentos alrededor de ejes diferentes. Afirmar que un músculo deja de trabajar porque desaparece una componente confunde una propiedad geométrica con una medición de su actividad.
Las categorías de rotador externo o interno resultan especialmente útiles cuando se explicita una posición de referencia. Fuera de ella, funcionan como una orientación inicial que hay que revisar. Tampoco es correcto invertir la simplificación y afirmar que todos los pelvitrocantéreos se convierten en rotadores internos al flexionar. La variación depende de la estructura, la geometría y la configuración analizada.
En la práctica, un informe puede formularse así: «En esta posición y con este eje, el modelo produce un momento rotacional positivo». Esa redacción informa más que «este músculo siempre rota hacia fuera». Permite identificar qué parte de la conclusión sería necesario recalcular si se cambia la postura, sin abandonar el rigor ni cargar la explicación con una lista interminable de excepciones.
Gemelos y obturador interno: compartir una vía no borra sus diferencias
Una conexión tendinosa compartida permite estudiar efectos conjuntos, pero no autoriza a fundir varias estructuras en una sola entidad anatómica. Los gemelos superior e inferior y el obturador interno conservan sus identidades. Para un cálculo concreto pueden agruparse las tracciones que confluyen en una vía, siempre que el alcance de esa agrupación quede definido.
Una analogía mecánica útil consiste en tres cuerdas que se unen a un conector y continúan por una cuerda distal. El conector sirve para discutir la suma vectorial de fuerzas. Si las tres entradas no son colineales, no basta sumar sus valores escalares: hay que considerar sus direcciones. El montaje necesita condiciones de equilibrio y una representación de los apoyos presentes.
En un caso ideal, dos entradas paralelas de 30 y 50 N orientadas hacia el mismo lado pueden sostener una salida de 80 N orientada en sentido contrario, si el conector está en equilibrio y no intervienen otras fuerzas. Si una de las entradas cambia de dirección, el resultado vectorial deja de ser 80 N sobre la misma línea. Una tercera fuerza o un apoyo puede ser necesario para cerrar el balance.
El ejemplo no estima las fuerzas de los gemelos ni del obturador interno. Su función es explicar qué significa representar una vía común y qué información se pierde al sustituirla por una sola flecha. En un cuerpo, además, las conexiones no son nodos puntuales ideales y la transmisión se produce a través de tejidos con geometría y propiedades materiales propias.
Para estudiar el grupo de forma responsable conviene mantener dos niveles de lectura. El mapa anatómico identifica estructuras y relaciones. El modelo mecánico decide cuáles se agrupan para responder a una pregunta. La agrupación puede simplificar un balance, pero no demuestra que haya una activación idéntica ni que cada elemento produzca el mismo reparto de tensión.
Esta precaución también afecta a los nombres funcionales propuestos en algunas investigaciones. Una expresión colectiva puede subrayar una relación mecánica interesante sin reemplazar la nomenclatura anatómica. Antes de adoptarla en una clase habría que explicar si describe una hipótesis funcional, un conjunto tendinoso o un músculo individual. Son categorías diferentes y no deberían presentarse como equivalentes.
Cuadrado femoral y obturador externo: recorridos diferentes
La proximidad regional puede ocultar diferencias importantes entre el cuadrado femoral y el obturador externo. Compararlos requiere observar qué regiones conectan y por dónde discurre su tracción. Su inclusión en un grupo de rotadores no permite atribuirles una misma línea de fuerza ni intercambiar sus parámetros dentro de un modelo de cadera.
El cuadrado femoral se describe con una disposición general relativamente transversal entre la región isquiática y el fémur proximal. El obturador externo parte de una región relacionada con la cara externa del área obturatriz y se dirige a la fosa trocantérica. Estas referencias anatómicas bastan para justificar que dos trayectorias necesitan representaciones distintas, sin convertir una ilustración del atlas en una medición milimétrica.
Para comparar momentos harían falta datos equivalentes: el mismo centro, el mismo eje y la misma definición de postura. Si uno de los recorridos se representa con una línea directa y otro mediante un apoyo intermedio, esa decisión debe explicitarse. Una diferencia obtenida entre modelos podría proceder de su geometría o de la simplificación empleada, además de las diferencias anatómicas que se intentan representar.
Un radio más largo desde el centro hasta una inserción no demuestra un brazo de momento mayor. La distancia perpendicular a la línea de acción puede ser pequeña aunque el punto distal se encuentre lejos del centro. Esta distinción es decisiva en recorridos oblicuos: mirar la longitud de una línea coloreada sobre una imagen puede inducir a jerarquizar músculos sin haber calculado el momento.
En un ejemplo hipotético, una fuerza de 100 N con brazo perpendicular de 0,012 m produce 1,2 N·m. Otra fuerza del mismo valor con brazo de 0,020 m produce 2 N·m. Los números no describen ninguno de estos músculos. Muestran por qué una comparación mecánica necesita la perpendicular pertinente y no el nombre, la apariencia o la distancia entre dos etiquetas anatómicas.
La fuerza también podría diferir entre estructuras y modificar el orden de los momentos. Por eso una tabla de brazos de momento no equivale a una tabla de fuerzas musculares ni de importancia funcional. Para comparar capacidades de producción habría que añadir un modelo de fuerza y sus límites. La geometría proporciona una parte de la respuesta, no el resultado completo.
De la longitud del recorrido al brazo de momento
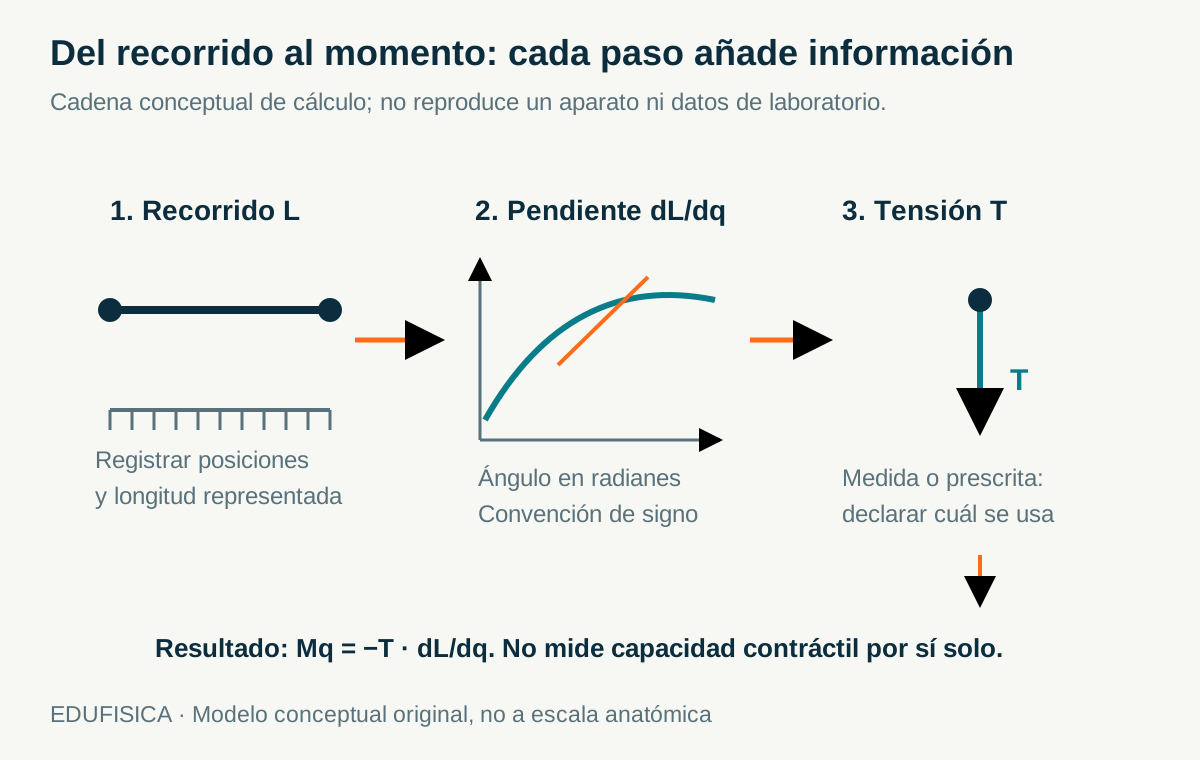
La relación entre desplazamiento angular y cambio de longitud ofrece otra forma de estudiar una trayectoria. Bajo condiciones mecánicas definidas, su derivada puede expresar un brazo de momento firmado. Para utilizarla correctamente hay que definir la coordenada, medir el ángulo en radianes y conservar el signo adoptado para la fuerza que acorta el recorrido.
Consideremos una cuerda ideal sometida a tensión positiva , cuya longitud geométrica depende de una coordenada angular . Si la tensión tiende a reducir esa longitud, su trabajo virtual es . Como el trabajo del momento generalizado es , obtenemos . En esta convención el brazo firmado es .
El signo puede aparecer de otro modo en una publicación que define la longitud o la coordenada con una orientación diferente. La solución no consiste en borrar el signo: consiste en leer la convención. Los valores absolutos pueden servir para comparar magnitudes, pero no explican si la fuerza favorece o se opone al aumento de la coordenada elegida.
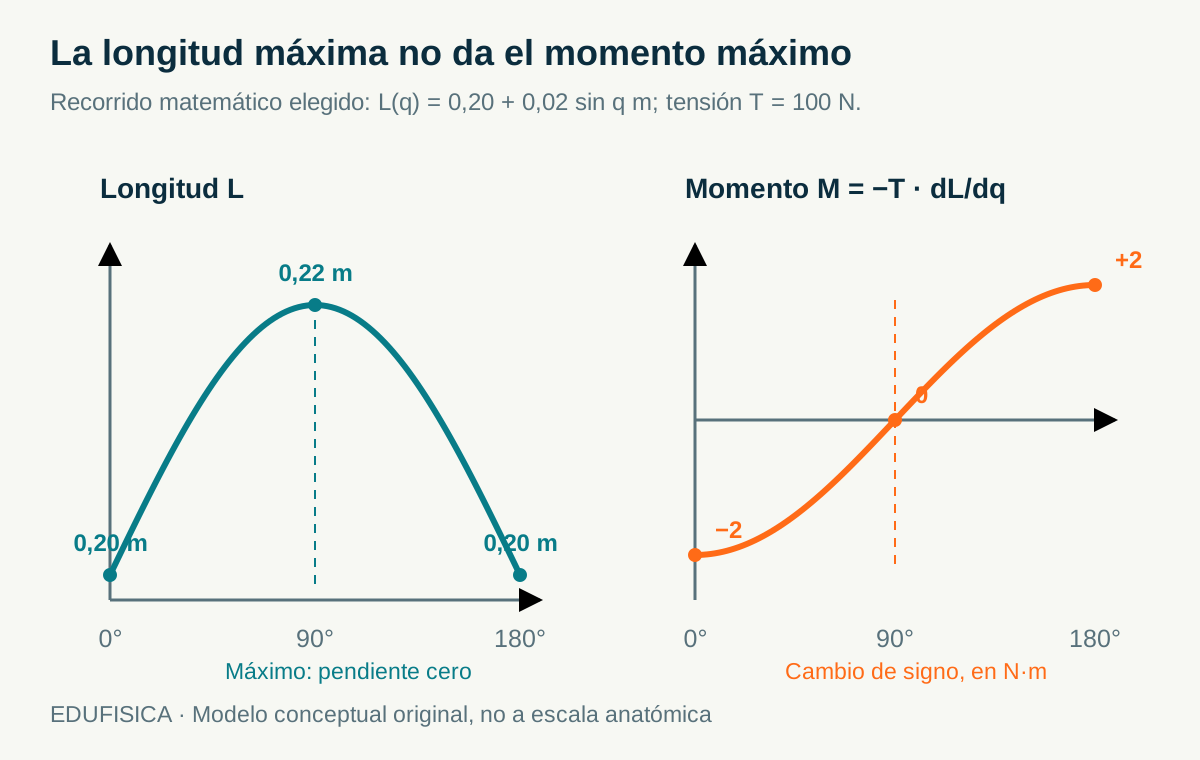
Para una demostración matemática original elegimos m. No representa un músculo humano. Su derivada es m por radián. Si N, el momento es N·m. A 0°, 90° y 180° vale −2, 0 y +2 N·m, respectivamente.
El máximo de longitud de este recorrido hipotético aparece a 90°, donde la derivada y el momento son cero. Este detalle rompe una asociación frecuente: máxima longitud no significa máximo brazo de momento. El brazo describe la rapidez con la que cambia la longitud ante una variación angular; la longitud describe un estado geométrico. Son cantidades relacionadas, pero distintas.
Tampoco se obtiene la fuerza activa a partir de esta curva. Para ello habría que incorporar cómo se distribuye la longitud entre tendón y fibras, sus propiedades y el estado de activación. El recorrido geométrico es una entrada posible para un modelo más completo. Utilizarlo como si fuera una medición de capacidad contráctil añade información que la curva no contiene.
Radianes, diferencias finitas y errores de interpretación
Derivar una longitud respecto de grados produce un valor diferente a derivarla respecto de radianes. La conversión no es un detalle de presentación: modifica el número que entra en la ecuación del momento. Además, cuando se utilizan posiciones discretas, la pendiente aproximada depende del intervalo y de la calidad de las mediciones.
Supongamos que un recorrido hipotético aumenta 0,002 m durante un cambio de 10°. Diez grados equivalen a aproximadamente 0,17453 rad. La pendiente media es 0,002/0,17453, es decir, unos 0,01146 m por radián. Si se divide directamente entre diez y se presenta el resultado como metros, se ha conservado una unidad angular incompatible con el cálculo posterior.
Con una tensión ideal de 100 N, ese intervalo produciría un momento medio aproximado de −1,146 N·m en la convención anterior. No es necesariamente el momento instantáneo en cada extremo. Para estimarlo en una postura concreta podrían utilizarse incrementos menores, un ajuste geométrico o una derivada central, siempre con una justificación del método y de su incertidumbre.
Reducir el intervalo tampoco resuelve todo. Si el error de longitud es relevante frente al cambio que se intenta medir, una diferencia pequeña puede amplificar el ruido al calcular la pendiente. En una práctica con regla y cuerdas conviene preguntar primero qué cambios son observables con ese instrumento. El número de decimales obtenido por una calculadora no mejora la información de entrada.
Por ejemplo, si cada lectura de longitud tiene un límite de error hipotético de ±0,001 m, una diferencia calculada entre dos lecturas puede variar hasta ±0,002 m en el peor caso. Si el cambio observado era precisamente 0,002 m, el signo de una pendiente pequeña quedaría comprometido. No sería razonable afirmar una inversión de acción a partir de ese resultado aislado.
El análisis de incertidumbre en biomecánica permite discutir estas dificultades antes de interpretar una curva. En un informe docente puede bastar con señalar resolución, intervalo, repetición y método de cálculo. La transparencia de esos datos resulta más valiosa que decorar una estimación con precisión aparente.
Componente radial y momento: no son la misma cantidad
Una fuerza aplicada cerca de una articulación puede separarse en componentes que tienen efectos mecánicos diferentes respecto del centro elegido. Una componente radial no produce momento alrededor de ese centro ideal; una tangencial sí puede producirlo. Esta descomposición ayuda a discutir estabilidad sin confundir una tracción muscular con una fuerza de contacto medida.
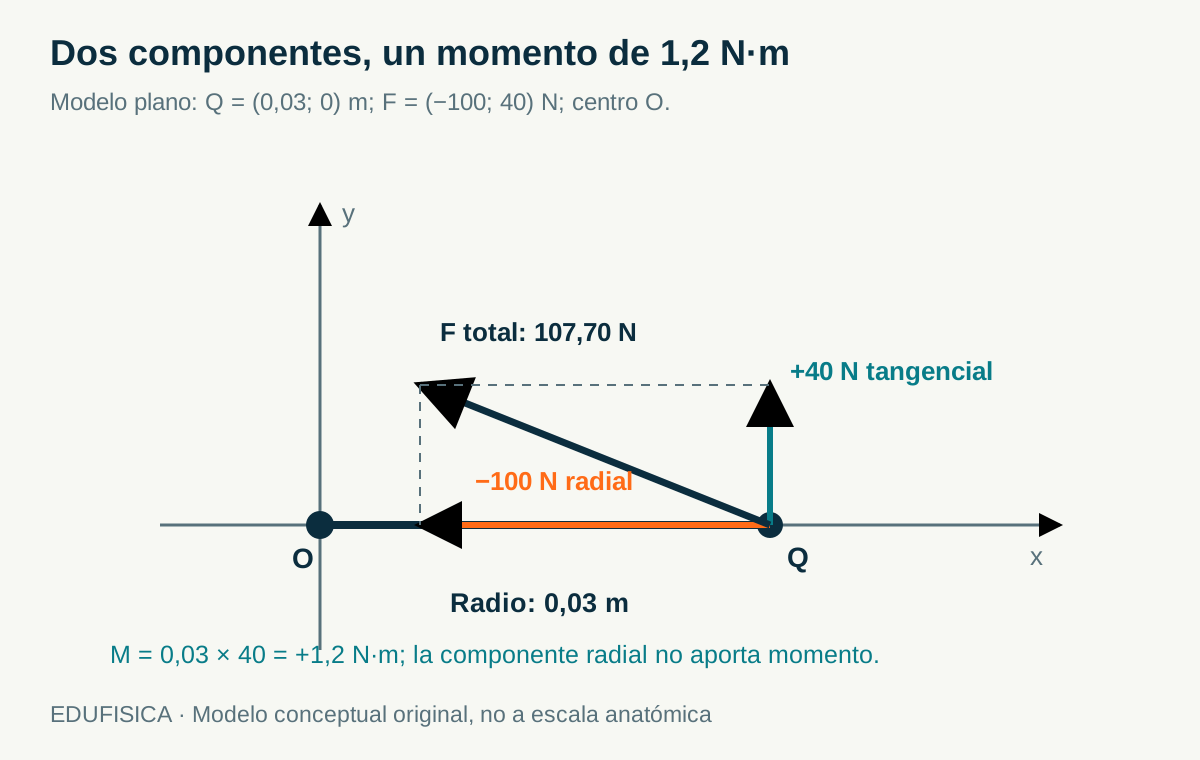
En un modelo plano hipotético, colocamos el centro en y un punto de aplicación en m. Aplicamos N. La componente de −100 N se dirige radialmente hacia O; la de +40 N es perpendicular al radio. El momento es N·m.
La norma de la fuerza total es aproximadamente 107,70 N. Multiplicar esa norma por 0,03 m daría 3,23 N·m, pero sería incorrecto porque toda la fuerza no es perpendicular al radio. El resultado válido puede obtenerse con el producto vectorial o con la componente tangencial. La componente radial tiene momento cero respecto de O en este montaje.
Llamar a esa componente «dirigida hacia el centro» no equivale a calcular la presión en el cartílago. Un contacto articular depende de todas las fuerzas, las geometrías y las condiciones de apoyo. Tampoco puede determinarse un reparto de tensiones dentro de la cápsula a partir de una sola flecha. El modelo responde a una pregunta limitada: cómo se separan dos efectos respecto de un centro ideal.
La palabra estabilidad también exige contexto. Puede referirse a equilibrio de un cuerpo rígido, a resistencia mecánica frente a una perturbación o al control de una tarea. Una componente de fuerza favorable a una de esas propiedades no demuestra por sí sola una disminución de lesiones. Para establecer esa relación harían falta datos distintos de los usados en este cálculo.
En educación física, esta distinción favorece descripciones prudentes. Se puede enseñar que ciertas trayectorias admiten componentes dirigidas hacia una articulación, mientras se explica que el comportamiento real requiere un balance completo. No hace falta convertir cada esquema en una recomendación de rehabilitación ni atribuir protección clínica a un ejercicio que solo se ha discutido mediante una maqueta.
Qué mide un montaje y qué queda como inferencia
Una investigación puede medir posiciones, recorridos, fuerzas o momentos, pero esas mediciones no son intercambiables. Un modelo que usa cuerdas describe una representación de la geometría. Si posteriormente asigna fuerzas o deduce capacidades, incorpora supuestos adicionales. La lectura crítica debe identificar ese cambio de nivel antes de aplicar una conclusión a una persona.
Una medición de recorrido registra cuánto cambia una longitud en las posiciones examinadas. La derivada ofrece una relación geométrica local. Si se multiplica por una fuerza prescrita, se obtiene el momento correspondiente a esa fuerza. Si se desconoce la fuerza real, el momento calculado no pasa a ser una observación de la contracción muscular por el hecho de utilizar una ecuación correcta.
El estado del tejido también importa. Una estructura de cadáver no reproduce la activación, la fatiga ni todas las condiciones de una tarea realizada por una persona viva. Puede ser muy informativa para estudiar conexiones y geometrías, pero el paso a rendimiento o adaptación necesita un argumento adicional. La utilidad de un método aumenta cuando se conocen sus límites, no cuando se ocultan.
Por otra parte, un ajuste de la longitud en función del ángulo permite derivar una curva suave. Su apariencia regular puede hacer olvidar que la curva procede de posiciones muestreadas y de una decisión matemática. Un polinomio elegido para interpolar no constituye una ley biológica universal. Conviene conservar los datos de entrada y comprobar el comportamiento del ajuste dentro del intervalo realmente estudiado.
El error se vuelve mayor cuando se deduce una posición óptima de fuerza a partir de la longitud total. Hace falta especificar qué parte del sistema cambia de longitud, cuál es la relación fuerza-longitud utilizada y qué se supone sobre el tendón. Sin esas precisiones, la palabra «óptimo» oculta un modelo y parece describir una propiedad observada directamente.
Un lector puede aplicar tres preguntas muy concretas: ¿qué variable se registró?, ¿qué variable se calculó a partir de ella?, ¿qué conclusión se propuso sin medición directa? Esta secuencia no desacredita la investigación. Permite aprovechar sus resultados en el nivel correcto y evita transformar una comparación mecánica en una prescripción clínica o en un porcentaje de mejora deportiva.
La pelvis sobre el fémur: cambiar el cuerpo observado
Las acciones suelen describirse con la pelvis como referencia y el fémur como segmento móvil. En una tarea de apoyo puede interesar la relación inversa. Para explicarla hay que identificar el cuerpo sobre el que actúa cada fuerza y distinguir el movimiento relativo de la orientación absoluta registrada por una cámara.
Supongamos una articulación ideal que conecta dos segmentos rígidos. Si sus orientaciones globales son y , una coordenada relativa puede definirse como . El mismo cambio de q puede producirse por movimiento del fémur, de la pelvis o de ambos. Las imágenes globales serían diferentes, aunque la relación angular final coincidiera.
Por ejemplo, un aumento hipotético de q de 10° podría obtenerse con y , o con y . También con cambios de +6° y −4°. Esta ecuación no reproduce toda la cinemática tridimensional de la cadera; únicamente muestra por qué conviene diferenciar una coordenada relativa de dos orientaciones externas.
Las fuerzas internas actúan sobre los cuerpos que conectan. Cuando se aísla el fémur se dibuja una tracción sobre él; cuando se aísla el segmento proximal debe considerarse la acción correspondiente sobre ese cuerpo. No se trasladan las flechas sin modificar el diagrama. Las reacciones del apoyo, el peso y las aceleraciones también forman parte del nuevo balance.
Un pie apoyado no convierte automáticamente al fémur en un segmento inmóvil. Puede haber movimiento en varios eslabones y desplazamiento del conjunto. Para una observación escolar es preferible registrar qué referencias se siguen y qué movimientos quedan fuera del plano de la cámara. El apoyo informa de una condición de la tarea, pero no determina por sí solo todas sus coordenadas.
Este enfoque permite describir giros y cambios de orientación sin afirmar que un músculo profundo está activado con una intensidad concreta. La mecánica ofrece relaciones posibles y condiciones de balance; la actividad muscular necesita su propia evidencia. Mezclar ambas capas produce interpretaciones que parecen intuitivas, pero contienen más información de la que realmente se ha observado.
Tres casos para enseñar sin convertir la clase en un diagnóstico
Una buena actividad didáctica reduce la complejidad suficiente para que el alumnado identifique una relación mecánica. Los ejemplos siguientes son propuestas hipotéticas, no pruebas validadas ni ejercicios terapéuticos. Su propósito consiste en observar ejes, recorridos y momentos utilizando objetos sencillos, con posiciones cómodas y sin exigir amplitudes extremas a los participantes.
El primer caso utiliza una bisagra y una cuerda guiada por un aro. El docente señala el eje de la bisagra y pide dibujar la fuerza que recibe el extremo móvil. Después cambia la ubicación del aro manteniendo el extremo distal. El grupo compara las líneas de acción y coloca una perpendicular desde el eje. La respuesta se fundamenta en la geometría visible, no en señalar qué músculo «se siente».
Para ampliar ese caso puede mantenerse la posición del aro y cambiar el punto de unión distal. El alumnado comprobará que modificar una sola conexión altera varias cantidades: radio, dirección y brazo perpendicular. Una comparación útil conserva el resto de condiciones y describe cuáles se han cambiado. El objetivo no es acumular versiones de la misma actividad, sino aprender a controlar una variable.
El segundo caso emplea un cilindro con una marca longitudinal y un eje dibujado. Se gira primero con el cilindro vertical y después inclinado. Otro estudiante registra el movimiento de la marca desde una vista lateral. Ambos comparan la apariencia en el vídeo con la operación realizada sobre el objeto. La discrepancia permite discutir por qué un desplazamiento de una marca no identifica por sí solo una rotación anatómica.
El tercer caso utiliza una tabla de longitudes hipotéticas, preparada a partir de una función declarada. El alumnado calcula pendientes medias en radianes y las relaciona con el sentido de una tensión que acorta el recorrido. Puede comparar un intervalo pequeño y otro amplio para identificar que no representan exactamente la misma cantidad. Las cifras se presentan como datos de un modelo matemático, no como valores musculares de una persona.
En las tres propuestas, un criterio de observación pertinente es que el estudiante explique la referencia elegida antes de calcular. Otro consiste en distinguir longitud total y perpendicular al eje. Si un participante necesita apoyo visual, puede usar colores o etiquetas grandes en lugar de una descripción oral extensa. El criterio conserva el concepto estudiado y cambia el modo de expresar la respuesta.
Las tareas no necesitan terminar con una competición de fuerza o flexibilidad. Añadirla cambiaría la pregunta y podría introducir comparaciones personales que los montajes no justifican. El cierre puede consistir en corregir un dibujo inicial: identificar una flecha mal orientada, un eje omitido o una unidad angular incompatible. Ese cambio de representación ofrece una evidencia concreta de comprensión del modelo.
Errores que alteran el análisis de los rotadores profundos
Los errores más persistentes no suelen ser operaciones aritméticas complejas. Aparecen al elegir una referencia, identificar una trayectoria o interpretar una variable. Revisar esas decisiones ayuda a conservar el significado de los resultados y permite comparar dos explicaciones que podrían usar los mismos nombres anatómicos, pero representar problemas mecánicos diferentes.
El primer error es dibujar la fuerza hacia un origen remoto cuando la trayectoria cambia de dirección. Debe revisarse el tramo distal del recorrido. El segundo es usar un eje global como si permaneciera unido al fémur durante toda la tarea. La corrección exige definir el eje local y actualizar su orientación, no cambiar el signo del resultado a conveniencia.
Otro error consiste en considerar que una acción rotacional pequeña implica poca importancia del músculo. Puede haber componentes en otras direcciones, diferencias de fuerza o funciones que el cálculo no examina. Si el modelo solo contiene un eje, únicamente permite hablar de ese eje. Extender su resultado a toda la función muscular añade una generalización que no se ha calculado.
También se confunden con facilidad longitud del recorrido, longitud fascicular y brazo de momento. La primera pertenece a una trayectoria geométrica; la segunda a una parte de la estructura contráctil; el tercero a la relación entre fuerza y eje o a la derivada pertinente. Utilizar una palabra única para las tres cantidades borra diferencias que después reaparecen como contradicciones aparentes.
Un gráfico de inversión posicional necesita indicar su población, sus geometrías y su intervalo. No basta copiar un ángulo y presentarlo como límite corporal. La variación anatómica, la elección de ejes y las simplificaciones del modelo pueden afectar al resultado. En una clase, el propósito es comprender por qué puede cambiar una componente, no imponer a todas las personas una frontera angular idéntica.
Por último, una descripción biomecánica no diagnostica dolor glúteo ni identifica una estructura lesionada. Esos problemas requieren una evaluación de otra naturaleza. Un artículo sobre músculos profundos puede explicar conexiones, momentos y límites de representación sin convertir una ubicación de dolor, un gesto o una sensación durante un ejercicio en evidencia suficiente sobre un músculo concreto.
Cómo comparar representaciones de una misma cadera
Dos modelos pueden ofrecer resultados diferentes sin que uno de ellos contenga un error de cálculo. Pueden representar trayectorias, ejes o fuerzas distintas. La comparación debe comenzar por sus condiciones de entrada y continuar con la variable que cada modelo produce, antes de decidir si realmente responden a la misma pregunta biomecánica.
| Representación | Qué permite analizar | Qué no entrega por sí sola |
|---|---|---|
| Mapa de conexiones | Qué regiones o segmentos están relacionados. | Dirección local exacta, fuerza o momento. |
| Recorrido guiado ideal | Línea distal y cambios geométricos declarados. | Activación o fuerza real de un músculo vivo. |
| Modelo con tensión prescrita | Momento correspondiente a esa tensión. | Capacidad máxima individual o dosis de ejercicio. |
| Curva longitud-ángulo | Pendiente y brazo firmado bajo sus supuestos. | Relación fuerza-longitud fascicular completa. |
| Diagrama de cuerpo libre | Balance de fuerzas y momentos del cuerpo aislado. | Reparto muscular único sin información adicional. |
Si dos montajes usan distinta tensión, sus momentos no permiten comparar únicamente geometría. Para hacerlo habría que normalizar la fuerza o examinar los brazos. Si usan la misma tensión, la diferencia puede atribuirse a sus líneas de acción dentro del modelo, pero sigue sin convertirse en una diferencia de fuerza real entre músculos.
La definición angular debe comprobarse con el mismo cuidado. Una postura denominada neutral puede depender de referencias anatómicas o de un dispositivo experimental. Antes de superponer dos curvas es necesario confirmar qué significa su cero, qué eje se utiliza y cuál es el sentido positivo. Una coincidencia de números sin coincidencia de definiciones no constituye una comparación válida.
La lectura integrada del grupo profundo gana precisión cuando conserva estas capas. La anatomía proporciona conexiones; la geometría sitúa trayectorias y ejes; la fuerza completa el cálculo de momento; la observación de una tarea añade condiciones de apoyo y movimiento. Cada capa responde a una pregunta y puede dialogar con las demás sin fingir que contiene todos sus datos.
Preguntas frecuentes sobre músculos pelvitrocantéreos
Las dudas siguientes recogen distinciones que conviene conservar al estudiar el grupo profundo. Las respuestas se refieren a conceptos anatómicos y mecánicos, no a una evaluación individual. Su utilidad consiste en identificar qué información falta para pasar de una etiqueta muscular a una explicación de una acción concreta en una postura definida.
¿Todos los pelvitrocantéreos son siempre rotadores externos?
La denominación orienta desde una posición de referencia, pero la componente rotacional depende de la relación entre trayectoria y eje. Algunas configuraciones pueden reducir o invertir una componente en determinados músculos. No debe atribuirse el mismo cambio a todo el grupo ni fijar un ángulo universal para todas las personas.
¿Los gemelos de la cadera son los mismos que los de la pantorrilla?
No. Los gemelos superior e inferior pertenecen al grupo profundo de la cadera y se relacionan con el tendón del obturador interno. Los gastrocnemios se encuentran en la pantorrilla. Conservar el nombre anatómico completo evita confundir estructuras que tienen conexiones, trayectorias y articulaciones diferentes en el cuerpo.
¿El máximo de longitud equivale al máximo brazo de momento?
No. La longitud describe un estado del recorrido; el brazo de momento puede relacionarse con su derivada respecto de una coordenada angular bajo supuestos definidos. En una función suave, un máximo local de longitud tiene derivada cero. Eso no determina por sí solo la fuerza ni la capacidad contráctil del músculo.
¿Una cuerda entre origen e inserción representa cualquier músculo?
Una línea directa puede servir para un modelo ideal, pero debe revisarse cuando el recorrido cambia de dirección o tiene apoyos intermedios. La fuerza distal sigue la dirección local de esa trayectoria. El modelo necesita declarar sus simplificaciones antes de utilizarlo para interpretar momentos o comparar estructuras anatómicas reales.
¿Un esquema de rotadores profundos permite diagnosticar dolor glúteo?
No. El esquema puede explicar relaciones anatómicas y mecánicas, pero no identifica por sí solo la causa de un dolor. Una sensación o un gesto no proporciona todas las variables necesarias para evaluar una estructura. Las aplicaciones docentes aquí descritas son demostraciones conceptuales y no pruebas de diagnóstico individual.
Referencias
- Delp, S. L., Hess, W. E., Hungerford, D. S., & Jones, L. C. (1999). Variation of rotation moment arms with hip flexion. Journal of Biomechanics, 32(5), 493–501. https://doi.org/10.1016/S0021-9290(99)00032-9.
- Hall, S. J. (2015). Basic biomechanics (7th ed.). McGraw-Hill Education. Registro bibliográfico.
- Leal, L. (2021). Atlas de biomecánica muscular. Tomo 1: Glúteo y cadera. Resistance Institute. Editorial.
- Neumann, D. A. (2010). Kinesiology of the hip: A focus on muscular actions. Journal of Orthopaedic & Sports Physical Therapy, 40(2), 82–94. https://doi.org/10.2519/jospt.2010.3025.